
计算机视觉之三维重建基础笔记
计算机视觉之三维重建学习笔记
在调研时找到了B站鲁鹏老师的课,讲的是一些三维重建的基础知识,,所以就有了这篇学习笔记。
一、摄像机几何
1.1针孔摄像机&透镜

如果我们将胶片直接放在物体的前方,那么胶片上的每个点就会记录对应现实物体多个点的信息,那么我们就很难从相片中看出真实世界的。我们为了解决这一问题,就在物体与胶片之间放置了一个隔板,隔板上开一个针孔,那么就能让胶片上的点与现实中的点实现一一对应关系。

我们对像平面建立平面坐标系,对摄像机建立空间坐标系,而现实物体的P点就是像平面中的P‘点。通过相似三角形,我们能得出P’在像平面中的坐标x‘和y’。

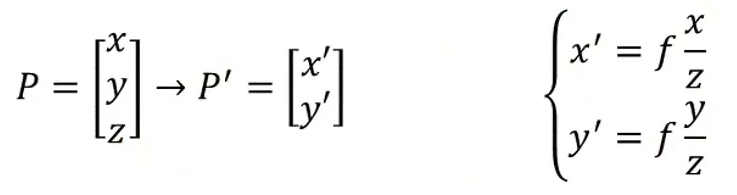
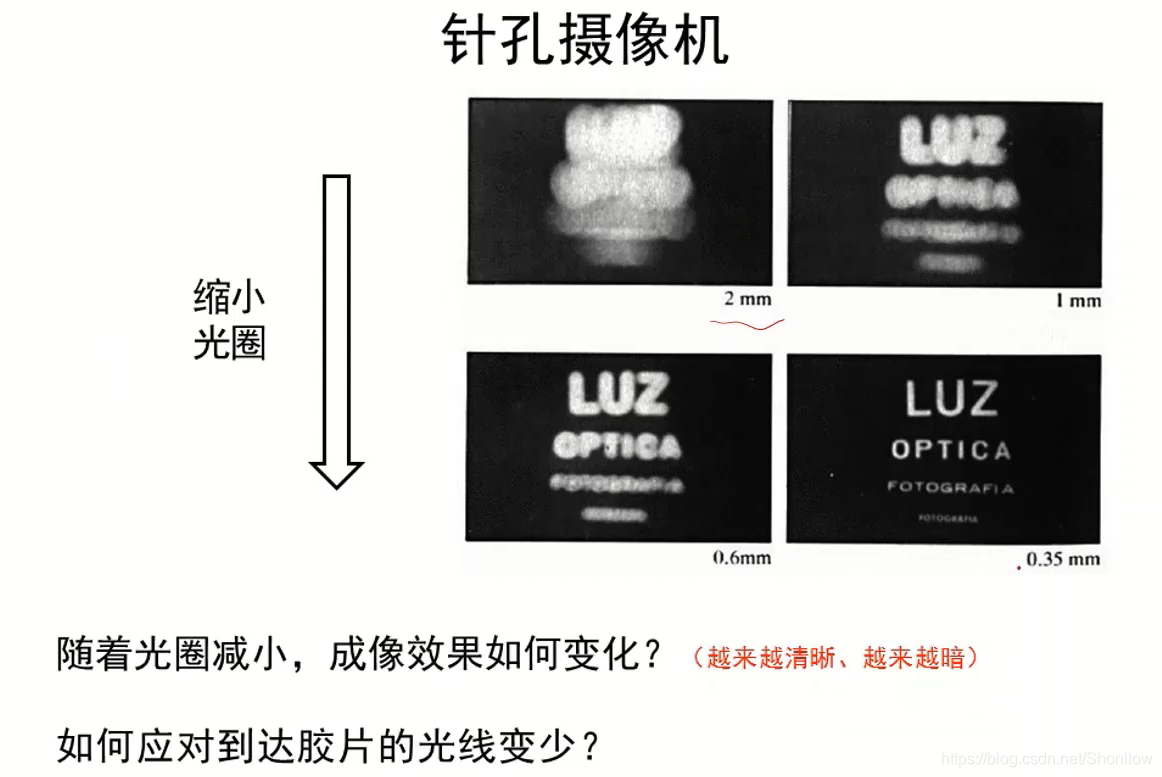
对于摄像机的光圈为什么对像的清晰度会产生影响,因为当光圈太大时,像中的每一点都对应着现实中多个点的坐标。而缩小光圈就意味着到达胶片的光线变少,就会导致像的变暗。
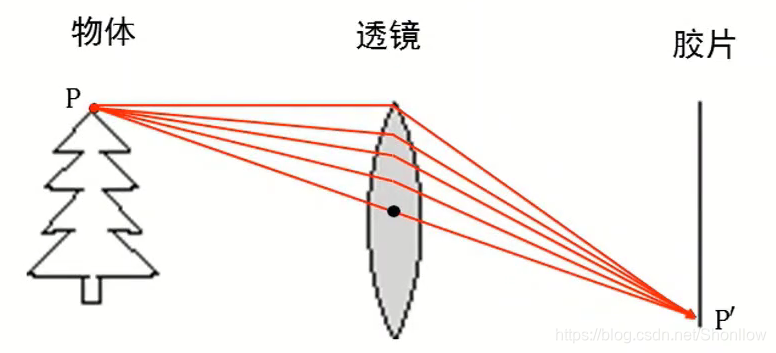
那我们又要怎么解决像变暗的问题呢?那就是透镜!透镜能让多条光线汇聚到同一点上,达到提高亮度的作用。而且透镜也满足前面的小孔成像的原理。
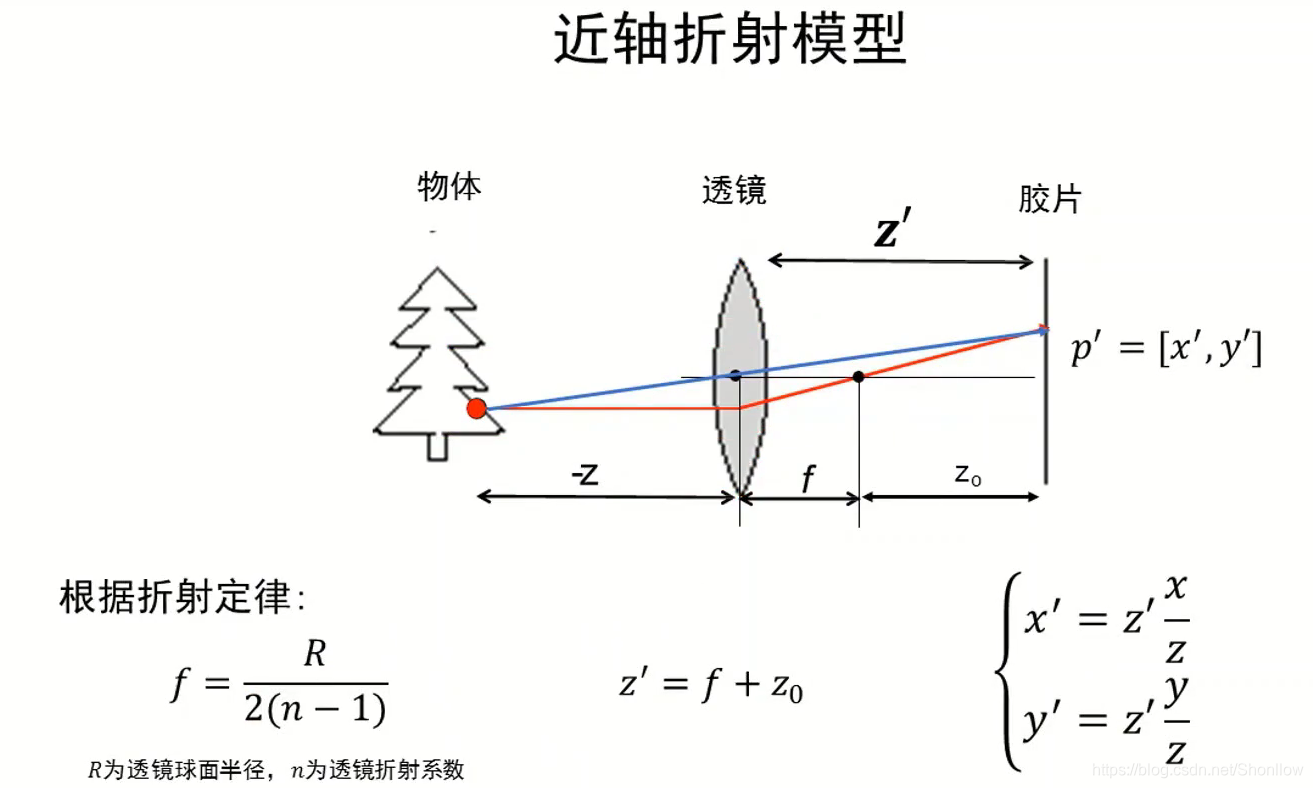
透镜的焦距f是由透镜的球面半径R和折射系数n决定的。现实中透镜到胶片间的距离Z’一般是固定的。
纵然透镜有着诸多优势,但还是存在着问题。就比如:失焦、径向畸变。
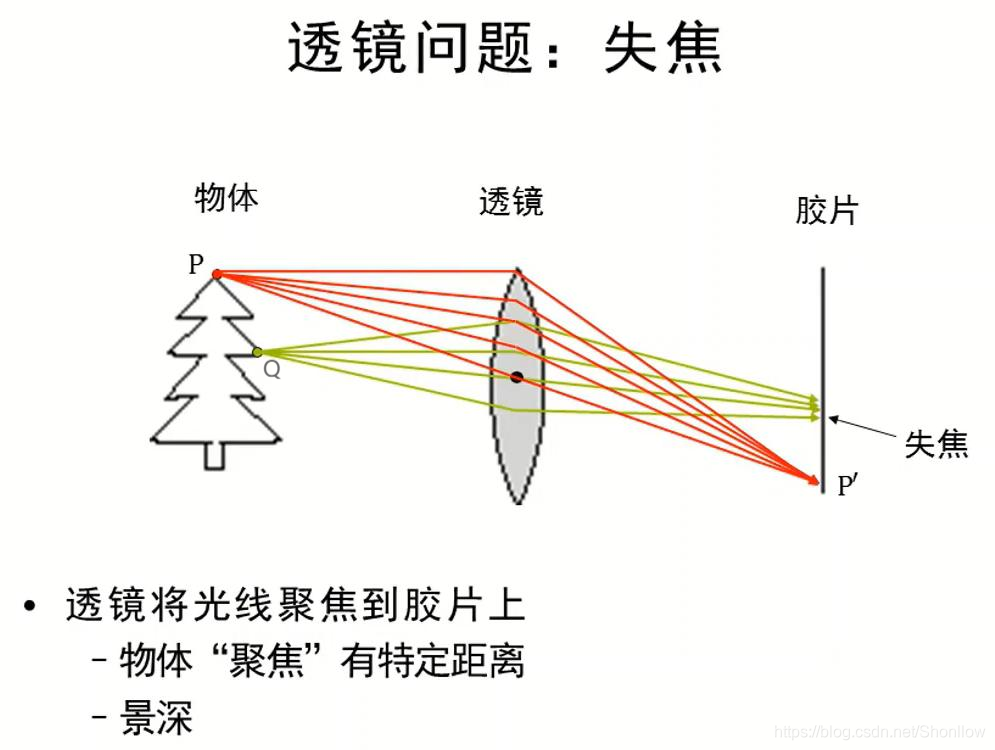
物体在一定距离范围内是可以聚焦的,但是一旦超过这一范围,就会出现失焦的现象,就比如上图中P点就可以在胶片上聚焦,而Q点因为距离透镜更近,超过了聚焦范围,所以就出现了失焦。景深也就是我们一般所说的虚化效果。
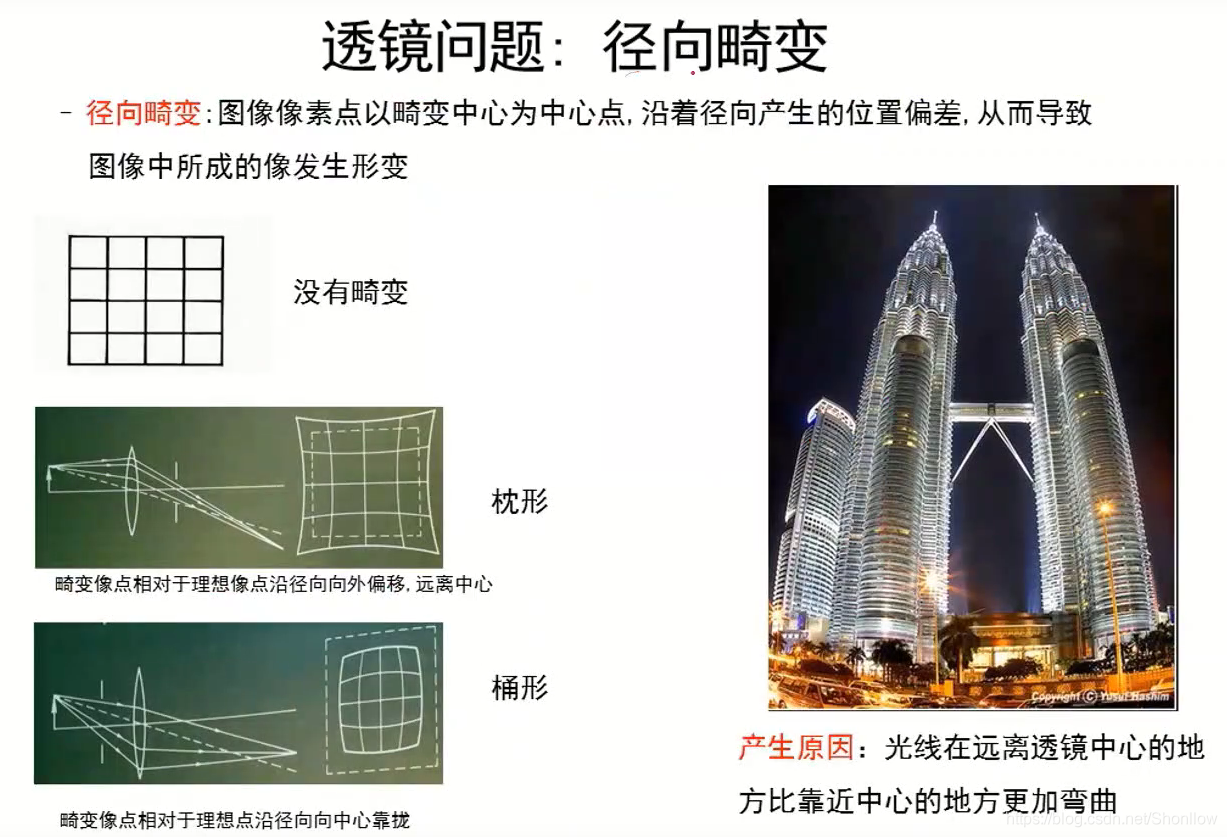
径向畸变包括:枕形畸变和桶形畸变。枕形畸变是畸变像点相对于理想点沿径向向外偏移,远离中心。而桶形畸变则是畸变像点对于理想点沿径向向中心靠拢。
1.2摄像机几何
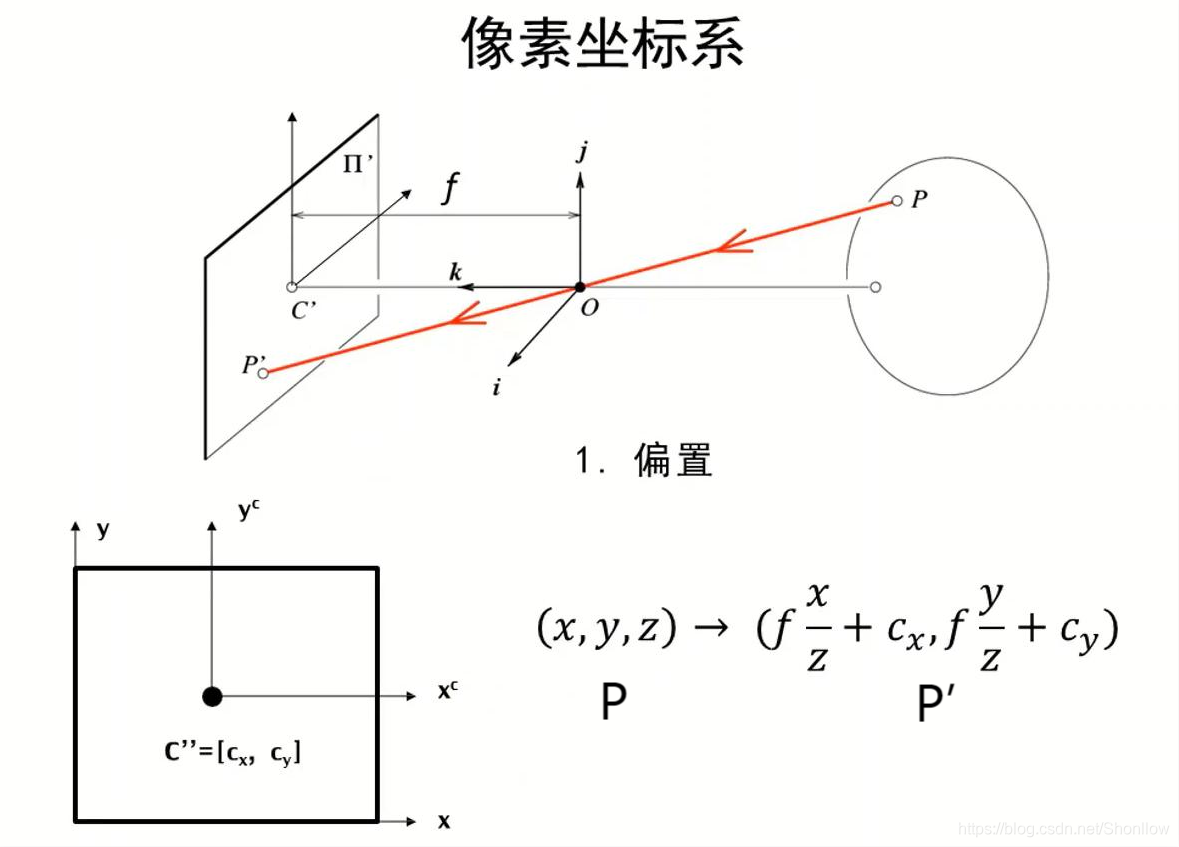
空间点到像素平面的映射,坐标中心不一致,单位不一致。
在原来的系统中加上Cx、Cy就可以解决坐标中心偏置问题。
而为了解决单位不一致的问题,我们要引入k和l两个变量,他们的单位是(像素/米)。k和l分别描述x和y方向上一米对应的多少像素。
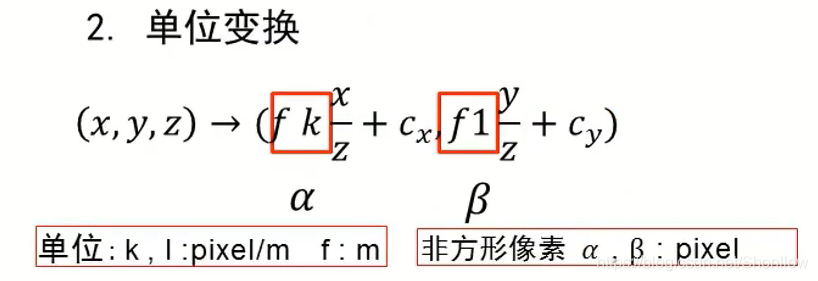
后期我们用α代替fk,用β代替fl。
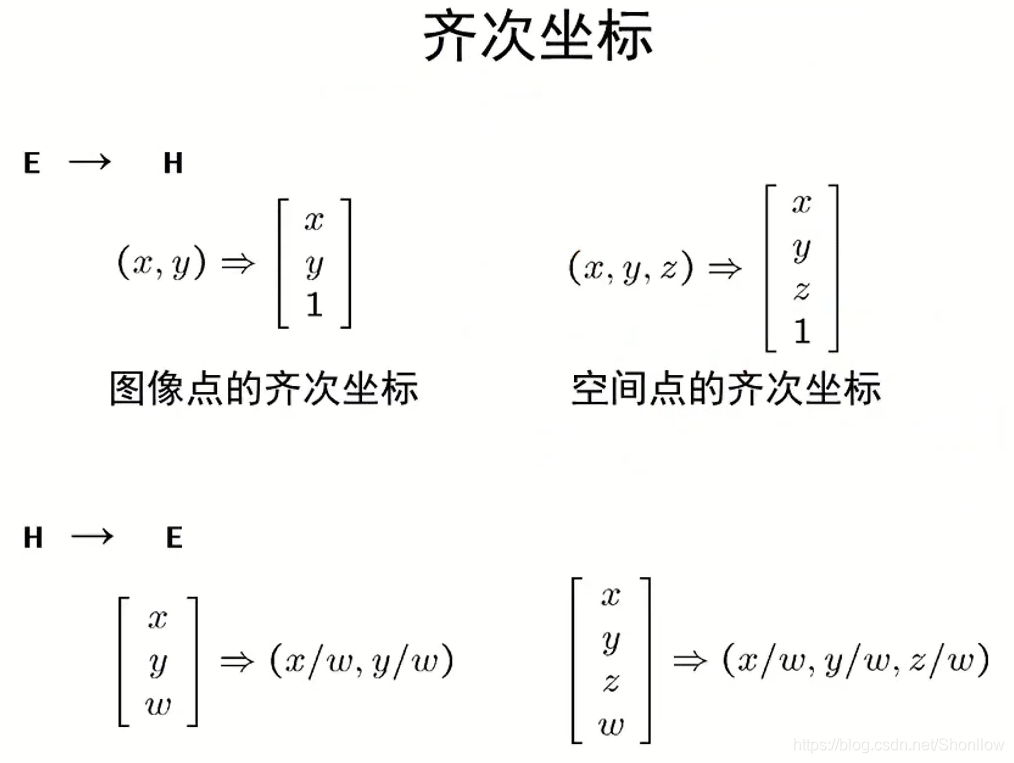
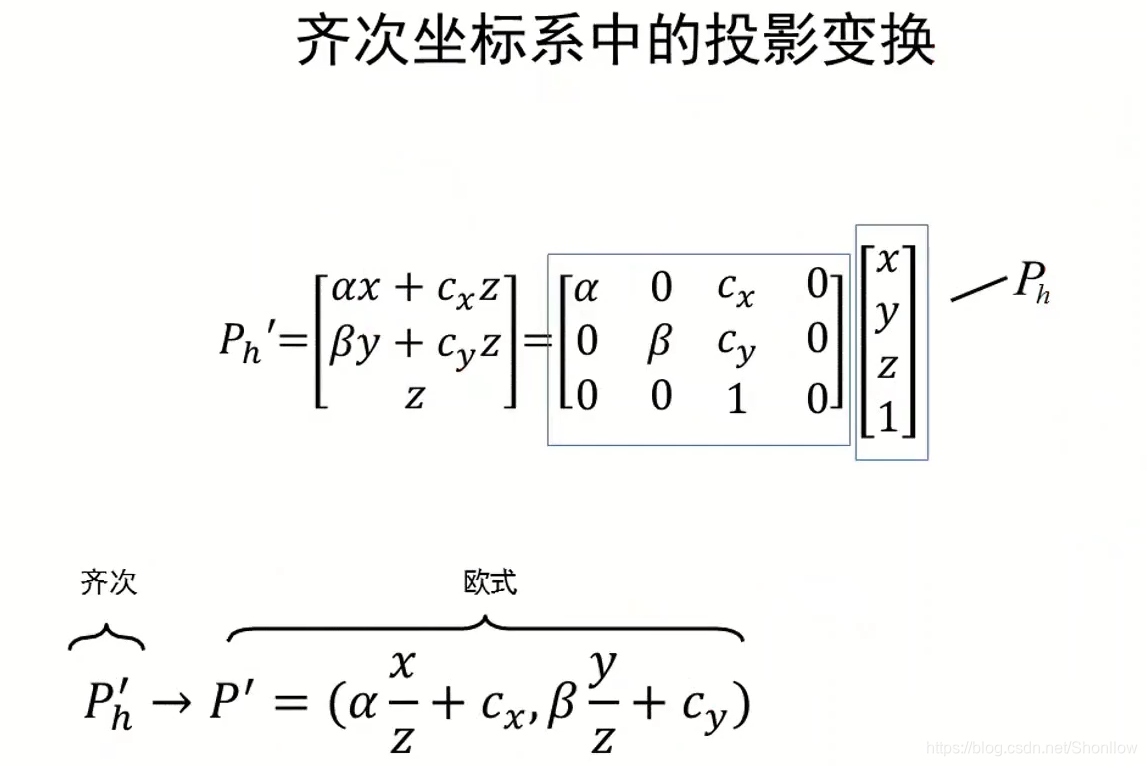
而为了将P到P‘变换为线性的形式,我们就将欧式坐标转化为齐次坐标。
将欧式坐标转化为齐次坐标,并拆解成两个矩阵的积,我们会发现,拆解出来的第二个矩阵Ph就是空间上P点的齐次坐标。
我们把拆解出来的第一个矩阵,投影矩阵记作M,表示空间上的点到平面上的点的映射关系。
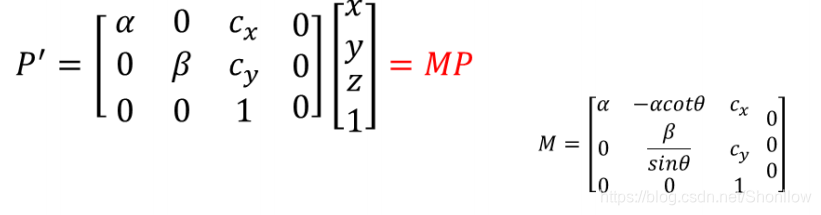
更多推荐

 2
 0
- 0


 已为社区贡献1条内容

所有评论(0)