
linuxptp时间同步
让不同机器上的时间,保持一致,就是时间同步。多台机器下的任务需要在一个时间基准下工作,就需要时间同步。本文讨论的时间同步协议是PTP。如果所有业务都部署在一台机器上,那么当然也不需要时间同步,在同一台机器上,使用同一个时间基准。只有多态机器需要依赖同一个时间基准工作的时候,才需要时间同步。
时间同步在自动驾驶领域是至关重要的核心技术,其重要性不亚于传感器硬件和算法本身。它如同整个系统的“神经系统时钟”,确保各个部分协调一致地工作。
多传感器数据融合的基础
自动驾驶汽车依赖激光雷达、摄像头、毫米波雷达、惯性导航单元等多种传感器。这些传感器以不同的频率(如10Hz、50Hz、100Hz)采集数据。
-
问题:如果没有精确到毫秒甚至微秒级的时间同步,一个“看到”障碍物的摄像头帧和一个“检测到”物体的激光雷达点云就无法准确对应到同一时刻的同一物体。
-
后果:会导致融合算法产生“鬼影”或位置错乱,严重降低感知精度。高精度时间同步(如基于PTP或GPS PPS) 为所有数据打上统一的时间戳,是生成准确、一致的“世界模型”的前提。
决策与控制的时效性和一致性
从感知到规划再到控制执行,是一个严密的因果链条。
-
问题:规划模块基于“过去某个时刻”的感知结果做决策,而车辆状态(速度、位置)却在实时变化。如果各模块间的处理时间戳不一致,规划出的轨迹可能基于过时或超前的信息。
-
后果:导致控制指令(转向、刹车)不准确、不平稳,甚至产生危险。同步的时间戳确保了整个信号链的时序逻辑正确。
如何实现时间同步呢,如果让我们自己想,那么很容易想到,最简单的情况下,在master机器上发布时间,slave机器上订阅时间,slave收到的这个时间就是全局时间,这种最简单的情况有两个问题:
(1)没有考虑时间同步报文在链路上传输的耗时,如果报文传输耗时100μs,那么slave收到的时间加上100μs才是当前的实际时间。如果一个master,多个slave,那么master和各slave之间的链路延时还可能不一样。这就引入了时间同步协议中的最重要的内容,延时测量,延时测量方法有两种,E2E和P2P。
(2)如果master 100ms发布一次数据,那么slave每100ms就可以收到最新的时间,slave侧的用户获取时间是随时都可以获取的,那么怎么保证slave随时获取的时间是准确的呢,这就需要和本地的时钟进行结合,在订阅到master发布的数据时记录本地时钟的时间tl1,那么用户获取时间的时候可以获取本地时钟的时间tl2,那么上次订阅到的全局时间加上(tl2-tl1)就是当前的全局时间。但是这样有也有问题,就是本地时钟和全局时钟的频率不一致,也就是两边的时钟跑的不一样快,这就引入了时间同步的另一个重要的内容,不仅要同步时间,也要实时调整频率。
延时测量,时间同步,频率同步,是时间同步的3个重点内容。
PTP协议硬件时间戳功能依赖网卡硬件:
ethtool -T <网卡名>
Capabilities:
hardware-transmit (SOF_TIMESTAMPING_TX_HARDWARE)
software-transmit (SOF_TIMESTAMPING_TX_SOFTWARE)
hardware-receive (SOF_TIMESTAMPING_RX_HARDWARE)
software-receive (SOF_TIMESTAMPING_RX_SOFTWARE)
software-system-clock (SOF_TIMESTAMPING_SOFTWARE)
hardware-raw-clock (SOF_TIMESTAMPING_RAW_HARDWARE)
PTP Hardware Clock: 0
Hardware Transmit Timestamp Modes:
off (HWTSTAMP_TX_OFF)
on (HWTSTAMP_TX_ON)
one-step-sync (HWTSTAMP_TX_ONESTEP_SYNC)
Hardware Receive Filter Modes:
none (HWTSTAMP_FILTER_NONE)
ptpv1-l4-sync (HWTSTAMP_FILTER_PTP_V1_L4_SYNC)
ptpv1-l4-delay-req (HWTSTAMP_FILTER_PTP_V1_L4_DELAY_REQ)
ptpv2-l4-sync (HWTSTAMP_FILTER_PTP_V2_L4_SYNC)
ptpv2-l4-delay-req (HWTSTAMP_FILTER_PTP_V2_L4_DELAY_REQ)
ptpv2-l2-sync (HWTSTAMP_FILTER_PTP_V2_L2_SYNC)
ptpv2-l2-delay-req (HWTSTAMP_FILTER_PTP_V2_L2_DELAY_REQ)
ptpv2-event (HWTSTAMP_FILTER_PTP_V2_EVENT)
root@tegra-ubuntu:/maps/wyl/linuxptp#
Capabilities:
| hardware-transmit | 网卡在发送报文时记录时间戳 |
| software-transmit | 软件层在发送报文时记录时间戳 |
| hardware-receive | 网卡在接收到一个报文时记录时间戳 |
| software-receive | 软件在接收到一个报文时记录时间戳 |
Hardware Receive Filter Modes,控制网卡对什么报文打时间戳。
如下是示例,在发送侧,可以通过error queue获取发送报文时的时间戳。接收报文时,可以获取接收到该报文时的时间戳。需要通过ioctl设置网卡,将硬件时间戳开关打开,然后将filters都打开。
发送:
#include <arpa/inet.h>
#include <errno.h>
#include <linux/errqueue.h>
#include <linux/net_tstamp.h>
#include <linux/sockios.h>
#include <net/if.h>
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <sys/ioctl.h>
#include <sys/socket.h>
#include <sys/time.h>
#include <unistd.h>
#include <net/if.h>
#define UDP_PORT 320
#define UDP_MESSAGE "Hello, timestamp!"
#define INTERFACE "mgbe3_0" // 请根据实际网卡名称修改
static int enable_hw_timestamping(int sock, const char *ifname)
{
struct ifreq ifr;
struct hwtstamp_config hwconfig;
memset(&ifr, 0, sizeof(ifr));
strncpy(ifr.ifr_name, ifname, IFNAMSIZ - 1);
ifr.ifr_data = (char *)(void *)&hwconfig;
memset(&hwconfig, 0, sizeof(hwconfig));
hwconfig.tx_type = HWTSTAMP_TX_ON;
hwconfig.rx_filter = HWTSTAMP_FILTER_ALL;
if (ioctl(sock, SIOCSHWTSTAMP, &ifr) < 0) {
perror("ioctl SIOCSHWTSTAMP failed");
return -1;
}
return 0;
}
static int get_tx_timestamp(int sock, struct timespec *ts)
{
struct msghdr msg;
struct iovec iov;
char ctrl_buf[CMSG_SPACE(sizeof(struct timespec) * 3)];
char data_buf[1024];
struct cmsghdr *cmsg;
struct sock_extended_err *err;
int ret;
memset(&msg, 0, sizeof(msg));
memset(&iov, 0, sizeof(iov));
memset(ctrl_buf, 0, sizeof(ctrl_buf));
iov.iov_base = data_buf;
iov.iov_len = sizeof(data_buf);
msg.msg_iov = &iov;
msg.msg_iovlen = 1;
msg.msg_control = ctrl_buf;
msg.msg_controllen = sizeof(ctrl_buf);
ret = recvmsg(sock, &msg, MSG_ERRQUEUE);
if (ret < 0) {
perror("recvmsg MSG_ERRQUEUE");
return -1;
}
for (cmsg = CMSG_FIRSTHDR(&msg); cmsg; cmsg = CMSG_NXTHDR(&msg, cmsg)) {
if (cmsg->cmsg_level == SOL_SOCKET && cmsg->cmsg_type == SCM_TIMESTAMPING) {
struct scm_timestamping *tss = (struct scm_timestamping *)CMSG_DATA(cmsg);
*ts = tss->ts[2]; // ts[2] 是原始硬件时间戳
return 0;
}
if (cmsg->cmsg_level == SOL_IP && cmsg->cmsg_type == IP_RECVERR) {
err = (struct sock_extended_err *)CMSG_DATA(cmsg);
if (err->ee_errno != 0) {
// 错误信息,继续查找时间戳
}
}
}
return -1;
}
int main(int argc, char *argv[])
{
int sock;
struct sockaddr_in dest_addr;
struct timespec ts;
ssize_t sent;
int timestamp_flags;
int ret;
// 1. 创建UDP socket
sock = socket(AF_INET, SOCK_DGRAM, IPPROTO_UDP);
if (sock < 0) {
perror("socket");
exit(EXIT_FAILURE);
}
struct ifreq ifr;
memset(&ifr, 0, sizeof(ifr));
strncpy(ifr.ifr_name, INTERFACE, IFNAMSIZ - 1);
if (setsockopt(sock, SOL_SOCKET, SO_BINDTODEVICE, (void *)&ifr, sizeof(ifr)) < 0) {
perror("setsockopt SO_BINDTODEVICE");
// 继续执行,但硬件时间戳可能不生效
}
// 2. 启用网卡硬件时间戳
if (enable_hw_timestamping(sock, INTERFACE) < 0) {
close(sock);
exit(EXIT_FAILURE);
}
// 3. 设置socket时间戳选项
timestamp_flags = SOF_TIMESTAMPING_TX_HARDWARE |
SOF_TIMESTAMPING_RAW_HARDWARE;
if (setsockopt(sock, SOL_SOCKET, SO_TIMESTAMPING,
×tamp_flags, sizeof(timestamp_flags)) < 0) {
perror("setsockopt SO_TIMESTAMPING");
close(sock);
exit(EXIT_FAILURE);
}
// 4. 设置目标地址(本机回环,可根据需要修改)
memset(&dest_addr, 0, sizeof(dest_addr));
dest_addr.sin_family = AF_INET;
dest_addr.sin_port = htons(UDP_PORT);
if (inet_pton(AF_INET, "192.168.36.210", &dest_addr.sin_addr) <= 0) {
perror("inet_pton");
close(sock);
exit(EXIT_FAILURE);
}
// 5. 发送UDP数据包
sent = sendto(sock, UDP_MESSAGE, strlen(UDP_MESSAGE), 0,
(struct sockaddr *)&dest_addr, sizeof(dest_addr));
if (sent < 0) {
perror("sendto");
close(sock);
exit(EXIT_FAILURE);
}
printf("Sent %zd bytes\n", sent);
// 6. 从错误队列获取发送时间戳
ret = get_tx_timestamp(sock, &ts);
if (ret == 0) {
printf("TX Hardware Timestamp: %ld.%09ld\n", ts.tv_sec, ts.tv_nsec);
} else {
printf("Failed to get TX timestamp\n");
}
close(sock);
return 0;
}
接收侧:
#include <arpa/inet.h>
#include <errno.h>
#include <linux/net_tstamp.h>
#include <linux/sockios.h>
#include <net/if.h>
#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <sys/ioctl.h>
#include <sys/socket.h>
#include <sys/time.h>
#include <unistd.h>
#define UDP_PORT 320
#define BUFFER_SIZE 1500
#define INTERFACE "mgbe3_0" // 请根据实际网卡名称修改
static int enable_hw_timestamping(int sock, const char *ifname)
{
struct ifreq ifr;
struct hwtstamp_config hwconfig;
memset(&ifr, 0, sizeof(ifr));
strncpy(ifr.ifr_name, ifname, IFNAMSIZ - 1);
ifr.ifr_data = (char *)(void *)&hwconfig;
memset(&hwconfig, 0, sizeof(hwconfig));
hwconfig.tx_type = HWTSTAMP_TX_OFF;
hwconfig.rx_filter = HWTSTAMP_FILTER_ALL;
if (ioctl(sock, SIOCSHWTSTAMP, &ifr) < 0) {
perror("ioctl SIOCSHWTSTAMP failed");
return -1;
}
return 0;
}
int main(int argc, char *argv[])
{
int sock;
struct sockaddr_in local_addr;
struct sockaddr_in src_addr;
socklen_t addr_len = sizeof(src_addr);
char buffer[BUFFER_SIZE];
struct msghdr msg;
struct iovec iov;
char ctrl_buf[CMSG_SPACE(sizeof(struct timespec) * 3)];
struct cmsghdr *cmsg;
ssize_t recv_len;
int timestamp_flags;
struct timespec ts;
int ret;
// 1. 创建UDP socket
sock = socket(AF_INET, SOCK_DGRAM, IPPROTO_UDP);
if (sock < 0) {
perror("socket");
exit(EXIT_FAILURE);
}
// 2. 启用网卡硬件时间戳
if (enable_hw_timestamping(sock, INTERFACE) < 0) {
close(sock);
exit(EXIT_FAILURE);
}
// 3. 设置socket时间戳选项
timestamp_flags = SOF_TIMESTAMPING_RX_HARDWARE |
SOF_TIMESTAMPING_RAW_HARDWARE;
if (setsockopt(sock, SOL_SOCKET, SO_TIMESTAMPING,
×tamp_flags, sizeof(timestamp_flags)) < 0) {
perror("setsockopt SO_TIMESTAMPING");
close(sock);
exit(EXIT_FAILURE);
}
// 4. 绑定端口
memset(&local_addr, 0, sizeof(local_addr));
local_addr.sin_family = AF_INET;
local_addr.sin_port = htons(UDP_PORT);
local_addr.sin_addr.s_addr = INADDR_ANY;
if (bind(sock, (struct sockaddr *)&local_addr, sizeof(local_addr)) < 0) {
perror("bind");
close(sock);
exit(EXIT_FAILURE);
}
printf("Receiver listening on port %d\n", UDP_PORT);
// 5. 准备接收
memset(&msg, 0, sizeof(msg));
memset(&iov, 0, sizeof(iov));
memset(ctrl_buf, 0, sizeof(ctrl_buf));
iov.iov_base = buffer;
iov.iov_len = sizeof(buffer);
msg.msg_name = &src_addr;
msg.msg_namelen = addr_len;
msg.msg_iov = &iov;
msg.msg_iovlen = 1;
msg.msg_control = ctrl_buf;
msg.msg_controllen = sizeof(ctrl_buf);
// 6. 接收数据
recv_len = recvmsg(sock, &msg, 0);
if (recv_len < 0) {
perror("recvmsg");
close(sock);
exit(EXIT_FAILURE);
}
printf("Received %zd bytes\n", recv_len);
// 7. 从辅助数据中提取时间戳
for (cmsg = CMSG_FIRSTHDR(&msg); cmsg; cmsg = CMSG_NXTHDR(&msg, cmsg)) {
if (cmsg->cmsg_level == SOL_SOCKET && cmsg->cmsg_type == SCM_TIMESTAMPING) {
struct timespec *tss = (struct timespec *)CMSG_DATA(cmsg);
ts = tss[2]; // ts[2] 是原始硬件时间戳
printf("RX Hardware Timestamp: %ld.%09ld\n", ts.tv_sec, ts.tv_nsec);
break;
}
}
close(sock);
return 0;
}
HWTSTAMP_FILTER_ALL的含义就是“时间戳任何传入数据包”。它不限于 PTP 报文,而是让网卡对所有收到的报文都启用硬件时间戳功能。内核文档也确认了这一点:
HWTSTAMP_FILTER_ALL表示时间戳所有数据包。PTP 过滤器是另一回事
你列出的网卡能力(Capabilities)里的:
ptpv1-l4-sync
ptpv2-l4-delay-req
ptpv2-event这些是更精细的 PTP 专用过滤器。它们的作用是:只对特定类型的 PTP 报文打时间戳。
比如
ptp4l程序启动时,默认就会把网卡设置为HWTSTAMP_FILTER_PTP_V2_EVENT,只对 PTPv2 事件报文打时间戳。
domain的概念:
domain(域)是 PTP 的逻辑隔离机制。同一个物理网络上可以运行多个独立的 PTP 同步系统,通过 domain 号区分互不干扰。打个比方:同一栋楼里有多个会议室,每个房间用门牌号(domain号)区分。你在 0 号房间讨论的话题不会传到 1 号房间,即使两个房间在同一个走廊里。很多概念里都有domain的概念,比如dds中有域和域参与者的概念,udp组播有组播组的概念,和这里域的概念是类似的。ptp各报文中有domain字段。

1PTP
1.1示意
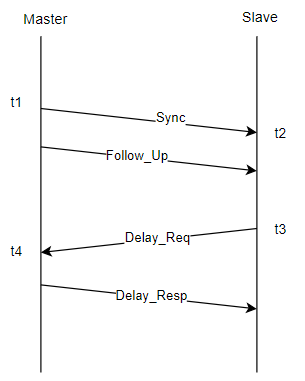
Follow_Up和Delay_Resp是专门用来传输时间的。Follow_Up用来传递Sync报文离开Master的时间(在单步模式下,Flllow_Up报文则没必要了),Delay_Resp用来传递Delay_Req到达的时间。
时间同步通过主时钟和从时钟之间的报文交互来完成。
主时钟:
时钟源,发布时间,其它从时钟都要和主时钟的时间进行同步
从时钟:
与主时钟的时间保持同步
t1:
Sync报文离开主时钟时的时间戳
t2:
从时钟接收到Sync报文时的时间戳
t3:
从时钟发送Delay_Req报文时的时间戳
t4:
主时钟接收到Delay_Req报文时的时间戳
从时钟要基于t1、t2、t3、t4进行计算,计算的核心目标是计算出此时主时钟的真实时间。t1和t4都是主时钟的真实时间,但是当从时钟收到Delay_Resp报文时,t4已经发生了一段时间,主要是经过了Delay_Resp在网络上传输的时间。
t2 = t1 + delay + offset
t4 = t3 + delay - offset
通过上边两个公式计算得出:
delay = ((t2 - t1) + (t4 - t3))/2
offset = ((t2 - t1) - (t4 - t3))/2
可以看到,这种算法假设master和slave之间的传播链路是对称的,耗时是对称的。
delay和offset分别表示什么意思,为什么要计算这两个值呢?
delay表示报文在链路上的传输延时,PTP协议假设主时钟->从时钟,以及从时钟->主时钟的链路是对称的,也就是说双向的链路延时是相同的。
offset表示从时钟相对于主时钟的偏移。在某一时刻,比如在t1时刻,主时钟的时间是t1,那么此时从时钟的时间不一定是t1,如果每一时刻,两者的时间都是相同,那么便不需要时间同步,从时钟的时间和主时钟的时间肯定在每时每刻都有一个差值,这个差值就是offset。
时间同步就是将offset收敛到目标精度之内,比如1μs以内。
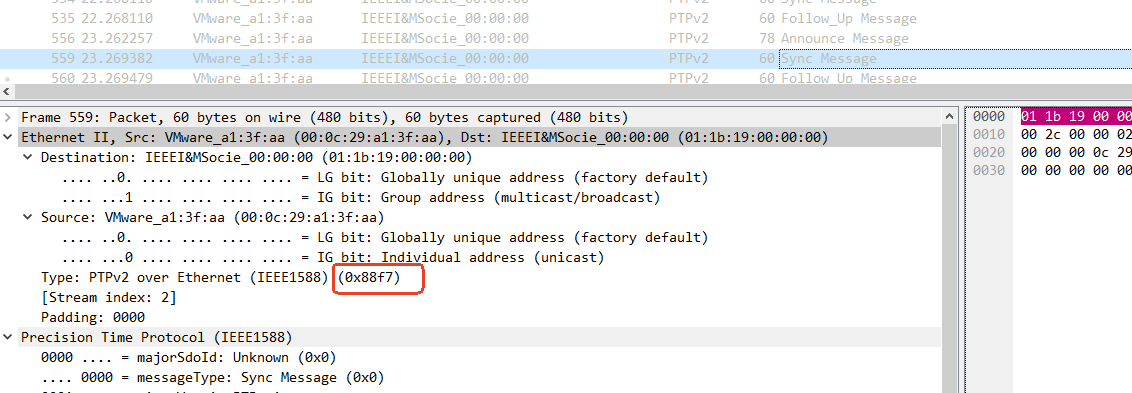
1.2ptp在协议栈第几层之上:以太网、udp
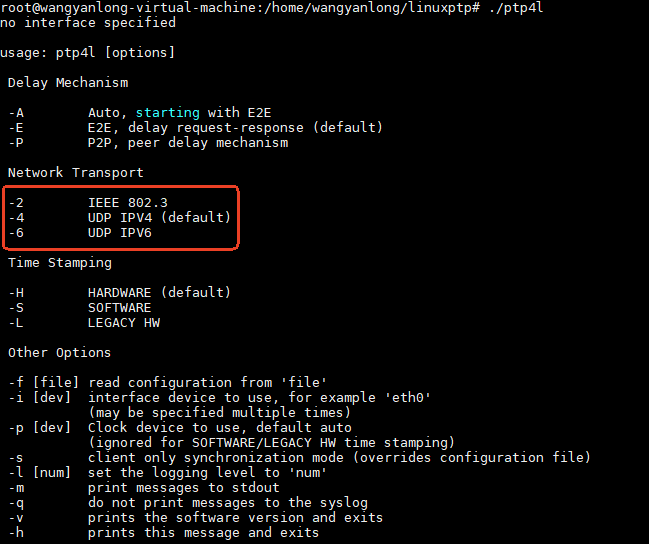
ptp协议可以工作在以太网之上,也可以工作在udp,一个链路层,一个传输层。
使用ptp4l命令可以-2指定使用以太网,-4使用udp。
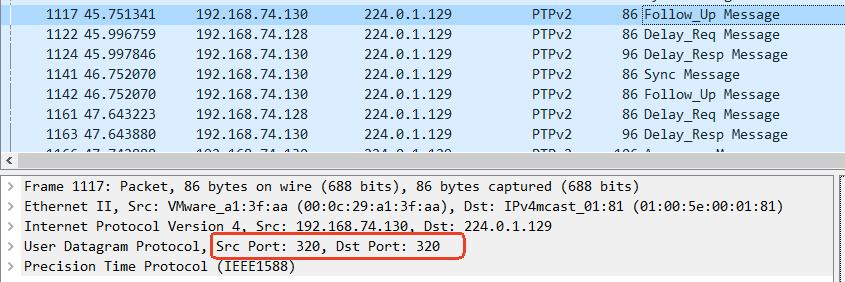
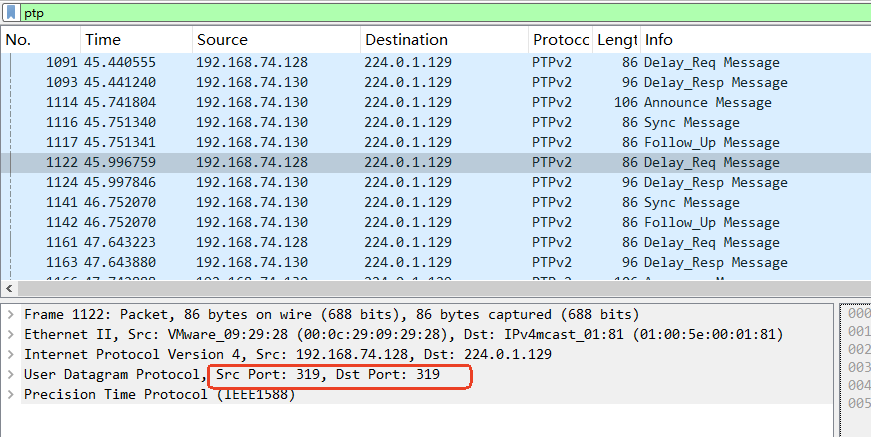
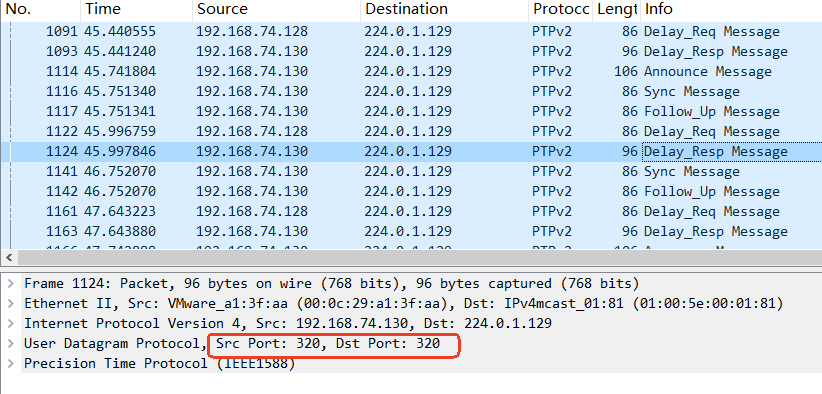
1.2.1udp:320和319
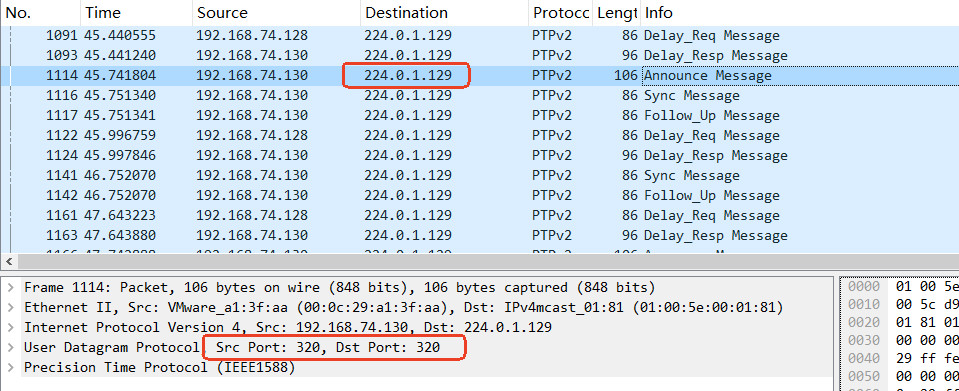
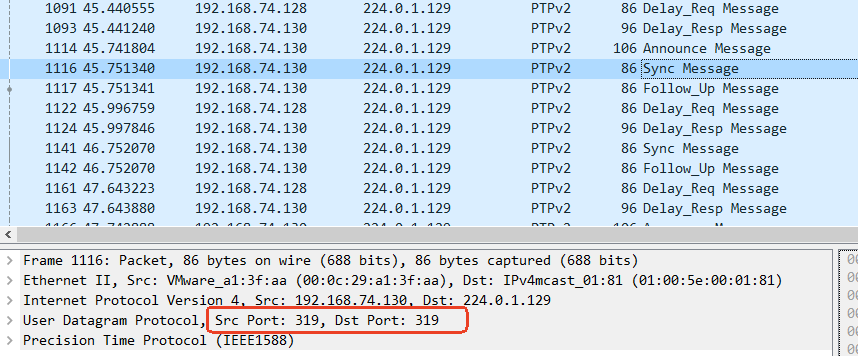
1、Announce、Follow-Up、Delay_Resp报文,使用端口320;Sync、Delay_Req使用端口319
2、使用目标ip地址,224.0.1.129
1.2.2以太网
以太网的ptp协议号是0x88f7。
1.3时钟类型

Master:主时钟,时钟源
Slave:从时钟,同步主时钟的时间
Boundary:边界时钟,边界时钟包含一个Slave和Master,Slave从上游的Master同步时间;Master向下游的Slave同步时间,那么下游的Slave就只认识Boundary中的Master,不认识上游的Master了。跟一种路由协议很相似,有工作在边界上的,有工作在边界内部的,IGP和BGP。
Transparent:同透明时钟,只做转发。
为了简单,本文只讨论Master和Slave之间存在透明时钟的情况。
1.4延时测量机制:E2E和P2P
在PTP中,测量延时是非常重要的工作,延时测量的精确与否,直接影响时间同步是否精确。延时测量机制有两种:E2E和P2P。
E2E假设双向链路对称,如果实际不对称,则计算结果不精确;P2P消除了双向链路对称的假设依赖。
E2E适用场景:
网络拓扑简单、稳定的线性或星型网络。
不需要极高精度(亚微秒级)的应用,例如企业网、某些音视频流媒体系统。
网络设备较旧或仅支持普通二层/三层交换,无法部署P2P透明时钟。
主从时钟之间跳数较少。
P2P适用场景:
对同步精度要求较高的应用。
大规模,多跳的复杂网络。
E2E和P2P都会计算在节点上的驻留时间以及节点之间的传输时间。E2E通过Pdeley_req和Pdelay_resp计算整体延时,整体延时就包含了驻留时间和链路时间。P2P会将链路时间和驻留时间放在correctionField中,不需要专门的报文来测量延时。如果master和slave之间有多条路径,那么,如果报文传输路径发生了变化,那么E2E的计算结果也会变化,收敛慢;P2P只影响某一跳,收敛快。
1.4.1E2E
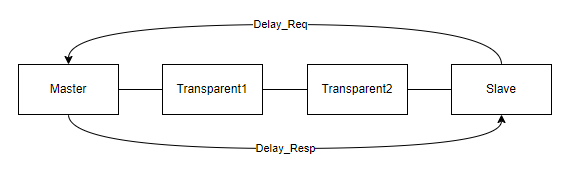
端到端,slave发送Delay_Req报文到Master,Master发送Delay_Resp报文到slave。
Delay_Req离开slave的时刻是t3,Delay_Req到达Master的时刻是t4。
1.4.2P2P
peer to peer,不是测量slave和master之间的delay,所有peer之间的延时。
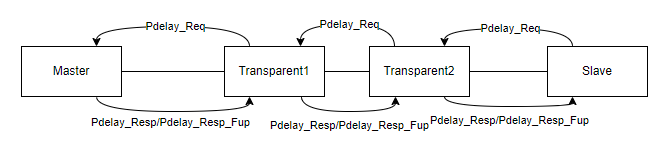
每个节点都会测量和上游peer的链路延时,然后加到correctioField中。
相对于E2E,多了一个报文,Resp_Fup。
1.4.3correctionField
在E2E场景下:
Transparent1和Transparent2会将报文在本节点中的驻留时间加到correctionField中。对于Sync报文、Follow_up报文,和Delay_Resp报文,均会做这样的操作。
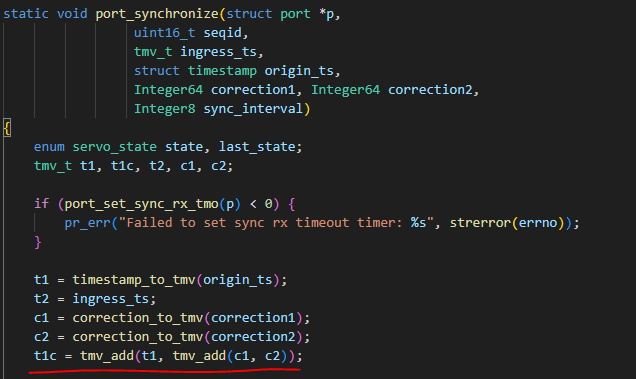
当接收到Follow_up报文时,也就得到了t1和t2两个值,t1会用correction进行纠正,后边计算delay或者offset均使用纠正后的t1,即t1c。
这里有个疑问,为什么t1要使用sync和follow up报文中的correction进行修正,两个correction,不会重复吗?在如下代码中,透明时钟转发sync和follow up报文的时候,都加上了correction。
在函数tc_complete_syfup中可以看到,correction只是加到了follow up中的correction field中,并没有加到sync的correction field中。
static void tc_complete(struct port *q, struct port *p,
struct ptp_message *msg, tmv_t residence)
{
switch (msg_type(msg)) {
case SYNC:
case FOLLOW_UP:
tc_complete_syfup(q, p, msg, residence);
break;
case DELAY_REQ:
tc_complete_request(q, p, msg, residence);
break;
case DELAY_RESP:
tc_complete_response(q, p, msg, residence);
break;
}
}
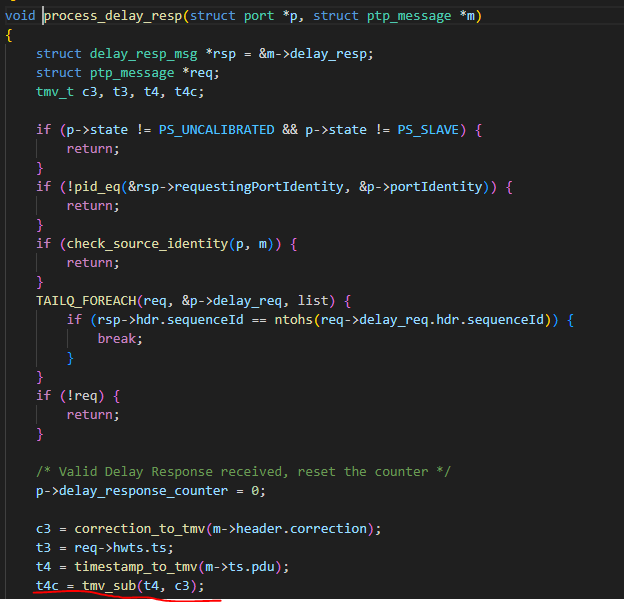
收到Delay_Resp报文时,t4会用Delay_Resp的correction field进行修正。
在P2P模式下:
correctionField已经包含了所有链路的延时和每个透明时钟的驻留时间,但是缺少slave和它的peer的链路延时,这个延时由slave和它的peer通过Pdelay_Req、Pdelay_Resp、Pdelay_Resp_Fup来完成。
在如下的计算offset的代码中,兼容E2E和P2P两种模式。
int tsproc_update_offset(struct tsproc *tsp, tmv_t *offset, double *weight)
{
...
/* offset = t2 - t1 - delay */
*offset = tmv_sub(tmv_sub(tsp->t2, tsp->t1), delay);
}
在E2E模式下,t2是Slave接收到Sync报文的时间,t1是修正后的Master发送Sync的时间,两者相减,再减去delay,就是offset。在E2E模式下,delay是path delay。
在P2P模式下,t2与E2E模式下意思相同;t1也是修正后的时间,但是修正t1的时间是包含了所有的驻留时间和链路延时,缺少Slave也它的peer的链路延时。这里的delay是Slave和它的peer的链路延时。
correction计算:源correction+驻留时间+链路delay
static void tc_complete_syfup(struct port *q, struct port *p,
			      struct ptp_message *msg, tmv_t residence)
{
	...
	c1 = net2host64(fup->header.correction);
	c2 = c1 + tmv_to_TimeInterval(residence);
	c2 += tmv_to_TimeInterval(q->peer_delay);
	c2 += q->asymmetry;
	fup->header.correction = host2net64(c2);
    ...
}
1.4.4目的mac
如果工作在以太网协议上。
1.5一步模式和两步模式
一步模式下,t1包含在Sync报文中,不需要Follow_up报文;两步模式,t1在Follow_up中。
两步模式的出现,是为了兼容那些无法在报文发送瞬间将时间戳写入报文的早期硬件。
1.2ptp4l测试结果
如下是slave侧的打印信息:
master offset:slave相对于master的偏移,相位同步
freq:slave相对于master的频率偏移,频率同步
ptp4l[541.135]: port 1 (ens33): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[541.135]: port 0 (/var/run/ptp/ptp4l): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[541.136]: port 0 (/var/run/ptp/ptp4lro): INITIALIZING to LISTENING on INIT_COMPLETE
ptp4l[547.144]: selected local clock 000c29.fffe.092928 as best master
ptp4l[562.962]: port 1 (ens33): new foreign master 000c29.fffe.a13faa-1
ptp4l[566.963]: selected best master clock 000c29.fffe.a13faa
ptp4l[566.963]: foreign master not using PTP timescale
ptp4l[566.963]: port 1 (ens33): LISTENING to UNCALIBRATED on RS_SLAVE
ptp4l[567.963]: master offset 18513043 s0 freq +81 path delay 236121
ptp4l[568.964]: master offset 18510264 s0 freq +81 path delay 227600
ptp4l[569.965]: master offset 18731866 s0 freq +81 path delay 221137
ptp4l[570.965]: master offset 19175564 s0 freq +81 path delay 197590
ptp4l[571.967]: master offset 18936113 s0 freq +81 path delay 197590
ptp4l[572.967]: master offset 18910735 s0 freq +81 path delay 199041
ptp4l[573.967]: master offset 19049961 s0 freq +81 path delay 199041
ptp4l[574.967]: master offset 19078099 s0 freq +81 path delay 208858
ptp4l[575.968]: master offset 19214035 s0 freq +81 path delay 192378
ptp4l[576.968]: master offset 19471511 s0 freq +81 path delay 181110
ptp4l[577.968]: master offset 19382949 s0 freq +81 path delay 192378
ptp4l[578.970]: master offset 19503267 s0 freq +81 path delay 192378
ptp4l[579.970]: master offset 19451555 s0 freq +81 path delay 192378
ptp4l[580.971]: master offset 19594674 s0 freq +81 path delay 192378
ptp4l[581.971]: master offset 19627512 s0 freq +81 path delay 178572
ptp4l[582.972]: master offset 19730776 s0 freq +81 path delay 171225
ptp4l[583.974]: master offset 19781335 s1 freq +79299 path delay 167683
ptp4l[584.976]: clockcheck: clock frequency changed unexpectedly!
ptp4l[584.976]: master offset 1668894 s2 freq +247858 path delay 167683
ptp4l[584.976]: port 1 (ens33): UNCALIBRATED to SLAVE on MASTER_CLOCK_SELECTED
ptp4l[585.979]: master offset 3541232 s2 freq +438633 path delay 171225
ptp4l[586.980]: master offset 4889923 s2 freq +578392 path delay 189939
ptp4l[587.984]: master offset 5915394 s2 freq +686854 path delay 189939
ptp4l[588.984]: master offset 6695837 s2 freq +771594 path delay 189939
ptp4l[589.986]: master offset 7138014 s2 freq +822950 path delay 194640
ptp4l[590.986]: master offset 7464812 s2 freq +863095 path delay 194640
ptp4l[591.987]: master offset 7529117 s2 freq +877054 path delay 194640
ptp4l[592.987]: master offset 7564216 s2 freq +888129 path delay 194640
ptp4l[593.988]: master offset 7680397 s2 freq +907427 path delay 212139
ptp4l[594.988]: master offset 7409660 s2 freq +887763 path delay 212929
ptp4l[595.988]: master offset 6931089 s2 freq +846837 path delay 195431
ptp4l[596.988]: master offset 6864990 s2 freq +847092 path delay 195431
ptp4l[597.988]: master offset 6283599 s2 freq +795237 path delay 179609
ptp4l[598.988]: master offset 5964667 s2 freq +769308 path delay 179609
ptp4l[599.988]: master offset 5558496 s2 freq +734249 path delay 175563
ptp4l[600.989]: master offset 5146096 s2 freq +698155 path delay 191385
offset表示slave时间减去master的时间,整数表示slave比master快;
freq是正数,表示将slave的频率调大了。
s0、s1、s2:
代表从时钟的伺服状态,其实还有s4,但是测试环境达不到同步精度,所以没有打印出来。
/**
* Defines the caller visible states of a clock servo.
*/
enum servo_state {
/**
* The servo is not yet ready to track the master clock.
*/
SERVO_UNLOCKED,
/**
* The servo is ready to track and requests a clock jump to
* immediately correct the estimated offset.
*/
SERVO_JUMP,
/**
* The servo is tracking the master clock.
*/
SERVO_LOCKED,
/**
* The Servo has stabilized. The last 'servo_num_offset_values' values
* of the estimated threshold are less than servo_offset_threshold.
*/
SERVO_LOCKED_STABLE,
};
1. SERVO_UNLOCKED(未锁定)
-
初始状态或失步状态
-
伺服器尚未准备好跟踪主时钟
-
通常发生在:
-
刚启动时
-
失去主时钟连接时
-
同步质量太差无法跟踪时
-
2. SERVO_JUMP(跳变状态)
-
过渡状态,准备开始跟踪
-
检测到时间偏移过大,需要立即校正
-
伺服器请求时钟跳变(clock jump)来快速纠正时间差
-
跳变后进入锁定状态
3. SERVO_LOCKED(已锁定)
-
正常跟踪状态
-
伺服器正在调整本地时钟频率来跟踪主时钟
-
使用PI(比例-积分)控制算法进行微调
-
时间同步已建立但可能还不够稳定
4. SERVO_LOCKED_STABLE(稳定锁定)
-
最佳工作状态
-
满足两个条件:
-
最近
servo_num_offset_values个偏移测量值 -
都小于
servo_offset_threshold阈值
-
-
表明时钟同步已经稳定可靠
2gPTP
gPTP是在ptp协议上做了更具体的要求,删除一些灵活的配置,是TSN网络工作的基础。在TSN网络中,gPTP协议,应具有最高的优先级。
(1)只使用以太网进行传输,不使用udp进行传输,减少协议栈引入的抖动
(2)delay测量方式,只使用P2P,P2P协议有自己专用的目的MAC地址
.TP
.B ptp_dst_mac
The MAC address to which PTP messages should be sent.
Relevant only with L2 transport. The default is 01:1B:19:00:00:00..TP
.B p2p_dst_mac
The MAC address to which peer delay messages should be sent.
Relevant only with L2 transport. The default is 01:80:C2:00:00:0E.
(3)只能工作在局域网内
3踩坑记录
(1)linuxptp中是针对具体使用的协议来针对新打开filter的,而有些设备只有打开所有的filter才能生效,HWTSTAMP_FILTER_ALL,修改filter类型,需要修改sk.c文件。不生效,则会看到sync报文或者其他报文中缺少时间戳信息。
(2)linuxptp默认是在两个网卡之间进行时间同步,如果需要将时间同步到系统时间,那么需要用phc2sys来进行同步。
./phc2sys -s /dev/ptp0 -c CLOCK_REALTIME -O 0 -m --step_threshold 0.0001
--step_threshold 0.0001 表示偏移超过 100µs 才步进,否则只做频率微调(slew)。因为系统时钟已经手动设到接近 PHC,剩余偏移很小,不会产生大冲击。
在有些平台下,网卡的 PHC 和CPU架构定时器(CLOCK_REALTIME 的底层硬件)都派生自同一个 SoC 振荡器/系统计数器(TSC)。它们对用户态表现为两个独立时钟,但驱动层存在关联。如果这个时候,网卡时钟和系统时钟差值很大,此时将网卡时钟同步到系统时,会对网卡时钟造成冲击。这个时候需要手动设置系统时钟,缩小系统时钟和网卡时钟偏差,然后再进行同步。
更多推荐

 23
 0
- 0


 已为社区贡献5条内容

所有评论(0)