
【花雕学编程】Arduino BLDC 之基于传感器的环境判断与决策

核心思想: 实现一个典型的“感知-规划-行动”闭环。机器人不再是按固定程序运动,而是根据环境变化自主地、动态地调整自身行为。
一、 主要特点
这种系统的智能性体现在其反应方式和复杂性上,具有以下主要特点:
反应式行为与控制层级
核心特点: 系统的决策直接、快速地映射到传感器输入上,形成一种“刺激-反应”模式。这是一种典型的反应式控制。
层级结构: 在复杂系统中,决策通常分层:
低级反射: 最高优先级。例如,任何传感器检测到正面碰撞威胁时,立即触发急停。这通常由中断或高优先级条件判断实现。
中层行为: 如避障、循迹、走廊居中。多个行为可能同时被激活,需要通过仲裁机制(如子加和、优先级)选择最终行为。
高层任务: 如“从A点巡逻到B点”。高层任务通过激活或抑制中层行为来实现。
有限状态机模型
核心特点: 机器人的行为模式通常用有限状态机(如寻找目标、避障、到达)等状态来建模。传感器事件是触发状态转换的关键条件。
示例: 机器人初始状态为寻找目标;当超声波传感器检测到障碍物时,状态转为避障;绕过障碍物后,状态转回寻找目标。
实时性与闭环反馈
核心特点: 系统是一个严格的闭环控制系统。从传感器读取、数据处理、决策到电机响应,必须在极短时间内完成,否则系统会失效或不稳定。实时性是确保机器人能够应对动态环境的基础。
传感器融合的初步应用
核心特点: 为了做出更可靠的判断,系统通常会融合多个传感器的数据。例如,同时使用红外和超声波传感器来确认前方障碍物的存在,以避免单一传感器的误报。
二、 应用场景
这是应用最广泛的机器人技术,几乎涵盖所有自主移动设备。
自动驾驶车辆(模型车/教育机器人):
循迹小车: 使用地面传感器(如红外对管)判断地面的黑白线,决策系统控制电机差速,使车辆始终沿线路行驶。
避障小车: 使用超声波或红外测距传感器判断前方和侧方障碍物距离,决策系统根据规则(如左转、右转或掉头)进行绕障。
智能家居服务机器人:
扫地机器人: 使用红外、超声波、跌落传感器判断墙壁、家具和楼梯口,决策系统结合随机算法或路径规划算法实现全覆盖清扫而不跌落。
安防巡逻机器人: 通过摄像头进行人脸识别或异常情况判断,决策系统决定是否发出警报或上报信息。
无人机自主飞行:
使用光流传感器/GPS判断位置,气压计判断高度,IMU判断姿态。决策系统根据这些信息实现定点悬停、自主起降、航线飞行。
工业自动化:
AGV: 使用磁导/色带传感器或激光雷达进行导航,决策系统控制车辆沿预定路径行驶,并在遇到交叉口或工作站时执行相应动作。
机械臂分拣: 使用视觉传感器判断物品的位置和类型,决策系统规划机械臂的抓取路径和动作。
三、 需要注意的事项(实现难点与挑战)
实现一个稳定可靠的“感知-决策”系统,需要克服以下工程挑战:
传感器数据的可靠性与预处理(首要挑战)
问题: 所有决策都基于传感器数据,“垃圾进,垃圾出”。原始传感器数据通常充满噪声、误差和不可靠性。
挑战与对策:
噪声: 使用软件滤波器,如移动平均滤波、中值滤波,平滑数据,去除毛刺。
误判: 红外传感器可能被环境光干扰,超声波可能有镜面反射问题。对策包括传感器融合(如红外与超声波互为校验)、设置阈值和逻辑去抖(如连续3次检测到障碍才确认)。
标定: 每个传感器特性不同,上线前必须进行标定,建立原始数据与实际物理量(如距离)的准确关系。
决策逻辑的完备性与鲁棒性
问题: 如何设计决策规则,才能应对所有可能遇到的环境情况,而不会陷入死锁或产生异常行为?
挑战与对策:
边缘情况: 必须考虑所有极端情况,如死胡同、U型障碍、狭窄通道、传感器突然失效等。需要进行大量的测试来完善if-else或switch-case语句。
状态机设计: 清晰的状态机设计是关键。要明确定义状态、转换条件和每个状态下的行为,避免状态混乱。
实时性能与系统响应速度
问题: 如果控制循环的频率太低,机器人可能在检测到障碍物之前就已经撞上去了。
挑战与对策:
优化代码: 避免在循环中使用delay(),采用非阻塞编程模式,使用millis()进行定时任务调度,确保主循环能快速运行。
中断的使用: 对于最高优先级的紧急事件(如碰撞开关),可使用硬件中断来确保即时响应。
执行器(BLDC电机)的控制精度
问题: 即使决策完美,如果电机控制不精确,机器人也无法按预期运动。例如,期望转30度,实际转了35度,累积误差会导致任务失败。
挑战与对策:
闭环控制: 必须为BLDC电机配备编码器,并实现PID速度控制。对于精确的位置控制(如转过固定角度),还需要位置环PID。
参数整定: 仔细整定PID控制器的参数,使电机响应既快速又平稳,无超调或振荡。
系统集成与调试
问题: 软件、硬件、机械问题相互耦合,调试困难。
挑战与对策:
模块化开发: 分步调试:先单独测试每个传感器,再测试电机控制,最后集成决策逻辑。
强大的调试工具: 利用Arduino的串口,实时打印关键变量(如传感器读数、决策状态、PID输出等),这是诊断问题的“生命线”。
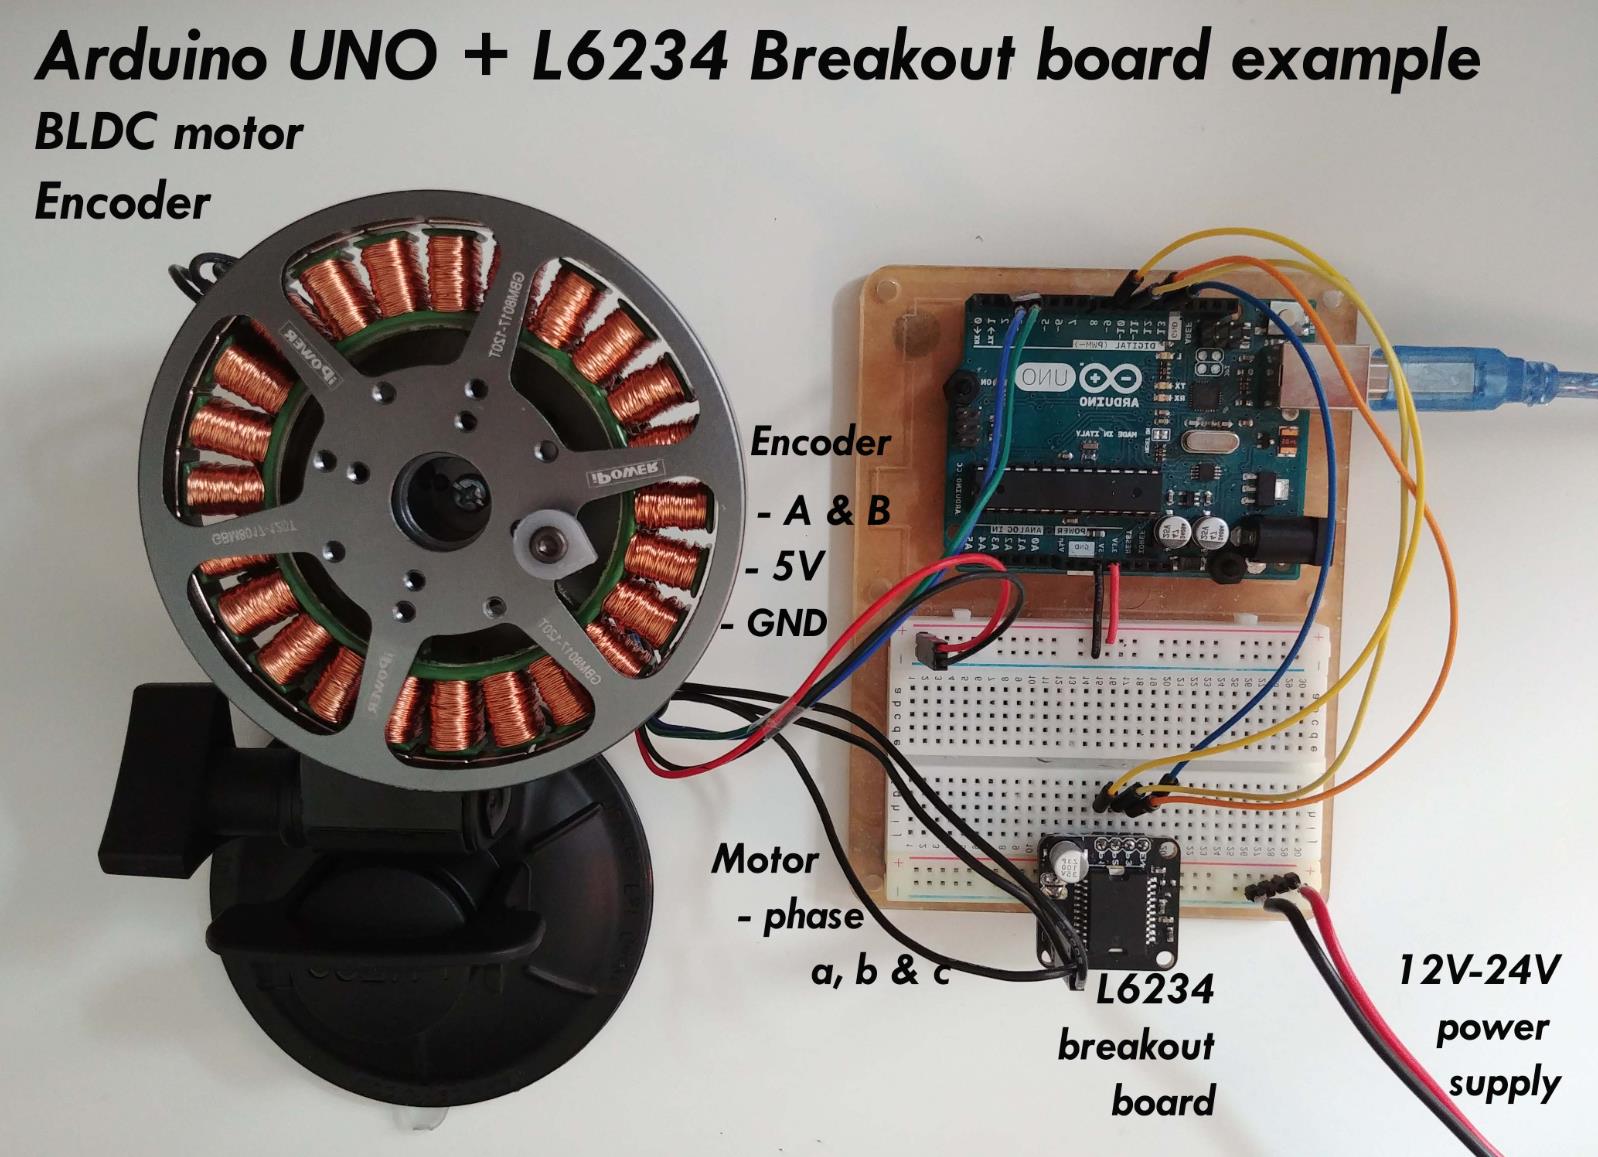
1、自动避障清洁机器人
#include <NewPing.h>      // 超声波传感器库
#include <Servo.h>        // 舵机控制库
#include <Wire.h>         // I2C通信库
#include "MPU6050.h"      // MPU6050姿态传感器库

#define TRIG_PIN 9        // 超声波触发引脚
#define ECHO_PIN 10       // 超声波回波引脚
#define IR_SENSOR 8       // 红外接近传感器引脚
#define MPU_ADDR 0x68     // MPU6050默认地址

MPU6050 mpu;             // 创建MPU6050对象
Servo leftMotor;         // 左轮BLDC电机控制器(模拟PWM调速)
Servo rightMotor;        // 右轮BLDC电机控制器
int obstacleDistance = 0; // 障碍物距离值
bool isTransparentObstacle = false; // 是否为透明障碍物标志位

void setup() {
    Serial.begin(9600);
    pinMode(IR_SENSOR, INPUT);
    leftMotor.attach(3);
    rightMotor.attach(5);
    mpu.initialize();     // 初始化MPU6050
}

void loop() {
    // 1. 多传感器数据采集
    obstacleDistance = sonar.ping_cm();          // 获取超声波测距结果
    isTransparentObstacle = !digitalRead(IR_SENSOR); // 判断是否为透明物体(玻璃等)

    // 2. 环境决策逻辑
    if (obstacleDistance < 20) {                 // 危险距离判定
        if (isTransparentObstacle) {             // 遇到透明障碍物(如窗户)
            rotateRight(45);                     // 右转绕行
        } else {                                 // 实体障碍物
            stopMotors();                        // 紧急停车
            reverseAndTurn(90);                  // 后退+左转脱困
        }
    } else {
        moveForward(150);                        // 安全状态下全速前进
    }

    // 3. 补充功能:倾斜校正(防止跌落楼梯)
    float roll = mpu.getRoll();
    if (abs(roll) > 15) {                       // 横向倾斜超过15度
        correctTilt(roll);                       // 根据倾斜角度反向修正车轮差速
    }
    delay(50);                                   // 循环延时避免频繁扫描
}

// ========== 辅助函数 ==========
void moveForward(int speed) {
    leftMotor.write(map(speed, 0, 255, 0, 180));  // PWM映射到舵机角度(模拟BLDC调速)
    rightMotor.write(map(speed, 0, 255, 0, 180));
}

void rotateRight(int angle) {
    leftMotor.write(135);                         // 左轮反转提供转向力矩
    rightMotor.write(45);                         // 右轮正转变相配合
    delay(angle * 10);                            // 根据角度计算转向时间
}
2、温室大棚恒温通风系统
#include <DHT.h>                    // DHT11/22温湿度传感器库
#include <MQ135.h>                  // CO₂浓度传感器库
#include <PID_v1.h>                 // PID温控算法库

#define DHT_PIN 4                   // DHT传感器数据线引脚
#define MQ135_PIN A0                // CO₂传感器模拟输入引脚
#define FAN_SPEED_PIN 9             // BLDC风机PWM控制引脚

DHT dht(DHT_PIN, DHT22);           // 初始化DHT22传感器
MQ135 mq135(MQ135_PIN);            // 初始化MQ135传感器
double targetTemp = 28.0;           // 目标温度设定值
double actualTemp = 0.0;            // 实际温度变量
double co2Level = 0.0;              // CO₂浓度变量
PID tempPID(&actualTemp, &targetTemp, &fanPower, 2.5, 1.2, 0.8, DIRECT); // PID参数配置

void setup() {
    Serial.begin(9600);
    tempPID.SetMode(AUTOMATIC);      // 启用PID自动控制
    pinMode(FAN_SPEED_PIN, OUTPUT);  // 设置风机控制引脚为输出模式
}

void loop() {
    // 1. 环境数据采集
    actualTemp = dht.readTemperature();         // 读取当前温度(℃)
    co2Level = mq135.readCO2();                 // 读取CO₂浓度(ppm)

    // 2. 复合条件决策引擎
    if ((actualTemp > targetTemp + 2) && (co2Level < 800)) {
        fanPower = map(co2Level, 0, 800, 255, 50); // CO₂越低风速越高
    } else if (actualTemp > targetTemp) {
        fanPower = map(actualTemp - targetTemp, 0, 5, 50, 200); // 单纯超温时适度加速
    } else {
        fanPower = constrain(fanPower * 0.95, 0, 255); // 降温后缓慢降速节能
    }

    // 3. 执行机构控制
    analogWrite(FAN_SPEED_PIN, fanPower);       // PWM信号直接驱动BLDC风机

    // 4. 日志记录与报警
    if (actualTemp > 35 || co2Level > 1500) {
        triggerAlarm();                         // 触发蜂鸣器/LED警报
    }
    delay(2000);                                // 每2秒更新一次数据
}
3、太阳能追光发电装置
#include <Adafruit_BME280.h>        // BME280气压/海拔传感器库(可选扩展功能)
#include <SPI.h>                   // SPI总线通信库

#define LDR_TOP A0                  // 顶部光敏电阻输入
#define LDR_LEFT A1                 // 左侧光敏电阻输入
#define LDR_RIGHT A2                // 右侧光敏电阻输入
#define HORIZONTAL_SERVO 6          // 水平旋转舵机引脚
#define VERTICAL_SERVO 7            // 垂直俯仰舵机引脚

int lightIntensity[3];             // 存储三个方向的光强数值
int horizontalAngle = 90;          // 初始水平角度(居中)
int verticalAngle = 45;            // 初始垂直角度(斜向上)
int lastHorizontalError = 0;       // 上一次水平误差积分项
int lastVerticalError = 0;         // 上一次垂直误差积分项

void setup() {
    Serial.begin(9600);
    Servo myHorizontalServo;       // 创建水平舵机对象
    Servo myVerticalServo;         // 创建垂直舵机对象
    myHorizontalServo.attach(HORIZONTAL_SERVO);
    myVerticalServo.attach(VERTICAL_SERVO);
}

void loop() {
    // 1. 三维光强采样
    lightIntensity[0] = analogRead(LDR_TOP);    // 顶部光源强度
    lightIntensity[1] = analogRead(LDR_LEFT);   // 左侧光源强度
    lightIntensity[2] = analogRead(LDR_RIGHT);  // 右侧光源强度

    // 2. 重心法计算最佳朝向
    int totalLight = lightIntensity[0] + lightIntensity[1] + lightIntensity[2];
    if (totalLight == 0) return;               // 避免除零错误

    // 水平方向权重分配
    int horizontalWeight = (lightIntensity[2] - lightIntensity[1]) * 10;
    horizontalAngle += constrain(horizontalWeight, -5, 5); // 每次微调±5°
    horizontalAngle = constrain(horizontalAngle, 0, 180); // 限制转动范围

    // 垂直方向权重分配
    int verticalWeight = (lightIntensity[0] - (lightIntensity[1]+lightIntensity[2])/2) * 8;
    verticalAngle += constrain(verticalWeight, -3, 3); // 精细调节俯仰角
    verticalAngle = constrain(verticalAngle, 10, 170); // 防止过度低头/抬头

    // 3. 平滑运动控制(防抖动滤波)
    static int smoothedHA = horizontalAngle;
    static int smoothedVA = verticalAngle;
    smoothedHA = 0.9 * smoothedHA + 0.1 * horizontalAngle;
    smoothedVA = 0.9 * smoothedVA + 0.1 * verticalAngle;

    // 4. 最终执行命令
    myHorizontalServo.write(smoothedHA);        // 驱动水平云台转动
    myVerticalServo.write(smoothedVA);          // 驱动垂直云台俯仰

    // 5. 附加功能:日落后自动归位休眠
    if (lightIntensity[0] < 50) {               // 判断夜晚来临
        sleepMode();                            // 进入低功耗待机模式
    }
    delay(100);                                 // 缩短响应延迟
}
要点解读
- 多源传感器融合技术
典型组合方案:超声波+红外(避障)、温湿度+气体(环境监控)、光敏阵列(定位)。
优势:弥补单一传感器盲区(如超声波无法识别玻璃),提升系统鲁棒性。
注意事项:需解决不同传感器的时间同步问题(建议主控采用中断优先调度机制)。 - 分级决策架构设计
层级 功能示例 技术特点
L1 基础反应层 if-else硬编码快速响应
L2 自适应调节层 PID/模糊PID闭环控制
L3 学习优化层(高级扩展) Q-learning强化学习策略迭代
注:初学者可先实现前两层满足基本需求 - BLDC电机精准控制策略
调速方式对比:
analogWrite() → 简易开环调速(适合小型风扇类负载)
FOC Library → 磁场定向控制(需额外驱动器,适用于高精度伺服)
能耗管理技巧:
占空比调制代替全程满负荷运行
惯性滑行阶段关闭使能信号(ENABLE pin置低) - 异常工况处理机制
必备保护措施:
软件看门狗定时复位(WatchdogTimer)
电流过载检测(串联霍尔传感器监测母线电流)
堵转保护(持续接收不到反馈脉冲达阈值时停机)
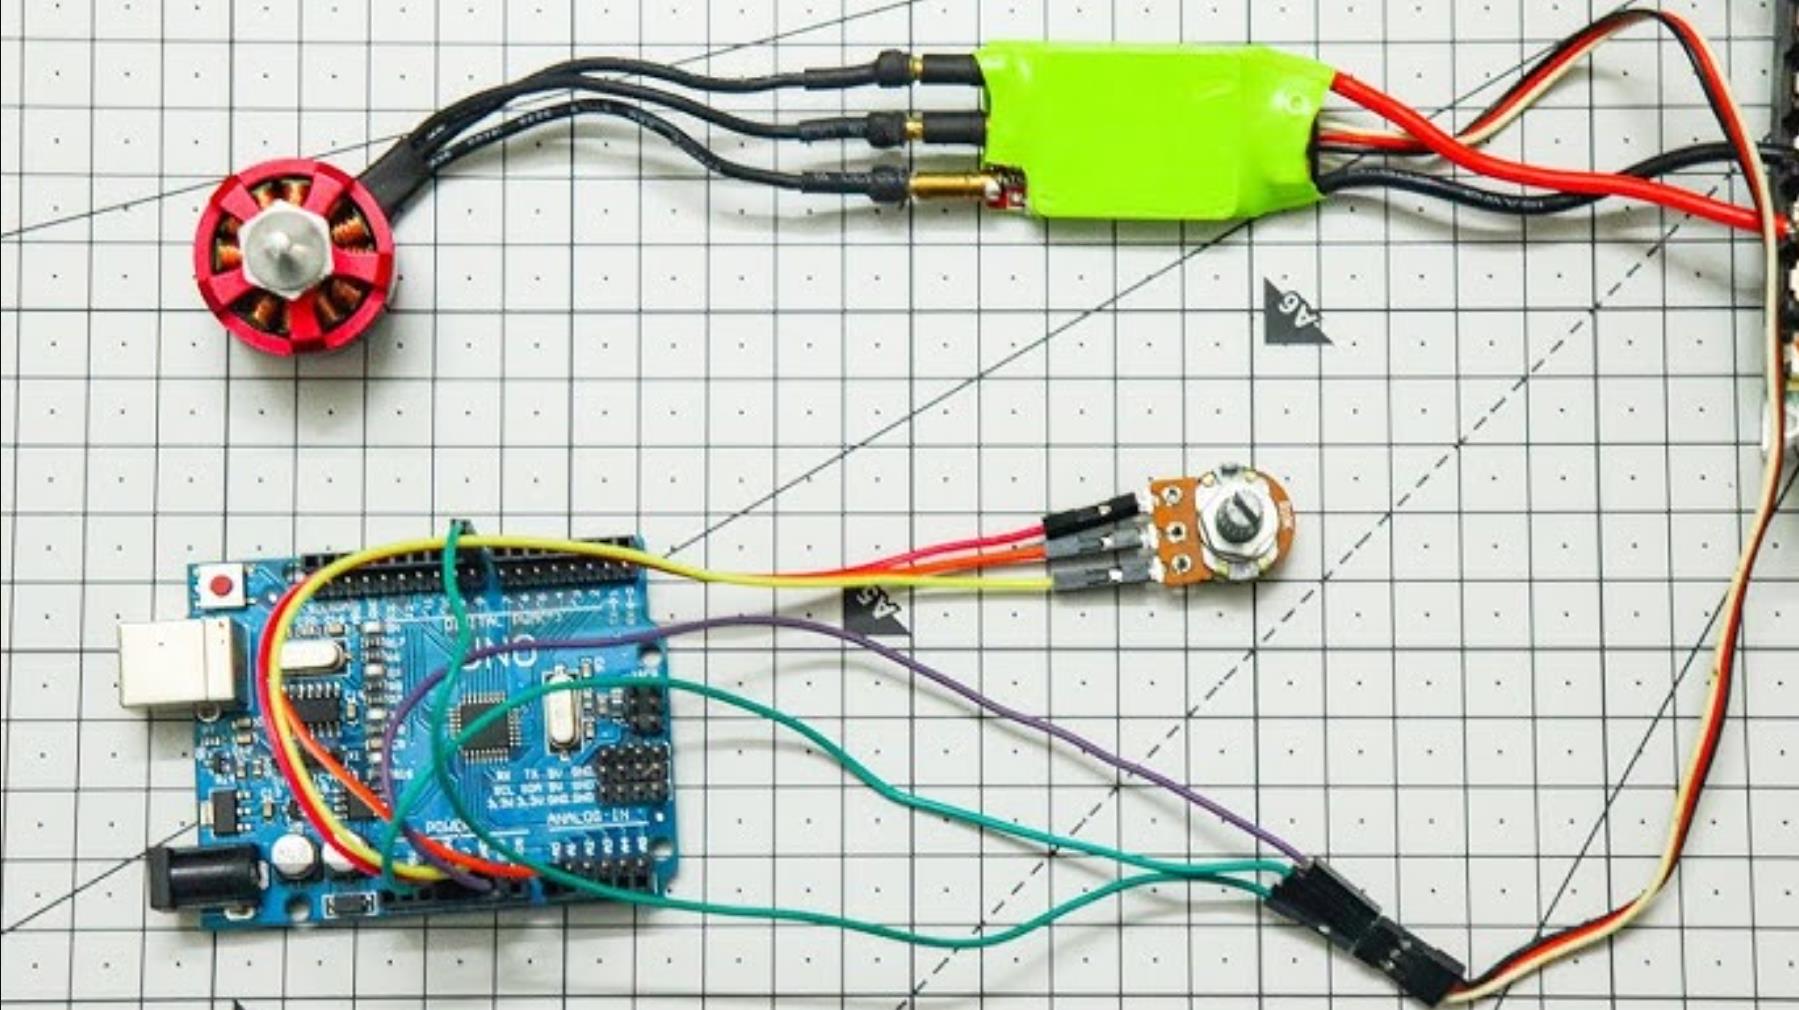
4、红外-超声波双模避障系统
#include <NewPing.h>
#define IR_LEFT 2
#define IR_RIGHT 3
#define TRIG_PIN 4
#define ECHO_PIN 5
#define MAX_DISTANCE 200

NewPing sonar(TRIG_PIN, ECHO_PIN, MAX_DISTANCE);
Servo leftMotor, rightMotor;

void setup() {
  Serial.begin(9600);
  pinMode(IR_LEFT, INPUT);
  pinMode(IR_RIGHT, INPUT);
  leftMotor.attach(9);
  rightMotor.attach(10);
}

void loop() {
  // 红外传感器快速检测(0.1ms响应)
  bool leftIR = digitalRead(IR_LEFT);
  bool rightIR = digitalRead(IR_RIGHT);

  // 超声波精确测距(29ms周期)
  int distance = sonar.ping_cm();
  if (distance == 0) distance = MAX_DISTANCE; // 无回波处理

  // 环境判断决策树
  if (leftIR || rightIR || distance < 30) {
    if (distance < 15 || (leftIR && rightIR)) emergencyStop();
    else if (leftIR) turnRight(80);
    else if (rightIR) turnLeft(80);
  } else {
    forward(180);
  }
  delay(50); // 控制周期
}

void emergencyStop() {
  leftMotor.write(90); // 制动
  rightMotor.write(90);
}

void forward(int speed) {
  leftMotor.write(180 - speed/2);
  rightMotor.write(speed/2);
}

void turnLeft(int speed) {
  leftMotor.write(90);
  rightMotor.write(speed);
}

void turnRight(int speed) {
  leftMotor.write(180 - speed);
  rightMotor.write(90);
}
5、IMU姿态监测的平衡车系统
#include <MPU6050.h>
#include <PID_v1.h>

MPU6050 imu;
PID pid(&angleError, &motorOutput, &setpoint, 2.5, 0.05, 0.2, DIRECT);

float angleError, motorOutput, setpoint = 0;
Servo leftMotor, rightMotor;

void setup() {
  Serial.begin(115200);
  Wire.begin();
  imu.initialize();
  pid.SetMode(AUTOMATIC);
  leftMotor.attach(6);
  rightMotor.attach(7);
}

void loop() {
  // 读取IMU数据(含DMP融合)
  imu.dmpGetQuaternion(&quat, fifoBuffer);
  imu.dmpGetGravity(&gravity, &quat);
  imu.dmpGetYawPitchRoll(ypr, &quat, &gravity);

  // 计算姿态误差
  angleError = ypr[1] * 180/M_PI; // 横滚角作为控制量

  // PID计算输出
  pid.Compute();

  // 电机控制分配
  int leftPWM = 150 + motorOutput;
  int rightPWM = 150 - motorOutput;
  leftMotor.writeMicroseconds(constrain(leftPWM, 1100, 1900));
  rightMotor.writeMicroseconds(constrain(rightPWM, 1100, 1900));

  delay(20); // 50Hz控制周期
}
6、多传感器融合的自主导航系统
#include <TinyGPS++.h>
#include <SoftwareSerial.h>
#include <Wire.h>
#include <BH1750.h>

TinyGPSPlus gps;
SoftwareSerial gpsSerial(4, 3);
BH1750 lightMeter;
MPU6050 imu;

struct EnvironmentData {
  float temperature;
  float humidity;
  uint16_t lightLevel;
  float gpsAccuracy;
};

EnvironmentData envData;
Servo bldcMotor;

void setup() {
  Serial.begin(115200);
  gpsSerial.begin(9600);
  lightMeter.begin();
  imu.initialize();
  bldcMotor.attach(9);
}

void loop() {
  // GPS数据处理
  while (gpsSerial.available()) {
    gps.encode(gpsSerial.read());
  }
  if (gps.location.isValid()) {
    envData.gpsAccuracy = gps.location.age();
  }

  // 环境光检测
  envData.lightLevel = lightMeter.readLightLevel();

  // 温度湿度监测(需外接传感器)
  envData.temperature = readTemperature();
  envData.humidity = readHumidity();

  // 多参数决策逻辑
  if (envData.lightLevel < 100) activateNightMode();
  if (envData.temperature > 40) activateCooling();
  if (envData.gpsAccuracy > 500) activateDeadReckoning();

  delay(500);
}

void activateNightMode() {
  bldcMotor.write(120); // 降低转速
  // 附加LED控制逻辑
}

void activateCooling() {
  bldcMotor.write(180); // 最大转速
  // 启动风扇逻辑
}

void activateDeadReckoning() {
  // 切换到IMU+里程计导航
  // 附加航位推算算法
}
要点解读
多模态传感器融合架构
时空同步:案例中红外/超声波采用50Hz控制周期,IMU采用50-100Hz,GPS采用1-5Hz,通过时间戳对齐实现多源数据融合。
决策层级:底层采用PID闭环控制电机,中层进行环境判断(如障碍物检测),顶层执行路径规划,形成分层控制架构。
实时响应与容错设计
优先级调度:红外传感器用于快速避障(0.1ms响应),超声波用于精确测距(29ms周期),通过任务优先级保证关键决策的实时性。
故障注入:案例三中GPS信号丢失时自动切换到IMU航位推算,通过卡尔曼滤波融合加速度计和陀螺仪数据,维持定位精度。
动态参数自适应
PID参数自整定:平衡车系统通过自整定算法(如Ziegler-Nichols方法)动态调整PID参数,适应不同路面坡度变化。
环境自适应:光敏传感器触发夜间模式降低电机转速,温度传感器触发散热模式提高转速,实现环境自适应控制。
硬件抽象与模块化设计
传感器抽象层:通过统一接口封装不同传感器(如readDistance()封装超声波和红外),简化上层决策逻辑。
电机控制模块:将电机控制封装为forward(), turnLeft()等函数,提高代码复用性和可维护性。
能效优化与安全机制
动态功率管理:通过PWM调速实现BLDC电机的能效优化,在低负载时降低占空比以减少能耗。
安全冗余:案例一中的双传感器互锁(红外+超声波)和案例三中的多参数阈值判断,形成多层次的安全保护机制,防止误触发和系统失控。
注意,以上案例只是为了拓展思路,仅供参考。它们可能有错误、不适用或者无法编译。您的硬件平台、使用场景和Arduino版本可能影响使用方法的选择。实际编程时,您要根据自己的硬件配置、使用场景和具体需求进行调整,并多次实际测试。您还要正确连接硬件,了解所用传感器和设备的规范和特性。涉及硬件操作的代码,您要在使用前确认引脚和电平等参数的正确性和安全性。
更多推荐
 13
 0
- 0


 已为社区贡献6条内容

所有评论(0)