
仅用25%数据实现性能超越!MapGS:解决特定传感器配置的在线建图模型训练问题
避免传感器配置差异
近年来,多模态传感器融合的新进展推动了自动驾驶应用中感知方法的发展。这些进展涵盖了 3D 目标检测、在线地图生成与推理、占用预测,以及端到端框架的形式。在这些任务和真实场景中已经取得了最先进的成果,然而,要实现传感器和平台的泛化仍然面临显著挑战。
例如,在 NuScenes (NUSC) 数据集上训练的感知模型很难直接泛化到其他传感器和平台配置(如 Waymo Open 或 Argoverse 2 数据集)。传感器配置可能在相机和激光雷达的数量、在车辆上的位置、方向,以及相机焦距和视场等内参属性上存在差异。研究表明,传感器配置的不同会导致 3D 感知任务(如检测、分割和建图)的性能下降。尽管还有其他领域间差距需要探索,实现跨传感器配置的泛化仍然是一个重要挑战,这也限制了可用于开发的数据量。在最坏的情况下,当传感器设置变化时,必须重新收集和标注数据集来重新训练或微调深度学习架构,这导致了跨车辆类型(如轿车、SUV 和卡车)模型部署的开发过程变得冗长。
近期的研究开始通过两种主要途径来解决传感器泛化问题:基于模型的方法和基于数据的方法。从模型的角度来看,一些方法尝试在问题建模或架构中直接引入与传感器无关的特性。而基于数据的方法则专注于对齐相机参数或应用数据再生成技术。尽管取得了一些有希望的成果,利用真实数据为全景在线高清地图生成开发通用策略仍然是一个开放性问题。
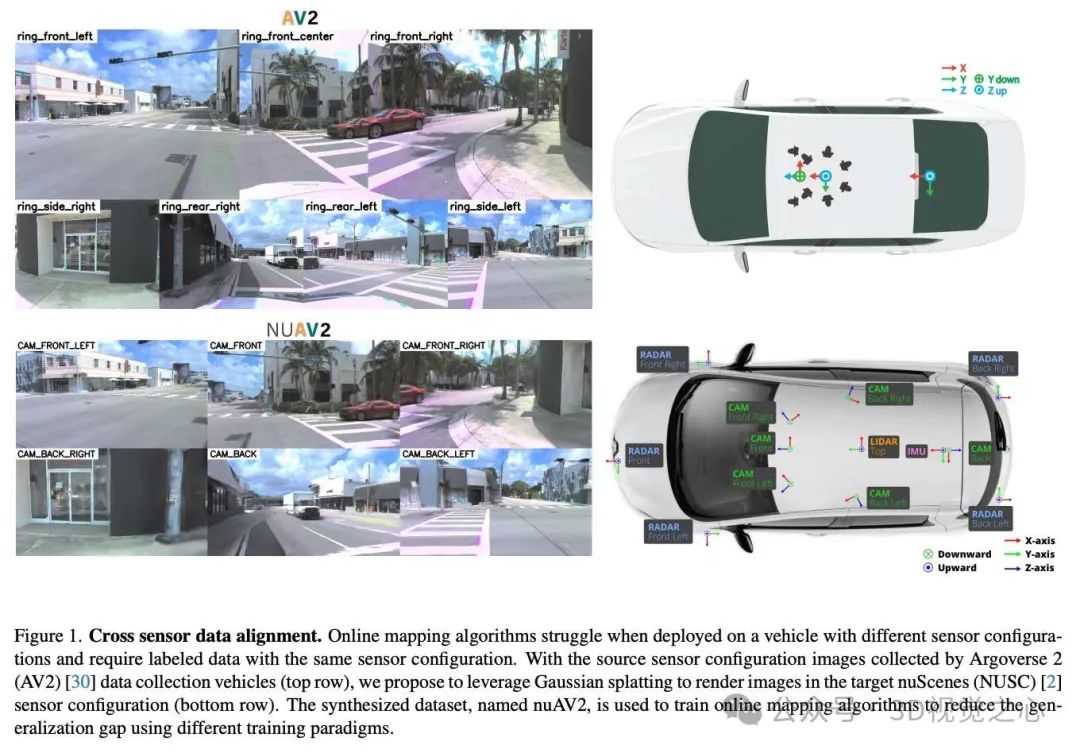
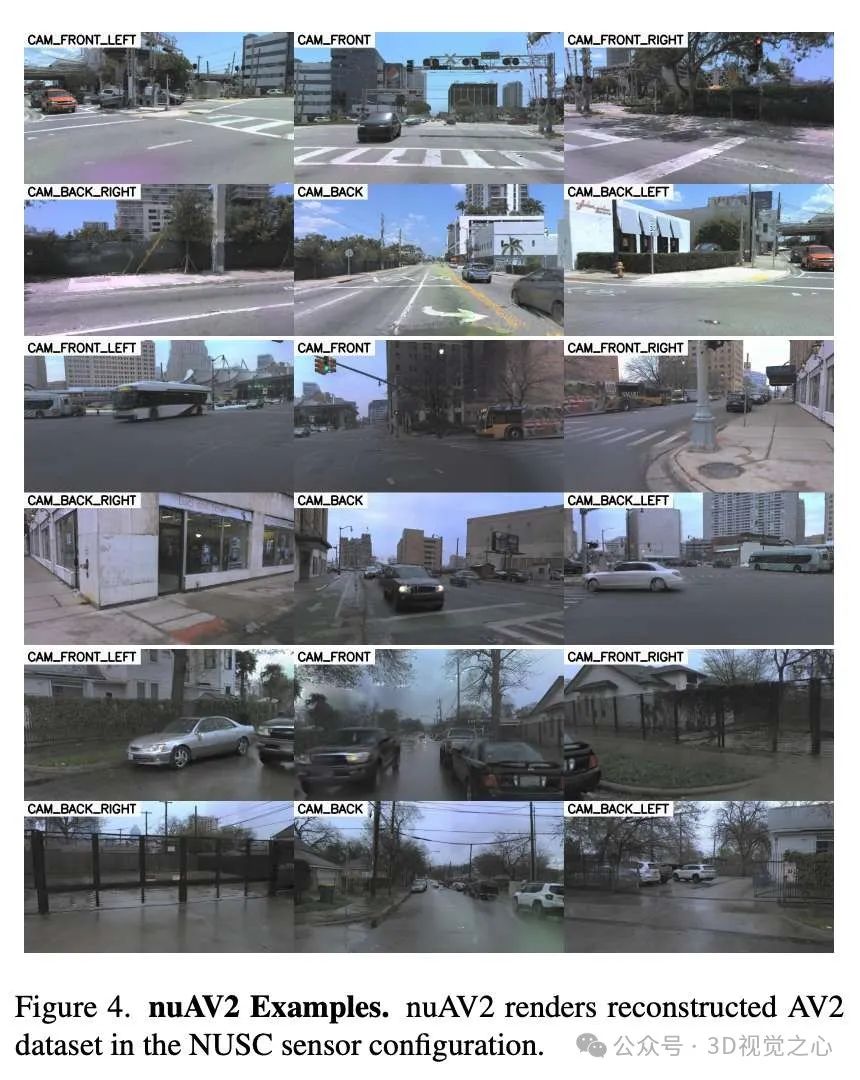
本文介绍的MapGS[1]是一种基于高斯点云渲染 (Gaussian Splatting) 的数据驱动方法,用于场景重建和新视图合成,旨在减少 3D 在线建图算法中的传感器配置差异。该方法包括一套适用于新定制配置的数据再生成方案,其中高斯点云渲染用于重建静态和动态场景。我们将这一方法扩展到 Argoverse 2 数据集,生成新的目标传感器配置相机数据 (nuScenes 配置)。实验结果表明,该方法增强了泛化能力,提高了数据和训练效率,并为全景在线建图实现了数据的可重用性。
仓库链接:https://henryzhangzhy.github.io/mapgs/
主要贡献:
-
提出了一种基于高斯点云渲染的方案,用于场景重建和新视图渲染,以减少 3D 在线建图算法中的传感器配置差异。
-
提出了新视图合成和数据再生成的方案,构建了名为 nuAV2 的新数据集,该数据集通过重建 Argoverse 2 数据集的场景并生成 nuScenes 传感器配置的相机数据生成而成。我们计划公开代码和数据。
-
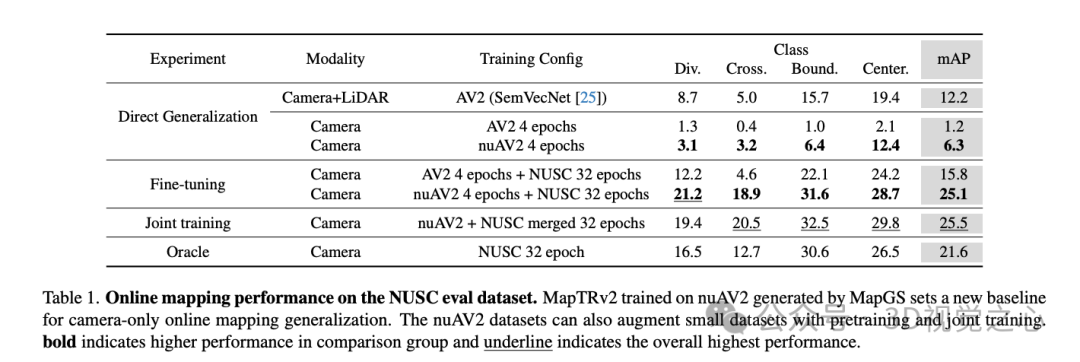
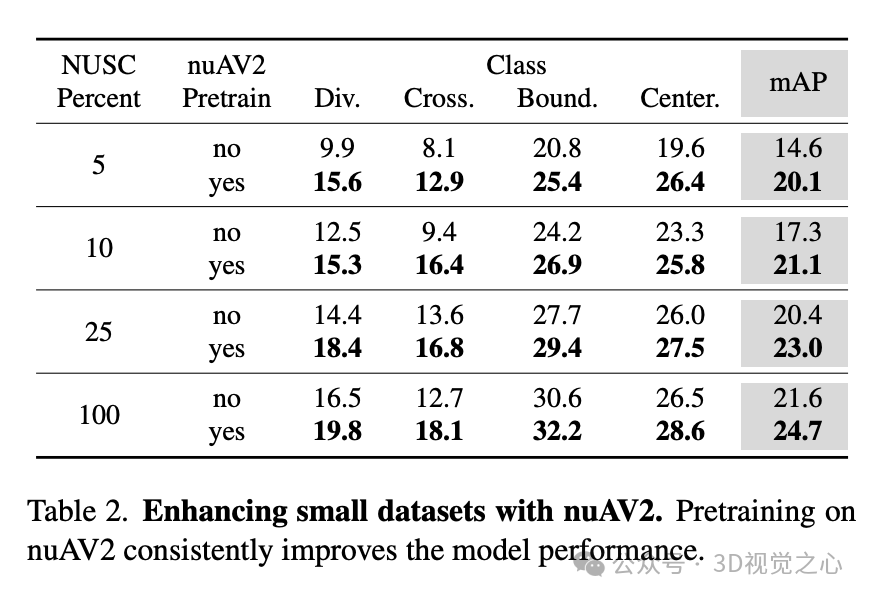
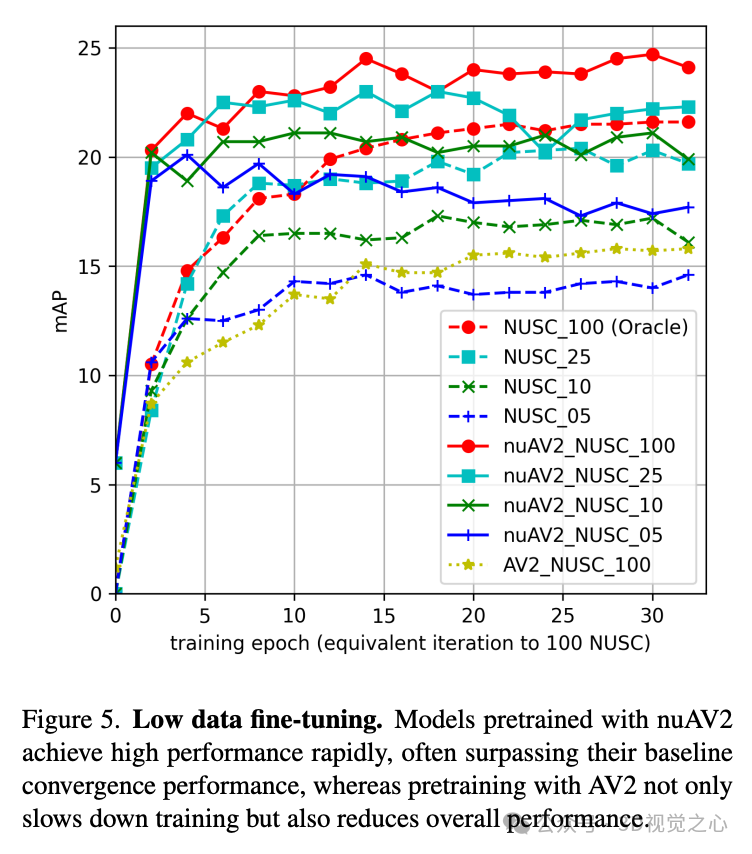
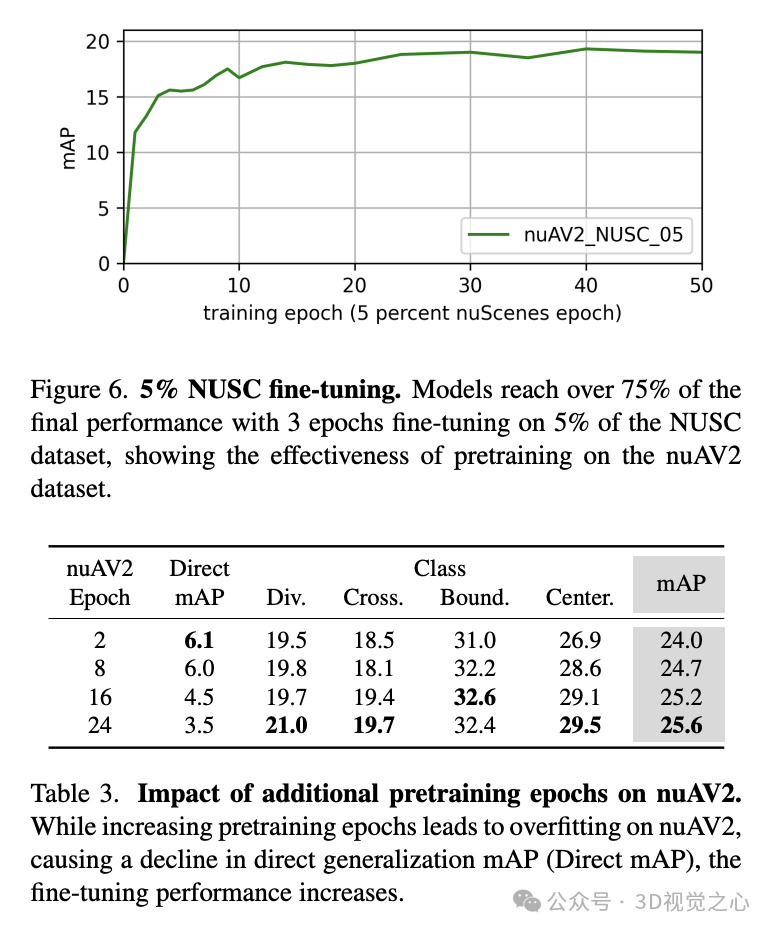
提供了三大关键性能与效率收益:i)通过有效的数据增强提高了泛化能力,性能提升 18%;ii)训练更加高效且收敛更快;iii)在仅使用原始目标传感器配置训练数据 25% 的情况下,性能超越当前最先进水平。
具体方法
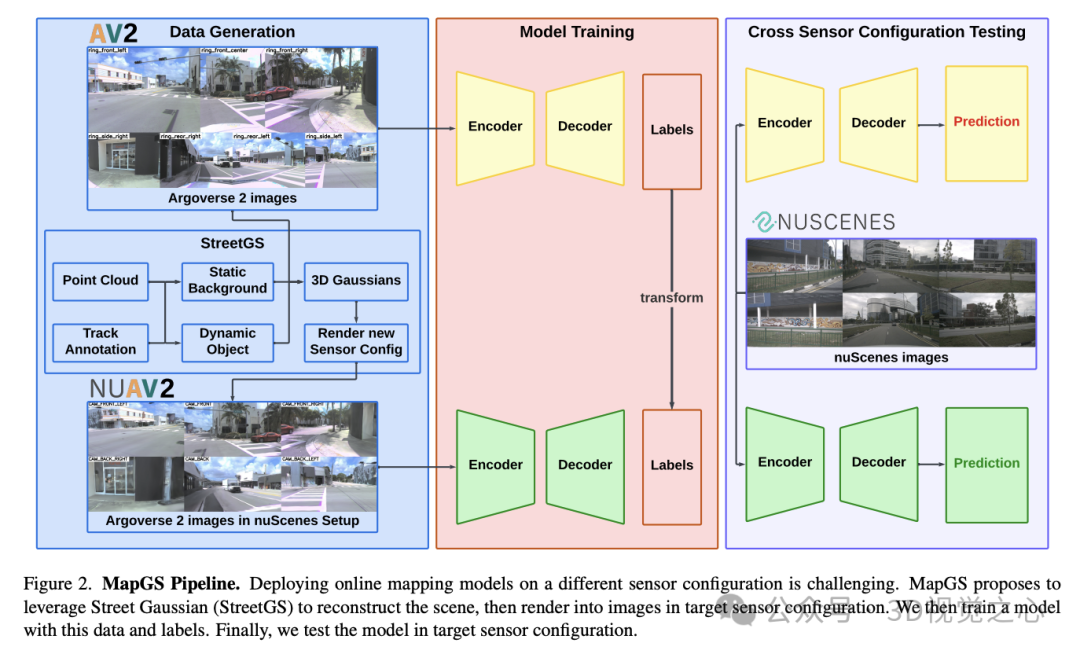
将在线建图算法泛化到不同的传感器配置是一个具有挑战性的问题。我们提出了一种新的范式,通过使用高斯点云渲染 (Gaussian Splatting) 技术,在不同的传感器配置下生成数据,以减少泛化差距。如图 2 所示,对于一个自动驾驶数据集,我们首先使用现有的传感器数据通过高斯点云渲染重建场景,然后渲染目标传感器配置下的图像并映射标签,最后将生成的数据作为训练协议的一部分。
场景重建
我们首先处理传感器数据中的原始图像 (I_S),并重建场景 (G)。传统的 3D 高斯点云渲染方法需要大量图像来完成场景重建。面对动态对象、开放环境和视角同质性等挑战时,重建自动驾驶场景变得非常困难。我们基于 Street Gaussian (StreetGS) 方法,通过利用标注轨迹和点云的先验知识来重建室外场景。先验约束优化过程,并生成高质量的新视图。
StreetGS 将场景分为静态背景 (B) 和动态车辆 (D),依据标注的轨迹对点云进行处理。首先过滤出激光雷达点云中的目标框内点,仅保留其他点以初始化静态背景 (B)。动态车辆被视为沿轨迹移动的静态物体,因此会将每个轨迹内的点云裁剪并聚合到一个单独的框中,以初始化动态物体的 3D 高斯模型。此外,还定义了天空嵌入 (S),用于捕捉天空和远处的物体。
在优化过程中,动态物体的 3D 高斯模型会根据轨迹变换到对应的目标框位置。通过训练相机视角,静态背景、高斯模型和天空会被光栅化以渲染图像。随后,将渲染图像与真实图像进行比较,优化 3D 高斯模型和天空的表示。为了防止生成虚假的效果,会向真实图像添加自车遮罩,以屏蔽自车区域。
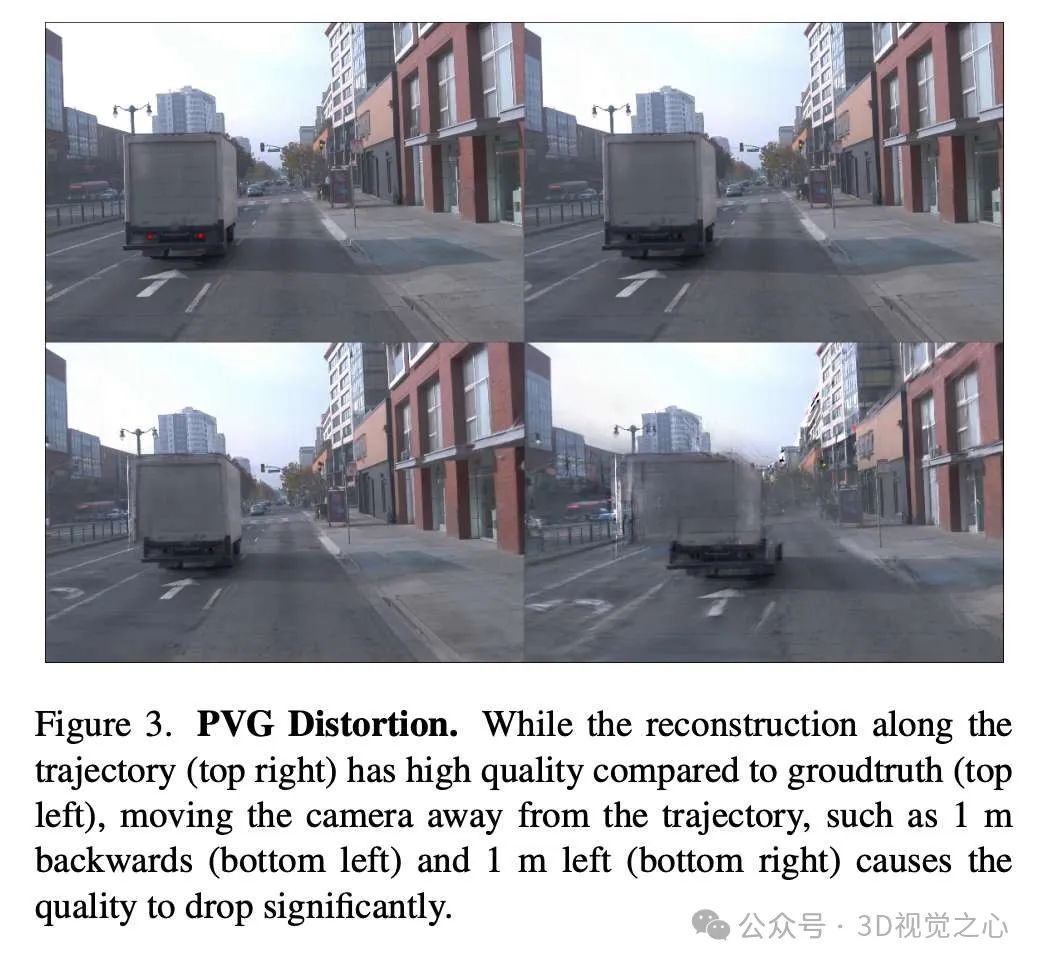
这种方法利用先验知识来优化动态场景,使其表现类似静态场景,同时避免引入额外的时间参数。该方法在视角发生显著变化时减少了因过拟合导致的失真。
目标配置数据生成
在重建的场景 (G) 中,我们渲染目标配置下的图像,记为 (I_T)。该过程尝试在场景中模拟目标车辆行驶时的图像视角。
给定源车辆的位姿 (G_T^{VS}) (时间 (t))、目标相机到车辆的变换 (V_T^{TC})、以及目标车辆到源车辆的变换 (V_S^{VT}),目标车辆的位姿可表示为:[ G_T^{VT} = G_T^{VS} V_S^{VT} ]
目标相机的位姿则定义为:[ G_T^{CT} = G_T^{VT} V_T^{TC} ]
结合目标相机的内参矩阵 (K_T),我们可以渲染目标传感器配置下的图像。此外,还将地图标签转换到新的传感器配置中,用于以自车为中心的建图训练与评估。
在线建图
我们仅关注地图元素的几何信息,而不考虑近期流行的拓扑推理。我们采用 MapTRv2 的相机版实现,其包含三个主要组件:特征提取器、视图变换模块和矢量地图解码器。
-
特征提取器:将环视图图像 (I) 输入,提取透视视角特征 (F_{PV})。
-
视图变换模块:将透视视角特征投影为鸟瞰视角特征 (F_{BEV})。
-
矢量地图解码器:通过 Deformable DETR 解码器,从鸟瞰视角特征中解码矢量地图元素。
这种方法专注于几何表示,并有效地利用了高斯点云渲染生成的数据进行训练,支持不同传感器配置下的在线建图任务。
实验效果
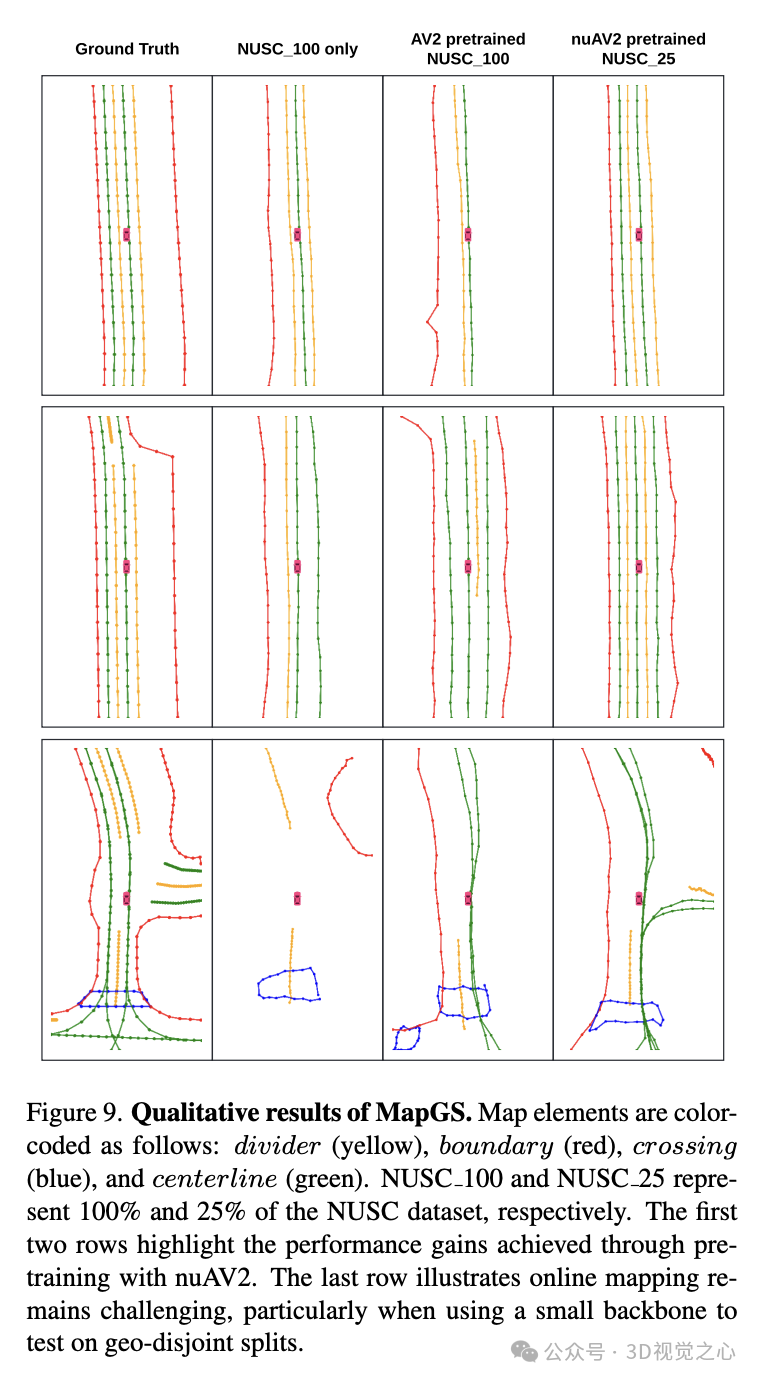
总结一下
MapGS 框架专为应对特定传感器配置下在线建图模型训练中数据不足的问题。MapGS 利用高斯点云渲染重建场景,并渲染目标传感器配置视图的图像。通过这项工作,提出了一种数据再生成的方案,并引入了 nuAV2 数据集,将 Argoverse 2 数据集的图像转换为 nuScenes 数据集视图,用于训练。我们证明了该方法可以缩小传感器配置之间的差距。此外,它是一种有效的数据增强技术,能够在在线建图任务中实现预训练或联合训练。
如何学习AI大模型 ?
“最先掌握AI的人,将会比较晚掌握AI的人有竞争优势”。
这句话,放在计算机、互联网、移动互联网的开局时期,都是一样的道理。
我在一线互联网企业工作十余年里,指导过不少同行后辈。帮助很多人得到了学习和成长。
我意识到有很多经验和知识值得分享给大家,故此将并将重要的AI大模型资料包括AI大模型入门学习思维导图、精品AI大模型学习书籍手册、视频教程、实战学习等录播视频免费分享出来。【保证100%免费】🆓
CSDN粉丝独家福利
这份完整版的 AI 大模型学习资料已经上传CSDN,朋友们如果需要可以扫描下方二维码&点击下方CSDN官方认证链接免费领取 【保证100%免费】
读者福利: 👉👉CSDN大礼包:《最新AI大模型学习资源包》免费分享 👈👈
对于0基础小白入门:
如果你是零基础小白,想快速入门大模型是可以考虑的。
一方面是学习时间相对较短,学习内容更全面更集中。
二方面是可以根据这些资料规划好学习计划和方向。
👉1.大模型入门学习思维导图👈
要学习一门新的技术,作为新手一定要先学习成长路线图,方向不对,努力白费。
对于从来没有接触过AI大模型的同学,我们帮你准备了详细的学习成长路线图&学习规划。可以说是最科学最系统的学习路线,大家跟着这个大的方向学习准没问题。(全套教程文末领取哈)

👉2.AGI大模型配套视频👈
很多朋友都不喜欢晦涩的文字,我也为大家准备了视频教程,每个章节都是当前板块的精华浓缩。


👉3.大模型实际应用报告合集👈
这套包含640份报告的合集,涵盖了AI大模型的理论研究、技术实现、行业应用等多个方面。无论您是科研人员、工程师,还是对AI大模型感兴趣的爱好者,这套报告合集都将为您提供宝贵的信息和启示。(全套教程文末领取哈)
👉4.大模型落地应用案例PPT👈
光学理论是没用的,要学会跟着一起做,要动手实操,才能将自己的所学运用到实际当中去,这时候可以搞点实战案例来学习。(全套教程文末领取哈)

👉5.大模型经典学习电子书👈
随着人工智能技术的飞速发展,AI大模型已经成为了当今科技领域的一大热点。这些大型预训练模型,如GPT-3、BERT、XLNet等,以其强大的语言理解和生成能力,正在改变我们对人工智能的认识。 那以下这些PDF籍就是非常不错的学习资源。(全套教程文末领取哈)
👉6.大模型面试题&答案👈
截至目前大模型已经超过200个,在大模型纵横的时代,不仅大模型技术越来越卷,就连大模型相关的岗位和面试也开始越来越卷了。为了让大家更容易上车大模型算法赛道,我总结了大模型常考的面试题。(全套教程文末领取哈)

👉学会后的收获:👈
• 基于大模型全栈工程实现(前端、后端、产品经理、设计、数据分析等),通过这门课可获得不同能力;
• 能够利用大模型解决相关实际项目需求: 大数据时代,越来越多的企业和机构需要处理海量数据,利用大模型技术可以更好地处理这些数据,提高数据分析和决策的准确性。因此,掌握大模型应用开发技能,可以让程序员更好地应对实际项目需求;
• 基于大模型和企业数据AI应用开发,实现大模型理论、掌握GPU算力、硬件、LangChain开发框架和项目实战技能, 学会Fine-tuning垂直训练大模型(数据准备、数据蒸馏、大模型部署)一站式掌握;
• 能够完成时下热门大模型垂直领域模型训练能力,提高程序员的编码能力: 大模型应用开发需要掌握机器学习算法、深度学习
CSDN粉丝独家福利
这份完整版的 AI 大模型学习资料已经上传CSDN,朋友们如果需要可以扫描下方二维码&点击下方CSDN官方认证链接免费领取 【保证100%免费】
读者福利: 👉👉CSDN大礼包:《最新AI大模型学习资源包》免费分享 👈👈
更多推荐


 7
 0
- 0


 已为社区贡献8条内容

所有评论(0)