
BLDC无位置传感器控制在Matlab Simulink中的仿真探索
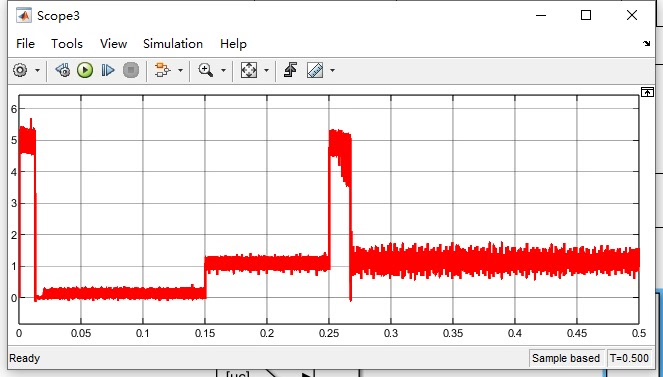
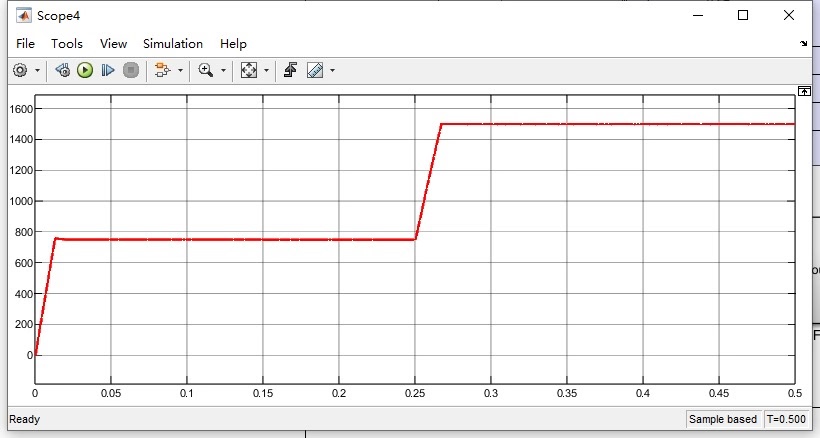
BLDC无位置传感器控制,无刷直流电机bldc 无位置传感器仿真 matlab simulink。 启动初始阶段,启动电流大,转矩也有较大的峰值。 在突加负载时,能快速到达平衡状态,所得速度曲线能够很好地跟踪设定速度曲线;同时在负载突变时,转矩也迅速增大,最后稳定在给定负载转矩附近。
在电机控制领域,BLDC(无刷直流电机)因其高效、可靠等特性被广泛应用。而无位置传感器控制技术更是为其增添了不少优势,无需额外的位置传感器就能实现精确控制,降低成本与复杂度。今天咱们就来聊聊基于Matlab Simulink的BLDC无位置传感器控制仿真。
启动初始阶段:电流与转矩的波澜
在BLDC电机启动初始阶段,会出现一个有趣的现象:启动电流大,转矩也有较大的峰值。这是因为在启动瞬间,电机转子处于静止状态,反电动势为零。根据电机的基本原理,此时外加电压几乎全部加在绕组电阻上,导致电流迅速上升。
以简单的BLDC数学模型为例,相电压方程可以表示为:
\[ ua = Rs ia + Ls \frac{dia}{dt} + ea \]
在启动瞬间,\( ea = 0 \),所以 \( ia = \frac{ua}{Rs} \) ,由于 \( Rs \) 通常较小,所以电流 \( ia \) 会很大。
在Matlab Simulink中搭建仿真模型时,我们可以通过设置电机参数来观察这一现象。比如下面这段简单的设置电机绕组电阻和电感的代码片段(假设使用的是自定义的电机模块):
% 设置电机绕组电阻
Rs = 0.5;
% 设置电机绕组电感
Ls = 0.001;
这里设置的电阻和电感值会影响启动电流的大小,电阻越小,启动电流越大;电感则会影响电流上升的速率。
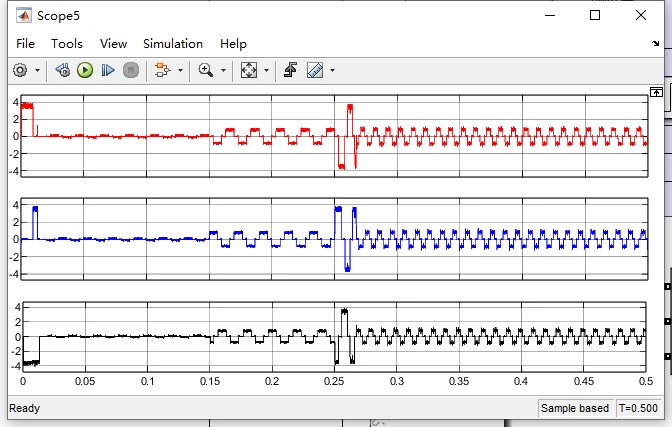
当电机启动时,我们在Simulink的示波器模块中就能看到启动电流和转矩的波形,电流会迅速攀升至一个较大的值,转矩也会相应出现较大峰值。
突加负载时的出色表现
当BLDC电机在运行过程中突加负载时,其表现十分亮眼。它能快速到达平衡状态,所得速度曲线能够很好地跟踪设定速度曲线;同时在负载突变时,转矩也迅速增大,最后稳定在给定负载转矩附近。
这背后的原理是,当负载突然增加时,电机转速会瞬间下降,反电动势随之减小。根据上述电压方程,电流会增大以产生更大的转矩来克服增加的负载。控制系统检测到转速变化后,会调整输出电压,使电机重新回到设定转速。
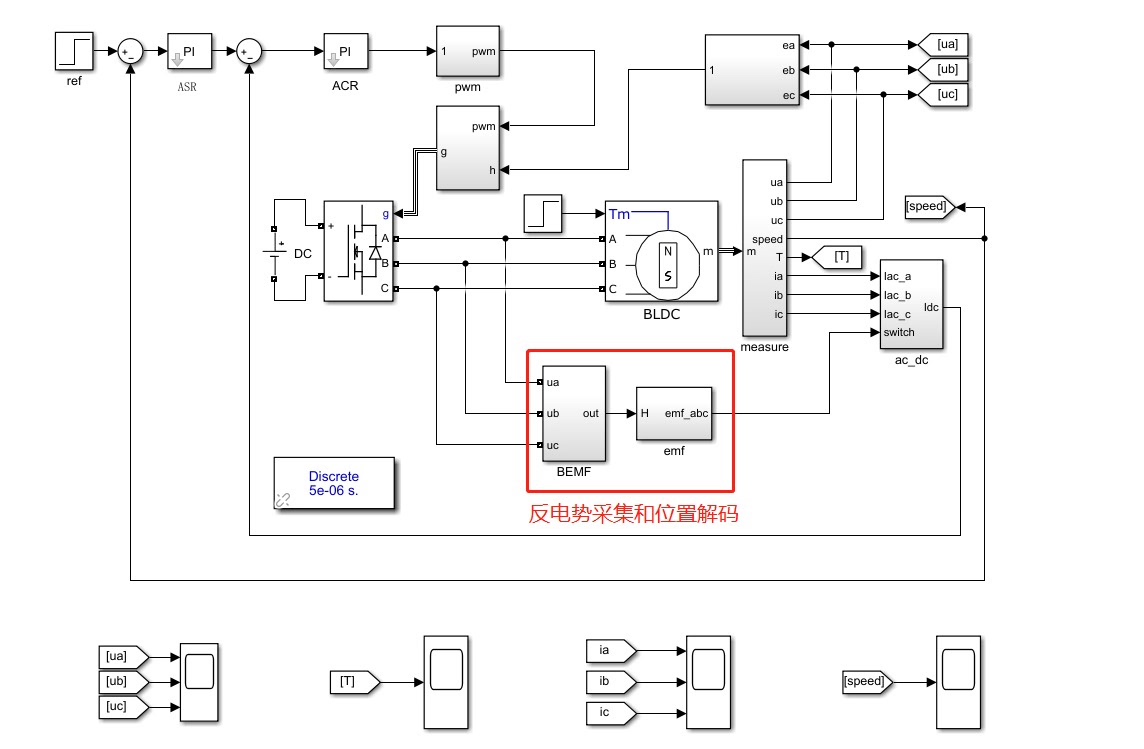
在Simulink仿真中,我们可以通过添加负载突变模块来模拟这一过程。以下是一个简单的调整电机输入电压以应对负载变化的代码示例(假设采用PI控制器):
% 定义PI控制器参数
Kp = 1;
Ki = 0.1;
% 初始化积分项
integral = 0;
% 转速误差
error = set_speed - current_speed;
% 积分项更新
integral = integral + error * Ts;
% 计算控制量
control_signal = Kp * error + Ki * integral;
% 根据控制量调整电机输入电压
motor_voltage = base_voltage + control_signal;
这里通过PI控制器不断调整电机输入电压,使得电机在负载突变时能够快速响应并稳定运行。在示波器中观察速度和转矩曲线,能清晰看到速度迅速恢复到设定值,转矩在负载突变瞬间迅速增大,随后稳定在新的负载转矩附近。
通过Matlab Simulink的仿真,我们对BLDC无位置传感器控制在启动和突加负载时的特性有了更直观的认识,也能更好地理解和优化其控制策略,为实际应用打下坚实基础。
更多推荐

 14
 0
- 0


 已为社区贡献5条内容

所有评论(0)