
【花雕学编程】Arduino BLDC 之机械臂与颜色传感器结合

《Arduino 手册(思路与案例)》栏目介绍:
在电子制作与智能控制的应用领域,本栏目涵盖了丰富的内容,包括但不限于以下主题:Arduino BLDC、Arduino CNC、Arduino E-Ink、Arduino ESP32 SPP、Arduino FreeRTOS、Arduino FOC、Arduino GPS、Arduino GRBL、Arduino HTTP、Arduino HUB75、Arduino IoT Cloud、Arduino JSON、Arduino LCD、Arduino OLED、Arduino LVGL、Arduino PID、Arduino TFT,以及Arduino智能家居、智慧交通、月球基地、智慧校园和智慧农业等多个方面与领域。不仅探讨了这些技术的基础知识和应用领域,还提供了众多具体的参考案例,帮助读者更好地理解和运用Arduino平台进行创新项目。目前,本栏目已有近4000篇相关博客,旨在为广大电子爱好者和开发者提供全面的学习资源与实践指导。通过这些丰富的案例和思路,读者可以获取灵感,推动自己的创作与开发进程。
https://blog.csdn.net/weixin_41659040/category_12422453.html

Arduino BLDC之机械臂与颜色传感器结合
- 机械臂与颜色传感器概述
机械臂是一种可以模拟人类手臂动作的自动化设备,广泛应用于工业、医疗、服务等领域。颜色传感器则用于检测和识别物体的颜色信息。将机械臂与颜色传感器结合,可以实现对颜色的自动识别和处理,从而提升自动化程度和智能化水平。
主要特点:
自动化操作:通过颜色传感器,机械臂能够自动识别和分类不同颜色的物体,减少人工干预,提高工作效率。
智能化识别:结合图像处理与传感器技术,机械臂能够实现复杂的任务,如颜色识别、物品分拣等,适应不同的应用场景。
灵活性强:机械臂的运动灵活性与颜色传感器的准确识别能力相结合,能够处理多种颜色的物体,适应性强。
2. 应用场景
机械臂与颜色传感器结合的应用场景包括:
自动化分拣:在仓储和物流领域,机械臂可以根据颜色传感器识别的颜色,对不同颜色的物品进行自动分拣,提高效率。
装配线作业:在生产线中,机械臂可以根据颜色信息选择合适的组件进行组装,确保产品的准确性和一致性。
教育与科研:在教育和科研领域,结合机械臂与颜色传感器的实验可以帮助学生和研究人员理解自动化和智能控制的基本原理。
服务机器人:在家庭或商业场所的服务机器人中,颜色传感器能够帮助机器人识别物品并进行相应操作,如抓取特定颜色的物品。
3. 注意事项
在实现机械臂与颜色传感器结合的系统时,需要关注以下事项:
传感器精度:颜色传感器的精度和响应时间将直接影响机械臂的识别和操作效果,需选择适合的传感器以满足应用需求。
环境光影响:颜色传感器的性能可能受环境光照条件影响,需在实际应用中考虑光照变化,必要时可加入光源补偿措施。
运动控制:机械臂的运动控制需要精准,以确保在抓取和操作过程中不损坏物品或设备,需进行适当的控制算法设计。
系统集成:机械臂和颜色传感器的集成需要考虑通信协议和数据处理,确保系统能够高效协同工作。
故障处理:在复杂的操作环境中,需设计合理的故障处理机制,以应对传感器失效或识别错误导致的问题。
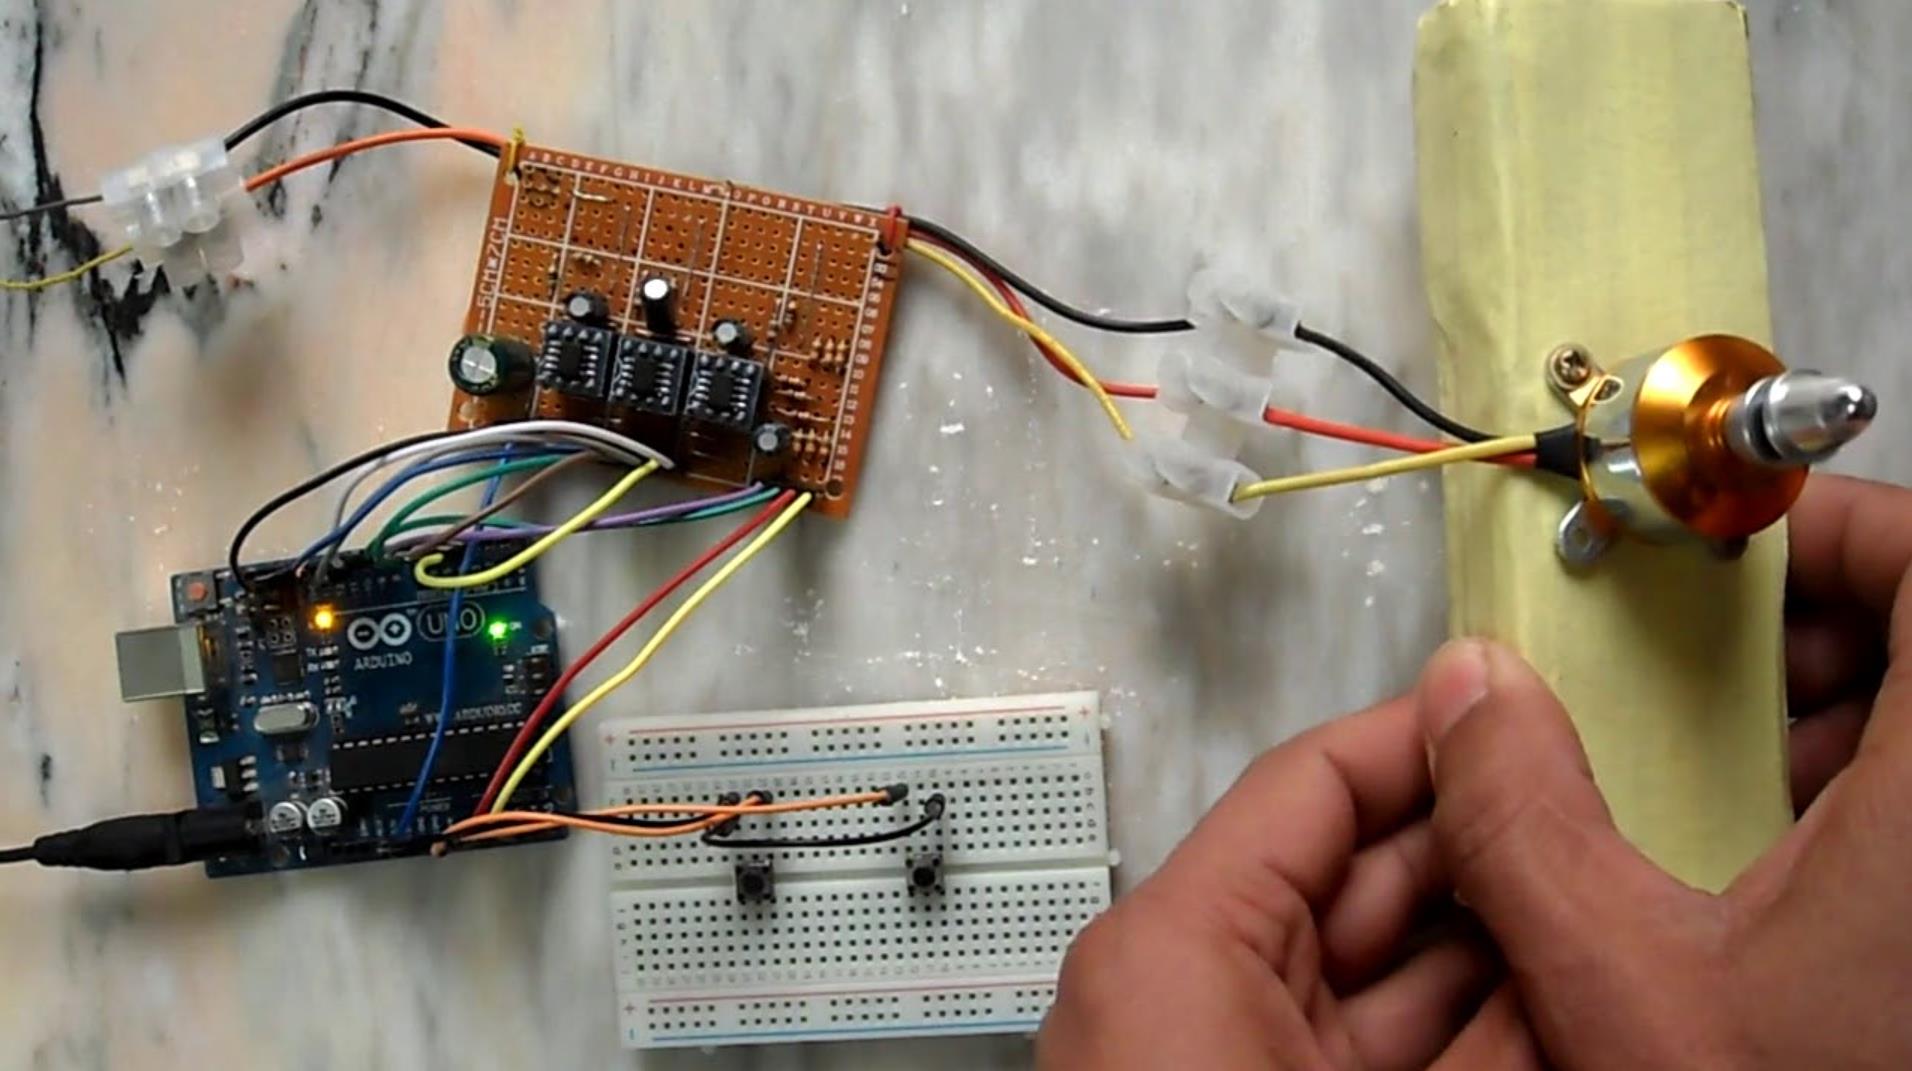
1、基础颜色检测与机械臂控制
#include <Wire.h>
#include <Adafruit_TCS34725.h>
#include <Servo.h>

Adafruit_TCS34725 colorSensor = Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_1X);
Servo myServo;

void setup() {
    Serial.begin(9600);
    myServo.attach(9); // 舵机连接到9号引脚
    colorSensor.begin();
}

void loop() {
    uint16_t r, g, b, c;
    colorSensor.getRawData(&r, &g, &b, &c);

    // 打印颜色数据
    Serial.print("R: "); Serial.print(r);
    Serial.print(" G: "); Serial.print(g);
    Serial.print(" B: "); Serial.print(b);
    Serial.println();

    // 简单颜色判断
    if (r > g && r > b) {
        Serial.println("检测到红色物体");
        myServo.write(90); // 舵机打开
    } else {
        myServo.write(0); // 舵机关闭
    }

    delay(1000); // 每秒检测一次
}
要点解读:
颜色传感器读取:使用 TCS34725 颜色传感器获取 RGB 颜色数据。
简单判断:通过比较 RGB 值判断是否检测到红色物体,并控制舵机打开或关闭。
实时监控:定期打印颜色数据,便于调试和观察。
2、机械臂抓取特定颜色物体
#include <Wire.h>
#include <Adafruit_TCS34725.h>
#include <Servo.h>

Adafruit_TCS34725 colorSensor = Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_1X);
Servo clawServo;
Servo armServo;

void setup() {
    Serial.begin(9600);
    clawServo.attach(9); // 夹爪舵机
    armServo.attach(10); // 臂舵机
    colorSensor.begin();
    clawServo.write(0); // 初始闭合
    armServo.write(0); // 初始位置
}

void loop() {
    uint16_t r, g, b, c;
    colorSensor.getRawData(&r, &g, &b, &c);

    // 打印颜色数据
    Serial.print("R: "); Serial.print(r);
    Serial.print(" G: "); Serial.print(g);
    Serial.print(" B: "); Serial.print(b);
    Serial.println();

    // 判断颜色并执行抓取
    if (r > g && r > b) { // 检测红色物体
        Serial.println("抓取红色物体");
        armServo.write(90); // 移动到抓取位置
        delay(1000);
        clawServo.write(90); // 打开夹爪
        delay(1000);
        clawServo.write(0); // 闭合夹爪
        delay(1000);
        armServo.write(0); // 返回初始位置
    }

    delay(1000); // 每秒检测一次
}
要点解读:
机械臂控制:通过舵机控制机械臂的移动与夹爪的开合。
颜色检测:判断 RGB 值来识别红色物体,并执行相应的抓取动作。
实际应用:适合于需要抓取特定颜色物体的自动化应用。
3、颜色分类与排序
#include <Wire.h>
#include <Adafruit_TCS34725.h>
#include <Servo.h>

Adafruit_TCS34725 colorSensor = Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_1X);
Servo clawServo;
Servo armServo;

void setup() {
    Serial.begin(9600);
    clawServo.attach(9);
    armServo.attach(10);
    colorSensor.begin();
    clawServo.write(0); // 初始闭合
    armServo.write(0); // 初始位置
}

void loop() {
    uint16_t r, g, b, c;
    colorSensor.getRawData(&r, &g, &b, &c);

    Serial.print("R: "); Serial.print(r);
    Serial.print(" G: "); Serial.print(g);
    Serial.print(" B: "); Serial.print(b);
    Serial.println();

    if (r > g && r > b) {
        // 处理红色物体
        Serial.println("处理红色物体");
        processItem(90); // 移动到红色物体处理位置
    } else if (g > r && g > b) {
        // 处理绿色物体
        Serial.println("处理绿色物体");
        processItem(180); // 移动到绿色物体处理位置
    } else {
        Serial.println("未识别颜色");
    }

    delay(1000); // 每秒检测一次
}

void processItem(int position) {
    armServo.write(position); // 移动到特定位置
    delay(1000);
    clawServo.write(90); // 打开夹爪
    delay(1000);
    clawServo.write(0); // 闭合夹爪
    delay(1000);
    armServo.write(0); // 返回初始位置
}
要点解读:
颜色分类:根据检测到的颜色来区分红色和绿色物体,执行不同的处理动作。
排序逻辑:通过简单的条件判断实现对不同颜色物体的分类与排序。
综合应用:适合于自动化分拣系统,可以扩展到更复杂的物体处理。
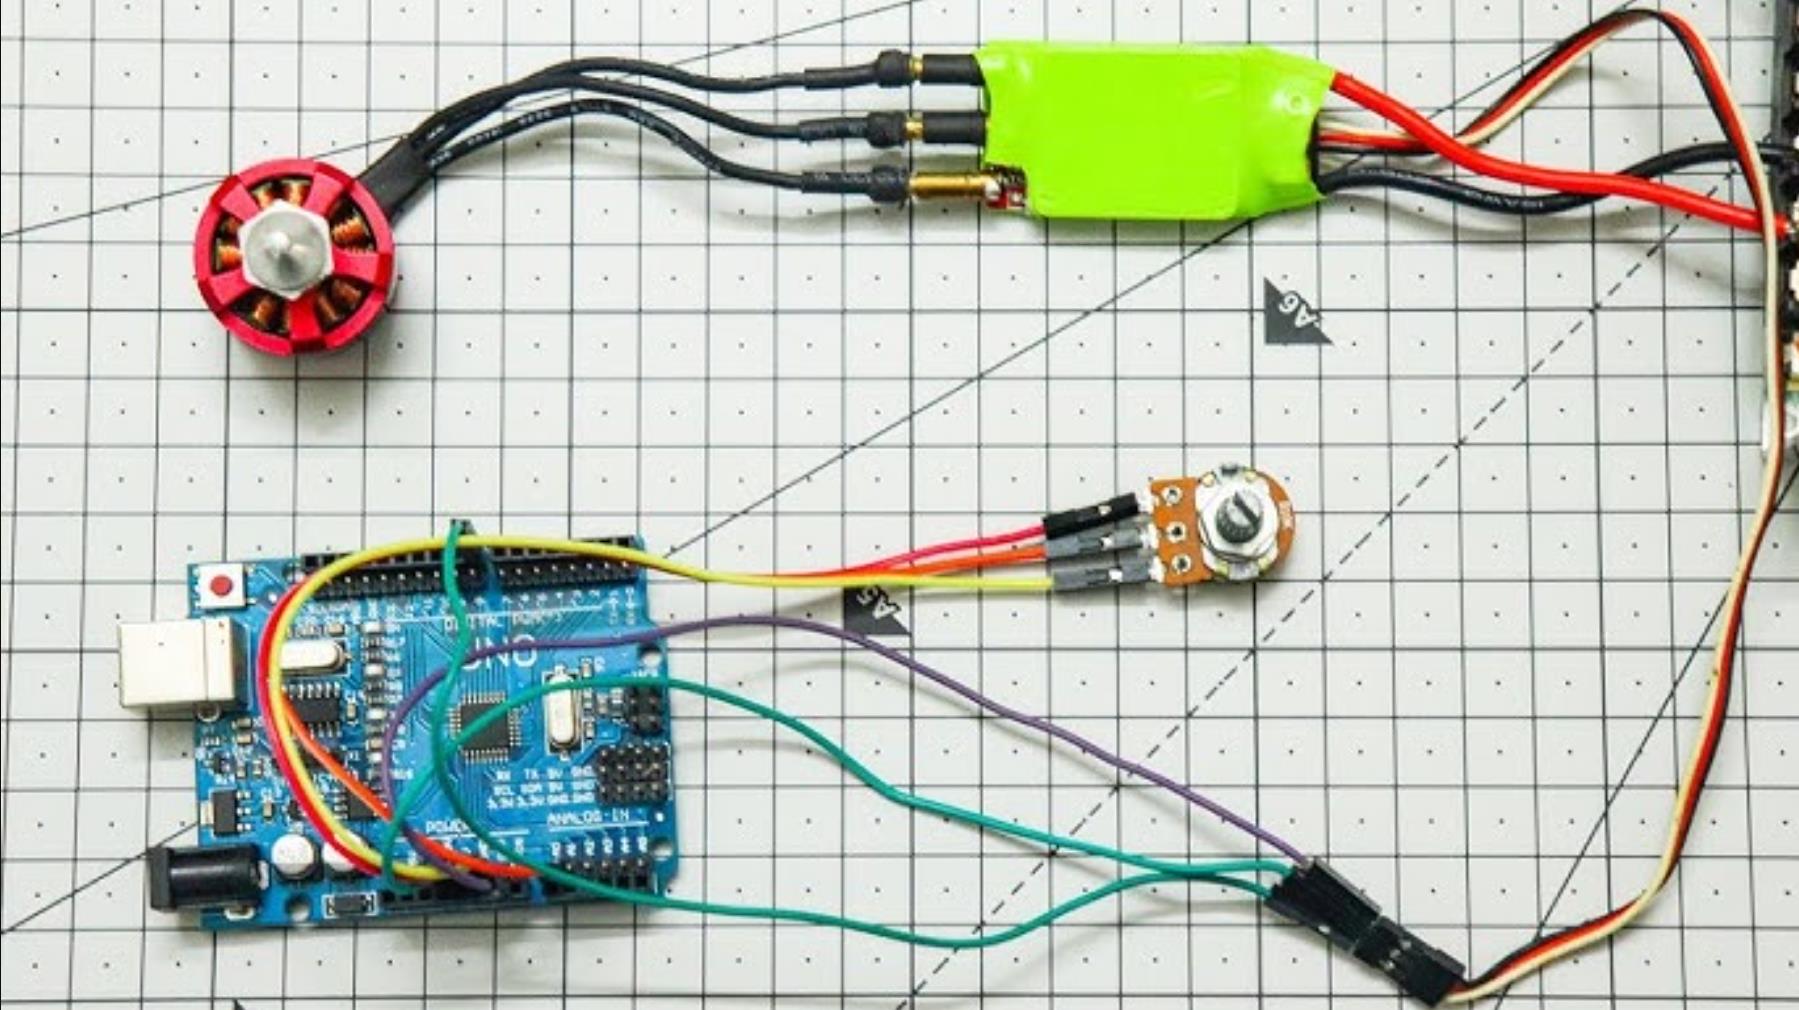
4、基于颜色传感器的机械臂分拣系统
#include <Wire.h>
#include "Adafruit_TCS34725.h" // 颜色传感器库
#include <SimpleFOC.h>         // BLDC控制库

// 颜色传感器配置
Adafruit_TCS34725 tcs = Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_1X);

// 机械臂关节配置(假设3个BLDC电机)
BLDCMotor motor1 = BLDCMotor(7); // 关节1
BLDCDriver3PWM driver1 = BLDCDriver3PWM(9, 10, 11, 8);
BLDCMotor motor2 = BLDCMotor(7); // 关节2
BLDCDriver3PWM driver2 = BLDCDriver3PWM(5, 6, 7, 4);

// 颜色阈值定义(RGB)
#define RED_THRESHOLD   100, 50, 50
#define GREEN_THRESHOLD 50, 100, 50
#define BLUE_THRESHOLD  50, 50, 100

void setup() {
  Serial.begin(115200);
  Wire.begin();

  // 初始化颜色传感器
  if (!tcs.begin()) {
    Serial.println("未检测到颜色传感器");
    while (1);
  }

  // 初始化电机(以关节1为例)
  driver1.init();
  motor1.linkDriver(&driver1);
  motor1.init();
  motor1.initFOC();
  // 关节2同理初始化...
}

void loop() {
  // 1. 读取颜色数据
  uint16_t r, g, b, c;
  tcs.getRawData(&r, &g, &b, &c);

  // 2. 颜色识别逻辑
  if (r > RED_THRESHOLD && g < 80 && b < 80) {
    Serial.println("检测到红色物体");
    moveToPosition(motor1, 90);  // 转动关节1到分拣位置
    delay(500);
    releaseObject();            // 释放物体(需结合舵机或气动装置)
  }
  else if (g > GREEN_THRESHOLD) {
    Serial.println("检测到绿色物体");
    moveToPosition(motor1, 180);
    delay(500);
    releaseObject();
  }
  // 其他颜色处理...

  delay(200);
}

// 电机位置控制函数
void moveToPosition(BLDCMotor &motor, float targetAngle) {
  // 假设已配置编码器或电位器反馈
  float currentAngle = readJointAngle(); // 需自定义读取函数
  motor.move((targetAngle - currentAngle) * 0.1); // 简化的P控制
}
要点解读
核心原理:通过颜色传感器识别物体颜色,控制BLDC电机驱动机械臂分拣到不同位置。
关键配置:
颜色阈值需根据实际环境光调整(可通过串口打印RGB值校准)。
电机位置控制需结合编码器或电位器实现闭环(示例中为简化开环控制)。
应用场景:工业生产线颜色分拣、教育机器人套件。
扩展建议:
增加机械臂逆运动学计算,实现多关节协同运动。
使用颜色传感器库的tcs.getColor()函数获取更精确的色温数据。
5、智能抓取系统(颜色触发+力反馈)
#include <Wire.h>
#include "Adafruit_TCS34725.h"
#include <SimpleFOC.h>

// 硬件配置
Adafruit_TCS34725 tcs = Adafruit_TCS34725();
BLDCMotor motor = BLDCMotor(7);
BLDCDriver3PWM driver = BLDCDriver3PWM(9, 10, 11, 8);
#define FORCE_SENSOR_PIN A0 // 力反馈传感器(如压电片)

void setup() {
  Serial.begin(115200);
  Wire.begin();
  tcs.begin();

  driver.init();
  motor.linkDriver(&driver);
  motor.init();
  motor.initFOC();
}

void loop() {
  // 1. 颜色检测
  uint16_t r, g, b;
  tcs.getRGB(&r, &g, &b);

  // 2. 触发条件(检测到蓝色时抓取)
  if (b > 150 && r < 100 && g < 100) {
    Serial.println("蓝色物体就绪,开始抓取");

    // 3. 机械臂下降(电机1控制高度)
    motor.move(2.0); // 假设2.0对应下降速度
    delay(1000);     // 固定时间下降(实际应改用位置闭环)

    // 4. 力反馈检测(模拟抓取成功)
    int force = analogRead(FORCE_SENSOR_PIN);
    if (force > 500) {
      Serial.println("抓取成功");
      motor.move(-1.5); // 抬起机械臂
      delay(1000);
    } else {
      Serial.println("抓取失败,重试");
    }
  }
}
要点解读
核心原理:颜色传感器触发抓取动作,力传感器确认抓取状态,BLDC电机控制机械臂升降。
关键逻辑:
力反馈传感器需通过实验确定阈值(如force > 500)。
电机控制为开环时间控制,实际项目应替换为编码器位置闭环。
应用场景:自动化仓储抓取、科研实验样品处理。
优化方向:
增加多颜色组合识别(如“红色+特定形状”)。
使用扭矩传感器替代简单力反馈,提高抓取精度。
6、颜色追踪机械臂(视觉伺服控制)
#include <Wire.h>
#include "Adafruit_TCS34725.h"
#include <SimpleFOC.h>

// 硬件配置
Adafruit_TCS34725 tcs = Adafruit_TCS34725();
BLDCMotor motorX = BLDCMotor(7); // 水平关节
BLDCDriver3PWM driverX = BLDCDriver3PWM(9, 10, 11, 8);
BLDCMotor motorZ = BLDCMotor(7); // 垂直关节
BLDCDriver3PWM driverZ = BLDCDriver3PWM(5, 6, 7, 4);

// 颜色追踪参数
int targetColor[3] = {255, 0, 0}; // 目标RGB(红色)
float kp = 0.05; // 比例控制系数

void setup() {
  Serial.begin(115200);
  Wire.begin();
  tcs.begin();

  // 初始化电机
  driverX.init(); motorX.linkDriver(&driverX); motorX.init(); motorX.initFOC();
  driverZ.init(); motorZ.linkDriver(&driverZ); motorZ.init(); motorZ.initFOC();
}

void loop() {
  // 1. 获取当前颜色
  uint16_t r, g, b;
  tcs.getRGB(&r, &g, &b);

  // 2. 计算颜色误差
  int errorR = targetColor[0] - r;
  int errorG = targetColor[1] - g;
  int errorB = targetColor[2] - b;

  // 3. 简化处理:仅追踪红色分量
  float controlSignal = errorR * kp;

  // 4. 电机控制(水平关节追踪颜色)
  motorX.move(controlSignal); // 正值为右转,负值为左转

  // 5. 调试输出
  Serial.print("Error: "); Serial.print(errorR);
  Serial.print(" | Control: "); Serial.println(controlSignal);

  delay(50);
}
要点解读
核心原理:通过颜色误差动态调整BLDC电机角度,实现机械臂末端对颜色目标的追踪。
关键算法:
简化的比例控制(P控制),实际项目可升级为PID控制。
多关节协同需结合逆运动学计算(本例仅控制水平关节)。
应用场景:自动化喷涂、目标跟随机器人。
扩展建议:
增加OpenMV或树莓派摄像头实现更复杂的视觉处理(如形状识别)。
使用卡尔曼滤波处理颜色传感器噪声。
注意,以上案例只是为了拓展思路,仅供参考。它们可能有错误、不适用或者无法编译。您的硬件平台、使用场景和Arduino版本可能影响使用方法的选择。实际编程时,您要根据自己的硬件配置、使用场景和具体需求进行调整,并多次实际测试。您还要正确连接硬件,了解所用传感器和设备的规范和特性。涉及硬件操作的代码,您要在使用前确认引脚和电平等参数的正确性和安全性。
更多推荐

 28
 0
- 0


 已为社区贡献6条内容

所有评论(0)