
基于激光雷达SLAM的的地下线缆多智能自主维修装置_地下管道slam
主要创新点:
①针对地下空间可能存在积土坍塌等未知障碍物的迷宫环境,本项目设计基于虚拟目标点的自主巡航算法,控制智能小车自主搜寻故障点,这种巡航算法适用于未知的迷宫环境,在复杂的地下环境中效率高,保证编队安全性。
②针对编队依赖通信能力易受信号干扰且成本极高的问题。本项目设计一种基于压力传感器的低成本编队控制装置及控制算法,每台智能小车均通过该传感器检测位置状态并实时做出调整。这种方式不依赖苛刻的通信环境,极大的降低了制造成本,并且其功耗降低,在地下昏暗复杂环境中实用性强。
项目后期使用树莓派与WiFi联网,将雷达信息在电脑端建立实时地图。
二、方案论证与设计
2.1地下线缆维修原理
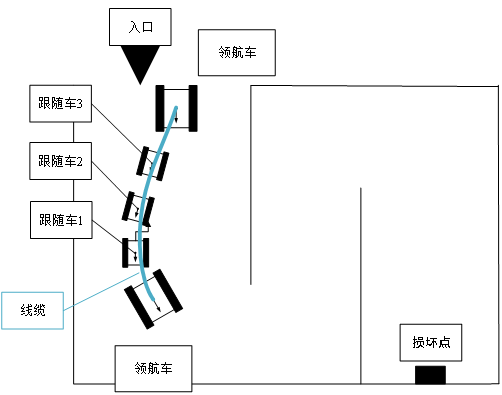
上图是地下线缆维修装置示意图。考虑线缆本身的重量问题,维修装置采用多个智能小车共同运输。其中编队的第一台智能小车和最后一台智能小车为领航车,其余为跟随车。由于线缆槽中昏暗狭窄,编队整体成蛇形。编队的第一台领航车为编队导航,自主寻找故障点,跟随车负责运载线缆并依次跟随前车。编队中的所有智能小车共同拖拽线缆前往故障点进行维修。最后一台领航车在维修结束后作为蛇头,导航编队离开地下迷宫。
2.2地下维修装置方案设计
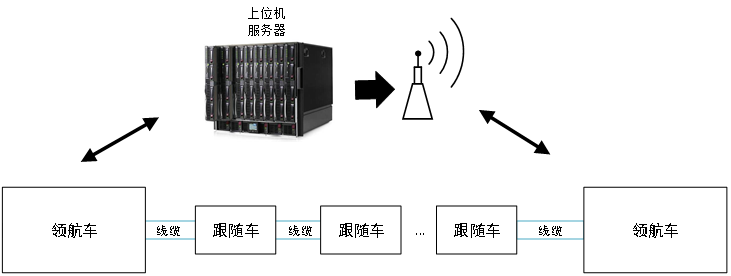
本项目为地下线缆自主维护装置设计。因为线缆自身的重量过大,单台智能小车无法运输,因此,本项目采用多个智能小车进行运输。编队系统大致结构如下图所示。
2.3 领航车与跟随车系统结构框图
图 2.2 中仅领航车与上位机间存在信息交互,每台智能小车之间靠线缆连接,智能小车之间依次跟随,完成蛇形编队。为方便说明,如图 2.3 所示,仅取编队中一台领航车和一台跟随车作系统结构示意图。
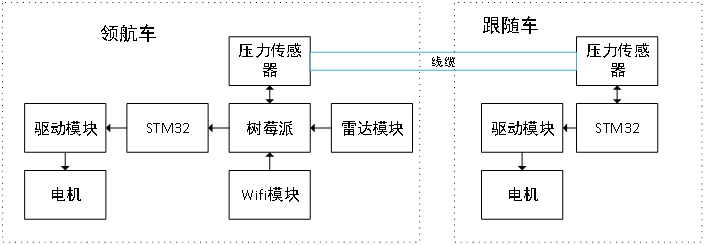
如图2.3所示,本项目中领航车采用树莓派为主控芯片。考虑到地下线缆槽所在环境光线阴暗,领航车采用激光雷达实时检测车身周围环境。本项目设计基于虚拟目标点的自主巡航算法将雷达信息转化为领航车的控制指令,配合基于STM32的驱动模块控制领航车运动。Wifi模块负责完成与上位机的通信,将扫描到的地图信息显示在上位机,方便调试和查看。跟随车直接采用STM32作为主控芯片,配合相应的驱动模块控制跟随车运动。两车之间仅通过压力传感器由线缆连接。
三、原理分析与硬件电路图
3.1 领航车硬件设计
领航车设计的系统是以树莓派3B+为主控模块,利用放置于领航车中心的激光雷达采集车身周围的环境信息。激光雷达检测到的数据通过SPI传输给树莓派,树莓派根据雷达数据计算智能小车控制指令,并传输给STM32驱动板。驱动板根据控制指令生成相应的电信号和PWM波到TB6612模块,最终控制电机转速大小和方向,以达到驱动智能小车的目的。如图下所示为领航车硬件关系拓扑图。
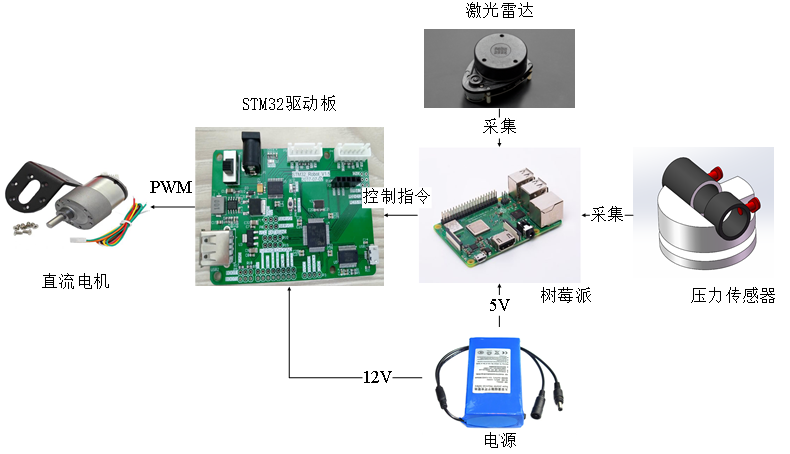
本项目使用12V电源为领航车供电,电源电路设计是为了将12V电源提供给驱动电路,在78L05稳压芯片基础上构建电源电路,将12V电源转换为5V供给主控电路和传感器电路。
3.2 跟随车硬件设计
跟随车以Forest S1 STM32最小系统为主控模块,仅通过设计的压力传感器传输得到的数据进行移动控制。跟随车采用驱动轮控制和舵机控制智能小车运动速度和方向。STM32F103单片机在接收了压力传感器上光码盘和拉力大小数据后,生成相应的电信号和PWM波分别输出到A4950T双轮驱动模块和舵机,以达到驱动智能小车的目的。
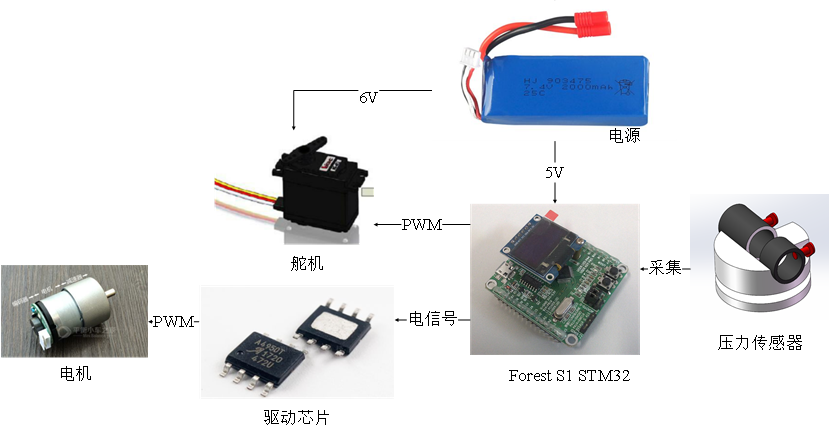
本项目的跟随车采用8V电池,采用芯片LM2956T将其转化为5V电源供给传感器和驱动芯片。选用XL4015芯片将电源转换为6V满足舵机要求。
四、系统测试与分析
4.1 自主巡航算法仿真测试
4.1.1 仿真迷宫搭建
本项目通过 linux 中的 Gazebo 平台搭建迷宫式地下的虚拟物理环境。Gazebo 是一个机器人仿真工具,模拟器,也是一个独立的开源机器人仿真平台。
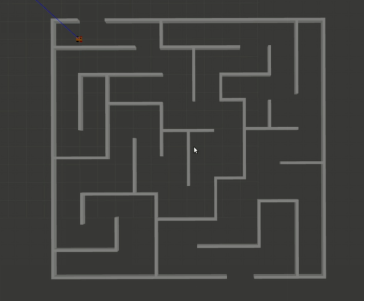
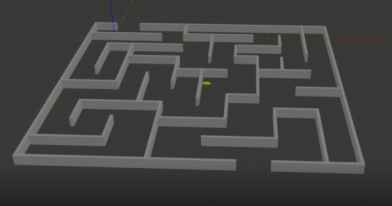
上图为由 Gazebo 平台建立的地图模型俯视图。白色为障碍物墙体。黄色的为智能小车。迷宫左上角的缺口为整个迷宫的入口。智能小车将在该环境下进行自主巡航搜索。同时下图为迷宫环境斜视图。可以看出迷宫狭窄且复杂。
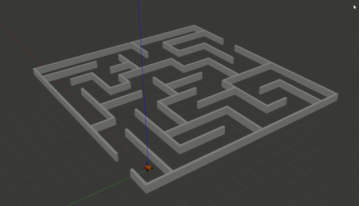
另外,本项目通过 rviz 平台建立实时地图并显示出来。
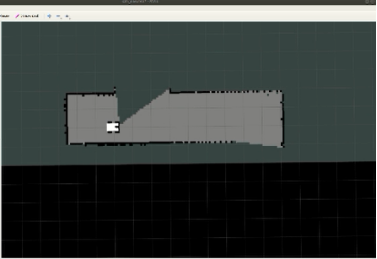
上图为 rviz 平台上接收到仿真中雷达数据后的实施地图展示。图中黑白相间的为模拟的小车位置,灰白色为雷达探索到的安全区域。深绿色为还未确定的区域。黑色为平台未建模的区域,及未知区域。
4.1.2 仿真结果
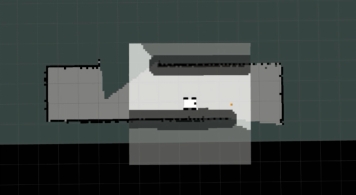
虚拟目标点结果展示
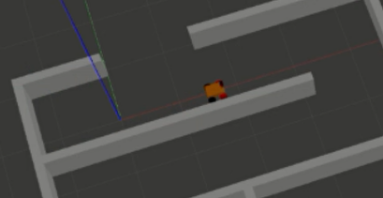
实际位置展示
上图中黄色的小点为计算出的虚拟目标点,黑色部分为算法根据智能小车大小计算出的危险区域,即距离墙体过近的区域。可以看出智能小车跟随黄点移动,黄点所在位置与黑色障碍物始终保持一定的安全距离。这种通过虚拟目标点引导智能小车前进的方式一定程度上保障了智能小车的安全性。
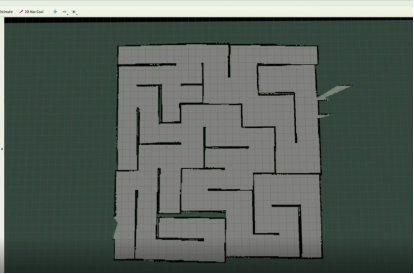
搜索结果展示
上图为智能小车搜索整个迷宫后建立的实施地图。对比实际模型可以看出,在基于虚拟目标点的自主巡航算法下,智能小车对地图的搜索完成度极高。仿真过程中智能小车无碰撞。
4.2 编队算法实测
4.2.1 实际迷宫
由于实际情况没有真正的地下线路管道提供实测,因此本项目在办公室中通过各种障碍物创造复杂迷宫环境。
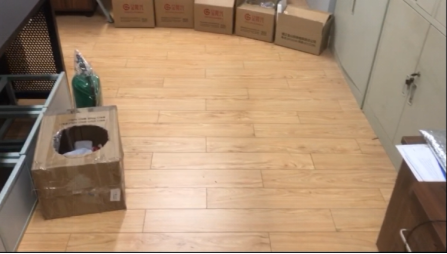
实际环境展示
实际模拟复杂环境时,本项目使用各式各样的障碍物作为墙体,实际地图中的墙体不像仿真时那样平滑。这样的环境也更加考验自主巡航算法的鲁棒性,以及智能小车在粗糙墙面下的控制能力。
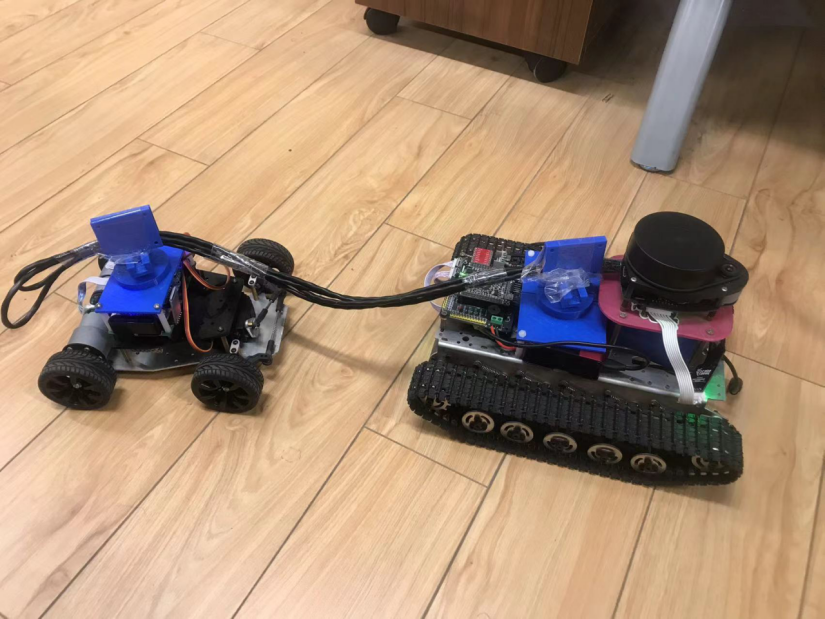
整体编队展示图
最后
自我介绍一下,小编13年上海交大毕业,曾经在小公司待过,也去过华为、OPPO等大厂,18年进入阿里一直到现在。
深知大多数Java工程师,想要提升技能,往往是自己摸索成长,自己不成体系的自学效果低效漫长且无助。
因此收集整理了一份《2024年嵌入式&物联网开发全套学习资料》,初衷也很简单,就是希望能够帮助到想自学提升又不知道该从何学起的朋友,同时减轻大家的负担。
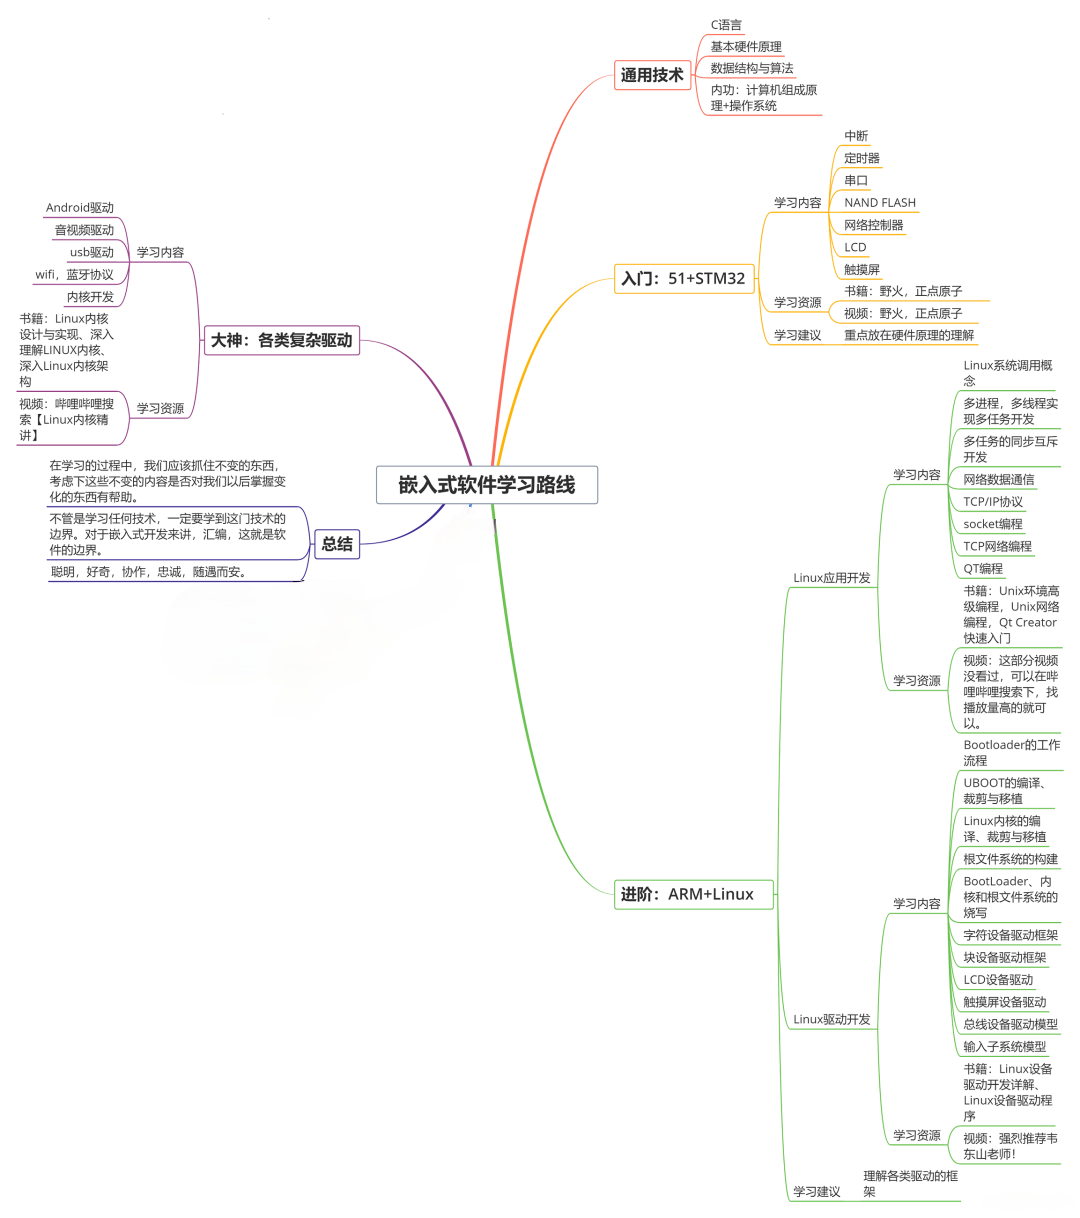
既有适合小白学习的零基础资料,也有适合3年以上经验的小伙伴深入学习提升的进阶课程,基本涵盖了95%以上嵌入式&物联网开发知识点,真正体系化!
如果你觉得这些内容对你有帮助,需要这份全套学习资料的朋友可以戳我获取!!
由于文件比较大,这里只是将部分目录大纲截图出来,每个节点里面都包含大厂面经、学习笔记、源码讲义、实战项目、讲解视频,并且后续会持续更新!!
涵盖了95%以上嵌入式&物联网开发知识点,真正体系化!**
如果你觉得这些内容对你有帮助,需要这份全套学习资料的朋友可以戳我获取!!
由于文件比较大,这里只是将部分目录大纲截图出来,每个节点里面都包含大厂面经、学习笔记、源码讲义、实战项目、讲解视频,并且后续会持续更新!!
更多推荐


 20
 0
- 0


 已为社区贡献2条内容

所有评论(0)