
基于STM32F407的嵌入式数据采集系统软件开发实战

简介:STM32F407是一款基于ARM Cortex-M4内核的高性能、低功耗微控制器,广泛应用于嵌入式数据采集系统。该系统用于测量和记录温度、压力、声音等多种物理信号,通过ADC转换为数字信号,再由STM32F407进行处理、存储与通信。本软件设计项目涵盖HAL库配置、ADC采样控制、DMA高效传输、中断处理、RTOS多任务调度、通信协议实现及数据预处理算法等内容,适用于嵌入式开发学习与实际工程应用,帮助开发者掌握完整数据采集系统的开发流程与核心技术。
1. STM32F407微控制器架构概述
STM32F407是意法半导体推出的一款基于ARM Cortex-M4内核的高性能32位微控制器,广泛应用于工业控制、智能传感器及数据采集系统中。其内核支持浮点运算(FPU),具备高效的信号处理能力,适用于复杂算法的实时执行。
1.1 Cortex-M4内核特性解析
Cortex-M4内核采用ARMv7E-M架构,支持Thumb-2指令集,具备以下关键特性:
| 特性 | 描述 |
|---|---|
| 主频 | 最高可达168MHz |
| FPU | 单精度浮点运算单元 |
| DSP指令 | 支持快速乘加(MAC)等数字信号处理指令 |
| 中断管理 | 嵌套向量中断控制器(NVIC),支持多个优先级 |
Cortex-M4的高效处理能力使其在数据采集系统中能够快速响应外部事件并进行实时处理。
1.2 内存结构与外设资源
STM32F407内部集成了多达1MB的Flash存储器和192KB的SRAM,并支持外部存储器接口(FSMC),可扩展SRAM、NOR Flash或LCD接口。其外设资源丰富,包括:
- 多达3个ADC模块,支持多通道同步采样
- 多路定时器、SPI、I2C、UART等通信接口
- 支持DMA的外设,提升数据传输效率
在数据采集系统中,这些外设协同工作,实现从传感器信号采集、数据处理到通信上传的全流程控制。
2. 嵌入式开发环境搭建与HAL库基础
2.1 开发工具选择与配置
2.1.1 Keil MDK与STM32CubeIDE对比
在STM32嵌入式开发中,选择合适的开发工具是构建高效开发流程的第一步。目前主流的两款工具是 Keil MDK 和 STM32CubeIDE 。
| 特性 | Keil MDK | STM32CubeIDE |
|---|---|---|
| 开发环境 | 基于ARM uVision | 基于Eclipse |
| 代码生成 | 需配合STM32CubeMX | 集成CubeMX功能 |
| 调试支持 | 支持J-Link、ST-Link等多种调试器 | 内置ST-Link调试器支持 |
| 插件生态 | 商业工具,插件丰富但部分收费 | 开源免费,插件生态持续扩展 |
| HAL库支持 | 支持,需手动导入 | 内置HAL库,自动配置 |
| 适合人群 | 企业级项目、已有uVision经验者 | 初学者、开源爱好者 |
从上表可以看出,Keil MDK在企业级项目中仍具有优势,尤其是在调试和插件生态方面。而STM32CubeIDE则更适合初学者或希望快速搭建项目原型的开发者,它将代码生成、编译、调试等流程集成于一体,极大提升了开发效率。
2.1.2 工程创建与项目结构配置
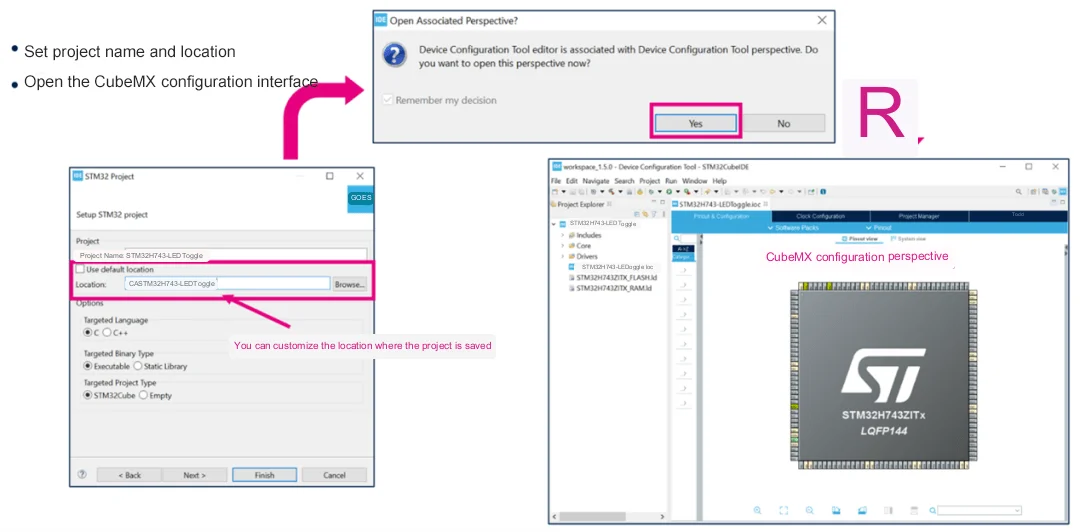
以STM32CubeIDE为例,创建一个基本的STM32F407工程的步骤如下:
- 打开STM32CubeIDE,点击“File” -> “New” -> “STM32 Project”。
- 选择目标芯片型号(如STM32F407VGT6)。
- 在“Project Name”中输入工程名称,如
ADC_Demo。 - 在“Project Type”中选择“Executable”或“Static Library”。
- 配置时钟、外设、GPIO等(将在后续章节详细说明)。
- 选择“Generate Code”后,系统将自动生成初始化代码。
生成的工程目录结构如下:
ADC_Demo/
├── Core/
│   ├── Inc/
│   └── Src/
│       ├── main.c
│       ├── main.h
│       ├── stm32f4xx_hal_msp.c
│       └── stm32f4xx_it.c
├── Drivers/
│   ├── CMSIS/
│   └── STM32F4xx_HAL_Driver/
├── .cproject
├── .project
└── Makefile
-
main.c是主函数入口。 -
stm32f4xx_it.c包含中断服务函数。 -
stm32f4xx_hal_msp.c是HAL库的底层驱动配置。 -
Drivers/目录包含CMSIS和HAL库的源码。
2.1.3 烧录与调试工具链搭建
STM32F407的烧录与调试通常使用ST-Link或J-Link调试器。以ST-Link为例,在STM32CubeIDE中配置调试器的步骤如下:
- 将ST-Link连接至目标板的SWD接口。
- 在STM32CubeIDE中点击“Run” -> “Debug Configurations”。
- 选择“STM32 Cortex-M C/C++ Application”。
- 在“Debugger”选项卡中选择“ST-Link Debugger”。
- 点击“Debug”开始调试。
调试过程中,开发者可以设置断点、查看寄存器、内存变量、单步执行等操作。STM32CubeIDE还支持实时变量观察窗口,极大提升了调试效率。
2.2 HAL库基本使用方法
2.2.1 HAL库的模块化结构与函数命名规范
HAL(Hardware Abstraction Layer)库是ST官方提供的标准外设库,具有良好的可移植性和易用性。其结构如下:
STM32F4xx_HAL_Driver/
├── inc/
│   ├── stm32f4xx_hal_adc.h
│   ├── stm32f4xx_hal_gpio.h
│   └── ...
├── src/
│   ├── stm32f4xx_hal_adc.c
│   ├── stm32f4xx_hal_gpio.c
│   └── ...
HAL库函数命名规范如下:
- 初始化函数 :
HAL_<外设名>_Init() - 反初始化函数 :
HAL_<外设名>_DeInit() - 功能配置函数 :
HAL_<外设名>_Config<功能>() - 数据传输函数 :
HAL_<外设名>_Transmit()/HAL_<外设名>_Receive() - 中断处理函数 :
HAL_<外设名>_IRQHandler() - 回调函数 :
HAL_<外设名>_Callback()
例如,GPIO的初始化函数为 HAL_GPIO_Init() ,ADC的中断处理函数为 HAL_ADC_IRQHandler() 。
2.2.2 GPIO与系统时钟初始化实例
以下是一个GPIO和系统时钟初始化的代码示例:
#include "main.h"

int main(void)
{
    HAL_Init();                     // 初始化HAL库
    SystemClock_Config();           // 配置系统时钟

    __HAL_RCC_GPIOA_CLK_ENABLE();   // 使能GPIOA时钟

    GPIO_InitTypeDef GPIO_InitStruct = {0};

    GPIO_InitStruct.Pin = GPIO_PIN_5;
    GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;   // 推挽输出模式
    GPIO_InitStruct.Pull = GPIO_NOPULL;           // 无上下拉
    GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;  // 低速模式

    HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);       // 初始化GPIOA.5

    while (1)
    {
        HAL_GPIO_TogglePin(GPIOA, GPIO_PIN_5);    // 翻转LED状态
        HAL_Delay(500);                           // 延时500ms
    }
}
代码逻辑分析:
-
HAL_Init():初始化HAL库,包括SysTick定时器。 -
SystemClock_Config():配置系统时钟,通常为168MHz(默认配置)。 -
__HAL_RCC_GPIOA_CLK_ENABLE():宏定义用于使能GPIOA的时钟,这是操作GPIO的前提。 -
GPIO_InitStruct:结构体配置GPIO的引脚、模式、上下拉、速度等参数。 -
HAL_GPIO_Init():调用HAL库函数完成GPIO初始化。 -
HAL_GPIO_TogglePin():翻转指定引脚的电平状态。 -
HAL_Delay(500):实现500ms延时,基于SysTick定时器。
参数说明:
-
Pin:指定GPIO引脚编号。 -
Mode:模式设置,包括输入、输出、复用功能等。 -
Pull:上下拉配置,GPIO_NOPULL表示不启用上下拉。 -
Speed:输出速度,GPIO_SPEED_FREQ_LOW表示低速,适用于LED等低速设备。
2.2.3 利用STM32CubeMX生成初始化代码
STM32CubeMX是ST官方提供的图形化配置工具,可以自动生成初始化代码,大大简化开发流程。
操作步骤:
- 打开STM32CubeMX,选择芯片型号STM32F407VGT6。
- 配置时钟树:点击“Clock Configuration”设置系统时钟为168MHz。
- 配置GPIO:选择PA5引脚,设置为“GPIO_Output”。
- 点击“Project” -> “Generate Code”。
- 选择“STM32CubeIDE”作为工具链,生成工程。
生成的代码包含完整的时钟配置、GPIO初始化和主函数结构,开发者只需在 while(1) 循环中添加业务逻辑即可。
2.3 嵌入式开发中的代码可移植性设计
2.3.1 代码模块划分与封装原则
为了提升代码的可维护性和可移植性,建议将代码划分为以下几个模块:
graph TD
    A[main.c] --> B[Application Layer]
    B --> C[User Logic]
    B --> D[Driver Interface]
    D --> E[Hardware Abstraction]
    E --> F[HAL/LL]
- Application Layer :应用层,负责业务逻辑处理。
- User Logic :用户自定义逻辑,如LED控制、按键检测等。
- Driver Interface :驱动接口层,封装底层驱动调用。
- Hardware Abstraction :硬件抽象层,对接HAL或LL库。
- HAL/LL :官方库,提供外设驱动支持。
通过这种分层设计,可以实现模块之间的低耦合,便于代码移植和替换。
2.3.2 HAL库与LL库的性能与灵活性对比
| 特性 | HAL库 | LL库 |
|---|---|---|
| 抽象层次 | 高 | 低 |
| 可移植性 | 强 | 弱 |
| 性能 | 稍慢(封装较多) | 快(直接操作寄存器) |
| 使用难度 | 简单 | 复杂 |
| 适用场景 | 快速开发、跨平台 | 高性能要求、底层优化 |
HAL库更适合快速开发和跨平台移植,而LL库则适用于对性能要求极高的场景。例如,在需要频繁操作寄存器或对时序要求严格的场合,LL库更合适。
2.3.3 常见工程配置错误与解决策略
常见错误:
-
时钟未正确配置 :
- 现象:外设无法正常工作,如ADC采样异常。
- 解决方案:检查SystemClock_Config()函数是否被调用,确保系统时钟频率正确。 -
GPIO未使能时钟 :
- 现象:GPIO操作无效。
- 解决方案:在初始化前调用__HAL_RCC_GPIOx_CLK_ENABLE()宏。 -
未初始化HAL库 :
- 现象:HAL_Delay()等函数无效。
- 解决方案:确保HAL_Init()在main()函数中优先调用。 -
中断未启用或优先级配置错误 :
- 现象:中断服务函数未触发。
- 解决方案:检查NVIC配置,使用HAL_NVIC_EnableIRQ()启用中断。 -
堆栈溢出或内存不足 :
- 现象:程序运行崩溃。
- 解决方案:在startup_stm32f407xx.s中调整堆栈大小。
通过合理配置和模块化设计,可以有效避免上述问题,提升工程的稳定性与可维护性。
3. ADC模块配置与多通道数据采集实现
在现代嵌入式系统中,模拟信号的精确采集是实现智能感知、工业控制和环境监测等应用的核心环节。STM32F407作为一款高性能Cortex-M4内核微控制器,其内置的12位模数转换器(ADC)支持高达18个外部通道输入,具备多模式采样能力,能够满足复杂场景下的高精度、多通道同步或轮询式数据采集需求。本章将深入剖析STM32F407中ADC模块的硬件架构与功能特性,结合HAL库进行实际配置,并通过多通道采集实例展示完整的技术路径。重点涵盖从寄存器级机制理解到高级中断与DMA协同使用的工程实践,确保读者不仅掌握“如何做”,更能理解“为什么这样做”。
3.1 ADC模块的硬件与功能概述
3.1.1 STM32F407的ADC架构与性能指标
STM32F407集成了三个独立的12位逐次逼近型(SAR)ADC模块——ADC1、ADC2和ADC3,每个ADC均支持多达16个外部模拟输入通道以及若干内部信号源(如温度传感器、Vrefint、VBAT)。这些ADC工作电压范围为2.4V至3.6V,参考电压通常由外部VREF+引脚或内部基准提供,保证了较高的测量稳定性。
其核心性能参数如下表所示:
| 参数 | 指标 |
|---|---|
| 分辨率 | 12位(可配置为10/8/6位以提高速度) |
| 转换时间(最快) | 约0.5μs @ 30MHz ADC时钟(在3.6V供电下) |
| 最大采样率 | 单ADC可达2.4 MSPS(百万次采样每秒) |
| 输入电压范围 | 0 ~ VREF+(典型3.3V) |
| 支持工作模式 | 单次、连续、扫描、间断、双重/三重模式 |
| 数据对齐方式 | 右对齐 / 左对齐 |
| 触发源 | 软件触发、定时器触发、外部中断等多种方式 |
值得注意的是,虽然单个ADC最高可达2.4 MSPS,但在多通道扫描模式下,有效吞吐量会因通道切换时间和采样周期叠加而下降。此外,ADC时钟由APB2总线分频而来,最大不得超过30MHz,因此需合理配置PCLK2频率与预分频器。
为了更直观地理解ADC内部的数据流路径,以下使用Mermaid绘制其基本结构流程图:
graph TD
    A[模拟输入通道] --> B(模拟多路复用器)
    B --> C[采样保持电路]
    C --> D[12位SAR ADC核心]
    D --> E[数据寄存器 (DR)]
    D --> F[注入通道数据寄存器 (JDRx)]
    E --> G[右/左对齐处理]
    G --> H[DMA请求接口]
    F --> I[独立结果寄存器]
    H --> J((外部处理器/DMA控制器))
    I --> K[中断逻辑判断]
    K --> L[EOC/JEOC标志置位]
该图清晰展示了从模拟信号输入到数字值输出的完整链路。其中, 采样保持电路 负责在转换期间稳定输入电压; SAR核心 通过逐位比较生成12位结果; 数据寄存器 用于存储规则组或注入组的转换结果;而 DMA接口 则允许无CPU干预的数据自动传输,极大提升系统效率。
在实际设计中,必须考虑电源噪声、PCB布局及参考电压稳定性等因素对ADC精度的影响。例如,VDDA应使用独立稳压电源并配合去耦电容(推荐100nF + 1μF组合),避免数字噪声耦合进入敏感模拟域。同时,建议启用内部校准功能以补偿偏移误差。
3.1.2 多通道采样机制与转换顺序配置
当需要采集多个传感器信号(如温度、压力、光照强度等)时,STM32F407的多通道扫描功能成为关键。其ADC支持两种主要工作模式: 规则通道序列(Regular Channel Sequence) 和 注入通道序列(Injected Channel Sequence) ,分别适用于常规循环采样和高优先级突发事件响应。
规则通道序列配置机制
规则通道由两个关键寄存器控制:
- SQRx (Sequence Register):定义最多16个通道的转换顺序。
- JSQR (Injected Sequence Register):专用于注入通道,最多支持4个。
在扫描模式下,用户可通过设置 SQR1 、 SQR2 、 SQR3 寄存器来指定各通道在序列中的位置。例如,若要按顺序采集CH1 → CH5 → CH9,则需将它们分别写入SQR3[4:0]、SQR3[10:6]、SQR2[4:0]对应字段。
以下是基于HAL库的多通道初始化代码示例:
ADC_ChannelConfTypeDef sConfig = {0};

// 配置通道1 (PA0)
sConfig.Channel = ADC_CHANNEL_1;
sConfig.Rank = 1;                    // 第一个转换
sConfig.SamplingTime = ADC_SAMPLETIME_480CYCLES; // 高精度采样时间
if (HAL_ADC_ConfigChannel(&hadc1, &sConfig) != HAL_OK) {
    Error_Handler();
}

// 配置通道5 (PA4)
sConfig.Channel = ADC_CHANNEL_5;
sConfig.Rank = 2;
if (HAL_ADC_ConfigChannel(&hadc1, &sConfig) != HAL_OK) {
    Error_Handler();
}

// 配置通道9 (PB1)
sConfig.Channel = ADC_CHANNEL_9;
sConfig.Rank = 3;
if (HAL_ADC_ConfigChannel(&hadc1, &sConfig) != HAL_OK) {
    Error_Handler();
}
逐行逻辑分析:
- 第1行:声明一个 ADC_ChannelConfTypeDef 结构体变量 sConfig ,用于传递通道参数。
- 第4–8行:配置ADC通道1(对应GPIO PA0),将其排在转换序列第一位;选择最长采样时间480个ADC周期,适合高阻抗信号源。
- 第10–13行:同理配置通道5(PA4),排在第二位。
- 第15–19行:配置通道9(PB1),排在第三位。
- 所有调用后均检查返回状态,防止配置失败导致后续异常。
采样时间的选择直接影响精度与速度平衡。STM32F407提供多种采样周期选项(3/15/28/56/84/112/144/480 cycles),较长周期可减少量化误差但降低整体吞吐率。对于快速变化信号或低延迟要求场景,可适当缩短采样时间。
此外,还需开启扫描模式并在主ADC配置中启用连续转换:
hadc1.Init.ScanConvMode = ENABLE;       // 启用扫描模式
hadc1.Init.ContinuousConvMode = ENABLE; // 连续转换
hadc1.Init.DiscontinuousConvMode = DISABLE;
hadc1.Init.NbrOfConversion = 3;         // 共3个通道
此配置意味着ADC将在完成当前序列后立即重新开始新一轮采样,形成闭环采集流,非常适合实时监控系统。
3.2 使用HAL库配置ADC
3.2.1 单次转换与连续转换模式设置
ADC的工作模式决定了其运行行为和资源占用情况。最基础的两类模式为 单次转换(Single Conversion Mode) 和 连续转换(Continuous Conversion Mode) 。
- 单次模式 :启动一次转换后自动停止,适用于偶尔读取某个传感器值的场合,节能且易于调试。
- 连续模式 :一旦启动,将持续按照设定顺序重复执行整个通道序列,适合构建恒定数据流。
以下为连续模式的完整初始化配置片段:
hadc1.Instance = ADC1;
hadc1.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4;   // PCLK2/4=42MHz/4=10.5MHz
hadc1.Init.Resolution = ADC_RESOLUTION_12B;
hadc1.Init.ScanConvMode = ENABLE;
hadc1.Init.ContinuousConvMode = ENABLE;
hadc1.Init.DiscontinuousConvMode = DISABLE;
hadc1.Init.ExternalTrigConvEdge = ADC_EXTERNALTRIGCONVEDGE_NONE;
hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT;
hadc1.Init.NbrOfConversion = 3;
hadc1.Init.DMAContinuousRequests = ENABLE;              // 允许DMA持续请求
hadc1.Init.EOCSelection = ADC_EOC_SEQ_CONV;             // 序列结束才产生EOC
参数说明:
- ClockPrescaler : 设置ADC时钟分频比。此处PCLK2为84MHz(HCLK=168MHz→AHB÷2),经÷4得21MHz,符合≤30MHz限制。
- Resolution : 固定为12位,也可降为10/8/6位换取更快转换速度。
- ScanConvMode : 必须启用才能支持多通道。
- DMAContinuousRequests : 若使用DMA,此位必须使能以维持数据流不断。
- EOCSelection : 设为 ADC_EOC_SEQ_CONV 表示仅当所有通道转换完成后才置位EOC标志,避免频繁中断。
启动采集的方式取决于是否使用DMA或中断:
// 方式一:轮询方式(不推荐用于多通道)
HAL_ADC_Start(&hadc1);
while(HAL_ADC_PollForConversion(&hadc1, HAL_MAX_DELAY) == HAL_OK) {
    uint32_t value = HAL_ADC_GetValue(&hadc1);
}
这种方式简单但阻塞CPU,仅适用于低频单点采集。
3.2.2 多通道ADC采样配置与实现
构建一个多通道采集系统的关键在于正确组织通道顺序、分配采样时间并管理数据获取方式。以下是一个完整的四通道采集配置示例,包含GPIO映射、ADC初始化与数据提取流程。
GPIO配置(使用STM32CubeMX生成)
__HAL_RCC_GPIOA_CLK_ENABLE();
__HAL_RCC_GPIOB_CLK_ENABLE();

// PA0, PA1, PA4, PB1 配置为模拟输入
GPIO_InitStruct.Pin = GPIO_PIN_0 | GPIO_PIN_1 | GPIO_PIN_4;
GPIO_InitStruct.Mode = GPIO_MODE_ANALOG;
GPIO_InitStruct.Pull = GPIO_NOPULL;
HAL_GPIO_Init(GPIOA, &GPIO_InitStruct);

GPIO_InitStruct.Pin = GPIO_PIN_1;
HAL_GPIO_Init(GPIOB, &GPIO_InitStruct);
多通道采集主逻辑
#define ADC_BUF_LEN 4
uint16_t adc_values[ADC_BUF_LEN];

void StartMultiChannelAcquisition(void) {
    if (HAL_ADC_Start(&hadc1) != HAL_OK) {
        Error_Handler();
    }

    for(int i = 0; i < ADC_BUF_LEN; i++) {
        if (HAL_ADC_PollForConversion(&hadc1, 10) == HAL_OK) {
            adc_values[i] = HAL_ADC_GetValue(&hadc1);
        } else {
            adc_values[i] = 0xFFFF; // 标记错误
        }
    }

    HAL_ADC_Stop(&hadc1);
}
尽管上述方法可行,但它依赖于软件依次触发每个通道转换,在扫描模式下并不适用。真正的多通道高效采集应结合DMA使用(详见第四章),否则会导致严重的CPU负载。
为此,建立一张对比表格帮助选择合适方案:
| 方法 | 是否占用CPU | 实时性 | 适用场景 |
|---|---|---|---|
| 轮询 + 单次模式 | 是(高) | 差 | 单点调试 |
| 中断 + 连续模式 | 中等 | 较好 | 少量通道 |
| DMA + 扫描模式 | 否 | 极佳 | 多通道高速采集 |
显然,随着通道数增加,DMA方案优势愈发明显。
3.2.3 ADC校准与误差补偿方法
即使硬件设计完善,ADC仍可能存在固有偏差,包括零点偏移(Offset Error)、增益误差(Gain Error)和积分非线性(INL)等问题。STM32F407提供了内部自校准机制,可在上电或运行时调用以提升测量准确性。
校准步骤如下:
- 关闭ADC(确保ADON=0)
- 启动校准模式(设置CAL位)
- 等待校准完成(CAL标志自动清零)
- 重新使能ADC
HAL库封装了这一过程:
HAL_ADC_DeInit(&hadc1);                     // 复位ADC
HAL_ADC_Init(&hadc1);                       // 初始化配置

if (HAL_ADCEx_Calibration_Start(&hadc1, ADC_SINGLE_ENDED) != HAL_OK) {
    Error_Handler();
}

// 获取校准因子(可选保存用于后续补偿)
uint32_t cal_factor = HAL_ADCEx_Calibration_GetValue(&hadc1);
该操作应在每次ADC电源复位后执行一次。若环境温度波动剧烈,建议定期重新校准。
此外,还可通过软件算法进一步补偿系统误差。例如,采用两点标定法修正线性关系:
float Corrected_Voltage(float raw_voltage, float v_ref_low, float v_meas_low,
                        float v_ref_high, float v_meas_high) {
    float slope = (v_ref_high - v_ref_low) / (v_meas_high - v_meas_low);
    return v_ref_low + slope * (raw_voltage - v_meas_low);
}
此函数可用于将实测值映射回真实物理量,尤其适用于传感器非理想输出情况。
3.3 中断机制在ADC采集中的应用
3.3.1 ADC转换完成中断的配置流程
中断驱动的ADC采集能够在每次转换结束时通知CPU处理数据,避免轮询开销。配置流程主要包括使能中断源、注册回调函数及NVIC设置。
首先,在ADC初始化中启用EOC中断:
hadc1.Init.EOCSelection = ADC_EOC_SINGLE_CONV; // 每个通道转换完成后产生中断
然后启用全局中断:
HAL_ADC_Start_IT(&hadc1); // 启动带中断的ADC采集
接着在 stm32f4xx_it.c 中编写ISR:
void ADC_IRQHandler(void) {
    HAL_ADC_IRQHandler(&hadc1);
}
最后,重写HAL回调函数:
void HAL_ADC_ConvCpltCallback(ADC_HandleTypeDef* hadc) {
    if (hadc->Instance == ADC1) {
        uint16_t result = HAL_ADC_GetValue(hadc);
        ProcessAdcData(result);  // 用户处理函数
    }
}
这样即可在每次转换完成后自动执行业务逻辑。
3.3.2 中断服务函数的编写与优先级设置
在多任务系统中,ADC中断优先级需根据实时性要求合理设定。使用HAL提供的NVIC配置API:
HAL_NVIC_SetPriority(ADC_IRQn, 5, 0);   // 抢占优先级5,子优先级0
HAL_NVIC_EnableIRQ(ADC_IRQn);
过高优先级可能导致其他关键任务被长时间阻塞,过低则可能丢失数据。建议结合FreeRTOS上下文综合评估。
3.3.3 实时性分析与中断嵌套处理
当中断频繁发生(如10kHz以上),需警惕堆栈溢出与中断嵌套风险。可通过关闭全局中断短暂保护临界区,或改用DMA减轻负担。
下图为中断处理时序流程图:
sequenceDiagram
    participant CPU
    participant ADC
    participant ISR
    participant App

    ADC->>CPU: 触发ADC_IRQn
    CPU->>ISR: 跳转至中断向量
    ISR->>ISR: 调用HAL_ADC_IRQHandler()
    ISR->>ISR: 清除EOC标志
    ISR->>App: 执行HAL_ADC_ConvCpltCallback()
    App->>App: 处理数据(发送UART、滤波等)
    ISR-->>CPU: 返回主程序
综上所述,合理运用ADC中断可显著提升系统响应能力,但仍需权衡实时性与资源消耗,最优方案往往结合DMA与中断联合使用。
4. DMA技术优化与高效数据传输设计
DMA(Direct Memory Access)技术在嵌入式系统中扮演着至关重要的角色,尤其在需要大量数据传输的场景中,如ADC采集、音频播放、图像处理等。STM32F407微控制器集成了强大的DMA控制器模块,支持多个独立通道,能够在不占用CPU资源的情况下实现高效的数据搬运。本章将深入探讨DMA技术的原理、应用场景、在STM32F407中的实现机制,并通过ADC与DMA联合使用,展示如何优化数据采集系统的性能。
4.1 DMA技术原理与优势
DMA技术允许外围设备与内存之间直接进行数据传输,无需CPU干预,从而显著提升系统的吞吐量和响应能力。在嵌入式开发中,DMA是实现高效率数据处理的关键手段之一。
4.1.1 DMA的基本工作原理与应用场景
DMA的基本工作原理可以概括为以下流程:
- 请求触发 :由外设(如ADC、SPI、UART)发出DMA传输请求;
- 仲裁与优先级判断 :DMA控制器根据通道优先级决定是否响应;
- 数据传输 :DMA控制器接管系统总线,将数据从源地址传输到目标地址;
- 传输完成 :传输结束后,DMA控制器释放总线,并可产生中断通知CPU。
典型应用场景
| 应用场景 | 说明 |
|---|---|
| ADC采集 | 多通道ADC采样结果通过DMA搬移至内存缓冲区,减少CPU中断负担 |
| UART通信 | 接收或发送大量数据时使用DMA,提升通信效率 |
| SPI传输 | 在SPI通信中实现高速数据交换,如图像传输 |
| 存储设备访问 | 如将数据写入SD卡或Flash时,使用DMA提高速度 |
4.1.2 STM32F407中DMA控制器的结构
STM32F407集成了两个DMA控制器(DMA1和DMA2),每个控制器支持8个通道,总共16个DMA通道。每个通道均可独立配置传输方向、数据大小、地址增量等参数。
DMA控制器关键特性
| 特性 | 描述 |
|---|---|
| 双缓冲模式 | 支持乒乓缓冲,提高数据连续性 |
| 优先级配置 | 每个通道可设置高、中、低、非常低优先级 |
| 传输方向 | 支持外设到内存、内存到外设、内存到内存 |
| 数据宽度 | 支持字节、半字、字三种传输单位 |
| FIFO缓冲 | 支持FIFO模式,提升突发传输效率 |
| 中断机制 | 支持传输完成、传输错误、FIFO溢出等中断源 |
示例:DMA通道结构示意(mermaid流程图)
graph TD
    A[外设请求] --> B{DMA控制器仲裁}
    B --> C[通道1]
    B --> D[通道2]
    B --> E[...]
    B --> F[通道16]
    C --> G[传输开始]
    G --> H[数据传输]
    H --> I{传输完成?}
    I -->|是| J[中断触发]
    I -->|否| K[继续传输]
4.2 ADC与DMA联合实现高效数据采集
在数据采集系统中,ADC的多通道采样常常需要大量数据读取,若采用中断或轮询方式,会显著增加CPU负载。通过ADC与DMA结合使用,可以实现高效的自动化数据采集流程。
4.2.1 DMA通道配置与优先级管理
STM32F407中ADC1的DMA请求通常映射到DMA2的通道0。在配置DMA通道时,需要设置以下参数:
- 外设地址 :ADC数据寄存器地址(如
&ADC1->DR) - 内存地址 :用户定义的数据缓冲区起始地址
- 传输方向 :外设到内存
- 数据长度 :要传输的数据项数量
- 数据宽度 :16位(ADC结果为16位)
- 地址递增 :外设地址不变,内存地址递增
- 传输模式 :循环模式(Circular Mode)适用于连续采集
示例:DMA通道配置代码(HAL库)
DMA_HandleTypeDef hdma_adc;

void MX_DMA_Init(void)
{
    __HAL_RCC_DMA2_CLK_ENABLE();

    hdma_adc.Instance = DMA2_Stream0;
    hdma_adc.Init.Channel = DMA_CHANNEL_0;
    hdma_adc.Init.Direction = DMA_PERIPH_TO_MEMORY;
    hdma_adc.Init.PeriphInc = DMA_PINC_DISABLE;
    hdma_adc.Init.MemInc = DMA_MINC_ENABLE;
    hdma_adc.Init.PeriphDataAlignment = DMA_PDATAALIGN_HALFWORD;
    hdma_adc.Init.MemDataAlignment = DMA_MDATAALIGN_HALFWORD;
    hdma_adc.Init.Mode = DMA_CIRCULAR;
    hdma_adc.Init.Priority = DMA_PRIORITY_HIGH;
    hdma_adc.Init.FIFOMode = DMA_FIFOMODE_DISABLE;

    HAL_DMA_Init(&hdma_adc);

    __HAL_LINKDMA(&hadc1, DMA_Handle, hdma_adc);
}
逐行分析
-
__HAL_RCC_DMA2_CLK_ENABLE();:使能DMA2时钟; -
Instance = DMA2_Stream0;:选择DMA2的Stream0通道; -
Direction = DMA_PERIPH_TO_MEMORY;:方向为外设到内存; -
PeriphInc = DMA_PINC_DISABLE;:外设地址不变(ADC寄存器固定); -
MemInc = DMA_MINC_ENABLE;:内存地址递增,用于缓存不同通道的采样值; -
Mode = DMA_CIRCULAR;:循环模式,适合连续采集; -
Priority = DMA_PRIORITY_HIGH;:设置高优先级,确保及时响应; -
__HAL_LINKDMA():将DMA句柄与ADC外设绑定,便于后续使用。
4.2.2 ADC多通道数据通过DMA传输实现
ADC多通道采集可通过扫描模式(Scan Mode)实现。每个通道依次被采样并写入数据寄存器,DMA自动将其搬运至内存缓冲区。
配置步骤:
- 启用ADC的扫描模式和连续转换模式;
- 配置多个通道(最多16个);
- 启动ADC并通过DMA传输数据。
示例:ADC配置代码
ADC_HandleTypeDef hadc1;

void MX_ADC1_Init(void)
{
    hadc1.Instance = ADC1;
    hadc1.Init.ClockPrescaler = ADC_CLOCK_SYNC_PCLK_DIV4;
    hadc1.Init.Resolution = ADC_RESOLUTION_12B;
    hadc1.Init.ScanConvMode = ENABLE;
    hadc1.Init.ContinuousConvMode = ENABLE;
    hadc1.Init.DiscontinuousConvMode = DISABLE;
    hadc1.Init.NbrOfDiscConversion = 0;
    hadc1.Init.ExternalTrigConvEdge = ADC_EXTERNALTRIGCONVEDGE_NONE;
    hadc1.Init.ExternalTrigConv = ADC_EXTERNALTRIGCONV_T1_CC1;
    hadc1.Init.DataAlign = ADC_DATAALIGN_RIGHT;
    hadc1.Init.NbrOfConversion = 3;
    hadc1.Init.DMAContinuousRequests = ENABLE;
    hadc1.Init.EOCSelection = ADC_EOC_SEQ_CONV;

    HAL_ADC_Init(&hadc1);

    ADC_ChannelConfTypeDef sConfig = {0};

    sConfig.Channel = ADC_CHANNEL_0;
    sConfig.Rank = 1;
    sConfig.SamplingTime = ADC_SAMPLETIME_3CYCLES;
    HAL_ADC_ConfigChannel(&hadc1, &sConfig);

    sConfig.Channel = ADC_CHANNEL_1;
    sConfig.Rank = 2;
    HAL_ADC_ConfigChannel(&hadc1, &sConfig);

    sConfig.Channel = ADC_CHANNEL_2;
    sConfig.Rank = 3;
    HAL_ADC_ConfigChannel(&hadc1, &sConfig);
}
说明:
-
ScanConvMode = ENABLE;:启用扫描模式; -
NbrOfConversion = 3;:设置3个通道; -
DMAContinuousRequests = ENABLE;:允许连续DMA请求; - 每个通道依次配置其通道号、转换顺序和采样时间。
4.2.3 数据缓冲区设计与乒乓机制实现
在高速数据采集系统中,为了防止数据丢失或覆盖,通常采用 乒乓缓冲机制 (Ping-Pong Buffer),即使用两个缓冲区交替存储数据,一个用于DMA写入,另一个用于CPU处理。
缓冲区定义示例
#define BUFFER_SIZE 1024
uint16_t adc_buffer[BUFFER_SIZE];
启动DMA传输
HAL_ADC_Start_DMA(&hadc1, (uint32_t*)adc_buffer, BUFFER_SIZE);
使用双缓冲机制(需在DMA配置中启用FIFO模式和双缓冲)
hdma_adc.Init.Mode = DMA_DOUBLEBUFFER; // 启用双缓冲模式
4.3 DMA传输异常处理与性能优化
尽管DMA可以显著提升数据传输效率,但在实际应用中仍需关注可能出现的异常和性能瓶颈,如传输错误、内存冲突、缓存一致性等问题。
4.3.1 传输错误检测与恢复机制
DMA传输过程中可能发生的错误包括:
- 传输中断 :DMA请求被其他高优先级任务打断;
- 地址越界 :DMA访问了非法内存区域;
- FIFO溢出 :在高速外设传输中未及时响应;
- 总线冲突 :DMA与CPU同时访问内存导致冲突。
异常处理方式:
-
开启DMA错误中断 :
c HAL_DMA_RegisterCallback(&hdma_adc, HAL_DMA_XFER_ERROR_CB_ID, DMA_ErrorCallback); -
定义错误回调函数 :
c void DMA_ErrorCallback(DMA_HandleTypeDef *hdma) { // 错误处理逻辑,例如重置DMA、重启传输等 } -
使用DMA状态查询 :
c if (HAL_DMA_GetError(&hdma_adc) != HAL_DMA_ERROR_NONE) { // 执行恢复操作 }
4.3.2 内存访问冲突与缓存一致性问题
在Cortex-M4架构中,由于存在缓存机制(如DCache),DMA写入的数据可能不会立即反映在CPU缓存中,从而导致数据不一致问题。解决方法包括:
- 关闭缓存区域 :将DMA缓冲区分配在非缓存可执行区域(如SRAM);
- 手动刷新缓存 :使用
SCB_InvalidateDCache_by_Addr()刷新缓存; - 使用内存屏障指令 :如
__DSB(),确保内存访问顺序。
示例:缓存一致性处理
extern uint16_t adc_buffer[BUFFER_SIZE];

void ProcessADCData(void)
{
    // 刷新缓存,确保DMA写入的数据被CPU读取到
    SCB_InvalidateDCache_by_Addr((uint32_t *)adc_buffer, BUFFER_SIZE * sizeof(uint16_t));

    for(int i = 0; i < BUFFER_SIZE; i++)
    {
        // 数据处理逻辑
    }

    __DSB(); // 数据同步屏障
}
4.3.3 提升DMA吞吐量的优化策略
为了最大化DMA性能,可采取以下优化策略:
| 优化策略 | 描述 |
|---|---|
| 启用循环模式 | 避免频繁启动DMA,适用于连续采集 |
| 使用FIFO缓冲 | 提升突发传输效率,减少总线访问次数 |
| 增大数据块大小 | 减少DMA中断次数,提升吞吐量 |
| 设置高优先级 | 确保关键数据及时传输 |
| 合理分配通道 | 避免多个DMA通道竞争总线资源 |
示例:DMA传输性能测试对比表
| 配置方式 | 吞吐量(MB/s) | CPU占用率 | 说明 |
|---|---|---|---|
| 中断方式 | 0.5 | 70% | 实时性高,但效率低 |
| DMA + 中断 | 2.0 | 30% | 平衡方案 |
| DMA循环模式 | 6.0 | 5% | 最优方案,适用于高速采集 |
| DMA + 双缓冲 | 6.5 | 3% | 最佳性能,适合大数据量场景 |
本章从DMA的基本原理出发,深入讲解了其在STM32F407中的实现机制,重点分析了ADC与DMA联合使用的方法,以及如何通过缓冲区设计、异常处理和性能优化策略,实现高效稳定的数据采集系统。下一章将围绕采集后的数据进行滤波与预处理算法设计,进一步提升系统整体性能。
5. 数据滤波与预处理算法实现
在嵌入式系统中,尤其是在基于STM32F407的数据采集系统中,采集到的原始数据往往受到各种噪声的干扰。这些噪声可能来源于传感器本身的不稳定性、外部电磁干扰、采样过程中的抖动,以及ADC转换误差等。为了提高数据质量、提升系统可靠性,必须对采集到的原始数据进行滤波和预处理。本章将围绕噪声来源分析、软件滤波算法设计与实现、数据预处理与特征提取三个核心方面,系统地探讨如何在STM32F407平台上高效实现数据滤波与预处理。
5.1 数据采集系统中的噪声问题
5.1.1 噪声来源与信号特征分析
在实际的嵌入式数据采集系统中,噪声来源多种多样,主要包括:
- 传感器噪声 :由于传感器本身的制造工艺、温度漂移、老化等因素引起的输出波动。
- 电磁干扰 (EMI):来自外部环境的电磁场干扰,尤其在工业现场中尤为明显。
- 采样噪声 :ADC采样过程中由于采样率、参考电压波动、通道切换等因素引起的采样误差。
- 电源噪声 :供电不稳定或滤波不良导致的电压波动。
- 热噪声 :由电子元件内部的热运动引起,属于随机噪声。
这些噪声往往具有以下特征:
| 噪声类型 | 特征描述 | 频率范围 |
|---|---|---|
| 白噪声 | 随机性强,频谱分布均匀 | 全频段 |
| 工频干扰 | 来自50Hz或60Hz交流电 | 低频 |
| 突发噪声 | 瞬时干扰,如开关动作引起的脉冲 | 不定频 |
| 温漂噪声 | 随温度变化缓慢波动 | 低频 |
理解这些噪声的来源和特性,有助于我们选择合适的滤波策略。
5.1.2 滤波在嵌入式系统中的重要性
滤波是嵌入式系统中不可或缺的一环,其主要作用包括:
- 提高数据精度 :去除噪声干扰,提升测量值的真实性。
- 增强系统稳定性 :防止因噪声引起的误触发或误判。
- 减少数据冗余 :通过滤波压缩数据量,提升通信效率。
- 优化控制响应 :为控制系统提供更可靠的反馈信号。
在STM32F407平台中,由于其具备高性能的Cortex-M4内核,支持浮点运算,非常适合实现较为复杂的滤波算法。
5.2 软件滤波算法设计与实现
在STM32F407平台中,我们可以选择多种软件滤波算法来应对不同类型的噪声。常见的滤波算法包括移动平均滤波、滑动窗口滤波、一阶低通滤波器和卡尔曼滤波等。
5.2.1 移动平均滤波与滑动窗口算法
移动平均滤波 是最简单的软件滤波方式之一,适用于去除白噪声和高频噪声。
#define FILTER_WINDOW_SIZE 10
uint16_t raw_data[FILTER_WINDOW_SIZE];
uint8_t index = 0;
uint32_t sum = 0;

uint16_t moving_average_filter(uint16_t new_data) {
    sum -= raw_data[index];          // 移除旧数据
    raw_data[index] = new_data;      // 添加新数据
    sum += new_data;                 // 累加
    index = (index + 1) % FILTER_WINDOW_SIZE;  // 更新索引

    return (uint16_t)(sum / FILTER_WINDOW_SIZE);  // 返回平均值
}
代码逻辑分析:
-
raw_data[]为存储最近N次采样值的数组。 - 每次新数据到来时,更新数组中的一个位置,并重新计算总和。
- 最终返回的平均值即为滤波后的结果。
优点:
- 实现简单,计算量小。
- 对高频噪声抑制效果好。
缺点:
- 延迟较大,对突变信号响应慢。
- 容易丢失信号的瞬态特征。
5.2.2 一阶低通滤波器与卡尔曼滤波简介
一阶低通滤波器 适用于去除高频噪声,保留低频信号,常用于温度、压力等缓慢变化的信号处理。
float alpha = 0.1f;  // 滤波系数
float filtered_value = 0.0f;

float low_pass_filter(float new_data) {
    filtered_value = alpha * new_data + (1 - alpha) * filtered_value;
    return filtered_value;
}
代码逻辑分析:
-
alpha决定滤波器的时间常数,值越小滤波越平滑。 - 每次输入新数据后,按照加权方式更新滤波结果。
卡尔曼滤波简介:
卡尔曼滤波是一种基于系统模型的最优估计方法,适用于动态系统中对状态的预测与更新。其流程图如下:
graph TD
    A[初始状态估计] --> B[预测下一步状态]
    B --> C{是否收到新观测数据?}
    C -->|是| D[更新状态估计]
    D --> E[输出当前估计值]
    C -->|否| E
    E --> B
卡尔曼滤波适用于传感器融合场景,例如在惯性导航中融合加速度计和陀螺仪数据。
5.2.3 算法在STM32平台上的实现细节
在STM32F407中实现滤波算法时,需要注意以下几点:
- 资源占用 :避免在中断中进行复杂计算,应使用DMA+缓冲区机制将数据传入主循环处理。
- 数据类型选择 :根据精度要求选择使用
int或float类型,避免过度使用浮点数造成性能下降。 - 滤波参数可配置 :通过配置参数(如窗口大小、滤波系数)提高算法适应性。
示例:使用DMA+缓冲区+主循环滤波流程:
graph LR
    A[ADC采集] --> B(DMA传输)
    B --> C[双缓冲区]
    C --> D{主循环检测到新数据?}
    D -->|是| E[调用滤波函数]
    E --> F[更新显示或通信模块]
5.3 数据预处理与特征提取
5.3.1 数据归一化与标准化处理
在数据采集系统中,原始数据往往具有不同的量纲或取值范围,为了便于后续处理和比较,常需进行归一化或标准化处理。
归一化公式 :
normalized = (raw - min) / (max - min)
标准化公式 :
standardized = (raw - mean) / std
示例代码(归一化):
float normalize_data(float raw, float min, float max) {
    if (max == min) return 0.0f;  // 防止除零
    return (raw - min) / (max - min);
}
应用场景:
- 多传感器数据融合
- 输入神经网络前的预处理
- 可视化数据统一显示
5.3.2 阈值判断与事件触发机制
在许多嵌入式系统中,需要根据采集到的数据触发特定动作。例如,当温度超过某一阈值时触发报警。
#define TEMP_THRESHOLD 30.0f

void check_temperature(float current_temp) {
    if (current_temp > TEMP_THRESHOLD) {
        // 触发报警或执行其他操作
        HAL_GPIO_WritePin(ALERT_GPIO_Port, ALERT_Pin, GPIO_PIN_SET);
    }
}
扩展机制:
- 支持多级阈值判断
- 结合时间窗判断,防止误触发
- 阈值可远程配置(通过通信接口)
5.3.3 数据压缩与冗余消除策略
为了减少数据传输量和存储开销,可以在预处理阶段进行数据压缩和冗余消除。
差分压缩 示例:
float last_value = 0.0f;

void differential_compression(float current_value) {
    float delta = current_value - last_value;
    if (fabs(delta) > 0.5f) {  // 设置阈值
        // 发送完整值
        send_data(current_value);
        last_value = current_value;
    } else {
        // 发送差值或不发送
        send_delta(delta);
    }
}
压缩策略对比:
| 方法 | 适用场景 | 优点 | 缺点 |
|---|---|---|---|
| 差分压缩 | 数据变化缓慢 | 压缩比高 | 无法恢复丢失数据 |
| RLE编码 | 数据重复性高 | 实现简单 | 压缩率低 |
| LZ77压缩 | 通用压缩 | 压缩率高 | 实现复杂 |
在STM32F407中,由于资源有限,建议优先使用差分压缩或RLE等轻量级压缩方法。
本章围绕数据滤波与预处理展开了详细讨论,从噪声来源分析到具体滤波算法实现,再到数据预处理与特征提取方法,构建了完整的数据处理流程。这些内容为后续数据通信与系统集成打下了坚实基础。
6. 嵌入式通信协议与数据传输设计
在现代嵌入式数据采集系统中,高效的通信机制是实现远程监控、数据分析和智能决策的关键环节。STM32F407凭借其丰富的外设接口和强大的处理能力,能够支持多种通信方式,包括串行通信(UART)、通用串行总线(USB)以及以太网连接。本章将深入探讨这些通信接口的特性、协议栈集成方法及其在实际项目中的应用策略,重点围绕如何构建稳定、高效的数据上报通道展开分析。
随着物联网技术的发展,嵌入式设备不再孤立运行,而是作为边缘节点与云端或本地服务器进行实时交互。这就要求开发者不仅要掌握硬件层面的配置技巧,还需理解上层协议的工作原理,并能结合具体应用场景选择最优的通信路径。例如,在低带宽、高可靠性的工业现场,UART配合自定义帧格式可能是首选;而在需要高速率、远距离传输的场合,则应考虑基于LWIP协议栈的TCP/IP通信方案。
此外,通信过程中的数据完整性、时序控制和错误恢复机制也必须纳入系统设计范畴。通过合理规划缓冲区结构、引入流量控制机制并优化协议解析逻辑,可以显著提升系统的鲁棒性和响应速度。以下内容将从常用接口对比入手,逐步深入到串口通信的具体实现细节,最后扩展至以太网环境下的网络编程实践,形成一条由简入繁、层层递进的技术路线。
6.1 常用通信接口与协议概述
嵌入式系统中常见的通信接口主要包括UART、USB、SPI、I²C、CAN以及以太网等。每种接口都有其独特的电气特性和协议规范,适用于不同的应用场景。对于STM32F407而言,它集成了多达四个USART、六个UART、两个USB OTG接口(FS/HS)以及一个以太网MAC控制器,为开发者提供了极大的灵活性。
6.1.1 UART、USB与以太网接口对比
UART(Universal Asynchronous Receiver/Transmitter)是最基础的异步串行通信接口,具有接线简单、资源占用少的优点,广泛应用于调试输出、传感器通信和短距离数据上传。其典型波特率范围为9600~115200 bps,最高可达数Mbps(取决于MCU主频和外设支持)。然而,UART缺乏标准协议封装,需自行设计帧格式来保证数据完整性。
| 特性 | UART | USB | 以太网 |
|---|---|---|---|
| 传输速率 | 最高约 4 Mbps(超频下) | 高速模式可达 480 Mbps | 10/100 Mbps 自适应 |
| 连接方式 | 点对点 | 主从架构(Host-Device) | 支持多节点组网 |
| 协议复杂度 | 低(无内置协议) | 高(需协议栈支持) | 高(TCP/IP协议栈) |
| 开发难度 | 简单 | 中等(需枚举、描述符配置) | 复杂(需LWIP或类似栈) |
| 实时性 | 较好(中断驱动) | 良好(批量/中断传输) | 受网络延迟影响 |
| 应用场景 | 调试日志、小型传感器 | 固件升级、人机交互 | 工业监控、远程上传 |
如上表所示,三种接口各有优劣。 UART 适合快速原型开发和轻量级通信; USB 更适合需要即插即用功能的设备,如虚拟串口(VCP)或HID设备;而 以太网 则面向需要接入局域网甚至互联网的应用,具备良好的扩展性和稳定性。
为了更直观地展示不同通信路径的选择逻辑,下面使用Mermaid绘制一个决策流程图:
graph TD
    A[开始: 选择通信接口] --> B{是否需要联网?}
    B -- 否 --> C[使用UART或USB]
    B -- 是 --> D{是否需要高带宽?}
    D -- 否 --> E[使用ESP8266/WiFi模块 + UART]
    D -- 是 --> F[使用以太网或USB高速传输]
    C --> G[用于调试或本地显示]
    E --> H[低成本无线接入]
    F --> I[工业级远程监控]
该流程图清晰地表达了根据系统需求逐层筛选通信方案的过程。例如,若系统仅用于本地数据显示且无需网络功能,则UART足以胜任;若需远程访问但预算有限,可采用Wi-Fi模块通过UART透传数据;只有当系统要求高可靠性、大吞吐量的有线连接时,才推荐直接使用以太网接口。
参数说明与选型建议
在实际工程中,除了性能指标外,还需综合考虑功耗、PCB布局、软件维护成本等因素。以STM32F407为例:
- UART :通常使用USART1或USART2,工作在异步模式下,可通过
HAL_UART_Transmit_IT()启用中断发送,避免阻塞主线程。 - USB :需配置OTG_FS引脚(PA11/PA12),并通过STM32CubeMX生成CDC Virtual COM Port代码,实现PC端识别为串口设备。
- Ethernet :需外接PHY芯片(如LAN8720),并通过RMII/MII接口与MCU连接,同时引入LWIP协议栈进行TCP/IP管理。
综上所述,接口选型应基于“够用即可”的原则,优先保障系统的稳定性与可维护性,而非一味追求高性能。
6.2 串口通信与数据上报实现
串口通信因其简单可靠、易于调试的特点,在嵌入式开发中始终占据重要地位。尤其是在数据采集系统中,常用于向上位机(如PC或网关)发送原始采样值或状态信息。本节将详细介绍如何利用STM32 HAL库配置UART,并通过中断机制实现非阻塞式数据发送,进而设计一套完整的数据帧格式用于解析与可视化。
6.2.1 UART初始化与中断发送机制
在STM32F407中,UART的初始化可通过STM32CubeMX图形化工具完成,也可手动编写代码。以下是使用HAL库进行USART2初始化的标准流程:
UART_HandleTypeDef huart2;

void MX_USART2_UART_Init(void)
{
    huart2.Instance = USART2;
    huart2.Init.BaudRate = 115200;
    huart2.Init.WordLength = UART_WORDLENGTH_8B;
    huart2.Init.StopBits = UART_STOPBITS_1;
    huart2.Init.Parity = UART_PARITY_NONE;
    huart2.Init.Mode = UART_MODE_TX_RX;
    huart2.Init.HwFlowCtl = UART_HWCONTROL_NONE;
    huart2.Init.OverSampling = UART_OVERSAMPLING_16;
    if (HAL_UART_Init(&huart2) != HAL_OK)
    {
        Error_Handler();
    }
}
代码逻辑逐行解读:
-
huart2.Instance = USART2;:指定使用的是USART2外设。 -
BaudRate = 115200;:设置波特率为115200bps,这是常用的高速通信速率。 -
WordLength = UART_WORDLENGTH_8B;:数据位为8位,符合大多数通信协议标准。 -
StopBits = UART_STOPBITS_1;:停止位为1位,减少通信开销。 -
Parity = UART_PARITY_NONE;:不启用奇偶校验,简化协议。 -
Mode = UART_MODE_TX_RX;:启用收发双工模式。 -
OverSampling = UART_OVERSAMPLING_16;:采用16倍过采样,提高接收精度。
初始化完成后,需注册中断服务函数并开启中断:
// 启动中断发送
HAL_UART_Transmit_IT(&huart2, (uint8_t*)"Hello\n", 6);

// 中断回调函数
void HAL_UART_TxCpltCallback(UART_HandleTypeDef *huart)
{
    if (huart->Instance == USART2) {
        // 发送完成,可触发下一次发送
        tx_complete_flag = 1;
    }
}
此机制允许CPU在发送期间执行其他任务,极大提升了系统效率。尤其在多任务环境中,这种非阻塞方式至关重要。
6.2.2 数据帧格式定义与解析
为了确保接收端能正确识别每一包数据,必须定义统一的帧结构。一种常见格式如下:
| 字段 | 长度(字节) | 说明 |
|---|---|---|
| 帧头(Header) | 2 | 固定值 0xAA55,标识一帧开始 |
| 设备ID | 1 | 区分不同采集节点 |
| 数据长度 | 1 | 后续数据字节数 |
| ADC数据(CH1~CH4) | 8 | 每个通道2字节(16位) |
| 校验和(Checksum) | 1 | 所有数据异或结果 |
| 帧尾(Tail) | 1 | 固定值 0xFF |
示例帧: AA 55 01 08 XX XX XX XX XX XX XX XX YY FF
对应的打包函数如下:
typedef struct {
    uint16_t header;
    uint8_t dev_id;
    uint8_t len;
    uint16_t adc_data[4];
    uint8_t checksum;
    uint8_t tail;
} __attribute__((packed)) DataPacket;

void BuildAndSendPacket(uint16_t *adc_values)
{
    DataPacket pkt;
    pkt.header = 0xAA55;
    pkt.dev_id = 0x01;
    pkt.len = 8;
    for(int i=0; i<4; i++) {
        pkt.adc_data[i] = adc_values[i];
    }

    // 计算校验和
    uint8_t *p = (uint8_t*)&pkt;
    uint8_t sum = 0;
    for(int i=0; i<sizeof(DataPacket)-2; i++) {  // 不包含checksum和tail
        sum ^= p[i];
    }
    pkt.checksum = sum;
    pkt.tail = 0xFF;

    HAL_UART_Transmit_IT(&huart2, (uint8_t*)&pkt, sizeof(DataPacket));
}
参数说明与健壮性增强:
- 使用
__attribute__((packed))防止编译器插入填充字节,确保内存布局紧凑。 - 校验和采用异或运算,简单高效,适合资源受限环境。
- 若需更高安全性,可用CRC16替代。
接收端可通过状态机解析该帧,检测帧头后依次读取字段,并验证校验和。
6.2.3 实现串口调试与数据可视化
借助Python脚本和PyQt或Matplotlib库,可轻松搭建上位机实现数据绘图。例如,使用 pyserial 读取串口数据:
import serial
import struct

ser = serial.Serial('COM3', 115200)
while True:
    data = ser.read(14)  # 固定长度帧
    if data[0:2] == b'\xaa\x55' and data[-1] == 0xff:
        _, dev_id, length, ch1, ch2, ch3, ch4, cs = struct.unpack('<HBxBHHHHB', data[:-1])
        print(f"Ch1: {ch1}, Ch2: {ch2}, Ch3: {ch3}, Ch4: {ch4}")
该方法实现了从底层采集到高层可视化的闭环,极大提升了调试效率。
6.3 以太网通信与远程数据上传
当系统需要接入企业内网或云平台时,以太网成为首选通信方式。STM32F407内置MAC控制器,配合外部PHY芯片(如LAN8720),可实现完整的TCP/IP通信能力。本节将以LWIP协议栈为核心,介绍如何构建TCP客户端实现周期性数据上传。
6.3.1 LWIP协议栈集成与配置
LWIP(Lightweight IP)是一个专为嵌入式系统设计的开源TCP/IP协议栈,支持RAW API和Socket API两种编程模型。在STM32CubeMX中启用ETH外设后,可自动导入LWIP中间件。
关键配置项包括:
- IP获取方式:静态IP或DHCP
- PHY地址与接口模式(RMII)
- PBUF动态内存池大小
- TCP窗口大小与最大连接数
初始化流程如下:
int ethernet_init(void)
{
    ip4_addr_t ip, netmask, gw;
    IP4_ADDR(&ip, 192, 168, 1, 100);
    IP4_ADDR(&netmask, 255, 255, 255, 0);
    IP4_ADDR(&gw, 192, 168, 1, 1);

    netif_add(&g_netif, &ip, &netmask, &gw, NULL, ethif_init, ethernet_input);
    netif_set_default(&g_netif);
    netif_set_up(&g_netif);

    dhcp_start(&g_netif);  // 可选
    return 0;
}
该函数注册了一个网络接口并启动DHCP服务,便于动态获取IP地址。
6.3.2 TCP客户端实现与数据上传流程
使用LWIP RAW API创建TCP客户端的基本步骤如下:
struct tcp_pcb *client_pcb;

err_t tcp_client_connect(void)
{
    client_pcb = tcp_new();
    ip4_addr_t dst_ip;
    IP4_ADDR(&dst_ip, 192, 168, 1, 200);  // 服务器IP

    tcp_connect(client_pcb, &dst_ip, 5000, tcp_connected_callback);
    return ERR_OK;
}

err_t tcp_connected_callback(void *arg, struct tcp_pcb *tpcb, err_t err)
{
    tcp_arg(tpcb, NULL);
    tcp_sent(tpcb, tcp_sent_callback);
    tcp_write(tpcb, send_buffer, buflen, TCP_WRITE_FLAG_COPY);
    return ERR_OK;
}
每当连接建立成功,便调用 tcp_write 发送数据包,随后在 tcp_sent_callback 中确认已送达,可继续发送下一包。
6.3.3 服务器端数据接收与存储设计
服务器可使用Python编写简易TCP服务:
import socket

server = socket.socket(socket.AF_INET, socket.SOCK_STREAM)
server.bind(('0.0.0.0', 5000))
server.listen(1)

while True:
    conn, addr = server.accept()
    while True:
        data = conn.recv(1024)
        if not data: break
        with open("data.log", "ab") as f:
            f.write(data)
    conn.close()
该服务监听5000端口,接收所有上传数据并追加写入文件,便于后续分析。
通过上述设计,嵌入式系统不仅能独立完成采集任务,还能无缝融入更大的信息系统体系,真正实现“边缘+云端”协同工作模式。
7. 系统整合与稳定性优化设计
7.1 基于FreeRTOS的多任务管理
在STM32F407平台中引入FreeRTOS操作系统,可以有效提升数据采集系统的并发处理能力与实时性。FreeRTOS通过任务调度机制实现多任务并行运行,避免传统裸机程序中因轮询或中断嵌套带来的资源争用问题。
7.1.1 FreeRTOS任务创建与调度机制
在STM32CubeIDE中,可以通过STM32CubeMX配置FreeRTOS组件,并生成初始化代码。任务创建通过 xTaskCreate() 函数实现,其原型如下:
BaseType_t xTaskCreate( TaskFunction_t pvTaskCode,
                        const char * const pcName,
                        configSTACK_DEPTH_TYPE usStackDepth,
                        void *pvParameters,
                        UBaseType_t uxPriority,
                        TaskHandle_t *pxCreatedTask );
-
pvTaskCode:任务入口函数 -
pcName:任务名称(用于调试) -
usStackDepth:任务堆栈大小(单位为字) -
pvParameters:传递给任务的参数 -
uxPriority:任务优先级 -
pxCreatedTask:任务句柄(可选)
示例代码如下:
void vTaskADC(void *pvParameters) {
    while (1) {
        // 启动ADC采集
        HAL_ADC_Start_DMA(&hadc1, (uint32_t*)adcBuffer, ADC_BUFFER_SIZE);
        vTaskDelay(pdMS_TO_TICKS(100)); // 延时100ms
    }
}

xTaskCreate(vTaskADC, "ADC采集任务", configMINIMAL_STACK_SIZE * 2, NULL, tskIDLE_PRIORITY + 2, NULL);
7.1.2 多任务间的数据共享与同步机制
FreeRTOS提供多种任务间通信机制,包括队列、信号量、互斥量和事件组。在数据采集系统中,通常使用队列将ADC采集的数据发送到处理任务。
示例:使用队列传递ADC数据
QueueHandle_t xADCQueue;

// 创建队列
xADCQueue = xQueueCreate(10, sizeof(uint32_t));

// 采集任务中发送数据
xQueueSend(xADCQueue, &adcValue, portMAX_DELAY);

// 处理任务中接收数据
xQueueReceive(xADCQueue, &adcValue, portMAX_DELAY);
7.1.3 关键任务优先级与实时性保障
在多任务系统中,应合理设置任务优先级,确保关键任务如数据采集、通信等具有较高的优先级。例如:
| 任务名称 | 优先级设置(数值越小优先级越低) |
|---|---|
| 数据采集任务 | tskIDLE_PRIORITY + 3 |
| 数据处理任务 | tskIDLE_PRIORITY + 2 |
| 串口通信任务 | tskIDLE_PRIORITY + 1 |
通过优先级设置可以有效避免任务饿死问题,保障系统实时性。
7.2 数据采集系统的低功耗设计
在电池供电或长时间运行的系统中,低功耗设计至关重要。STM32F407提供了多种低功耗模式,结合FreeRTOS的调度机制,可以实现高效的电源管理。
7.2.1 STM32F407的低功耗模式介绍
STM32F407支持以下低功耗模式:
| 模式名称 | 功耗 | 可唤醒源 | 特点 |
|---|---|---|---|
| Sleep | 中等 | 任意中断 | 内核停止,外设运行 |
| Stop | 低 | EXTI中断 | 所有时钟关闭,保留SRAM |
| Standby | 极低 | WKUP/RTC | 所有电源关闭,仅保留RTC和备份寄存器 |
7.2.2 系统休眠与唤醒机制设计
在FreeRTOS中可通过 vTaskDelayUntil() 控制任务周期,结合低功耗模式实现节能。例如,在空闲任务中进入Stop模式:
void vApplicationIdleHook(void) {
    __WFI();  // Wait for Interrupt
}
此外,可使用外部中断(如按键或定时器)唤醒系统:
void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin) {
    if (GPIO_Pin == WAKEUP_PIN) {
        // 唤醒系统,执行任务
        xTaskResumeFromISR(xHandle, &xHigherPriorityTaskWoken);
    }
}
7.2.3 动态时钟调节与电源管理策略
通过动态调整系统时钟频率,可以在低负载时降低功耗。例如,在任务空闲时切换为低速时钟:
RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};
RCC_OscInitTypeDef RCC_OscInitStruct = {0};

// 切换为HSI时钟源
RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSI;
RCC_OscInitStruct.HSIState = RCC_HSI_ON;
RCC_OscInitStruct.PLL.PLLState = RCC_PLL_OFF;
HAL_RCC_OscConfig(&RCC_OscInitStruct);

// 设置系统时钟为HSI
RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_SYSCLK;
RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_HSI;
HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_0);
7.3 完整系统的集成与测试
在完成各模块开发后,需将ADC采集、DMA传输、滤波处理、任务调度、通信协议等模块进行系统集成,并进行稳定性测试。
7.3.1 软件模块整合与系统联调
模块整合流程如下:
- 初始化系统时钟与GPIO
- 配置ADC + DMA + FreeRTOS任务
- 初始化UART/以太网通信接口
- 创建数据采集任务与处理任务
- 启动FreeRTOS调度器
int main(void) {
    HAL_Init();
    SystemClock_Config();
    MX_GPIO_Init();
    MX_ADC1_Init();
    MX_DMA_Init();
    MX_USART2_UART_Init();
    MX_FATFS_Init();
    MX_FREERTOS_Init();

    // 创建任务
    xTaskCreate(vTaskADC, "ADC采集", configMINIMAL_STACK_SIZE * 2, NULL, 2, NULL);
    xTaskCreate(vTaskProcess, "数据处理", configMINIMAL_STACK_SIZE * 2, NULL, 1, NULL);
    xTaskCreate(vTaskUART, "串口通信", configMINIMAL_STACK_SIZE * 2, NULL, 1, NULL);

    // 启动调度器
    vTaskStartScheduler();

    while (1) {}
}
7.3.2 SD卡存储与FATFS文件系统集成
使用FATFS文件系统可以将采集数据保存到SD卡中,便于后续分析。初始化流程如下:
- 配置SDIO接口与DMA
- 加载FATFS驱动
- 挂载文件系统
- 创建文件并写入数据
示例:写入数据到SD卡
FIL fil;
FRESULT fr;
UINT br;

fr = f_open(&fil, "data.txt", FA_WRITE | FA_CREATE_ALWAYS);
if (fr == FR_OK) {
    char data[128];
    sprintf(data, "ADC Value: %d\n", adcValue);
    f_write(&fil, data, strlen(data), &br);
    f_close(&fil);
}
7.3.3 系统稳定性测试与故障排查方法
在系统长时间运行中,可能会出现以下问题:
- 任务堆栈溢出
- 内存泄漏
- 通信接口异常
- 外设初始化失败
建议采用以下测试与排查方法:
- 使用watchdog定时器 :防止系统死机
- 启用断言机制 :调试阶段开启
configASSERT - 日志记录 :通过串口或SD卡记录运行状态
- 压力测试 :模拟长时间运行与高负载场景
系统集成后,建议进行至少24小时连续运行测试,验证系统稳定性与可靠性。
简介:STM32F407是一款基于ARM Cortex-M4内核的高性能、低功耗微控制器,广泛应用于嵌入式数据采集系统。该系统用于测量和记录温度、压力、声音等多种物理信号,通过ADC转换为数字信号,再由STM32F407进行处理、存储与通信。本软件设计项目涵盖HAL库配置、ADC采样控制、DMA高效传输、中断处理、RTOS多任务调度、通信协议实现及数据预处理算法等内容,适用于嵌入式开发学习与实际工程应用,帮助开发者掌握完整数据采集系统的开发流程与核心技术。
更多推荐

 12
 0
- 0


 已为社区贡献24条内容

所有评论(0)