
中科大嵌入式操作系统课程PPT概述

简介:嵌入式操作系统是计算机科学的一个关键领域,专注于微型计算机硬件上的专用系统设计。中科大的PPT资料深入解析了嵌入式系统的核心概念,包括其分类、基本结构、实时性、微内核架构、系统裁剪、文件系统、设备驱动、中断服务与调度、编程模型以及案例分析,旨在帮助学生全面掌握理论知识和实践技巧,以适应特定设备需求和性能挑战。
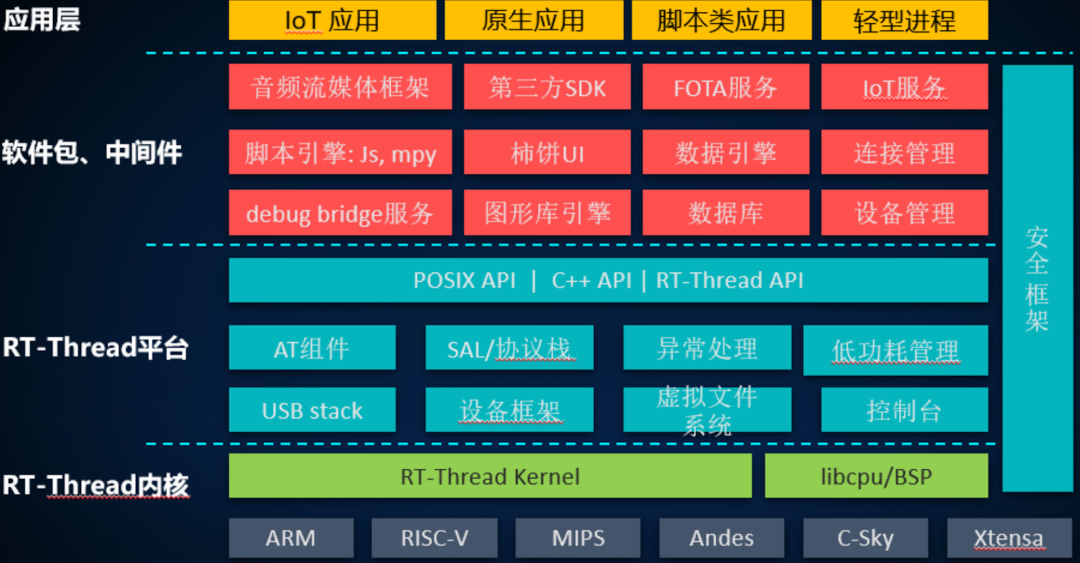
1. 嵌入式操作系统概述
嵌入式系统作为现代技术的核心组成部分,广泛应用于各个行业,从消费电子到工业自动化,从航空航天到智能家居。而嵌入式操作系统则是这些系统的智能大脑,负责管理硬件资源,提供用户接口,并确保程序能够高效地运行。在本章中,我们将简要介绍嵌入式操作系统的基本概念,并探讨它在现代技术中的重要角色,为进一步深入了解其分类、结构以及设计原理打下基础。我们会了解到嵌入式操作系统如何适应资源受限的硬件环境,实现任务调度和性能优化,以及如何通过编程模型和开发工具链简化开发流程。
2. 系统分类及结构解析
2.1 嵌入式操作系统的分类
2.1.1 实时操作系统与非实时操作系统的区别
实时操作系统(RTOS)与非实时操作系统之间最核心的区别在于它们对时间响应的要求。实时操作系统被设计成能够对输入在确定的时间范围内做出响应,保证任务在规定的时间内得到处理。而非实时操作系统,则侧重于处理任务的效率和吞吐量,并不严格要求任务处理时间。
实时操作系统主要用于对时间要求较高的场合,如工业控制、航空航天、汽车电子等领域,非实时操作系统则广泛应用于个人电脑和服务器。实时操作系统的任务调度通常是基于优先级的,而普通的操作系统可能更侧重于公平性,如采用轮转调度等策略。
graph TD
    A[实时操作系统] --> B[任务调度]
    B --> C[基于优先级]
    A --> D[时间保证]
    D --> E[对时间要求高的场合]
    F[非实时操作系统] --> G[任务调度]
    G --> H[侧重效率和公平性]
    F --> I[系统吞吐量]
    I --> J[个人电脑和服务器]
2.1.2 嵌入式操作系统在不同领域的应用案例
嵌入式操作系统因其多样化的特性和灵活性,在各个领域都得到了广泛应用。例如:
- 工业自动化 :采用实时操作系统保证流程控制的及时性与稳定性。
- 智能穿戴设备 :运行精简的嵌入式操作系统以实现长时间的电池续航。
- 车载娱乐系统 :利用强大的多媒体处理能力,实现导航、音乐、电话等多功能集成。
这些应用案例说明了嵌入式操作系统的设计必须根据具体的应用需求来定制,以达到最佳的性能和功能匹配。
2.2 嵌入式系统的基本结构
2.2.1 系统内核的作用与功能
嵌入式系统内核是嵌入式操作系统的核心组件,它负责管理系统资源,包括内存管理、进程调度、文件系统、设备驱动以及安全机制等。内核的设计决定了操作系统的性能和稳定性,因此,对于任何嵌入式应用来说,内核的选择至关重要。
内核提供了一个抽象层,使上层应用与硬件之间隔离,提高了系统的可移植性。此外,内核通过提供丰富的接口,支持各种应用的定制和扩展。
2.2.2 用户空间与内核空间的交互机制
用户空间与内核空间的分离是现代操作系统设计的重要原则之一。这种分离确保了系统的稳定性和安全性,通过系统调用来完成用户空间和内核空间的交互。
- 系统调用 :用户程序通过系统调用请求操作系统提供服务。
- 中断和异常 :硬件事件触发中断,导致操作系统内核接管控制权,处理事件。
- 信号 :内核通过信号机制通知用户程序某些事件的发生。
用户空间的程序无法直接访问硬件资源,必须通过内核提供的接口。这样的设计减少了用户程序错误导致系统崩溃的风险,提高了整个系统的可靠性。
2.2.2.1 用户空间与内核空间的交互方式
// 代码示例:用户空间程序发起系统调用
#include <sys/syscall.h>

// 系统调用号,例如:写文件的系统调用号通常是 4
#define __NR_write 4
// 要写入的文件描述符
#define STDOUT 1

// 调用系统调用写入数据
syscall(__NR_write, STDOUT, "Hello, World!\n", 13);
该代码段是用户空间程序发起系统调用的简单示例,通过 syscall 函数直接发起系统调用以输出字符串到标准输出。在实际的嵌入式系统开发中,系统调用通常通过高级语言封装的API来调用,而不是直接使用系统调用号。
2.2.2.2 中断和异常处理流程
// 代码示例:中断处理函数
void handle_irq(int irq) {
    // 处理中断的代码
}

// 假设中断号为 30 的设备触发了中断
handle_irq(30);
中断处理函数负责响应特定硬件设备的中断请求,执行必要的操作后通常会通知硬件设备中断处理完成。异常处理与中断处理类似,但它是由程序执行过程中发生的异常事件触发的。
系统内核通过这些交互机制维护用户程序和系统资源之间的平衡,确保系统的高效和稳定运行。
3. 实时操作系统(RTOS)的深入探讨
3.1 实时操作系统的特性
3.1.1 任务调度与时间响应分析
实时操作系统(RTOS)的核心特性之一是其在规定时间内对特定事件作出响应的能力。这要求RTOS能够在严格的时间限制内完成任务调度与切换,以确保系统的实时性。
从技术角度来说,RTOS需要有一个高效的调度器(Scheduler),这个调度器必须能够处理固定优先级调度、时间片轮转调度、或先进先出(FIFO)等任务调度策略。在分析RTOS的调度策略时,我们通常关注以下几个方面:
- 调度策略选择 :不同的调度策略适用于不同类型的实时任务。例如,对于周期性任务,固定优先级调度策略(FP)可能更为合适;而对于非周期性任务,时间片轮转调度可能会更加高效。
- 任务切换时间 :在RTOS中,任务切换时间至关重要,它影响系统的实时响应能力。在设计RTOS时,需要优化上下文切换的时间开销。
- 中断处理与任务响应 :RTOS对中断的响应时间是决定实时性能的关键因素之一。我们需要分析中断响应流程以及中断服务程序(ISR)如何在保证实时性的前提下尽可能地简短。
下面是一个简单的伪代码示例,展示了如何实现一个基于优先级的固定调度器:
void schedule() {
    int highest_priority = -1;
    task_t* next_task = NULL;
    for (task_t *task : task_list) {
        if (task->is_ready && task->priority > highest_priority) {
            highest_priority = task->priority;
            next_task = task;
        }
    }
    if (next_task != NULL) {
        switch_to_task(next_task);
    }
}
该代码段逻辑简单地遍历任务列表,找到优先级最高的就绪态任务,并切换到该任务执行。
3.1.2 系统稳定性和可预测性的重要性
除了响应时间,RTOS的另一个关键特性是其稳定性和可预测性。在实时应用中,系统行为的可预测性是至关重要的,因为任何小的异常都可能导致整个系统的故障。
系统稳定性依赖于多个因素:
- 确定性的行为 :RTOS必须提供确定性的行为来保证系统对输入的响应是可预测和一致的。
- 资源管理 :资源竞争可能导致不确定性的行为。因此,RTOS需要对资源访问进行严格控制,以防止优先级倒置(Priority Inversion)等问题的发生。
- 错误处理 :RTOS需要提供健壮的错误处理机制,确保系统能够处理运行时的异常。
下面的表格展示了RTOS系统稳定性的一些关键性能指标:
| 性能指标 | 描述 |
|---|---|
| 响应时间 | 系统对特定事件作出响应所需的最大时间。 |
| 确定性 | 系统行为的可预测性。 |
| 资源利用率 | 系统中资源的有效使用,包括CPU和内存。 |
| 多任务处理能力 | 在同一时间处理多个任务的能力,以及任务之间的隔离和互不干扰。 |
| 容错性 | 系统在面对错误时的健壮性和恢复能力。 |
稳定性和可预测性在RTOS中是通过设计来实现的。例如,为了保证任务的调度可预测性,RTOS通常实现基于时间片的调度机制,确保每个任务都能得到公平且确定的执行时间。
3.2 实时操作系统的设计挑战
3.2.1 系统资源受限下的优化策略
在嵌入式系统中,尤其是在资源受限的环境中,RTOS的设计和优化尤为重要。资源受限意味着处理器速度、内存大小、存储空间等都有限,这给RTOS设计带来了诸多挑战。以下是几个常见的优化策略:
- 静态内存分配 :在RTOS中,采用静态内存分配而不是动态内存分配可以提高系统稳定性并减少碎片化问题。
- 代码和数据压缩 :为了节省宝贵的ROM和RAM空间,可以使用代码和数据压缩技术。
- 任务堆栈优化 :根据任务的需求精确分配堆栈大小,以避免不必要的空间浪费。
以一个简单的静态内存分配为例,考虑以下代码段:
#define TASK_STACK_SIZE 1024 // 定义任务堆栈大小

// 任务结构体包含任务函数和堆栈空间
typedef struct {
    void (*task_function)(void); // 任务函数指针
    uint8_t task_stack[TASK_STACK_SIZE]; // 任务堆栈空间
} task_t;

// 任务创建示例
task_t task1 = {
    .task_function = task1_function,
    .task_stack = {0} // 初始化堆栈空间
};
在这个例子中,我们定义了一个任务结构体,包含了任务函数和静态分配的堆栈空间。通过静态分配,我们避免了动态内存分配的开销和碎片化风险。
3.2.2 实时性能的测试与评估方法
为了评估RTOS的实时性能,我们需要实施一系列的测试和评估方法。在设计测试方案时,以下几个方面需要特别关注:
- 响应时间测试 :对任务和中断的响应时间进行精确测量。
- 吞吐量测试 :在一定的负载下,测量RTOS能够处理的任务数量或数据量。
- 稳定性测试 :长时间运行RTOS以确保系统的稳定性和可靠性。
下面是一个简单的任务响应时间测试的代码示例:
// 定义任务
void task_function(void) {
    uint32_t start_time = get_current_time();
    perform_task(); // 执行任务
    uint32_t end_time = get_current_time();
    uint32_t response_time = end_time - start_time;
    log_response_time(response_time); // 记录响应时间
}

// 创建任务并启动调度器
task_t task;
task.task_function = &task_function;
create_task(&task);
start_scheduler();
在这个测试中,我们记录了一个简单任务的开始执行时间和结束时间,计算出任务的响应时间,并将其记录下来以便后续分析。通过运行此类测试,可以评估RTOS在各种情况下的实时性能。
通过以上内容,我们可以看到实时操作系统的深入探讨涉及了许多复杂的概念和技术细节。在第4章节,我们将深入到微内核架构的设计原理与实践,以进一步理解RTOS的高级特性和实现方法。
4. 微内核架构的设计原理与实践
4.1 微内核架构概述
4.1.1 微内核与宏内核的比较
微内核(Microkernel)架构与传统的宏内核(Monolithic Kernel)架构相比,最大的特点是将操作系统的核心功能最小化,而将其他服务如设备驱动、文件系统等以用户态服务的形式运行。这与宏内核将大部分服务运行在内核空间,形成鲜明对比。
宏内核中,所有服务几乎都在内核中实现,这虽然简化了服务之间的交互,但任何部分的错误都可能导致整个系统崩溃。而微内核架构旨在提高系统的稳定性和可靠性,通过在用户态实现非核心服务,从而实现故障隔离。微内核中内核仅提供最基本的服务,如线程调度、低级地址空间管理和通信机制。
微内核的这种设计理念,使得系统设计更加模块化,服务之间的耦合度更低,方便了系统的扩展和维护。同时,微内核架构还具备良好的移植性,可以支持不同的硬件平台。
4.1.2 微内核架构的优势与应用场景
微内核架构的设计优势在以下几方面表现尤为明显:
- 安全性 :服务运行在用户态,一旦出现安全问题,影响范围较小,不会导致整个系统崩溃。
- 可靠性 :不同服务之间的隔离,使得单个服务的失败不会影响其他服务,提高了系统的可靠性。
- 维护性 :模块化的设计使得维护和更新变得更加方便。
- 可扩展性 :可以灵活地添加或替换服务,适应不同应用场景的需求。
微内核架构适合于对稳定性、安全性、可维护性要求高的应用环境。例如,在航空航天、军事、医疗等领域,系统的可靠性直接关系到生命财产安全。此外,随着物联网的发展,许多边缘计算设备也开始采用微内核架构,以满足其对性能、安全性和可管理性的特殊需求。
4.2 微内核的设计与实现
4.2.1 消息传递机制的设计
在微内核架构中,各个服务之间以及服务与内核之间的通信是通过消息传递机制(IPC, Inter-Process Communication)来实现的。消息传递机制是微内核架构设计中的核心组成部分,其设计好坏直接影响到整个系统的性能。
消息传递机制通常需要具备以下几个关键特性:
- 透明性 :通信过程对用户透明,用户不需要关心消息是如何传递的。
- 异步性 :服务之间可以异步通信,提高并发处理能力。
- 可靠性 :消息传递机制需要保证消息传递的正确性和完整性。
- 效率 :消息传递机制需要尽可能地减少开销,提高通信效率。
消息传递的实现方式可以有多种,如共享内存、管道、套接字(Sockets)、远程过程调用(RPC)等。每种方式都有其适用场景和优缺点。例如,共享内存的方式在通信双方都是在同一台机器上时非常高效,但在分布式系统中实现起来较为复杂。
4.2.2 设备驱动与系统服务的管理
设备驱动是操作系统与硬件之间沟通的桥梁,在微内核架构中,设备驱动通常作为用户态服务运行。这样做的好处是可以隔离驱动程序的错误,防止它影响到内核的稳定性。同时,由于设备驱动运行在用户态,它的更新和维护也更为容易。
设备驱动的管理需要考虑以下因素:
- 驱动加载与卸载 :需要有机制能够动态加载和卸载驱动,以支持即插即用(PnP)功能。
- 驱动的权限管理 :驱动运行在用户态,需要合理分配其权限,防止其对系统的安全构成威胁。
- 驱动的性能问题 :由于驱动服务不在内核空间运行,其性能相比内核态驱动可能有所下降,需要通过优化来保证设备的高性能工作。
系统服务的管理包括对服务的启动、停止、监控和更新等操作的管理。在微内核架构中,系统服务的管理需要支持服务的独立升级,这包括了服务的版本控制、热更新等高级特性。
// 示例代码:设备驱动加载函数的伪代码
void load_device_driver(const char* driver_name) {
    // 检查驱动名称合法性
    if (!validate_driver_name(driver_name)) {
        return;
    }
    // 分配驱动运行所需资源
    void* driver_resource = allocate_resources_for_driver();
    // 加载驱动程序
    void* driver_handle = load_driver_program(driver_name);
    // 初始化驱动程序
    if (initialize_driver(driver_handle, driver_resource)) {
        // 驱动加载成功,注册驱动
        register_driver(driver_handle);
    } else {
        // 加载失败,释放资源并返回
        free_resources(driver_resource);
        unload_driver_program(driver_handle);
    }
}
上述代码展示了如何通过一系列的步骤来加载一个设备驱动。这包括验证驱动名称的合法性、分配资源、加载驱动程序、初始化驱动程序以及最终注册驱动程序。每一步都有对应的函数调用和错误处理机制,确保驱动程序可以安全可靠地加载到系统中。
graph LR
    A[开始] --> B[验证驱动名称]
    B -->|合法| C[分配资源]
    B -->|非法| Z[结束]
    C --> D[加载驱动程序]
    D --> E[初始化驱动程序]
    E -->|成功| F[注册驱动]
    E -->|失败| G[释放资源]
    G --> H[卸载驱动程序]
    F --> I[结束]
    H --> I
如上所述,设备驱动加载过程的流程图描述了从开始到结束的完整步骤。每一个步骤都可能导致流程走向不同的分支,最终在成功或失败的情况下结束。
5. 系统裁剪与性能优化策略
在嵌入式系统设计中,系统裁剪与性能优化是两个核心话题。裁剪是为了满足特定硬件资源限制而去除系统中的非必需部分,而性能优化则是为了确保系统在有限资源下的高效运行。本章节将深入探讨这两方面的策略和技术。
5.1 系统裁剪的基本原则
系统裁剪是一个精细的工作,它要求开发者深刻理解系统的每个部分及其依赖关系。裁剪的首要原则是确保裁剪后的系统仍然能够满足应用需求。
5.1.1 裁剪对系统性能的影响
裁剪不当可能会损害系统的性能和稳定性。开发者必须确保裁剪不会破坏系统的关键功能或引起意外的副作用。例如,在去除某些库文件时,必须仔细检查是否有其他组件依赖于这些库。如果依赖关系没有妥善处理,可能会导致运行时错误或性能下降。
5.1.2 功能与性能平衡的策略
功能与性能的平衡是系统裁剪中的一个挑战。开发者需要识别系统的最小功能集,这通常涉及到与项目相关方的沟通,了解哪些功能是核心的,哪些是可选的。一种有效的策略是采用分层裁剪方法,逐步去除非核心功能,同时监控系统性能和稳定性。
5.2 系统性能优化技术
性能优化是提高嵌入式系统响应速度、吞吐量和资源利用率的过程。它涉及到从硬件到软件的各个层面。
5.2.1 代码优化技巧
代码优化是提高系统性能的最直接方式。开发者应该使用高效的算法和数据结构,减少不必要的计算和内存操作。编译器优化选项也应被考虑,以确保生成的机器代码尽可能高效。
// 代码优化示例
int sumArray(int *arr, int size) {
    int sum = 0;
    for (int i = 0; i < size; i++) {
        sum += arr[i]; // 使用累加的方式替代乘法操作
    }
    return sum;
}
在上面的代码示例中,一个简单的循环用于计算数组元素的总和。尽管没有复杂的数据结构或算法,但是代码的每一行都是为了确保效率。注释也解释了为什么要使用累加而不是乘法操作。
5.2.2 系统资源管理与调度优化
优化系统资源管理涉及内存、CPU和I/O资源的高效分配。例如,可以采用静态内存分配替代动态内存分配,以减少内存碎片。CPU资源可以通过优化任务调度来更有效地利用,确保高优先级任务得到足够的处理时间。
在任务调度方面,开发者可以使用轮询调度、优先级调度或时间片轮转等策略。每种策略都有其适用场景,需要根据实际的系统需求和硬件资源进行选择。例如,对于需要实时响应的应用,优先级调度是一个好的选择。
graph TD;
    A[开始调度] --> B{选择调度策略};
    B -->|轮询调度| C[按顺序执行任务];
    B -->|优先级调度| D[基于优先级执行任务];
    B -->|时间片轮转| E[分配固定时间片给任务];
Mermaid流程图展示了三种不同的调度策略选择过程,帮助理解在系统性能优化中如何选择合适的调度方法。
以上章节通过代码示例和流程图,揭示了系统裁剪与性能优化中需要关注的关键技术点。开发者可以根据这些原则和技术来设计和实施性能优化计划,确保嵌入式系统在有限资源下达到最佳性能。
6. 轻量级文件系统与设备驱动管理
6.1 轻量级文件系统的设计与选择
文件系统的构成与性能考量
文件系统是嵌入式系统中负责文件存储与管理的关键组件,它的设计直接影响到系统的整体性能和效率。在嵌入式系统中,文件系统的设计往往倾向于轻量级实现,以减少系统资源消耗。轻量级文件系统通常具有以下几个构成要素:
- 元数据管理: 元数据是文件系统管理文件所需的数据,包括文件名、大小、权限、时间戳等。轻量级文件系统对元数据的管理应尽可能简化,以减少内存和存储开销。
- 数据块管理: 数据块是存储文件内容的最小单元。在轻量级文件系统中,数据块的管理需要高效且易于管理,以优化存储空间利用率和访问速度。
- 缓存机制: 缓存可以提高文件系统的访问速度,但增加缓存会导致额外的内存消耗。轻量级文件系统需要平衡缓存大小和性能之间的关系。
- 文件操作接口: 文件系统的API设计需要简洁明了,以简化开发者的使用难度,同时保证功能的完备性。
在选择或设计文件系统时,应考虑以下性能因素:
- 读写速度: 对于I/O密集型应用,读写速度是关键指标。
- 内存占用: 内存资源受限的情况下,内存占用量是重要的考量因素。
- 可扩展性: 系统需要支持的文件数量、大小是否可以容易地扩展。
- 鲁棒性: 系统是否能够在异常情况下保持数据的完整性和一致性。
- 可维护性: 文件系统的可维护性对于长期项目尤其重要。
常见的轻量级文件系统介绍
下面是一些常见的轻量级文件系统,它们广泛应用于嵌入式系统中:
- YAFFS/YAFFS2(Yet Another Flash File System): 专为NAND闪存设计,支持大容量存储,具备良好的错误检测和修复机制。
- JFFS2(Journaling Flash File System 2): 是JFFS的改进版,提供更佳的性能和稳定性,适用于具有journal功能的NOR/NAND闪存。
- LittleFS: 为小型嵌入式系统设计,特别优化了对小型闪存的写入性能和鲁棒性。
- UBIFS(Unsorted Block Image File System): 针对UBI(Unsorted Block Images)层进行优化,提供高性能和低损耗的文件系统解决方案。
每种文件系统都有其特定的使用场景和优势。例如,JFFS2适合需要频繁读写操作的环境,而LittleFS则更适合小型设备和较少的写入操作。开发人员应根据实际应用需求和硬件条件进行选择。
6.2 设备驱动的设计与实现
设备驱动的基本架构
在嵌入式系统中,设备驱动扮演着硬件与软件之间的桥梁角色。一个良好的设备驱动设计可以提高系统性能,增强系统的稳定性和可扩展性。设备驱动的基本架构通常包括以下几个部分:
- 初始化与配置: 驱动程序在系统启动时加载,并对硬件进行初始化配置。
- 中断处理: 当硬件发生特定事件时,如输入/输出完成,驱动程序需要响应中断并处理。
- I/O操作: 驱动程序需要实现基本的读写函数,以供上层应用程序调用。
- 资源管理: 驱动程序要负责管理硬件资源,包括内存映射、缓冲区分配与回收等。
- 设备电源管理: 优化设备能耗,管理设备的睡眠与唤醒状态。
驱动程序与内核的交互机制
设备驱动与内核的交互机制是嵌入式系统稳定运行的关键。以下是驱动程序与内核交互时需要关注的几个方面:
- 模块化设计: 驱动程序应该以模块化的方式设计,便于加载、卸载以及维护。
- 中断管理: 驱动程序需要正确地管理中断,包括中断注册、启用和禁用,以及中断处理函数的编写。
- 同步机制: 当多个进程或线程可能同时访问相同的硬件资源时,同步机制变得尤为重要,以防止竞态条件和数据损坏。
- 错误处理: 设备驱动需要妥善处理各种可能的错误情况,包括硬件错误、软件错误和异常情况。
- 电源管理: 驱动程序应支持内核的电源管理策略,如系统待机和唤醒时的设备状态管理。
// 示例代码:一个简单的设备驱动注册函数
static int __init my_driver_init(void) {
    int ret;
    // 注册设备驱动
    ret = register_my_driver();
    if (ret) {
        pr_err("Failed to register my driver\n");
        return ret;
    }
    pr_info("My driver registered successfully\n");
    return 0;
}

static void __exit my_driver_exit(void) {
    // 注销设备驱动
    unregister_my_driver();
    pr_info("My driver unregistered\n");
}

module_init(my_driver_init);
module_exit(my_driver_exit);

MODULE_LICENSE("GPL");
MODULE_AUTHOR("Your Name");
MODULE_DESCRIPTION("A simple example driver");
在上述代码示例中,我们使用了内核模块的初始化( module_init )和退出( module_exit )宏来定义驱动程序的入口点和出口点。这是一个简单的框架,用于加载和卸载设备驱动模块。驱动程序的代码逻辑需要具体针对所驱动的硬件进行编写。
在嵌入式系统中,轻量级文件系统与设备驱动管理都是关键的组成部分,它们的高效实现直接关系到系统性能的优化和稳定性保障。选择合适的文件系统和设计良好的设备驱动,是开发高性能嵌入式应用的基础。
7. 中断处理与任务调度的高级话题
7.1 中断处理机制的优化
7.1.1 中断响应流程解析
中断处理机制是嵌入式系统中用于响应突发事件的关键技术之一。当中断发生时,系统会暂停当前任务,保存上下文,然后跳转至中断服务例程(ISR)进行处理。处理完成后,系统恢复上下文并返回到被中断的任务继续执行。
优化中断处理的流程首先要减少ISR的执行时间。可以通过以下几种方式实现:
- 使用最小化的ISR,仅处理必要的任务,将耗时的操作放在任务调度器中异步处理。
- 对于硬件中断,可通过配置中断触发条件和中断屏蔽寄存器来减少不必要的中断触发。
7.1.2 中断优先级与调度策略
中断优先级的设置直接关系到系统的实时性能。在多中断源的系统中,不同中断的重要性不同,因此需要合理配置它们的优先级。
在实时操作系统中,通常会实现一个优先级调度机制,确保高优先级中断能够获得及时响应。在编写ISR时应考虑以下策略:
- 保证关键中断(如心跳、通信中断)具有最高的优先级。
- 通过优先级继承协议(PIP)解决优先级反转问题。
- 定期对中断优先级进行分析和调整,以适应系统负载变化。
7.2 任务调度算法与实践
7.2.1 调度算法的分类与选择
在嵌入式系统中,任务调度算法的选择对系统的响应时间和吞吐量都有重要影响。常见的任务调度算法有轮询调度(Round Robin)、优先级调度(Priority Scheduling)、固定时间片调度(Fixed Time Slice)等。
选择合适的调度算法需依据以下因素:
- 系统的实时性需求。
- 系统中任务的数量和类型。
- 系统资源的限制。
例如,对于一个实时性要求较高的系统,优先级调度是更合适的选择,因为它能够保证高优先级任务的及时执行。
7.2.2 任务优先级与时间片分配策略
在实际应用中,如何合理分配任务优先级和时间片是提升任务调度性能的关键。优先级的设置应反映任务的重要性和紧急程度,而时间片的长度则与任务的执行时间和系统响应时间要求有关。
对于有多种任务的系统,可以通过以下方法进行优先级和时间片的分配:
- 对于周期性任务,采用动态优先级分配,根据任务执行的历史表现动态调整优先级。
- 对于非周期性任务,采用静态优先级,根据任务的性质和重要性预设优先级。
- 时间片的分配应足够长,以便任务能够在单次调度中完成大部分工作,减少上下文切换的开销。
接下来的章节将深入探讨嵌入式编程模型与开发工具链的构建与优化,带领读者进入下一个层次的技术探讨。
简介:嵌入式操作系统是计算机科学的一个关键领域,专注于微型计算机硬件上的专用系统设计。中科大的PPT资料深入解析了嵌入式系统的核心概念,包括其分类、基本结构、实时性、微内核架构、系统裁剪、文件系统、设备驱动、中断服务与调度、编程模型以及案例分析,旨在帮助学生全面掌握理论知识和实践技巧,以适应特定设备需求和性能挑战。
更多推荐

 29
 0
- 0


 已为社区贡献15条内容

所有评论(0)