
PCL 1.10.1 全方位安装包 - Windows 64位版

简介:PCL(点云库)是一个专门用于三维点云数据处理的开源C++库,提供了一系列从基础到高级的算法,用于点云处理、对象识别与重建等。此安装包为Windows 64位系统和Visual Studio 2019编译器进行了优化,包含了所有必要的依赖库和组件,简化了安装流程。它还包含了程序调试所需的pdb文件。开发者可利用PCL进行点云过滤、特征描述匹配、分割、表面重建、关键点检测描述、形状分析、立体匹配、运动估计、可视化及I/O操作等,适用于机器人导航、无人机测绘、三维扫描、工业检测等实际项目中。
1. PCL库简介与版本更新
1.1 PCL库概述
PCL(Point Cloud Library)是一个广泛使用的开源库,专门用于2D/3D图像和点云处理,包括滤波、特征提取、表面重建、模型拟合和对象识别等。自2011年发布以来,PCL在计算机视觉和机器人领域中扮演了重要的角色,尤其是在需要处理复杂数据集的情况下。
1.2 版本更新与新特性
随着时间的推移,PCL不断迭代更新,每个新版本都伴随着性能提升和新功能的引入。例如,PCL 1.9版本就引入了更强大的表面重建算法,以及对大型点云数据集处理能力的提升。了解每次版本更新的细节对于保持项目的技术前沿和开发效率至关重要。
版本更新的追踪方法
为了追踪PCL版本更新并了解新特性,开发者可以订阅官方邮件列表、查看PCL GitHub页面的Release notes,或者关注社区论坛上的讨论。这些资源能够帮助开发者保持对新技术趋势的敏感,从而在实际开发中更加得心应手。
在下一章中,我们将深入探讨点云数据处理的基本算法,并逐步揭示PCL在这些领域的强大功能和应用。
2. 点云数据处理算法
点云处理是三维空间数据处理中的关键环节,它允许我们从激光扫描仪、结构光扫描仪和深度相机等获取的原始数据中提取有用信息。点云库(Point Cloud Library,简称PCL)是一个开源的大型项目,专注于2D/3D图像处理和点云处理算法。本章将深入探讨点云数据处理算法的基础概念、核心技术和应用方式。
2.1 点云数据基本概念
2.1.1 点云数据定义
点云数据是由成千上万个离散的点组成的集合,每个点通常包含三个空间坐标(X, Y, Z)以及颜色和法线等其他信息。点云可以直观地看作是通过传感器获取的物体表面的数字表示。与传统的网格模型不同,点云缺乏结构化连接,但能提供高精度的几何信息。
graph LR
A[激光扫描仪] --> B[生成点云数据]
B --> C[存储为文件]
C --> D[点云数据]
2.1.2 点云数据特征
点云数据的特征可以帮助我们识别数据中的模式和结构。常见的特征包括:
- 密度 :点云中点的分布密度,可用于表面粗糙度的评估。
- 法线 :与表面局部垂直的方向,可用于表面分析和渲染。
- 曲率 :点云中的曲率信息,有助于识别边缘和表面类型。
点云数据特征的提取依赖于复杂的数学模型,例如主成分分析(PCA)可用于估计点云的局部法线信息。
2.2 核心算法与技术
点云处理算法的核心在于提高数据的质量、分析数据结构以及提取有意义的信息。我们重点讨论三种核心算法:点云过滤技术、点云配准方法和表面重建算法。
2.2.1 点云过滤技术
点云过滤技术用于移除噪声点、提取地面点或者进行下采样,改善后续处理步骤的效果。基本的过滤器包括:
- 体素网格滤波器 :通过将空间分割成小的立方体(体素),对体素内的点进行处理(如取均值)。
- 统计滤波器 :使用统计学方法过滤掉离群点。
#include <pcl/filters/statistical_outlier_removal.h>

pcl::PointCloud<pcl::PointXYZ>::Ptr cloud(new pcl::PointCloud<pcl::PointXYZ>);
pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_filtered(new pcl::PointCloud<pcl::PointXYZ>);

// 创建滤波器对象,设置过滤器参数
 pcl::StatisticalOutlierRemoval<pcl::PointXYZ> sor;
 sor.setInputCloud(cloud);
 sor.setMeanK(50); // 设置在进行统计时考虑的临近点个数
 sor.setStddevMulThresh(1.0); // 设置判断是否为离群点的阈值
 sor.filter(*cloud_filtered); // 应用滤波器
以上代码展示了一个使用统计滤波器从点云中移除离群点的示例。 MeanK 参数决定了滤波器在判断点是否为离群点时考虑的临近点数量,而 StddevMulThresh 则是标准差的倍数,用于定义一个点与邻近点的差异程度。
2.2.2 点云配准方法
点云配准是将来自同一场景的多个不同视角的点云数据进行对齐的过程。点云配准是三维重建和对象识别的基础。配准方法包括:
- 迭代最近点(ICP)算法 :一种通过迭代最小化点云间的误差来找到最佳配准的技术。
- 全局配准 :为整个场景寻找最佳的全局变换,以覆盖所有点云。
#include <pcl/registration/icp.h>
#include <pcl/io/pcd_io.h>

pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_source(new pcl::PointCloud<pcl::PointXYZ>);
pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_target(new pcl::PointCloud<pcl::PointXYZ>);

// 加载源点云和目标点云
pcl::io::loadPCDFile<pcl::PointXYZ>("source.pcd", *cloud_source);
pcl::io::loadPCDFile<pcl::PointXYZ>("target.pcd", *cloud_target);

// 创建ICP对象
pcl::IterativeClosestPoint<pcl::PointXYZ, pcl::PointXYZ> icp;
icp.setInputSource(cloud_source);
icp.setInputTarget(cloud_target);

// 设置ICP参数
icp.setMaxCorrespondenceDistance(0.05);
icp.setMaximumIterations(50);

// 执行配准并获取配准后的点云
pcl::PointCloud<pcl::PointXYZ> final;
icp.align(final);
这段代码演示了如何使用ICP算法配准两个点云。 setMaxCorrespondenceDistance 用于设置匹配点对之间的最大距离,而 setMaximumIterations 是ICP算法迭代的最大次数。
2.2.3 表面重建算法
表面重建算法的目标是从点云数据中生成连续的表面表示。常用的表面重建方法包括:
- 泊松重建 :利用泊松方程来估计在隐式表面函数中点云数据的法线场。
- 球面投影 :将三维点云投影到球面上,以此来获取表面的形状。
graph LR
A[点云数据] --> B[体素化]
B --> C[球面投影]
C --> D[表面网格]
点云表面重建是三维建模和可视化中不可或缺的一步,为后续的渲染、分析和测量提供了基础。每种方法都有其特点和适用场景,选择合适的重建方法对于获得高质量的三维模型至关重要。
点云数据处理算法的研究和应用是一个不断发展的领域,PCL库为这些算法提供了高效的实现和广泛的用户基础。通过理解点云数据的基本概念和核心算法,我们可以更好地掌握如何使用这些工具来处理现实世界中的三维数据。
3. PCL Windows 64位安装包特点
在处理三维数据和进行机器人视觉应用开发中,Point Cloud Library(PCL)已经成为一个不可或缺的工具库。它提供了广泛的功能,用于点云数据的获取、处理、可视化和分析。随着技术的发展,PCL库的安装方式也在不断演进,特别是在Windows 64位系统上的安装包提供了便捷的用户体验。本章节将深入探讨PCL Windows 64位安装包的内容结构、安装与配置流程以及其特点。
3.1 安装包内容结构
PCL Windows 64位安装包是专为Windows环境设计的,旨在简化库的安装和配置过程。它不仅包含了PCL库,还融合了所有必要的依赖和工具,使得开发者能够快速开始项目。
3.1.1 安装包文件列表
PCL安装包文件列表通常包含以下内容:
- PCL二进制文件 :包含PCL库的所有编译好的库文件(DLLs)和可执行文件。
- 依赖项文件 :安装包中包括了所有PCL依赖的第三方库的二进制文件,例如Boost、Eigen、FLANN等。
- 示例代码和文档 :提供了一系列用于学习和测试的示例程序,以及相关的API文档。
- 开发头文件 :为了方便开发者进行二次开发,安装包中也包含了源码中的头文件。
- 配置文件 :包含了用于配置CMake和Visual Studio项目的配置文件和脚本。
3.1.2 关键文件功能解析
了解安装包中每个关键文件的具体功能,可以帮助开发者更好地配置和使用PCL库。
- PCLConfig.cmake :这是CMake的配置文件,允许其他项目引用PCL库进行构建。
- example_config.cmake :为开发者提供了创建自己示例项目所需的配置信息。
- PCL注册表文件 :确保在Windows系统中正确注册PCL,使得系统能够识别PCL的DLL文件。
3.2 安装与配置流程
安装和配置PCL Windows 64位安装包通常是一个简单直接的过程,但有时也可能遇到一些问题。下面将详细介绍整个流程,并提供解决方案。
3.2.1 安装步骤详解
- 下载安装包 :前往PCL官方网站或其他信任的资源下载最新版的PCL Windows 64位安装包。
- 运行安装程序 :双击下载的安装包,按照提示完成安装。通常,你可以选择默认安装路径和组件。
- 配置环境变量 :安装完成后,确保PCL的二进制文件路径被添加到系统的PATH环境变量中,以便在命令行中使用PCL工具。
- 测试安装 :打开命令提示符,输入
pcl点云工具名 --help来测试是否成功安装了PCL。
3.2.2 常见问题及解决方案
- 问题1 :在命令行中无法识别PCL命令。
- 解决方案 :检查环境变量是否已正确设置。若未设置,可以通过系统属性 -> 高级 -> 环境变量,手动添加PCL的二进制文件路径到PATH变量中。
- 问题2 :Visual Studio项目配置错误。
- 解决方案 :确保在Visual Studio中正确设置了包含目录、库目录和链接器输入。可以参考安装包中的example_config.cmake文件,利用其配置信息来设置项目。
- 问题3 :依赖库版本不兼容。
- 解决方案 :确保安装的是与你的PCL版本兼容的依赖库版本。有时候可能需要单独下载并安装特定版本的依赖库。
Mermaid 流程图展示
以下是展示PCL Windows 64位安装包安装过程的Mermaid流程图:
graph LR
A[开始安装] --> B[下载PCL Windows 64位安装包]
B --> C[运行安装程序]
C --> D[配置环境变量PATH]
D --> E[测试PCL安装]
E --> F{一切正常?}
F -->|是| G[安装成功,开始使用PCL]
F -->|否| H[检查常见问题并解决]
H --> E
表格展示PCL安装包中的关键文件及其作用
| 文件/目录 | 作用 |
|---|---|
bin/ | 包含PCL的可执行文件和DLL文件 |
docs/ | 包含PCL的文档和API参考手册 |
include/ | 包含PCL的头文件,用于开发者引用 |
lib/ | 包含PCL的静态和动态链接库文件 |
share/ | 包含示例代码、测试数据和配置文件 |
CMakeLists.txt | 用于配置CMake项目的脚本文件 |
通过上述对PCL Windows 64位安装包的内容结构和安装配置流程的详细介绍,可以看出PCL为Windows用户提供了一个相对简洁易用的安装和配置体验。开发者们可以通过这些详细步骤和问题解决方案来确保快速高效地开始他们的点云处理项目。
4. Visual Studio 2019优化配置
为了使PCL库在Visual Studio 2019中高效运行,优化配置是必不可少的步骤。本章节将详细介绍如何设置环境和工具链,以及如何进行性能优化和调试。
4.1 配置环境与工具链
4.1.1 设置编译器与链接器
在Visual Studio中,编译器和链接器的配置直接关系到程序的编译效率和运行效率。以下是如何配置编译器和链接器的详细步骤。
- 打开Visual Studio 2019,创建一个新项目或打开一个现有项目。
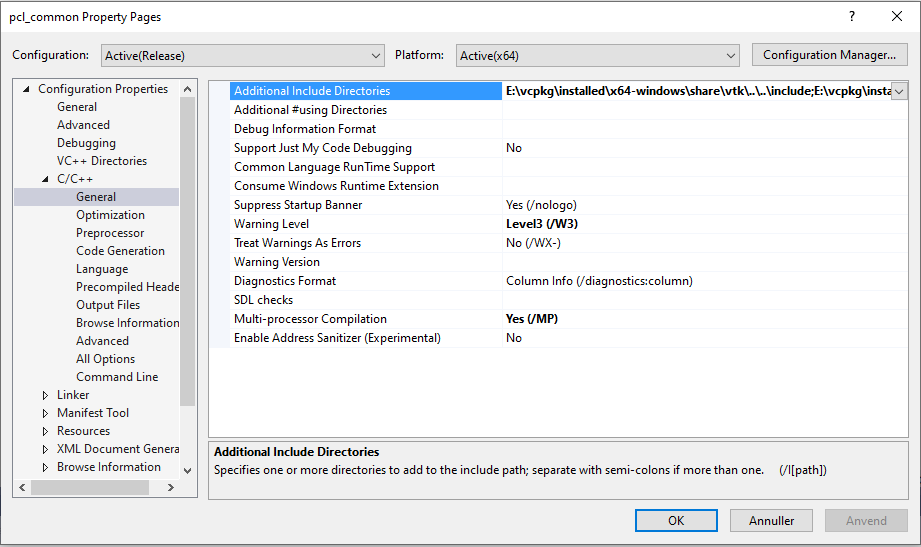
- 在菜单栏中选择“项目” -> “属性”。
- 在打开的属性页面中,选择“配置属性” -> “C/C++”来配置编译器选项,如优化级别(/O2或/O3)、预处理器定义等。
- 接着选择“链接器” -> “系统”选项卡,设置系统子系统,如是否需要控制台应用程序(/SUBSYSTEM:CONSOLE)或Windows应用程序(/SUBSYSTEM:WINDOWS)。
- 然后选择“链接器” -> “优化”,在此部分中可以调整链接器的优化设置。
4.1.2 配置CMakeLists.txt
CMake是PCL项目普遍采用的构建系统,配置CMakeLists.txt文件对项目构建具有重大影响。这里详细说明如何配置CMakeLists.txt。
- 确保安装了CMake GUI或使用命令行工具。
- 打开CMake GUI,选择源代码目录和构建目录。
- 在“Optional platform for generator”中选择Visual Studio版本(如x64)。
- 点击“Configure”按钮,CMake将尝试生成Visual Studio解决方案文件。
- 检查生成的CMake变量,如CMAKE_BUILD_TYPE,可以设置为Debug或Release来控制编译类型。
- 设置或确认PCL相关的CMake变量,例如PCL_DIR,确保其指向PCL库的安装路径。
- 点击“Generate”生成最终的解决方案文件,然后关闭CMake GUI。
代码块示例与逻辑解释
# CMakeLists.txt 示例代码块
cmake_minimum_required(VERSION 3.10)
project(PointCloudLibraryExample)

find_package(PCL 1.8 REQUIRED)

include_directories(${PCL_INCLUDE_DIRS})
link_directories(${PCL_LIBRARY_DIRS})
add_definitions(${PCL_DEFINITIONS})

add_executable(${PROJECT_NAME} main.cpp)
target_link_libraries(${PROJECT_NAME} ${PCL_LIBRARIES})
此CMakeLists.txt配置了最低版本要求,定义了项目名称,并使用find_package指令寻找PCL库。include_directories, link_directories, add_definitions分别添加了PCL的头文件目录、库文件目录和定义。add_executable定义了一个可执行文件,target_link_libraries将PCL库链接到项目中。
4.2 性能优化与调试技巧
4.2.1 代码性能分析工具使用
Visual Studio提供了一系列工具,帮助开发者分析和优化代码性能。
- 使用“性能分析器”工具,可收集应用程序的运行时信息,如CPU使用情况、内存分配情况等。
- 打开项目后,在菜单栏选择“性能分析器”,然后选择“启动性能分析器”。
- 选择合适的性能分析方法,例如“采样”或“仪器化”。
- 运行项目并执行需要分析的代码。
- 分析结果将展示各函数的调用时间、占用资源等,据此可以定位性能瓶颈。
4.2.2 内存泄漏与多线程调试
内存泄漏和多线程问题是程序运行中的常见问题,Visual Studio提供了强大的工具来应对这些挑战。
- 启用“检测内存泄漏”选项,它可以在运行时检查并报告内存泄漏情况。
- 多线程调试时,可以使用“并行堆栈”和“并行监视器”窗口来观察线程的状态和行为,确保线程间的同步和数据一致性。
- 在多线程程序中使用锁(如互斥锁、读写锁)时,确保没有死锁和饥饿现象发生。
代码块示例与逻辑解释
// 简单的多线程代码示例,用于展示Visual Studio的多线程调试
#include <thread>
#include <iostream>

void printNumbers(int n) {
    for (int i = 1; i <= n; ++i) {
        std::cout << i << std::endl;
    }
}

int main() {
    std::thread t1(printNumbers, 10);
    std::thread t2(printNumbers, 15);

    t1.join();
    t2.join();

    return 0;
}
在多线程程序中,每个线程都可能访问和修改共享资源,因此需要仔细管理线程同步,避免竞态条件和死锁。在上述代码中,使用了标准库中的thread类来创建线程,并在main函数中等待这些线程结束(join)。
结论
本章节详细介绍了Visual Studio 2019环境下的PCL库优化配置,从设置编译器和链接器到配置CMakeLists.txt,再到性能分析工具的使用和多线程调试技巧,为开发者提供了全面的指导。正确配置环境和工具链,以及运用性能分析和调试工具,将帮助开发者构建出更高效、稳定的点云处理程序。
5. 包含依赖库与组件的AllInOne集成安装包
5.1 集成安装包的优势与功能
在面对复杂的软件依赖关系时,AllInOne集成安装包成为了解决方案,它把PCL及其所有依赖库与组件打包在一起。这种做法有几个显著优势。
5.1.1 组件依赖关系分析
PCL库依赖于多个开源库,例如Eigen、FLANN、VTK等,这些库必须正确安装和配置才能保证PCL库的正常运行。依赖关系分析包括对每个组件的依赖项进行识别和管理。一个AllInOne安装包会预先处理这些依赖关系,确保安装的库版本兼容,避免了版本不匹配的问题。
5.1.2 使用AllInOne安装包的便利性
使用AllInOne安装包的便利性在于它简化了安装和配置过程。用户不需要下载和安装每一个单独的依赖库,也不需要担心配置文件的复杂性。一个一键式安装过程,通常会自动配置环境变量,确保所有路径都正确设置。
5.2 集成安装包的使用与实践
AllInOne安装包的使用与实践通常涉及到一些具体的操作步骤,以下是一个实际的安装示例与步骤。
5.2.1 安装示例与步骤
假设一个名为 PCL-AllInOne-1.8.1-win64.exe 的安装包,以下为具体的安装示例与步骤:
- 下载
PCL-AllInOne-1.8.1-win64.exe。 - 双击运行安装包。
- 接受许可协议。
- 选择安装路径,建议使用默认路径以避免潜在问题。
- 选择需要安装的组件,对于初学者,可以选择全部组件。
- 点击“安装”开始安装过程。
5.2.2 实例项目构建与运行
安装完成后,实例项目的构建和运行是一个关键的测试过程。以一个简单的点云显示为例,以下是构建和运行步骤:
- 打开Visual Studio 2019,创建一个新的C++项目。
- 配置项目以使用PCL库。通常需要包含
#include <pcl/point_cloud.h>和其他必要的PCL头文件。 - 从PCL官方示例中复制点云显示的代码到主函数中。
- 确保
CMakeLists.txt文件正确配置,以支持PCL。 - 构建并运行项目。
- 如果一切配置正确,应该可以看到一个点云显示的窗口。
以上步骤是所有过程的简化版,但它们展示了从安装到运行的完整流程。对于有经验的开发者来说,AllInOne安装包提供了极大的便利,使他们能够快速开始项目开发,而不需要花费太多时间进行配置和调试。
为了进一步理解,这里是一个简单的PCL点云显示代码示例:
#include <pcl/point_types.h>
#include <pcl/visualization/pcl_visualizer.h>

int main(int argc, char** argv)
{
    // 创建点云对象
    pcl::PointCloud<pcl::PointXYZ>::Ptr cloud(new pcl::PointCloud<pcl::PointXYZ>);

    // 填充点云数据
    cloud->push_back(pcl::PointXYZ(1.0, 2.0, 3.0));
    cloud->push_back(pcl::PointXYZ(3.0, 4.0, 5.0));
    cloud->push_back(pcl::PointXYZ(5.0, 6.0, 7.0));

    // 创建可视化对象
    pcl::visualization::PCLVisualizer viewer("PCL Visualizer");

    // 创建点云对象的渲染器
    int v1(0);
    int v2(0);
    viewer.createViewPort(0.0, 0.0, 0.5, 1.0, v1);
    viewer.createViewPort(0.5, 0.0, 1.0, 1.0, v2);

    // 设置背景颜色
    viewer.setBackgroundColor(0.3, 0.3, 0.3, v1);
    viewer.setBackgroundColor(0.5, 0.5, 0.5, v2);

    // 创建渲染器
    pcl::visualization::PointCloudColorHandlerCustom<pcl::PointXYZ> single_color(cloud, 255, 0, 0);
    viewer.addPointCloud(cloud, single_color, "sample cloud", v1);
    viewer.addPointCloud(cloud, single_color, "sample cloud", v2);

    // 开始运行
    while (!viewer.wasStopped())
    {
        viewer.spinOnce();
    }

    return 0;
}
对于代码中的每一个函数,它们具体的作用和执行逻辑将在后续的章节中进行详细的分析和解释。这个示例代码仅用于展示如何在AllInOne安装包的基础上快速实现点云的可视化。
6. PCL核心功能概述与实际应用
PCL(Point Cloud Library)是一个开源的库,专门用于处理二维和三维点云数据,有着丰富的功能,从滤波、配准、表面重建到特征提取等。本章节将对PCL的核心功能进行概述,并分享其在实际项目中的多种应用场景。
6.1 核心功能与模块介绍
6.1.1 三维空间信息处理
三维空间信息处理是PCL中的核心功能之一,涉及从点云数据中提取有用的三维信息,如法线估算、曲率计算等。例如,使用PCL中的 computeNormals 函数,我们可以计算每个点的法线向量,这对于后续的点云处理非常重要。
#include <pcl/point_types.h>
#include <pcl/features/normal_3d.h>

// 创建点云对象
pcl::PointCloud<pcl::PointXYZ>::Ptr cloud(new pcl::PointCloud<pcl::PointXYZ>);
// 创建法线估计对象
pcl::NormalEstimation<pcl::PointXYZ, pcl::Normal> normal_estimator;
normal_estimator.setInputCloud(cloud);
// 设置法线搜索的邻域半径
normal_estimator.setRadiusSearch(0.03);

// 计算法线
pcl::PointCloud<pcl::Normal>::Ptr normals(new pcl::PointCloud<pcl::Normal>);
normal_estimator.compute(*normals);
6.1.2 体素网格滤波
体素网格滤波器(VoxelGrid)是一种常用于降低点云数据量的技术。通过对点云使用体素网格滤波,可以有效地减少数据点的数量,同时保持点云的形状特征。
#include <pcl/filters/voxel_grid.h>

// 创建体素网格滤波器对象
pcl::VoxelGrid<pcl::PointXYZ> sor;
sor.setInputCloud(cloud);
sor.setLeafSize(0.01f, 0.01f, 0.01f);
sor.filter(*cloud_filtered);
6.1.3 特征提取与描述子
特征提取与描述子模块允许用户从点云中提取特征,并计算用于匹配的描述子。这对于对象识别和分类尤其重要。PCL提供了多种特征提取器,如FPFH、VFH和3DSC等。
#include <pcl/features/fpfh_signature3D.h>

// 创建FPFH特征估计器
pcl::FPFHEstimationOMP<pcl::PointXYZ, pcl::Normal, pcl::FPFHSignature33> fpfh;
fpfh.setInputCloud(cloud_filtered);
fpfh.setInputNormals(normals);
fpfh.setRadiusSearch(0.02f);
fpfh.compute(*fpfhs);
6.2 PCL在实际项目中的应用
6.2.1 工业自动化检测案例
在工业自动化领域,PCL可以用于检测物体的尺寸和形状。通过提取物体表面的特征点和描述子,可以实现对产品缺陷的快速检测。
6.2.2 机器人导航与定位实例
PCL在机器人导航和定位中发挥着关键作用。通过点云配准技术,机器人可以准确地对自身环境进行建模,并在其中进行定位。
#include <pcl/registration/icp.h>

// 初始化源点云和目标点云
pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_source(new pcl::PointCloud<pcl::PointXYZ>);
pcl::PointCloud<pcl::PointXYZ>::Ptr cloud_target(new pcl::PointCloud<pcl::PointXYZ>);

// 初始化配准对象
pcl::IterativeClosestPoint<pcl::PointXYZ, pcl::PointXYZ> icp;
icp.setInputSource(cloud_source);
icp.setInputTarget(cloud_target);

// 配准
pcl::PointCloud<pcl::PointXYZ> Final;
icp.align(Final);
6.2.3 三维重建与可视化应用
三维重建是PCL的强项之一,其丰富的算法库可以帮助我们从点云数据构建高质量的三维模型。此外,PCL提供的可视化工具包可以方便地将三维点云在各种格式的窗口中进行显示。
#include <pcl/visualization/pcl_visualizer.h>

// 创建3D可视化窗口
pcl::visualization::PCLVisualizer viewer("3D Viewer");
viewer.setBackgroundColor(0.05, 0.05, 0.05, 0);
viewer.addCoordinateSystem(1.0);
viewer.initCameraParameters();

// 添加点云到窗口中
viewer.addPointCloud(cloud, "sample cloud");
通过以上介绍和代码示例,我们可以看出PCL的功能十分强大,在实际应用中也具有巨大的潜力和价值。无论是在研究还是工业生产中,PCL都能够为处理点云数据提供强有力的支撑。
简介:PCL(点云库)是一个专门用于三维点云数据处理的开源C++库,提供了一系列从基础到高级的算法,用于点云处理、对象识别与重建等。此安装包为Windows 64位系统和Visual Studio 2019编译器进行了优化,包含了所有必要的依赖库和组件,简化了安装流程。它还包含了程序调试所需的pdb文件。开发者可利用PCL进行点云过滤、特征描述匹配、分割、表面重建、关键点检测描述、形状分析、立体匹配、运动估计、可视化及I/O操作等,适用于机器人导航、无人机测绘、三维扫描、工业检测等实际项目中。
更多推荐

 21
 0
- 0


 已为社区贡献24条内容

所有评论(0)