
21天精通嵌入式开发基础与STM32实战

简介:嵌入式开发是计算机科学中的重要领域,涉及定制软件在各种专用硬件上的运行。本课件包含23个章节,覆盖嵌入式开发的基础知识到高级技术,特别注重STM32微控制器的学习。它为学员提供了一个全面的21天学习计划,通过理论、实例分析和实践指导,提升对计算机体系结构、嵌入式操作系统、微控制器编程、硬件接口、调试技巧、电源管理、软件开发流程、实时性和可靠性、物联网等关键领域的理解与应用能力。 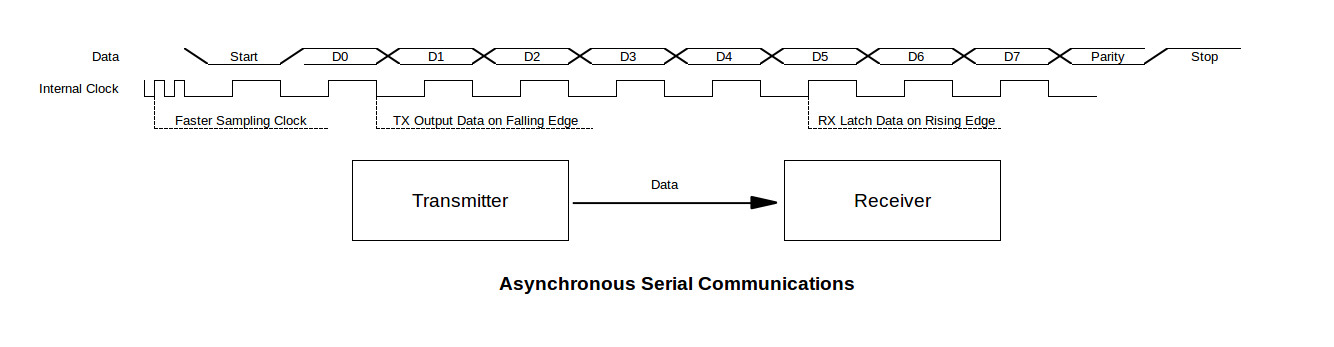
1. 嵌入式开发基础知识
嵌入式系统核心概念
嵌入式系统是由硬件和软件组成的专用计算机系统,它被设计为执行特定的一组任务,并且通常嵌入在一个较大的设备或系统中。其核心概念包括实时性、资源限制、高可靠性与专用性。不同于通用计算机系统,嵌入式系统强调在有限的资源下(如CPU、内存和存储),实现高效且稳定的运行。
组成部件
嵌入式系统的组成部件通常包括处理器(如微控制器或微处理器)、传感器、执行器和通信接口。处理器负责执行程序和控制其他组件。传感器用来检测外部环境,并将其转化为电子信号。执行器根据处理器的指令执行动作,例如控制电机。通信接口允许系统与其他系统或设备进行数据交换。
现代技术中的重要性
随着物联网(IoT)、自动驾驶汽车、智能手机等技术的发展,嵌入式系统变得越来越重要。它们在改善我们日常生活的同时,也对工业自动化、医疗设备、航空航天等多个领域产生深远影响。掌握嵌入式开发的基础知识,是成为现代IT和相关领域专家的关键起点。
2. STM32微控制器特色及应用
微控制器的市场地位与STM32的崛起
STM32微控制器自推出以来,便凭借其高性能、高可靠性和丰富的周边设备获得了广泛的市场认可。本节将探讨STM32的市场地位,并分析其特色功能,以便读者理解STM32如何适应多种应用场景。
STM32的硬件架构
核心特性
STM32采用ARM Cortex-M内核,提供不同系列的性能等级以满足从简单到复杂的嵌入式应用需求。以下是STM32硬件架构的核心特性: - 内核类型 :主要基于ARM Cortex-M3、M4、M7等不同性能的内核。 - 内存容量 :具有不同大小的闪存和RAM,可灵活配置。 - 周边设备 :包括定时器、ADC、通信接口(如USART、SPI、I2C)等。 - 电源管理 :集成低功耗模式和电源优化技术。
硬件特性详细分析
- 内核性能 :ARM Cortex-M系列内核是专为微控制器设计的高效32位处理器,其处理能力和低功耗特性使其成为嵌入式应用的理想选择。
- 内存配置 :灵活的内存配置选项允许开发者根据应用需求进行选择,优化成本和性能。
- 周边设备集成 :丰富的周边设备支持使得STM32可以容易地与外部设备进行通信与控制。
- 低功耗功能 :STM32在设计中考虑了能效比,提供了多种低功耗模式,有助于开发低功耗应用。
flowchart TD
    A[STM32微控制器] --> B[核心特性]
    B --> C[内核类型]
    B --> D[内存容量]
    B --> E[周边设备]
    B --> F[电源管理]
    C --> C1[ARM Cortex-M3/M4/M7]
    D --> D1[闪存大小]
    D --> D2[RAM大小]
    E --> E1[定时器]
    E --> E2[ADC]
    E --> E3[通信接口]
    F --> F1[低功耗模式]
STM32系列与应用场景
实际应用案例分析
STM32系列覆盖了广泛的性能和成本区间,适用于各种应用场景。以下是几个典型的STM32应用案例: - 工业控制 :STM32用于电机控制、传感器数据采集等。 - 医疗设备 :STM32用于便携式医疗设备,如血压计、心率监测器等。 - 消费电子 :在智能手表、智能家电等产品中常见。 - 物联网设备 :传感器节点、网关等物联网相关设备。
应用场景优化建议
- 代码优化 :根据应用场景的需求,选择合适的编译优化级别,减小程序体积和提高执行效率。
- 功耗管理 :在设计阶段考虑功耗管理策略,例如在低功耗模式下关闭不必要的外设,使用睡眠模式来延长电池寿命。
- 性能扩展 :在性能需求较高的应用中,采用多核STM32,通过并行处理提升系统性能。
STM32开发工具与环境
IDE与调试工具
STM32的开发环境通常包括集成开发环境(IDE)和调试工具。常见的IDE有STM32CubeIDE、Keil MDK等,而调试工具则包括ST-Link和J-Link。以下是这些工具的简介:
- **STM32CubeIDE**:ST官方提供的一个全面的开发环境,支持STM32系列微控制器的开发,集成了代码编辑、编译、调试等功能。
- **Keil MDK**:是专为ARM处理器设计的一个流行的集成开发环境,特别适用于嵌入式系统开发。
- **ST-Link**:ST公司开发的一种用于STM32系列微控制器的调试和编程接口。
- **J-Link**:SEGGER公司提供的一种高性能的调试和编程接口,支持多种微控制器。
开发环境搭建
- 软件安装 :根据官方指南安装STM32CubeIDE或Keil MDK,并确保所有驱动程序都已正确安装。
- 硬件连接 :通过USB将ST-Link或J-Link连接到开发机,并确保开发板与调试器正确连接。
- 配置项目 :创建一个新的STM32项目,根据应用场景配置MCU型号、时钟设置、内存分配等参数。
代码编写与调试
- 编程语言 :STM32支持C和C++语言,推荐使用C语言进行开发。
- 代码编写 :编写代码时,应遵循良好编程实践,如代码模块化、命名规范等。
- 调试技巧 :使用调试工具设置断点、查看变量、单步执行等方法进行问题追踪和性能分析。
具体编程实例
简单的闪烁LED灯
以下是一个使用STM32 HAL库编写的简单示例,演示如何控制一个LED灯的亮灭。
#include "stm32f1xx_hal.h" // 根据具体系列选择合适的HAL库

void SystemClock_Config(void);
static void MX_GPIO_Init(void);

int main(void)
{
    HAL_Init(); // 初始化HAL库
    SystemClock_Config(); // 配置系统时钟
    MX_GPIO_Init(); // 初始化GPIO

    while (1)
    {
        HAL_GPIO_TogglePin(GPIOC, GPIO_PIN_13); // 切换GPIOC的PIN13电平,产生LED闪烁效果
        HAL_Delay(500); // 延时500毫秒
    }
}

void SystemClock_Config(void)
{
    // 系统时钟配置代码,略
}

static void MX_GPIO_Init(void)
{
    GPIO_InitTypeDef GPIO_InitStruct = {0};

    /* GPIO Ports Clock Enable */
    __HAL_RCC_GPIOC_CLK_ENABLE(); // 使能GPIOC时钟

    /*Configure GPIO pin : PC13 */
    GPIO_InitStruct.Pin = GPIO_PIN_13;
    GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP; // 推挽输出
    GPIO_InitStruct.Pull = GPIO_NOPULL;
    GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
    HAL_GPIO_Init(GPIOC, &GPIO_InitStruct); // 初始化GPIOC的PIN13
}
该代码段通过初始化系统时钟、GPIO端口,并在主循环中切换GPIOC的PIN13电平来控制LED灯闪烁。HAL库提供的函数简化了硬件操作,使得开发者可以专注于应用逻辑。
逻辑分析
- 初始化HAL库 :HAL库是ST官方提供的硬件抽象层库,用于简化硬件操作,提高代码的可移植性和可重用性。
- 系统时钟配置 :正确配置系统时钟对于微控制器的性能和稳定性至关重要。
- GPIO初始化 :在STM32中,需要通过GPIO初始化来配置端口,为之后的控制操作做准备。
- 主循环中的LED控制 :通过在主循环中不断切换LED对应的GPIO端口电平状态,实现LED的闪烁效果。
通过本节的学习,读者应能够对STM32微控制器有更深入的理解,能够根据不同的应用场景选择合适的STM32型号,并运用开发工具进行基本的编程和调试。在下一章中,我们将继续深入嵌入式系统的其他关键领域,如嵌入式操作系统(Embedded OS)的探讨。
3. 嵌入式操作系统(Embedded OS)概念
嵌入式操作系统的核心功能
嵌入式操作系统(Embedded OS)是运行在嵌入式设备上的软件系统,它管理着硬件资源,提供程序运行环境,并实现了系统服务和接口。核心功能主要包括任务管理、内存管理、设备驱动管理、文件系统和网络通信等。
任务管理
任务管理是指操作系统对运行在系统上的任务进行调度和管理的能力。在嵌入式OS中,任务通常以线程或进程的形式存在,它们需要被合理地调度以保证系统资源的有效利用和任务的及时响应。常见的任务调度算法有轮转调度、优先级调度、FIFO等。
// 示例代码:创建一个简单的任务
#include <FreeRTOS.h>
#include <task.h>

void taskFunction(void *pvParameters) {
    for(;;) {
        // 任务代码
    }
}

int main(void) {
    // 创建任务
    xTaskCreate(taskFunction, "Task Name", 128, NULL, 1, NULL);
    // 启动任务调度器
    vTaskStartScheduler();
    // 如果调度器启动失败,系统将会停止在这里
    while(1);
}
上述代码展示了如何在FreeRTOS中创建一个简单的任务。 xTaskCreate 函数用于创建新任务,它接受任务函数、任务名称、堆栈大小、任务参数以及任务优先级等参数。任务被创建后,通过调用 vTaskStartScheduler 启动任务调度器,操作系统就会开始管理这些任务。
内存管理
内存管理负责分配、回收内存资源,并且防止内存泄露和碎片化问题。在嵌入式系统中,通常会有静态和动态内存分配两种方式。静态内存分配通常在编译时确定大小,而动态内存分配则可以在运行时根据需要进行。
// 示例代码:动态分配和释放内存
#include <stdlib.h>

// 分配内存
int *ptr = (int*)malloc(sizeof(int) * 10);

// 使用内存
for(int i = 0; i < 10; i++) {
    ptr[i] = i;
}

// 释放内存
free(ptr);
在该代码段中, malloc 函数用于动态分配内存,它返回指向分配内存的指针。使用完毕后,通过 free 函数释放内存,避免内存泄露。
设备驱动管理
设备驱动管理是操作系统提供的机制,用于与硬件设备进行交互。在嵌入式OS中,驱动程序通常是内核的一部分或者作为内核模块来实现。
文件系统
文件系统负责数据的存储、检索和管理。在嵌入式系统中,文件系统可以是简单的,如FAT32,也可以是复杂的,如嵌入式数据库。
网络通信
网络通信模块使嵌入式设备能够通过各种网络协议(如TCP/IP)与其他设备进行数据交换。
选择合适的嵌入式OS
当选择嵌入式操作系统时,开发者需要根据项目需求、硬件资源、开发时间、成本预算等因素进行权衡。例如,如果项目对实时性要求极高,那么可能需要选择一个实时操作系统(RTOS)。
实时操作系统(RTOS)
RTOS是一种设计用于满足实时计算要求的系统。它们通常提供确定的响应时间,并且可以保证任务按照严格的时间限制完成。常见的RTOS包括FreeRTOS、RT-Thread、VxWorks等。
开源与商业嵌入式OS
开源嵌入式操作系统如Linux、FreeRTOS等,通常具有较好的社区支持和较低的使用成本。而商业操作系统如VxWorks等提供了企业级的支持服务,但可能需要支付较高的授权费用。
实时操作系统(RTOS)的特性
RTOS具有多任务管理、中断管理、优先级调度、时间管理等特性,下面将详细分析这些特性。
多任务管理
RTOS的多任务管理涉及任务的创建、删除、挂起和恢复等操作。
// 示例代码:多任务管理
void task1(void *pvParameters) {
    while(1) {
        // 任务1代码
    }
}

void task2(void *pvParameters) {
    while(1) {
        // 任务2代码
    }
}

int main(void) {
    // 创建两个任务
    xTaskCreate(task1, "Task 1", 128, NULL, 1, NULL);
    xTaskCreate(task2, "Task 2", 128, NULL, 2, NULL);

    // 启动任务调度器
    vTaskStartScheduler();
    // 如果调度器启动失败,系统将会停止在这里
    while(1);
}
在这个示例中,我们创建了两个具有不同优先级的任务, vTaskStartScheduler 启动了任务调度器,操作系统开始进行任务的切换管理。
中断管理
中断管理是RTOS中非常重要的部分,因为中断通常用于处理高优先级的事件。在RTOS中,中断处理程序可以唤醒或启动任务。
优先级调度
在RTOS中,每个任务可以被分配一个优先级,系统根据这个优先级来调度任务。
时间管理
RTOS提供时间管理服务,如定时器、延时等,这对于实现时间约束的任务至关重要。
嵌入式OS的应用实例
为了更深入地理解嵌入式操作系统的应用,我们将通过一个简单的实例来展示其工作流程。
实例:基于RTOS的温度监控系统
在这个例子中,我们将使用FreeRTOS实现一个简单的温度监控系统,该系统通过传感器实时监测温度,并通过LCD显示。
系统架构
系统架构包括温度传感器、LCD显示屏、微控制器和FreeRTOS操作系统。
任务分配
- 任务1:读取温度传感器数据。
- 任务2:处理数据并显示在LCD上。
代码实现
#include "FreeRTOS.h"
#include "task.h"
#include "sensor.h"
#include "display.h"

void ReadSensorTask(void *pvParameters) {
    while(1) {
        float temperature = Sensor_Read(); // 假设 Sensor_Read 是读取温度的函数
        xTaskNotifyGive(Task2); // 通知任务2处理温度数据
        vTaskDelay(pdMS_TO_TICKS(1000)); // 每秒读取一次
    }
}

void DisplayTask(void *pvParameters) {
    while(1) {
        ulTaskNotifyTake(pdTRUE, portMAX_DELAY); // 等待任务1的通知
        Display_Show(temperature); // 假设 Display_Show 是显示温度的函数
    }
}

int main(void) {
    // 初始化硬件和FreeRTOS任务
    Sensor_Init();
    Display_Init();
    // 创建两个任务
    xTaskCreate(ReadSensorTask, "Sensor", 128, NULL, 1, NULL);
    xTaskCreate(DisplayTask, "Display", 128, NULL, 2, NULL);

    // 启动任务调度器
    vTaskStartScheduler();
    // 如果调度器启动失败,系统将会停止在这里
    while(1);
}
在上述代码中, ReadSensorTask 任务负责定期读取温度传感器,并通过任务通知机制将数据传递给 DisplayTask 任务。 DisplayTask 任务在接收到数据后负责将温度显示在LCD屏幕上。通过这种模式,两个任务互相协作,共同完成温度监控任务。
结论
嵌入式操作系统是实现嵌入式系统复杂功能的关键。理解其核心功能和选择合适的操作系统对于开发高效、可靠、实时的嵌入式应用至关重要。通过本章的介绍,您应该对嵌入式操作系统有了更深入的认识,并能在实际项目中做出更明智的选择。
4. 微控制器编程与开发工具
4.1 微控制器编程基础知识
4.1.1 编程语言选择
微控制器编程语言的选择对于项目的成功至关重要。目前,C语言和汇编语言是微控制器编程中最常用的两种语言。C语言因其可移植性和高效性而被广泛采用,它在保持硬件控制的灵活性的同时,提供了更好的可读性和可维护性。汇编语言则提供了对微控制器硬件的直接控制,虽然在编写上比较繁琐,但执行效率极高,尤其适合于对性能有严格要求的场合。
4.1.2 开发环境搭建
搭建合适的开发环境是进行微控制器编程的第一步。通常,这涉及到选择集成开发环境(IDE),安装编译器、调试器和其他必要的工具。以STM32微控制器为例,可以使用Keil MDK-ARM、IAR Embedded Workbench或者STM32CubeIDE作为开发IDE。这些环境集成了代码编辑、编译、调试等功能,使得开发过程更为高效。
4.1.3 开发工具的使用
微控制器编程的开发工具包括编程器、调试器、仿真器等。编程器用于将编译后的程序烧录到微控制器中。调试器则用于检查程序运行时的状态,帮助开发者发现和修正代码中的错误。例如,ST-Link是STM32微控制器常用的调试器,它可以与多种IDE配合使用。
// 示例代码:使用STM32 HAL库初始化GPIO端口
#include "stm32f1xx_hal.h"

int main(void)
{
  HAL_Init();                  // 初始化HAL库
  __HAL_RCC_GPIOA_CLK_ENABLE(); // 使能GPIOA时钟

  GPIO_InitTypeDef GPIO_InitStruct = {0};
  GPIO_InitStruct.Pin = GPIO_PIN_5; // 选择GPIO端口
  GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP; // 设置为推挽输出
  GPIO_InitStruct.Pull = GPIO_NOPULL; // 不使用上下拉
  GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW; // 设置速度
  HAL_GPIO_Init(GPIOA, &GPIO_InitStruct); // 初始化GPIOA端口
  HAL_GPIO_WritePin(GPIOA, GPIO_PIN_5, GPIO_PIN_SET); // 将GPIOA的第5脚置高电平

  while (1)
  {
    // 循环体中的代码可以控制GPIO的行为
  }
}
4.1.4 代码编写技巧
编写高效的微控制器代码需要一定的技巧。首先,要注意变量的存储类型和作用域,尽量减少栈空间的使用,因为微控制器的RAM资源有限。其次,合理使用寄存器级编程可以提高代码的执行效率。例如,直接操作寄存器可以使某些操作(如中断使能)更为迅速。最后,编写可读性强的代码也是重要的,这包括合理命名变量、使用宏定义和注释等。
4.1.5 调试与优化
调试是微控制器编程中不可或缺的一个环节。使用调试器逐步跟踪代码执行,观察寄存器状态、内存内容及外设响应可以有效定位程序中的问题。优化则涉及到代码的大小和运行速度。通过消除冗余代码、循环展开、内联函数等手段可以提高程序的执行效率。
4.1.6 实际应用案例分析
在实际应用中,微控制器编程通常需要处理多种外设和中断。例如,一个使用STM32微控制器的温度监控系统可能需要读取模拟温度传感器的数据,并通过串口与PC机通信。在编写程序时,我们需要合理安排中断优先级、配置ADC和USART,并处理可能出现的同步和数据传输问题。
4.2 微控制器开发工具与辅助软件
4.2.1 常用开发工具介绍
除了前面提到的IDE和编程器,还有一些辅助软件对于微控制器开发也很有帮助。这些工具包括代码版本控制软件(如Git)、电路设计软件(如Altium Designer)和硬件仿真软件(如Proteus)。代码版本控制软件可以帮助开发者管理代码的变更历史,电路设计软件有助于设计电路板,硬件仿真软件可以在实际硬件到位之前就开始进行测试。
4.2.2 版本控制软件的使用
使用版本控制软件是维护代码一致性和防止数据丢失的重要方式。Git是最流行的版本控制工具之一,它支持分布式工作流程,可以轻松回滚到以前的版本,并允许多人协同工作。在微控制器开发中,可以使用Git来管理项目代码,确保代码的同步和备份。
4.2.3 硬件仿真软件的应用
硬件仿真软件如Proteus可以帮助开发者在物理硬件到位之前测试微控制器程序。在仿真环境中,开发者可以模拟微控制器及其外围设备的工作,检查代码逻辑的正确性。通过仿真,可以避免在硬件上进行反复的调试和烧写,提高开发效率。
4.3 微控制器编程进阶技巧
4.3.1 实时操作系统(RTOS)的集成与使用
在复杂的嵌入式系统中,实时操作系统(RTOS)的使用可以大大提高系统的稳定性和开发效率。RTOS提供了多线程管理、任务调度、同步机制等功能,使得开发者可以更容易地管理并发执行的多个任务。在微控制器上集成RTOS需要了解任务创建、消息传递、中断管理等概念,并且需要对微控制器的资源进行合理分配。
4.3.2 电源管理和低功耗设计
随着物联网(IoT)设备的普及,微控制器的低功耗设计变得越来越重要。低功耗设计涉及到硬件选择、电路设计、程序编写等多方面的工作。在编程层面,可以通过关闭不必要的外设、使用睡眠模式和定时唤醒等技术来降低微控制器的功耗。此外,合理地安排任务执行,优化代码逻辑以减少空闲循环也是低功耗设计的重要方面。
4.3.3 安全机制的实现
微控制器编程中,安全机制的实现是保护系统不受攻击的关键。这包括使用安全启动、加密和认证等技术。在代码层面,需要保证数据传输的安全,防止代码被非法篡改。这通常涉及到在硬件和软件上实现加密算法和安全协议。通过这些措施,可以确保微控制器及其运行的程序在面临潜在威胁时保持安全。
4.4 综合实践:案例研究
4.4.1 项目需求分析
在开始一个微控制器编程项目之前,首先需要进行需求分析。这包括理解项目的目标、功能需求、性能要求以及环境限制。例如,设计一个环境监测系统需要考虑传感器的数据精度、数据处理的实时性以及功耗的限制。
4.4.2 设计与实现
根据需求分析的结果,接下来进行系统设计和实现。设计阶段需要规划硬件架构、定义软件模块及其接口,并制定开发计划。实现阶段则是编写代码、进行硬件调试和软件测试的过程。在此阶段,可以通过原型制作和迭代开发来不断优化设计。
4.4.3 测试与维护
软件开发完成后,需要进行全面的测试以确保程序的稳定性和可靠性。测试包括单元测试、集成测试和系统测试。通过测试可以发现和修复代码中的错误。软件发布后,还需要对系统进行维护,根据用户反馈进行升级和优化。
通过本章节的学习,微控制器编程者应该能够掌握编程基础、开发工具使用、调试优化技巧,以及如何在实际项目中综合运用这些知识。下一章节将详细介绍硬件接口和通信协议的细节,以及它们在嵌入式系统设计中的应用。
5. 硬件接口及通信协议
5.1 硬件接口的基础知识
硬件接口是连接嵌入式系统中不同组件或外部设备的桥梁,允许数据和控制信号在各个部分之间传输。理解硬件接口的基础知识,是构建稳定嵌入式系统的前提。
5.1.1 接口类型
硬件接口分为并行和串行两大类。并行接口传输速度较快,但受距离和干扰影响较大;串行接口速度稍慢,但在长距离传输和抗干扰方面表现更好。
5.1.2 常见接口标准
常用的硬件接口标准包括RS-232、I2C、SPI、UART等。每种标准有其特定的应用场景和特性,比如I2C适合低速外设的连接,而SPI则常用于高速数据通信。
5.2 通信协议的重要性
通信协议是嵌入式设备之间传输数据的规则集合,它规定了数据包的格式、传输方式、传输速率等关键参数,确保数据能够被正确发送和接收。
5.2.1 协议层次
按照OSI七层模型,通信协议通常包括物理层、数据链路层、网络层等。每一层负责不同方面的通信任务,确保整体通信的稳定性和有效性。
5.2.2 常见通信协议
以太网、Wi-Fi、蓝牙等都是常见的通信协议。它们在嵌入式系统中有广泛的应用,比如蓝牙用于短距离无线通信,以太网则常用于局域网内的数据传输。
5.3 接口与协议的整合应用
在设计嵌入式系统时,选择合适的硬件接口和通信协议是至关重要的,需要根据项目的具体需求来决定。
5.3.1 确定需求
首先要明确系统需要实现的功能、数据传输的速率和距离、成本预算等因素,以便选择合适的接口和协议。
5.3.2 设计方案
在选定接口和协议后,设计人员需要详细规划如何整合这些技术,比如电路设计、固件编程、硬件调试等步骤。
5.3.3 实施与测试
最后是实施阶段,需要搭建测试环境,按照设计方案搭建硬件接口,并进行通信测试确保一切运行正常。
5.3.4 实际案例分析
考虑一个实际案例:设计一个智能家居系统,需要将温度传感器、灯光控制器、网络摄像头等设备连接并通信。
接口选择
假设温度传感器和灯光控制器的通信需求不高,可以选择低成本且简单的I2C接口。而网络摄像头可能需要更高的数据传输速率和距离,所以选用Wi-Fi协议。
通信协议
温度传感器和控制器之间的数据交互采用I2C协议,通过编写固件来控制硬件接口实现数据读取和设备控制。网络摄像头与中央处理单元(CPU)之间的连接则通过Wi-Fi进行数据传输。
硬件连接
温度传感器和控制器之间的连接通过I2C总线连接,利用标准的I2C接口协议。网络摄像头则通过USB转Wi-Fi模块与CPU连接。
软件实现
在CPU端编写软件来实现以下功能: - 通过I2C总线读取传感器数据。 - 通过Wi-Fi发送控制命令到网络摄像头。 - 处理摄像头回传的图像流。
以下为一个简单的I2C总线初始化和读取数据的伪代码示例:
// I2C初始化函数
void I2C_Init() {
    // 配置I2C相关参数,例如时钟速率、地址模式等
}

// I2C读取数据函数
uint8_t I2C_ReadData(uint8_t deviceAddress, uint8_t regAddress) {
    // 发送设备地址和寄存器地址
    // 等待应答信号
    // 从设备读取数据
    // 返回读取到的数据
}

int main() {
    // 初始化I2C总线
    I2C_Init();
    // 读取传感器数据
    uint8_t tempData = I2C_ReadData(SENSOR_ADDRESS, TEMP_REG);
    // 处理数据...
    return 0;
}
在上述案例中,硬件接口及通信协议的选择和实现,满足了智能家居系统的基本需求,也展示了硬件接口和协议在实际项目中的应用。
5.4 小结
通过本章节内容,我们学习了硬件接口和通信协议的定义、重要性以及如何在嵌入式系统设计中整合应用它们。掌握这些知识对于提升嵌入式系统的设计能力至关重要。在实际开发过程中,需要根据项目的具体需求灵活选择和设计硬件接口和通信方案。通过持续的学习和实践,开发者可以熟练运用这些技术解决复杂的工程问题。
简介:嵌入式开发是计算机科学中的重要领域,涉及定制软件在各种专用硬件上的运行。本课件包含23个章节,覆盖嵌入式开发的基础知识到高级技术,特别注重STM32微控制器的学习。它为学员提供了一个全面的21天学习计划,通过理论、实例分析和实践指导,提升对计算机体系结构、嵌入式操作系统、微控制器编程、硬件接口、调试技巧、电源管理、软件开发流程、实时性和可靠性、物联网等关键领域的理解与应用能力。
更多推荐

 28
 0
- 0


 已为社区贡献22条内容

所有评论(0)