
【MATLAB创新性滤波程序】基于新息协方差自适应的无迹卡尔曼滤波(CM-UKF),附完整程序的下载链接

基于新息协方差匹配的自适应UKF (CM-AUKF) vs 经典UKF对比,以二维雷达跟踪与滤波为背景
原创代码,禁止翻卖
程序简介
代码功能与方法概述
本代码针对二维平面目标跟踪问题,构建了一个基于雷达测距–测角观测的非线性状态估计模型,对比研究了基于新息协方差匹配(Covariance Matching)的自适应无迹卡尔曼滤波(CM-AUKF)与经典UKF在噪声统计信息失配条件下的性能差异。目标运动采用匀速模型,观测为极坐标形式,具有典型的非线性特征。
系统状态定义为
x
∗
k
=
[
x
k
,
v
∗
x
,
k
,
y
k
,
v
y
,
k
]
T
,
\mathbf{x}*k = [x_k,\ v*{x,k},\ y_k,\ v_{y,k}]^{\mathrm T},
x∗k=[xk, v∗x,k, yk, vy,k]T,
其离散时间状态转移模型为
x
k
+
1
=
F
x
k
+
G
w
k
,
\mathbf{x}_{k+1} = \mathbf{F}\mathbf{x}_k + \mathbf{G}\mathbf{w}_k,
xk+1=Fxk+Gwk,
其中 (\mathbf{w}_k) 为零均值高斯过程噪声,(\mathbf{Q}=\mathbb{E}[\mathbf{w}_k\mathbf{w}_k^{\mathrm T}])。
雷达观测模型为非线性极坐标形式:
z
k
=
[
r
k
θ
k
]
\mathbf{z}_k = \begin{bmatrix} r_k \ \theta_k \end{bmatrix}
zk=[rk θk]
[
x
k
2
+
y
k
2
arctan
(
y
k
/
x
k
)
]
∗
v
k
,
\begin{bmatrix} \sqrt{x_k^2+y_k^2} \ \arctan(y_k/x_k) \end{bmatrix}* \mathbf{v}_k,
[xk2+yk2 arctan(yk/xk)]∗vk,
其中 (\mathbf{v}_k) 为观测噪声,其协方差矩阵为 (\mathbf{R})。
在滤波实现上,UKF通过无迹变换对状态与观测的非线性传播进行近似,利用Sigma点计算预测均值和协方差,并由新息
ν
k
=
z
k
−
z
^
k
\boldsymbol{\nu}_k = \mathbf{z}_k - \hat{\mathbf{z}}_k
νk=zk−z^k
完成状态更新。
CM-AUKF在此基础上引入新息协方差匹配机制:在滑动窗口内估计实际新息协方差
C
∗
k
=
1
M
∑
∗
i
=
k
−
M
+
1
k
ν
i
ν
i
T
,
\mathbf{C}*k = \frac{1}{M}\sum*{i=k-M+1}^{k} \boldsymbol{\nu}_i \boldsymbol{\nu}_i^{\mathrm T},
C∗k=M1∑∗i=k−M+1kνiνiT,
并将其与UKF理论新息协方差
S
k
\mathbf{S}_k
Sk进行对比,根据二者偏差自适应调整观测噪声协方差
R
\mathbf{R}
R,同时结合迹比准则对过程噪声协方差
Q
\mathbf{Q}
Q进行修正。相比之下,经典UKF采用固定的、事先设定的
Q
)
和
(
R
\mathbf{Q}) 和 (\mathbf{R}
Q)和(R,不具备在线自适应能力。
仿真结果从轨迹、位置与速度误差、新息统计特性以及 (\mathbf{Q})、(\mathbf{R}) 的估计收敛过程等多个角度,对比验证了CM-AUKF在噪声统计不确定条件下的稳健性与精度优势,尤其在滤波初期和模型失配场景中表现更为明显。
运行结果
目标轨迹(在代码中可直接修改):

估计的位置误差:

估计的速度误差:

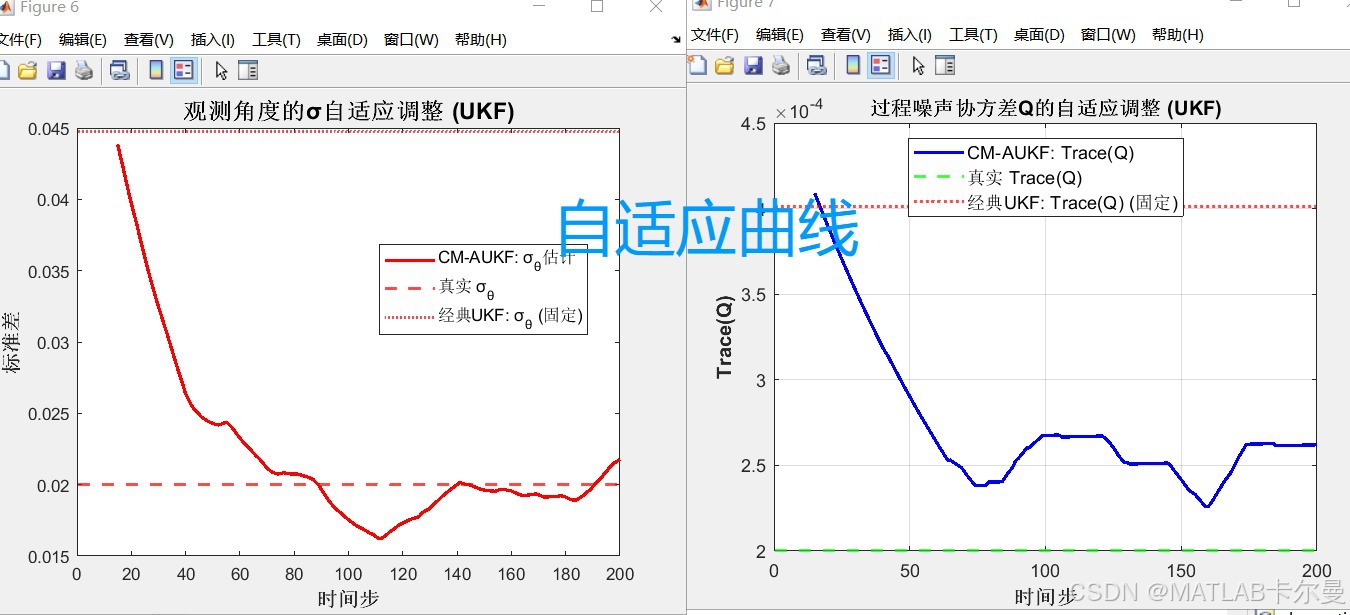
自适应曲线:
命令行输出的结果:

MATLAB源代码
部分代码如下:
% 基于新息协方差匹配的自适应UKF (CM-AUKF) vs 经典UKF对比
% 状态: 二维平面匀速运动 [x, vx, y, vy],观测: 雷达测角与测距 [r, theta]
% 作者:matlabfilter
% 2025-10-07/Ver1

clear; clc; close all;
rng(0);

%% 仿真参数设置
dt = 0.1;           % 采样时间
N = 200;            % 仿真步数
M = 15;             % 滑动窗口长度

% 真实过程噪声和观测噪声
q_true = 0.1;       % 过程噪声标准差
sigma_r = 5;        % 距离测量噪声标准差
sigma_theta = 0.02; % 角度测量噪声标准差 (rad)

%% UKF参数设置
n = 4;              % 状态维度
m = 2;              % 观测维度
alpha = 1e-3;       % UT变换参数:sigma点分布范围 (通常取0.001~1)
beta = 2;           % UT变换参数:先验分布信息 (高斯分布取2)
kappa = 0;          % UT变换参数:次要缩放参数 (通常取0或3-n)

lambda = alpha^2 * (n + kappa) - n;
Wm = zeros(2*n+1, 1);   % 均值权重
Wc = zeros(2*n+1, 1);   % 协方差权重

Wm(1) = lambda / (n + lambda);
Wc(1) = lambda / (n + lambda) + (1 - alpha^2 + beta);
for i = 2:(2*n+1)
    Wm(i) = 1 / (2 * (n + lambda));
    Wc(i) = 1 / (2 * (n + lambda));
end

%% 状态转移矩阵 (匀速运动模型)
F = [1, dt, 0,  0;
     0, 1,  0,  0;
     0, 0,  1,  dt;
     0, 0,  0,  1];

% 过程噪声协方差矩阵 Q
G = [dt^2/2, 0;
     dt,     0;
     0,      dt^2/2;
     0,      dt];
Q_true = q_true^2 * (G * G');

% 观测噪声协方差矩阵 R
R_true = diag([sigma_r^2, sigma_theta^2]);

%% 初始化
% 真实初始状态 [x, vx, y, vy]
x_true = [1000; 50; 1000; -30];

% CM-AUKF初始估计
x_aukf = x_true + [50; 10; 50; 10]; % 添加初始误差
P_aukf = diag([100^2, 20^2, 100^2, 20^2]); % 初始协方差

% 经典UKF初始估计
x_ukf = x_aukf;  % 使用相同初始值
P_ukf = P_aukf;

% CM-AUKF: 自适应估计初始化 (故意设置不准确)
Q_aukf = Q_true * 2;  % Q的初始估计
R_aukf = R_true * 5;  % R的初始估计

% 经典UKF: 使用不准确的固定Q和R (与AUKF初始值相同)
Q_ukf = Q_aukf;   % 固定不变
R_ukf = R_aukf;   % 固定不变

%% 定义变量
x_true_hist = zeros(4, N);
x_aukf_hist = zeros(4, N);
x_ukf_hist = zeros(4, N);
z_hist = zeros(2, N);

% CM-AUKF变量
innovation_aukf_hist = zeros(2, N);
C_k_hist = zeros(2, 2, N);  % 实际新息协方差
S_k_aukf_hist = zeros(2, 2, N);  % CM-AUKF理论新息协方差
Q_aukf_trace_hist = zeros(1, N);
R_aukf_hist = zeros(2, 2, N);

% 经典UKF变量
innovation_ukf_hist = zeros(2, N);
S_k_ukf_hist = zeros(2, 2, N);  % 经典UKF理论新息协方差

% CM-AUKF滑动窗口存储
innovation_window = zeros(2, M);
window_idx = 1;

%% 定义非线性函数
% 状态转移函数 (线性,但保持函数形式以适配UKF框架)
state_transition = @(x) F * x;

% 观测函数 (非线性:极坐标观测)
observation_function = @(x) [sqrt(x(1)^2 + x(3)^2); atan2(x(3), x(1))];

%% 主循环
完整代码下载链接:https://download.csdn.net/download/callmeup/92122513
或:
如需帮助,或有导航、定位滤波相关的代码定制需求,请点击下方卡片联系作者
更多推荐


 21
 0
- 0


 已为社区贡献40条内容

所有评论(0)