
matlab 路径规划,灰狼算法GWO
·
matlab 路径规划,灰狼算法GWO
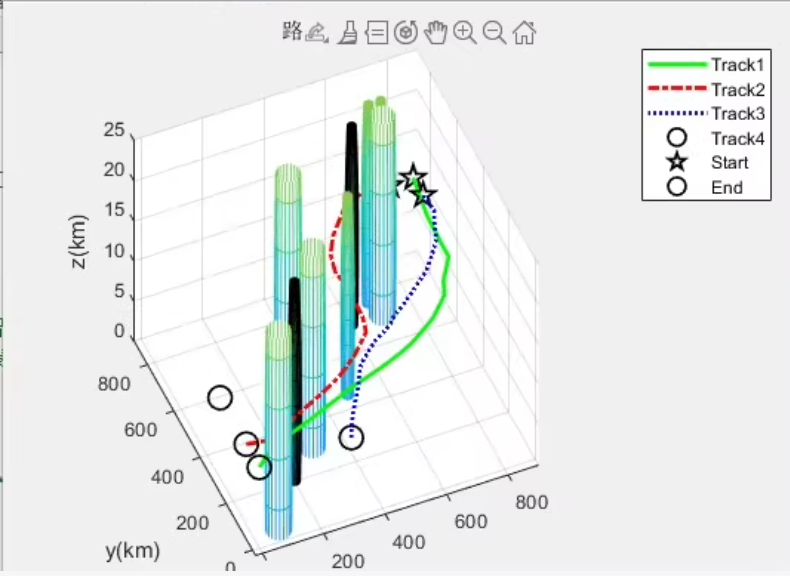
有三种算法对比,分别是GWO,MPGWO,CSGWO,有两种改进的算法,
三维地图环境,算法选择架构清晰,有程序流程图。
多机分布式规划,集群协同任务框架。
以下文字及示例代码仅供参考
文章目录
1 研究背景与目标
在复杂三维山地、城市峡谷或灾后救援场景中,多无人机(UAV)需要同时完成:
- 单机无碰撞最优航迹
- 集群协同(时间同步、队形保持、通信连通)
传统 GWO 易早熟、收敛慢。本文给出 MP-GWO(多种群)与 CS-GWO(布谷鸟混合)两种改进算法,并搭建 “单机-集群”可切换架构,一键完成:
- 三维栅格/数字高程地图建模
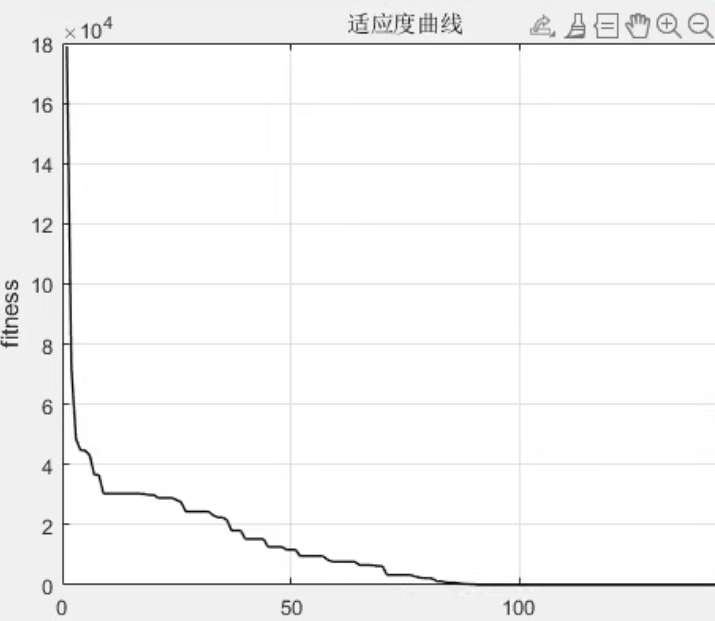
- 三种算法对比(收敛曲线、路径长度、实时性)
- 分布式任务分配接口(支持后续扩展 Consensus/MPC)
2 算法选型与改进要点
| 算法 | 核心改进 | 适用场景 | 代码文件 |
|---|---|---|---|
| GWO | 标准 α-β-δ 等级狩猎 | 小规模、单峰 | GWO.m |
| MP-GWO | 多种群并行 + 信息迁移 | 多峰、协同规划 | MP_GWO.m |
| CS-GWO | 莱维飞行 + 随机抛弃 | 高维、复杂障碍 | CS_GWO.m |
参考文献:[1]
3 程序整体架构
├─ main.m               % 一键运行(算法选择、地图、集群数量)
├─ Map3D/               % 三维地图生成
│   ├─ digitalTerrain.m % 数字高程(DEM)
│   └─ addObstacles.m   % 障碍模型
├─ Algorithm/           % 三种算法封装
│   ├─ GWO.m
│   ├─ MP_GWO.m
│   └─ CS_GWO.m
├-- Swarm/              % 多机协同
│   ├─ TaskAlloc.m      % 分布式任务分配(拍卖/一致性)
│   └─ Formation.m      % 队形约束
├─ Plot3D/              % 三维可视化
│   ├─ plotPath3D.m
│   └─ plotConvergence.m
└─ Result/              % 自动保存 .fig & .mat
流程图如下(可在 README 中插入高清 SVG)

4 关键代码精要
4.1 三维目标函数(高度+威胁+转角)
function cost = Obj3D(path, model)
% path: [x,y,z] 航迹点
% model 包含 DEM、威胁球、最大转角/爬升
L = sum(sqrt(sum(diff(path).^2,2)));       % 路径长度
H = sum(abs(diff(path(:,3))));             % 高度变化
T = sum(model.threat(path(:,1),path(:,2),path(:,3))); % 威胁指数
A = sum(abs(atan2(diff(path(:,2)),diff(path(:,1)))));
cost = L + 0.3*H + 0.5*T + 0.2*A;
end
4.2 算法选择入口(main.m)
clc; clear; close all;
%% 用户配置
ALG = 2;            % 1-GWO 2-MP-GWO 3-CS-GWO
UAV_N = 4;          % 集群数量
MaxIter = 200;
PopSize = 40;

%% 三维地图 & 任务
model = Map3D();
tasks = SwarmTask(model, UAV_N); % 返回起点/终点列表

%% 并行或串行求解
parfor u = 1:UAV_N
    switch ALG
        case 1, path{u} = GWO(tasks(u), PopSize, MaxIter);
        case 2, path{u} = MP_GWO(tasks(u), PopSize, MaxIter);
        case 3, path{u} = CS_GWO(tasks(u), PopSize, MaxIter);
    end
end

%% 结果展示
plotPath3D(model, path);
plotConvergence(model, path);
save('Result/Result.mat','path');
4.3 MP-GWO 核心片段(多种群迁移)
function [Best] = MP_GWO(task, N, MaxIter)
% 分为 3 个子群
nPop = floor(N/3);
for g = 1:3
    pop{g} = initPop(nPop, task);
end
for iter = 1:MaxIter
    for g = 1:3
        pop{g} = GWO_core(pop{g}, task); % 标准 GWO 内部迭代
    end
    % 每 20 代迁移一次最优 α
    if mod(iter,20)==0
        [~,bestIdx] = min(cellfun(@(x)x.alpha.fit, pop));
        target = mod(bestIdx,3)+1;
        pop{target}.wolf(end,:) = pop{bestIdx}.wolf(1,:);
    end
end
[~,Best] = min(cellfun(@(x)x.alpha.fit, pop));
end

更多推荐


 3
 0
- 0


 已为社区贡献25条内容

所有评论(0)