
韦东山嵌入式linux系列-Linux 系统对中断的处理
1 进程、线程、中断的核心:栈
中断中断,中断谁?
中断当前正在运行的进程、线程。
进程、线程是什么?内核如何切换进程、线程、中断?
要理解这些概念,必须理解栈的作用。
1.1 ARM 处理器程序运行的过程
ARM芯片属于精简指令集计算机 (RISC: Reduced Instruction Set Computing),它所用的指令比较简单,有如下特点:
① 对内存只有读、写指令
② 对于数据的运算是在CPU内部实现
③ 使用RISC指令的CPU复杂度小一点,易于设计
比如对于 a=a+b 这样的算式,需要经过下面 4 个步骤才可以实现:
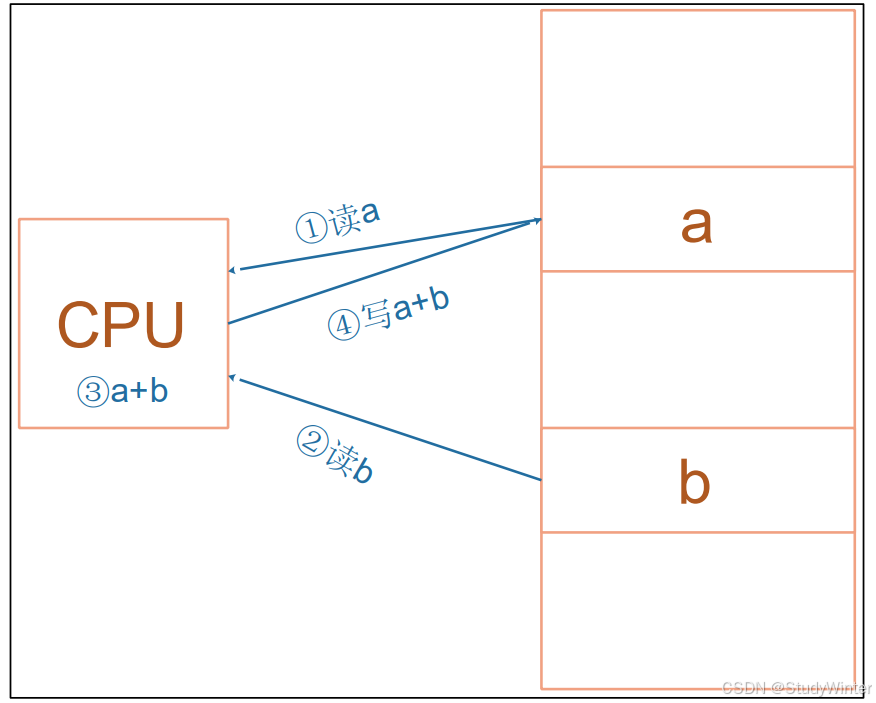
细看这几个步骤,有些疑问:
① 读 a,那么 a 的值读出来后保存在 CPU 里面哪里?
② 读 b,那么 b 的值读出来后保存在 CPU 里面哪里?
③ a+b 的结果又保存在哪里?
我们需要深入 ARM 处理器的内部。简单概括如下,我们先忽略各种 CPU 模式(系统模式、用户模式等等)。

CPU运行时,先去取得指令,再执行指令,一共四步:
① 把内存 a 的值读入 CPU 寄存器 R0
② 把内存 b 的值读入 CPU 寄存器 R1
③ 把 R0、 R1 累加,存入 R0
④ 把 R0 的值写入内存 a
1.2 程序被中断时,怎么保存现场
从上图可知, CPU内部的寄存器很重要,如果要暂停一个程序,中断一个程序,就需要把这些寄存器的值保存下来:这就称为保存现场。
保存在哪里?内存,这块内存就称之为栈。
程序要继续执行,就先从栈中恢复那些 CPU 内部寄存器的值。
这个场景并不局限于中断,下图可以概括程序 A、 B 的切换过程,其他情况是类似的:

① 函数调用:
a) 在函数 A 里调用函数 B,实际就是中断函数 A 的执行;
b) 那么需要把函数 A 调用 B 之前瞬间的 CPU 寄存器的值,保存到栈里;
c) 再去执行函数 B;
d) 函数 B 返回之后,就从栈中恢复函数 A 对应的 CPU 寄存器值,继续执行。
② 中断处理
a) 进程 A 正在执行,这时候发生了中断;
b) CPU 强制跳到中断异常向量地址去执行;
c) 这时就需要保存进程 A 被中断瞬间的 CPU 寄存器值;
d) 可以保存在进程 A 的内核态栈,也可以保存在进程 A 的内核结构体中;
e) 中断处理完毕,要继续运行进程 A 之前,恢复这些值。
③ 进程切换
a) 在所谓的多任务操作系统中,我们以为多个程序是同时运行的;
b) 如果我们能感知微秒、纳秒级的事件,可以发现操作系统时让这些程序依次执行一小段时间,进程 A 的时间用完了,就切换到进程 B;
c) 怎么切换?
d) 切换过程是发生在内核态里的,跟中断的处理类似;
e) 进程 A 的被切换瞬间的 CPU 寄存器值保存在某个地方;
f) 恢复进程 B 之前保存的 CPU 寄存器值,这样就可以运行进程 B 了。
所以,在中断处理的过程中,伴存着进程的保存现场、恢复现场。进程的调度也是使用栈来保存、恢复现场:

1.3 进程、线程的概念
假设我们写一个音乐播放器,在播放音乐的同时会根据按键选择下一首歌。把事情简化为2件事:发送音频数据、读取按键。那可以这样写程序:
int main(int argc, char **argv)
{
    int key;
    while (1)
    {
        key = read_key();
        if (key != -1)
        {
            switch (key)
            {
                case NEXT:
                    select_next_music(); // 在 GUI 选中下一首歌
                    break;
            }
        }
        else
        {
            send_music();
        }
    }
    return 0;
}
这个程序只有一条主线,读按键、播放音乐都是顺序执行。无论按键是否被按下, read_key 函数必须马上返回,否则会使得后续的 send_music 受到阻滞导致音乐播放不流畅。
读取按键、播放音乐能否分为两个程序进行?可以,但是开销太大:读按键的程序,要把按键通知播放音乐的程序,进程间通信的效率没那么高。
这时可以用多线程之编程,读取按键是一个线程,播放音乐是另一个线程,它们之间可以通过全局变量传递数据,示意代码如下:
int g_key;
void key_thread_fn()
{
    while (1)
    {
        g_key = read_key();
        if (g_key != -1)
        {
            switch (g_key)
            {
                case NEXT:
                    select_next_music(); // 在 GUI 选中下一首歌
                    break;
            }
        }
    }
}

void music_fn()
{
    while (1)
    {
        if (g_key == STOP)
        {
            stop_music();
        }
        else
        {
            send_music();
        }
    }
}

int main(int argc, char **argv)
{
    int key;
    create_thread(key_thread_fn);

    create_thread(music_fn);
    while (1)
    {
        sleep(10);
    }
    return 0;
}
这样,按键的读取及 GUI 显示、音乐的播放,可以分开来,不必混杂在一起。
按键线程可以使用阻塞方式读取按键,无按键时是休眠的,这可以节省CPU 资源。
音乐线程专注于音乐的播放和控制,不用理会按键的具体读取工作, 并且这 2 个线程通过全局变量 g_key 传递数据,高效而简单。
在 Linux 中:资源分配的单位是进程,调度的单位是线程, 也就是说,在一个进程里,可能有多个线程,这些线程共用打开的文件句柄、全局变量等等。而这些线程,之间是互相独立的,“同时运行”,也就是说:每一个线程,都有自己的栈。如下图示:

2 Linux 系统对中断处理的演进
Linux 中断系统的变化并不大,比较重要的就是引入了 threaded irq:使用内核线程来处理中断。
Linux 系统中有硬件中断,也有软件中断。对硬件中断的处理有 2 个原则:不能嵌套,越快越好。
2.1 Linux 对中断的扩展:硬件中断、软件中断
Linux 系统把中断的意义扩展了,对于按键中断等硬件产生的中断,称之为“硬件中断” (hard irq)。每个硬件中断都有对应的处理函数,比如按键中断、网卡中断的处理函数肯定不一样。
为方便理解,可以先认为对硬件中断的处理是用数组来实现的,数组里存放的是函数指针:

注意:上图是简化的, Linux 中这个数组复杂多了。
当发生 A 中断时,对应的 irq_function_A 函数被调用。硬件导致该函数被调用。
相对的,还可以人为地制造中断:软件中断(soft irq),如下图所示:

注意:上图是简化的, Linux 中这个数组复杂多了。
问题来了:
① 软件中断何时生产?
由软件决定,对于 X 号软件中断,只需要把它的 flag 设置为 1 就表示发生了该中断。
② 软件中断何时处理?
软件中断嘛,并不是那么十万火急,有空再处理它好了。
什么时候有空?不能让它一直等吧?
Linux 系统中,各种硬件中断频繁发生,至少定时器中断每 10ms 发生一次,
那取个巧?
在处理完硬件中断后,再去处理软件中断?就这么办!
③ 有哪些软件中断?
查内核源码 include/linux/interrupt.h
enum
{
	HI_SOFTIRQ=0,
	TIMER_SOFTIRQ,
	NET_TX_SOFTIRQ,
	NET_RX_SOFTIRQ,
	BLOCK_SOFTIRQ,
	IRQ_POLL_SOFTIRQ,
	TASKLET_SOFTIRQ,
	SCHED_SOFTIRQ,
	HRTIMER_SOFTIRQ, /* Unused, but kept as tools rely on the
			    numbering. Sigh! */
	RCU_SOFTIRQ,    /* Preferable RCU should always be the last softirq */

	NR_SOFTIRQS
};
怎么触发软件中断?最核心的函数是 raise_softirq,简单地理解就是设置 softirq_veq[nr]的标记位:
extern void raise_softirq(unsigned int nr);怎么设置软件中断的处理函数:
extern void open_softirq(int nr, void (*action)(struct softirq_action *));2.2 中断处理原则 1:不能嵌套
官方资料:中断处理不能嵌套:genirq: Run irq handlers with interrupts disabled - kernel/git/torvalds/linux.git - Linux kernel source tree
中断处理函数需要调用C函数,这就需要用到栈。
⚫ 中断 A 正在处理的过程中,假设又发生了中断 B,那么在栈里要保存 A 的现场,然后处理 B。
⚫ 在处理 B 的过程中又发生了中断 C,那么在栈里要保存 B 的现场,然后处理C。
如果中断嵌套突然暴发,那么栈将越来越大,栈终将耗尽。所以,为了防止这种情况发生,也是为了简单化中断的处理,在 Linux 系统上中断无法嵌套:即当前中断 A 没处理完之前,不会响应另一个中断 B(即使它的优先级更高)。
2.3 中断处理原则 2:越快越好
妈妈在家中照顾小孩时,门铃响起,她开门取快递:这就是中断的处理。她取个快递敢花上半天吗?不怕小孩出意外吗?
同理,在 Linux 系统中,中断的处理也是越快越好。
在单芯片系统中,假设中断处理很慢,那应用程序在这段时间内就无法执
行:系统显得很迟顿。
在 SMP 系统中,假设中断处理很慢,那么正在处理这个中断的 CPU 上的其他线程也无法执行。
在中断的处理过程中,该 CPU 是不能进行进程调度的,所以中断的处理要越快越好,尽早让其他中断能被处理──进程调度靠定时器中断来实现。
在 Linux 系统中使用中断是挺简单的,为某个中断 irq 注册中断处理函数handler,可以使用 request_irq 函数:
static inline int __must_check
request_irq(unsigned int irq, irq_handler_t handler, unsigned long flags,
	    const char *name, void *dev)
{
	return request_threaded_irq(irq, handler, NULL, flags, name, dev);
}


extern int __must_check
request_threaded_irq(unsigned int irq, irq_handler_t handler,
		     irq_handler_t thread_fn,
		     unsigned long flags, const char *name, void *dev);
在 handler 函数中,代码尽可能高效。
但是,处理某个中断要做的事情就是很多,没办法加快。比如对于按键中断,我们需要等待几十毫秒消除机械抖动。难道要在 handler 中等待吗?对于计算机来说,这可是一个段很长的时间。怎么办?
2.4 拆分为:上半部、下半部
当一个中断要耗费很多时间来处理时,它的坏处是:在这段时间内,其他中断无法被处理。换句话说,在这段时间内,系统是关中断的。
如果某个中断就是要做那么多事,我们能不能把它拆分成两部分:紧急的、不紧急的?
在 handler 函数里只做紧急的事,然后就重新开中断,让系统得以正常运行;那些不紧急的事,以后再处理,处理时是开中断的。

中断下半部的实现有很多种方法,讲 2 种主要的: tasklet(小任务)、work queue(工作队列)。
2.5 下半部要做的事情耗时不是太长: tasklet
假设我们把中断分为上半部、下半部。发生中断时,上半部下半部的代码何时、如何被调用?
当下半部比较耗时但是能忍受,并且它的处理比较简单时,可以用tasklet 来处理下半部。 tasklet 是使用软件中断来实现
enum
{
	HI_SOFTIRQ=0,
	TIMER_SOFTIRQ,
	NET_TX_SOFTIRQ,
	NET_RX_SOFTIRQ,
	BLOCK_SOFTIRQ,
	IRQ_POLL_SOFTIRQ,
	TASKLET_SOFTIRQ,            // tasklet软件中断,用来处理中断下半部
	SCHED_SOFTIRQ,
	HRTIMER_SOFTIRQ, /* Unused, but kept as tools rely on the
			    numbering. Sigh! */
	RCU_SOFTIRQ,    /* Preferable RCU should always be the last softirq */

	NR_SOFTIRQS
};
使用流程图简化一下:

假设硬件中断A的上半部函数为irq_top_half_A,下半部为irq_bottom_half_A。
使用情景化的分析,才能理解上述代码的精华:
⚫ 硬件中断 A 处理过程中,没有其他中断发生:
一开始, preempt_count = 0;
上述流程图①~⑨依次执行,上半部、下半部的代码各执行一次
⚫ 硬件中断 A 处理过程中,又再次发生了中断 A:
一开始, preempt_count = 0;
执行到第⑥时,一开中断后,中断 A 又再次使得 CPU 跳到中断向量表。
注意:这时 preempt_count 等于 1,并且中断下半部的代码并未执行。
CPU 又从①开始再次执行中断 A 的上半部代码:
在第①步 preempt_count 等于 2;
在第③步 preempt_count 等于 1;
在第④步发现 preempt_count 等于 1,所以直接结束当前第 2 次中断的处理;
注意:重点来了,第2次中断发生后,打断了第一次中断的第⑦步处理。当第2次中断处理完毕, CPU 会继续去执行第⑦步。
可以看到,发生 2 次硬件中断 A 时,它的上半部代码执行了 2 次,但是下半部代码只执行了一次。
所以,同一个中断的上半部、下半部,在执行时是多对一的关系。
⚫ 硬件中断 A 处理过程中,又再次发生了中断 B:
一开始, preempt_count = 0;
执行到第⑥时,一开中断后,中断 B 又再次使得 CPU 跳到中断向量表。
注意:这时 preempt_count 等于 1,并且中断 A 下半部的代码并未执行。
CPU 又从①开始再次执行中断 B 的上半部代码:
在第①步 preempt_count 等于 2;
在第③步 preempt_count 等于 1;
在第④步发现 preempt_count 等于 1,所以直接结束当前第 2 次中断的处理;
注意:重点来了,第2次中断发生后,打断了第一次中断A的第⑦步处理。当第2次中断B处理完毕, CPU 会继续去执行第⑦步。
在第⑦步里,它会去执行中断 A 的下半部,也会去执行中断 B 的下半部。
所以,多个中断的下半部,是汇集在一起处理的。
总结:
① 中断的处理可以分为上半部,下半部
② 中断上半部,用来处理紧急的事,它是在关中断的状态下执行的
③ 中断下半部,用来处理耗时的、不那么紧急的事,它是在开中断的状态下执行的
④ 中断下半部执行时,有可能会被多次打断,有可能会再次发生同一个中断
⑤ 中断上半部执行完后,触发中断下半部的处理
⑥ 中断上半部、下半部的执行过程中,不能休眠:中断休眠的话,以后谁来调度进程啊?
2.6 工作队列
在中断下半部的执行过程中,虽然是开中断的,期间可以处理各类中断。但是毕竟整个中断的处理还没走完,这期间 APP 是无法执行的。
假设下半部要执行1、2分钟,在这1、2分钟里APP都是无法响应的。
这谁受得了?所以,如果中断要做的事情实在太耗时,那就不能用软件中断来做,而应该用内核线程来做:在中断上半部唤醒内核线程。内核线程和APP 都一样竞争执行, APP 有机会执行,系统不会卡顿。
这个内核线程是系统帮我们创建的,一般是 kworker 线程,内核中有很多这样的线程:

kworker 线程要去“工作队列” (work queue)上取出一个一个“工作”(work),来执行它里面的函数。
那我们怎么使用 work、 work queue 呢?
① 创建 work:
你得先写出一个函数,然后用这个函数填充一个 work 结构体。比如:
static DECLARE_WORK(aer_recover_work, aer_recover_work_func);


static void aer_recover_work_func(struct work_struct *work)
{
	struct aer_recover_entry entry;
	struct pci_dev *pdev;

	while (kfifo_get(&aer_recover_ring, &entry)) {
		pdev = pci_get_domain_bus_and_slot(entry.domain, entry.bus,
						   entry.devfn);
		if (!pdev) {
			pr_err("AER recover: Can not find pci_dev for %04x:%02x:%02x:%x\n",
			       entry.domain, entry.bus,
			       PCI_SLOT(entry.devfn), PCI_FUNC(entry.devfn));
			continue;
		}
		cper_print_aer(pdev, entry.severity, entry.regs);
		if (entry.severity == AER_NONFATAL)
			pcie_do_recovery(pdev, pci_channel_io_normal,
					 PCIE_PORT_SERVICE_AER);
		else if (entry.severity == AER_FATAL)
			pcie_do_recovery(pdev, pci_channel_io_frozen,
					 PCIE_PORT_SERVICE_AER);
		pci_dev_put(pdev);
	}
}
② 要执行这个函数时,把 work 提交给 work queue 就可以了:
schedule_work(&aer_recover_work);上述函数会把 work 提供给系统默认的 work queue: system_wq,它是一个队列。
③ 谁来执行 work 中的函数?
不用我们管, schedule_work 函数不仅仅是把 work 放入队列,还会把kworker 线程唤醒。此线程抢到时间运行时,它就会从队列中取出 work,执行里面的函数。
④ 谁把 work 提交给 work queue?
在中断场景中,可以在中断上半部调用 schedule_work 函数。
总结:
⚫ 很耗时的中断处理,应该放到线程里去
⚫ 可以使用 work、 work queue
⚫ 在中断上半部调用 schedule_work 函数,触发 work 的处理
⚫ 既然是在线程中运行,那对应的函数可以休眠。
2.7 新技术: threaded irq
使用线程来处理中断,并不是什么新鲜事。使用 work 就可以实现,但是需要定义 work、调用 schedule_work,好麻烦啊。
好,内核是为懒人服务的,再杀出一个函数:
extern int __must_check
request_threaded_irq(unsigned int irq, irq_handler_t handler,
		     irq_handler_t thread_fn,
		     unsigned long flags, const char *name, void *dev);

你可以只提供 thread_fn,系统会为这个函数创建一个内核线程。发生中断时,内核线程就会执行这个函数。
以前用 work 来线程化地处理中断,一个 worker 线程只能由一个 CPU 执行,多个中断的 work 都由同一个 worker 线程来处理,在单 CPU 系统中也只能忍着了。但是在 SMP 系统中,明明有那么多 CPU 空着,你偏偏让多个中断挤在这个CPU 上?
新技术 threaded irq,为每一个中断都创建一个内核线程;多个中断的内核线程可以分配到多个 CPU 上执行,这提高了效率。
3 Linux中断系统中的重要数据结构
本节内容,可以从 request_irq(include/linux/interrupt.h)函数一路分析得到。
能弄清楚下面这个图,对 Linux 中断系统的掌握也基本到位了。

最核心的结构体是 irq_desc,之前为了易于理解,我们说在 Linux 内核中有一个中断数组,对于每一个硬件中断,都有一个数组项,这个数组就是irq_desc 数组。
struct irq_desc {
	struct irq_common_data	irq_common_data;
	struct irq_data		irq_data;
	unsigned int __percpu	*kstat_irqs;
	irq_flow_handler_t	handle_irq;
#ifdef CONFIG_IRQ_PREFLOW_FASTEOI
	irq_preflow_handler_t	preflow_handler;
#endif
	struct irqaction	*action;	/* IRQ action list */
	unsigned int		status_use_accessors;
	unsigned int		core_internal_state__do_not_mess_with_it;
	unsigned int		depth;		/* nested irq disables */
	unsigned int		wake_depth;	/* nested wake enables */
	unsigned int		tot_count;
	unsigned int		irq_count;	/* For detecting broken IRQs */
	unsigned long		last_unhandled;	/* Aging timer for unhandled count */
	unsigned int		irqs_unhandled;
	atomic_t		threads_handled;
	int			threads_handled_last;
	raw_spinlock_t		lock;
	struct cpumask		*percpu_enabled;
	const struct cpumask	*percpu_affinity;
#ifdef CONFIG_SMP
	const struct cpumask	*affinity_hint;
	struct irq_affinity_notify *affinity_notify;
#ifdef CONFIG_GENERIC_PENDING_IRQ
	cpumask_var_t		pending_mask;
#endif
#endif
	unsigned long		threads_oneshot;
	atomic_t		threads_active;
	wait_queue_head_t       wait_for_threads;
#ifdef CONFIG_PM_SLEEP
	unsigned int		nr_actions;
	unsigned int		no_suspend_depth;
	unsigned int		cond_suspend_depth;
	unsigned int		force_resume_depth;
#endif
#ifdef CONFIG_PROC_FS
	struct proc_dir_entry	*dir;
#endif
#ifdef CONFIG_GENERIC_IRQ_DEBUGFS
	struct dentry		*debugfs_file;
	const char		*dev_name;
#endif
#ifdef CONFIG_SPARSE_IRQ
	struct rcu_head		rcu;
	struct kobject		kobj;
#endif
	struct mutex		request_mutex;
	int			parent_irq;
	struct module		*owner;
	const char		*name;
} ____cacheline_internodealigned_in_smp;注意:如果内核配置了 CONFIG_SPARSE_IRQ,那么它就会用基数树(radix tree)来代替 irq_desc 数组。 SPARSE 的意思是“稀疏”,假设大小为 1000 的数组中只用到 2 个数组项,那不是浪费嘛?所以在中断比较“稀疏”的情况下可以用基数树来代替数组。
3.1 irq_desc数组
irq_desc 结构体在 include/linux/irqdesc.h 中定义,主要内容如下(简化上面):
struct irq_desc {
    // ...
	struct irq_data		irq_data;
	irq_flow_handler_t	handle_irq;
    const char		*name;
	struct irqaction	*action;	/* IRQ action list */
    // ...
} ____cacheline_internodealigned_in_smp;
每一个irq_desc数组项中都有一个函数:handle_irq,还有一个action链表。要理解它们,需要先看中断结构图:

外部设备1、外部设备n共享一个GPIO中断B,多个GPIO中断汇聚到GIC(通用中断控制器)的A号中断, GIC再去中断CPU。那么软件处理时就是反过来,先读取GIC获得中断号A,再细分出GPIO 中断B,最后判断是哪一个外部芯片发生了中断。
所以,中断的处理函数来源有三:
① GIC 的处理函数:
假设irq_desc[A].handle_irq是XXX_gpio_irq_handler(XXX 指厂家),这个函数需要读取芯片的 GPIO控制器,细分发生的是哪一个GPIO中断(假设是 B),再去调用 irq_desc[B].handle_irq。
注意:irq_desc[A].handle_irq细分出中断后B,调用对应的irq_desc[B].handle_irq。
显然中断A是CPU感受到的顶层的中断,GIC中断CPU时,CPU读取GIC状态得到中断 A。
② 模块的中断处理函数:
比如对于GPIO模块向GIC发出的中断B,它的处理函数是irq_desc[B].handle_irq。
BSP开发人员会设置对应的处理函数,一般是 handle_level_irq 或handle_edge_irq,从名字上看是用来处理电平触发的中断、边沿触发的中断。
注意:导致GPIO中断B发生的原因很多,可能是外部设备1,可能是外部设备n ,可能只是某一个 设备,也可能是多个设备。所以irq_desc[B].handle_irq会调用某个链表里的函数,这些函数由外部设备提供。这些函数自行判断该中断是否自己产生,若是则处理。
③ 外部设备提供的处理函数:
这里说的“外部设备”可能是芯片,也可能总是简单的按键。它们的处理函数由自己驱动程序提供,这是最熟悉这个设备的“人”:它知道如何判断设备是否发生了中断,如何处理中断。
对于共享中断,比如GPIO中断B,它的中断来源可能有多个,每个中断源对应一个中断处理函数。所以irq_desc[B]中应该有一个链表,存放着多个中断源的处理函数。
一旦程序确定发生了GPIO中断B,那么就会从链表里把那些函数取出来,一一执行。这个链表就是 action 链表。
对于上面的这个例子来说, irq_desc 数组如下:

3.2 irqaction结构体
irqaction 结构体在 include/linux/interrupt.h 中定义,主要内容如下
struct irqaction {
	irq_handler_t		handler;
	void			*dev_id;
	void __percpu		*percpu_dev_id;
	struct irqaction	*next;
	irq_handler_t		thread_fn;
	struct task_struct	*thread;
	struct irqaction	*secondary;
	unsigned int		irq;
	unsigned int		flags;
	unsigned long		thread_flags;
	unsigned long		thread_mask;
	const char		*name;
	struct proc_dir_entry	*dir;
} ____cacheline_internodealigned_in_smp;
当调用request_irq、request_threaded_irq注册中断处理函数时,内核就会构造一个irqaction结构体。在里面保存name、dev_id等,最重要的是handler、thread_fn、thread。
handler是中断处理的上半部函数,用来处理紧急的事情。
thread_fn对应一个内核线程thread,当handler执行完毕,Linux内核会唤醒对应的内核线程。在内核线程里,会调用thread_fn函数。
⚫ 可以提供handler而不提供thread_fn,就退化为一般的request_irq函数。
⚫ 可以不提供handler只提供thread_fn,完全由内核线程来处理中断。
⚫ 也可以既提供handler也提供thread_fn,这就是中断上半部、下半部。
里面还有一个名为sedondary 的irqaction结构体,它的作用以后再分析。
在 reqeust_irq 时可以传入dev_id,为何需要 dev_id?作用有 2:
① 中断处理函数执行时,可以使用dev_id
② 卸载中断时要传入dev_id,这样才能在 action 链表中根据 dev_id 找到对应项
所以在共享中断中必须提供 dev_id,非共享中断可以不提供。
3.3 irq_data结构体
irq_data 结构体在 include/linux/irq.h 中定义,主要内容如下
struct irq_data {
	u32			mask;
	unsigned int		irq;
	unsigned long		hwirq;
	struct irq_common_data	*common;
	struct irq_chip		*chip;
	struct irq_domain	*domain;
#ifdef	CONFIG_IRQ_DOMAIN_HIERARCHY
	struct irq_data		*parent_data;
#endif
	void			*chip_data;
};

它就是个中转站,里面有irq_chip指针、irq_domain指针,都是指向别的结构体。
irq_chip结构体
struct irq_chip {
	struct device	*parent_device;
	const char	*name;
	unsigned int	(*irq_startup)(struct irq_data *data);
	void		(*irq_shutdown)(struct irq_data *data);
	void		(*irq_enable)(struct irq_data *data);
	void		(*irq_disable)(struct irq_data *data);

	void		(*irq_ack)(struct irq_data *data);
	void		(*irq_mask)(struct irq_data *data);
	void		(*irq_mask_ack)(struct irq_data *data);
	void		(*irq_unmask)(struct irq_data *data);
	void		(*irq_eoi)(struct irq_data *data);

	int		(*irq_set_affinity)(struct irq_data *data, const struct cpumask *dest, bool force);
	int		(*irq_retrigger)(struct irq_data *data);
	int		(*irq_set_type)(struct irq_data *data, unsigned int flow_type);
	int		(*irq_set_wake)(struct irq_data *data, unsigned int on);

	void		(*irq_bus_lock)(struct irq_data *data);
	void		(*irq_bus_sync_unlock)(struct irq_data *data);

	void		(*irq_cpu_online)(struct irq_data *data);
	void		(*irq_cpu_offline)(struct irq_data *data);

	void		(*irq_suspend)(struct irq_data *data);
	void		(*irq_resume)(struct irq_data *data);
	void		(*irq_pm_shutdown)(struct irq_data *data);

	void		(*irq_calc_mask)(struct irq_data *data);

	void		(*irq_print_chip)(struct irq_data *data, struct seq_file *p);
	int		(*irq_request_resources)(struct irq_data *data);
	void		(*irq_release_resources)(struct irq_data *data);

	void		(*irq_compose_msi_msg)(struct irq_data *data, struct msi_msg *msg);
	void		(*irq_write_msi_msg)(struct irq_data *data, struct msi_msg *msg);

	int		(*irq_get_irqchip_state)(struct irq_data *data, enum irqchip_irq_state which, bool *state);
	int		(*irq_set_irqchip_state)(struct irq_data *data, enum irqchip_irq_state which, bool state);

	int		(*irq_set_vcpu_affinity)(struct irq_data *data, void *vcpu_info);

	void		(*ipi_send_single)(struct irq_data *data, unsigned int cpu);
	void		(*ipi_send_mask)(struct irq_data *data, const struct cpumask *dest);

	int		(*irq_nmi_setup)(struct irq_data *data);
	void		(*irq_nmi_teardown)(struct irq_data *data);

	unsigned long	flags;
};
irq_domain指针:
struct irq_domain {
	struct list_head link;
	const char *name;
	const struct irq_domain_ops *ops;
	void *host_data;
	unsigned int flags;
	unsigned int mapcount;

	/* Optional data */
	struct fwnode_handle *fwnode;
	enum irq_domain_bus_token bus_token;
	struct irq_domain_chip_generic *gc;
#ifdef	CONFIG_IRQ_DOMAIN_HIERARCHY
	struct irq_domain *parent;
#endif
#ifdef CONFIG_GENERIC_IRQ_DEBUGFS
	struct dentry		*debugfs_file;
#endif

	/* reverse map data. The linear map gets appended to the irq_domain */
	irq_hw_number_t hwirq_max;
	unsigned int revmap_direct_max_irq;
	unsigned int revmap_size;
	struct radix_tree_root revmap_tree;
	struct mutex revmap_tree_mutex;
	unsigned int linear_revmap[];
};
irq_domain_ops结构体
struct irq_domain_ops {
	int (*match)(struct irq_domain *d, struct device_node *node,
		     enum irq_domain_bus_token bus_token);
	int (*select)(struct irq_domain *d, struct irq_fwspec *fwspec,
		      enum irq_domain_bus_token bus_token);
	int (*map)(struct irq_domain *d, unsigned int virq, irq_hw_number_t hw);
	void (*unmap)(struct irq_domain *d, unsigned int virq);
	int (*xlate)(struct irq_domain *d, struct device_node *node,
		     const u32 *intspec, unsigned int intsize,
		     unsigned long *out_hwirq, unsigned int *out_type);
#ifdef	CONFIG_IRQ_DOMAIN_HIERARCHY
	/* extended V2 interfaces to support hierarchy irq_domains */
	int (*alloc)(struct irq_domain *d, unsigned int virq,
		     unsigned int nr_irqs, void *arg);
	void (*free)(struct irq_domain *d, unsigned int virq,
		     unsigned int nr_irqs);
	int (*activate)(struct irq_domain *d, struct irq_data *irqd, bool reserve);
	void (*deactivate)(struct irq_domain *d, struct irq_data *irq_data);
	int (*translate)(struct irq_domain *d, struct irq_fwspec *fwspec,
			 unsigned long *out_hwirq, unsigned int *out_type);
#endif
#ifdef CONFIG_GENERIC_IRQ_DEBUGFS
	void (*debug_show)(struct seq_file *m, struct irq_domain *d,
			   struct irq_data *irqd, int ind);
#endif
};比较有意思的是irq、hwirq,irq是软件中断号,hwirq 是硬件中断号。比如上面举的例子,在GPIO 中断B是软件中断号,可以找到 irq_desc[B]这个数组项;GPIO里的第x号中断,这就是 hwirq。
谁来建立irq、hwirq之间的联系呢?由irq_domain来建立。irq_domain 会把本地的hwirq映射为全局的irq,什么意思?比如GPIO控制器里有第1号中断,UART模块里也有第1号中断,这两个“第1号中断”是不一样的,它们属于不同的“域”──irq_domain。
3.4 irq_domain 结构体
irq_domain 结构体在 include/linux/irqdomain.h 中定义,主要内容如下图:

当我们后面从设备树讲起,如何在设备树中指定中断,设备树的中断如何被转换为 irq 时, irq_domain 将会起到极大的作为。
这里基于入门的解度简单讲讲,在设备树中你会看到这样的属性:
interrupt-parent = <&gpio1>;
interrupts = <5 IRQ_TYPE_EDGE_RISING>;
它表示要使用 gpio1里的第5号中断, hwirq就是5。
但是我们在驱动中会使用 request_irq(irq, handler)这样的函数来注册中断, irq是什么?它是软件中断号,它应该从“ gpio1的第5号中断”转换得来。
谁把 hwirq 转换为 irq?由 gpio1 的相关数据结构,就是 gpio1 对应的irq_domain 结构体。
irq_domain 结构体中有一个 irq_domain_ops 结构体,里面有各种操作函数,主要是:
⚫ xlate
用来解析设备树的中断属性,提取出 hwirq、 type 等信息。
⚫ map
把 hwirq 转换为 irq。
3.5 irq_chip 结构体
irq_chip 结构体在 include/linux/irq.h 中定义,主要内容如下

这个结构体跟“ chip”即芯片相关,里面各成员的作用在头文件中也列得很清楚,摘录部分如下:
* @irq_startup: start up the interrupt (defaults to ->enable if NULL)
* @irq_shutdown: shut down the interrupt (defaults to ->disable if NULL)
* @irq_enable: enable the interrupt (defaults to chip->unmask if NULL)
* @irq_disable: disable the interrupt
* @irq_ack: start of a new interrupt
* @irq_mask: mask an interrupt source
* @irq_mask_ack: ack and mask an interrupt source
* @irq_unmask: unmask an interrupt source
* @irq_eoi: end of interrupt
我们在 request_irq 后,并不需要手工去使能中断,原因就是系统调用对应的 irq_chip 里的函数帮我们使能了中断。
我们提供的中断处理函数中,也不需要执行主芯片相关的清中断操作,也是系统帮我们调用 irq_chip 中的相关函数。
但是对于外部设备相关的清中断操作,还是需要我们自己做的。
就像上面图里的“外部设备 1“、“外部设备 n”,外设备千变万化,内核里可没有对应的清除中断操作。
4 在设备树中指定中断_在代码中获得中断
4.1 设备树里中断节点的语法
参考文档:内核Documentation\devicetree\bindings\interrupt-controller\interrupts.txt
1 设备树里的中断控制器
中断的硬件框图如下:

需要三个属性来描述:
(1)compatible;(2)interrupt-controller;(3)interrupt-cell。
在硬件上,“中断控制器”只有GIC这一个,但是我们在软件上也可以把上图中的“GPIO”称为“中断控制器”。很多芯片有多个GPIO模块,比如GPIO1、GPIO2等等。所以软件上的“中断控制器”就有很多个: GIC、 GPIO1、 GPIO2等等。
GPIO1连接到 GIC, GPIO2连接到 GIC,所以GPIO1 的父亲是GIC, GPIO2的父亲是GIC。
假设GPIO1有32 个中断源,但是它把其中的16个汇聚起来向GIC发出一个中断,把另外16个汇聚起来向GIC发出另一个中断。这就意味着GPIO1会用到GIC的两个中断,会涉及GIC里的 2 个hwirq。
这些层级关系、中断号(hwirq),都会在设备树中有所体现。
在设备树中,中断控制器节点中必须有一个属性:interrupt-controller,表明它是“中断控制器”。
还必须有一个属性: #interrupt-cells,表明引用这个中断控制器的话需要多少个 cell。
#interrupt-cells 的值一般有如下取值:
⚫ #interrupt-cells=<1>
别的节点要使用这个中断控制器时,只需要一个 cell 来表明使用“哪一个中断”。
⚫ #interrupt-cells=<2>
别的节点要使用这个中断控制器时,需要一个 cell 来表明使用“哪一个中断”;还需要另一个 cell 来描述中断,一般是表明触发类型:
第 2 个 cell 的 bits[3:0] 用来表示中断触发类型(trigger type and level flags):
1 = low-to-high edge triggered,上升沿触发
2 = high-to-low edge triggered,下降沿触发
4 = active high level-sensitive,高电平触发
8 = active low level-sensitive,低电平触发
示例如下:
vic: intc@10140000 {
    compatible = "arm,versatile-vic";
    interrupt-controller;
    #interrupt-cells = <1>;
    reg = <0x10140000 0x1000>;
};
如果中断控制器有级联关系,下级的中断控制器还需要表明它的“interrupt-parent”是谁,用了 interrupt-parent ” 中的哪一个“ interrupts”。
2 设备树里使用中断
一个外设,它的中断信号接到哪个“中断控制器”的哪个“中断引脚”,这个中断的触发方式是怎样的?这 3 个问题,在设备树里使用中断时,都要有所体现。
⚫ interrupt-parent=<&XXXX>
你要用哪一个中断控制器里的中断?
⚫ interrupts
你要用哪一个中断?Interrupts 里要用几个 cell,由 interrupt-parent 对应的中断控制器决定。在中断控制器里有“ #interrupt-cells”属性,它指明了要用几个cell 来描述中断。
比如:
i2c@7000c000 {
    gpioext: gpio-adnp@41 {
        compatible = "ad,gpio-adnp";

        interrupt-parent = <&gpio>;
        interrupts = <160 1>;

        gpio-controller;
        #gpio-cells = <1>;

        interrupt-controller;
        #interrupt-cells = <2>;
    };
......
};
⚫ 新写法: interrupts-extended
一个“ interrupts-extended”属性就可以既指定“ interrupt-parent”,也指定“ interrupts”,比如
interrupts-extended = <&intc1 5 1>, <&intc2 1 0>;&intc1和&intc2:这些是中断控制器的引用,它们是设备树中定义的节点,负责管理中断请求。
5和1:这些是中断号,它们是中断控制器分配给特定设备的中断请求号。
1和0:这些是中断的触发类型。
4.2 设备树里中断节点的示例
以100ASK_IMX6ULL开发板为例,在 arch/arm/boot/dts 目录下可以看到 2 个文件: imx6ull.dtsi、 100ask_imx6ull-14x14.dts,把里面有关中断的部分内容抽取出来。

从设备树反推 IMX6ULL 的中断体系,如下,比之前的框图多了一个“ GPC INTC”:

GPC INTC 的 英 文 是 : General Power Controller, Interrupt Controller。它提供中断屏蔽、中断状态查询功能,实际上这些功能在 GIC 里也实现了,个人觉得有点多余。除此之外,它还提供唤醒功能,这才是保留它的原因。
4.3 在代码中获得中断
之前提到过,设备树中的节点有些能被转换为内核里的platform_device,有些不能,回顾如下:
① 根节点下含有compatile属性的子节点,会转换为 platform_device
② 含有特定 compatile 属性的节点的子节点,会转换为 platform_device,如果一个节点的 compatile 属性,它的值是这 4 者之一: "simplebus","simple-mfd","isa","arm,amba-bus",那么它的子结点(需含 compatile 属性)也可以转换为 platform_device。
③ 总线 I2C、 SPI 节点下的子节点: 不转换为 platform_device,某个总线下到子节点, 应该交给对应的总线驱动程序来处理, 它们不应该被转换为 platform_device。
1 对于 platform_device
一个节点能被转换为 platform_device,如果它的设备树里指定了中断属性,那么可以从 platform_device 中获得“中断资源”,函数如下,可以使用下列函数获得 IORESOURCE_IRQ 资源,即中断号:
/**
* platform_get_resource - get a resource for a device
* @dev: platform device
* @type: resource type // 取哪类资源? IORESOURCE_MEM、 IORESOURCE_REG
* // IORESOURCE_IRQ 等
* @num: resource index // 这类资源中的哪一个?
*/
struct resource *platform_get_resource(struct platform_device *dev,
                                       unsigned int type,
                                       unsigned int num);
2 对于 I2C 设备、 SPI 设备
对于I2C设备节点, I2C总线驱动在处理设备树里的I2C子节点时,也会处理其中的中断信息。一个 I2C 设备会被转换为一个i2c_client结构体,中断号会保存在 i2c_client 的 irq 成员里,代码如下(drivers/i2c/i2c-core-base.c):
static int i2c_device_probe(struct device *dev)
{
	struct i2c_client	*client = i2c_verify_client(dev);
	struct i2c_driver	*driver;
	int status;

	if (!client)
		return 0;

	driver = to_i2c_driver(dev->driver);

	client->irq = client->init_irq;

	if (!client->irq && !driver->disable_i2c_core_irq_mapping) {
		int irq = -ENOENT;

		if (client->flags & I2C_CLIENT_HOST_NOTIFY) {
			dev_dbg(dev, "Using Host Notify IRQ\n");
			/* Keep adapter active when Host Notify is required */
			pm_runtime_get_sync(&client->adapter->dev);
			irq = i2c_smbus_host_notify_to_irq(client);
		} else if (dev->of_node) {
			irq = of_irq_get_byname(dev->of_node, "irq");
			if (irq == -EINVAL || irq == -ENODATA)
				irq = of_irq_get(dev->of_node, 0);
		} else if (ACPI_COMPANION(dev)) {
			irq = i2c_acpi_get_irq(client);
		}
		if (irq == -EPROBE_DEFER)
			return irq;

		if (irq < 0)
			irq = 0;

		client->irq = irq;
	}

	/*
	 * An I2C ID table is not mandatory, if and only if, a suitable OF
	 * or ACPI ID table is supplied for the probing device.
	 */
	if (!driver->id_table &&
	    !i2c_acpi_match_device(dev->driver->acpi_match_table, client) &&
	    !i2c_of_match_device(dev->driver->of_match_table, client))
		return -ENODEV;

	if (client->flags & I2C_CLIENT_WAKE) {
		int wakeirq;

		wakeirq = of_irq_get_byname(dev->of_node, "wakeup");
		if (wakeirq == -EPROBE_DEFER)
			return wakeirq;

		device_init_wakeup(&client->dev, true);

		if (wakeirq > 0 && wakeirq != client->irq)
			status = dev_pm_set_dedicated_wake_irq(dev, wakeirq);
		else if (client->irq > 0)
			status = dev_pm_set_wake_irq(dev, client->irq);
		else
			status = 0;

		if (status)
			dev_warn(&client->dev, "failed to set up wakeup irq\n");
	}

	dev_dbg(dev, "probe\n");

	status = of_clk_set_defaults(dev->of_node, false);
	if (status < 0)
		goto err_clear_wakeup_irq;

	status = dev_pm_domain_attach(&client->dev, true);
	if (status)
		goto err_clear_wakeup_irq;

	/*
	 * When there are no more users of probe(),
	 * rename probe_new to probe.
	 */
	if (driver->probe_new)
		status = driver->probe_new(client);
	else if (driver->probe)
		status = driver->probe(client,
				       i2c_match_id(driver->id_table, client));
	else
		status = -EINVAL;

	if (status)
		goto err_detach_pm_domain;

	return 0;

err_detach_pm_domain:
	dev_pm_domain_detach(&client->dev, true);
err_clear_wakeup_irq:
	dev_pm_clear_wake_irq(&client->dev);
	device_init_wakeup(&client->dev, false);
	return status;
}

对于SPI设备节点, SPI总线驱动在处理设备树里的 SPI 子节点时,也会处理其中的中断信息。一个 SPI 设备会被转换为一个 spi_device 结构体,中断号会保存在 spi_device 的 irq 成员里,代码如下(drivers/spi/spi.c):
static int spi_drv_probe(struct device *dev)
{
	const struct spi_driver		*sdrv = to_spi_driver(dev->driver);
	struct spi_device		*spi = to_spi_device(dev);
	int ret;

	ret = of_clk_set_defaults(dev->of_node, false);
	if (ret)
		return ret;

	if (dev->of_node) {
		spi->irq = of_irq_get(dev->of_node, 0);
		if (spi->irq == -EPROBE_DEFER)
			return -EPROBE_DEFER;
		if (spi->irq < 0)
			spi->irq = 0;
	}

	ret = dev_pm_domain_attach(dev, true);
	if (ret)
		return ret;

	ret = sdrv->probe(spi);
	if (ret)
		dev_pm_domain_detach(dev, true);

	return ret;
}

3 调用 of_irq_get 获得中断号
如果你的设备节点既不能转换为 platform_device,它也不是 I2C 设备,不是 SPI 设备,那么在驱动程序中可以自行调用 of_irq_get 函数去解析设备树,得到中断号。
4 对于GPIO
参考: drivers/input/keyboard/gpio_keys.c
可以使用 gpio_to_irq 或 gpiod_to_irq 获得中断号。
举例,假设在设备树中有如下节点:
gpio-keys {
    compatible = "gpio-keys";
    pinctrl-names = "default";
    user {
        label = "User Button";
        gpios = <&gpio5 1 GPIO_ACTIVE_HIGH>;
        gpio-key,wakeup;
        linux,code = <KEY_1>;
    };
};
那么可以使用下面的函数获得引脚和 flag
button->gpio = of_get_gpio_flags(pp, 0, &flags);
bdata->gpiod = gpio_to_desc(button->gpio);
再去使用 gpiod_to_irq 获得中断号
irq = gpiod_to_irq(bdata->gpiod);5 编写使用中断的按键驱动程序
写在前面的话:对于GPIO按键,我们并不需要去写驱动程序,使用内核自带的驱动程序 drivers/input/keyboard/gpio_keys.c 就可以,然后你需要做的只是修改设备树指定引脚及键值。
但是我还是要教你怎么从头写按键驱动,特别是如何使用中断。因为中断是引入其他基础知识的前提,后面要讲的这些内容都离不开中断:休眠-唤醒、POLL 机制、异步通知、定时器、中断的线程化处理。
这些基础知识是更复杂的驱动程序的基础要素,以后的复杂驱动也就是对硬件操作的封装彼此不同,但是用到的基础编程知识是一样的。
5.1 编程思路
1 设备树相关
查看原理图确定按键使用的引脚,再在设备树中添加节点,在节点里指定中断信息。
例子:
gpio_keys_winter {
    compatible = "winter,gpio_key";
    gpios = <&gpio5 1 GPIO_ACTIVE_HIGH
             &gpio4 14 GPIO_ACTIVE_HIGH>;
    pinctrl-names = "default";
    pinctrl-0 = <&key1_pinctrl
                 &key2_pinctrl>;
};
compatible = "winter,gpio_key";compatible = "winter,gpio_key" 是对应的驱动程序。
想把gpio5 1和gpio5 14用作gpio时,需要使用pinctrl将对应的引脚配置gpio功能
不在结点中指定中断,内核中有一个函数irq = gpiod_to_irq(bdata->gpiod);可以在代码中将gpio转换成中断号。
2 驱动代码相关
⚫ 首先要获得中断号,参考上面4.3 在代码中获得中断;
⚫ 然后编写中断处理函数;
⚫ 最后 request_irq。
5.2 先编写驱动程序
参考:内核源码 drivers/input/keyboard/gpio_keys.c
先搭个框架
#include <linux/module.h>

#include <linux/init.h>
#include <linux/fs.h>
#include <linux/interrupt.h>
#include <linux/irq.h>
#include <linux/sched.h>
#include <linux/pm.h>
#include <linux/slab.h>
#include <linux/sysctl.h>
#include <linux/proc_fs.h>
#include <linux/delay.h>
#include <linux/platform_device.h>
#include <linux/input.h>
#include <linux/gpio_keys.h>
#include <linux/workqueue.h>
#include <linux/gpio.h>
#include <linux/gpio/consumer.h>
#include <linux/of.h>
#include <linux/of_irq.h>
#include <linux/spinlock.h>
#include <dt-bindings/input/gpio-keys.h>


// probe函数
/* 1. 从platform_device获得GPIO
 * 2. gpio=>irq
 * 3. request_irq
 */
static int gpio_keys_probe(struct platform_device* pdev)
{
}

// remove函数
int gpio_keys_remove(struct platform_device* pdev)
{

}

// 资源
static const struct of_device_id winter_gpio_keys[] = {
	{ .compatible = "winter,gpio_key", },
	{ },
};


// 1定义一个platform_driver结构体
static struct platform_driver gpio_key_driver = {
	.probe		= gpio_keys_probe,
	.remove		= gpio_keys_remove,
	.driver		= {
		.name	= "winter_gpio-keys",
		.pm	= &gpio_keys_pm_ops,
		.of_match_table = winter_gpio_keys,
	}
};


// 2入口函数
static int __init gpio_keys_init(void)
{
	int err;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 注册platform_driver结构体
	err = platform_driver_register(&gpio_key_driver);
}

// 出口函数
static void __exit gpio_keys_exit(void)
{
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	platform_driver_unregister(&gpio_key_driver);
}

module_init(gpio_keys_init);
module_exit(gpio_keys_exit);
MODULE_LICENSE("GPL");
1 从设备树获得 GPIO
count = of_gpio_count(node);
for (i = 0; i < count; i++)
    gpio_keys_100ask[i].gpio = of_get_gpio_flags(node, i, &flag);
2 从 GPIO 获得中断号
gpio_keys_100ask[i].irq = gpio_to_irq(gpio_keys_100ask[i].gpio);3 申请中断
err = request_irq(gpio_keys_100ask[i].irq, gpio_key_isr, \
IRQF_TRIGGER_RISING | IRQF_TRIGGER_FALLING, "100ask_gpio_key", &gpio_keys_100ask[i]);
4 中断函数
static irqreturn_t gpio_key_isr(int irq, void *dev_id)
{
    struct gpio_key *gpio_key = dev_id;
    int val;
    val = gpiod_get_value(gpio_key->gpiod);
    printk("key %d %d\n", gpio_key->gpio, val);
    return IRQ_HANDLED;
}
完整代码(后面可能还需要修改)
#include <linux/module.h>

#include <linux/fs.h>
#include <linux/errno.h>
#include <linux/miscdevice.h>
#include <linux/kernel.h>
#include <linux/major.h>
#include <linux/mutex.h>
#include <linux/proc_fs.h>
#include <linux/seq_file.h>
#include <linux/stat.h>
#include <linux/init.h>
#include <linux/device.h>
#include <linux/tty.h>
#include <linux/kmod.h>
#include <linux/gfp.h>
#include <linux/gpio/consumer.h>
#include <linux/platform_device.h>
#include <linux/of_gpio.h>
#include <linux/of_irq.h>
#include <linux/interrupt.h>
#include <linux/irq.h>
#include <linux/slab.h>


// 封装一个结构体
struct gpio_key  {
	int gpio;						// gpio编号
	int irq;						// 中断号
	enum of_gpio_flags flag;		// flag
};

// 结构体指针
static struct gpio_key* p_gpio_keys;


// 中断服务程序,
static irqreturn_t gpio_key_irq_winter(int irq, void* dev_id)
{
	// 转换
	struct gpio_key *gpio_key = dev_id;
	int val;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 读取按键值
	val = gpio_get_value(gpio_key->gpio);
	printk("key: %d, val: %d\n", irq, val);
	return IRQ_HANDLED;
}

// probe函数
/* 1. 从platform_device获得GPIO
 * 2. gpio=>irq,gpio资源转换成中断号
 * 3. request_irq
 */
static int gpio_keys_probe(struct platform_device* pdev)
{
	int count, i;
	int gpio, irq;
	int err;
	struct device_node* node = pdev->dev.of_node;
	enum of_gpio_flags flags;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 1获得gpio
	count = of_gpio_count(node);
	// 分配空间,分配好了,内存情况k:kernel,z:zero
	p_gpio_keys = kzalloc(count * sizeof(struct gpio_key), GFP_KERNEL);

	for (i = 0; i < count; i++)
	{
		// 把设备结点中gpio的每个引脚都取出来,再转换成中断号
		gpio = of_get_gpio_flags(node, i, &flags);
		// 转换成中断号
		irq = gpio_to_irq(gpio);
		p_gpio_keys[i].gpio = gpio;
		p_gpio_keys[i].irq = irq;
		p_gpio_keys[i].flag = flags;
		// 3 request_irq
		// 双边沿触发,当发生irq中断时,内核会调用gpio_key_irq_winter中断处理函数,同时会把&p_gpio_keys[i])参数传进去
		err = request_irq(irq, gpio_key_irq_winter, IRQF_TRIGGER_RISING | IRQF_TRIGGER_FALLING, "winter_gpio_key", &p_gpio_keys[i]);
	}
	return 0;
}

// remove函数-释放
int gpio_keys_remove(struct platform_device* pdev)
{
	struct device_node* node= pdev->dev.of_node;
	int count, i;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	count = of_gpio_count(node);
	for (i = 0; i < count; i++)
	{
		free_irq(p_gpio_keys[i].irq, &p_gpio_keys[i]);
	}
	// 释放空间
	kfree(p_gpio_keys);
	return 0;
}

// 资源。compatible的数据和设备树结点的数据匹配后,就会调用probe函数
static const struct of_device_id winter_gpio_keys[] = {
	{ .compatible = "winter,gpio_key", },
	{ },
};


// 1定义一个platform_driver结构体
static struct platform_driver gpio_key_driver = {
	.probe		= gpio_keys_probe,
	.remove		= gpio_keys_remove,
	.driver		= {
		.name	= "winter_gpio-keys",
		.of_match_table = winter_gpio_keys,
	}
};


// 2入口函数
static int __init gpio_keys_init(void)
{
	int err;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 注册platform_driver结构体
	err = platform_driver_register(&gpio_key_driver);
	return 0;
}

// 出口函数
static void __exit gpio_keys_exit(void)
{
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	platform_driver_unregister(&gpio_key_driver);
}

module_init(gpio_keys_init);
module_exit(gpio_keys_exit);
MODULE_LICENSE("GPL");
6 STM32MP157设备树修改及上机实验
6.1 查看原理图确定按键引脚

6.2 修改设备树
对于一个引脚要用作中断时,
a) 要通过 PinCtrl 把它设置为 GPIO 功能;
b) 表明自身:是哪一个 GPIO 模块里的哪一个引脚
运行 ST 提供的图形化设备树配置工具“ STM32CubeMX”,先建立工程选择
芯片 STM32MP157DACx。
打开工程后,选择 PG3、 PG2 为“GPIO_Input”,如下图所示

在生成的设备树文件中,发现当PG3、 GP2被用作GPIO时,设备树中并没有它们的Pinctrl 信息。就是说:这些引脚被用作 GPIO 时,无需设置Pinctrl 信息。
所以,我们只需要指定GPIO信息,表示使用哪个GPIO即可。
修改设备树 arch/arm/boot/dts/stm32mp157c-100ask-512d-lcd-v1.dts
gpio_keys_winter {
    compatible = "winter,gpio_key";
    gpios = <&gpiog 2 GPIO_ACTIVE_LOW
             &gpiog 3 GPIO_ACTIVE_LOW>;
};
把原来的GPIO按键节点禁止掉 : 修改arch/arm/boot/dts/stm32mp15xx-100ask.dtsi
status = "disabled";
重新编译设备树
make dtbs
使用第5节的驱动


6.3 测试
先确定boot分区挂载在哪里
cat /proc/mounts
这里没问题,如果不是/boot分区,重新挂载
mount /dev/mmcblk2p2 /boot
把编译出来的设备树文件拷贝到/boot目录下

reboot重启
安装驱动,按按键测试,按下是0,松开是1

这里不对,需要是按下是1,松开是0,重新在驱动文件中设置。完成驱动代码:
#include <linux/module.h>

#include <linux/fs.h>
#include <linux/errno.h>
#include <linux/miscdevice.h>
#include <linux/kernel.h>
#include <linux/major.h>
#include <linux/mutex.h>
#include <linux/proc_fs.h>
#include <linux/seq_file.h>
#include <linux/stat.h>
#include <linux/init.h>
#include <linux/device.h>
#include <linux/tty.h>
#include <linux/kmod.h>
#include <linux/gfp.h>
#include <linux/gpio/consumer.h>
#include <linux/platform_device.h>
#include <linux/of_gpio.h>
#include <linux/of_irq.h>
#include <linux/interrupt.h>
#include <linux/irq.h>
#include <linux/slab.h>


// 封装一个结构体
struct gpio_key  {
	int gpio;						// gpio编号
	int irq;						// 中断号
	enum of_gpio_flags flag;		// flag
	struct gpio_desc *gpiod;		// 描述
};

// 结构体指针
static struct gpio_key* p_gpio_keys;


// 中断服务程序,
static irqreturn_t gpio_key_irq_winter(int irq, void* dev_id)
{
	struct gpio_key *gpio_key = dev_id;
	int val;
	val = gpiod_get_value(gpio_key->gpiod);
	printk("key %d %d\n", gpio_key->gpio, val);
	return IRQ_HANDLED;
}

// probe函数
/* 1. 从platform_device获得GPIO
 * 2. gpio=>irq,gpio资源转换成中断号
 * 3. request_irq
 */
static int gpio_keys_probe(struct platform_device* pdev)
{
	int count, i;
	int err;
	unsigned flags = GPIOF_IN;
	struct device_node* node = pdev->dev.of_node;
	enum of_gpio_flags flag;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 1获得gpio
	count = of_gpio_count(node);
	if (!count)
	{
		printk("%s %s line %d, there isn't any gpio available\n", __FILE__, __FUNCTION__, __LINE__);
		return -1;
	}

	// 分配空间,分配好了,内存情况k:kernel,z:zero
	p_gpio_keys = kzalloc(count * sizeof(struct gpio_key), GFP_KERNEL);

	for (i = 0; i < count; i++)
	{
		// 把设备结点中gpio的每个引脚都取出来,再转换成中断号
		// 转换成中断号
		p_gpio_keys[i].gpio = of_get_gpio_flags(node, i, &flag);
		if (p_gpio_keys[i].gpio < 0)
		{
			printk("%s %s line %d, of_get_gpio_flags fail\n", __FILE__, __FUNCTION__, __LINE__);
			return -1;
		}
		p_gpio_keys[i].gpiod = gpio_to_desc(p_gpio_keys[i].gpio);
		p_gpio_keys[i].flag = flag & OF_GPIO_ACTIVE_LOW; // 设备树中的flag:GPIO_ACTIVE_LOW & OF_GPIO_ACTIVE_LOW

		if (flag & OF_GPIO_ACTIVE_LOW)
		{
			flags |= GPIOF_ACTIVE_LOW;
		}
		err = devm_gpio_request_one(&pdev->dev, p_gpio_keys[i].gpio, flags, NULL);
		p_gpio_keys[i].irq  = gpio_to_irq(p_gpio_keys[i].gpio);
	}
	for (i = 0; i < count; i++)
	{
		// 双边沿触发,当发生irq中断时,内核会调用gpio_key_irq_winter中断处理函数,同时会把&p_gpio_keys[i])参数传进去
		err = request_irq(p_gpio_keys[i].irq, gpio_key_irq_winter, IRQF_TRIGGER_RISING | IRQF_TRIGGER_FALLING, "winter_gpio_key", &p_gpio_keys[i]);
	}
	return 0;
}

// remove函数-释放
int gpio_keys_remove(struct platform_device* pdev)
{
	struct device_node* node= pdev->dev.of_node;
	int count, i;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	count = of_gpio_count(node);
	for (i = 0; i < count; i++)
	{
		free_irq(p_gpio_keys[i].irq, &p_gpio_keys[i]);
	}
	// 释放空间
	kfree(p_gpio_keys);
	return 0;
}

// 资源。compatible的数据和设备树结点的数据匹配后,就会调用probe函数
static const struct of_device_id winter_gpio_keys[] = {
	{ .compatible = "winter,gpio_key", },
	{ },
};


// 1定义一个platform_driver结构体
static struct platform_driver gpio_key_driver = {
	.probe		= gpio_keys_probe,
	.remove		= gpio_keys_remove,
	.driver		= {
		.name	= "winter_gpio-keys",
		.of_match_table = winter_gpio_keys,
	}
};


// 2入口函数
static int __init gpio_keys_init(void)
{
	int err;
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	// 注册platform_driver结构体
	err = platform_driver_register(&gpio_key_driver);
	return 0;
}

// 出口函数
static void __exit gpio_keys_exit(void)
{
	printk("%s %s line %d\n", __FILE__, __FUNCTION__, __LINE__);
	platform_driver_unregister(&gpio_key_driver);
}

module_init(gpio_keys_init);
module_exit(gpio_keys_exit);
MODULE_LICENSE("GPL");
测试,按下,松开0

更多推荐

 22
 0
- 0


 已为社区贡献10条内容

所有评论(0)