
硬件驱动——I.MX6ULL裸机启动(6)(i2c相关设置)
※重点:
1
i2c:i2c是一种双向的二线制同步串行总线协议,由飞利浦公司于1980年代开发,主要用于微控制器与外围设备之间的短距离,低速率通信,其核心特点是仅需两根信号线(SCL和SDA)即可实现多设备连接,支持主从架构和半双工通信
简述i2c发送一个字节的时序:先将SDA线置于低电平状态发送一个起始信号,然后将设备地址由高位到低位进行发送给从机,最后一位比特置于0,从机发送一个应答信号ACK,主机向从机发送一个寄存器地址,从机发送应答信号ACK,主机向从机发送一个数据,从机发送一个应答信号ACK,主机发送一个停止信号。
2
简述通过i2c写入某个设备的时序:先将SDA线置于低电平状态发送一个起始信号,然后将设备地址由高位到低位进行发送给从机,最后一个比特位置于0,从机发送一个应答信号ACK,主机向从机发送一个寄存器地址,从机发送一个应答信号ACK,主机向从机依次发送1个字节的数据,每发送一个数据,从机发送一个应答信号ACK,直到发完数据为止,主机发送一个停止信号。
3
简述通过i2c读取某个设备的时序:先将SDA数据线置于低电平状态发送一个起始信号,然后将设备地址由高到低进行发送给从机,最后一个比特置于0位,从机发送应答信号ACK,主机向从机发送一个寄存器地址,从机发送应答信号ACK,主机再次发送一个起始信号,再将设备地址发送给从机,最后一个比特位置于1,从机发送应答信号ACK,从机向主机每发送一个字节数据,主机发送应答信号ACK,发送到最后一个数据结束,主机发送信号NO ACK,主机发送一个停止信号。
4.
i2c在硬件设计时需要注意的问题:在SDA和SCL两条线上必须装两个上拉电阻(4.7~10kΩ),上拉电阻越小越强
一.i2c相关定义和概念
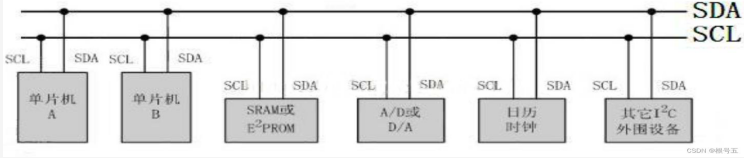
i2c通信主机时芯片与芯片之间,为半双工的通信方式
i2c连接方式为两根线SDA(数据线),SCL(时钟线),时钟线的作用是统一收发速率的
电路设置应注意的问题:在SDA和SCL两条线上必须装两个上拉电阻(4.7~10kΩ),上拉电阻越小越强
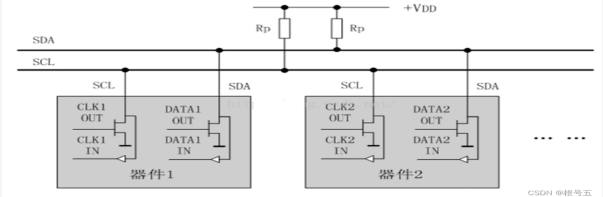
上拉电阻的作用是:保证SCL和SDA都在释放总线时,让SDA保持高电平
二.i2c的时序问题
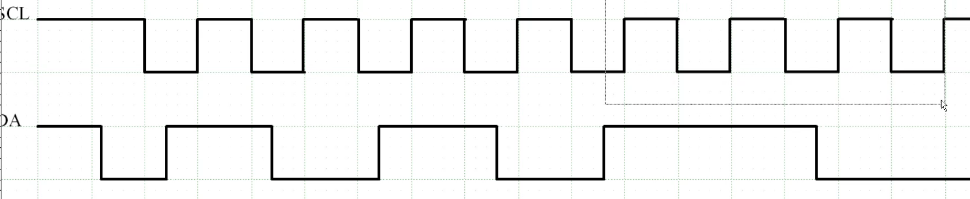
空闲时:SCL和SDA都保持高电平状态
发数据时从左到右(MSB先行原则),SCL在高电平采样
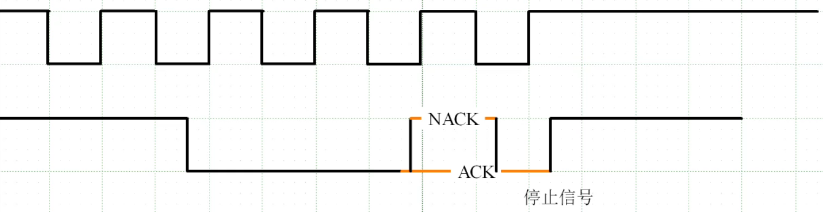
接收方发送应答信号,每发完一个字节都要进行一次应答(答的低电平为ACK,高电平为NACK(默认))
停止信号:SCL为高电平时,SCL会将SDA拉成高电平然后处于空闲状态
i2c的发送频率由主机决定
i2c协议:按七个比特位来计算,第八个比特为0,表示主机发往从机,为1是表示从机发送给主机
第八个比特位为R/W数据流向位
三.AT24C08
大小为2k,256*8,有256个字节
波特率为:100khz~400khz
四.相关代码
#include "i2c.h"

#include "fsl_iomuxc.h"
#include "delay.h"

#define IEN     (7)
#define MSTA    (5)
#define MTX     (4)
#define TXAK    (3)
#define RSTA    (2)

#define ICF     (7)
#define IBB     (5)
#define IAL     (4)
#define IIF     (1)

void init_i2c1(void)
{
    IOMUXC_SetPinMux(IOMUXC_UART4_TX_DATA_I2C1_SCL,1);      //配置SCL时钟总线的IO复用功能
    IOMUXC_SetPinMux(IOMUXC_UART4_RX_DATA_I2C1_SDA,1);      //配置SDA数据总线的IO复用功能

    IOMUXC_SetPinConfig(IOMUXC_UART4_TX_DATA_I2C1_SCL,0xF0B0);      //配置SCL时钟总线的电气属性
    IOMUXC_SetPinConfig(IOMUXC_UART4_RX_DATA_I2C1_SDA,0xF0B0);      //配置SDA数据总线的电气属性

    I2C1->I2CR &= ~(1 << 7);            //在设置波特率之前将该位清零
    I2C1->IFDR = 0x15;                  //设置i2c的波特率
    I2C1->I2CR |= (1 << 7);             //在设置完波特率后将该位置1

}
void i2c_write(I2C_Type *base, unsigned char device_address, unsigned short reg_address, int reg_len, const unsigned char *data, int len)
{
    base->I2SR &= ~((1 << IAL) | (1 << IIF));       //在启动通信之前需要将TAL和IIF位清零
    while((base->I2SR & (1 << ICF)) == 0);          //阻塞等待,判断数据是否在传输,当ICF位为1则传输完成
    base->I2CR |= (1 << MSTA) | (1 << MTX);         //将MSTA位置1,之后会发送一个起始位。发送从机地址时,MTX位总是为1
    base->I2CR &= ~(1 << TXAK);                     //在发送数据时表面是否监测应答,接收数据时表面是否回应应答,将TXAK位清零则开启应答

    base->I2SR &= ~(1 << IIF);                      //无论发送数据还是接收数据之前,都必须将IIF为清零
    base->I2DR = device_address << 1;               //将设备地址向左移一个比特,将最后一位比特置0
    while((base->I2SR & (1 << IIF)) == 0);          //若IIF位置1则发送完毕

    int i;
    for(i = 0; i < reg_len; ++i)
    {
        base->I2SR &= ~(1 << IIF);                      //将IIF位清零
        base->I2DR = reg_address >> (reg_len - i - 1) * 8;                       //发送寄存器的地址
        while((base->I2SR & (1 << IIF)) == 0);          //判断IIF位是否为1
    }


    while(len--)                                    //发送的字节数--
    {
        base->I2SR &= ~(1 << IIF);                  //将IIF位清零
        base->I2DR = *data++;                       //将数据以一个字节为单位,依次进行发送
        while((base->I2SR & (1 << IIF)) == 0);      //判断IIF位是否为1
    }
    base->I2CR &= ~(1 << MSTA);                     //将MSTA位清零,主机会发送一个停止信号
    while((base->I2SR & (1 << IBB)) != 0)           //判断IBB位是否为0,为0则为已发送停止信号
    {
        delayus(100);                               //延时一毫秒
    }
}

void i2c_read(I2C_Type *base, unsigned char device_address, unsigned short reg_address, int reg_len, unsigned char *data, int len)
{
    base->I2SR &= ~((1 << IAL) | (1 << IIF));       //在启动通信之前需要将TAL和IIF位清零
    while((base->I2SR & (1 << ICF)) == 0);          //阻塞等待,判断数据是否在传输,当ICF位为1则传输完成
    base->I2CR |= (1 << MSTA) | (1 << MTX);         //将MSTA位置1,之后会发送一个起始位。发送从机地址时,MTX位总是为1
    base->I2CR &= ~(1 << TXAK);                     //在发送数据时表面是否监测应答,接收数据时表面是否回应应答,将TXAK位清零则开启应答

    base->I2SR &= ~(1 << IIF);                      //将IIF位清零
    base->I2DR = device_address << 1;                       //发送寄存器的地址
    while((base->I2SR & (1 << IIF)) == 0);          //判断IIF位是否为1

    int i; //0x1234 reg_len = 2
    for(i = 0; i < reg_len; ++i)
    {
        base->I2SR &= ~(1 << IIF);                      //将IIF位清零
        base->I2DR = reg_address >> (reg_len - i - 1) * 8;                       //发送寄存器的地址
        while((base->I2SR & (1 << IIF)) == 0);          //判断IIF位是否为1
    }

    base->I2CR |= (1 << RSTA);                      //当RSTA位为1时,主机重新发起起始信号

    base->I2SR &= ~(1 << IIF);                      //将IIF位清零
    base->I2DR = device_address << 1 | 1;                       //发送寄存器的地址
    while((base->I2SR & (1 << IIF)) == 0);          //判断IIF位是否为1

    base->I2CR &= ~(1 << MTX);                       //发送从机地址时,MTX位总是为1,接收数据时MTX位要为0
    base->I2SR &= ~(1 << IIF);                      //将IIF位清零

    if(1 == len)
    {
        base->I2CR |= (1 << TXAK);                   //在发送数据时表面是否监测应答,接收数据时表面是否回应应答,将TXAK位清零则开启应答
    }

    *data = base->I2DR;                         //在数据传输之前需要假读一次

    while(len-- != 0)
    {
        while((base->I2SR & (1 << IIF)) == 0);      //判断IIF位是否为1
        base->I2SR &= ~(1 << IIF);                      //将IIF位清零
        if(len == 0)
        {
            base->I2CR &= ~((1 << MSTA) | (1 << TXAK));      //MSTA发送一个停止位
            while((base->I2SR & (1 << IBB)) != 0)           //判断IBB位是否为0,为0则为已发送停止信号
            {
                delayus(100);                               //延时一毫秒
            }
        }
        else if(len == 1)
        {
            base->I2CR |= (1 << TXAK);                   //在发送数据时表面是否监测应答,接收数据时表面是否回应应答,将TXAK位清零则开启应答,置1则发送NO ACK

        }
        *data++ = base->I2DR;

    }
}


void xfer(I2C_Type *base, struct I2C_MSG *msg)
{
    if(msg->driection == I2C_Write)
    {
        i2c_write(base, msg->dev_address, msg->reg_address, msg->reg_len, msg->data, msg->len);
    }
    else
    {
        i2c_read(base, msg->dev_address, msg->reg_address, msg->reg_len, msg->data, msg->len);
    }

}
#ifndef __I2C_H__
#define __I2C_H__
#include "MCIMX6Y2.h"
extern void init_i2c1(void);
extern void i2c_write(I2C_Type *base, unsigned char device_address, unsigned short reg_address, int reg_len, const unsigned char *data, int len);
extern void i2c_read(I2C_Type *base, unsigned char device_address, unsigned short reg_address, int reg_len, unsigned char *data, int len);
enum I2C_Driection
{
    I2C_Write = 0,
    I2C_Read = 1
};

struct I2C_MSG
{
    unsigned char dev_address;
    unsigned short reg_address;
    int reg_len;
    unsigned char *data;
    int len;
    enum I2C_Driection driection;
};

extern void xfer(I2C_Type *base, struct I2C_MSG *msg);
#endif
#include "i2c.h"
#include "MCIMX6Y2.h"


float lm75_get_temperature(void)
{
    unsigned char buffer[2] = {0};
    short s;
    struct I2C_MSG msg =
    {
        .driection = I2C_Read,
        .dev_address = 0x48,
        .reg_address = 0,
        .reg_len = 1,
        .data = buffer,
        .len = 2
    };
    xfer(I2C1, &msg);
    //i2c_read(I2C1,0x48,0,1,buffer,2);
    s = buffer[0] << 8;
    s |= buffer[1];
    s >>= 7;
    return s * 0.5;

}
#include "beep.h"
#include "led.h"
#include "key.h"
#include "core_ca7.h"
#include "interrupt.h"
#include "clock.h"
#include "epit.h"
#include "gpt.h"
#include "delay.h"
#include "uart.h"
#include "stdio.h"
#include "i2c.h"
#include "string.h"
#include "lm75.h"

int main(void)
{
    init_clock();
    system_interrupt_init();
    init_beep();
    init_led();
//    init_key();
//    init_epit1();
    init_gpt1();
    init_uart1();
    init_i2c1();
    // const char *s = "Hello";
    // i2c_write(I2C1, 0x50, 0, (unsigned char *)s, 5);
    // printf("I2C Write OK");
    // delayms(500);
    // unsigned char buffer[16] = {0};
    // i2c_read(I2C1, 0x50, 0, buffer, 5);
    // puts((char *)buffer);

    while(1)
    {
        // char s1[16];
        // scanf("%s",s1);
        // i2c_write(I2C1, 0x50, 0, (unsigned char *)s1, strlen(s1));
        // printf("ok\n");
        // delayms(500);
        // char s2[16] = {0};
        // i2c_read(I2C1, 0x50, 0, (unsigned char *)s2, strlen(s1));
        // puts((char *)s2);
        delayms(500);
        float f = lm75_get_temperature();
        int i = f * 10;
        int n = i / 10;
        int m = i % 10;
        printf("%d.%d",n,m);
    }

    return 0;
}
更多推荐

 23
 0
- 0


 已为社区贡献3条内容

所有评论(0)