
红外对管传感器的小车设计与避障

简介:红外对管小车利用红外传感器进行导航和避障,通过发射和接收红外光来检测物体的存在、距离或运动。在小车应用中,红外对管传感器可以帮助小车沿线路行驶或避免障碍物。本设计涉及到PID控制算法的使用,以提高小车系统的稳定性和响应速度。 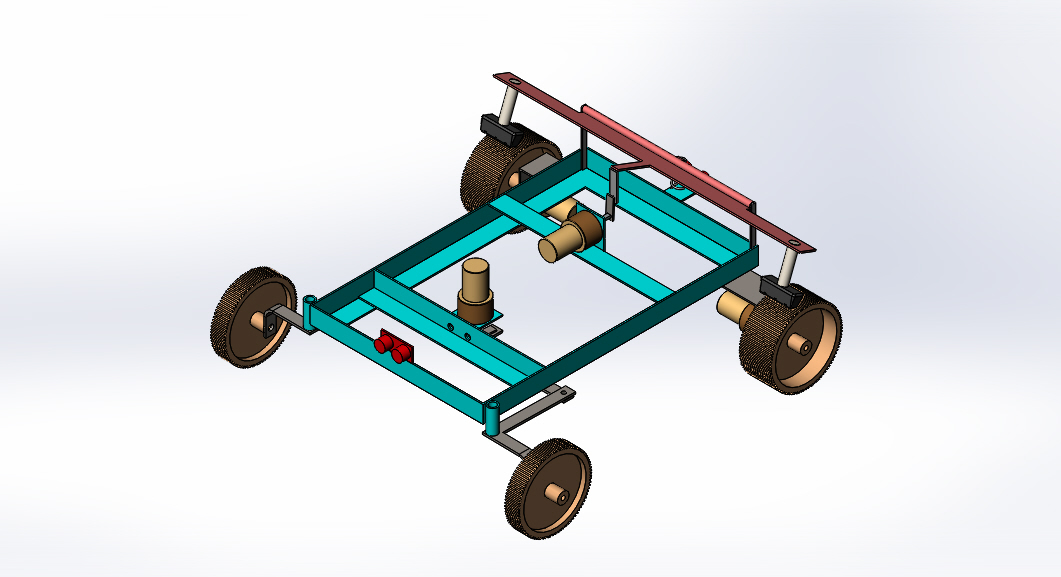
1. 红外对管传感器工作原理
红外对管传感器是利用红外光发射与接收来检测物体的传感器,它们常用于自动化控制和检测系统中。在本章中,我们将探讨其基本工作原理,即传感器是如何通过发射红外光,并接收由于物体阻挡而反射或吸收红外光的变化,来判断物体的存在与位置的。
首先,一个典型的红外对管传感器由红外发射器和接收器组成。发射器持续地向检测范围发出红外光,而接收器则负责监测是否有红外光被返回。当路径上没有物体时,红外光直接射出,接收器接收到的信号较弱;而当路径上有物体存在时,红外光会被物体阻挡或反射,接收器接收到的信号就会发生变化,从而触发传感器的反应。
红外对管传感器的响应原理涉及到光与物质相互作用的基本物理现象,包括吸收、反射和透射。这些基本物理原理是传感器工作的重要依据。随着技术的发展,红外对管传感器也变得更加复杂和高效,能够适应各种不同的应用场景。
2. 红外对管传感器在小车中的应用
2.1 红外对管传感器的结构与特性
2.1.1 传感器的组成及功能解析
红外对管传感器是一种广泛应用于机器人、自动门、生产线等场合的检测装置。它的基本构成包括发射器和接收器,发射器负责发出红外光,而接收器则负责检测是否接收到该红外光。当有物体通过发射器与接收器之间时,由于物体的遮挡,接收器将无法检测到红外光,从而产生信号变化。这种变化可以被用来识别物体的通过或在控制领域中用于开关闭合。
传感器的工作原理依赖于红外光的发射和接收。发射器通常是一个红外LED,它可以发出特定波长的红外光。接收器则是一个红外光电二极管或者光敏晶体管,它们对发射器发出的红外光敏感。在理想情况下,当发射器发出的红外光直接照到接收器时,接收器检测到高电平信号;当有物体遮挡时,接收器检测到低电平信号。
下面是一段代码示例,展示如何使用Arduino读取红外对管传感器的状态:
const int sensorPin = 2;  // 定义连接到红外对管传感器的Arduino引脚
int sensorState = 0;      // 用于存储传感器状态的变量

void setup() {
  pinMode(sensorPin, INPUT);  // 设置引脚模式为输入
  Serial.begin(9600);         // 初始化串口通信
}

void loop() {
  sensorState = digitalRead(sensorPin); // 读取传感器状态
  Serial.println(sensorState);          // 输出传感器状态到串口监视器
  delay(50);                            // 稍作延迟以减少读数频率
}
在这段代码中,我们定义了一个名为 sensorPin 的引脚变量用于连接到传感器,并设置该引脚为输入模式。在 loop 函数中,我们通过 digitalRead 函数读取传感器的状态,并将其输出到串口监视器。当传感器检测到红外光时,输出为高电平;未检测到红外光时,输出为低电平。
2.1.2 对管传感器的响应原理
红外对管传感器的响应原理基于光电效应,即当红外光照射到光电二极管或者光敏晶体管时,会引发电流的流动。如果发射器与接收器之间没有遮挡物,发射器发出的红外光直接射到接收器上,接收器的电路中便会产生电流,从而导通电路。相反,如果有物体通过发射器和接收器之间,红外光被物体吸收或反射,接收器的电路中便不会产生足够的电流,电路不会导通。
在实际应用中,红外对管传感器的响应时间也是一个重要的参数。响应时间指传感器从检测到遮挡物到输出变化信号所需的时间。高速响应的传感器可以用于快速移动物体的检测,如自动售货机中的物品计数或高速流水线上的产品定位。
响应时间的优劣直接影响到小车控制系统的反应速度。例如,在一个避障小车项目中,如果红外对管传感器的响应时间过长,小车在遇到障碍物时可能无法及时做出反应,进而导致碰撞或偏离预定路径。因此,在选择传感器时,要结合实际应用场景,考虑其响应时间是否满足设计要求。
// 以下示例展示了如何计算红外对管传感器的响应时间
const int sensorPin = 2; // 定义连接到红外对管传感器的Arduino引脚
int sensorState = 0;     // 用于存储传感器状态的变量
unsigned long timeStart; // 开始计时的时间点
unsigned long timeEnd;   // 结束计时的时间点

void setup() {
  pinMode(sensorPin, INPUT);
  Serial.begin(9600);
}

void loop() {
  timeStart = millis();  // 开始计时
  sensorState = digitalRead(sensorPin); // 读取传感器状态
  while(digitalRead(sensorPin) == sensorState){ // 等待传感器状态发生变化
    timeEnd = millis();  // 结束计时
  }
  Serial.print("Response Time: "); // 输出响应时间
  Serial.println(timeEnd - timeStart); // 计算并输出响应时间
  delay(50);
}
在这段代码中,我们使用 millis 函数来计时,记录从读取到传感器状态变化之前的时间点( timeStart )到读取到状态变化之后的时间点( timeEnd )。通过计算两者之差,我们得到传感器的响应时间。
2.2 红外对管传感器与小车的结合
2.2.1 小车的硬件架构设计
在设计一个配备红外对管传感器的小车时,硬件架构设计是至关重要的。一个好的硬件架构不仅需要支持传感器的接入,还需要为小车提供足够的处理能力、动力、方向控制以及通信接口。通常,一个基本的小车硬件架构包含以下几个核心组件:
-
微控制器:作为小车的大脑,微控制器负责接收传感器数据,进行逻辑判断,并控制小车的运动。Arduino是最常用的微控制器之一,因其编程简单、扩展性强而广受欢迎。
-
电机驱动板:负责接收微控制器的控制信号,并驱动电机转动。根据电机的类型(直流电机、步进电机等),所选择的驱动板也会有所不同。
-
电源模块:为微控制器和电机提供稳定的电源。通常需要选择适当的电池和稳压器。
-
红外对管传感器:安装于小车前端,用于检测前方障碍物。
-
其他传感器:根据需要,可能还会安装如超声波传感器、加速度计等其他传感器。
在搭建硬件架构时,我们通常会绘制电路图来规划各个组件之间的连接关系。下面是一个简化的电路图示例:
graph TD
    A[微控制器] -->|控制信号| B(电机驱动板)
    B -->|动力| C(直流电机)
    A -->|数据| D(红外对管传感器)
    C -->|运动| E(小车底盘)
    A -->|电源| F(电源模块)
在这个示例中,微控制器通过控制信号线连接到电机驱动板,再由驱动板驱动直流电机,从而带动小车的运动。同时,红外对管传感器与微控制器相连,实时传输检测到的障碍物信息。整个系统由电源模块提供电能。
2.2.2 传感器在小车上的安装与布线
安装红外对管传感器时,需要考虑传感器的位置和角度,以确保它能够准确检测到前方的障碍物。在实际操作中,常用的方法是将传感器固定在小车前端,并略微向下倾斜,这样可以降低由于地面反光对传感器造成干扰的风险。
布线方面,需要将红外对管传感器的发射器和接收器分别连接到微控制器的相应引脚上。通常,发射器连接到一个数字输出引脚,而接收器连接到一个数字输入引脚。为避免电路干扰,发射器和接收器之间的线应尽可能短,并且应使用屏蔽线。
在小车的电路板上,我们还需要连接电机驱动板、电源模块以及可能的其他传感器。每一步连接都应仔细检查,确保连接正确无误。布线完成后,应进行简单的功能测试,验证所有连接都按照预期工作。
下表总结了红外对管传感器在小车上的安装与布线时需要注意的几个关键步骤:
| 步骤 | 描述 | | ---- | ---- | | 确定安装位置 | 将传感器固定在小车前端中央位置,略微向下倾斜,避免地面反光干扰。 | | 连接发射器 | 将红外发射器的正极连接到微控制器的数字输出引脚,负极接地。 | | 连接收器 | 将红外接收器的正极连接到微控制器的数字输入引脚,负极接地。 | | 布线 | 确保线缆整洁有序,使用屏蔽线减少干扰,并尽可能缩短线缆长度。 | | 功能测试 | 上传测试代码到微控制器,检查传感器是否能正确检测到障碍物。 |
通过精心设计的硬件架构和细致的安装布线工作,小车能够有效地利用红外对管传感器实现各种功能,如自动避障、寻线行驶等。接下来的章节将深入探讨这些功能的实现原理和技术细节。
3. 寻线行驶与避障功能实现
3.1 寻线行驶技术原理
3.1.1 寻线算法的基本概念
寻线行驶是小车根据预设路径进行导航的一种技术。它通常涉及对预设路径的检测,如通过红外传感器检测路径上的反射信号,然后通过算法解析这些信号来确定小车的位置和行驶方向。常用的寻线算法包括PID控制、模糊逻辑控制、遗传算法等。其中,PID控制是应用最为广泛的一种,因为它能提供准确而快速的控制响应,而且调整参数相对直观。
3.1.2 寻线传感器的信号处理方法
寻线传感器的信号处理方法主要是将传感器检测到的模拟信号转换为数字信号,然后通过算法进行处理。这通常涉及到一个模数转换器(ADC),将传感器的电压变化转换成数字值。数字值经过算法处理,可以确定小车相对于路径的位置,进而决定其行驶方向。为了提高信号的处理效率,可能需要对信号进行滤波处理,减少环境噪声的干扰。
3.2 避障技术原理与实践
3.2.1 避障策略的选择与实现
避障策略是指小车在移动过程中遇到障碍物时的应对措施。常见的避障策略包括基于距离的避障(如超声波传感器)、基于图像的避障(使用摄像头和图像处理技术)、以及基于预设路径的避障(结合寻线技术)。在实际应用中,为了提高避障的可靠性,通常会将多种传感器的数据融合,结合决策算法来决定避障动作。
3.2.2 避障算法的具体应用实例
举一个避障算法的具体应用实例,假设我们使用红外传感器来检测前方障碍物的距离。当传感器检测到障碍物距离小于设定的安全阈值时,小车将执行一个预先定义好的避障程序,这通常包括降低速度、停止、转向等动作。可以通过以下伪代码来表示这个过程:
def avoid_obstacle():
    distance = get_distance_from_sensor()
    if distance < SAFE_THRESHOLD:
        slow_down()
        stop()
        turn()
在这个过程中, get_distance_from_sensor() 函数会根据传感器的读数返回前方障碍物的距离, slow_down() , stop() , 和 turn() 是控制小车动作的函数。这样的设计使得避障行为可以在传感器检测到潜在威胁时迅速响应。
接下来,我们将详细介绍PID控制算法如何在小车寻线行驶中得到应用。
4. PID控制算法在小车寻线中的应用
4.1 PID控制理论基础
4.1.1 PID控制算法的组成
PID(比例-积分-微分)控制算法是一种闭环控制策略,广泛应用于工业自动化和电子控制系统中。在小车寻线行驶中,PID控制器通过计算误差值(即设定值与实际输出值之间的差异)来调整控制输入量,使得小车的行驶路径接近预定的轨迹。
比例(P)环节负责对当前误差做出响应,其输出与误差值成正比。积分(I)环节用于消除稳态误差,其输出与误差值的累积成正比。微分(D)环节则预测系统未来的行为,减少响应中的超调和振荡。
PID控制器的控制律可以表示为: [ u(t) = K_p e(t) + K_i \int_{0}^{t} e(t) dt + K_d \frac{de(t)}{dt} ] 其中,( u(t) )是控制输入,( e(t) )是误差值,( K_p )、( K_i )、( K_d )分别是比例、积分、微分三个环节的增益系数。
4.1.2 PID参数的意义与调整方法
每个环节的增益系数对控制性能有着直接的影响:
- 比例增益(K_p) :影响系统的响应速度和稳定性。较高的( K_p )会使得系统快速响应误差,但可能导致系统振荡。
- 积分增益(K_i) :影响系统消除稳态误差的能力。较大的( K_i )有助于减少或消除长期误差,但可能会导致响应变慢或过度调节。
- 微分增益(K_d) :改善系统的动态响应,减少超调。合适的( K_d )可以提高系统的稳定性和响应速度,但若过大则可能放大噪声的影响。
调整PID参数是实现理想控制效果的关键。一般来说,参数调整需要根据系统的具体响应进行迭代优化。常见的调整方法有:
- 经验试错法 :根据经验对参数进行调整,观察系统响应,逐步接近理想的控制效果。
- 齐格勒-尼科尔斯法 (Ziegler-Nichols):一种更为系统的参数调整方法,通过观察系统的临界响应来计算参数。
- 软件仿真 :使用仿真工具来模拟系统对不同参数的响应,从而选择最佳参数。
4.2 PID算法在小车寻线控制中的实践
4.2.1 小车速度与方向的PID控制
在小车寻线行驶过程中,我们通常需要控制两个重要的变量:速度和方向。速度控制确保小车能够按照既定的路线以合适的速度行驶,而方向控制确保小车在行驶过程中能够正确地转向,以便跟踪预定轨迹。
通过PID控制算法,我们可以对小车的速度和转向进行精确控制:
- 速度控制 :使用PID控制器来维持小车的速度恒定,或者根据行驶环境的变化动态调整速度。例如,当遇到转弯时,我们可能需要降低速度以避免翻车或者偏离路径。
- 方向控制 :使用PID控制器来实时调整小车的行驶方向,使其始终保持在轨迹上。方向的调整通常是基于传感器读数,比如红外传感器的信号,这些信号转换为误差值后输入到PID控制器中。
4.2.2 PID控制的调试与性能评估
在应用PID控制算法时,调试是一个至关重要的步骤。调试的目的是找到一组适合小车特性和寻线需求的PID参数,以获得最优的控制性能。
调试过程通常涉及以下步骤:
- 初始化参数 :开始时可以选择一些经验参数或者使用Ziegler-Nichols法等方法初步设定( K_p )、( K_i )、( K_d )。
- 比例增益调整 :首先增加( K_p )直到系统出现持续振荡,记录此时的( K_p )值作为上限( K_{p_{max}} )。
- 积分增益调整 :将( K_p )设定为( K_{p_{max}} )的一半,然后逐步增加( K_i ),直到系统出现持续振荡。
- 微分增益调整 :在( K_p )和( K_i )调整好之后,逐步增加( K_d ),观察系统反应,直到控制效果最佳。
性能评估则包括:
- 响应时间 :系统从接收到命令到达到稳定状态所需的时间。
- 超调量 :控制量超过设定值的最大值。
- 稳定误差 :系统达到稳态后输出值与设定值之间的差值。
通过评估这些性能指标,我们可以判断PID控制器的表现,并据此进一步微调参数,以达到最佳性能。
| PID 参数    | 初值设定 | 调整方向 | 注意事项                         |
|-------------|---------|----------|----------------------------------|
| 比例增益 \(K_p\) | 1.0     | 增加     | 避免过大的振荡                   |
| 积分增益 \(K_i\) | 0.1     | 增加     | 避免积分饱和和过慢的响应速度     |
| 微分增益 \(K_d\) | 0.05    | 增加     | 避免过大的噪声敏感性和振荡        |
在小车控制系统中应用PID控制算法是一个动态的过程,需要反复测试和优化。通过不断调整PID参数来适应不同的行驶条件和轨迹,我们可以实现对小车寻线行驶的精确控制。
# 以下是小车速度控制的简单PID控制代码示例
# 请注意,这段代码需要嵌入到更大的系统控制框架中才能运行

class PIDController:
    def __init__(self, kp, ki, kd, setpoint):
        self.kp = kp
        self.ki = ki
        self.kd = kd
        self.setpoint = setpoint
        self.error_sum = 0
        self.last_error = 0
        self.last_time = None

    def update(self, current_value):
        current_time = time.time()
        error = self.setpoint - current_value
        error_diff = error - self.last_error if self.last_time else 0
        self.error_sum += error

        if self.last_time is not None:
            delta_time = current_time - self.last_time
            p = self.kp * error
            i = self.ki * self.error_sum * delta_time
            d = self.kd * (error_diff / delta_time) if delta_time > 0 else 0
        else:
            p = 0
            i = 0
            d = 0

        output = p + i + d
        self.last_error = error
        self.last_time = current_time
        return output

# 实例化PID控制器并用于速度控制
pid_speed_controller = PIDController(kp=1.0, ki=0.1, kd=0.05, setpoint=20)
current_speed = 18  # 假设当前速度为18单位

# 更新PID控制器并获取调整后的速度控制指令
adjustment = pid_speed_controller.update(current_speed)
commanded_speed = current_speed + adjustment  # 假设系统直接根据调整值改变速度

# 输出调整后的速度
print(f"调整后的速度为: {commanded_speed}")
在代码块中,我们创建了一个简单的PID控制器类,用于演示如何实现PID控制逻辑。实例化该类时,需要为比例、积分和微分增益提供初始值,并设定目标值(setpoint)。 update 方法用于根据当前读取值计算并返回控制调整值,这个调整值随后被用来更新系统的当前速度控制。
代码逻辑解读:
- PID控制器类初始化时,接收比例、积分、微分增益值和设定目标值。
- 在
update方法中,首先记录当前误差和时间,计算误差变化率。 - 根据时间差计算积分项,确保在时间间隔为零时,积分项不会导致除零错误。
- 计算比例、积分、微分三项,并合并为最终的输出值。
- 更新类的内部状态,为下一次调用
update方法做准备。
以上代码是一个简化的PID控制示例,实际应用中需要根据具体硬件和软件环境进行适当调整。此外,PID参数的调整通常需要结合实际场景进行多次尝试和优化。
5. PID控制器的工作机制与参数调整
5.1 PID控制器的内部工作机制
5.1.1 控制器的反馈回路解析
PID控制器,即比例-积分-微分控制器,是一种广泛应用于自动化控制领域的算法。控制器的工作原理是基于反馈回路,它通过比较设定值(Set Point, SP)和实际输出值(Process Variable, PV),来计算偏差(Error),并基于这个偏差产生一个控制信号(Control Variable, CV),以驱动执行机构,使系统输出接近或达到设定值。
反馈回路的组成包括三个主要部分:比例(P)、积分(I)和微分(D)。比例部分对当前的偏差进行响应;积分部分累加过去所有的偏差,对系统的长期偏差进行响应;微分部分预测偏差的未来趋势,对系统动态响应进行调整。这三个部分共同工作,使得PID控制器能够对系统输出进行精确控制。
下面是一个简化的PID控制器的方程:
[ CV(t) = K_p \cdot Error(t) + K_i \cdot \int Error(t) \, dt + K_d \cdot \frac{dError(t)}{dt} ]
其中,( K_p )、( K_i ) 和 ( K_d ) 分别是比例、积分、微分的增益系数。
5.1.2 控制器误差与控制量的关系
在PID控制器中,误差是指设定值与过程变量之间的差异,是控制器工作的基础。控制量(CV)则是控制器输出的信号,用来调整执行机构的状态,以减少误差。误差与控制量的关系是直接相关的:
- 比例(P) :对应的是误差的当前值。比例增益(( K_p ))越大,控制作用越强烈,但过大的比例增益可能会导致系统产生超调甚至振荡。
- 积分(I) :对应的是误差的累积值。积分作用可以消除长期稳态误差,但积分作用过强可能导致系统响应迟缓,产生积分饱和。
- 微分(D) :对应的是误差的变化率。微分作用可以预测系统行为,减少超调,加快响应速度,但过强的微分作用可能放大噪声,影响系统的稳定性。
因此,PID控制器的调整需要找到一个平衡点,使得这三部分的作用互相协调,达到最佳控制效果。
5.2 PID参数的微调与优化技巧
5.2.1 参数调整的方法论
调整PID参数是控制器调优的关键步骤。常见的调整方法有:
- 经验法 :依据经验直接设定PID参数,这种方法依赖于操作员的经验。
- 试错法 :通过反复试错来调整参数,这种方法简单但耗时耗力。
- 临界比例法 (Ziegler-Nichols方法):通过观察系统的阶跃响应,找出临界点,然后根据经验公式计算出PID参数。
- 软件模拟 :使用仿真软件预先模拟系统响应,通过仿真结果来调整参数。
不论使用哪种方法,最终目的是要达到快速响应且无超调的控制效果。调整参数时,应逐步进行,每次修改后都要观察系统行为的变化,并相应地调整其他参数。
5.2.2 通过实验获取最优PID参数
以下是通过实验获取最优PID参数的步骤:
- 设置初始参数 :按照经验设置一组初始的PID参数。
- 执行阶跃测试 :对系统施加一个阶跃输入,并观察输出曲线。
- 分析响应曲线 :分析曲线的上升时间、超调量、振荡频率等,判断系统的动态特性。
- 调整PID参数 :根据曲线特性调整PID参数。如:
- 如果系统响应迅速但存在超调,则可能需要降低比例增益( K_p )或增加微分增益( K_d )。
- 如果系统响应太慢,则可能需要增加比例增益( K_p )。
- 重复测试 :不断重复上述测试和调整过程,直至获得满意的结果。
最终,通过实验不断优化调整PID参数,可以得到一组适应具体系统的最优PID参数。
由于PID参数调整是一个复杂且迭代的过程,因此在实际操作中,通常会配合控制软件或者编程语言来实施这些调整。对于IT行业的专业人士来说,这意味着需要对编程和软件应用有一定的了解。在自动化控制系统中,PID参数的调整也可以通过各种编程语言实现,例如C、C++、Python等,这些都是IT专业人员所熟悉的工具。
一个简单的示例代码块,展示了如何使用Python语言结合scipy库中的PID控制器来进行参数调整:
from scipy import signal
import numpy as np
import matplotlib.pyplot as plt

# 设定系统参数
Kp = 1.0  # 比例增益
Ki = 0.0  # 积分增益
Kd = 0.0  # 微分增益

# 创建PID控制器
pid = signal.TransferFunction([Kp, Ki, Kd], [1, 0, 0])

# 设定系统阶跃响应
t, y = signal.step(pid)

# 绘制系统响应曲线
plt.plot(t, y)
plt.title("PID Controller Step Response")
plt.xlabel("Time [s]")
plt.ylabel("Output")
plt.grid(True)
plt.show()
该代码段创建了一个PID控制器,并绘制了其阶跃响应。通过改变参数 Kp 、 Ki 和 Kd 的值,可以观察不同的控制器参数对系统响应的影响,进而对PID控制器的参数进行优化。这种软件辅助的调整方法,可以显著减少实验次数,加快调试进程。
6. 红外对管小车的设计与自动化控制技术
6.1 小车的系统设计框架
6.1.1 自动化控制系统的组成
自动化控制系统是由传感器、控制器、执行器和反馈回路组成的复杂系统。在红外对管小车中,系统的设计目标是实现自动化的寻线行驶和避障功能。
- 传感器 :包括红外对管传感器、超声波传感器等,它们负责收集环境信息并转换成电信号。
- 控制器 :处理传感器数据并根据预设的控制算法做出决策,控制执行器动作。
- 执行器 :如电机驱动器,执行控制器的指令,实现小车的运动控制。
- 反馈回路 :由编码器等元件组成,提供速度和位置信息,实现闭环控制。
flowchart LR
    S(传感器) --> C(控制器)
    C --> A(执行器)
    A --> R[反馈回路]
    R --> C
6.1.2 控制系统的设计流程与方法
自动化控制系统的设计过程遵循以下步骤:
- 需求分析 :确定小车的任务和性能指标。
- 系统规划 :选择合适的传感器、控制器、执行器。
- 硬件选型 :根据任务要求和成本考虑选择合适的硬件。
- 软件设计 :编写控制程序并调整PID参数。
- 系统集成 :将硬件和软件结合起来形成完整系统。
- 测试与优化 :反复测试以优化性能,确保稳定可靠。
在设计过程中,软件层面是灵活可调整的关键。通过编写程序来实现对硬件的精确控制,比如使用PID算法对电机速度和方向进行精准调整。
graph TD
    A[需求分析] --> B[系统规划]
    B --> C[硬件选型]
    C --> D[软件设计]
    D --> E[系统集成]
    E --> F[测试与优化]
6.2 自动化控制技术的集成与创新
6.2.1 技术集成的挑战与对策
集成自动化控制技术的过程中,会遇到多种挑战:
- 硬件兼容性 :确保各个硬件组件之间能够顺畅通信。
- 软件稳定性 :控制程序需要稳定运行,不能出现异常。
- 调试难度 :调试过程可能漫长且复杂,需要有耐心和细致。
对策包括:
- 模块化设计 :将系统分成多个模块,便于单独调试和集成。
- 逐步测试 :逐个测试硬件组件,然后逐步集成软件。
- 仿真测试 :使用仿真软件对系统进行测试,减少实际测试中出现的问题。
6.2.2 创新应用案例分析与展望
利用自动化控制技术,可以将红外对管小车应用于多种创新场景。例如,在工厂自动化领域,小车可以执行物料搬运任务,减轻人工劳动强度。在农业领域,小车可以进行田间作物监测,提高效率。
未来,随着人工智能、机器学习等技术的发展,红外对管小车有望实现更高级别的自动化,如自主学习最佳路径、自动识别作物病害等。
| 创新应用领域 | 应用案例 |
| ------------- | -------- |
| 工业自动化    | 物料搬运、生产线上零件检测 |
| 农业自动化    | 植物病害检测、水分监控 |
| 物流运输      | 自动驾驶配送小车 |
通过集成最新技术,红外对管小车不仅能够实现简单的自动导航任务,还可以在多种环境中提供增值服务,为未来智能科技的发展提供了一个生动的范例。
7. 红外对管小车的高级编程与调试技巧
红外对管小车的构建不仅限于硬件的装配和基本的控制逻辑实现,它还涉及到高级编程技巧和调试方法,这对于小车性能的优化和功能扩展至关重要。本章节将详细介绍小车编程与调试过程中需要注意的关键技术点。
7.1 高级编程技术
高级编程技术在小车中的应用主要体现在控制算法的实现和数据处理上。例如,实现复杂的路径规划、多传感器融合、动态避障等高级功能。
7.1.1 数据结构与算法的实现
在编程中,合理使用数据结构可以大幅提高数据处理的效率。例如,使用队列存储寻线过程中的路径点,以方便回溯和路径优化。
from collections import deque

class Queue:
    def __init__(self):
        self._queue = deque()

    def enqueue(self, item):
        self._queue.append(item)

    def dequeue(self):
        return self._queue.popleft()

    def size(self):
        return len(self._queue)
7.1.2 动态内存管理和资源控制
在小车的嵌入式系统中,动态内存管理是需要特别关注的点。合理分配和释放内存资源,可以防止内存泄漏等问题。
// 示例:使用动态内存分配和释放
#include <stdlib.h>

int* allocate_memory(int size) {
    int* ptr = (int*)malloc(size * sizeof(int));
    if(ptr == NULL) {
        // 处理分配失败的情况
    }
    return ptr;
}

void free_memory(int* ptr) {
    free(ptr);
}
7.2 调试技巧与性能分析
调试是小车开发过程中不可缺少的环节,通过调试我们可以了解程序的运行状态,发现并修正错误。
7.2.1 使用调试工具进行问题定位
调试工具如GDB或IDE自带的调试器可以让我们逐步执行代码,检查变量状态和程序流程。
gdb mycar_program
# 在gdb中逐步执行代码
step
next
# 打印变量值
print variable_name
# 继续执行到下一个断点
continue
7.2.2 性能分析方法
性能分析对于优化小车运行效率和响应时间至关重要。常见的性能分析方法包括时间分析和资源消耗分析。
// 示例:使用top命令查看系统资源消耗
top
7.2.3 日志记录与问题复现
在开发阶段,合理的日志记录可以帮助我们快速定位问题。而问题复现是确保修正措施有效性的重要步骤。
# 示例:Python中的日志记录
import logging

logging.basicConfig(level=logging.DEBUG)
logger = logging.getLogger(__name__)

def my_function():
    try:
        # 尝试执行某操作
    except Exception as e:
        logger.error("Function my_function failed with error: %s", e)
7.3 编程实践案例
在实际的小车编程中,我们需要将理论与实践相结合,下面是一个实际编程实践的案例。
7.3.1 实现一个避障小车
避障小车需要利用超声波传感器实时获取周围环境信息,并根据这些信息来调整小车的行驶方向。
// 示例代码片段,使用超声波传感器实现避障
#include <Servo.h>

Servo myServo;
int echoPin = 9;
int trigPin = 10;
int distance;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Serial.begin(9600);
  myServo.attach(11);
}

void loop() {
  long duration, distance;
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = duration*0.034/2;

  Serial.print("Distance: ");
  Serial.println(distance);

  if (distance < 20) {
    myServo.write(0);
    delay(300);
    myServo.write(90);
    delay(300);
    myServo.write(180);
    delay(300);
  }
}
在上述代码中,我们首先定义了超声波传感器的触发和回声引脚,并初始化串行通信。在主循环中,我们通过发送一个高电平脉冲,然后等待回声来计算距离。如果测量到的距离小于20厘米,我们通过调整舵机来改变小车的方向。
通过本章节的介绍,我们能够理解并掌握红外对管小车在高级编程和调试过程中应该注意的技术要点,这将有助于我们更好地实现复杂的控制任务和优化小车性能。
简介:红外对管小车利用红外传感器进行导航和避障,通过发射和接收红外光来检测物体的存在、距离或运动。在小车应用中,红外对管传感器可以帮助小车沿线路行驶或避免障碍物。本设计涉及到PID控制算法的使用,以提高小车系统的稳定性和响应速度。
更多推荐


 20
 0
- 0


 已为社区贡献6条内容

所有评论(0)