
APDS990X光感应传感器驱动编程实战教程:Unix/Linux环境

简介:本文详细介绍了在Unix/Linux操作系统下实现APDS990X光感应传感器驱动编程的全过程。APDS990X是一款广泛应用于智能手机和物联网设备中的高性能传感器,具备精确检测环境光照强度的能力。文章涵盖了驱动编程的基础,如内核模块注册、I2C通信、读写操作实现,以及用户空间接口设计等方面。通过这些知识和技巧的学习,开发者将能够深入了解Linux系统与硬件交互的机制,并为其他I2C设备驱动开发提供实践参考。 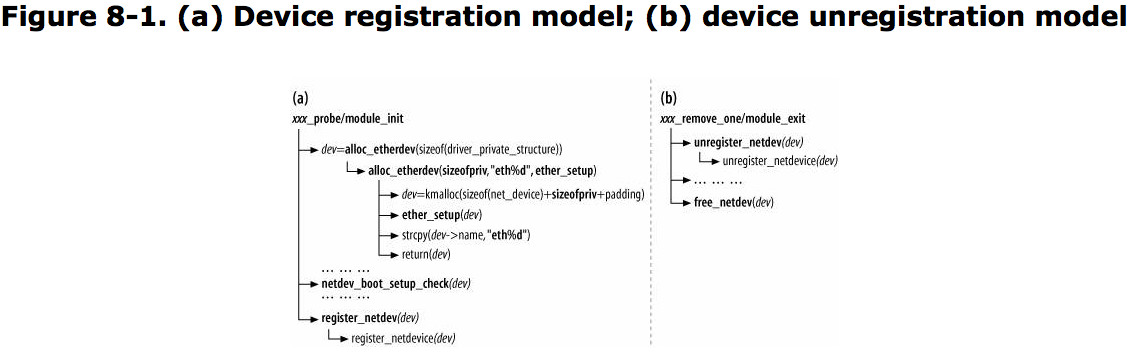
1. APDS990X传感器简介与特性
在现代的智能设备中,传感器的应用变得越来越广泛,它们对于设备的智能交互功能起着至关重要的作用。APDS990X系列传感器是一款集成了光感应、接近感测、RGB色彩感测和环境光感测功能的多功能传感器,通常用于移动设备和可穿戴设备中,以支持触摸手势、环境光线感应和颜色识别等功能。该传感器具有低功耗、高精度以及高速度响应的特性,得到了工业界的普遍认可。
APDS990X系列传感器特性分析
APDS990X传感器主要特性包括:
- 环境光感测 :通过测量光线强度,它可以帮助设备优化屏幕亮度,改善用户体验。
- 接近感测 :可以检测设备和用户之间的距离变化,用于实现如接听电话时关闭屏幕等功能。
- 色彩感测 :RGB传感器可感应周围环境的色彩,以提供更为丰富的互动体验。
- 手势识别 :通过识别手的移动,用户能够实现无需触碰的控制,如挥动手掌来接听电话。
APDS990X在智能设备中的应用
在智能手表、智能手机等设备中,APDS990X传感器能够实现多种功能:
- 屏幕亮度自适应调整 :根据环境光线变化自动调整屏幕亮度。
- 智能提示 :通过接近传感器,手机可以实现举手亮屏、放置桌面静音等智能操作。
- 颜色和环境感应 :使得设备能够根据环境色调整界面主题或自动调整图像设置,增强现实感。
- 手势控制 :支持用户通过简单手势进行交互,例如翻页、静音电话等。
综上所述,APDS990X传感器作为一种先进的多功能集成传感器,对于提升智能设备的用户体验有着不可或缺的作用。下一章,我们将探讨Unix/Linux内核驱动编程基础,以深入了解如何在操作系统层面支持和优化这类传感器的功能。
2. Unix/Linux内核驱动编程基础
2.1 Linux内核架构概述
Linux作为开源操作系统的重要代表,其内核架构的设计是高度模块化的,这对于驱动开发尤其关键。内核模块是Linux内核能够动态加载和卸载代码段的机制,使得系统管理员和开发者可以在运行时扩展系统功能,而无需重新编译整个内核。
2.1.1 内核模块的作用与结构
内核模块的主要作用是扩展Linux内核的功能,例如支持新的硬件设备或在运行时增加新的内核特性。模块通常包括两个核心部分:初始化函数和清理函数。
- 初始化函数,通常命名为
init_module,在模块加载到内核时执行。 - 清理函数,通常命名为
cleanup_module,在模块卸载时执行。
内核模块的结构示例如下:
#include <linux/module.h>   // 必需的,支持动态添加模块到内核
#include <linux/kernel.h>   // 包含了内核的核心功能

// 模块加载时执行的函数
static int __init mod_init(void)
{
    printk(KERN_INFO "Hello, Kernel!\n");
    return 0; // 如果成功加载返回0,否则返回错误代码
}

// 模块卸载时执行的函数
static void __exit mod_exit(void)
{
    printk(KERN_INFO "Goodbye, Kernel!\n");
}

module_init(mod_init);
module_exit(mod_exit);

MODULE_LICENSE("GPL"); // 指定许可证类型
MODULE_AUTHOR("Your Name"); // 模块作者
MODULE_DESCRIPTION("A Simple Example Linux Module"); // 模块描述
2.2 编写内核驱动的基本要素
编写一个内核驱动需要深入理解内核数据结构和内存管理等核心概念。驱动程序开发者必须考虑到硬件设备的接口以及如何将其抽象成内核可以操作的方式。
2.2.1 内核数据结构的理解
内核数据结构是内核驱动编程的基础,包括各种链表、树、散列表等。例如,在设备驱动开发中常用的 struct device 和 struct file_operations 结构分别用于表示一个设备和该设备上可用的操作。
2.2.2 内存管理和分配机制
内核内存管理是驱动开发中的重要部分。在内核中动态分配和释放内存需要特别注意,因为不当的内存操作可能导致系统崩溃。内核提供了一系列内存分配函数,如 kmalloc 和 vmalloc ,以及对应的释放函数。
void *kmalloc(size_t size, gfp_t flags);
void *vmalloc(unsigned long size);
-
kmalloc用于分配物理连续的内存块。 -
vmalloc用于分配大块内存,这些内存块在物理上可能不连续。
2.2.3 硬件抽象层的实现原理
硬件抽象层(HAL)是操作系统与硬件通信的中间层,它隐藏了具体的硬件实现细节,向上提供统一的接口。在Linux内核驱动开发中,HAL的实现依赖于一组预定义的接口和数据结构,如设备树(Device Tree)中的描述。
2.3 驱动代码的编写与测试
驱动代码的编写需要遵循严格的编程规范和接口定义。完成编写之后,必须通过一系列的测试来确保驱动的稳定性和性能。
2.3.1 驱动代码的模块化设计
模块化设计可以提高代码的可读性和可维护性。在Linux驱动开发中,通常会将设备的初始化、操作函数以及清理工作分散到不同的函数中。
2.3.2 内核模块的加载与卸载
内核模块的加载与卸载是驱动开发的基础。加载模块通常使用 insmod 或 modprobe 命令,而卸载模块则使用 rmmod 或 modprobe -r 命令。
2.3.3 驱动的编译与调试技巧
驱动编译需要正确设置编译环境,例如配置内核头文件路径、指定交叉编译工具链等。调试技巧包括使用printk打印调试信息、利用内核调试器如kgdb或kprobes等。
// 使用printk输出调试信息
printk(KERN_INFO "Module is being loaded\n");
内核模块的编译示例:
obj-m += example.o

all:
    make -C /lib/modules/$(shell uname -r)/build M=$(PWD) modules

clean:
    make -C /lib/modules/$(shell uname -r)/build M=$(PWD) clean
在编写和测试驱动的过程中,开发者需要保持对内核稳定性和性能的持续关注。这要求驱动开发者不仅要有扎实的编程技能,还要有深入理解操作系统和硬件工作的能力。
3. I2C通信协议的应用
3.1 I2C通信协议详解
3.1.1 I2C协议的基础知识
I2C(Inter-Integrated Circuit)是一种由Philips公司开发的多主机串行总线协议,广泛应用于微控制器和各种外围设备之间的短距离通信。它只需要两根线:一根用于数据传输(SDA),另一根用于时钟信号(SCL)。I2C支持多主机系统,允许多个设备控制同一条总线,但同一时刻只能有一个主机进行通信。
I2C协议主要特点包括:
- 支持多主机功能,但同一时刻只允许一个主机活动。
- 设备地址可以是7位或10位,为设备寻址提供灵活性。
- 支持串行数据传输,以保证在较低的数据传输速率下,能够有效地减少所需的引脚数量。
- 通过地址识别和应答机制,支持简单的错误检测功能。
3.1.2 I2C总线的数据传输过程
I2C总线的数据传输过程大致可以分为以下几个步骤:
- 开始条件 :当SCL处于高电平时,SDA线上的信号由高到低的跳变表示I2C通信的开始。
- 寻址 :主机发送一个7位或10位的设备地址,随后发送一个读/写位以指明是读操作还是写操作。
- 应答 :被寻址的设备通过拉低SDA来响应主机,以表示已准备好进行数据传输。
- 数据传输 :数据以字节为单位进行传输,每传输一个字节后,接收方都要进行应答。
- 结束条件 :传输完成后,主机发送一个停止条件,即SDA线上的信号由低到高的跳变,表示I2C通信的结束。
3.2 I2C驱动开发流程
3.2.1 I2C驱动的初始化与配置
开发I2C驱动时,初始化与配置是至关重要的第一步。初始化需要包含以下内容:
- 定义I2C适配器 :适配器是I2C协议和硬件抽象层之间的桥梁,负责具体的通信任务。
- 初始化设备列表 :注册I2C总线上所有的设备,为它们分配唯一的地址和操作函数。
- 注册I2C驱动 :通过I2C核心注册驱动,使得驱动能够被适配器识别。
配置通常涉及设置I2C设备的通信速率、是否启用时钟扩展等参数。
static struct i2c_adapter my_i2c_adapter = {
    .owner = THIS_MODULE,
    .name = "my_i2c_adapter",
    .algo = &my_i2c_algorithm,
};

static int __init my_i2c_init(void)
{
    int ret;
    ret = i2c_add_adapter(&my_i2c_adapter);
    if (ret) {
        printk(KERN_ERR "Failed to register I2C adapter\n");
        return ret;
    }
    return 0;
}
3.2.2 I2C设备的地址解析与数据交换
在数据交换前,必须正确解析设备地址。I2C设备的地址通常由设备制造商提供。I2C驱动通过 i2c_transfer 或 i2c_master_send 和 i2c_master_recv 等函数与设备进行数据交换。
int i2c_transfer(struct i2c_adapter *adap, struct i2c_msg *msgs, int num);
int i2c_master_send(struct i2c_client *client, const char *buf, int count);
int i2c_master_recv(struct i2c_client *client, char *buf, int count);
3.2.3 I2C驱动的错误处理与异常管理
在I2C通信过程中,可能发生各种错误,如设备响应失败、数据传输错误等。有效的错误处理和异常管理机制是保证I2C驱动稳定性的关键。这通常包括对超时的处理、重复发送机制以及错误重传策略等。
static int my_i2c_transfer(struct i2c_adapter *adap, struct i2c_msg *msgs, int num)
{
    int i, ret;
    for (i = 0; i < num; i++) {
        ret = do_i2c_transfer(adap, msgs + i);
        if (ret != 0) {
            /* Handle error here */
            if (ret == -EREMOTEIO) {
                /* Timeout occurred */
                continue;
            } else if (ret == -EAGAIN) {
                /* Device is busy, try again */
                msleep(10);
                continue;
            }
            break;
        }
    }
    return ret;
}
通过上文,我们已经详细探讨了I2C通信协议的细节,以及如何在驱动开发中应用这些知识。I2C协议简单而强大,适用于各种场景的设备连接,其开发流程涵盖从初始化到错误处理的每个环节。掌握这些知识对于任何希望深入理解Linux内核驱动开发的工程师来说是必不可少的。
4. 设备驱动模块的注册与卸载
4.1 设备驱动模块注册机制
Linux内核中,设备驱动模块的注册机制是让内核知道驱动程序如何与硬件设备进行通信的必要步骤。注册过程涉及设备号的分配和设备类的创建,以及驱动程序与设备的匹配机制。
4.1.1 设备号与设备类的注册
设备号是系统用来标识设备的唯一编号。在Linux系统中,每个设备都由一个主要设备号(major number)和一个次要设备号(minor number)组成。主要设备号用来标识设备类型,次要设备号用来标识同一类型的多个设备。
设备类的注册是为了在用户空间提供一种抽象,使得设备的管理更为方便。设备类通常与设备类型对应,例如输入设备、块设备等。注册设备类可以创建一个与设备类型相关的目录,在该目录下可以创建设备文件,这样用户空间的程序就能通过这个目录来访问特定类型的设备。
以下是创建一个简单的设备类和设备号的代码示例:
#include <linux/cdev.h>
#include <linux/device.h>
#include <linux/fs.h>
#include <linux/kernel.h>
#include <linux/module.h>
#include <linux/uaccess.h>

#define CLASS_NAME "example_class"
#define DEVICE_NAME "example_device"
#define MINOR_BASE 0

static int major_number;
static struct class* example_class = NULL;
static struct cdev example_cdev;

static int device_open(struct inode *inode, struct file *file) {
    printk(KERN_INFO "Example: Device has been opened\n");
    return 0;
}

static int device_release(struct inode *inode, struct file *file) {
    printk(KERN_INFO "Example: Device successfully closed\n");
    return 0;
}

static ssize_t device_read(struct file *filp, char __user *buffer, size_t length, loff_t *offset) {
    printk(KERN_INFO "Example: Device read called\n");
    return 0; // Return 0 bytes read
}

static ssize_t device_write(struct file *filp, const char __user *buffer, size_t len, loff_t *off) {
    printk(KERN_INFO "Example: Device write called\n");
    return len; // Always "write" len bytes
}

static struct file_operations fops = {
    .open = device_open,
    .read = device_read,
    .write = device_write,
    .release = device_release,
};

static int __init example_init(void) {
    printk(KERN_INFO "Example: Initializing the Example LKM\n");

    major_number = register_chrdev(0, DEVICE_NAME, &fops);
    if (major_number<0) {
        printk(KERN_ALERT "Example failed to register a major number\n");
        return major_number;
    }
    printk(KERN_INFO "Example: registered correctly with major number %d\n", major_number);

    example_class = class_create(THIS_MODULE, CLASS_NAME);
    if (IS_ERR(example_class)) {
        unregister_chrdev(major_number, DEVICE_NAME);
        printk(KERN_ALERT "Failed to register device class\n");
        return PTR_ERR(example_class);
    }
    printk(KERN_INFO "Example: device class registered correctly\n");

    return 0;
}

static void __exit example_exit(void) {
    class_destroy(example_class);
    unregister_chrdev(major_number, DEVICE_NAME);
    printk(KERN_INFO "Example: Goodbye from the LKM!\n");
}

module_init(example_init);
module_exit(example_exit);
在这个代码中,首先注册了一个字符设备, register_chrdev 函数用于分配一个主设备号。然后创建了一个设备类,并在其中注册了一个设备。设备号和设备类是驱动程序与用户空间通信的基础,没有它们,用户空间的应用程序将无法找到并使用设备驱动程序提供的功能。
4.1.2 驱动与设备的匹配机制
在Linux内核中,驱动程序与设备的匹配机制允许内核根据设备的特定信息(如总线地址、设备ID、厂商ID等)来识别并加载合适的驱动。这种机制通常被称为设备树(Device Tree)或者ACPI(Advanced Configuration and Power Interface),在不同的系统架构中有所不同。
例如,在ARM架构中使用设备树,开发者在设备树源文件(.dts)中描述硬件设备信息,然后通过设备树编译器(DTC)将其编译成二进制形式(.dtb)。当系统启动时,内核会解析这个设备树二进制文件,根据其中定义的硬件信息来加载相应的驱动程序。
下面是一个简化的设备树的示例:
/dts-v1/;
#include "example.dtsi"

/ {
    model = "Example SoC Board";
    compatible = "example,soc-board";

    example@12340000 {
        compatible = "example,example-device";
        reg = <0x12340000 0x1000>;
    };
};
在上述示例中, example@12340000 代表一个设备实例,它的地址是 0x12340000 ,大小是 0x1000 。 compatible 属性用于匹配设备与驱动的兼容性字符串。
内核在启动过程中会根据这个设备树来加载设备驱动。设备驱动在初始化时,通过调用内核提供的API,可以查询设备树中的信息,然后根据设备的具体信息来注册设备或请求分配设备号。
4.1.3 驱动注册流程总结
设备驱动模块的注册机制是内核与设备通信的基础,涉及到的主要步骤如下:
- 设备号的注册:通过调用
register_chrdev或alloc_chrdev_region等函数,在内核中注册一个字符设备号。 - 设备类的创建:定义设备类,并通过
class_create函数在内核中创建一个新的设备类。 - 创建设备节点:通过
device_create函数,将内核中的设备类与设备号关联,创建一个设备节点。 - 匹配机制:内核通过匹配机制(设备树或ACPI),在加载时根据设备的特定信息来找到并加载对应的驱动程序。
- 驱动程序中注册操作:驱动程序中的初始化函数(如
example_init)通过调用上述内核API来实现设备号和设备类的注册。
通过以上步骤,设备驱动程序能够成功地在系统中注册,进而与用户空间的程序进行交互。
4.2 设备驱动模块卸载机制
在Linux内核中,设备驱动模块的卸载机制是注册机制的反向操作。卸载过程必须确保所有已经分配的资源都被正确地释放,以避免内存泄漏或其他潜在的问题。
4.2.1 模块卸载前的准备工作
在卸载一个内核模块之前,需要确保所有使用该模块的资源已经被释放。这通常意味着所有打开的设备节点都需要被关闭,以及所有通过该模块分配的内存、中断等资源都需要被释放。
模块卸载函数的示例如下:
static void cleanup_module(void) {
    device_destroy(example_class, MKDEV(major_number, MINOR_BASE));
    class_unregister(example_class);
    class_destroy(example_class);
    unregister_chrdev(major_number, DEVICE_NAME);
    printk(KERN_INFO "Example: Goodbye from the LKM!\n");
}
在这个函数中, device_destroy 用于销毁设备节点, class_unregister 和 class_destroy 用于销毁设备类,并且 unregister_chrdev 用于释放字符设备号。
4.2.2 驱动卸载的安全性和稳定性
驱动卸载的安全性要求在卸载前要确保没有任何进程正在使用该驱动所提供的设备。内核提供了 try_module_get 和 module_put 机制来引用计数模块的使用。只有当引用计数归零时,模块才可以安全地卸载。
此外,内核还提供了 module_init 和 module_exit 宏来定义模块的初始化和退出函数。内核在加载和卸载模块时会自动调用这些函数。在退出函数中,应该释放所有已分配的资源,关闭所有打开的文件,注销设备号等。
这里是一个简单的退出函数实现:
static int __init example_init(void) {
    // 初始化代码
}

static void __exit example_exit(void) {
    cleanup_module();
}

module_init(example_init);
module_exit(example_exit);
模块退出函数 example_exit 在模块卸载时被调用,负责执行清理工作。
4.2.3 驱动模块卸载流程总结
卸载设备驱动模块涉及以下主要步骤:
- 关闭所有打开的设备节点:确保所有通过驱动打开的设备都已经被关闭。
- 卸载前的检查:检查所有资源是否已经被释放,例如中断、内存等。
- 使用引用计数机制:确保引用计数为零,表示没有进程正在使用该驱动。
- 调用退出函数:通过
module_exit宏定义的退出函数来执行清理操作。 - 销毁设备类和设备节点:通过
class_destroy和device_destroy函数销毁设备类和设备节点。 - 注销设备号:通过
unregister_chrdev函数释放字符设备号。
在这些步骤完成之后,模块可以安全地从内核中卸载,不会留下任何可能导致系统不稳定或安全问题的资源。
到此为止,我们已经深入探讨了Linux内核中设备驱动模块的注册和卸载机制。这包括了设备号与设备类的注册、驱动与设备的匹配机制以及模块卸载前的准备工作和安全性考虑。掌握这些机制对于编写稳定可靠的驱动程序至关重要,为应用程序与内核的交互提供了坚实的基础。
5. 字符设备接口的实现
5.1 字符设备的内核接口
5.1.1 字符设备的数据结构
字符设备是Linux内核中一种设备类型的抽象,代表了那些可以以字节流方式访问的设备,例如键盘、鼠标等。字符设备通过一系列的数据结构和函数指针来实现其内核接口,这些结构体定义了字符设备如何与内核交互。最核心的数据结构是 struct cdev ,它在内核中用于表示字符设备。
struct cdev {
    struct kobject kobj;
    struct module *owner;
    const struct file_operations *ops;
    struct list_head list;
    dev_t dev;
    unsigned int count;
};
这里的关键字段包括:
-
owner:指向拥有该设备驱动的模块。 -
ops:指向file_operations结构体的指针,该结构体包含了定义了设备文件操作的函数。 -
dev:设备号,用于区分系统中的各个设备。 -
count:通常与设备的主次设备号相关,用于跟踪设备的实例数。
file_operations 结构体则定义了打开、关闭、读写、定位等操作函数:
struct file_operations {
    struct module *owner;
    loff_t (*llseek) (struct file *, loff_t, int);
    ssize_t (*read) (struct file *, char __user *, size_t, loff_t *);
    ssize_t (*write) (struct file *, const char __user *, size_t, loff_t *);
    int (*open) (struct inode *, struct file *);
    int (*release) (struct inode *, struct file *);
    // ... 其他操作
};
5.1.2 字符设备的打开与关闭操作
在字符设备的生命周期中,打开( open )和关闭( release )操作是两个重要的环节。打开操作通常用于完成设备的初始化,而关闭操作则用于清理资源。这两个操作通过 file_operations 结构体中的 open 和 release 函数来实现。
static int my_char_dev_open(struct inode *inode, struct file *file)
{
    printk(KERN_INFO "my_char_dev: Device opened\n");
    return 0;
}

static int my_char_dev_release(struct inode *inode, struct file *file)
{
    printk(KERN_INFO "my_char_dev: Device closed\n");
    return 0;
}
在这两个函数中,可以根据需要执行设备初始化、资源分配、设备状态检查等操作。 inode 参数提供了设备的详细信息,而 file 结构体包含了当前进程打开文件的上下文。
5.2 字符设备文件的操作实现
5.2.1 读写操作的接口实现
字符设备的读写操作由 file_operations 结构体中的 read 和 write 函数指针来指定。这两个函数是核心的文件操作,它们负责从设备获取数据或向设备发送数据。
static ssize_t my_char_dev_read(struct file *filp, char __user *buf, size_t count, loff_t *f_pos)
{
    // ... 实现读取逻辑
}

static ssize_t my_char_dev_write(struct file *filp, const char __user *buf, size_t count, loff_t *f_pos)
{
    // ... 实现写入逻辑
}
在这些函数中, buf 参数指向用户空间的缓冲区, count 是请求的读写字节数, f_pos 是一个文件位置的指针,需要根据读写操作进行更新。
5.2.2 文件指针的管理和定位
文件指针 f_pos 用于记录文件的当前位置,这对于顺序访问的设备来说尤为重要。在 read 和 write 操作中,根据实际读写的字节数更新 f_pos 是必要的。
my_pos += count;
*my_f_pos = my_pos;
如果设备支持随机访问,比如磁盘设备,就必须要在 llseek 操作中修改 f_pos 。 llseek 函数允许用户空间的程序改变文件的位置,而无需进行实际的读写操作。
综上所述,字符设备接口的实现涉及一系列内核数据结构与函数指针的绑定,以及对读写操作的具体实现。理解并正确操作这些组件,是编写Linux字符设备驱动的关键。在下一章节中,我们将探讨如何通过系统调用实现设备驱动与用户空间程序的交互。
6. 读写操作的系统调用函数
6.1 系统调用的基础知识
6.1.1 系统调用的机制与流程
系统调用(System Call)是操作系统提供给用户程序的一组用于访问系统资源的接口,是用户程序与操作系统之间的桥梁。在Linux系统中,系统调用是内核提供给用户空间的服务,是用户程序请求内核服务的唯一方式。
系统调用通常通过软件中断(软中断)实现,当用户程序需要执行某些内核服务时,比如文件操作、进程管理等,会通过一个特定的系统调用号,通过 syscall 指令进入内核态。内核根据系统调用号找到相应的服务并执行。执行完毕后,控制权返回给用户空间,整个过程对用户程序来说是透明的。
系统调用的流程大致可以分为以下几个步骤:
- 用户程序在执行系统调用之前,需要将参数按照约定的方式设置到CPU的寄存器中。
- 通过执行
syscall指令,CPU切换到内核态,并跳转到对应的系统调用处理程序。 - 内核态的系统调用处理程序根据系统调用号调用相应内核函数。
- 内核函数执行完毕后,将结果返回给系统调用处理程序。
- 系统调用处理程序设置好返回值后,通过
sysexit指令切换回用户态。 - 用户程序从系统调用返回,继续执行。
6.1.2 系统调用与用户空间的交互
系统调用是用户空间与内核空间交互的重要机制。在Linux系统中,当用户程序需要访问硬件设备、文件系统或其他系统资源时,会通过系统调用接口进入内核执行相关操作。系统调用提供了一组标准的API,用户程序通过这些API可以利用操作系统提供的服务。
系统调用的交互过程是这样发生的:
- 用户程序通过调用标准库函数,比如C语言中的
read()、write()、open()等函数,这些函数内部实现封装了具体的系统调用。 - 标准库函数通过设置系统调用号和参数,执行
syscall指令,从用户态切换到内核态。 - 内核根据系统调用号,执行对应的系统调用处理函数。
- 处理函数执行完毕后,将结果通过寄存器返回给用户程序。
- 用户程序通过标准库函数获取返回结果,并根据需要继续执行。
系统调用不仅提供了执行内核服务的接口,而且还保证了操作的安全性。内核空间是受保护的,用户程序不能直接执行内核代码或访问内核数据,必须通过系统调用来实现这些操作。
6.2 系统调用在驱动中的应用
6.2.1 实现自定义系统调用的方法
在Linux内核中,可以添加自定义的系统调用,扩展操作系统提供的功能。实现自定义系统调用需要以下几个步骤:
- 定义系统调用号 :需要在系统调用表中定义一个新的系统调用号,这通常是通过一个宏
__SYSCALL_DEFINEn实现的,其中n代表参数的数量。例如:
#define __NR_my_syscall (__NR_syscalls)
asmlinkage long sys_my_syscall(int arg1);
- 实现系统调用函数 :在内核代码中实现系统调用函数,该函数需要使用
asmlinkage关键字,它告诉编译器函数参数应该从栈中取得,这是内核函数的典型写法:
asmlinkage long sys_my_syscall(int arg1) {
    // 函数实现,arg1是传递的参数
    return 0;
}
- 更新系统调用表 :将自定义系统调用的地址加入到系统调用表中,这样系统调用就可以被用户空间的程序访问到。在内核初始化时,会有一个初始化函数负责这件事情:
void __init syscall_init(void) {
    // 其他系统调用的初始化代码
    syscall_table[SYS syscall] = sys_my_syscall;
}
- 导出系统调用 :如果你希望你的自定义系统调用可以在其他模块或内核模块之间被共享,需要使用
EXPORT_SYMBOL宏导出你的系统调用函数。
EXPORT_SYMBOL(sys_my_syscall);
6.2.2 系统调用的安全性考虑
在实现自定义系统调用时,安全性是必须要考虑的。由于系统调用会涉及到内核空间的资源,如果实现不当,可能会引起安全漏洞,甚至导致系统崩溃。以下是一些常见的安全性考虑:
-
验证输入参数 :对所有从用户空间传入的参数进行合法性检查,确保它们在合理范围内,防止出现整数溢出、空指针访问等问题。
-
使用copy_from_user和copy_to_user :当需要从用户空间复制数据到内核空间,或者从内核空间复制数据到用户空间时,使用
copy_from_user和copy_to_user函数,而不是直接使用指针操作。这些函数会检查传入的用户空间地址是否有效,从而防止潜在的无效内存访问。 -
限制对敏感资源的访问 :在执行系统调用时,需要检查当前进程是否有足够的权限访问某些敏感资源。例如,对于某些系统调用,只有具有特定权限的进程才能执行,比如root权限。
-
避免死锁和竞态条件 :在系统调用中处理同步时,避免使用可能导致死锁的锁,同时要确保多线程和多进程环境下的竞态条件得到正确处理。
-
提供清晰的错误处理 :在系统调用执行过程中,如果遇到错误情况,应该提供清晰的错误码返回给用户空间,而不是让系统进入不确定的状态。
通过以上的实践,开发者可以创建出既功能强大又安全的自定义系统调用,为驱动程序或内核模块提供更灵活的扩展选项。
7. 用户空间应用程序交互
7.1 用户空间与内核空间的交互机制
在Linux操作系统中,用户空间与内核空间之间的交互机制是构建稳定、高效系统的关键。这种交互通常涉及系统调用和IO控制命令的执行。
7.1.1 系统调用与IO控制的基础
系统调用是用户空间应用程序与操作系统内核之间进行交互的一种方式。应用程序通过向内核发出特定的系统调用请求,内核负责执行系统调用并返回结果。例如,打开文件、读写数据等操作都需要通过系统调用来完成。
IO控制(IOCTL)是另一种控制设备输入输出操作的机制,允许用户空间程序对内核中的设备驱动进行控制和查询,从而实现对硬件的直接管理。IOCTL可以处理对设备特定的控制和状态查询请求。
7.1.2 设备文件的操作接口
设备文件是用户空间与内核驱动通信的接口,它位于 /dev 目录下。用户空间程序可以通过标准的文件操作函数(如 open , read , write , ioctl , close )来与设备文件进行交互。
在用户程序中,设备文件被当作普通文件进行操作。但实际上是通过设备驱动定义的特定函数来处理这些操作请求的。
7.2 用户程序的编写与运行
7.2.1 用户程序的设计模式
设计用户程序时,我们需要考虑程序的结构、模块间的交互和异常处理。一种常见的设计模式是将程序分为命令行界面(CLI)、业务逻辑层和设备驱动接口层。CLI负责解析用户输入,业务逻辑层处理请求,并调用驱动接口层与硬件设备进行交互。
7.2.2 用户程序与驱动的同步和通信
用户程序与驱动之间的同步和通信通常通过以下方式实现:
- 使用互斥锁或信号量来同步对共享资源的访问。
- 利用条件变量来处理等待和通知场景。
- 使用IOCTL命令自定义设备特定的控制逻辑。
7.3 设备驱动的调试与优化
7.3.1 调试工具与方法
在设备驱动开发中,调试是不可或缺的一步。常用调试工具有:
-
dmesg命令:用于查看内核日志信息,帮助开发者了解驱动的加载和执行情况。 -
printk宏:在驱动代码中使用,用于输出调试信息。 -
gdb调试器:可以用来调试运行中的内核或模块,也可以和kgdb模块一起使用来实现远程调试。 -
ftrace:内核中强大的跟踪工具,可以用来追踪函数调用。
7.3.2 驱动性能优化的策略
驱动性能优化的目标是提高设备操作的效率和系统的响应速度。优化策略包括:
- 减少锁的使用,或使用无锁编程技术来降低锁竞争。
- 优化内存访问模式,提高缓存命中率。
- 使用DMA(直接内存访问)减少CPU负载,提高数据传输速度。
- 减少不必要的系统调用和内核态与用户态之间的上下文切换。
- 使用异步处理和中断驱动模型来提升响应时间。
通过这些策略,我们可以构建更加高效和可靠的设备驱动程序,从而为用户空间的应用程序提供更好的支持和性能表现。
简介:本文详细介绍了在Unix/Linux操作系统下实现APDS990X光感应传感器驱动编程的全过程。APDS990X是一款广泛应用于智能手机和物联网设备中的高性能传感器,具备精确检测环境光照强度的能力。文章涵盖了驱动编程的基础,如内核模块注册、I2C通信、读写操作实现,以及用户空间接口设计等方面。通过这些知识和技巧的学习,开发者将能够深入了解Linux系统与硬件交互的机制,并为其他I2C设备驱动开发提供实践参考。
更多推荐


 7
 0
- 0


 已为社区贡献14条内容

所有评论(0)