
飞控半实物实时仿真测试平台,筑牢航空研发防线
全球航空业正经历从双寡头到多极化的深刻变革。中国商飞凭借C919加入干线竞争,空客A220拓展细分市场,巴西航空工业则巩固支线优势。技术层面,综合模块化航电(IMA)架构成为新标杆,动力系统向电动化与新能源突破,这推动适航认证体系向更灵活的标准演进。同时,第六代空战系统推动军民技术深度融合,低空经济与数字化运维则催生全新产业生态。竞争核心已升维至定义技术标准、构建产业生态的体系化能力。一个在标准、技术与生态中多维竞合的新时代已经到来。
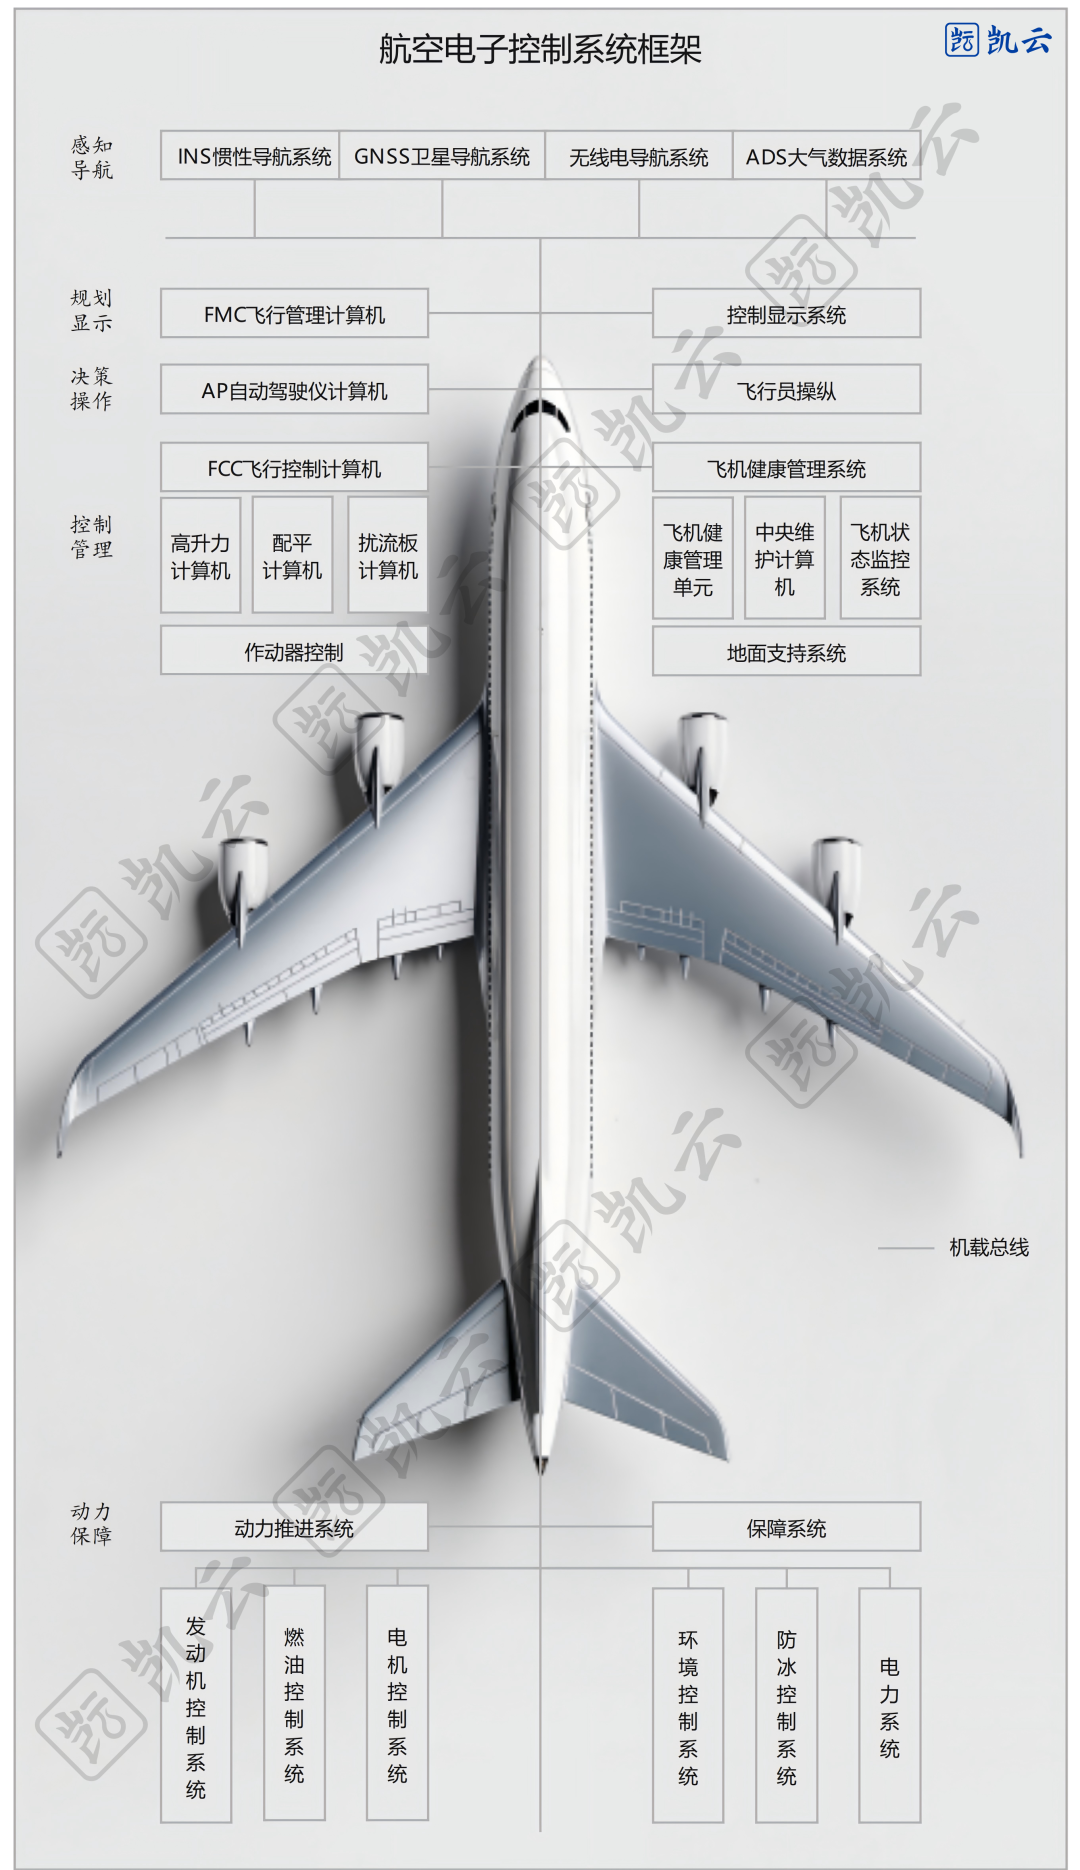
现代航空电子与控制系统是一个基于“感知-决策-控制-执行”逻辑分层智能系统。感知层(INS、GNSS、ADS、无线电导航)持续采集飞机状态与外界环境数据。规划与显示层的核心:飞行管理计算机,作为大脑,处理信息并生成优化的飞行计划,通过显示系统与飞行员交互。决策与控制层的飞行控制计算机则像神经中枢,将指令转化为具体的舵面控制命令,由飞行员或自动驾驶仪执行。最终,动力系统(发动机、燃油控制)、环境控制系统、电力系统等提供了全面动力与保障,并由飞机健康管理系统全程监控。整个系统通过高速数据总线交联,正向着深度综合化与高度智能化演进,是飞机实现安全、高效自动飞行的核心,也是进行系统设计与测试的基石。
02
飞控计算机原理
飞控计算机是飞行控制的核心处理器。它实时接收来自传感器(如
IMU、GPS、大气数据)的状态信息,并依据预设的控制律进行计算,生成精确的控制指令。随后,这些指令被发送至作动控制器,驱动各个舵面(如副翼、升降舵、方向舵)的作动器,从而控制飞机的姿态与航迹。整个过程形成一个高速闭环:飞控计算机不断比较实际飞行状态与期望指令(来自飞行计划或飞行员输入),通过计算差值并输出纠正信号,实现对飞机的稳定、精确操控,其核心原理是基于反馈的自动控制。
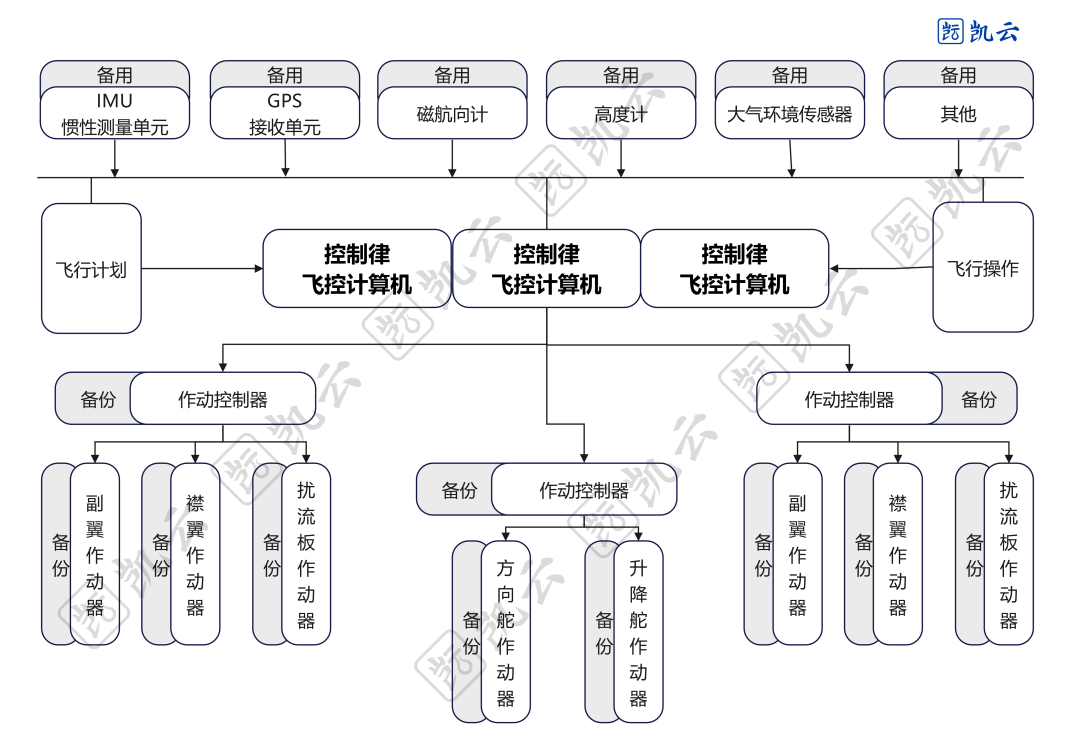
图1 飞控计算机原理图
飞控计算机研制过程中,半实物仿真是必不可少的甚至是唯一有效的测试验证手段,它对提高飞控系统设计质量,降低研制成本,缩短研制周期等具有机器重要的作用。据统计,半实物仿真技术可缩短研制周期20%-40%,节约定型试验样本数10%-30%,减少试验次数50%-80%,缩短联调时间40%-60%。
飞控半实物仿真是现代航空研发的安全基石与效率核心。它在实验室中将真实的飞控硬件接入高保真的虚拟飞行环境,构成闭环测试。其首要价值在于绝对安全:可无风险地反复测试传感器失效、舵面卡阻等数百种故障,以及失速、尾旋等危险飞行状态,彻底验证系统的安全边界和保护逻辑。经济上,它能大幅降低成本和周期,将大量缺陷在地面解决,节省数千万美元。同时,它是满足最高适航标准的强制性验证环节,为安全性认证提供关键证据链。随着飞机系统日益复杂,它更是驾驭IMA航电、电传飞控等新技术的唯一可靠手段,确保复杂交互的可靠性。从本质上讲,半实物仿真是连接虚拟设计与真实飞行之间不可替代的质量关口与信任桥梁。
鉴于飞控半实物仿真系统的重要作用,研华联合凯云科技推出了半实物仿真测试系统,覆盖军工、民航和低空行业的飞控计算机半实物仿真测试需求。具有功能强大、配置灵活、强实时性和高稳定性的特点,已在多个场合长周期稳定运行。
03
系统可支撑的业务功能
飞控半实物仿真测试系统是现代航空工业的核心测试验证手段,它贯穿于飞机从设计、集成、验证到运营维护的全生命周期,支撑着多维度、多层级的关键业务功能。
研发设计阶段
-
控制律快速原型与验证:算法下载至控制器或RCP,快速迭代和优化算法。
-
系统架构权衡分析:对比不同余度方案、总线架构的性能与可靠性。
-
实时性分析与优化:验证任务调度时序,确保关键控制回路的确定性与时效性。
集成验证阶段
-
硬件接口与协议验证:基于航电总线的接口集成测试,验证系统功能。
-
系统集成故障注入:模拟总线错误、电气故障、电源扰动等异常工况。
-
人机交互验证:结合“驾驶员在环”,验证告警逻辑、显示信息和操纵感受。
系统认证与适航符合性
在系统认证维度,半实物仿真测试系统是依据ARP4754A(航空器与系统开发指南)和ARP4761(安全性评估方法指南)实现系统级集成验证与安全性评估的核心平台。它在实验室环境中完成系统功能集成测试和故障模式验证,为系统设计保证和安全性评估结论提供关键证据。
在适航认证维度,HIL是支撑证明符合CCAR/FAR/CS 25.1309(设备、系统及安装)等安全性条款以及DO-178C(机载软件)与DO-254(机载硬件)符合性要求的关键工具。它通过可审计的测试,生成验证系统在正常及故障条件下安全性的客观数据,为局方审查和最终颁发型号合格证提供必需的符合性证据。
运营与维护支持
-
故障树分析验证:注入特定故障组合,验证维护手册中的故障隔离程序。
-
预培训与程序验证:为试飞员和工程师提供高保真培训,预演高风险试飞科目。
-
在役问题调查:精准复现航空公司报告的空中异常事件,定位根本原因。
04
系统技术优势
凯云自主研发的飞控半实物仿真测试平台,具有如下技术优势:
-
专业性:软硬件+模型的完整解决方案,丰富项目案例,虚实切换
-
扩展性:基于ETest/SimuRTS的软硬件生态和扩展能力,单机/分布式部署
-
国产化:支持国产OS+信创硬件,全自主研发
|
技术能力 |
具体要求 |
支撑的业务 |
|
高保真实时仿真 |
解算步长 ≤ 1 ms,模型精度误差 < 3% |
控制律验证、包线测试 |
|
复杂故障注入 |
支持数百种可编程故障,注入延迟 < 10 μs |
FMEA验证、故障诊断 |
|
多速率协同仿真 |
同步飞控、航电、动力等多子系统不同仿真步长 |
全机系统集成 |
|
自动化测试与管理 |
覆盖测试需求、测试设计、测试程序、测试发布、测试执行、测试数据、测试报告全流程 |
适航符合性、回归测试 |
|
数据采集与诊断 |
高速记录所有总线与离散信号,支持时间回溯分析 |
故障复现、性能分析 |
05
系统技术特点
总体功能包括:
(1)支持simulink环境下的飞行动力学仿真模型搭建;
(2)支持多旋翼、固定翼等小型无人机飞控系统设计验证;
(3)支持飞控快速控制原型设计;
(4)能够模拟飞行器姿态,激励真实陀螺仪的三轴陀螺输出;
(5)支持三维视景显示软件FlightGear下的三维可视化仿真,能够演示飞行器姿态、位置动态变化及与参照物的相对运动关系,能够直观、形象的显示仿真过程;
(6)支持仿真模型的编译、下载、运行;
(7)支持仿真过程中的在线调参和实时监控。
(8)支持硬件接口扩展,可集成多飞控实验箱,实现编队模型系统验证。
(9)支持飞行控制指令的实时响应自动化测试和故障注入测试。
(10)可实现从飞控算法、飞行器动力学模型以及姿态模拟验证到实际飞控与转台的联合测试。
(11)能够通过控制三轴转台动态模拟无人机三轴姿态,激励pixhawk飞控板载的指令信号输出
06
系统构成
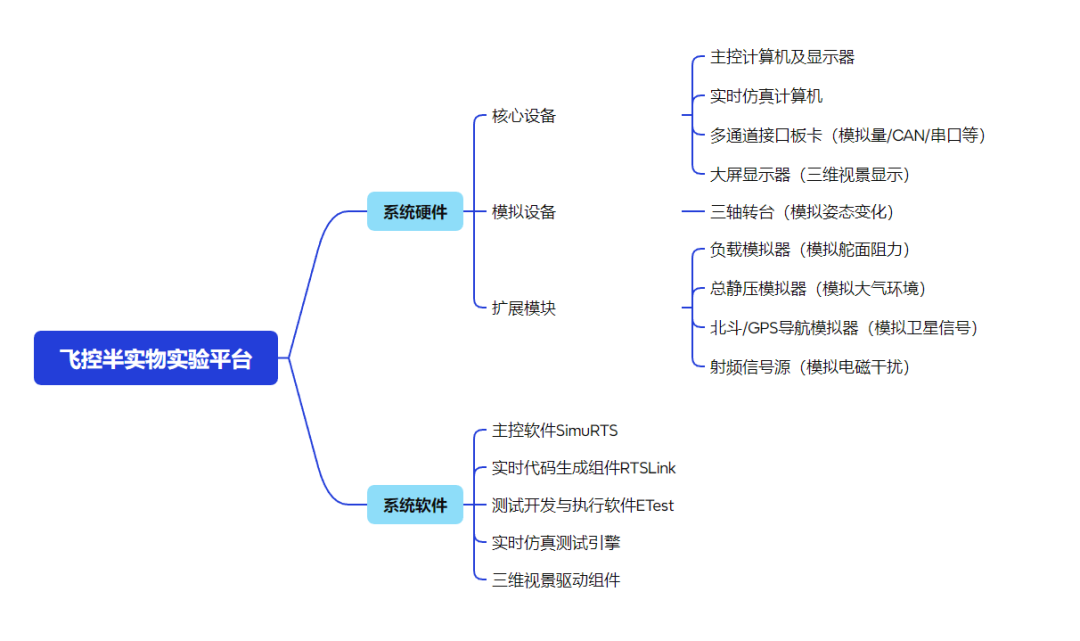
图2 系统构成图
飞控半实物实验平台包括系统硬件和系统软件两部分。系统硬件和软件的组成及功能主要为:
系统硬件
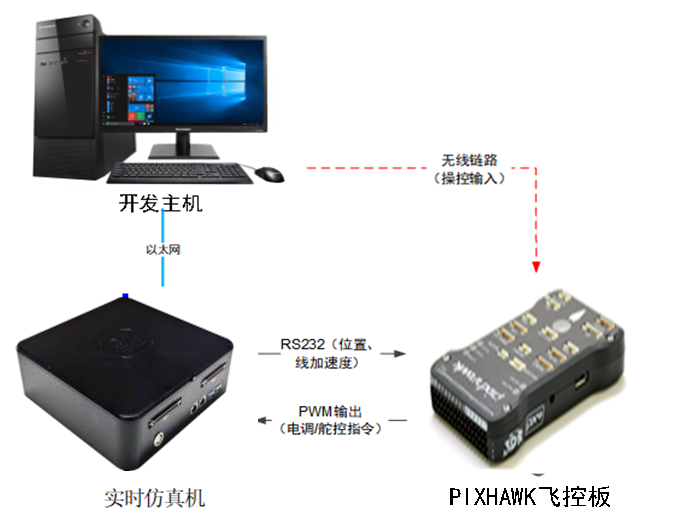
图3 系统硬件构成图
➤核心设备:主要为主控计算机、实时仿真计算机、通讯板卡和大屏显示器。实验人员可以在主控计算机中设计和开发飞行动力学模型,通过实时仿真计算机和通讯板卡进行半实物仿真测试,支持飞控计算机/飞控板、舵机、导航设备等实物的接入。
➤模拟设备:主要为三轴转台,可将飞控板或飞机实体模型放置在转台上,在实时仿真过程中,实时同步展示飞机的飞行姿态。
➤扩展模块:可选项,实验人员可根据需要加配负载模拟器、总静压模拟器、北斗/GPS导航模拟器和射频信号源等,用来模拟更复杂场景的测试。
系统软件
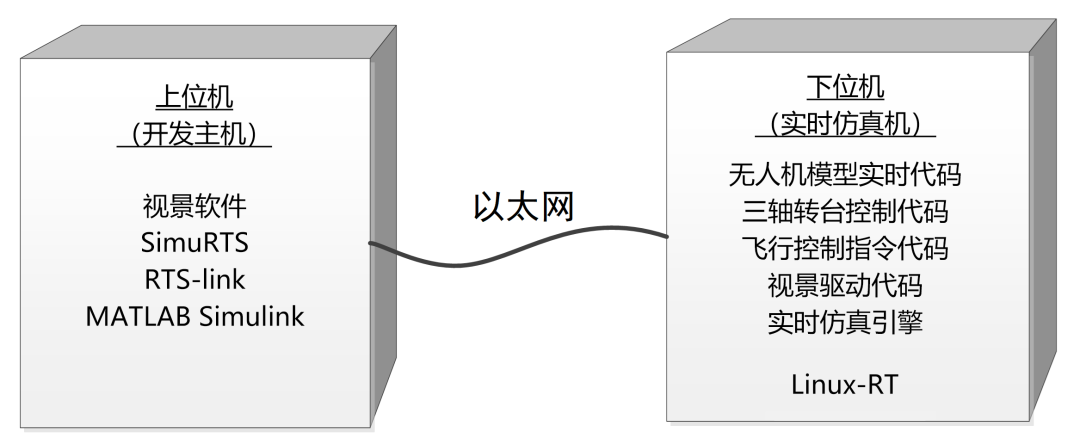
图4 系统软件构成图
➤主控软件:SimuRTS作为主控软件,可将Simulink中的模型文件以及生成的代码文件导入,建立对应的仿真工程,并完成模型自动下载、运行控制、模型状态监视、在线调参、数据存储及后处理等功能。
➤实时代码生成组件:实时代码生成组件RTSLink集成于MATLAB Simulink环境中,可将Simulink模型自动生成实时仿真计算机中可运行的目标代码。
➤测试开发与执行软件:可进行测试用例的设计与开发,验证控制指令的实时响应;可进行故障注入测试,模拟传感器失效、通信中断等故障。
➤实时仿真测试引擎:运行于实时操作系统之上。能够启动一组任务,包括命令通讯任务、数据通讯任务、存储任务、模型调度任务等,为模型目标代码的加载、运行、监控提供基础环境。
➤三维视景驱动组件:能够驱动第三方视景软件输出飞行器的俯仰角、滚转角、偏航角等姿态信息。
系统模型
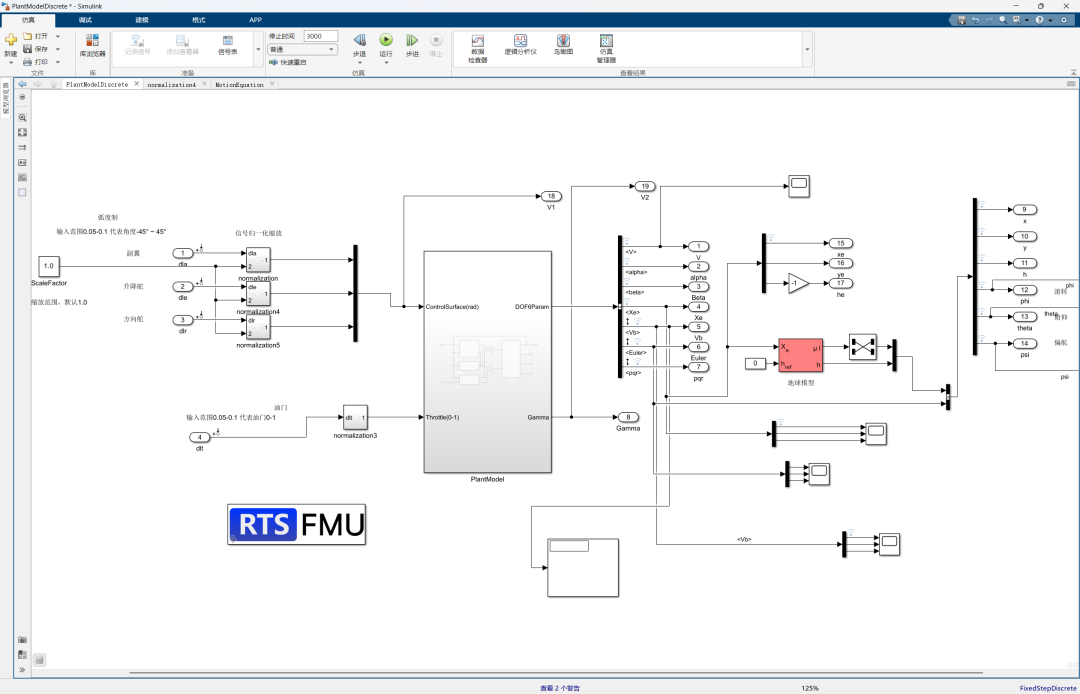
图5 动力学模型
飞行动力学模型由几大核心子系统构成:气动子系统通过气动系数数据库和导数模型,计算飞机在各种状态下受到的升力、阻力和力矩。推进子系统模拟发动机推力产生、燃油消耗及动力响应动态。质量与惯性子系统实时计算机体重心、质量和转动惯量变化,特别是燃油消耗的影响。大气环境子系统提供标准/非标准大气参数、风场及紊流模型。重力子系统则计算地球引力。这些子系统通过六自由度运动方程紧密耦合,实时解算飞机姿态、位置和速度,共同构成了飞行仿真、控制律设计和安全评估的虚拟物理基础。
更多推荐

 5
 0
- 0


 已为社区贡献6条内容

所有评论(0)