
动态规划算法实战:从入门到精通的40题总结
快速体验
- 打开 InsCode(快马)平台 https://www.inscode.net
- 输入框输入如下内容
帮我开发一个动态规划算法练习系统,帮程序员群体解决算法学习难题。系统交互细节:1.提供跳台阶问题示例 2.展示路径规划问题 3.包含字符串编辑距离案例 4.支持分步调试功能。注意事项:需包含初始值设置说明和状态转移方程可视化。 - 点击'项目生成'按钮,等待项目生成完整后预览效果
动态规划核心三要素
-
定义状态含义 动态规划首要任务是明确dp数组的含义。比如在跳台阶问题中,dp[i]表示跳上第i级台阶的方法数。这个定义直接决定了后续的状态转移和初始值设定。
-
建立状态转移方程 这是动态规划最核心的部分。通过分析问题,找到当前状态与之前状态的关系。例如在网格路径问题中,dp[i][j] = dp[i-1][j] + dp[i][j-1]就体现了"当前格子的路径数等于上方和左方格子路径数之和"的规律。
-
确定初始条件 初始值是递推的基础。在编辑距离问题中,当某个字符串长度为0时,编辑距离显然等于另一个字符串的长度,这就是典型的边界条件处理。
经典问题解析
-
跳台阶问题 最简单的入门题,演示了如何将问题分解为子问题。关键点在于理解dp[n] = dp[n-1] + dp[n-2]的递推关系,以及dp[0]=0, dp[1]=1, dp[2]=2的初始值设置。
-
网格路径问题 二维动态规划的典型代表。通过分析机器人只能向右或向下移动的限制条件,建立二维状态转移方程。特别注意网格边缘的初始化处理方式。
-
最小路径和问题 在基础路径问题上增加权重概念,需要选择最优路径。状态转移方程变为dp[i][j] = min(dp[i-1][j], dp[i][j-1]) + grid[i][j],展示了动态规划求解最优解的能力。
-
编辑距离问题 hard级别的经典题目,演示了如何处理字符串相关的动态规划。通过定义三种操作(插入、删除、替换)的状态转移关系,展示了复杂问题的分解思路。
学习建议与误区
-
循序渐进练习 建议从一维问题开始,逐步过渡到二维问题。先掌握基础题型,再挑战编辑距离这类较难题目。
-
重视初始条件 很多错误都源于初始值设置不当。如跳台阶问题中dp[2]需要单独初始化,不能仅依赖递推公式。
-
画图辅助理解 对于二维动态规划,画出网格图有助于理解状态转移过程。可以先用小规模案例手动推导。
-
避免过早优化 初学时应先写出标准解法,掌握后再考虑空间优化等进阶技巧。
平台体验建议
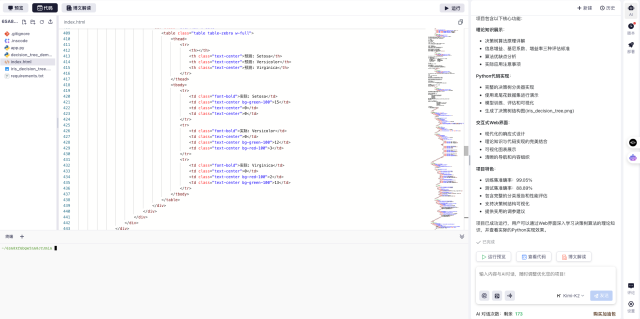
在InsCode(快马)平台上,可以直接运行这些动态规划案例,实时观察不同参数下的计算结果。平台提供的即时反馈特别适合验证自己对状态转移方程的理解是否正确。对于路径类问题,还能直观看到不同路径的可视化效果,让抽象算法变得具体可见。
实际使用中发现,平台无需配置环境就能直接练习算法题的特性,对于想快速验证思路的开发者特别友好。遇到问题时,还可以随时调整参数重新运行,大大提高了学习效率。
更多推荐



 11
 0
- 0


 已为社区贡献2条内容

所有评论(0)