
基于PROTEUS的MSP430与DS18B20温度传感器仿真设计

简介:本文介绍如何使用PROTEUS软件对MSP430微控制器与DS18B20数字温度传感器进行电路仿真和程序验证。MSP430是一款低功耗16位MCU,适用于嵌入式系统和物联网应用;DS18B20是一款基于单总线协议的数字温度传感器,具备高精度与简易布线的优势。通过本设计,读者可掌握在PROTEUS中搭建MSP430系统、编写C语言程序并实现温度数据采集与仿真的完整流程,为嵌入式开发与硬件验证提供实践基础。
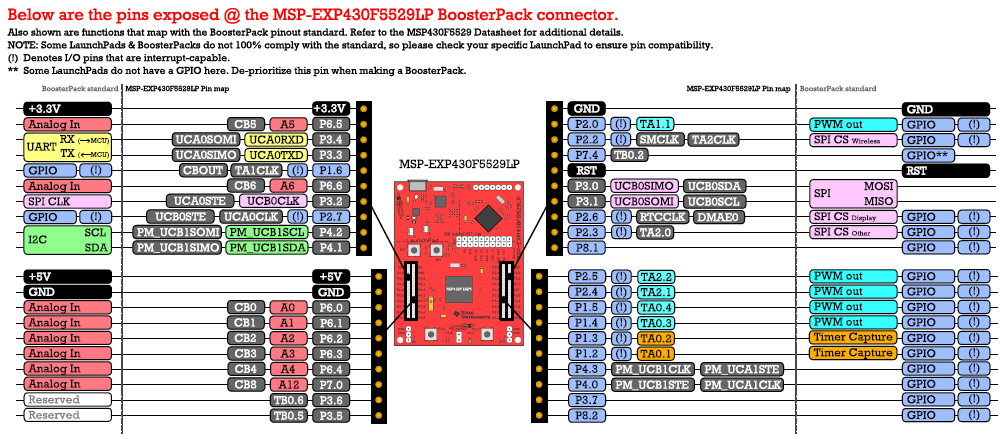
1. PROTEUS仿真环境搭建
1.1 软件安装与基础配置
PROTEUS是一款功能强大的电子设计自动化(EDA)工具,广泛应用于嵌入式系统的仿真与开发。在本节中,我们将以Windows系统为例,介绍PROTEUS的安装流程和基础配置步骤。
安装步骤:
- 下载PROTEUS 8 Professional安装包(可从官网或授权渠道获取);
- 双击安装程序,按照提示选择安装路径;
- 安装过程中需选择支持MSP430系列单片机的仿真模块;
- 安装完成后,启动软件并激活授权(若为付费版本)。
基础配置:
- 设置默认工作目录,便于工程管理;
- 安装MSP430元件库插件(可在安装目录中找到Libraries文件夹);
- 配置编译器接口,便于后续与Code Composer Studio(CCS)集成。
安装完成后,我们即可进入PROTEUS的主界面,开始搭建MSP430的仿真工程。
2. MSP430微控制器基础与配置
MSP430系列微控制器是德州仪器(TI)推出的一款超低功耗、高性能的16位RISC架构微控制器,广泛应用于工业控制、智能仪表、传感器网络等领域。本章将从MSP430的基本架构出发,深入探讨其功能模块、开发环境搭建、系统时钟与电源管理机制,以及引脚功能和外设的初始化方法。通过本章内容,读者将掌握MSP430开发的基础配置流程,并为后续的项目开发奠定坚实的技术基础。
2.1 MSP430系列微控制器概述
2.1.1 MSP430的架构特点
MSP430系列微控制器采用精简指令集(RISC)架构,具备16位数据总线和16位寄存器结构,支持高效的指令执行。其核心特点包括:
- 低功耗设计 :MSP430在主动模式下电流可低至200μA/MHz,支持多种低功耗模式(LPM0-LPM4),适用于电池供电和能量敏感型应用。
- 灵活的时钟系统 :提供多个时钟源(如DCO、LFXT1、VLO等),支持动态时钟频率调节,适应不同性能与功耗需求。
- 丰富的外设集成 :包括定时器(Timer_A、Timer_B)、ADC、DAC、SPI、I2C、UART等,满足复杂系统设计需求。
- 内存结构 :采用冯·诺依曼架构,支持Flash、RAM等多种存储介质,具备在线可编程能力。
MSP430架构简图(mermaid流程图)
graph TD
    A[MSP430 Core] --> B[16位CPU]
    A --> C[指令集]
    A --> D[寄存器组]
    D --> E[R0-R15]
    E --> F[PC、SP、SR等]
    B --> G[外设模块]
    G --> H[ADC、Timer、USART等]
    G --> I[GPIO、中断控制器]
    H --> J[系统时钟]
    I --> K[低功耗管理]
2.1.2 主要功能模块介绍
MSP430的功能模块丰富多样,常见的包括:
| 模块名称 | 功能描述 |
|---|---|
| CPU | 16位RISC处理器,支持快速中断响应和低功耗唤醒 |
| RAM/Flash | 程序和数据存储,支持现场编程 |
| Timer_A | 16位定时器,可用于PWM生成、捕获比较功能 |
| ADC12 | 12位模数转换器,支持多通道采样 |
| USART | 支持SPI、UART、I2C通信协议 |
| GPIO | 可编程通用输入输出端口,支持中断和复用功能 |
这些模块通过统一的内存地址映射进行访问,开发者可通过寄存器操作直接控制硬件资源。
2.2 开发环境搭建与编译工具链
2.2.1 Code Composer Studio(CCS)安装与配置
Code Composer Studio 是TI官方推荐的集成开发环境(IDE),支持MSP430系列的开发与调试。以下是安装与配置的基本流程:
- 下载安装 :访问 TI官网 下载最新版本的CCS。
- 安装组件 :
- 安装MSP430工具链(MSP430-GCC 或 MSP430 Code Generation Tools)。
- 安装调试驱动(MSP430 USB Debug Interface Driver)。 - 连接设备 :
- 使用MSP-FET430UIF或LaunchPad开发板连接目标MSP430芯片。 - 创建工程 :
- 打开CCS → File → New → CCS Project。
- 选择目标设备型号(如MSP430G2553)。
- 选择空工程或模板工程,点击Finish。
CCS工程配置界面(表格)
| 配置项 | 内容 |
|---|---|
| 编译器 | TI MSP430 Compiler |
| 目标设备 | MSP430G2553 |
| 调试接口 | MSP-FET430UIF |
| 工程类型 | Empty Project |
| 启动方式 | C/C++ Application |
2.2.2 程序编译与烧录流程
程序开发完成后,需经过编译、链接、烧录等步骤:
- 编译 :点击Build按钮,编译器将C代码转换为MSP430可执行的ELF文件。
- 链接 :链接器将各个模块整合为最终可执行文件(.out)。
- 烧录 :通过调试器将程序烧录至Flash中。
- 运行调试 :启动调试会话,使用断点、观察窗口等工具进行程序调试。
示例代码:点亮LED
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD; // 停止看门狗定时器

    P1DIR |= BIT0; // 设置P1.0为输出
    P1OUT &= ~BIT0; // 初始化P1.0为低电平

    while (1) {
        P1OUT ^= BIT0; // 翻转P1.0状态
        __delay_cycles(100000); // 延时约10万周期
    }
}
代码分析
-
WDTCTL = WDTPW | WDTHOLD;:关闭看门狗定时器,防止系统复位。 -
P1DIR |= BIT0;:设置P1.0为输出方向(1为输出)。 -
P1OUT &= ~BIT0;:初始化P1.0为低电平。 -
__delay_cycles():延时函数,单位为CPU时钟周期。
2.3 MSP430的系统时钟与电源管理
2.3.1 时钟系统的组成与配置
MSP430提供多个时钟源供开发者使用,包括:
- ACLK :辅助时钟,通常来自外部低频晶振(32768Hz)。
- MCLK :主时钟,用于CPU和系统核心。
- SMCLK :子系统时钟,用于外设模块。
时钟系统结构图(mermaid)
graph TD
    A[DCO] --> B[MCLK]
    A --> C[SMCLK]
    D[LFXT1] --> B
    D --> C
    E[VLO] --> F[ACLK]
开发者可通过寄存器配置选择时钟源和频率:
BCSCTL1 = CALBC1_1MHZ; // 设置DCO为1MHz
DCOCTL = CALDCO_1MHZ;
参数说明:
-
BCSCTL1:基本时钟系统控制寄存器1,用于选择DCO段。 -
CALBC1_1MHZ:校准值,设定DCO频率为1MHz。 -
DCOCTL:DCO控制寄存器,设置频率调节位。
2.3.2 低功耗模式的应用
MSP430支持多种低功耗模式(LPM),开发者可根据需求选择:
| LPM模式 | 说明 |
|---|---|
| LPM0 | CPU停止,MCLK关闭,SMCLK/ACLK可继续运行 |
| LPM1 | 类似LPM0,但关闭DCO |
| LPM2 | 关闭MCLK、SMCLK,ACLK继续运行 |
| LPM3 | 关闭所有时钟,仅ACLK运行 |
| LPM4 | 最低功耗模式,所有时钟关闭,仅保留RAM数据 |
示例代码:进入LPM3并唤醒
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;

    P1DIR |= BIT0; // LED输出
    P1OUT &= ~BIT0;

    P1IE |= BIT3; // 使能P1.3中断
    P1IES |= BIT3; // 下降沿触发
    P1IFG &= ~BIT3; // 清除中断标志

    _BIS_SR(LPM3_bits + GIE); // 进入LPM3并开启全局中断

    while (1); // 永不执行
}

#pragma vector=PORT1_VECTOR
__interrupt void Port_1(void) {
    P1OUT ^= BIT0; // 翻转LED
    P1IFG &= ~BIT3; // 清除中断标志
}
代码逻辑分析:
-
_BIS_SR(LPM3_bits + GIE):进入LPM3模式并启用全局中断。 -
P1IE |= BIT3:允许P1.3引脚中断。 - 中断服务函数中翻转LED状态并清除中断标志。
2.4 引脚功能与外设初始化
2.4.1 GPIO配置与使用
GPIO(通用输入输出)是MSP430最基本的外设之一,每个引脚可配置为输入、输出、中断源或复用功能。
示例:配置P1.0为输出,P1.3为输入带中断
P1DIR |= BIT0; // 设置P1.0为输出
P1DIR &= ~BIT3; // 设置P1.3为输入
P1REN |= BIT3; // 启用内部上拉电阻
P1OUT |= BIT3; // 上拉使能
P1IE |= BIT3; // 使能中断
P1IES |= BIT3; // 下降沿触发
P1IFG &= ~BIT3; // 清除中断标志
参数说明:
-
P1DIR:方向寄存器,1为输出,0为输入。 -
P1REN:上拉/下拉电阻使能寄存器。 -
P1OUT:输出寄存器,设置引脚电平。 -
P1IE:中断使能寄存器。 -
P1IES:中断触发沿选择。 -
P1IFG:中断标志寄存器。
2.4.2 外设模块的初始化方法
MSP430的外设模块(如Timer_A、ADC等)需通过寄存器配置进行初始化。以下为Timer_A初始化示例:
示例:Timer_A初始化并产生中断
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;

    P1DIR |= BIT0; // LED
    P1OUT &= ~BIT0;

    TA0CTL = TASSEL_2 + ID_3 + MC_1; // SMCLK/8,增计数模式
    TA0CCR0 = 10000; // 定时周期
    TA0CCTL0 = CCIE; // 使能中断

    _BIS_SR(GIE); // 开启全局中断

    while (1);
}

#pragma vector=TIMER0_A0_VECTOR
__interrupt void Timer_A(void) {
    P1OUT ^= BIT0; // 翻转LED
}
参数说明:
-
TA0CTL:定时器控制寄存器。 -
TASSEL_2:选择SMCLK为时钟源。 -
ID_3:预分频为8。 -
MC_1:增计数模式。 -
TA0CCR0:计数比较寄存器,设置中断触发点。 -
TA0CCTL0:比较控制寄存器,CCIE为中断使能位。
本章从MSP430的核心架构出发,详细讲解了开发环境的搭建、系统时钟与电源管理机制,以及GPIO和外设模块的初始化方法。通过示例代码与参数说明,读者可以快速掌握MSP430开发的基础配置流程,为后续章节中温度传感器通信与嵌入式系统开发打下坚实基础。
3. DS18B20数字温度传感器原理
DS18B20 是 Dallas Semiconductor(现为 Maxim Integrated)公司推出的一款数字温度传感器,具有精度高、接口简单、抗干扰能力强等优点,广泛应用于工业控制、环境监测、智能家居等领域。本章将深入剖析 DS18B20 的工作原理、内部寄存器结构、供电方式以及典型应用电路设计,帮助读者理解其在 MSP430 项目中的使用基础。
3.1 DS18B20简介与特性分析
DS18B20 是一款基于单线总线协议(1-Wire)的数字温度传感器芯片,其核心功能是将环境温度转换为数字信号并通过单一数据线与主控设备通信。该传感器的温度测量范围为 -55°C 至 +125°C,分辨率可调(9~12 位),支持多点温度测量,非常适合嵌入式系统中对温度进行精确监测的应用场景。
3.1.1 DS18B20的功能概述
DS18B20 的主要功能包括:
- 支持单线通信协议,仅需一个 I/O 引脚即可完成数据读写;
- 可编程温度分辨率(9~12 位);
- 内置非易失性存储器(EEPROM)用于保存配置参数;
- 支持多个 DS18B20 并联在同一总线上,实现多点温度监测;
- 内部集成 A/D 转换器,无需外部 ADC;
- 提供高精度温度测量,精度为 ±0.5°C(在 -10°C 至 +85°C 范围内);
- 支持两种供电方式:寄生电源(Parasitic Power)和外部电源(External Power)。
3.1.2 数字温度传感器的优势
与传统的模拟温度传感器(如 LM35)相比,DS18B20 具有以下显著优势:
| 特性 | DS18B20(数字) | LM35(模拟) |
|---|---|---|
| 接口复杂度 | 单线协议,简化硬件设计 | 需要 ADC 和模拟输入接口 |
| 抗干扰能力 | 强,数字信号不易受干扰 | 弱,模拟信号易受干扰 |
| 多点检测 | 支持多个传感器挂载 | 需多个 ADC 通道 |
| 精度控制 | 可编程分辨率 | 固定精度 |
| 成本 | 略高 | 较低 |
| 易用性 | 编程复杂度较高 | 硬件连接简单 |
通过上述对比可以看出,虽然 DS18B20 的软件实现相对复杂,但其在系统集成、精度和抗干扰方面的优势,使其在现代嵌入式系统中具有更广泛的应用前景。
3.2 内部寄存器结构与温度数据格式
DS18B20 内部包含多个寄存器,用于配置传感器参数和读取温度数据。了解这些寄存器的结构对于正确读取温度数据、设置分辨率和进行多点检测至关重要。
3.2.1 配置寄存器解析
DS18B20 的配置寄存器(Configuration Register)位于 RAM 的第 4 字节,用于设置温度转换的分辨率。其位定义如下:
| 位 | 名称 | 功能描述 |
|---|---|---|
| 7~5 | 保留 | 保留未用 |
| 4~3 | R1, R0 | 分辨率选择位 |
| 2~0 | 保留 | 保留未用 |
分辨率设置如下表所示:
| R1 | R0 | 分辨率(位) | 温度步进(°C) | 转换时间(最大) |
|---|---|---|---|---|
| 0 | 0 | 9 | 0.5 | 93.75 ms |
| 0 | 1 | 10 | 0.25 | 187.5 ms |
| 1 | 0 | 11 | 0.125 | 375 ms |
| 1 | 1 | 12 | 0.0625 | 750 ms |
例如,若设置 R1=1, R0=1,则分辨率为 12 位,温度变化步进为 0.0625°C,转换时间为 750 ms。
3.2.2 温度读取格式与转换方法
DS18B20 的温度数据以 16 位补码形式存储在 RAM 的前两个字节中:
| 字节 | 含义 |
|---|---|
| Byte0 | 温度值低 8 位(LSB) |
| Byte1 | 温度值高 8 位(MSB) |
例如,读取到的温度数据为:
MSB: 0x01, LSB: 0x90
将其组合为 16 位数据: 0x0190 ,转换为十进制为 400。由于分辨率为 0.0625,所以实际温度为:
400 × 0.0625 = 25.0°C
若 MSB 为负数(即最高位为 1),则需使用补码转换方式计算温度。例如:
MSB: 0xFF, LSB: 0xE0 → 16位补码为 0xFFE0 = -32 → -32 × 0.0625 = -2.0°C
3.3 工作模式与电源供电方式
DS18B20 支持两种供电方式:寄生供电(Parasitic Power)和外部供电(External Power)。不同供电方式适用于不同的应用场景。
3.3.1 寄生供电与外部供电的区别
| 供电方式 | 连接方式 | 优点 | 缺点 |
|---|---|---|---|
| 寄生供电 | VDD 引脚接地,通过数据线供电 | 减少引脚使用,节省 PCB 空间 | 在通信过程中需提供强上拉,否则可能数据出错 |
| 外部供电 | VDD 引脚接电源(3.0~5.5V) | 通信稳定,无需强上拉 | 多一个电源引脚占用 |
推荐使用场景:
- 寄生供电 :适用于引脚资源紧张、空间受限的小型系统。
- 外部供电 :适用于高精度、高稳定性的工业系统或需要连续温度采集的场合。
3.3.2 不同模式下的使用场景
在 MSP430 系统中,若使用寄生供电方式,需在通信期间提供强上拉(如使用三极管或 MOSFET 控制上拉),以确保 DS18B20 在读写过程中获得足够的电流。而若使用外部供电,则只需将 VDD 引脚连接至 3.3V 或 5V 电源即可。
3.4 DS18B20的典型应用电路设计
在 MSP430 系统中,DS18B20 的典型连接方式如下:
graph TD
    A[MSP430] --> B(DQ 引脚)
    B --> C[DS18B20]
    C --> D[上拉电阻 (4.7kΩ)]
    D --> E[VCC]
    C --> F[VDD (可选)]
    F --> G[外部电源]
3.4.1 硬件连接示意图
DS18B20 的引脚定义如下:
| 引脚 | 功能 |
|---|---|
| GND | 接地 |
| DQ | 数据输入/输出 |
| VDD | 电源输入(可选) |
典型电路连接如下:
MSP430 P1.6 ---+--- 4.7kΩ --- VCC
               |
               +--- DQ (DS18B20)
GND --------------------------- GND
若采用外部供电,则将 VDD 接至 3.3V 或 5V 电源。
3.4.2 上拉电阻的作用与选型
上拉电阻的作用:
DS18B20 的 DQ 引脚为漏极开路(Open-Drain)输出,因此需要外部上拉电阻将数据线拉高。上拉电阻确保在没有数据传输时,DQ 线保持高电平状态,避免误读。
推荐阻值:
- 一般推荐使用 4.7kΩ 上拉电阻。
- 若总线上挂载多个 DS18B20 或通信距离较远,可适当减小电阻值(如 2.2kΩ),以提高上升沿速度。
代码示例:MSP430 GPIO 初始化 DS18B20 通信引脚
#include <msp430.h>

#define DS18B20_PIN BIT6  // 使用 P1.6 作为 DS18B20 数据线

void DS18B20_Init(void) {
    P1DIR |= DS18B20_PIN;   // 设置为输出
    P1OUT |= DS18B20_PIN;   // 初始为高电平(上拉)
}

void DS18B20_WriteBit(unsigned char bit) {
    P1DIR |= DS18B20_PIN;   // 设置为输出
    if (bit) {
        P1OUT &= ~DS18B20_PIN;  // 拉低
        __delay_cycles(10);     // 延时约 10us
        P1OUT |= DS18B20_PIN;   // 释放,上拉恢复高电平
        __delay_cycles(55);     // 总时序约 65us
    } else {
        P1OUT &= ~DS18B20_PIN;  // 拉低至少 60us
        __delay_cycles(60);
        P1OUT |= DS18B20_PIN;   // 释放
        __delay_cycles(10);
    }
}

unsigned char DS18B20_ReadBit(void) {
    unsigned char bit = 0;
    P1DIR |= DS18B20_PIN;   // 设置为输出
    P1OUT &= ~DS18B20_PIN;  // 拉低
    __delay_cycles(3);      // 拉低 3us
    P1DIR &= ~DS18B20_PIN;  // 切换为输入
    __delay_cycles(10);     // 采样延时
    if (P1IN & DS18B20_PIN) bit = 1;
    __delay_cycles(50);     // 总时序约 63us
    return bit;
}
代码逻辑分析:
- DS18B20_Init() :初始化 P1.6 为输出并设置为高电平,确保数据线在空闲时为高。
- DS18B20_WriteBit(bit) :根据写入的 bit 值控制数据线的时序。
- 写 1 时,拉低后迅速释放;
- 写 0 时,保持低电平足够时间; - DS18B20_ReadBit() :
- 主机拉低数据线至少 1μs 后释放;
- 传感器在 15μs 内拉低表示 0,否则为 1;
- 通过检测 P1IN 中的对应位来读取数据。
该代码为 DS18B20 的基本通信函数,后续章节将结合 MSP430 的定时器和中断机制优化其性能与稳定性。
4. 一线总线通信协议实现
在嵌入式系统中,设备之间的通信协议至关重要。其中,一线总线(1-Wire)协议以其硬件简单、布线方便的特点,广泛应用于传感器与微控制器之间的数据交互。本章将围绕DS18B20温度传感器与MSP430微控制器之间的通信展开,深入分析1-Wire协议的基本时序、ROM命令、数据传输流程,以及如何在MSP430平台上实现该协议,并讨论通信过程中的错误检测与处理机制。
4.1 一线总线协议基础
4.1.1 时序定义与通信流程
1-Wire协议是一种半双工的串行通信方式,仅使用一根数据线(DQ)和一个公共地线即可完成数据的发送与接收。其通信流程主要包括以下几个阶段:
- 初始化(Reset) :主机发出复位脉冲,所有从机响应并发送存在脉冲(Presence Pulse)。
- ROM命令(Search/Match/Read ROM) :用于识别和选择特定的从设备。
- 功能命令(如启动温度转换、读取温度寄存器) :对选中的设备执行具体操作。
以下是一线总线通信的基本时序示意图(使用mermaid流程图表示):
sequenceDiagram
    participant Master
    participant Slave
    Master->>Slave: 复位脉冲
    Slave-->>Master: 存在脉冲
    Master->>Slave: ROM命令
    Master->>Slave: 功能命令
    Master->>Slave: 数据读写
关键时序参数(单位:μs)
| 操作阶段 | 时间范围 | 说明 |
|---|---|---|
| 复位脉冲 | 480~960 | 主机拉低DQ线,通知从机准备 |
| 存在脉冲延迟 | 15~75 | 从机释放DQ线后等待响应 |
| 存在脉冲持续 | 60~240 | 从机拉低DQ线表示存在 |
| 写0时间 | 60~120 | 主机拉低DQ线表示写0 |
| 写1时间 | 1~15 | 主机释放DQ线表示写1 |
| 读采样时间 | 15 | 主机在写完1后15μs内采样DQ |
4.1.2 初始化与ROM命令
初始化阶段是1-Wire通信的第一步,由主机发送复位信号,所有从设备检测到该信号后会返回存在脉冲。如果存在多个从设备,主机可以使用 0xF0 (Search ROM)命令遍历总线上的设备,并记录它们的64位唯一序列号。
常见ROM命令列表
| 命令值(十六进制) | 命令名称 | 说明 |
|---|---|---|
| 0x33 | Read ROM | 仅在总线上只有一个设备时可用 |
| 0x55 | Match ROM | 匹配指定设备进行后续操作 |
| 0xF0 | Search ROM | 搜索总线上的所有设备 |
| 0xCC | Skip ROM | 跳过ROM阶段,适用于单设备场景 |
| 0xEC | Alarm Search | 查找处于警报状态的设备 |
4.2 DS18B20的一线通信流程
4.2.1 发送复位信号与存在脉冲
主机通过控制GPIO引脚模拟1-Wire时序。以下是MSP430上使用GPIO模拟复位信号的代码示例:
void OW_Reset() {
    P1DIR |= BIT0;          // 设置为输出
    P1OUT &= ~BIT0;         // 拉低DQ线
    __delay_cycles(480);    // 保持低电平480us

    P1DIR &= ~BIT0;         // 设置为输入,释放总线
    __delay_cycles(70);     // 等待从机响应

    if (!(P1IN & BIT0)) {   // 检测是否存在脉冲
        __delay_cycles(240); // 等待存在脉冲结束
        return 1;           // 从机存在
    } else {
        return 0;           // 无从机响应
    }
}
代码逻辑分析:
-
P1DIR |= BIT0;:将P1.0设置为输出,准备拉低。 -
P1OUT &= ~BIT0;:将DQ线拉低,开始复位。 -
__delay_cycles(480);:延时480μs,符合1-Wire复位信号要求。 -
P1DIR &= ~BIT0;:将P1.0设置为输入,释放总线,等待从机响应。 -
if (!(P1IN & BIT0)):检测DQ线是否被从机拉低,表示存在脉冲。
4.2.2 读写时序的实现方法
在1-Wire协议中,每个bit的读写都需要精确控制时序。下面是写bit的函数示例:
void OW_WriteBit(unsigned char bit) {
    P1DIR |= BIT0;          // 设置为输出
    P1OUT &= ~BIT0;         // 开始写周期
    __delay_cycles(2);      // 保持低电平至少1μs

    if (bit) {
        P1DIR &= ~BIT0;     // 写1:释放DQ线
    }

    __delay_cycles(60);     // 每个bit周期至少60μs
    P1DIR &= ~BIT0;         // 释放总线
}
参数说明:
-
bit:要写入的bit值(0或1)。 - 函数通过控制P1.0的输出状态,模拟1-Wire的写bit操作。
读bit的函数如下:
unsigned char OW_ReadBit() {
    P1DIR |= BIT0;          // 设置为输出
    P1OUT &= ~BIT0;         // 开始读周期
    __delay_cycles(2);      // 拉低至少1μs

    P1DIR &= ~BIT0;         // 释放DQ线,准备读取
    __delay_cycles(10);     // 等待10μs后读取

    unsigned char result = (P1IN & BIT0) ? 1 : 0;
    __delay_cycles(50);     // 等待bit周期结束

    return result;
}
逻辑分析:
- 主机拉低DQ线至少1μs后释放,等待10μs后采样DQ线状态。
- 如果DQ为高,说明从机发送的是1;否则为0。
- 整个bit周期控制在60μs以内。
4.3 MSP430实现一线通信的软件设计
4.3.1 GPIO模拟时序的编程技巧
由于MSP430没有专用的1-Wire控制器,因此通常采用GPIO模拟时序方式实现通信。这种方式需要精准控制延时,建议使用 __delay_cycles() 函数,该函数基于CPU时钟周期进行延时。
延时函数与系统时钟关系
| 时钟频率 | 1ms对应的cycles数 |
|---|---|
| 1 MHz | 1000 |
| 8 MHz | 8000 |
| 16 MHz | 16000 |
4.3.2 定时器辅助通信的实现
为了提高通信的稳定性和减少CPU占用率,可以使用定时器中断实现精确的1-Wire通信。例如,使用Timer_A模块控制通信时序。
void TA0_Init() {
    TA0CTL = TASSEL_2 + MC_1 + TACLR; // SMCLK, up mode, clear TAR
    TA0CCR0 = 60;                     // 60 cycles = ~7.5μs at 8MHz
    TA0CCTL0 = CCIE;                  // Enable CCR0 interrupt
}
定时器中断服务函数示例:
#pragma vector=TIMER0_A0_VECTOR
__interrupt void Timer_A0_ISR(void) {
    static unsigned char bit_index = 0;
    if (bit_index < 8) {
        OW_WriteBit(tx_buffer & (1 << bit_index));
        bit_index++;
    } else {
        TA0CCTL0 &= ~CCIE; // 关闭定时器中断
        bit_index = 0;
    }
}
4.4 通信过程中的错误检测与处理
4.4.1 CRC校验机制
DS18B20在温度数据传输中使用8位CRC校验来验证数据的完整性。CRC计算基于前8字节数据,结果应与最后一字节匹配。
CRC计算函数示例:
unsigned char CRC8(unsigned char *data, unsigned char len) {
    unsigned char crc = 0;
    while (len--) {
        crc ^= *data++;
        for (unsigned char i = 0; i < 8; i++) {
            if (crc & 0x01) {
                crc >>= 1;
                crc ^= 0x8C;
            } else {
                crc >>= 1;
            }
        }
    }
    return crc;
}
逻辑分析:
- 初始CRC值为0;
- 每个字节异或到CRC寄存器中;
- 对每一位进行判断,若最低位为1则右移并异或多项式0x8C(对应x^8 + x^5 + x^4 + 1);
- 最终返回校验值。
4.4.2 数据重传与通信失败处理
通信失败可能由总线冲突、CRC错误或存在脉冲缺失引起。应对策略包括:
- 自动重试机制 :在读取失败后重新初始化总线并尝试读取;
- 错误计数器 :连续失败超过一定次数后上报错误;
- 总线状态监控 :在每次通信前检测总线是否空闲。
int read_temperature_with_retry(int max_retries) {
    int retry = 0;
    while (retry < max_retries) {
        if (OW_Reset()) {
            OW_WriteByte(SKIP_ROM);        // 跳过ROM
            OW_WriteByte(CONVERT_T);       // 启动温度转换
            delay_ms(750);                 // 等待转换完成

            OW_Reset();
            OW_WriteByte(SKIP_ROM);
            OW_WriteByte(READ_SCRATCHPAD);
            read_scratchpad(data);

            if (CRC8(data, 8) == data[8]) {
                return SUCCESS;
            }
        }
        retry++;
        delay_ms(100); // 延迟重试
    }
    return ERROR;
}
逻辑分析:
- 使用
read_temperature_with_retry函数进行温度读取; - 每次通信失败后延时100ms并重试;
- 若CRC校验失败则继续重试;
- 最多尝试
max_retries次,失败后返回错误码。
本章小结
本章深入探讨了一线总线通信协议的基本原理与实现方法,重点围绕MSP430与DS18B20之间的数据交互展开。通过GPIO模拟时序、定时器辅助通信、CRC校验与错误处理机制的实现,展示了在资源受限的嵌入式平台上如何构建稳定可靠的1-Wire通信系统。这些内容为后续的温度采集与数据处理奠定了坚实基础。
5. C语言在嵌入式系统中的应用
C语言是嵌入式系统开发的核心编程语言,其高效性、可移植性和对底层硬件的控制能力,使其在MSP430等微控制器平台上广泛使用。本章将深入探讨嵌入式C语言在MSP430平台上的应用,包括基础语法的高效使用、代码结构设计与优化、调试技巧以及如何将硬件操作封装为可复用模块。通过本章内容,开发者将掌握在嵌入式环境中高效编写C语言代码的能力。
5.1 嵌入式C语言编程基础
在嵌入式开发中,C语言的使用不同于PC环境,开发者需要对内存、寄存器、中断等底层资源进行直接操作。理解这些基础概念是构建高效代码的前提。
5.1.1 数据类型与内存管理
嵌入式系统资源有限,合理选择数据类型对内存和性能有直接影响。在MSP430平台中,数据类型的长度与标准C语言略有不同。
| 数据类型 | 字节数 | 取值范围 | 说明 |
|---|---|---|---|
char | 1 | -128 ~ 127 | 最小存储单位 |
int | 2 | -32768 ~ 32767 | 默认整型 |
long | 4 | -2147483648 ~ 2147483647 | 长整型 |
float | 4 | ±3.4E±38(7位精度) | 单精度浮点数 |
double | 4 | 同 float | MSP430不支持双精度浮点运算 |
注意 :MSP430不支持硬件浮点运算,浮点数操作会占用大量CPU资源,建议在必要时使用定点数代替。
示例代码:内存分配与使用
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;   // 停止看门狗定时器

    unsigned int temperature = 0; // 使用16位无符号整数存储温度值
    char buffer[20];              // 字符数组用于数据格式化

    // 模拟温度数据
    temperature = 256; // 25.6℃,保留一位小数

    // 将整数温度转换为字符串
    sprintf(buffer, "Temp: %d.%d C", temperature / 10, temperature % 10);

    // 此处可添加串口输出函数发送 buffer 数据

    while(1); // 主循环
}
逐行解读:
- 第1行:包含MSP430头文件,提供寄存器定义和宏定义。
- 第3行:关闭看门狗定时器,防止系统复位。
- 第5行:定义一个16位无符号整型变量,用于存储温度数据(以十分之一度为单位)。
- 第6行:字符数组用于存储格式化后的字符串。
- 第9行:模拟读取温度数据,如实际应用中应从DS18B20读取。
- 第12行:使用
sprintf函数将数值格式化为字符串,便于输出。 - 第15行:进入死循环,表示程序运行完成。
优化建议 :
sprintf在嵌入式环境下效率较低,建议使用自定义的数值转换函数减少资源占用。
5.1.2 指针与寄存器操作
在嵌入式系统中,指针是访问寄存器和内存映射外设的关键工具。MSP430的GPIO寄存器如 P1OUT 、 P1DIR 等本质上是内存地址,通过指针可以直接操作。
示例代码:通过指针设置GPIO输出
#include <msp430.h>

#define LED_PIN (1 << 0) // P1.0连接LED

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;

    // 使用指针访问寄存器
    volatile unsigned char *p1dir = (unsigned char *)0x0022; // P1DIR地址
    volatile unsigned char *p1out = (unsigned char *)0x0021; // P1OUT地址

    *p1dir |= LED_PIN;  // 设置P1.0为输出
    *p1out |= LED_PIN;  // 设置P1.0为高电平,点亮LED

    while(1);
}
逐行解读:
- 第6-7行:定义LED连接的引脚(P1.0)。
- 第11-12行:将寄存器地址强制转换为
volatile unsigned char指针,确保每次读写都访问硬件。 - 第14行:设置P1.0为输出模式。
- 第15行:设置P1.0为高电平,点亮LED。
注意 :
volatile关键字用于告诉编译器该变量可能被外部修改(如硬件),防止编译器优化。
5.2 MSP430平台下的代码结构与优化
良好的代码结构不仅能提升可读性,还能提高可维护性和可移植性。本节介绍MSP430平台下的代码组织方式、中断服务函数的编写规范以及模块化编程的实践方法。
5.2.1 中断服务函数编写规范
中断服务函数(ISR)是嵌入式系统中响应外部事件的核心机制。在MSP430中,需使用特定语法声明中断服务函数。
示例代码:按键中断服务函数
#include <msp430.h>

#define BUTTON_PIN (1 << 1) // P1.1连接按键

void init_interrupt(void) {
    P1DIR &= ~BUTTON_PIN;     // 设置P1.1为输入
    P1REN |= BUTTON_PIN;      // 启用内部上拉电阻
    P1OUT |= BUTTON_PIN;      // 上拉电阻使能
    P1IES |= BUTTON_PIN;      // 下降沿触发
    P1IFG &= ~BUTTON_PIN;     // 清除中断标志
    P1IE |= BUTTON_PIN;       // 使能P1.1中断
}

#pragma vector=PORT1_VECTOR
__interrupt void Port_1_ISR(void) {
    if (P1IFG & BUTTON_PIN) {
        P1OUT ^= (1 << 0); // 翻转LED状态
        P1IFG &= ~BUTTON_PIN; // 清除中断标志
    }
}

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;
    P1DIR |= (1 << 0); // 设置P1.0为输出
    init_interrupt();
    __enable_interrupt(); // 全局中断使能

    while(1);
}
逐行解读:
- 第6-12行:初始化按键中断,设置为下降沿触发,并启用上拉电阻。
- 第15-19行:定义中断服务函数,检测中断标志并处理按键事件。
- 第24行:使能全局中断。
- 第26行:主循环空转,等待中断发生。
规范建议 :
- 中断服务函数应尽量短小,避免调用复杂函数。
- 必须清除中断标志,否则可能反复触发。
5.2.2 程序结构设计与模块化编程
模块化编程是将功能分解为独立模块,提高代码复用性和可维护性的重要手段。例如,将LED控制、按键处理、传感器读取等分别封装为模块。
目录结构建议:
project/
├── main.c
├── led.c
├── led.h
├── button.c
├── button.h
├── ds18b20.c
├── ds18b20.h
└── config.h
示例:LED模块头文件 led.h
#ifndef LED_H_
#define LED_H_

#include <msp430.h>

#define LED_PIN (1 << 0)

void led_init(void);
void led_on(void);
void led_off(void);
void led_toggle(void);

#endif /* LED_H_ */
示例:LED模块实现 led.c
#include "led.h"

void led_init(void) {
    P1DIR |= LED_PIN;
    P1OUT &= ~LED_PIN;
}

void led_on(void) {
    P1OUT |= LED_PIN;
}

void led_off(void) {
    P1OUT &= ~LED_PIN;
}

void led_toggle(void) {
    P1OUT ^= LED_PIN;
}
流程图:模块化编程结构
graph TD
    A[main.c] --> B[led.c]
    A --> C[button.c]
    A --> D[ds18b20.c]
    B --> E[led.h]
    C --> F[button.h]
    D --> G[ds18b20.h]
    A --> H[config.h]
优势分析 :
- 提高代码可读性
- 方便功能扩展与调试
- 易于团队协作与代码共享
5.3 嵌入式系统中的代码调试技巧
调试是嵌入式开发的重要环节。MSP430支持通过JTAG或SWD接口进行断点调试,同时也可以通过串口输出日志信息辅助排查问题。
5.3.1 使用调试器进行断点调试
Code Composer Studio(CCS)是MSP430官方开发环境,支持断点设置、变量监视、单步执行等功能。
调试流程:
- 连接仿真器(如MSP-FET430UIF)至目标板。
- 打开CCS,导入项目。
- 在代码中设置断点(点击代码行左侧)。
- 点击“Debug”按钮进入调试模式。
- 使用“Step Over”、“Step Into”逐行执行。
- 观察寄存器、变量、内存等信息。
常用调试技巧:
- Watch窗口 :观察变量实时值。
- Registers窗口 :查看CPU寄存器状态。
- Memory Browser :查看特定地址内存内容。
5.3.2 日志输出与变量监视
对于无调试器环境,可以通过串口输出日志信息进行调试。
示例代码:串口输出调试信息
#include <msp430.h>
#include <stdio.h>

void uart_init(void) {
    P3SEL |= BIT3 + BIT4; // 设置P3.3和P3.4为UART功能
    UCA0CTL1 |= UCSWRST;  // 软件复位
    UCA0CTL1 = UCSSEL_2;  // SMCLK作为时钟源
    UCA0BR0 = 104;        // 9600波特率
    UCA0BR1 = 0;
    UCA0MCTL = UCBRS_2;   // 调制模式
    UCA0CTL1 &= ~UCSWRST; // 退出复位状态
}

int __io_putchar(int ch) {
    while (!(UCA0IFG & UCTXIFG)); // 等待发送缓冲区空
    UCA0TXBUF = (unsigned char)ch;
    return ch;
}

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;
    uart_init();

    printf("System started.\r\n");

    while(1);
}
功能说明:
- 初始化UART串口通信。
- 定义 __io_putchar 函数以支持 printf 输出。
- 输出调试信息“System started.”至串口终端。
工具建议 :使用串口助手如“SecureCRT”、“Tera Term”或“XCOM”查看输出信息。
5.4 与硬件交互的函数封装方法
封装硬件操作函数可以提高代码的可读性和可维护性,降低耦合度。本节介绍如何封装外设驱动函数和通信协议模块。
5.4.1 外设驱动函数的设计
将外设的操作封装为独立函数,如LED、按键、定时器等。
示例:定时器模块封装
// timer.h
#ifndef TIMER_H_
#define TIMER_H_

void timer_init(void);
void delay_ms(unsigned int ms);

#endif /* TIMER_H_ */
// timer.c
#include "timer.h"
#include <msp430.h>

volatile unsigned int ms_counter = 0;

void timer_init(void) {
    TA0CCTL0 = CCIE;            // 比较模式,启用中断
    TA0CCR0 = 1000 - 1;         // 1ms定时(假设SMCLK=1MHz)
    TA0CTL = TASSEL_2 + MC_1;   // SMCLK, 增计数模式
    __enable_interrupt();
}

void delay_ms(unsigned int ms) {
    ms_counter = 0;
    while (ms_counter < ms);
}

#pragma vector=TIMER0_A0_VECTOR
__interrupt void Timer_A_ISR(void) {
    ms_counter++;
}
使用方式:
#include "timer.h"

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;
    timer_init();

    while(1) {
        led_on();
        delay_ms(500);
        led_off();
        delay_ms(500);
    }
}
优势 :将定时器操作封装后,可在多个模块中复用,避免重复代码。
5.4.2 通信协议的函数模块化实现
以DS18B20的一线通信为例,将其封装为函数模块,便于集成和复用。
示例:DS18B20通信模块
// ds18b20.h
#ifndef DS18B20_H_
#define DS18B20_H_

#include <msp430.h>

#define DS18B20_PIN (1 << 1)
#define DS18B20_PORT_OUT P1OUT
#define DS18B20_PORT_IN  P1IN
#define DS18B20_PORT_DIR P1DIR

void ds18b20_init(void);
unsigned char ds18b20_reset(void);
void ds18b20_write_bit(unsigned char bit);
unsigned char ds18b20_read_bit(void);
void ds18b20_write_byte(unsigned char data);
unsigned char ds18b20_read_byte(void);

#endif /* DS18B20_H_ */
// ds18b20.c
#include "ds18b20.h"
#include "timer.h"

void ds18b20_init(void) {
    DS18B20_PORT_DIR |= DS18B20_PIN; // 设置为输出
    DS18B20_PORT_OUT |= DS18B20_PIN; // 默认高电平
}

unsigned char ds18b20_reset(void) {
    unsigned char presence;
    DS18B20_PORT_DIR |= DS18B20_PIN; // 输出低电平
    DS18B20_PORT_OUT &= ~DS18B20_PIN;
    delay_ms(480);
    DS18B20_PORT_DIR &= ~DS18B20_PIN; // 释放总线
    delay_ms(70);
    presence = !(DS18B20_PORT_IN & DS18B20_PIN);
    delay_ms(410);
    return presence;
}

// 其余函数实现略
优势 :将通信协议封装为模块后,可以在多个项目中复用,降低开发难度。
总结
本章系统讲解了C语言在MSP430嵌入式系统中的应用,包括数据类型选择、指针操作、中断服务函数编写、模块化编程、调试技巧以及硬件驱动的封装方法。通过这些实践方法,开发者可以更高效地编写结构清晰、可维护性强的嵌入式代码,为后续的项目开发奠定坚实基础。
6. I/O端口配置与控制
MSP430系列微控制器作为一款广泛应用于低功耗嵌入式系统中的芯片,其GPIO(General Purpose Input/Output)模块在系统交互、外设控制和用户接口中扮演着至关重要的角色。本章将从GPIO模块的结构、寄存器配置、编程实现、上下拉电阻与中断配置,以及低功耗优化等多个方面,全面讲解MSP430的I/O端口控制机制,并通过具体示例帮助读者深入理解其在实际项目中的应用。
6.1 MSP430的GPIO模块结构
MSP430的通用输入/输出端口(GPIO)模块是其最基础也是最重要的外设之一。每个端口通常由多个引脚组成,每个引脚均可独立配置为输入或输出模式,并支持中断功能。GPIO模块的结构设计决定了其灵活性和控制能力。
6.1.1 端口寄存器分类与功能
MSP430的每个GPIO端口都由多个寄存器组成,用于配置和控制引脚的行为。以下是MSP430中常见的GPIO寄存器及其功能说明:
| 寄存器名称 | 功能描述 |
|---|---|
| PxDIR | 端口方向寄存器,设置引脚为输入(0)或输出(1) |
| PxOUT | 端口输出寄存器,设置输出引脚的电平(高/低) |
| PxIN | 端口输入寄存器,读取输入引脚的状态 |
| PxREN | 上下拉电阻使能寄存器,启用或禁用内部上拉/下拉电阻 |
| PxSEL | 外设功能选择寄存器,选择引脚是否用于外设功能 |
| PxIE | 中断使能寄存器,允许或禁止引脚的中断请求 |
| PxIES | 中断触发边沿选择寄存器,设置上升沿或下降沿触发中断 |
| PxIFG | 中断标志寄存器,指示引脚是否发生中断事件 |
说明 :其中“P”代表端口号,如P1、P2等;“x”代表具体的端口号,如P1DIR表示端口1的方向寄存器。
6.1.2 端口方向与输入/输出配置
配置GPIO引脚的基本步骤包括:
- 设置方向 :通过PxDIR寄存器设定引脚为输入或输出。
- 设置初始输出值 (如果是输出):通过PxOUT设置输出电平。
- 配置上下拉电阻 (如果是输入):通过PxREN和PxOUT配合设置上拉或下拉。
- 启用外设功能 (如需):通过PxSEL选择是否使用外设功能。
例如,设置P1.0为输出并点亮LED的代码如下:
P1DIR |= BIT0;      // 设置P1.0为输出
P1OUT |= BIT0;      // 设置P1.0为高电平,点亮LED
逐行分析 :
-P1DIR |= BIT0;:将P1DIR寄存器的第0位设为1,表示P1.0为输出模式。
-P1OUT |= BIT0;:将P1OUT寄存器的第0位设为1,输出高电平,点亮LED。
6.2 输入输出控制的编程实现
GPIO的输入输出控制是嵌入式系统中最基础的功能之一,通过配置寄存器可以实现对外设的控制和状态的读取。
6.2.1 数字输出控制LED示例
以MSP430G2553为例,P1.0连接一个LED,要求实现LED的亮灭控制。
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;   // 停用看门狗定时器

    P1DIR |= BIT0;              // 设置P1.0为输出
    P1OUT |= BIT0;              // 初始点亮LED

    while(1) {
        P1OUT ^= BIT0;          // 翻转LED状态(亮/灭)
        __delay_cycles(100000); // 延时100,000个时钟周期
    }
}
逐行分析 :
-WDTCTL = WDTPW | WDTHOLD;:关闭看门狗定时器,防止系统复位。
-P1DIR |= BIT0;:设置P1.0为输出模式。
-P1OUT |= BIT0;:初始点亮LED。
-P1OUT ^= BIT0;:异或操作实现LED状态翻转。
-__delay_cycles(100000);:使用编译器内建函数实现简单延时。
6.2.2 输入检测与按键识别
假设P1.1连接一个按键到地,当按键按下时读取为低电平。
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;

    P1DIR &= ~BIT1;         // 设置P1.1为输入
    P1REN |= BIT1;          // 启用内部上拉电阻
    P1OUT |= BIT1;          // 上拉电阻设置为高电平

    P1DIR |= BIT0;          // 设置P1.0为输出

    while(1) {
        if((P1IN & BIT1) == 0) { // 检测按键是否按下
            P1OUT |= BIT0;  // 按下点亮LED
        } else {
            P1OUT &= ~BIT0; // 释放熄灭LED
        }
    }
}
逐行分析 :
-P1DIR &= ~BIT1;:将P1.1设置为输入。
-P1REN |= BIT1;和P1OUT |= BIT1;:启用内部上拉电阻,防止浮空。
-if((P1IN & BIT1) == 0):检测P1.1是否被拉低,即按键是否按下。
6.3 上拉/下拉电阻与中断功能配置
在输入模式下,GPIO引脚如果不接上下拉电阻,可能会导致电平不稳定,从而引发误读。MSP430提供内部上下拉电阻配置功能,简化了外部电路设计。
6.3.1 内部上下拉电阻设置
以下代码展示了如何为P1.1设置上拉电阻:
P1DIR &= ~BIT1;     // 设置为输入
P1REN |= BIT1;      // 启用内部电阻
P1OUT |= BIT1;      // 设置为上拉电阻(高电平)
若要设置为下拉电阻,则只需将 P1OUT 设为低电平:
P1OUT &= ~BIT1; // 设置为下拉电阻(低电平)
6.3.2 外部中断触发机制
MSP430的GPIO引脚支持外部中断功能,可以用于响应按键、传感器信号等外部事件。
以下代码实现P1.1引脚的下降沿中断触发:
#include <msp430.h>

int main(void) {
    WDTCTL = WDTPW | WDTHOLD;

    P1DIR &= ~BIT1;         // 设置P1.1为输入
    P1REN |= BIT1;          // 启用内部上拉
    P1OUT |= BIT1;

    P1IE |= BIT1;           // 使能P1.1中断
    P1IES |= BIT1;          // 设置下降沿触发
    P1IFG &= ~BIT1;         // 清除中断标志

    __enable_interrupt();   // 启用全局中断

    while(1);               // 主循环空转
}

// 中断服务函数
#pragma vector=PORT1_VECTOR
__interrupt void Port_1(void) {
    P1OUT ^= BIT0;          // 翻转LED状态
    P1IFG &= ~BIT1;         // 清除中断标志
}
流程图说明 :
graph TD
    A[初始化GPIO] --> B[配置P1.1为输入并启用上拉]
    B --> C[配置中断触发方式]
    C --> D[启用中断]
    D --> E[进入主循环]
    E --> F{是否触发中断?}
    F -- 是 --> G[执行中断处理]
    G --> H[翻转LED状态]
    H --> I[清除中断标志]
    I --> E
6.4 I/O端口的低功耗优化策略
在电池供电或低功耗应用中,GPIO的功耗控制尤为关键。MSP430提供了多种方式来优化I/O端口的功耗。
6.4.1 端口状态保持与功耗控制
在低功耗模式下,未使用的GPIO引脚应配置为输出并固定电平,或配置为输入并启用上下拉电阻,以避免浮空造成漏电流。
例如,关闭所有未使用的P1引脚:
P1DIR = 0xFF;        // 设置所有P1引脚为输出
P1OUT = 0x00;        // 所有引脚输出低电平
6.4.2 多路复用引脚的切换管理
MSP430的某些引脚具有多路复用功能,如UART、SPI、ADC等。在低功耗应用中,应合理配置这些引脚以避免不必要的功耗。
示例:将P1.1和P1.2配置为UART功能,其余引脚配置为低功耗模式:
P1SEL |= BIT1 + BIT2;  // 选择UART功能
P1SEL2 |= BIT1 + BIT2;
P1DIR |= BIT2;         // TXD设为输出
P1DIR &= ~BIT1;        // RXD设为输入

// 关闭未使用引脚
P1DIR |= (BIT0 | BIT3 | BIT4 | BIT5 | BIT6 | BIT7);
P1OUT &= ~(BIT0 | BIT3 | BIT4 | BIT5 | BIT6 | BIT7);
说明 :
-P1SEL和P1SEL2用于选择引脚功能。
- 其余未使用的引脚设置为输出并拉低,减少漏电流。
通过本章内容的学习,读者应能掌握MSP430 GPIO模块的基本结构、寄存器配置方法、输入输出控制技巧、中断配置及低功耗优化策略。这些内容为后续章节中更复杂的外设控制与通信协议实现打下坚实基础。
7. 温度数据采集与解析
7.1 DS18B20温度数据读取流程
7.1.1 启动温度转换与数据读取
在MSP430平台中,使用DS18B20进行温度数据采集时,首先需要完成一线总线(1-Wire)的初始化与设备识别。一旦确认设备存在,即可发送启动温度转换命令( 0x44 ),随后通过读取高速暂存器(Scratchpad)获取温度数据。
以下是关键代码示例:
void DS18B20_StartConversion(void) {
    OneWire_Reset();           // 1-Wire总线复位
    OneWire_WriteByte(0xCC);   // 跳过ROM命令
    OneWire_WriteByte(0x44);   // 启动温度转换
}

uint16_t DS18B20_ReadTemperature(void) {
    uint8_t data[9];
    OneWire_Reset();
    OneWire_WriteByte(0xCC);           // 跳过ROM命令
    OneWire_WriteByte(0xBE);           // 读取高速暂存器
    for (int i = 0; i < 9; i++) {
        data[i] = OneWire_ReadByte();  // 读取9字节数据
    }

    // CRC校验
    if (CRC8_Check(data, 8, data[8])) {
        return (data[1] << 8) | data[0];  // 合并温度值
    } else {
        return 0xFFFF;  // 数据错误标志
    }
}
7.1.2 数据校验与异常处理
DS18B20的高速暂存器第9字节为CRC校验码。通过CRC-8算法校验前8字节数据是否一致,确保数据完整性。
uint8_t CRC8_Check(uint8_t *data, uint8_t len, uint8_t crc) {
    uint8_t crc_val = 0;
    for (uint8_t i = 0; i < len; i++) {
        crc_val = CRC8_Table[crc_val ^ data[i]];
    }
    return (crc_val == crc);
}
注意 :
CRC8_Table为预定义的CRC-8查表数组,常用于提高校验效率。
7.2 数据解析与单位转换
7.2.1 十六进制到十进制的转换
DS18B20返回的温度值为16位补码格式,其中低4位为小数部分,高12位为整数部分。
例如:
int16_t raw_temp = DS18B20_ReadTemperature();  // 假设返回值为0x0190(+25.0℃)
float temperature;

if (raw_temp & 0x8000) {  // 判断是否为负数
    temperature = -(float)((~raw_temp + 1) & 0xFFFF) * 0.0625;
} else {
    temperature = (float)raw_temp * 0.0625;  // 每LSB代表0.0625℃
}
7.2.2 小数点精度处理
由于浮点数运算可能影响精度,建议使用定点数或字符串格式化输出:
char temp_str[10];
sprintf(temp_str, "%.2f", temperature);  // 输出两位小数
7.3 温度数据的实时显示与存储
7.3.1 串口输出温度数据
利用MSP430的UART模块,将温度数据通过串口输出至PC端或LCD屏显示。
void UART_SendTemp(float temp) {
    char buffer[20];
    sprintf(buffer, "Temp: %.2f C\r\n", temp);
    UART_SendString(buffer);
}
7.3.2 数据存储到EEPROM或FLASH
MSP430内部集成FLASH模块,可用于临时存储温度数据。例如每5分钟记录一次:
void StoreTemperature(float temp) {
    static uint16_t flash_addr = 0x1800;  // FLASH起始地址
    uint16_t int_temp = (uint16_t)(temp * 100);  // 存储为整数
    Flash_WriteWord(flash_addr, int_temp);
    flash_addr += 2;  // 每次写入2字节
}
7.4 数据采集系统的稳定性与精度提升
7.4.1 传感器校准方法
由于传感器存在个体误差,建议在系统初始化阶段进行一次环境温度校准:
void DS18B20_Calibrate(float offset) {
    calib_offset = offset;  // 设置偏移值
}
然后在数据解析阶段进行补偿:
temperature += calib_offset;
7.4.2 多传感器并行采集与冲突解决
在多DS18B20并联的场景中,需使用ROM搜索算法识别每个设备的64位唯一地址:
graph TD
    A[开始ROM搜索] --> B{是否存在设备?}
    B -->|是| C[获取ROM地址]
    C --> D[保存地址]
    D --> E[继续搜索]
    B -->|否| F[结束搜索]
一旦地址确定,即可通过 0x55 匹配ROM命令分别读取各传感器数据:
OneWire_WriteByte(0x55);  // 匹配ROM命令
for (int i = 0; i < 8; i++) {
    OneWire_WriteByte(rom_address[i]);  // 写入设备ROM地址
}
简介:本文介绍如何使用PROTEUS软件对MSP430微控制器与DS18B20数字温度传感器进行电路仿真和程序验证。MSP430是一款低功耗16位MCU,适用于嵌入式系统和物联网应用;DS18B20是一款基于单总线协议的数字温度传感器,具备高精度与简易布线的优势。通过本设计,读者可掌握在PROTEUS中搭建MSP430系统、编写C语言程序并实现温度数据采集与仿真的完整流程,为嵌入式开发与硬件验证提供实践基础。
更多推荐


 21
 0
- 0


 已为社区贡献7条内容

所有评论(0)