
stm32基础知识重点
目录
第 1 章 GPIO外设
1.GPIO工作模式
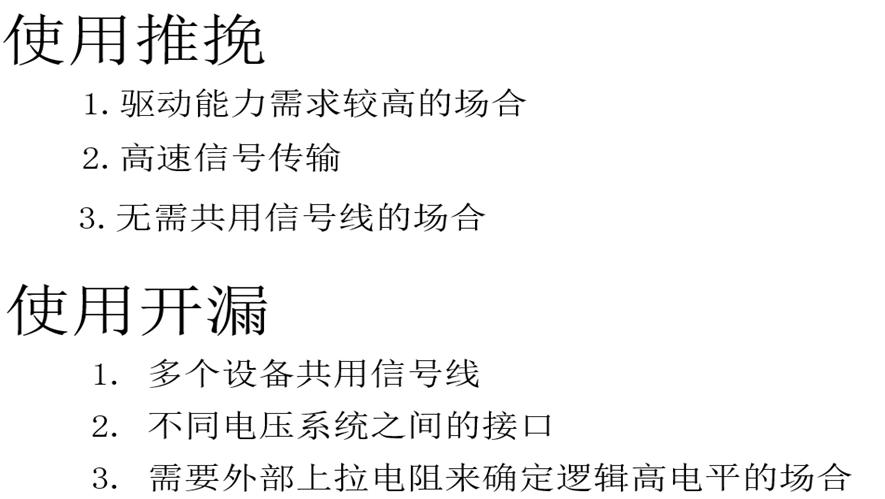
注意:开漏模式:输出寄存器上的1 将端口置于高阻状态,所以外部必须要接上拉电阻。在开漏模式时,对输入数据寄存器的读访问可得到I/O状态。
在推挽模式时,对输出数据寄存器的读访问得到最后一次写的值。
使用场景:
2.GPIOx_CRL(端口配置低寄存器)
(1)当MODE是00 (输入模式)
00:模拟输入模式
01:浮空输入模式(复位后的状态)
10:上拉/下拉输入模式
11:保留
(2)当MODE>00(输出模式)
00:通用推挽输出模式
01:通用开漏输出模式
10:复用功能推挽输出模式
11:复用功能开漏输出模式
第 2 章 时钟系统
(1)HSI振荡器时钟(高速内部时钟):高速外部时钟是由外部时钟源提供,外部接一个8MHz的晶振,经过PLL倍频(9倍频)后得到一个72MHz的系统时钟。
(2)HSE振荡器时钟(高速外部时钟)
(3)PLL时钟(锁相环/倍频器)
(4)LSI时钟(低速内部时钟):LSE晶体是一个32.768kHz,不能驱动系统时钟的
(5)LSE时钟(低速外部时钟):LSI时钟频率大约40kHz(在30kHz和60kHz之间)
第 3 章 STM32的中断系统
1. 中断概述
出现了特定事件,使得CPU暂停当前正在运行的程序,转而去处理这个事件,等这个事件处理完成之后,CPU再回到刚才被打断的位置继续处理,这就是中断。
中断结构: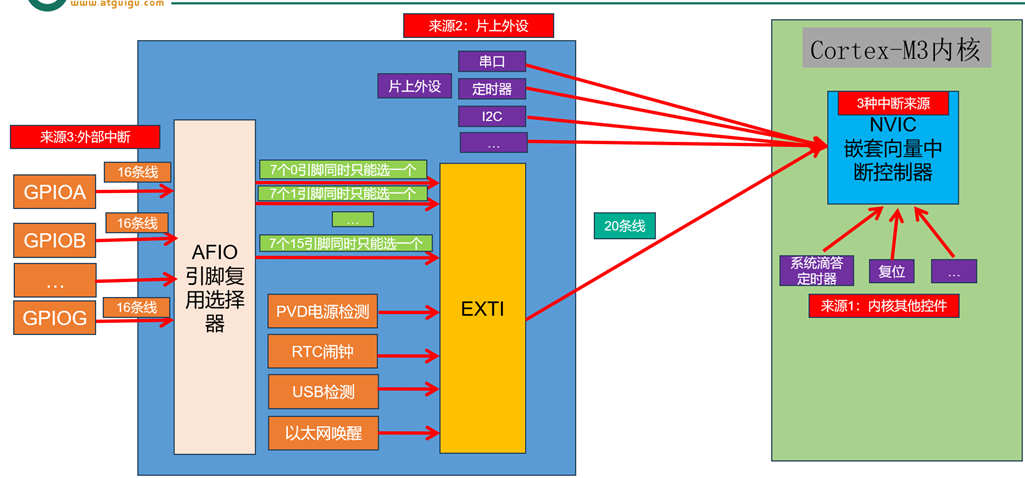
NVIC:嵌套向量中断控制器管理着所有中断。由NVIC决定哪个中断的处理程序交给CPU来执行。NVIC为了方便管理中断,把优先级分为两种:抢占优先级和响应优先级。
第 4 章 USART串口通讯
-
串口通讯是一种设备间非常常用的串行通讯方式
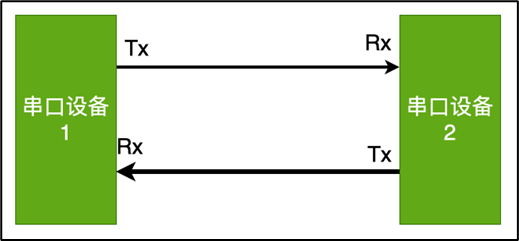
-
STM32提供了串口异步通讯,所以两个通讯设备之间需要约定好波特率
-
STM32提供了USART通用同步异步收发器。是一个串行通信设备,可以灵活地与外部设备进行全双工数据交换。
-
还有UART相比USART去掉了同步通讯功能。
通信协议
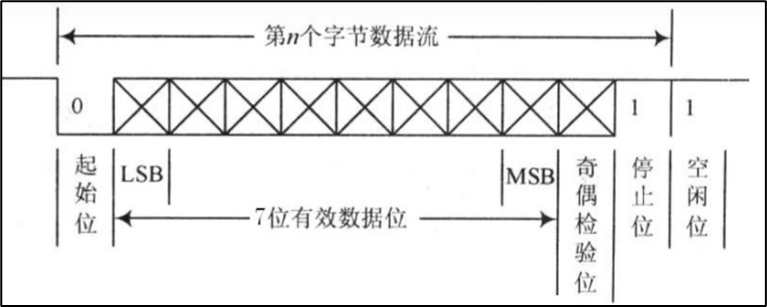
第 5 章 I2C 通讯
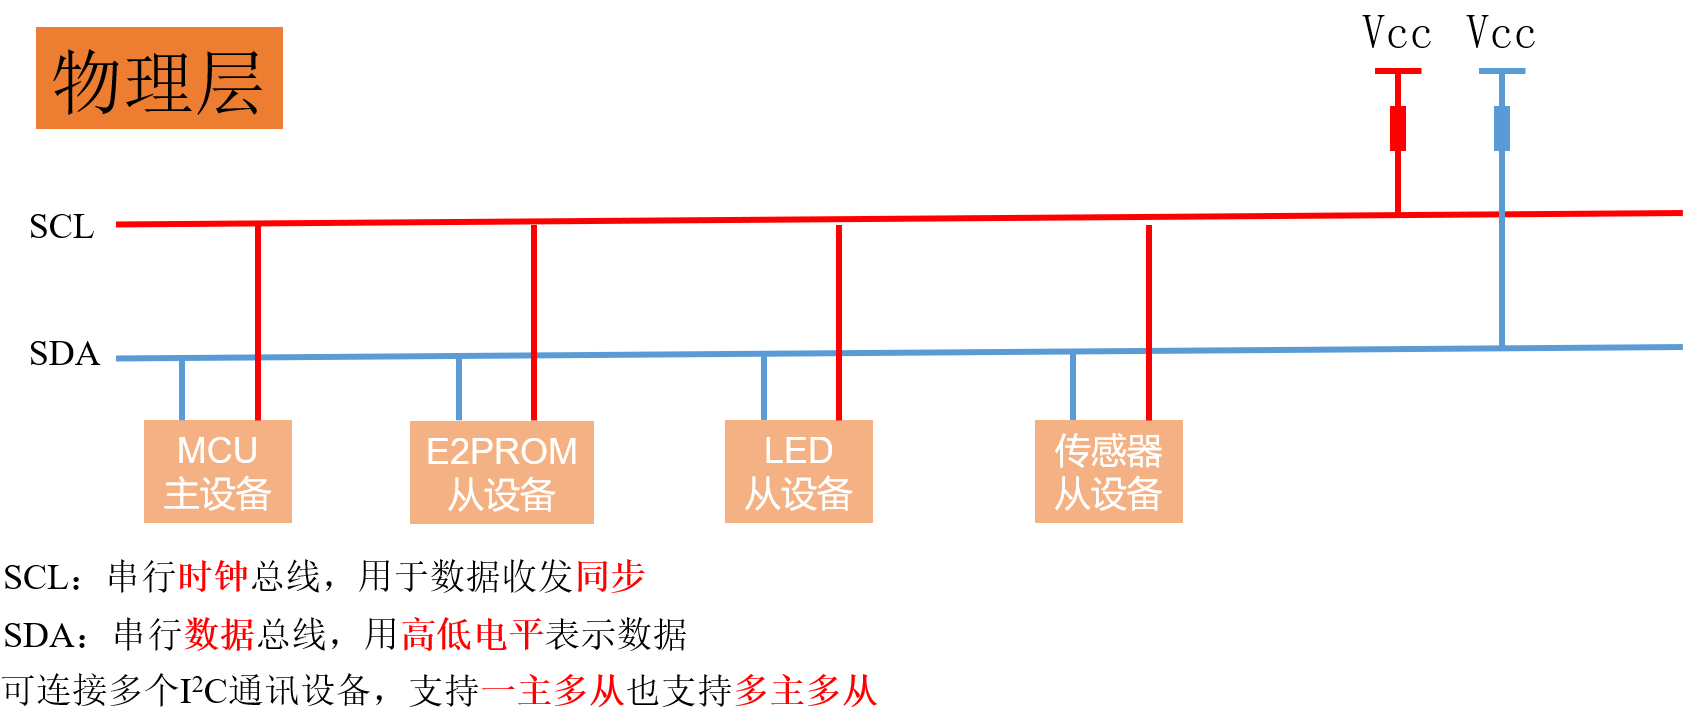
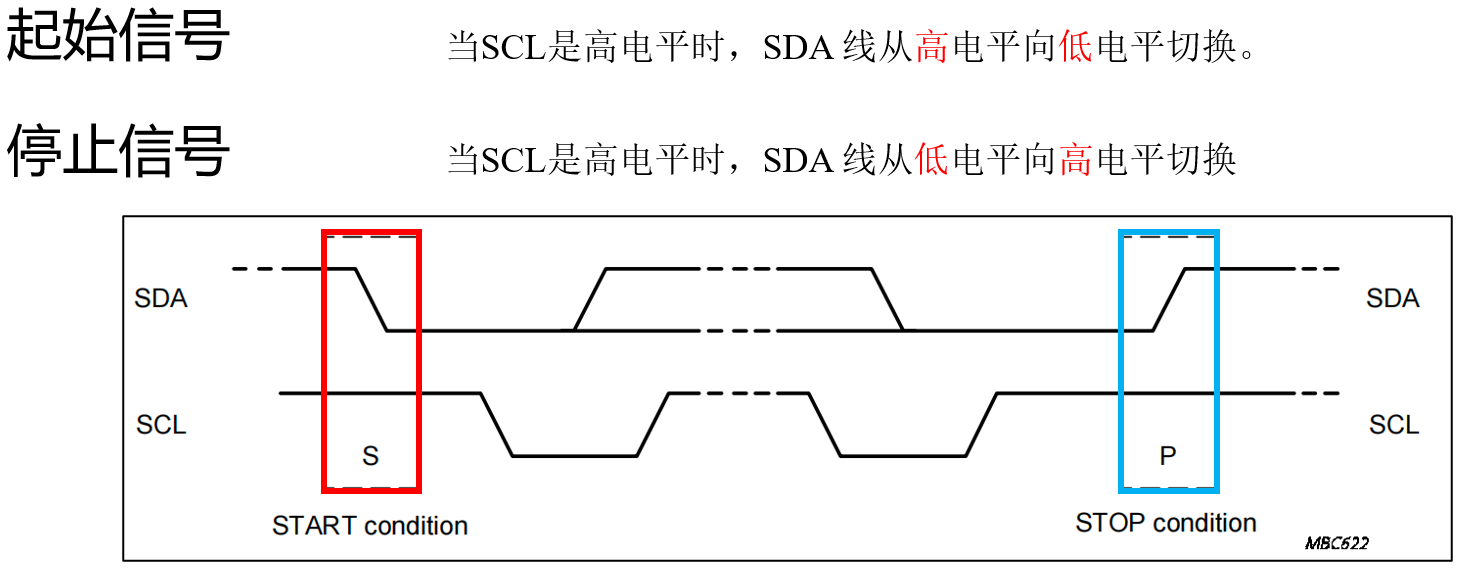
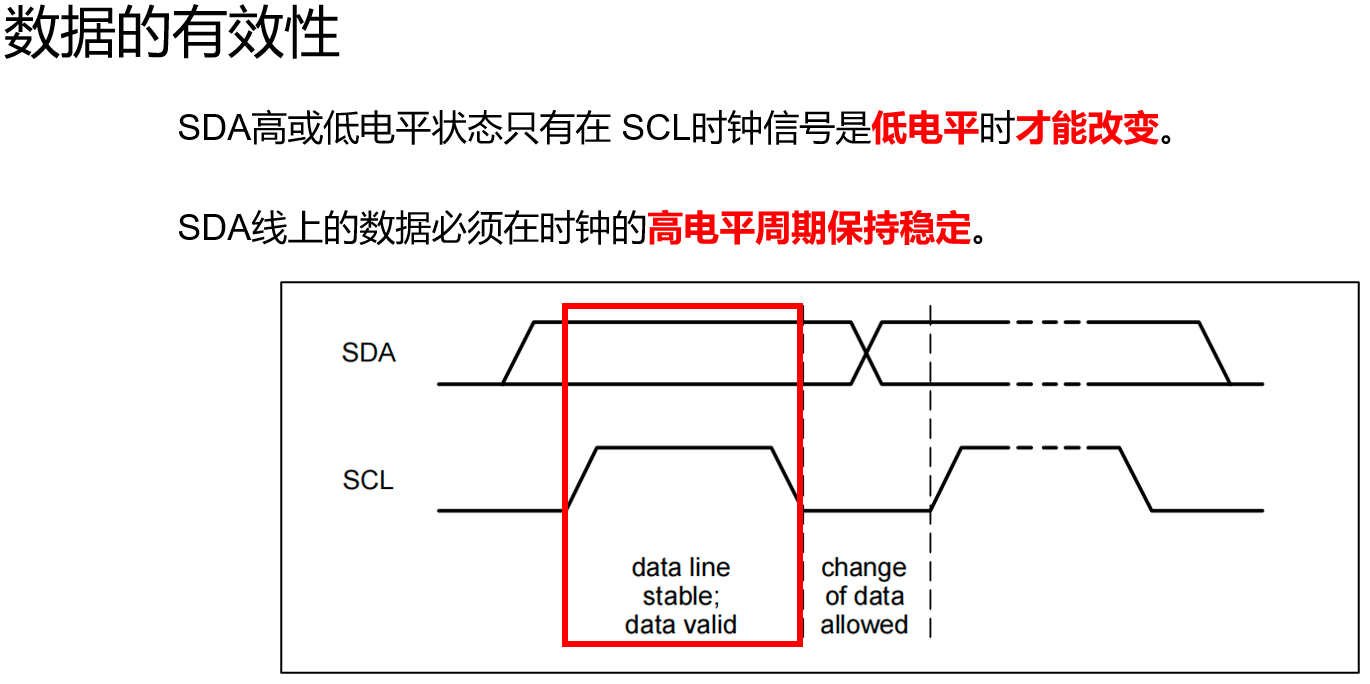
- 是一种简单的双向两线制总线协议标准,支持同步串行半双工通讯。
I2C通信原理
第 6 章 定时器
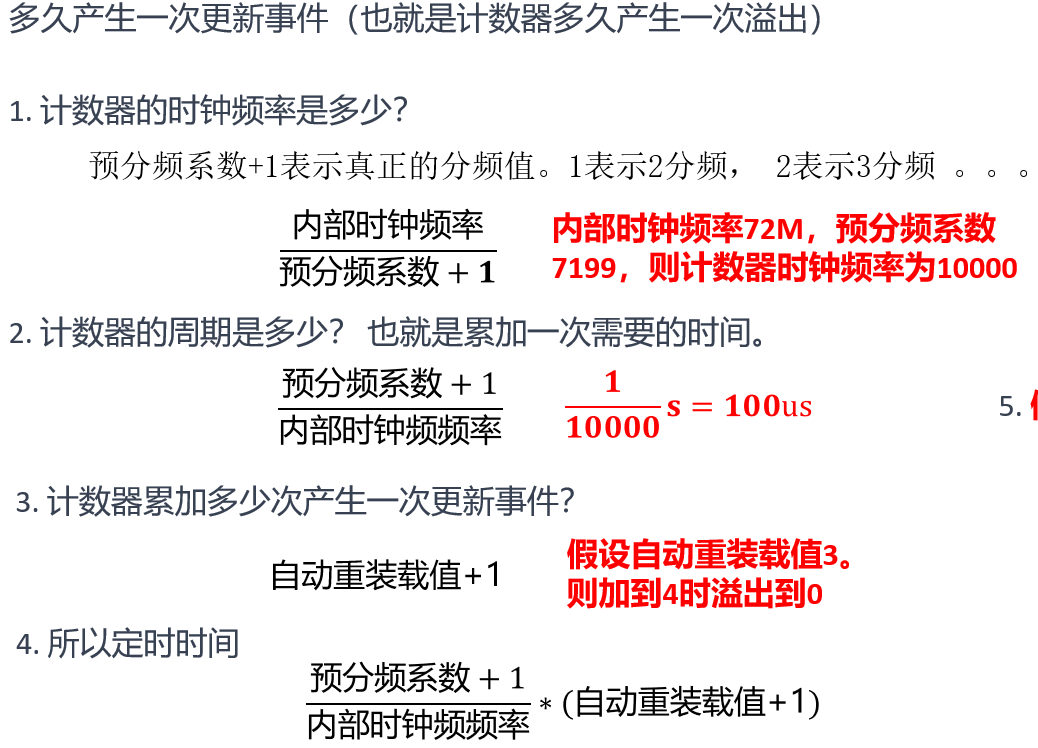
定时器:有基本定时器,通用定时器,高级定时器。
1 基本定时器介绍
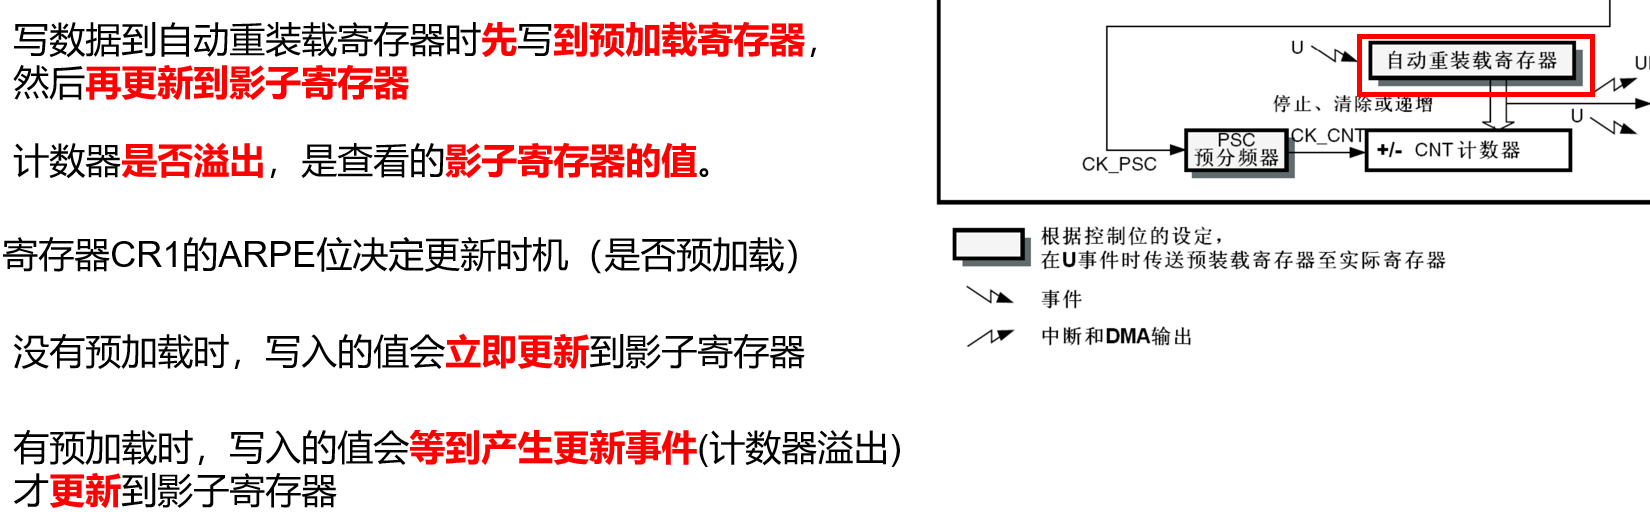
- 基本定时器只能向上计数
- 功能:定时中断,主模式,触发DAC
2 通用定时器
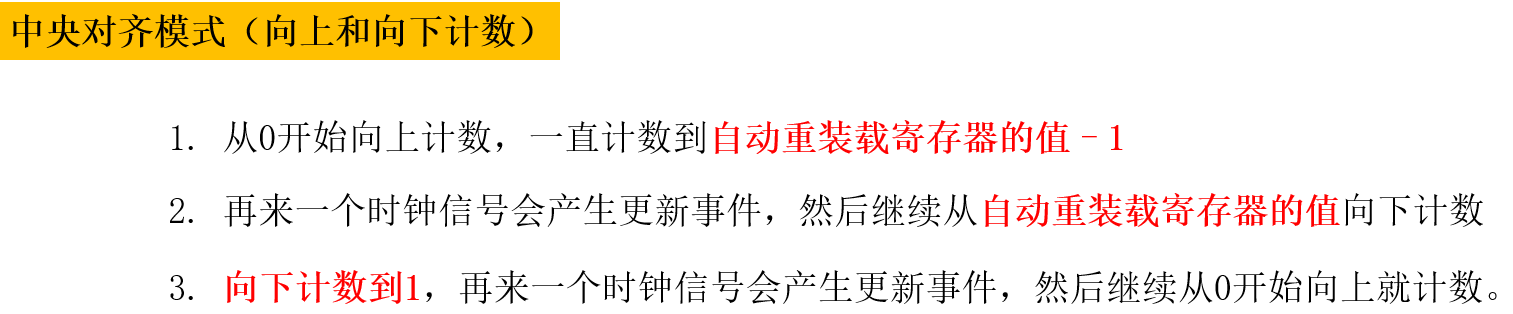
(1)多种时钟源。
(2)向上计数(加),向下计数(减),向上/向下(先加后减)。
(3)输入捕获。
(4)输出比较。
(5)PWM生成。
(6)支持针对定位的增量(正交)编码器和霍尔传感器电路。
3 高级定时器
高级定时器除了拥有通用定时器的所有功能外,还具有以下功能:
(1)死区时间可编程的互补输出。
(2)断路输入信号(刹车输入信号)。
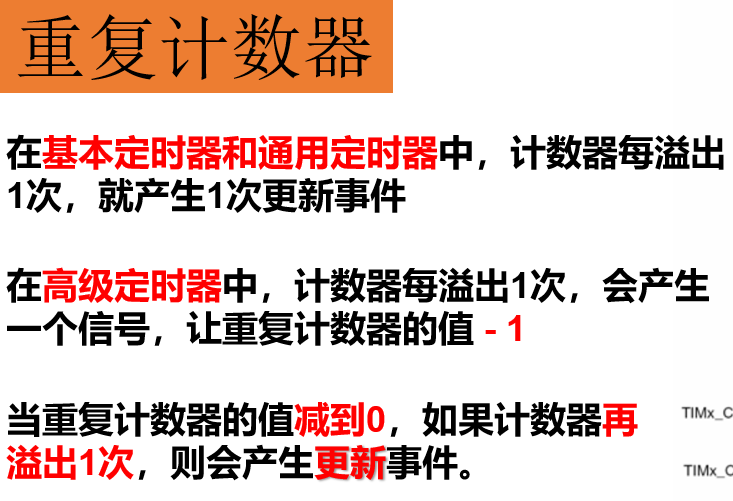
(3)重复计数器。
第 7 章 DMA直接存储访问
- 用来提供在外设和存储器之间或者存储器和存储器之间的高速数据传输。无须CPU干预,数据可以通过DMA快速地移动,
- DMA有DMA1和DMA2两个控制器,DMA1有7个通道,DMA2有5个通道,不同DMA控制器的通道对应着不同的外设请求,但是同一时间只能接收一个
- 存储器到外设,外设到存储器,存储器到存储器。这里的存储器指的是ROM和RAM。注意DMA没有办法把数据从RAM传输到ROM,可以从ROM传输到RAM
第 8 章 ADC(模数转换)
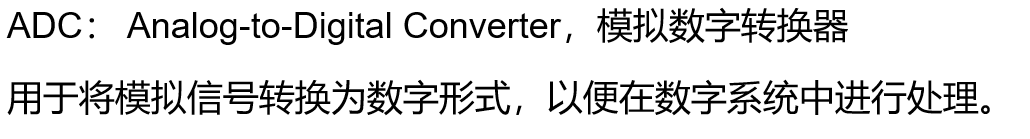
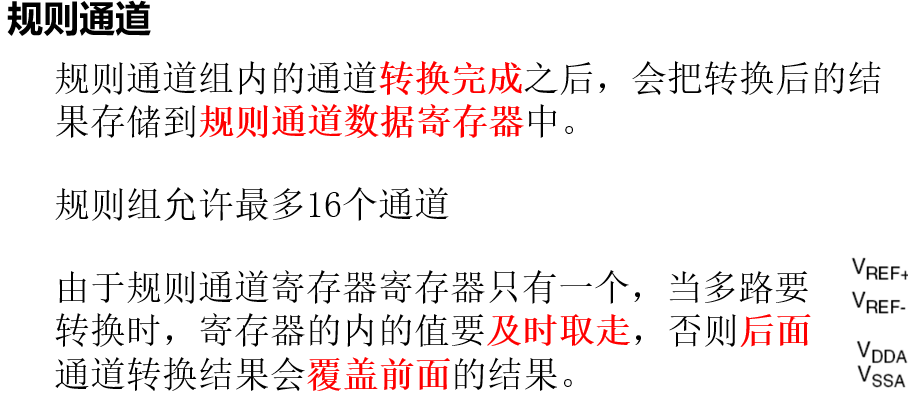
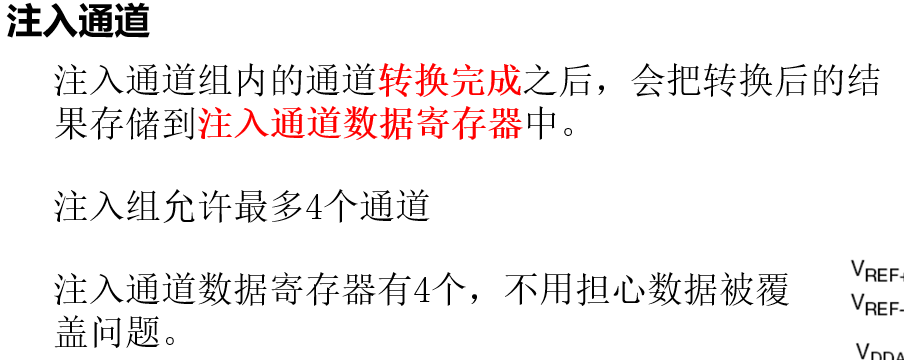
- ADC的输入时钟不得超过14MHz
- 规则和注入通道转换结束后,除了产生中断外,还可以产生DMA请求,把转换好的数据直接存储在内存里面。
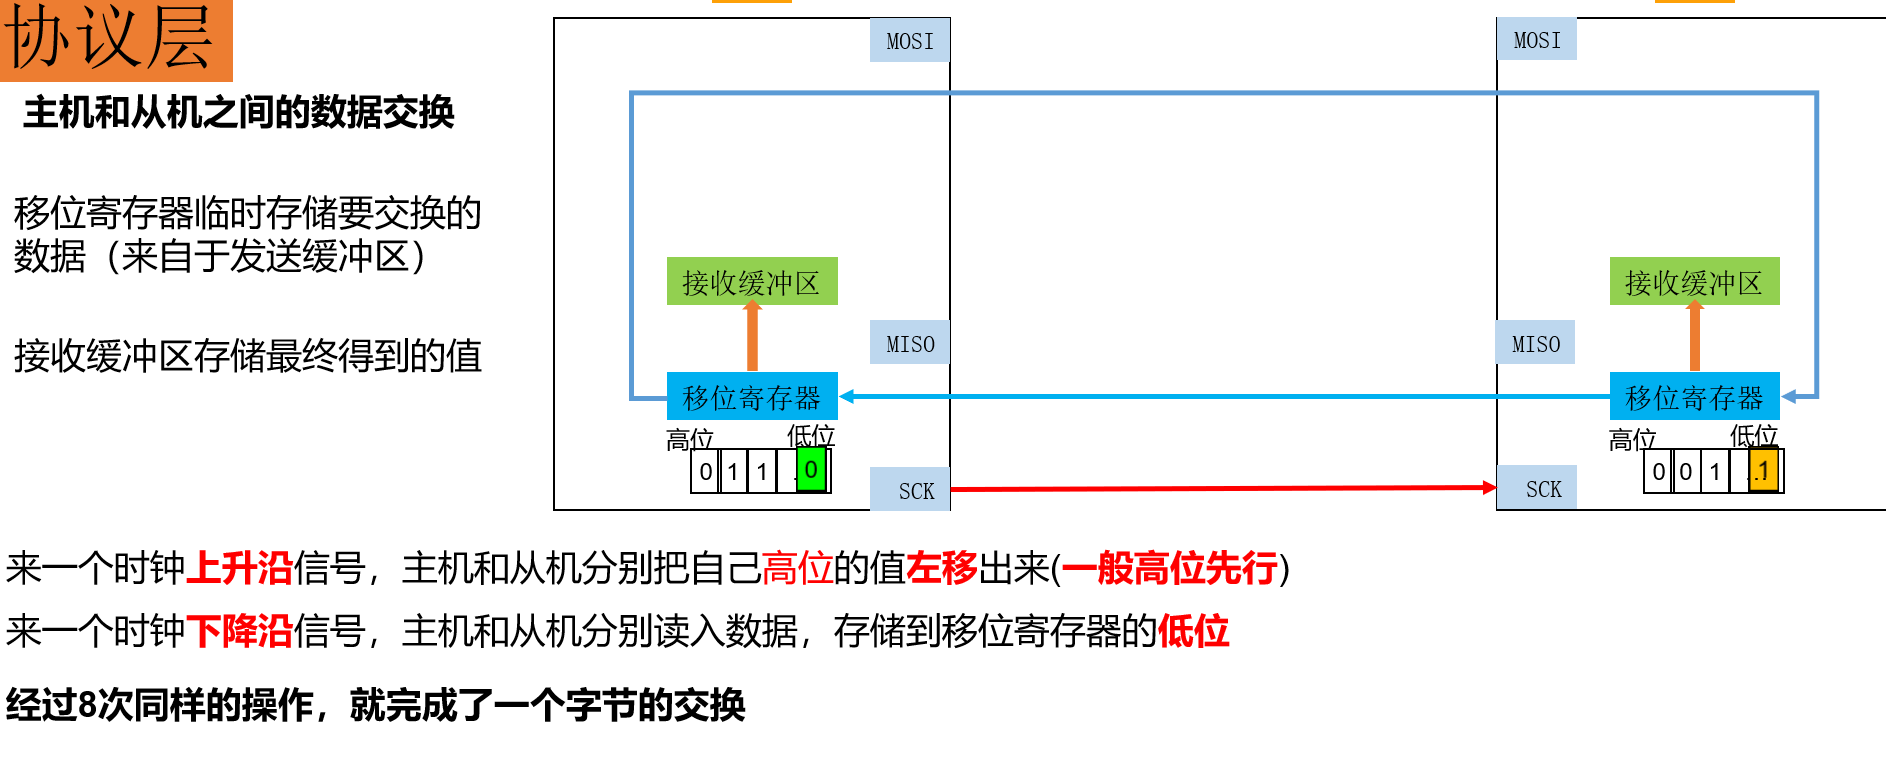
第 9 章 SPI通信

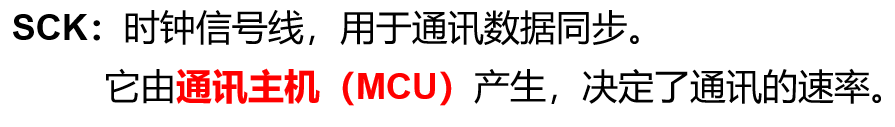
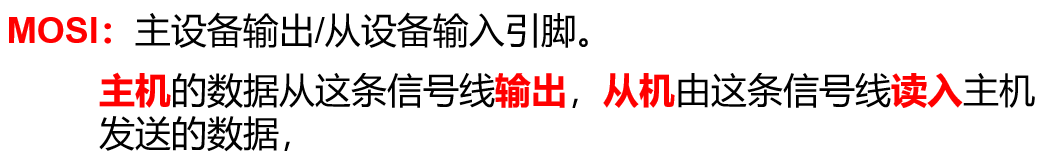
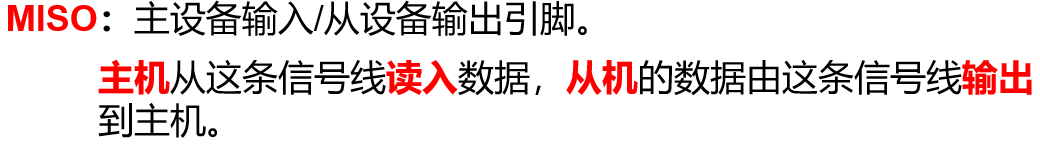
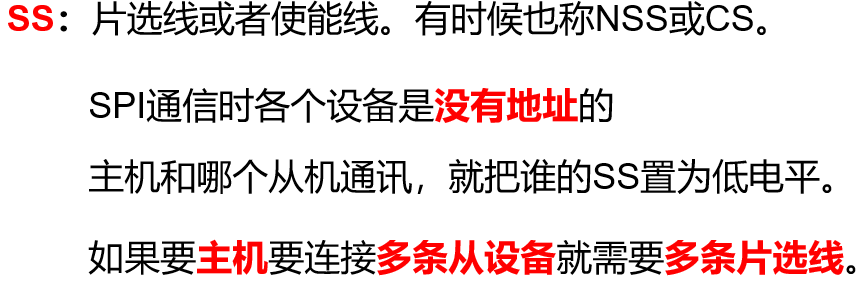
SPI设备有4条线:
数据的传输:

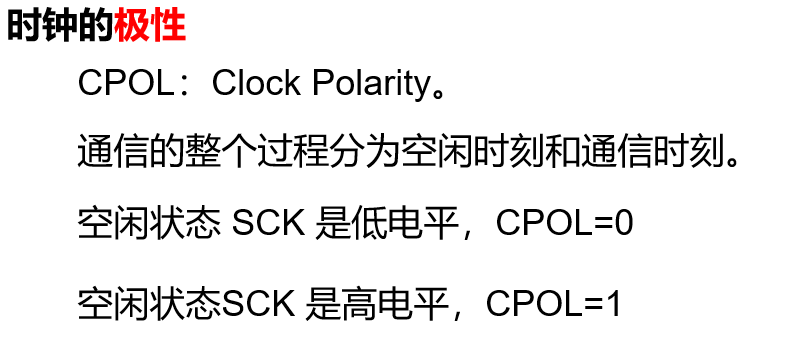
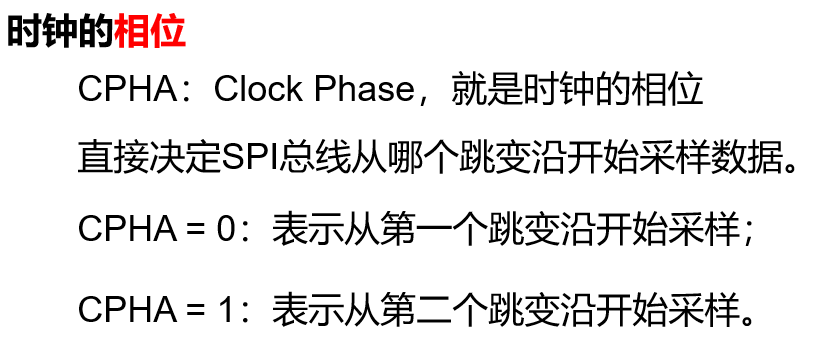
时钟的极性和相位:
通信原理
第 10 章 FSMC控制器
1. FSMC概述
STM32可以通过FSMC与存储器的引脚相连,从而进行数据的交换。要注意的是,FSMC 只能扩展静态的内存,不能是动态的内存0
第 11 章 CAN通讯
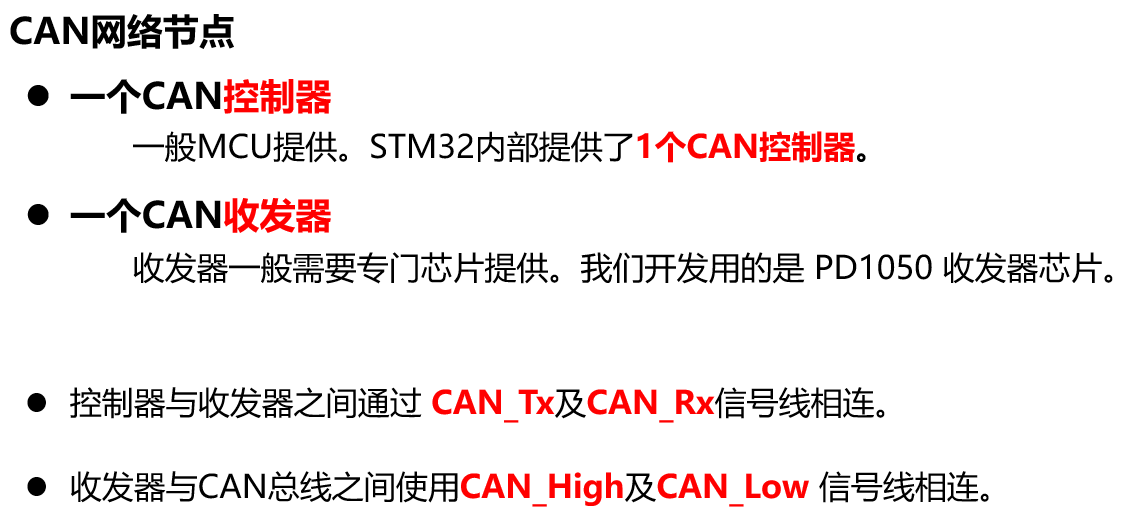
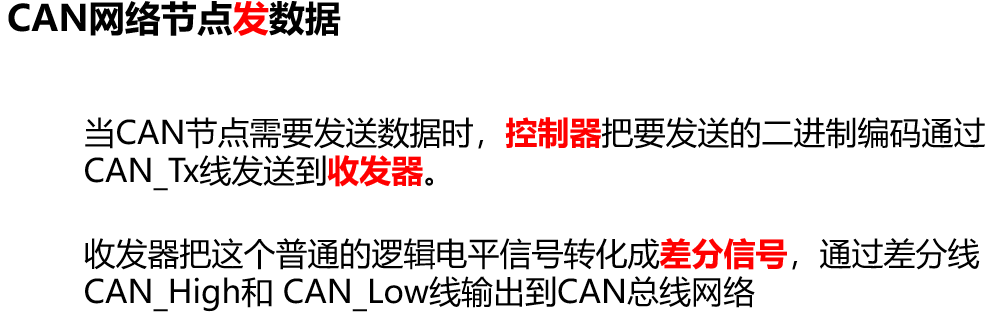
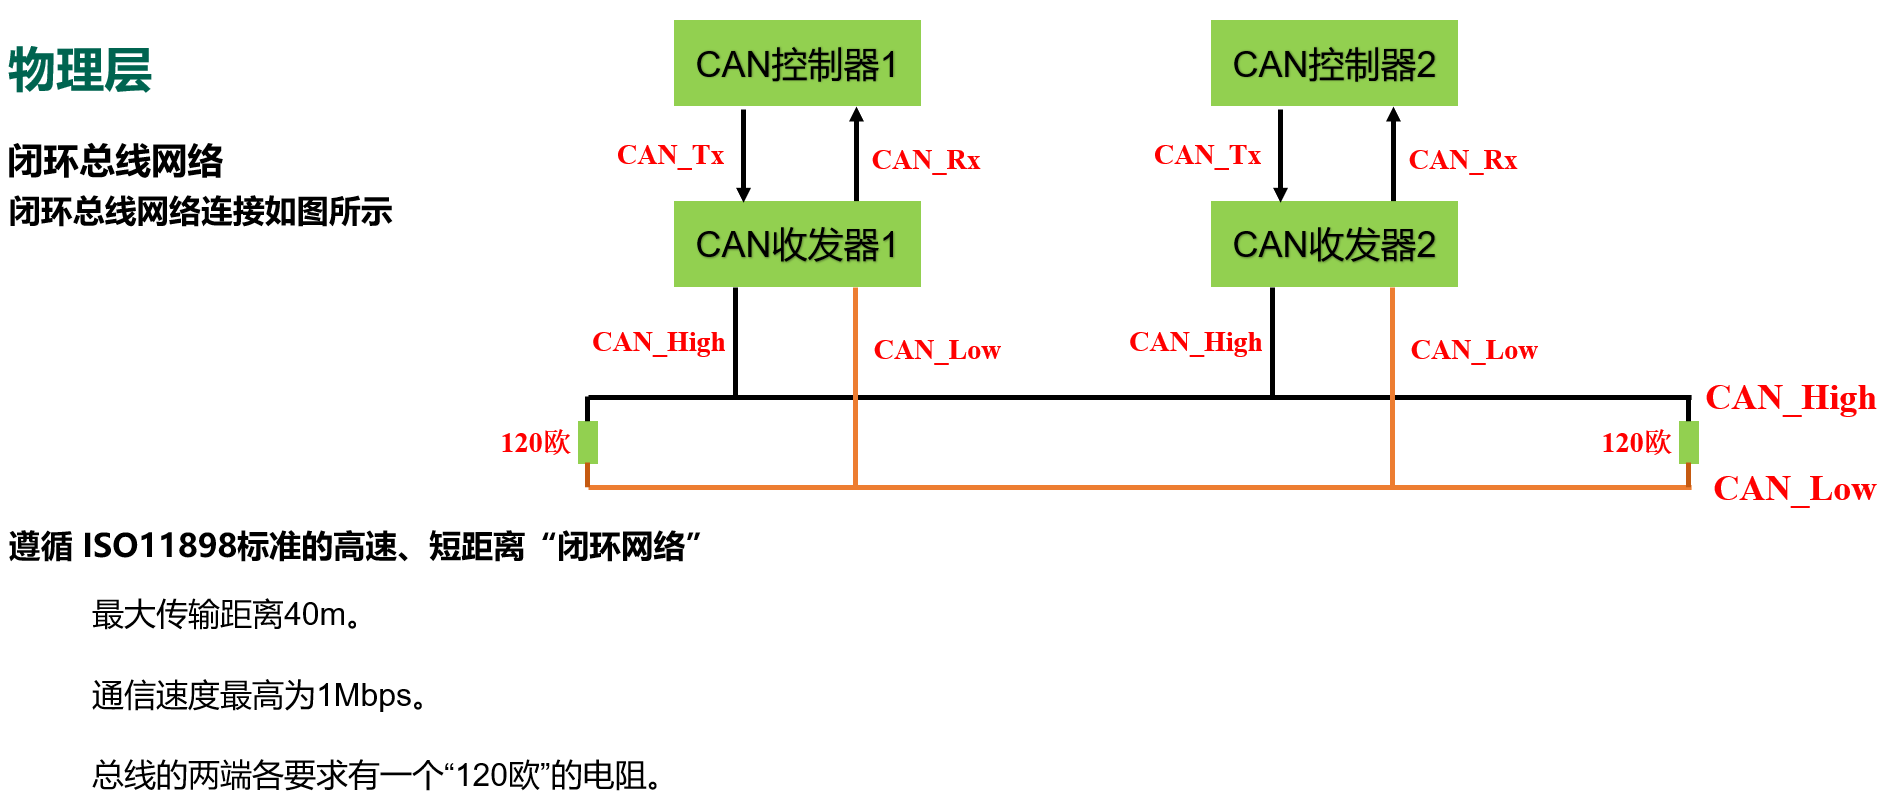
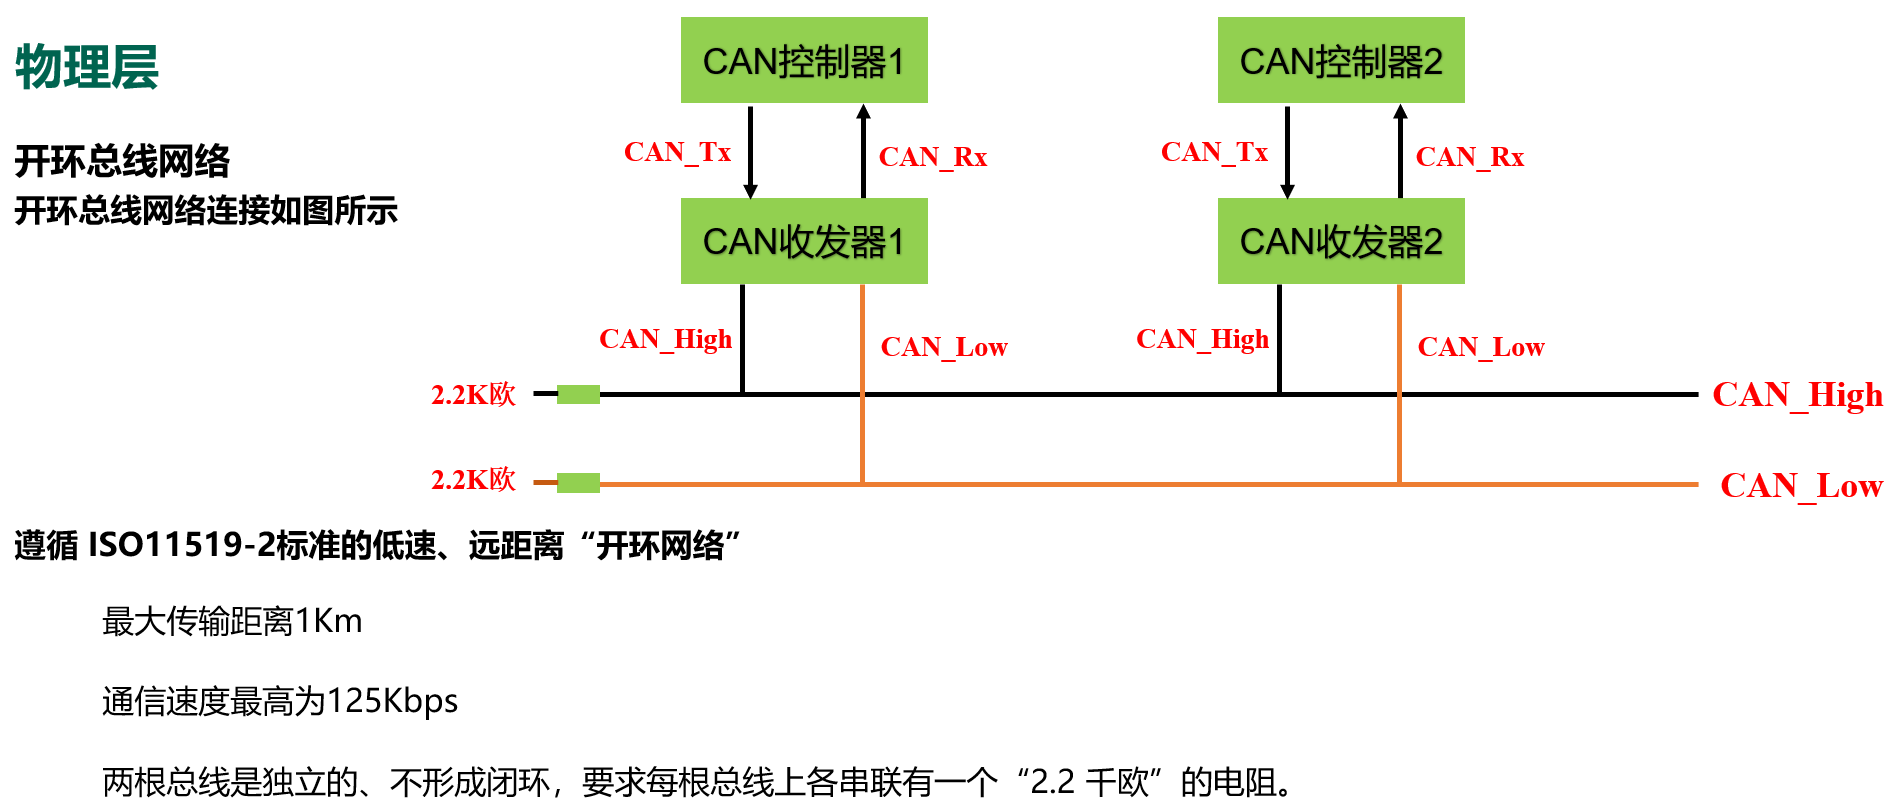
1 CAN物理结构
一个节点分为控制器和收发器
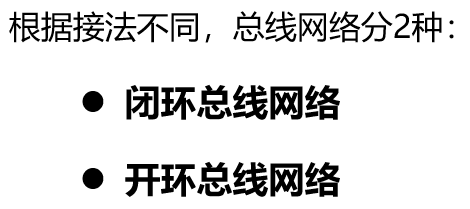
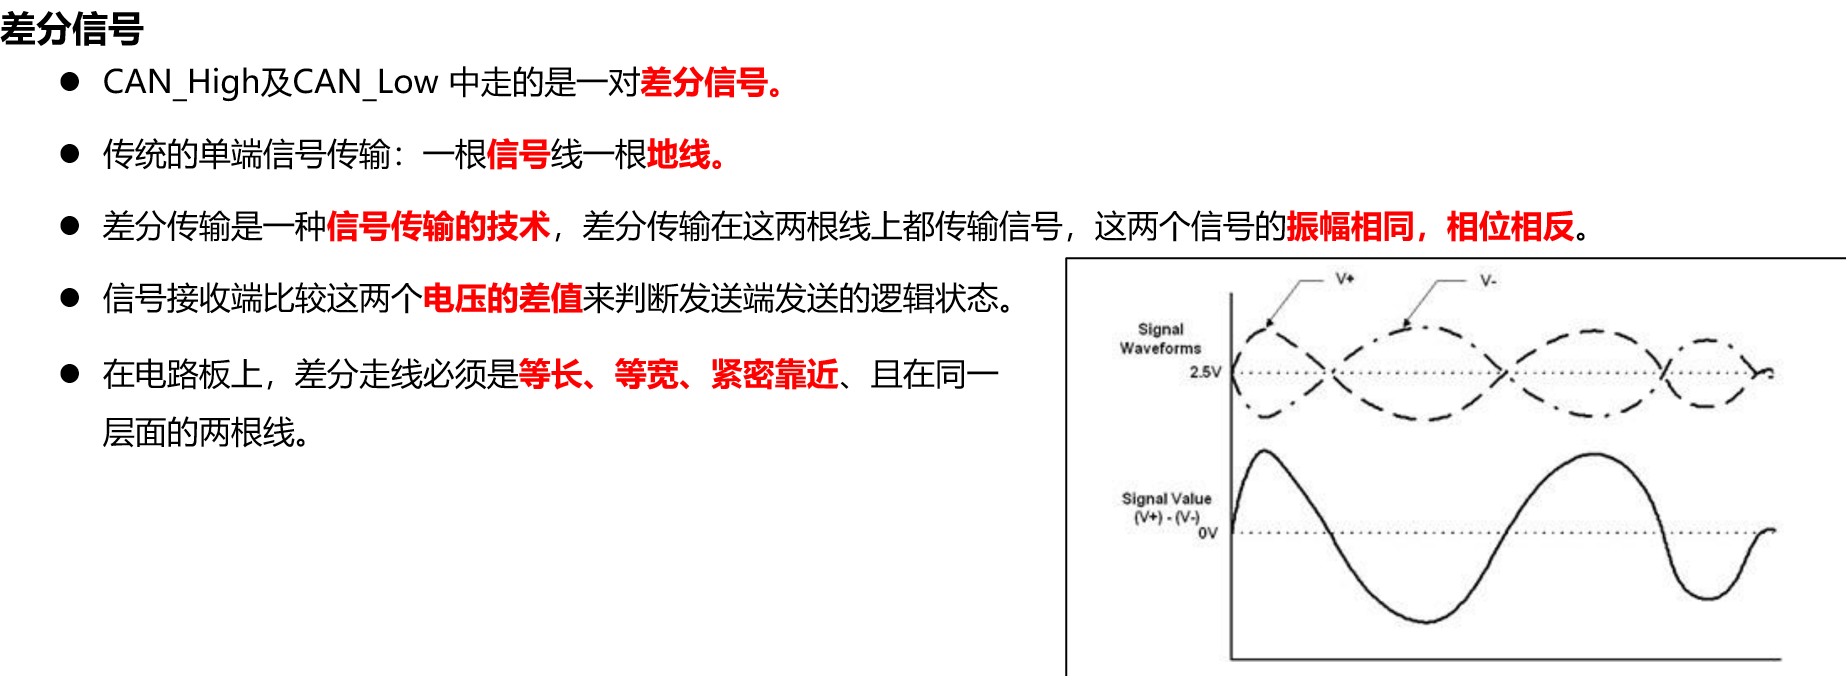
其优点有:
- 抗干扰强
- 有效抑制电磁干扰
其缺点有:
两条走线需要等长、等宽、紧密靠近
2 协议层
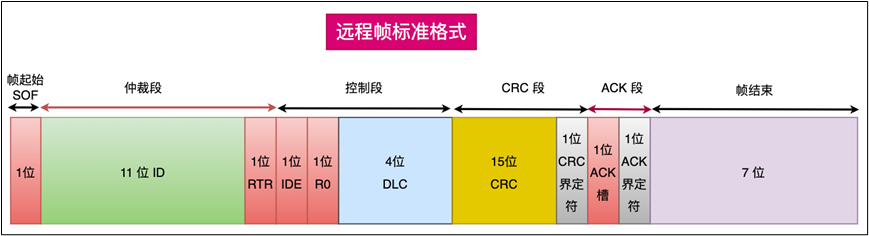
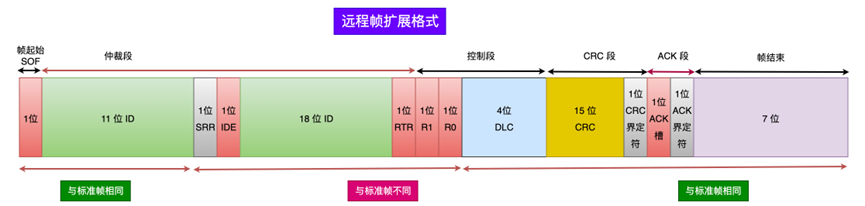
(1)帧分为远程帧与数据帧,分别还有标准模式和扩展
远程帧与数据帧相比没有数据段
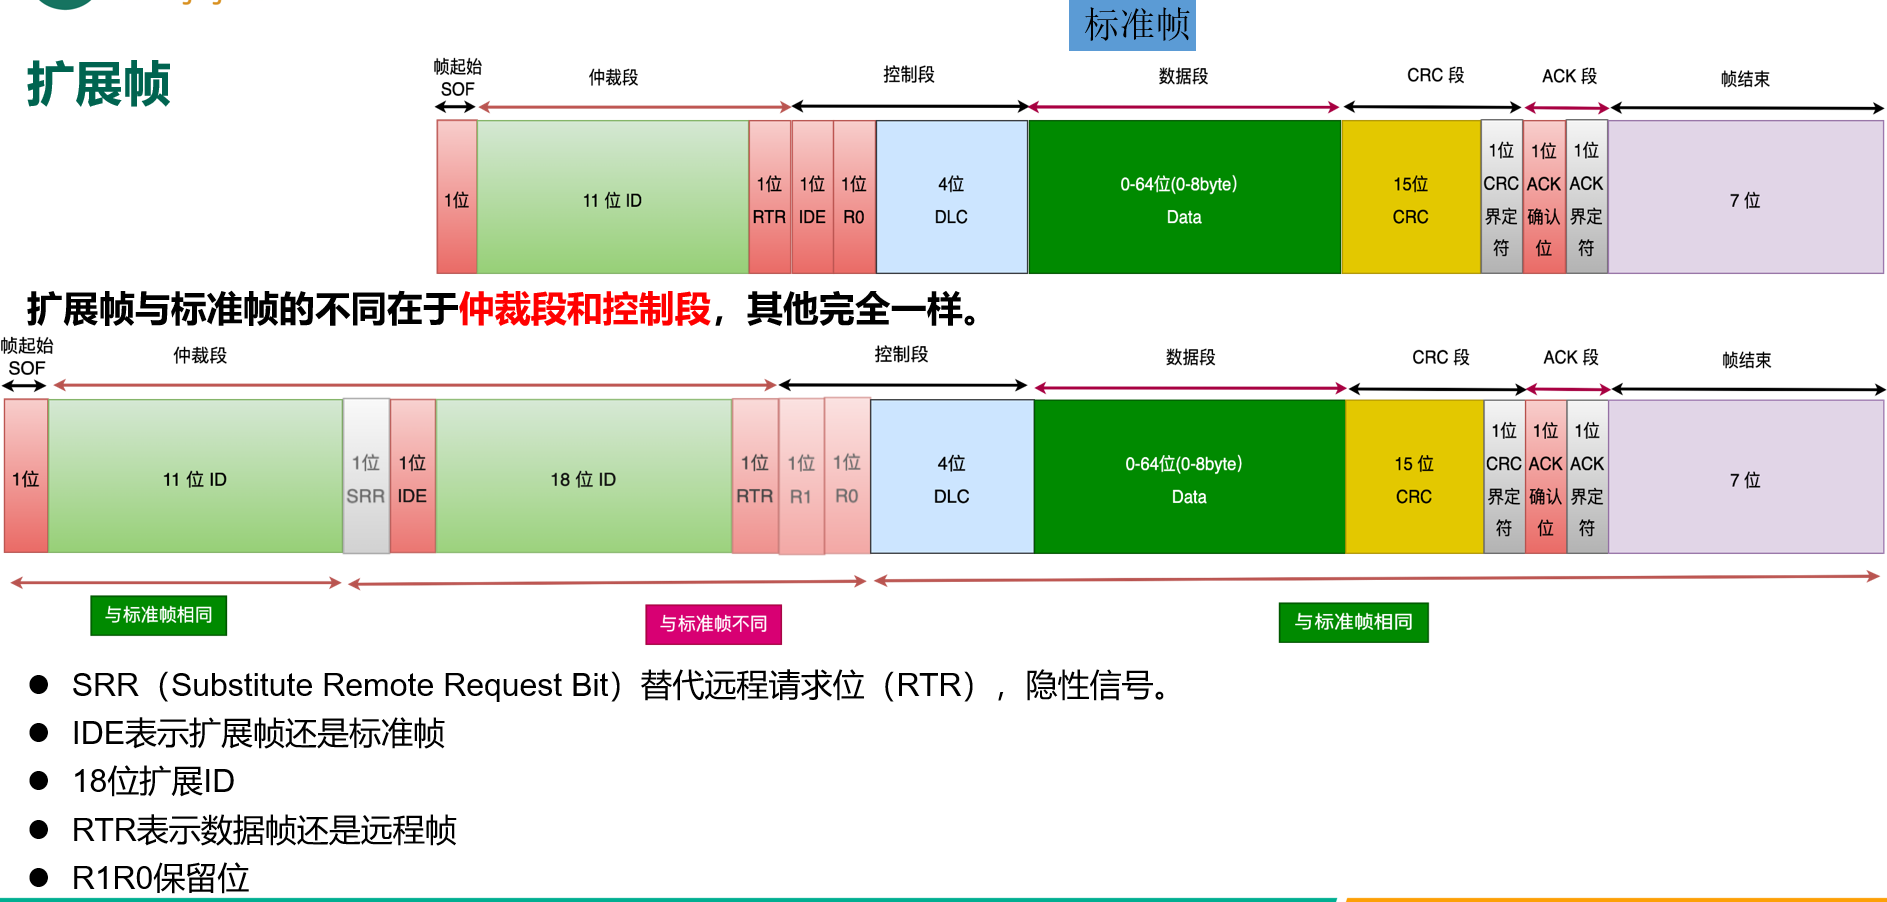
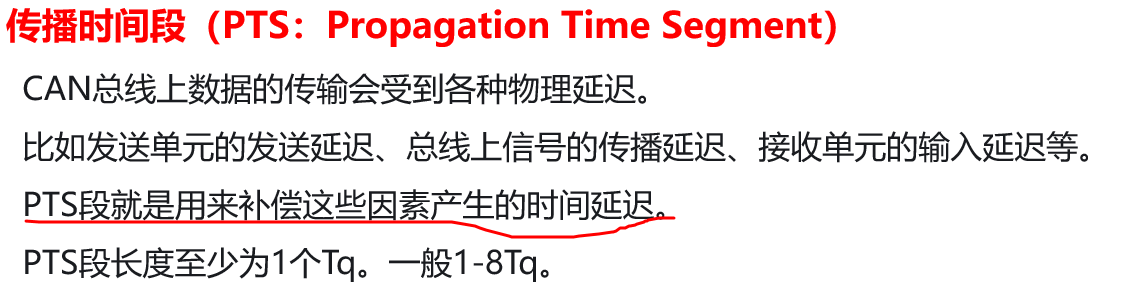
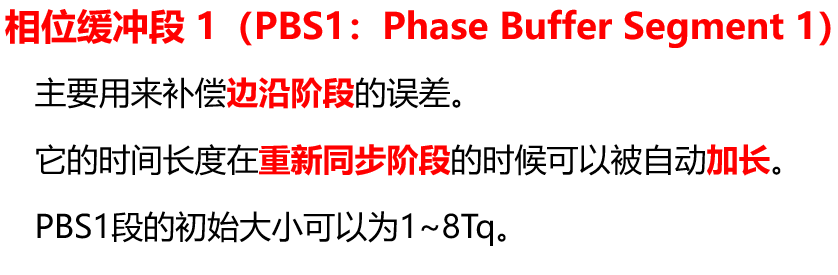
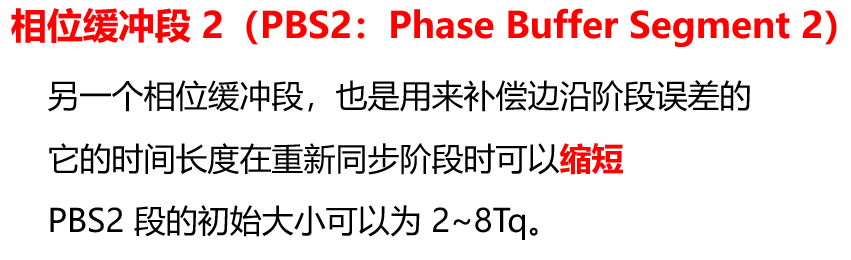
(2)时序
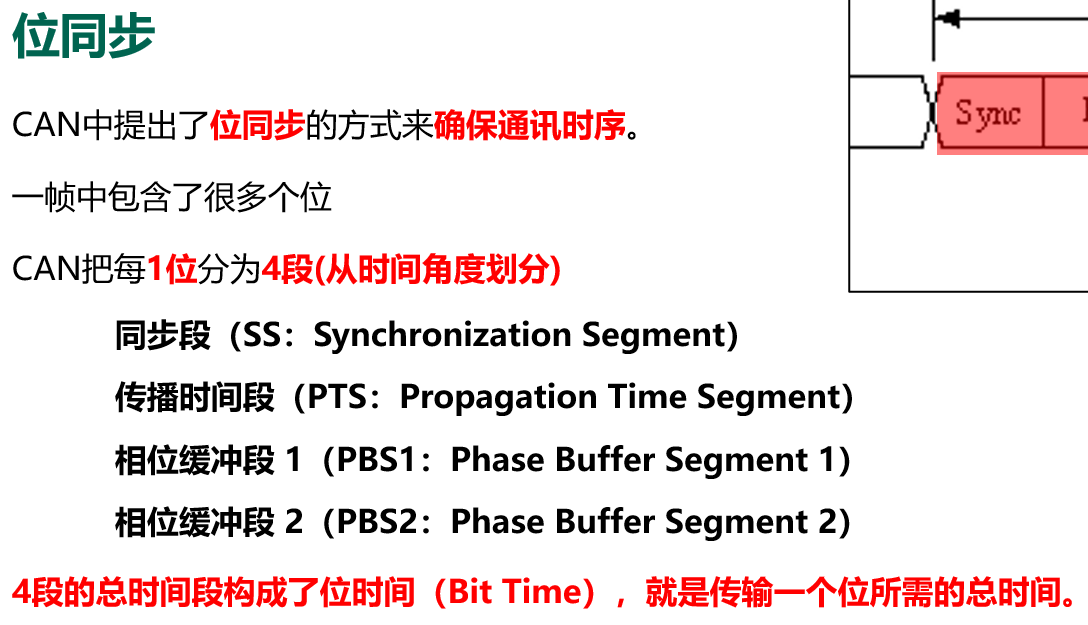
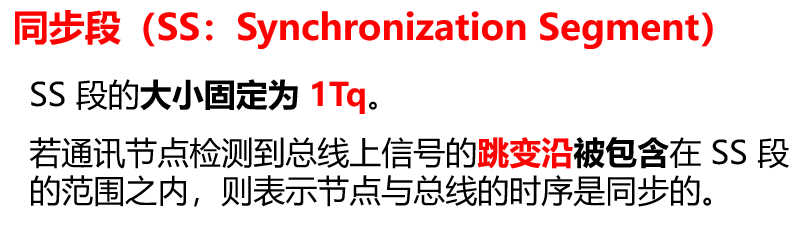
数据读取的时间就在两个相位缓冲段之间
控制器
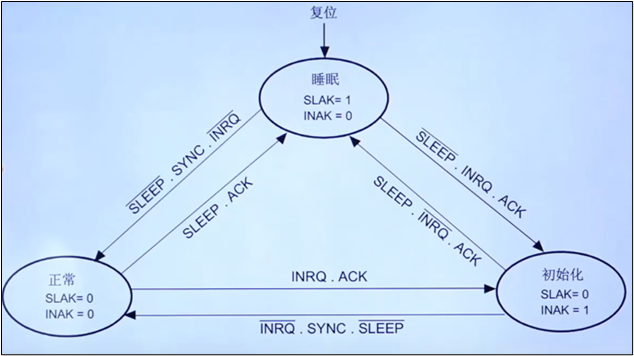
CAN控制器有3种工作模式:初始化模式、正常模式、睡眠模式。
第 12 章 WIFI和蓝牙
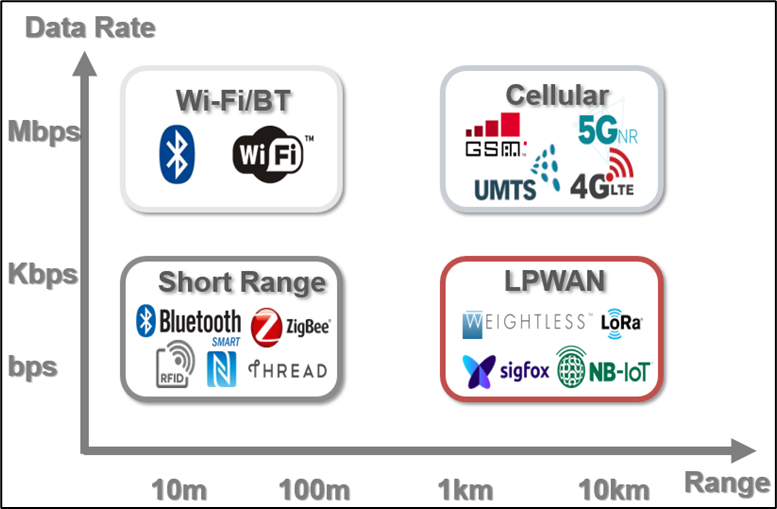
- WiFi和蓝牙的核心区别在于:WiFi主要用于高速互联网接入和局域网连接,而蓝牙专注于短距离设备间的低功耗数据交换。
不同速率和距离的技术使用
第 13 章 LoRa通讯
- LoRa为物联网应用提供了一种低成本、低功耗、远距离的数据传输服务
- 所有在同一个LoRa网络中的设备应该使用相同的同步字。
更多推荐


 18
 0
- 0


 已为社区贡献1条内容

所有评论(0)