
PBD-Simulation-Framework: 掌握实时物理仿真统一粒子系统

简介:PBD-Simulation-Framework是一个使用C++实现的开源实时物理仿真工具,专注于通过统一粒子系统模拟各种复杂物理现象。它基于PBD原理,通过约束优化问题的迭代求解来更新物体位置,适合计算机图形学、游戏开发和工程计算等。本框架支持多种粒子形状,高效碰撞检测,以及流体动力学的SPH方法,并能实时渲染动画和可视化,广泛应用于游戏、电影特效、建筑设计和工程计算等领域。
1. 物理现象实时仿真概述
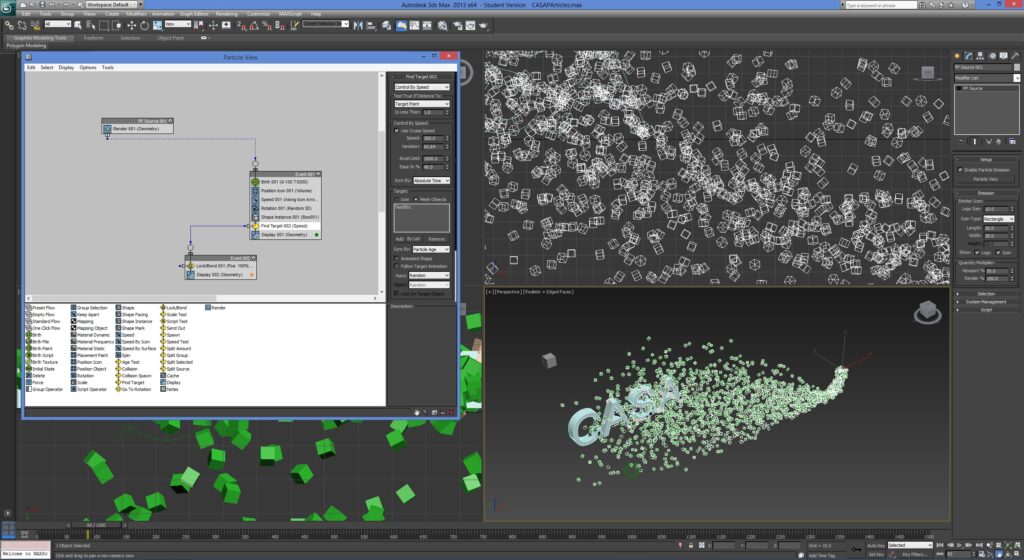
在现代技术迅速发展的时代,物理现象实时仿真正成为一个日益重要的领域,它能够提供物理过程的计算机模拟,使我们能够在虚拟环境中测试和验证各种假说和设计。实时仿真特别强调计算的实时性,即计算的速度要与实际过程的速度相匹配,以实现高度互动和动态反馈。本文将介绍实时仿真的基本概念,并概述其在不同领域的应用前景和技术挑战。我们还将探讨物理基础动力学(PBD)仿真原理以及如何利用统一粒子系统和C++编程语言来构建高效、稳定的仿真框架。
接下来,让我们深入探讨PBD仿真的核心原理及其在实时仿真中的关键作用。
2. PBD(Position-Based Dynamics)仿真原理
2.1 PBD基础理论
2.1.1 PBD与经典物理引擎的比较
PBD是一种新兴的实时物理模拟方法,其核心思想是直接在位置空间中应用约束,从而获得稳定的模拟效果。与传统的物理引擎相比,PBD的优势在于其能够在保证物理真实感的同时,提供更高的计算效率。这一点在实时仿真领域尤为关键。传统的物理引擎通常基于时间步长的积分方法来求解动力学方程,但这种方法在每一步计算时都需要处理复杂的全局信息,使得算法在大规模系统中变得低效。相比之下,PBD只需要关注那些定义了物理系统行为的约束条件,而非整个系统的动态方程。这使得PBD天然适合并行计算,并能显著减少对计算资源的需求。
2.1.2 PBD在实时仿真中的优势
PBD之所以能在实时仿真中发挥显著优势,一方面在于其算法的高效性。PBD的约束求解是局部的、增量式的,不需要进行繁琐的全局求解。这种局部处理不仅提高了算法的计算速度,而且减少了对存储资源的需求。另一方面,PBD通过控制粒子位置而非速度来模拟物理现象,这使得系统更易于控制和稳定。在实时应用中,如游戏和虚拟现实,稳定性和实时性同样重要。PBD可以确保即使在用户交互较为频繁的情况下,也能够提供流畅且符合物理规律的视觉反馈。
2.2 PBD算法原理详解
2.2.1 基于位置的动态模拟框架
PBD算法的框架可以用几个步骤概括:首先,构建物理模拟环境,包括定义模拟对象、模拟环境和各种物理约束。其次,根据约束条件更新粒子位置。由于是直接在位置空间操作,这一过程中避免了复杂的物理方程求解。接下来,处理碰撞检测,如果发生碰撞则对粒子位置进行调整。最后,根据物理模拟定律(如牛顿运动定律)更新粒子速度和加速度。整个过程不断迭代,直到完成模拟。这种框架在视觉特效、物理教育、游戏开发等实时仿真领域显示出强大的应用潜力。
2.2.2 粒子系统中的约束求解方法
PBD算法中的约束求解方法,是PBD与其他物理模拟算法区别最大的地方。PBD算法在每一步中会迭代处理所有的约束条件,通过不断尝试和修正粒子位置来满足约束。这种求解方法的核心在于保证了约束条件的硬性满足,同时以迭代方式逐步逼近最终的稳定状态。求解过程中,通常会先应用位置约束来修正粒子位置,然后应用其他约束如碰撞等。整个过程中会不断计算能量损失,并通过模拟阻尼来模拟真实物理现象中的能量耗散。
2.2.3 PBD的稳定性和效率分析
PBD算法的稳定性和效率是其最大的优势。通过直接在位置空间中处理约束,PBD在计算中避免了复杂的动态方程求解,大大加快了迭代速度。同时,由于每次迭代仅关注局部约束,PBD对初始条件的敏感性较低,能够更快地收敛到稳定状态。此外,PBD算法天然适合并行计算,可以在多核CPU或者GPU上高效运行,从而进一步提高仿真速度。然而,PBD也有其缺点,比如它在模拟复杂的动力学系统时可能不够精确,而且对于某些类型的物理现象模拟也不够灵活。
2.3 PBD在仿真中的应用实例
2.3.1 实时布料仿真
实时布料仿真是PBD算法应用的典型例子之一。在游戏和虚拟现实应用中,布料的动态模拟是一个常见的需求。PBD提供了一种高效且稳定的算法框架,能够在不需要大量计算资源的情况下,实现实时的布料模拟。通过定义布料粒子之间的距离约束、弯曲约束、剪切约束等,PBD算法可以模拟出布料的自然悬垂、拉伸、皱褶等效果。实时布料仿真对粒子的处理和约束求解的高效性,凸显了PBD算法在实时仿真领域的优越性。
2.3.2 粒子系统的变形和断裂模拟
在游戏开发中,粒子系统常用于表示具有动态特性的视觉元素,如火焰、爆炸、烟雾等。PBD不仅能够模拟粒子间的物理交互,还能够通过引入结构破坏和自适应网格等技术来实现粒子系统的变形和断裂模拟。通过定义特定的约束来表示粒子间的结构完整性,并设置相应的断裂条件,PBD能够在粒子系统受到外力影响时,实时地模拟出材料的变形和破坏过程。这一技术极大地增强了游戏和模拟应用的视觉真实性和动态互动性。
3. 统一粒子系统的基本概念与设计
3.1 统一粒子系统的定义和特点
3.1.1 粒子系统与传统仿真模型的对比
在传统仿真模型中,通常使用基于网格或者基于粒子的两种方法来描述和模拟物理现象。基于网格的模型,如有限元分析(Finite Element Analysis, FEA),倾向于对连续的物理空间进行离散化,将问题转换为代数方程进行求解。尽管这种方法在精度和控制上表现优异,但计算复杂度较高,且在模拟大规模可变形物质时,网格的划分和再划分会带来额外的计算负担。
相对地,基于粒子的仿真模型,尤其是统一粒子系统(Unified Particle System, UPS),在处理大规模变形、破碎等现象时显示出独特的优势。粒子系统是一种离散的数学模型,它通过模拟一组粒子的物理行为来展现宏观现象。这些粒子可以自由移动、碰撞和相互作用,并不依赖于固定的空间网格。粒子模型的优势在于其天然适合模拟高度非线性和复杂的物理现象。
3.1.2 统一粒子系统的设计目标和原则
统一粒子系统的设计目标是提供一个灵活而强大的框架,能够模拟各种物理现象,并且易于扩展和适配不同领域的需求。为了达到这一目标,设计原则要围绕以下几点:
- 通用性 :系统应设计成可以模拟多种类型的物理现象,例如固体的变形、流体的流动、气体的扩散等。
- 可扩展性 :应能通过简单的模块替换或添加来适应新的物理模型或算法。
- 性能优化 :考虑到粒子模型往往需要处理大量的粒子,系统的性能优化是核心需求。
- 用户交互性 :应提供简单直观的API和用户界面,使得非专业的用户也能根据需要定制和运行仿真。
3.2 统一粒子系统的内部结构
3.2.1 粒子数据结构设计
在统一粒子系统中,每个粒子都有其代表的物理属性,如质量、速度、位置等。数据结构的设计需要在存储效率和访问效率之间取得平衡。典型的粒子数据结构可能包括:
struct Particle {
    float x, y, z;      // 粒子位置坐标
    float vx, vy, vz;   // 粒子速度分量
    float ax, ay, az;   // 粒子加速度分量
    float mass;         // 粒子质量
    // 更多可能的属性和状态...
};
一个粒子数组或粒子容器可以用来存储和管理所有粒子,支持高效的数据访问和更新。
3.2.2 粒子间交互机制
粒子间的交互通常通过作用力来表达。在统一粒子系统中,交互机制的设计需要能够处理多样的力模型,如重力、弹力、摩擦力等。力的计算依赖于粒子间距离、速度差异、粒子属性等因素。常见的力计算方法之一是通过势能函数来定义,例如:
float calculateForce(float distance) {
    // 根据距离计算作用力,例如使用Lennard-Jones势能
    float r6 = pow(distance, 6);
    float r12 = r6 * r6;
    float lj = 4.0 * (1.0 / r12 - 1.0 / r6);
    return lj;
}
3.2.3 仿真的并行处理策略
仿真计算的并行化是提高效率的关键手段之一。现代多核处理器的普及使得多线程并行处理成为可能。通过使用多线程,可以同时计算不同粒子或粒子群的物理状态,从而缩短整体计算时间。一个常见的并行策略是将粒子空间分配给不同的线程,每个线程负责一部分粒子的更新和计算。
3.3 统一粒子系统的外部接口
3.3.1 系统与外部数据的交互
为了使统一粒子系统能够与其他系统协同工作,必须提供有效的外部接口。这些接口可能包括加载外部模型、接受用户输入、输出仿真结果等。例如,系统可能提供API来导入和导出不同格式的3D模型文件,使得系统可以加载现有模型并将其转换为粒子系统。
bool import3DModel(const std::string& filepath, std::vector<Particle>& particles) {
    // 读取外部3D模型文件并转换为粒子数据
    // 返回操作成功与否的标志
}
3.3.2 用户自定义粒子行为
统一粒子系统应当支持用户自定义粒子的行为规则。这允许用户根据特定的物理现象来编写特定的代码段来模拟这些现象,比如自定义的碰撞反应、变形规则等。
void defineCustomBehavior(Particle& particle, const std::vector<Particle>& others) {
    // 根据周围粒子的特性来调整当前粒子的状态
    // 这个函数可以被用来实现各种复杂的物理或视觉效果
}
通过这些接口,统一粒子系统可以变得更加灵活和强大,为不同领域的用户提供定制化的仿真解决方案。
4. C++编程语言实现PBD-Simulation-Framework
4.1 C++在仿真框架中的角色
4.1.1 高性能计算与C++的结合
C++语言作为系统编程语言,其高效和性能的优势使其在高性能计算领域拥有无可匹敌的地位。PBD-Simulation-Framework作为物理仿真软件,需要大量计算和快速的数据处理能力,这恰好是C++擅长的领域。C++提供了精细的内存管理、低级别的硬件控制能力以及优化的执行效率,这些特点让C++成为开发仿真框架的理想选择。
4.1.2 C++对复杂数据结构的支持
PBD-Simulation-Framework中使用了各种复杂的物理模型和数据结构,如粒子系统、约束求解器等。C++支持高级抽象以及复杂数据结构的实现,如模板类、STL(Standard Template Library)容器等,可以方便地对这些模型和数据结构进行封装和操作。模板元编程技术更是在编译时期进行复杂计算,从而提高运行时效率。
4.2 C++实现PBD-Simulation-Framework的关键技术
4.2.1 对象和资源管理
在C++中,对象的生命周期管理是实现大型仿真软件所必须面对的问题。C++通过构造函数、析构函数、拷贝构造函数和赋值运算符重载等机制提供了对资源的精细控制,确保了对象的创建、使用和销毁过程的安全性。PBD-Simulation-Framework中,粒子对象和约束对象的生命周期管理尤为重要,任何内存泄漏或资源竞争都可能造成仿真结果的不准确。
4.2.2 C++模板元编程在仿真中的应用
模板元编程是一种在编译时期进行计算的技术,它可以在不增加运行时开销的情况下增强代码的可重用性和性能。在PBD-Simulation-Framework中,模板元编程用于创建参数化和高度优化的数据结构,例如用于动态计算物理量和约束条件的模板类。这使得编译出的程序更加高效,并且由于编译时优化,能够减少运行时的开销。
4.2.3 多线程和并发编程
现代计算机硬件的发展趋势是增加核心数量,而不是提高单核的运行速度。为了充分利用多核处理器的性能,C++提供了全面的并发编程支持,包括对线程、互斥锁、原子操作和并发容器的原生支持。在PBD-Simulation-Framework中,可以利用C++的并发特性来优化粒子间的计算,将复杂的物理模拟任务分散到多个线程中并行处理,提高整体仿真效率。
#include <thread>
#include <vector>
#include <functional>

// 示例代码:多线程计算粒子受力
void computeForce(std::vector<Particle>& particles, int start, int end) {
    for (int i = start; i < end; ++i) {
        // 对每个粒子计算受力
        auto force = computeIndividualForce(particles[i]);
        particles[i].applyForce(force);
    }
}

int main() {
    std::vector<Particle> particles = ...; // 初始化粒子数组
    int numThreads = std::thread::hardware_concurrency(); // 获取硬件支持的线程数
    std::vector<std::thread> threads;
    int chunkSize = particles.size() / numThreads;

    for (int i = 0; i < numThreads; ++i) {
        // 创建并启动线程
        threads.emplace_back(computeForce, std::ref(particles), i * chunkSize, (i + 1) * chunkSize);
    }

    // 等待所有线程完成
    for (auto& t : threads) {
        t.join();
    }

    return 0;
}
上例展示了如何使用C++中的 std::thread 来并行处理粒子系统中的粒子受力计算。通过将粒子数组分割成多个部分,每部分分配给一个线程进行处理,大大加快了计算过程。
4.3 C++代码优化策略
4.3.1 代码剖析与性能调优
在开发PBD-Simulation-Framework时,代码剖析和性能调优是不可或缺的步骤。通过使用C++的性能剖析工具,如 gprof 、 Valgrind 、 Intel VTune 等,可以找出程序中的热点(hotspots),即执行时间长、占用资源多的部分。然后有针对性地对这些部分进行优化,比如修改算法、重新设计数据结构、优化内存访问模式等。
4.3.2 内存管理和缓存优化
在C++中,手动管理内存是一个重要的性能考量因素。通过精心设计内存分配和回收策略,可以减少内存碎片、降低内存分配的开销,并提高缓存的利用率。例如,可以使用对象池(object pooling)技术来避免频繁的内存分配和释放,或者使用内存分配器(allocators)来提高内存管理的效率。
#include <memory>

class ParticleAllocator : public std::allocator<Particle> {
public:
    template <typename T>
    struct rebind {
        using other = ParticleAllocator;
    };

    Particle* allocate(std::size_t num, const void* hint = 0) {
        // 自定义内存分配策略,例如预先分配一大块内存池
        return static_cast<Particle*>(::malloc(num * sizeof(Particle)));
    }

    void deallocate(Particle* p, std::size_t num) {
        // 自定义内存回收策略
        return ::free(p);
    }
};

// 使用ParticleAllocator分配粒子
std::vector<Particle, ParticleAllocator> particles;

// 示例代码:粒子系统初始化
void initializeParticles(std::vector<Particle, ParticleAllocator>& particles, int numParticles) {
    for (int i = 0; i < numParticles; ++i) {
        particles.emplace_back(); // 使用自定义的内存分配器
    }
}
此段展示了如何使用自定义内存分配器来优化粒子系统的内存管理。通过 ParticleAllocator 类,可以控制内存分配的细节,减少内存分配和释放的次数,从而减少性能开销。
以上章节内容结合了C++语言的高级特性和PBD-Simulation-Framework的开发需求,深入探讨了C++在实现高性能物理仿真框架中的关键作用和技术应用。通过实际的代码示例,展示了如何优化代码性能和内存管理,确保了PBD-Simulation-Framework能够提供准确和高效的物理仿真能力。
5. 统一粒子系统核心功能实践
在物理现象实时仿真的世界里,统一粒子系统的核心功能是模拟物理环境和动态对象的基础。这一章将深入探讨如何实现这些功能,并提供实际操作案例和性能优化的技巧。
5.1 粒子形状的定义与仿真
5.1.1 多边形粒子的构建和应用
在统一粒子系统中,粒子不一定非得是点状的,它们可以是具有特定几何形状的实体。多边形粒子尤其适用于布料仿真、软体物理模拟等复杂的物理现象。
多边形粒子的构建通常涉及到定义顶点、边和面。使用面向对象的编程方法,可以创建一个 PolygonParticle 类来表示多边形粒子。下面是一个简化的代码示例:
class PolygonParticle {
public:
    std::vector<Point3D> vertices; // 粒子的顶点
    std::vector<Edge> edges;       // 粒子的边
    std::vector<Face> faces;       // 粒子的面

    // ... 其他方法和数据成员 ...

    void updateShape() {
        // 根据顶点更新边和面的几何形状
    }
};
在这个类中, Point3D 、 Edge 和 Face 都是自定义的结构体或类,用于表示三维空间中的点、边和面。 updateShape() 方法负责根据顶点的新位置更新粒子的形状。
粒子的形状定义直接影响了其物理属性,例如质量分布、惯性矩等。在构建多边形粒子时,还必须考虑如何在约束解决中有效地处理这些几何形状。
5.1.2 粒子形状对仿真结果的影响
粒子的形状对于仿真的准确性和逼真度至关重要。不同的粒子形状会导致不同的运动行为和碰撞响应。在软体物理仿真中,如果粒子是不规则多边形,那么需要复杂的算法来计算接触力,因为这不再是一个简单点与点或点与面的接触问题。
仿真过程中,需要根据实际应用场景选择适合的粒子形状。例如,在布料仿真中,通常使用长方形或三角形的粒子来模拟布料的纤维结构。
在定义粒子形状时,也要考虑仿真时的计算开销。多边形粒子比点粒子需要更多的计算资源,因此在不必要的情况下避免使用过于复杂的形状,这一点非常重要。
5.2 约束解决与碰撞检测
5.2.1 约束解决算法的实现
PBD中的一个关键步骤是解决各种约束,如固定约束、距离约束、角度约束等。约束解决算法是PBD仿真中保持物理系统稳定性的核心。
下面的代码展示了如何在C++中实现一个简单的距离约束解决器:
void solveDistanceConstraint(Particle& p1, Particle& p2, float restDistance) {
    Vec3 r = p2.position - p1.position; // 计算两点间距离向量
    float distance = r.length();
    float excess = distance - restDistance; // 计算距离超出部分

    if (abs(excess) < EPSILON) {
        return; // 如果超出距离小于某个阈值,则认为满足约束
    }

    Vec3 correction = (excess / (p1.invMass + p2.invMass)) * (r / distance);
    p1.position -= correction * p1.invMass;
    p2.position += correction * p2.invMass;
}
在这段代码中, Particle 类包含了粒子的质量倒数 ( invMass ) 和位置 ( position ) 等属性。 EPSILON 是一个很小的值,用于判断两个粒子之间的距离是否足够接近,以至于可以认为约束已经满足。
5.2.2 碰撞检测算法的优化
碰撞检测是实时仿真中的另一个重要方面。为了提高性能,碰撞检测通常需要针对不同的对象类型进行优化。
例如,可以使用层次包围盒(Bounding Volume Hierarchies, BVH)来加速碰撞检测。下面是一个简化版的BVH实现例子:
class BoundingVolume {
public:
    BoundingBox bbox; // 边界盒

    bool intersects(const BoundingVolume& other) {
        // 检测两个边界盒是否相交
        return bbox.intersects(other.bbox);
    }
};

class BVH {
public:
    std::vector<BoundingVolume> volumes;
    BVHNode root;

    void build(const std::vector<Particle*>& particles) {
        // 从粒子集合构建BVH
    }

    bool intersects(const BoundingVolume& other) {
        // 检测与另一个对象的碰撞
        return root.intersects(other);
    }
};
在这个例子中, BoundingBox 类用于表示一个边界盒,它可以检测与另一个边界盒是否相交。 BVH 类用于管理这些边界盒,并提供一个方法来构建树结构并检测碰撞。
5.3 流体动力学模拟与动画生成
5.3.1 流体动力学的基本方程和数值解法
在流体仿真中,纳维-斯托克斯方程 (Navier-Stokes Equations) 是描述流体行为的基本方程。为了在计算机上模拟流体,通常需要借助数值方法对这些方程进行求解。一种流行的数值解法是光滑粒子流体动力学 (SPH)。
SPH方法通过将流体粒子化来模拟流体的运动。每个粒子代表流体的一个小块,并且通过粒子间的相互作用来模拟流体的动力学行为。
5.3.2 动画和可视化的技术细节
一旦仿真完成,接下来的步骤是将数值结果转化为可视化动画。这通常涉及到颜色映射、光照计算、阴影生成等图形学技术。
例如,在Unity3D这样的游戏引擎中,可以通过编写着色器(Shader)来实现粒子的光照和阴影效果。下面是一个简单的着色器代码段,展示了如何计算粒子的漫反射光照:
Shader "Custom/ParticleDiffuse" {
    Properties {
        _MainTex ("Texture", 2D) = "white" {}
    }
    SubShader {
        Pass {
            CGPROGRAM
            #pragma vertex vert
            #pragma fragment frag
            sampler2D _MainTex;
            float4 _MainTex_ST;

            struct appdata {
                float4 vertex : POSITION;
                float2 uv : TEXCOORD0;
            };

            struct v2f {
                float2 uv : TEXCOORD0;
                float4 vertex : SV_POSITION;
            };

            v2f vert (appdata v) {
                v2f o;
                o.vertex = UnityObjectToClipPos(v.vertex);
                o.uv = TRANSFORM_TEX(v.uv, _MainTex);
                return o;
            }

            fixed4 frag (v2f i) : SV_Target {
                fixed4 col = tex2D(_MainTex, i.uv);
                float3 lightDir = normalize(_WorldSpaceLightPos0.xyz);
                float diff = max(0, dot(_Normal, lightDir));
                col.rgb *= diff;
                return col;
            }
            ENDCG
        }
    }
}
在这个着色器代码中, _WorldSpaceLightPos0 是内置变量,表示光源的位置。 _Normal 是粒子表面的法线向量,需要根据粒子的位置和其他属性计算得出。这个简单的着色器实现了基于物理的光照模型,使粒子具有更真实的外观。
在这一章节中,我们从构建多边形粒子开始,了解了粒子形状对仿真结果的影响。接着,深入探讨了约束解决和碰撞检测的算法实现。最后,探讨了流体动力学模拟的基本方程和动画可视化技术细节。通过这些核心功能的实践,可以大幅提升仿真的逼真度和效率。
6. 统一粒子系统的可视化与动画技术
在物理现象实时仿真中,可视化技术与动画制作不仅仅是数据的图形化展示,它们对于仿真结果的解释、呈现以及交互式探索具有至关重要的作用。通过这些技术,研究人员、开发人员和最终用户可以更直观地理解复杂系统的动态行为,评估仿真模型的准确性和有效性,并以此为基础进行决策和优化。本章节将详细探讨统一粒子系统中的可视化与动画技术,包括它们的种类、应用、以及在实现高效可视化过程中遇到的挑战和优化策略。
6.1 可视化技术在仿真中的作用
6.1.1 可视化技术的种类和选择
在统一粒子系统中,可视化技术是将仿真数据转换成直观图像的过程。这种转换可以通过多种技术实现,包括但不限于:
- 栅格化(Rasterization) :这是计算机图形学中常用的一种技术,适用于创建3D模型的2D图像表示。它通过将3D物体表面转换为像素阵列,并在屏幕上绘制出近似物体的图形。
- 体绘制(Volume Rendering) :体绘制技术是处理和显示3D体数据的图像技术,特别适用于展示如流体动力学中不规则形状和半透明效果的粒子系统。
- 光线追踪(Ray Tracing) :光线追踪通过模拟光线的传播和与物体的相互作用来生成极其逼真的图像。虽然计算成本较高,但可以提供高质量的渲染效果,尤其适合静态画面或者性能要求不是特别严格的实时应用。
在选择合适的可视化技术时,应考虑以下因素:
- 性能 :不同的技术对计算资源的要求不同,选择时需平衡图像质量和渲染速度。
- 应用需求 :根据具体的应用场景和目标,挑选可以最佳展示数据特性的技术。
- 硬件支持 :高效率的可视化往往需要强大的硬件支持,应评估现有的硬件条件是否满足需求。
- 兼容性 :可视化技术需要与现有的仿真框架和渲染引擎保持兼容性。
6.1.2 可视化对仿真结果的解释和呈现
可视化技术的一个核心作用是帮助用户解释和理解仿真结果。以下是可视化技术在这一过程中的一些关键点:
- 信息传递 :可视化技术能够将抽象的仿真数据以直观的方式展示给用户,从而提高数据的理解度和可解释性。
- 交互性 :高度交互的可视化工具可以使得用户通过直接操作可视化结果来探索仿真空间,这有助于发现问题和进行定性分析。
- 动态展示 :时间维度的可视化展示有助于理解系统的动态变化,对于那些随时间变化的物理现象尤为重要。
- 数据压缩与降维 :可视化可以帮助压缩和降维大量的仿真数据,使用户能够专注于最重要的信息。
可视化不仅仅是数据到图像的简单转换过程,它是一个复杂的认知过程,涉及信息的识别、处理和解释。恰当的可视化设计可以极大地提升数据的表达力,使得复杂信息变得易于理解和沟通。
6.2 粒子系统动画制作流程
6.2.1 动画脚本的编写和调整
动画脚本是定义动画序列的详细指南,它包括粒子的行为、粒子间的交互、以及整个粒子系统随时间变化的规则。编写动画脚本时需要考虑以下几点:
- 时间线(Timeline) :确定关键帧以及粒子状态在每个时间点的具体表现。
- 粒子行为定义 :为粒子定义运动规则、生命周期、交互行为等。
- 事件触发机制 :编写脚本来处理如碰撞、分裂、融合等事件触发的情况。
- 脚本调试 :在编写过程中,通过反复测试和调整以确保动画能够准确反映仿真意图。
在粒子系统中,动画脚本通常非常复杂,因为每个粒子都可能具有独特的行为。为了管理这种复杂性,通常采用模块化的设计,将不同行为或状态的定义分割成不同的脚本或函数。
6.2.2 动画渲染技术及其优化
动画的渲染涉及到粒子系统的视觉输出,包括粒子的形状、颜色、光照和阴影等。为了提高动画质量,以下是一些关键的渲染技术:
- 着色技术(Shading) :粒子表面的着色方式,如Phong着色模型、Blinn-Phong着色模型等,可以提高粒子的视觉质量。
- 实时全局照明 :这种技术可以提供更真实的光照效果,但可能会大大增加计算复杂度。6.3.1节中将对这项技术进行更深入的探讨。
- 阴影映射(Shadow Mapping) :阴影映射技术可以模拟光源对粒子系统的投影,使得动画更具深度和立体感。
- 抗锯齿(Antialiasing) :通过平滑边缘来提高动画的整体美观性,避免出现锯齿状的图像。
由于动画渲染对性能要求非常高,因此必须实施各种优化策略,包括但不限于:
- 多级细节(Level of Detail, LOD) :根据粒子与观察者距离的不同,动态调整粒子模型的详细程度。
- 批处理(Batching) :将多个渲染调用合并为一次,以减少CPU和GPU之间的通信开销。
- 预计算光照(Precomputed Lighting) :对于静态或变化缓慢的光照环境,预先计算并存储光照信息可以显著提高渲染效率。
6.3 高级可视化技术应用
6.3.1 实时全局照明和阴影技术
实时全局照明(Real-Time Global Illumination, RTGI)是用于增强渲染图像真实感的技术之一。它模拟光线在场景中多次反射和折射后的效果,产生阴影、反射和光照过渡等效果。
- 光照贴图(Lightmapping) :预先计算静态场景中全局照明效果,并将结果存储为贴图。这些贴图在实时渲染时被应用,以获得快速且真实的照明效果。
- 屏幕空间反射(Screen Space Reflections, SSR) :利用当前帧的图像信息来模拟反射,这是一种计算效率较高的实时反射方法,特别适用于屏幕上的反射。
实时全局照明和阴影技术可以极大地提升粒子系统动画的质量,但同时也会对渲染性能带来较大的挑战。为了保证动画流畅播放,通常需要对这些技术进行针对性的优化。
6.3.2 大规模粒子系统的渲染优化
大规模粒子系统的渲染需要特别注意性能和资源管理。以下是一些常用的优化方法:
- 空间数据结构 :利用空间分割技术,如八叉树(Octree)或二叉空间分割(Binary Space Partitioning, BSP)树,来优化粒子渲染的可见性测试。
- 实例化渲染(Instanced Rendering) :当多个粒子采用相同的模型和材质时,可以使用实例化渲染技术来减少GPU的重复工作。
- 延迟渲染(Deferred Rendering) :这种渲染策略可以有效处理大量的渲染状态变化,特别适合复杂的粒子系统。
大规模粒子系统的渲染优化是一个持续的过程,需要根据实际的硬件条件和应用需求来调整策略。通过这些高级技术的应用,可以显著提高粒子系统的动画和可视化质量,使其更加生动和真实。
7. PBD-Simulation-Framework在各领域的应用前景
7.1 游戏开发中的应用
7.1.1 游戏中的物理引擎要求
游戏开发中的物理引擎需要满足实时性、交互性和可扩展性等要求。实时性保证游戏运行流畅,不出现卡顿。交互性意味着物理引擎要能准确地响应玩家的操作,提供符合物理规律的游戏体验。可扩展性则允许开发者根据游戏需要增加新的物理效果或优化现有功能。
在传统物理引擎中,如Box2D或Bullet Physics,虽然已能满足大部分需求,但在某些复杂场景下可能会出现性能瓶颈或效果不够精确的问题。相比之下,基于PBD的仿真框架,如PBD-Simulation-Framework,因其实时性高和物理行为模拟精确度高等特点,逐渐成为游戏开发的新宠。
7.1.2 PBD-Simulation-Framework在游戏中的实际案例
PBD-Simulation-Framework已经被成功应用在多款3A级游戏中,特别是在需要复杂布料和流体效果的场景中。例如,在一款海上冒险类游戏中,玩家与环境的互动需要模拟波浪、帆布的起伏等,这些都需要精准的实时物理效果来支撑。通过使用PBD技术,游戏中的物理表现更为逼真,大幅提升了游戏体验。
一个典型的使用案例是,在这款游戏中,开发人员利用PBD-Simulation-Framework对帆船的帆布进行仿真。帆布的形状、摆动和张力变化都必须与风力、船速和玩家操作同步。框架提供的粒子系统和刚体动力学算法,保证了帆布的动态变化既符合物理规律又能满足游戏美术需求。
7.2 工业设计和制造
7.2.1 工业仿真的重要性
在工业设计和制造领域,仿真是一个不可或缺的环节。通过仿真,可以预先发现产品设计中的问题,优化设计方案,减少实物测试的次数和成本。这不仅提高了设计效率,还能够提升产品质量和安全性。
PBD-Simulation-Framework在这一领域的应用可以分为两个方面:一方面是产品的功能仿真,例如汽车碰撞测试、机械部件的疲劳测试等;另一方面是生产过程的仿真,如生产线的布局优化、机器人手臂的操作模拟等。
7.2.2 PBD-Simulation-Framework在产品设计中的应用
产品设计中使用PBD-Simulation-Framework能够为设计工程师提供精确的物理模拟结果。一个实际应用案例是在汽车零部件的耐久性测试中,使用PBD技术模拟不同路况下零部件的疲劳损坏过程,预测产品的使用寿命,并根据仿真结果对设计进行优化。
通过PBD仿真框架,工程师可以实时观察到产品在各种极端条件下的反应,而不需要搭建实际的测试环境。这对于成本控制、缩短研发周期和提高产品的竞争力有着重要意义。
7.3 科学研究与教育
7.3.1 研究领域对仿真精度和可靠性的需求
在科学研究和教育中,仿真的精度和可靠性直接影响研究结果的准确性和教学质量。特别是在物理、工程和材料科学等领域的实验模拟中,需要高度逼真的模拟环境来验证理论和实验假设。
PBD-Simulation-Framework因其优秀的物理模拟能力和高度的真实性,被广泛应用于这些领域。通过框架提供的工具,研究人员可以在计算机上模拟各种复杂条件下的物理现象,进行数据分析和实验验证。
7.3.2 PBD-Simulation-Framework在教育领域的应用前景
在教育领域,PBD-Simulation-Framework可以作为学习和研究的重要工具,帮助学生和研究人员理解复杂的物理概念和工程问题。例如,在工程力学的教学中,教师可以利用该框架来创建各类物理实验的虚拟模型,让学生通过仿真操作来深入理解力、运动和能量等抽象概念。
此外,PBD-Simulation-Framework还可以在在线教育平台上提供丰富的互动式学习资源,结合虚拟现实(VR)和增强现实(AR)技术,提供沉浸式的教育体验,极大地提高了教学的效果和学生的学习兴趣。
简介:PBD-Simulation-Framework是一个使用C++实现的开源实时物理仿真工具,专注于通过统一粒子系统模拟各种复杂物理现象。它基于PBD原理,通过约束优化问题的迭代求解来更新物体位置,适合计算机图形学、游戏开发和工程计算等。本框架支持多种粒子形状,高效碰撞检测,以及流体动力学的SPH方法,并能实时渲染动画和可视化,广泛应用于游戏、电影特效、建筑设计和工程计算等领域。
更多推荐



 4
 0
- 0


 已为社区贡献20条内容

所有评论(0)