
Matlab 基于自适应的永磁同步电机无位置传感器控制系统 系统以PMSM作为控制对象
·
Matlab 基于自适应的永磁同步电机无位置传感器控制系统 系统以PMSM作为控制对象,参考自适应算法实现PMSM的转子速度与位置辨识,采用矢量控制,构建出PMSM的无传感器控制系统
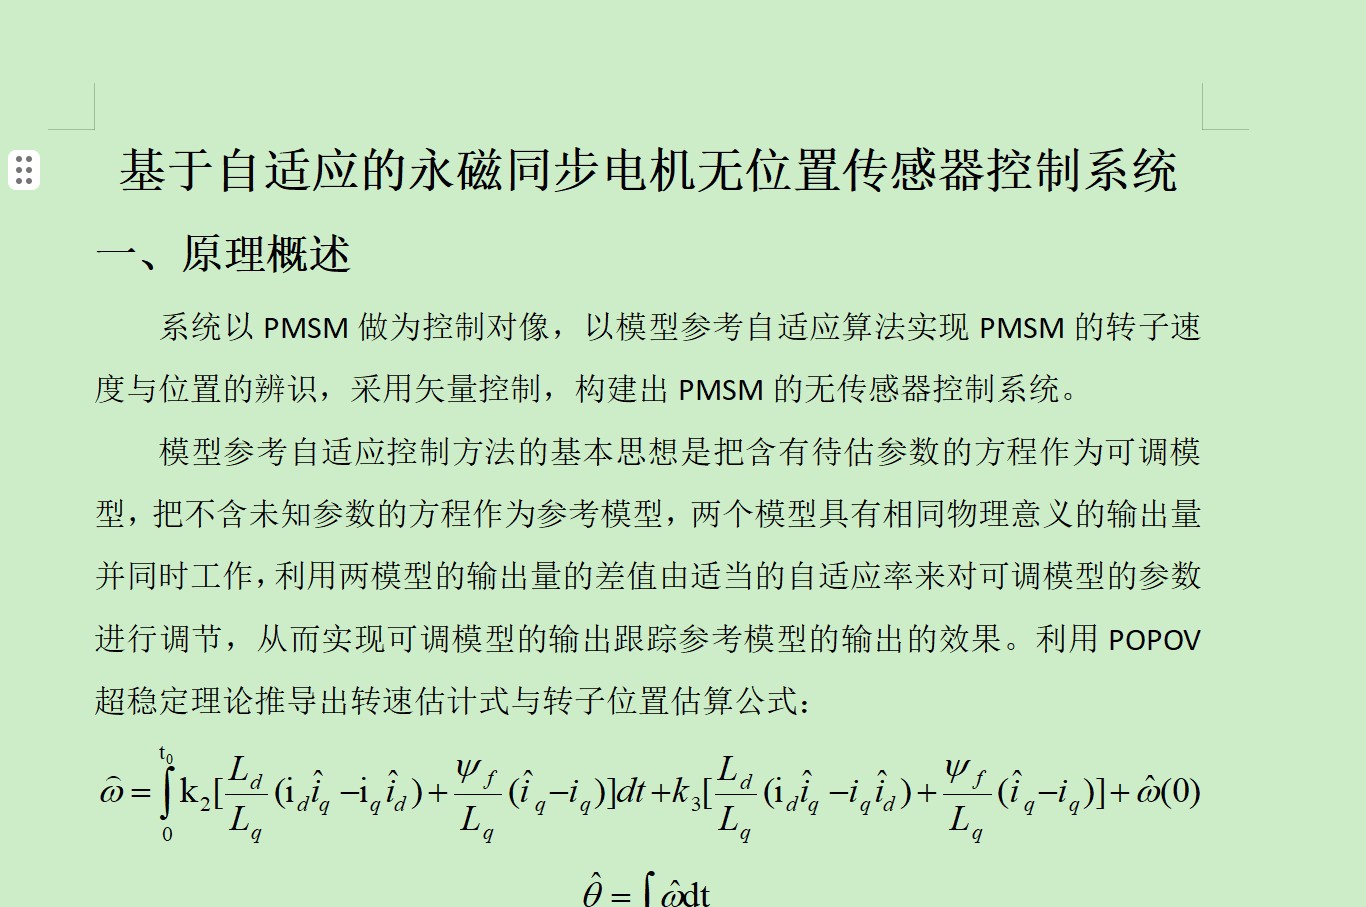
无传感器控制这玩意儿听着玄乎,但说白了就是让电机自己"猜"位置。咱们今天拿PMSM开刀,用Matlab整活一个自适应观测器。先上核心思路——把电机模型当参照物,实时比对实际输出和模型输出的差值,边跑边修正参数。
先看系统架构图(此处应有灵魂手绘):
Matlab 基于自适应的永磁同步电机无位置传感器控制系统 系统以PMSM作为控制对象,参考自适应算法实现PMSM的转子速度与位置辨识,采用矢量控制,构建出PMSM的无传感器控制系统
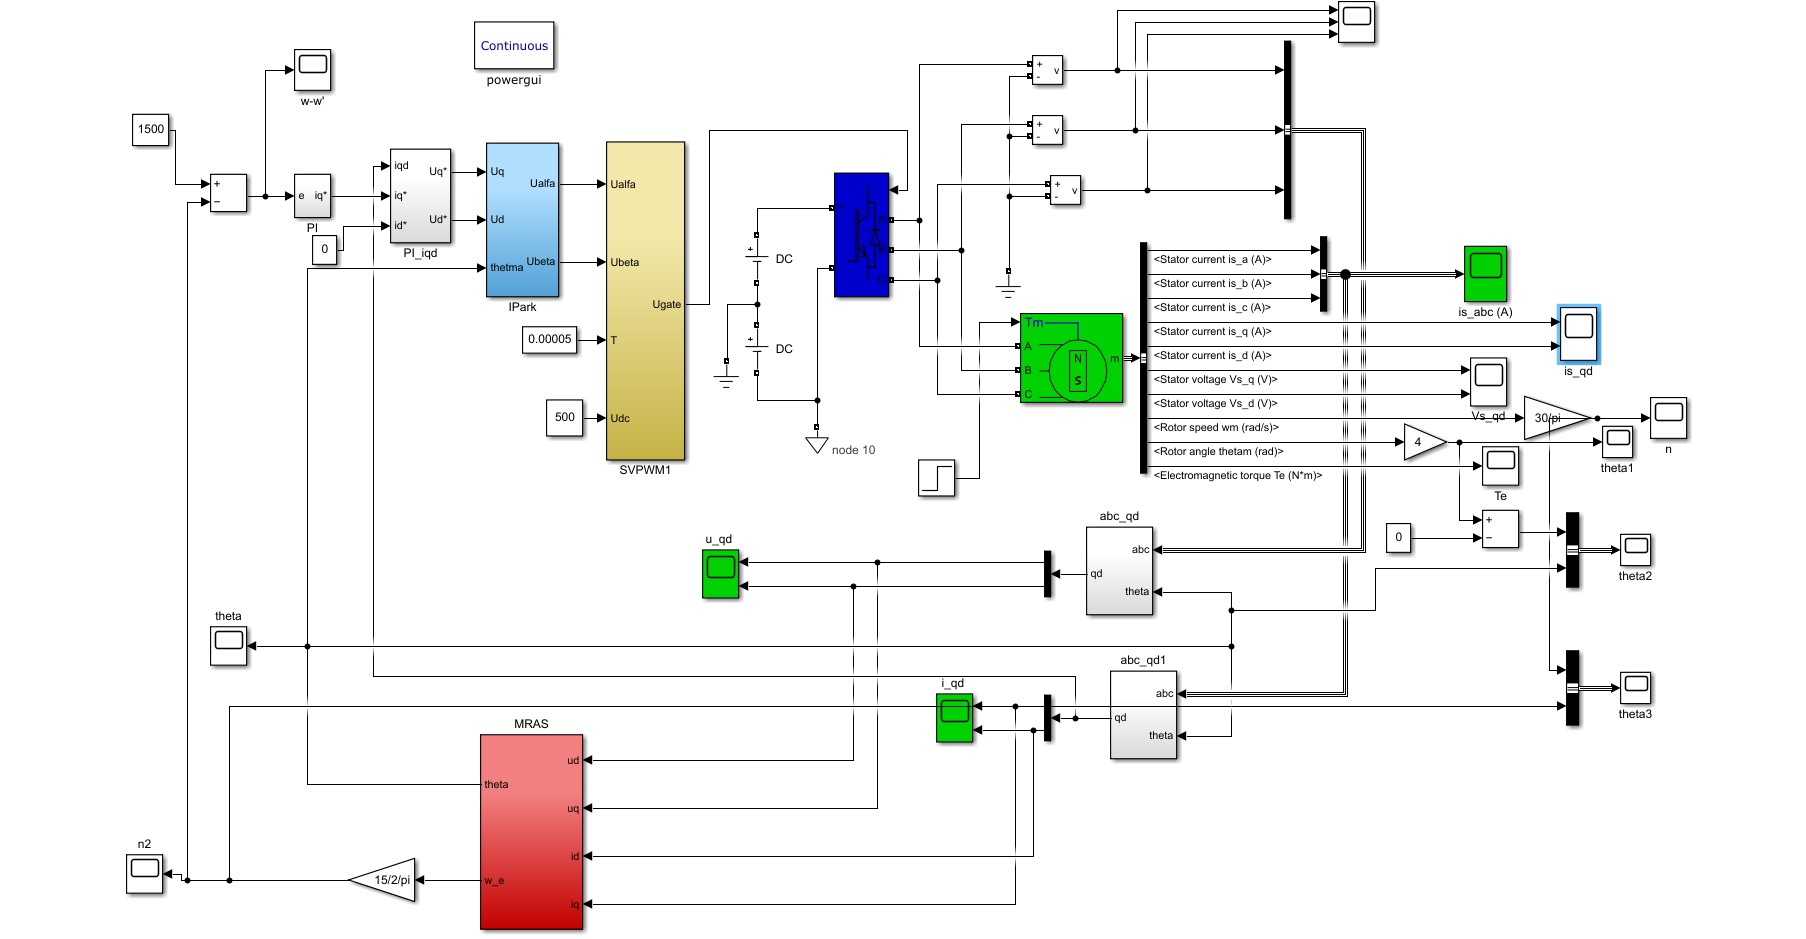
电机模型旁边挂着参数自适应模块,电流环还是经典的双闭环结构。重点在观测器设计,咱们上硬货:
function [theta_hat, w_hat] = AdaptiveObserver(i_alpha, i_beta, v_alpha, v_beta)
    persistent K1 K2 Ts Ld Lq R lambda_p;
    if isempty(K1)
        % 参数初始化
        Ts = 50e-6;  % 采样时间
        Ld = 8.5e-3; % d轴电感
        Lq = 8.5e-3;
        R = 2.98;    % 定子电阻
        lambda_p = 0.175; % 永磁体磁链
        K1 = 0.5;    % 自适应增益
        K2 = 300;    % 锁相环增益
    end

    % 电流误差计算
    e_alpha = i_alpha - model_i_alpha;
    e_beta = i_beta - model_i_beta;

    % 参数自适应(核心!)
    delta_theta = K1 * (e_alpha*(Lq*i_beta) - e_beta*(Ld*i_alpha));
    w_hat = w_hat_prev + K2 * delta_theta * Ts;

    % 更新角度估计
    theta_hat = theta_hat_prev + w_hat * Ts;
end这段代码干了两件事:误差检测和参数修正。误差计算用实际电流和模型电流的差值,这差值就像指南针,告诉观测器该往哪边调整。注意deltatheta的计算,这里藏着玄机——用交叉耦合项(Lqibeta和Ldi_alpha)来捕捉转子位置信息。
仿真参数设置得讲究,采样时间别超过100us,否则高频信号就废了。调K1、K2时得摸着石头过河,建议先用0.5步长试水,比如:
simParams.SolverType = 'Fixed-step';
simParams.FixedStep = '50e-6';  % 必须和观测器同步
sim('PMSM_Sensorless_Adaptive');
跑起来之后重点看转速突变时的波形。这里有个坑——当负载突变超过20%额定值时,观测器容易跟丢。解决办法是在自适应环节加个抗饱和处理:
% 在自适应律里加个限幅
delta_theta = sign(delta_theta) * min(abs(delta_theta), 0.1);
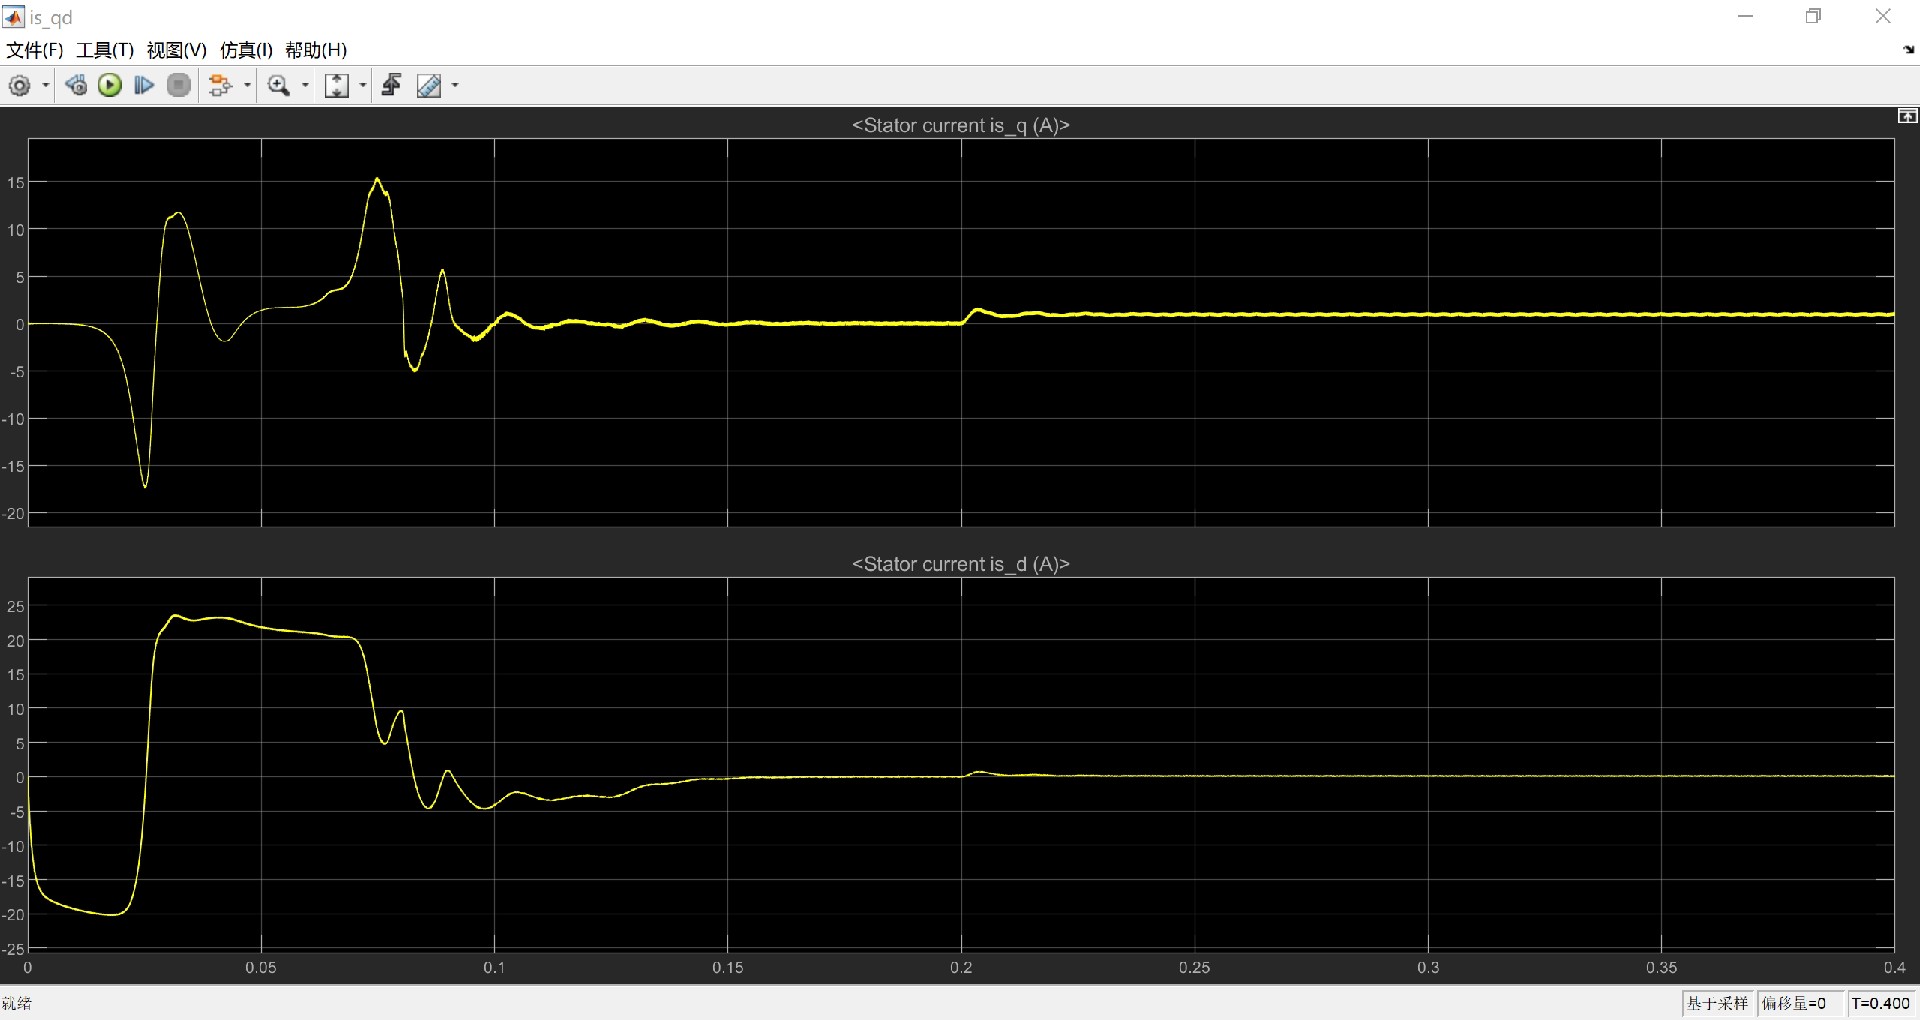
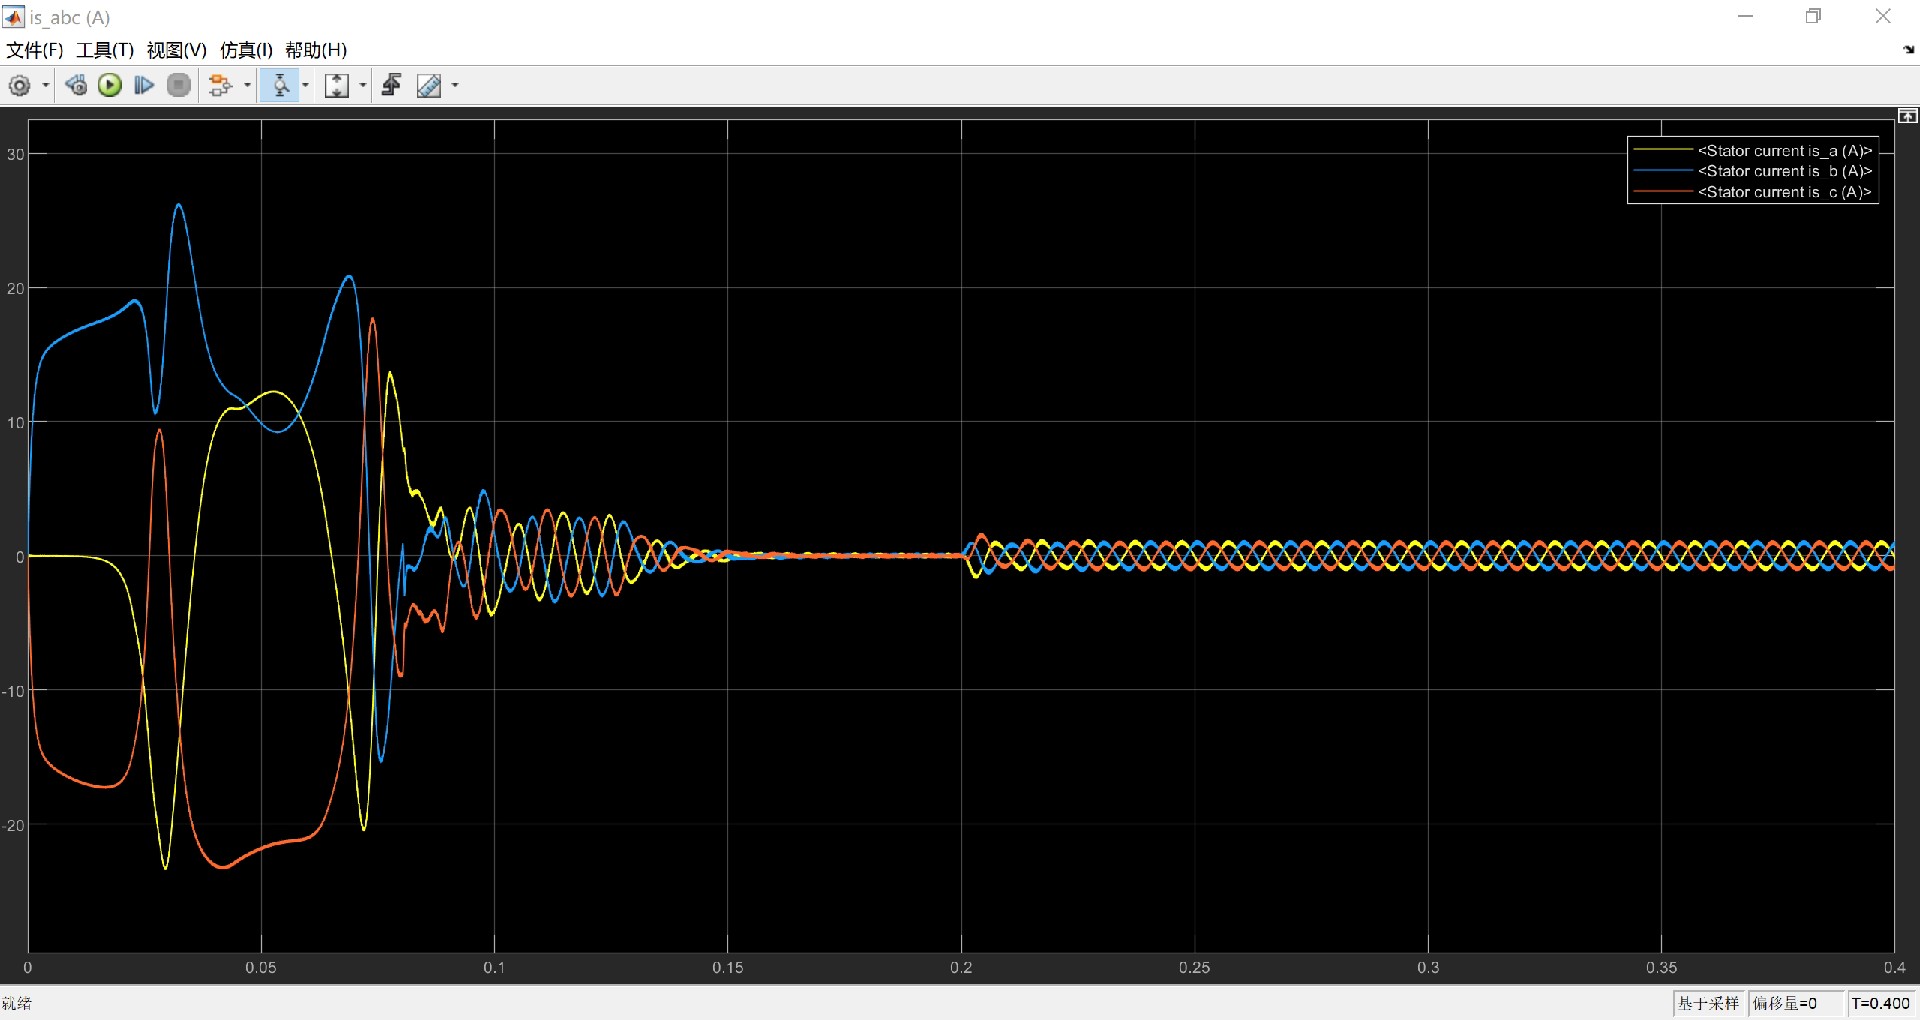
最后说说实测效果:空载启动时位置误差能控在±3电角度内,带载时虽然有点抖,但稳得住。不过遇到弱磁工况还是得祭出改进版算法,这个咱们下回分解。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)