
基于扩展卡尔曼滤波EKF的车辆定位多传感器融合算法探索
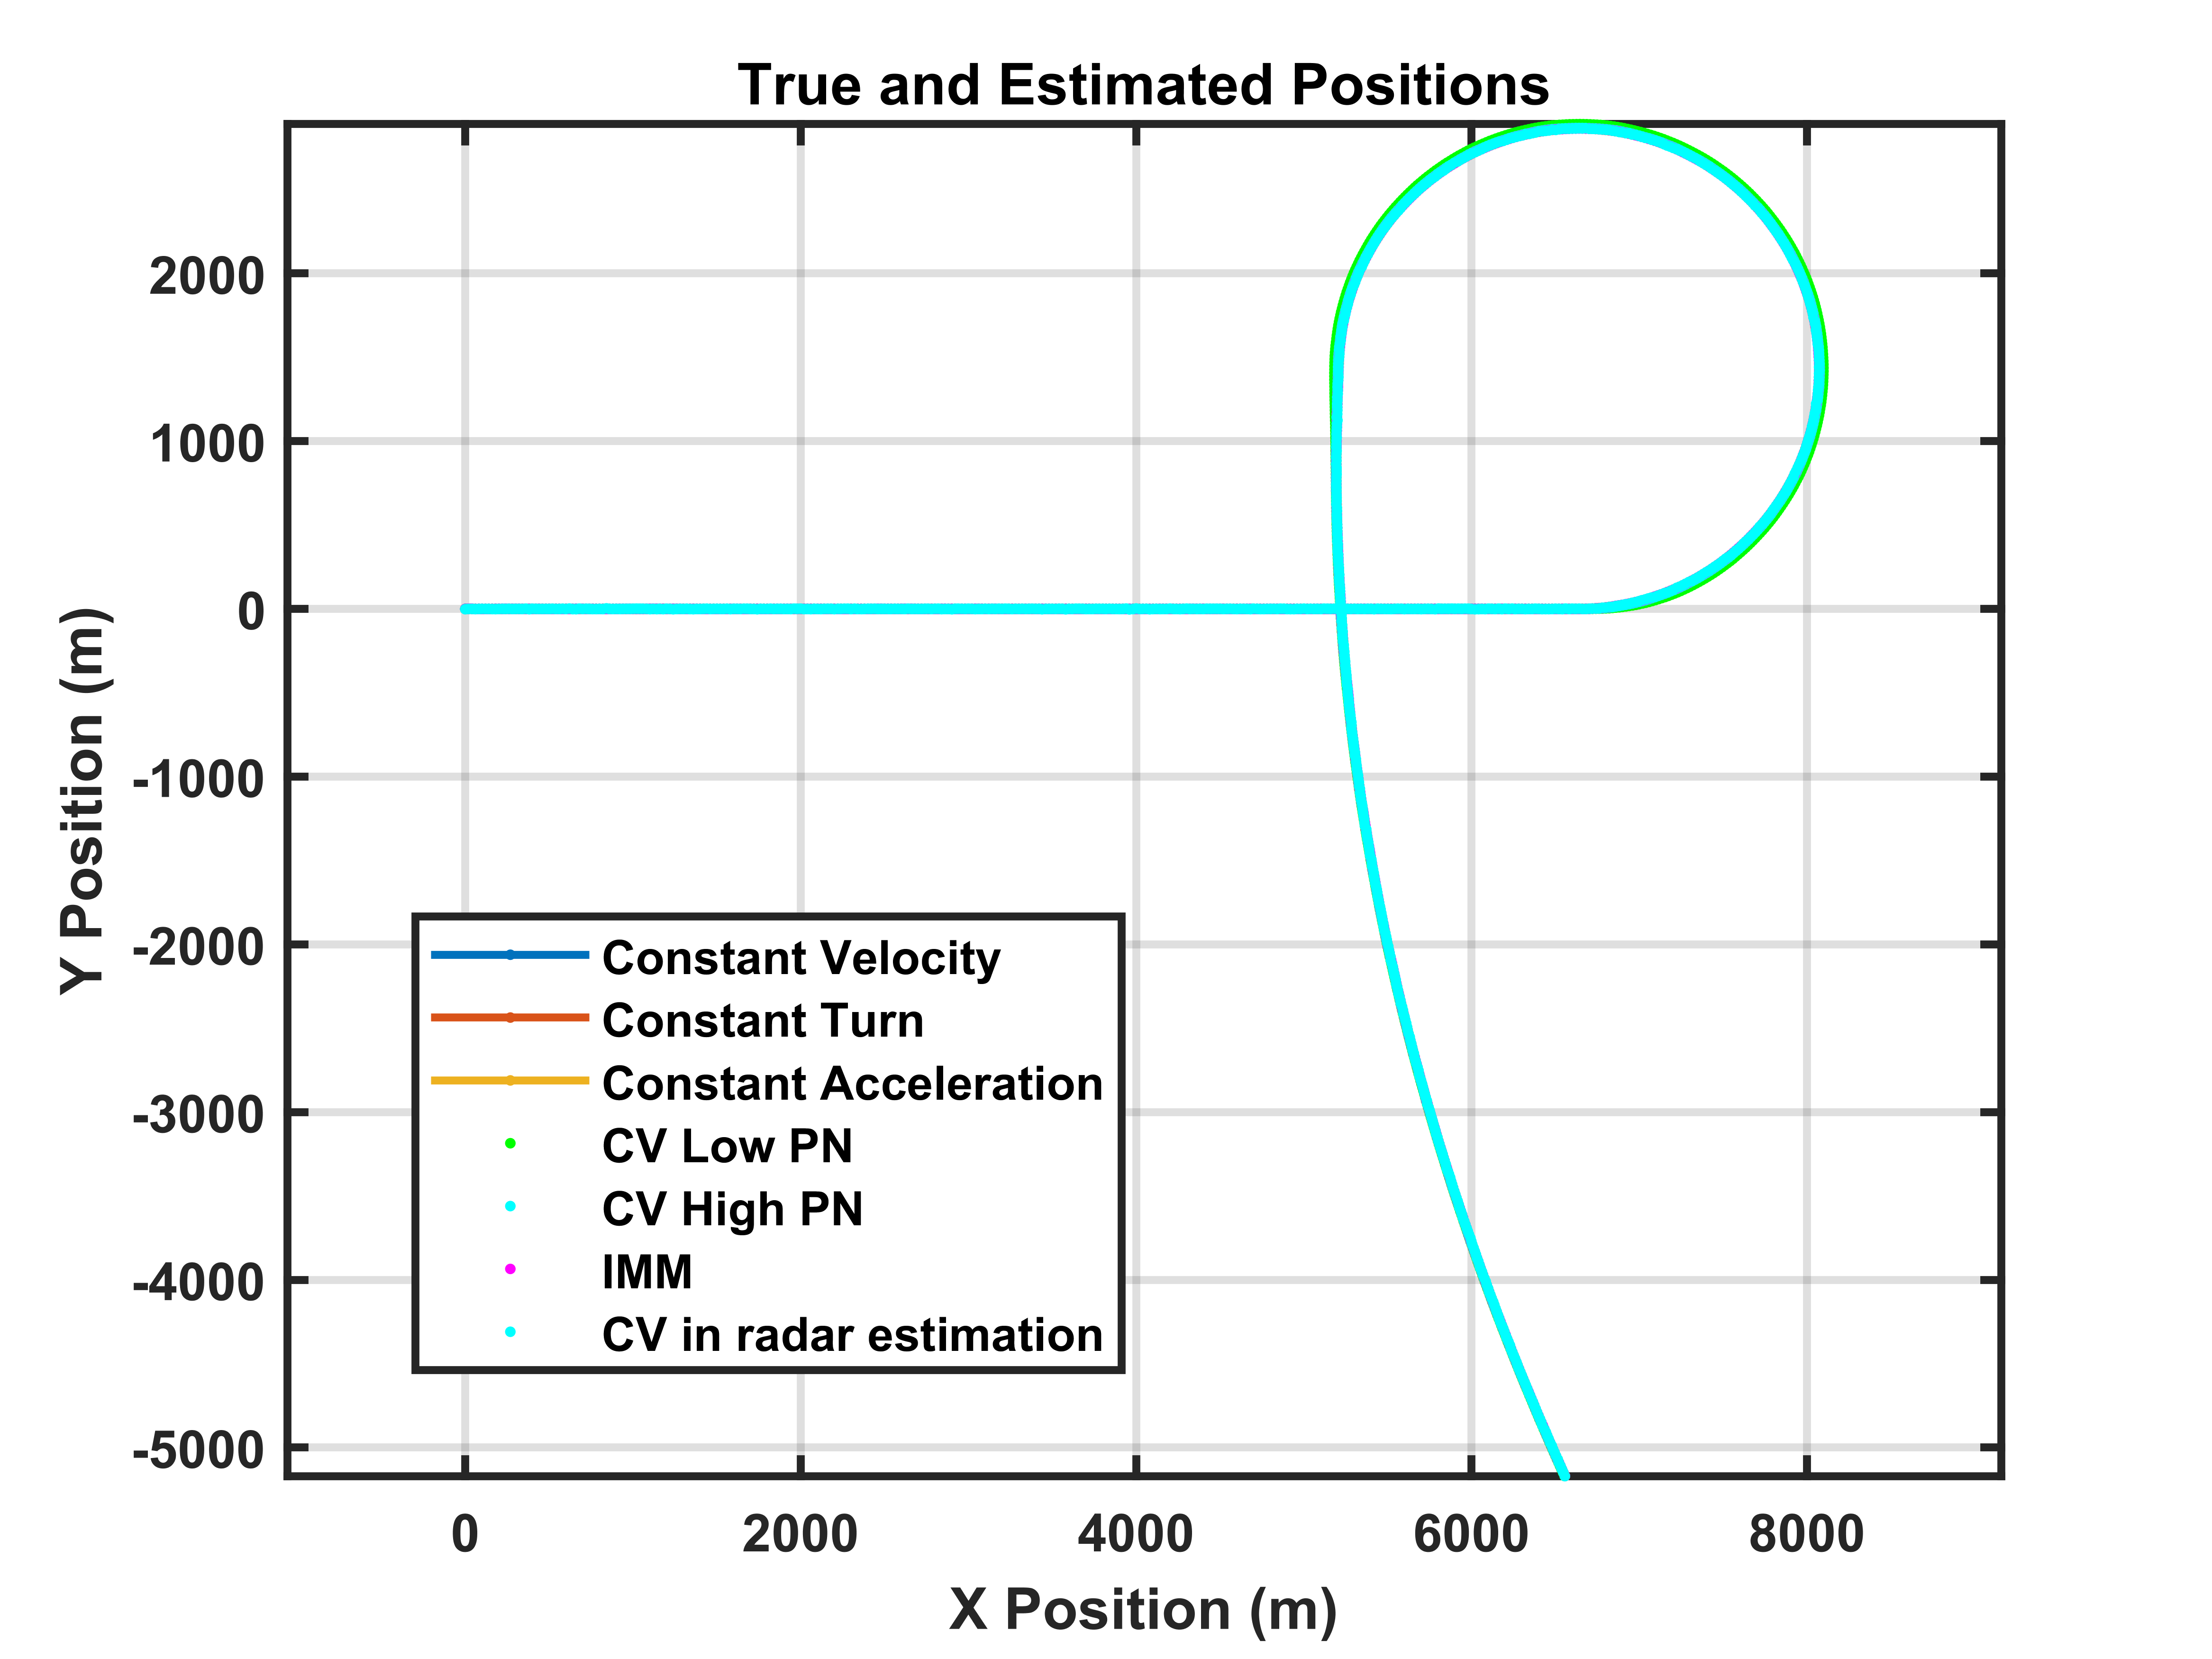
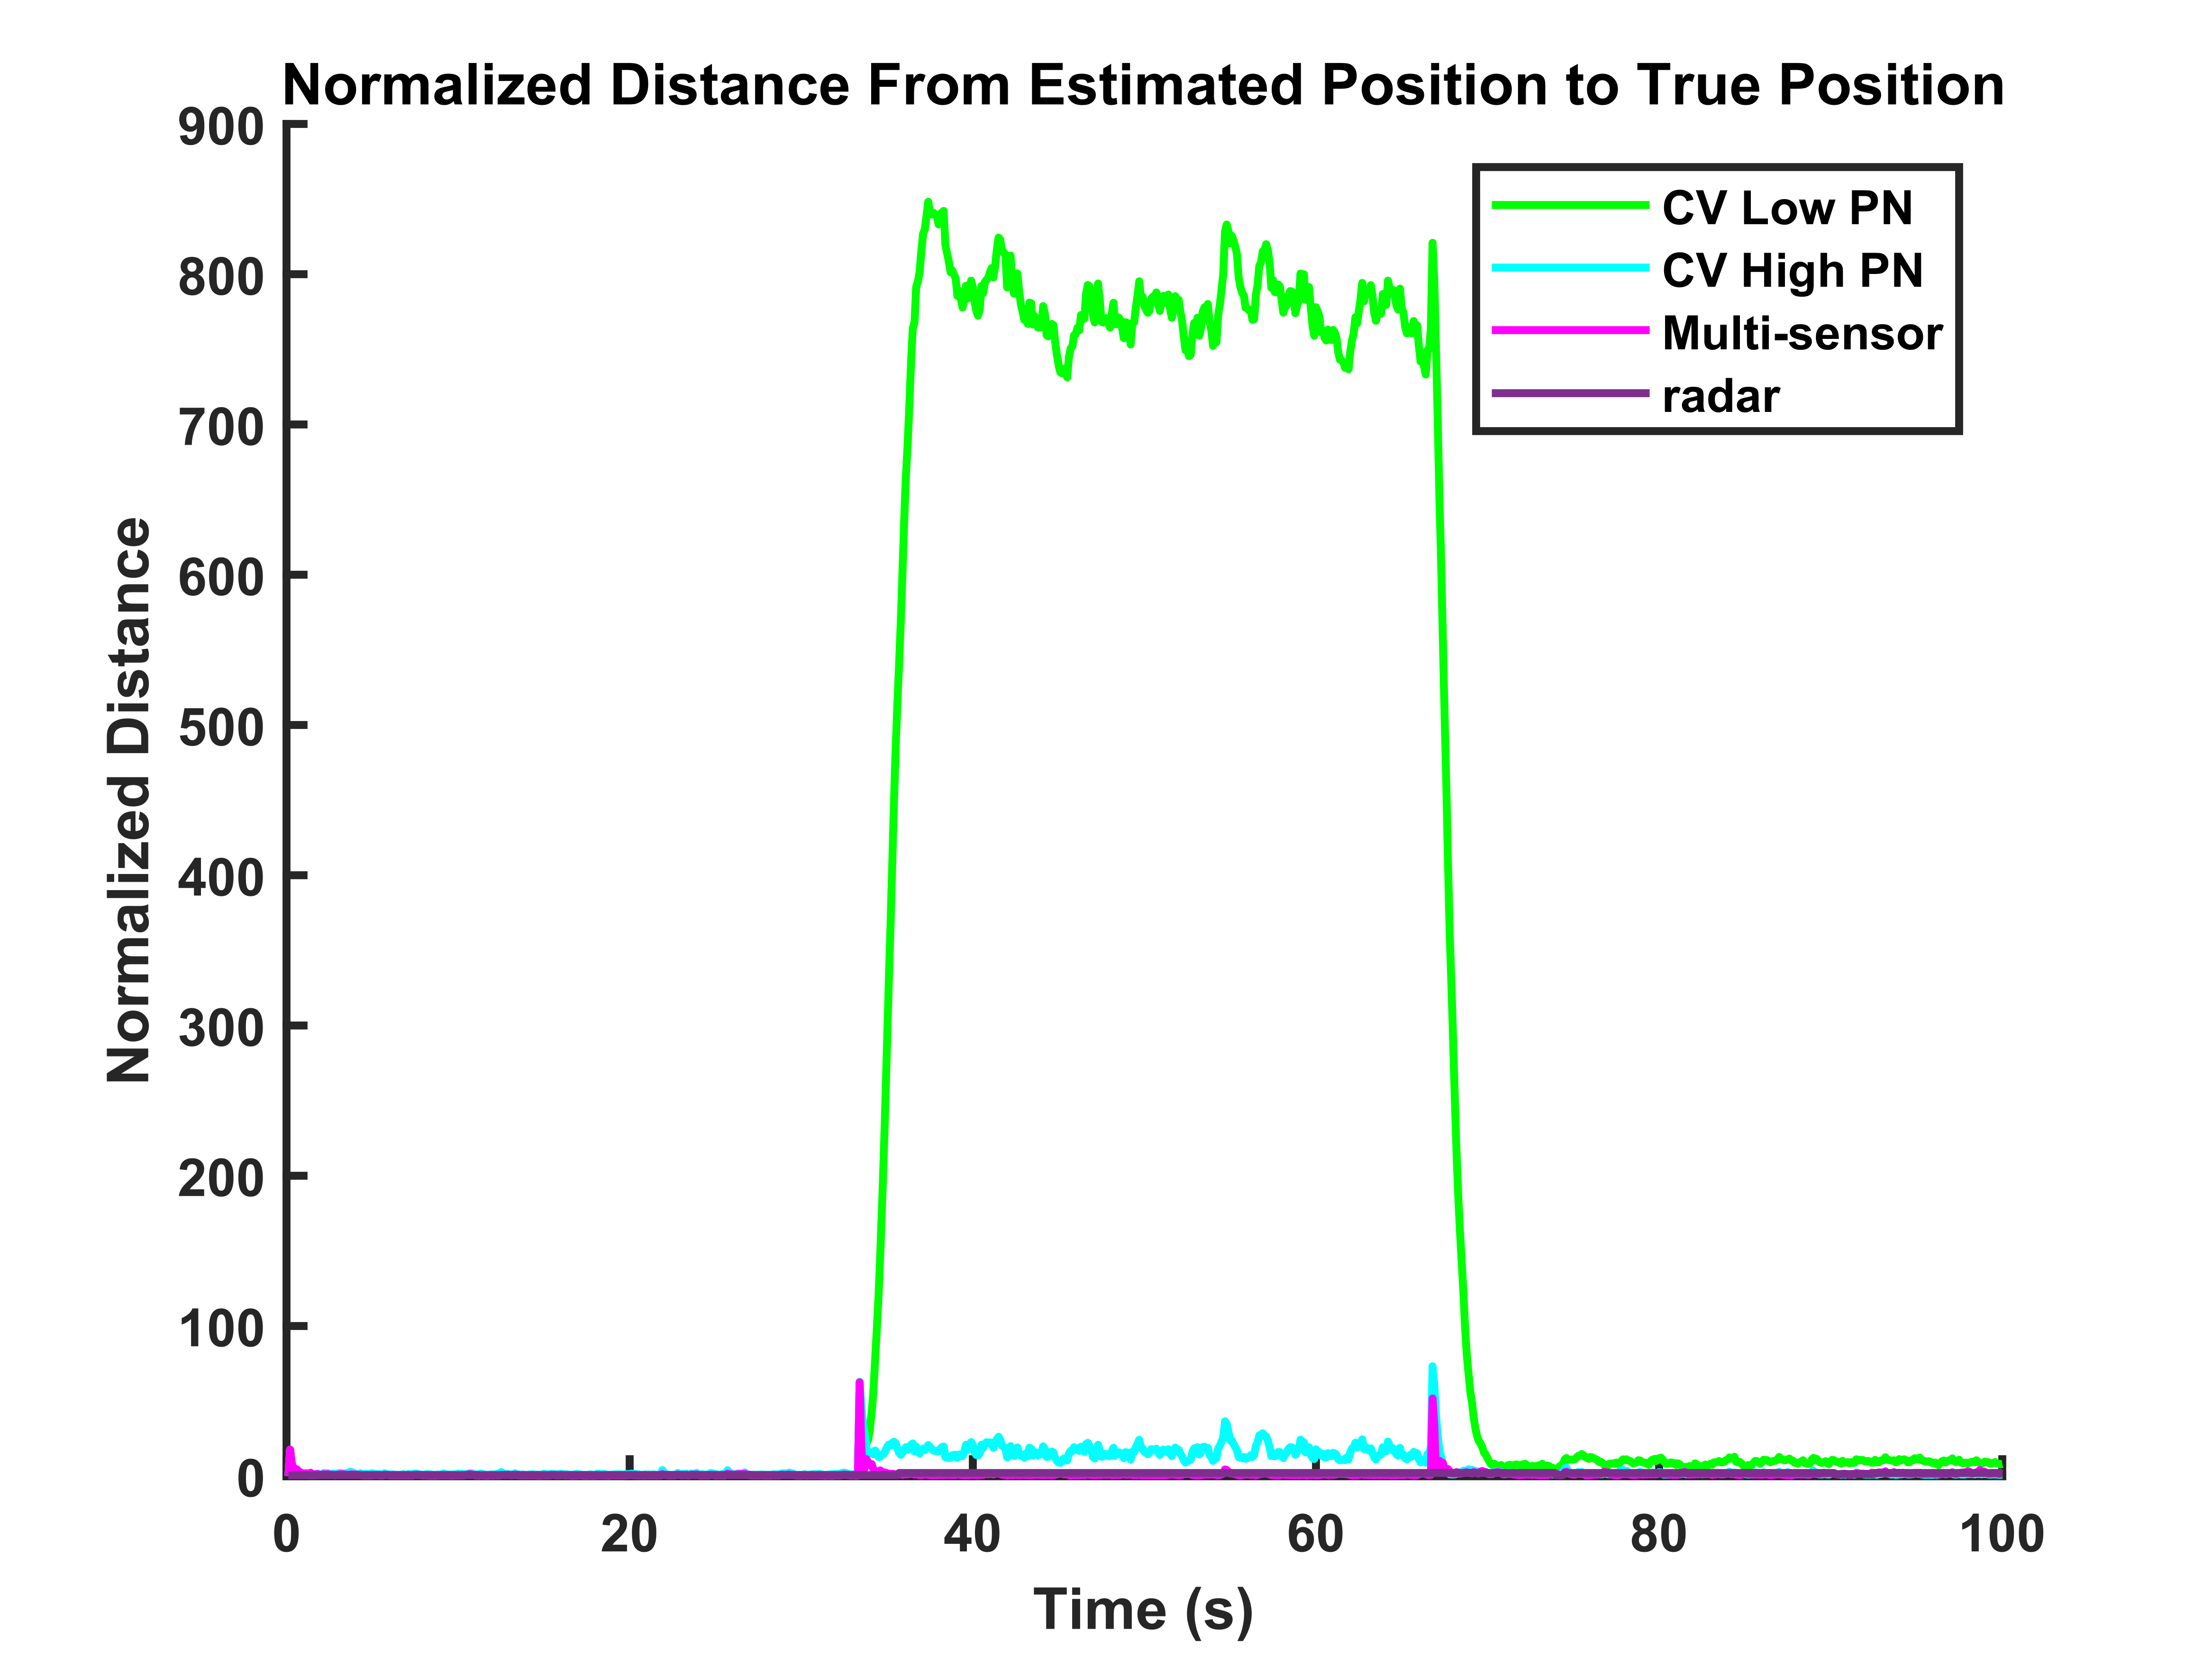
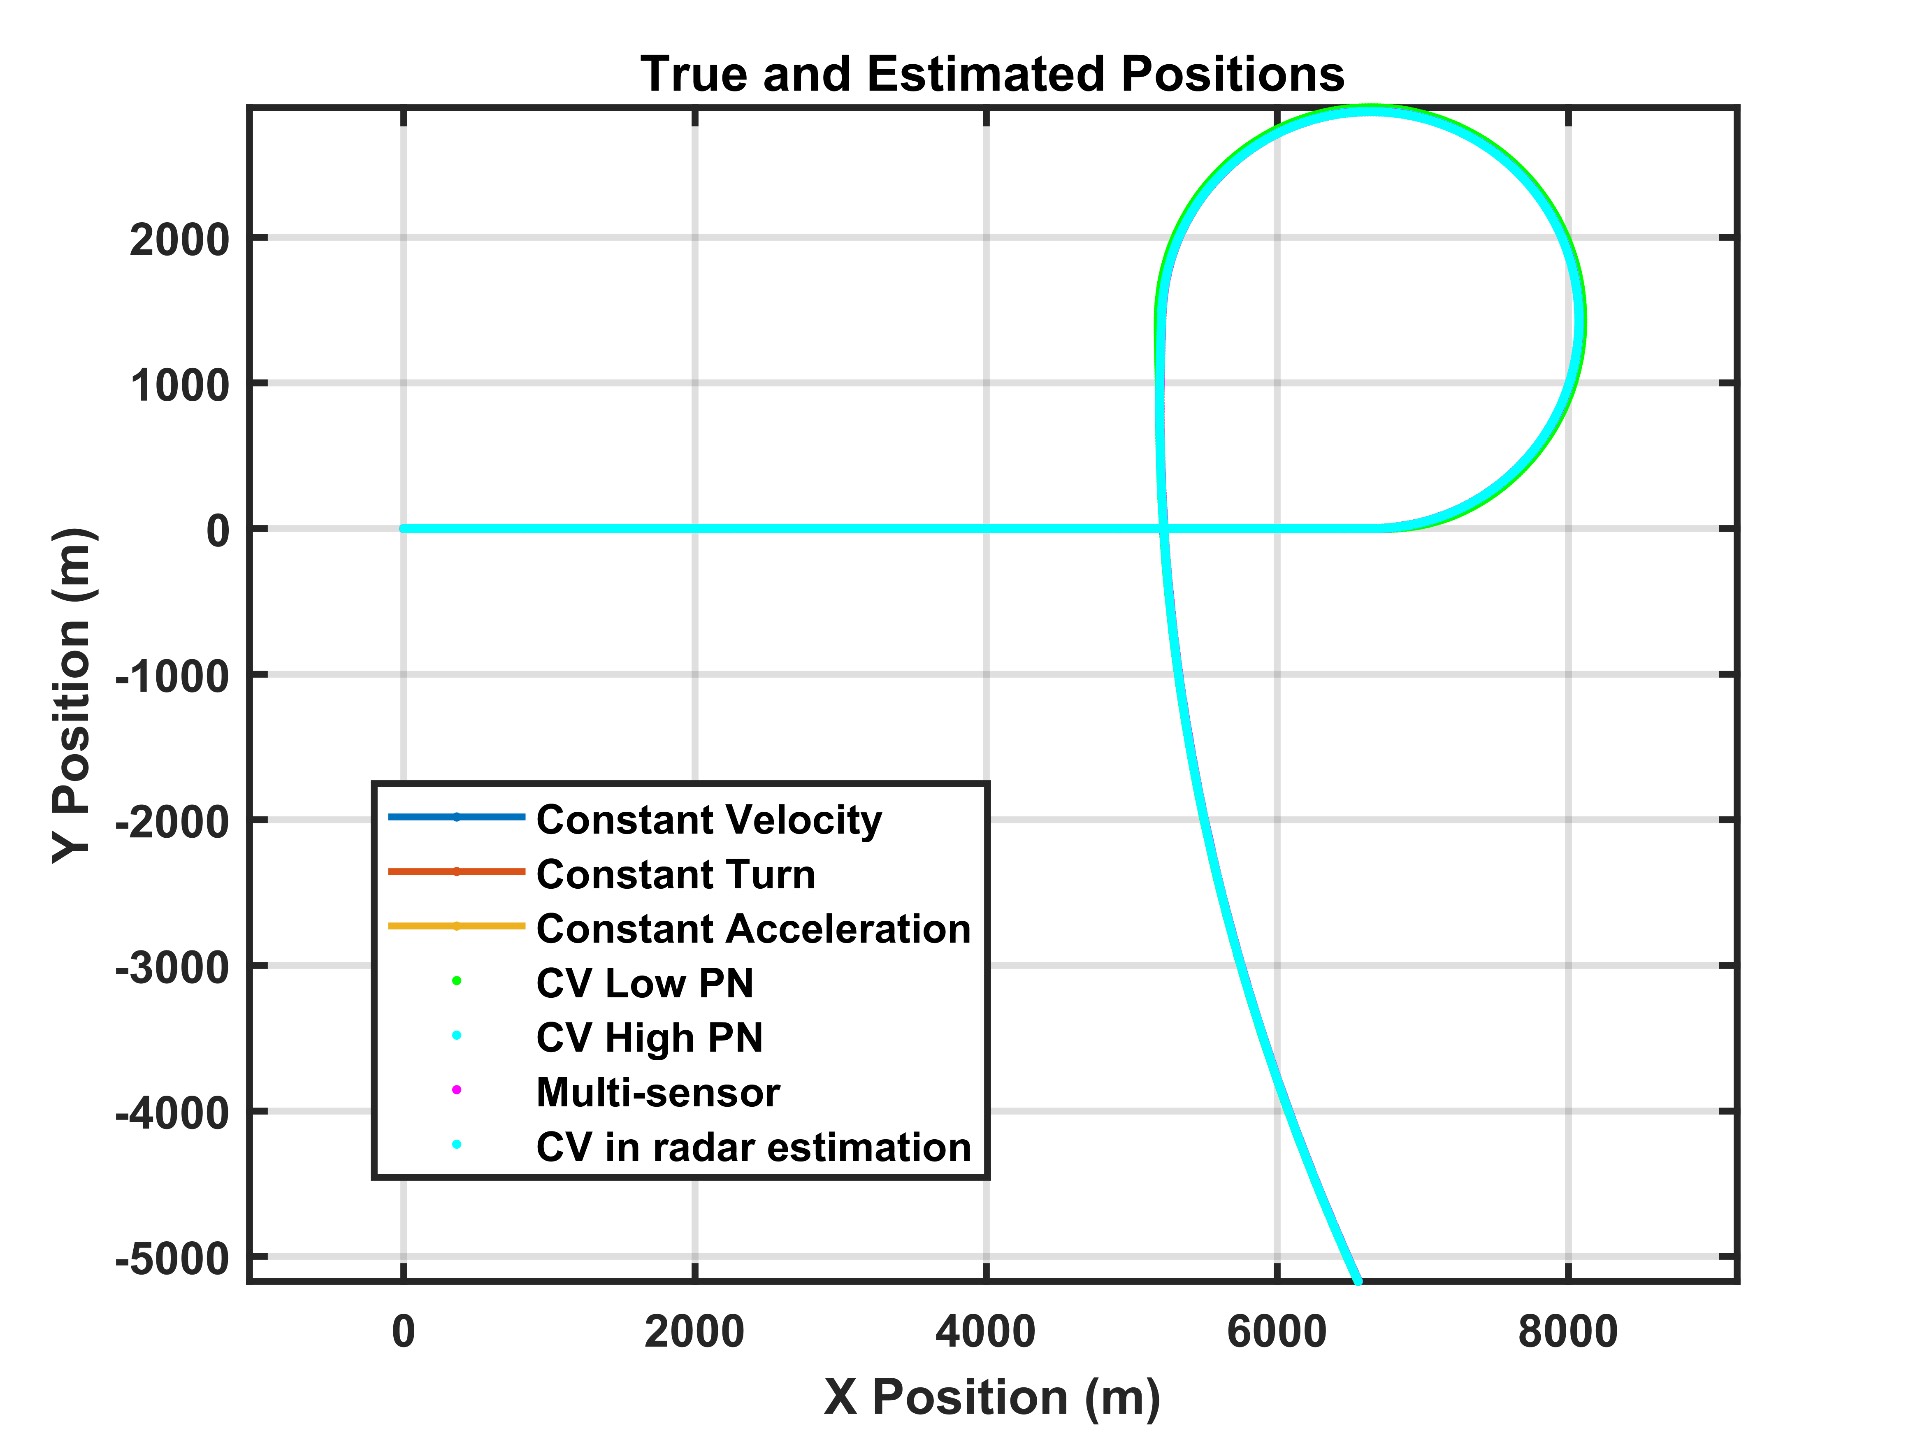
441基于扩展卡尔曼滤波EKF的车辆定位多传感器融合算法 简介:本项目研究了基于扩展卡尔曼滤波器的多传感器融合辅助定位问题。 对于测量中不同传感器的测量精度,需要提出一个统一的预测模型来模拟这些测量数据的不确定性。 此外,在高非线性条件下,由于一些滤波器在误差协方差矩阵中被一阶泰勒级数逼近,估计精度会降低。 为了解决这个问题,提出了一种新的多传感器融合定位算法,可以提高状态估计的最终结果。 尽管具有高度的非线性、建不确定性和外部干扰,提出的方法仍然可以提供更好的导航和定位结果。 关键词 : 多传感器融合, 扩展卡尔曼滤波, 状态估计, 定位 代码为matlab脚本,附带代码相对应文献,
在车辆定位领域,多传感器融合技术越来越受到关注。今天咱们就聊聊基于扩展卡尔曼滤波(EKF)的车辆定位多传感器融合算法。这个项目主要研究的是借助扩展卡尔曼滤波器,实现多传感器融合辅助定位。
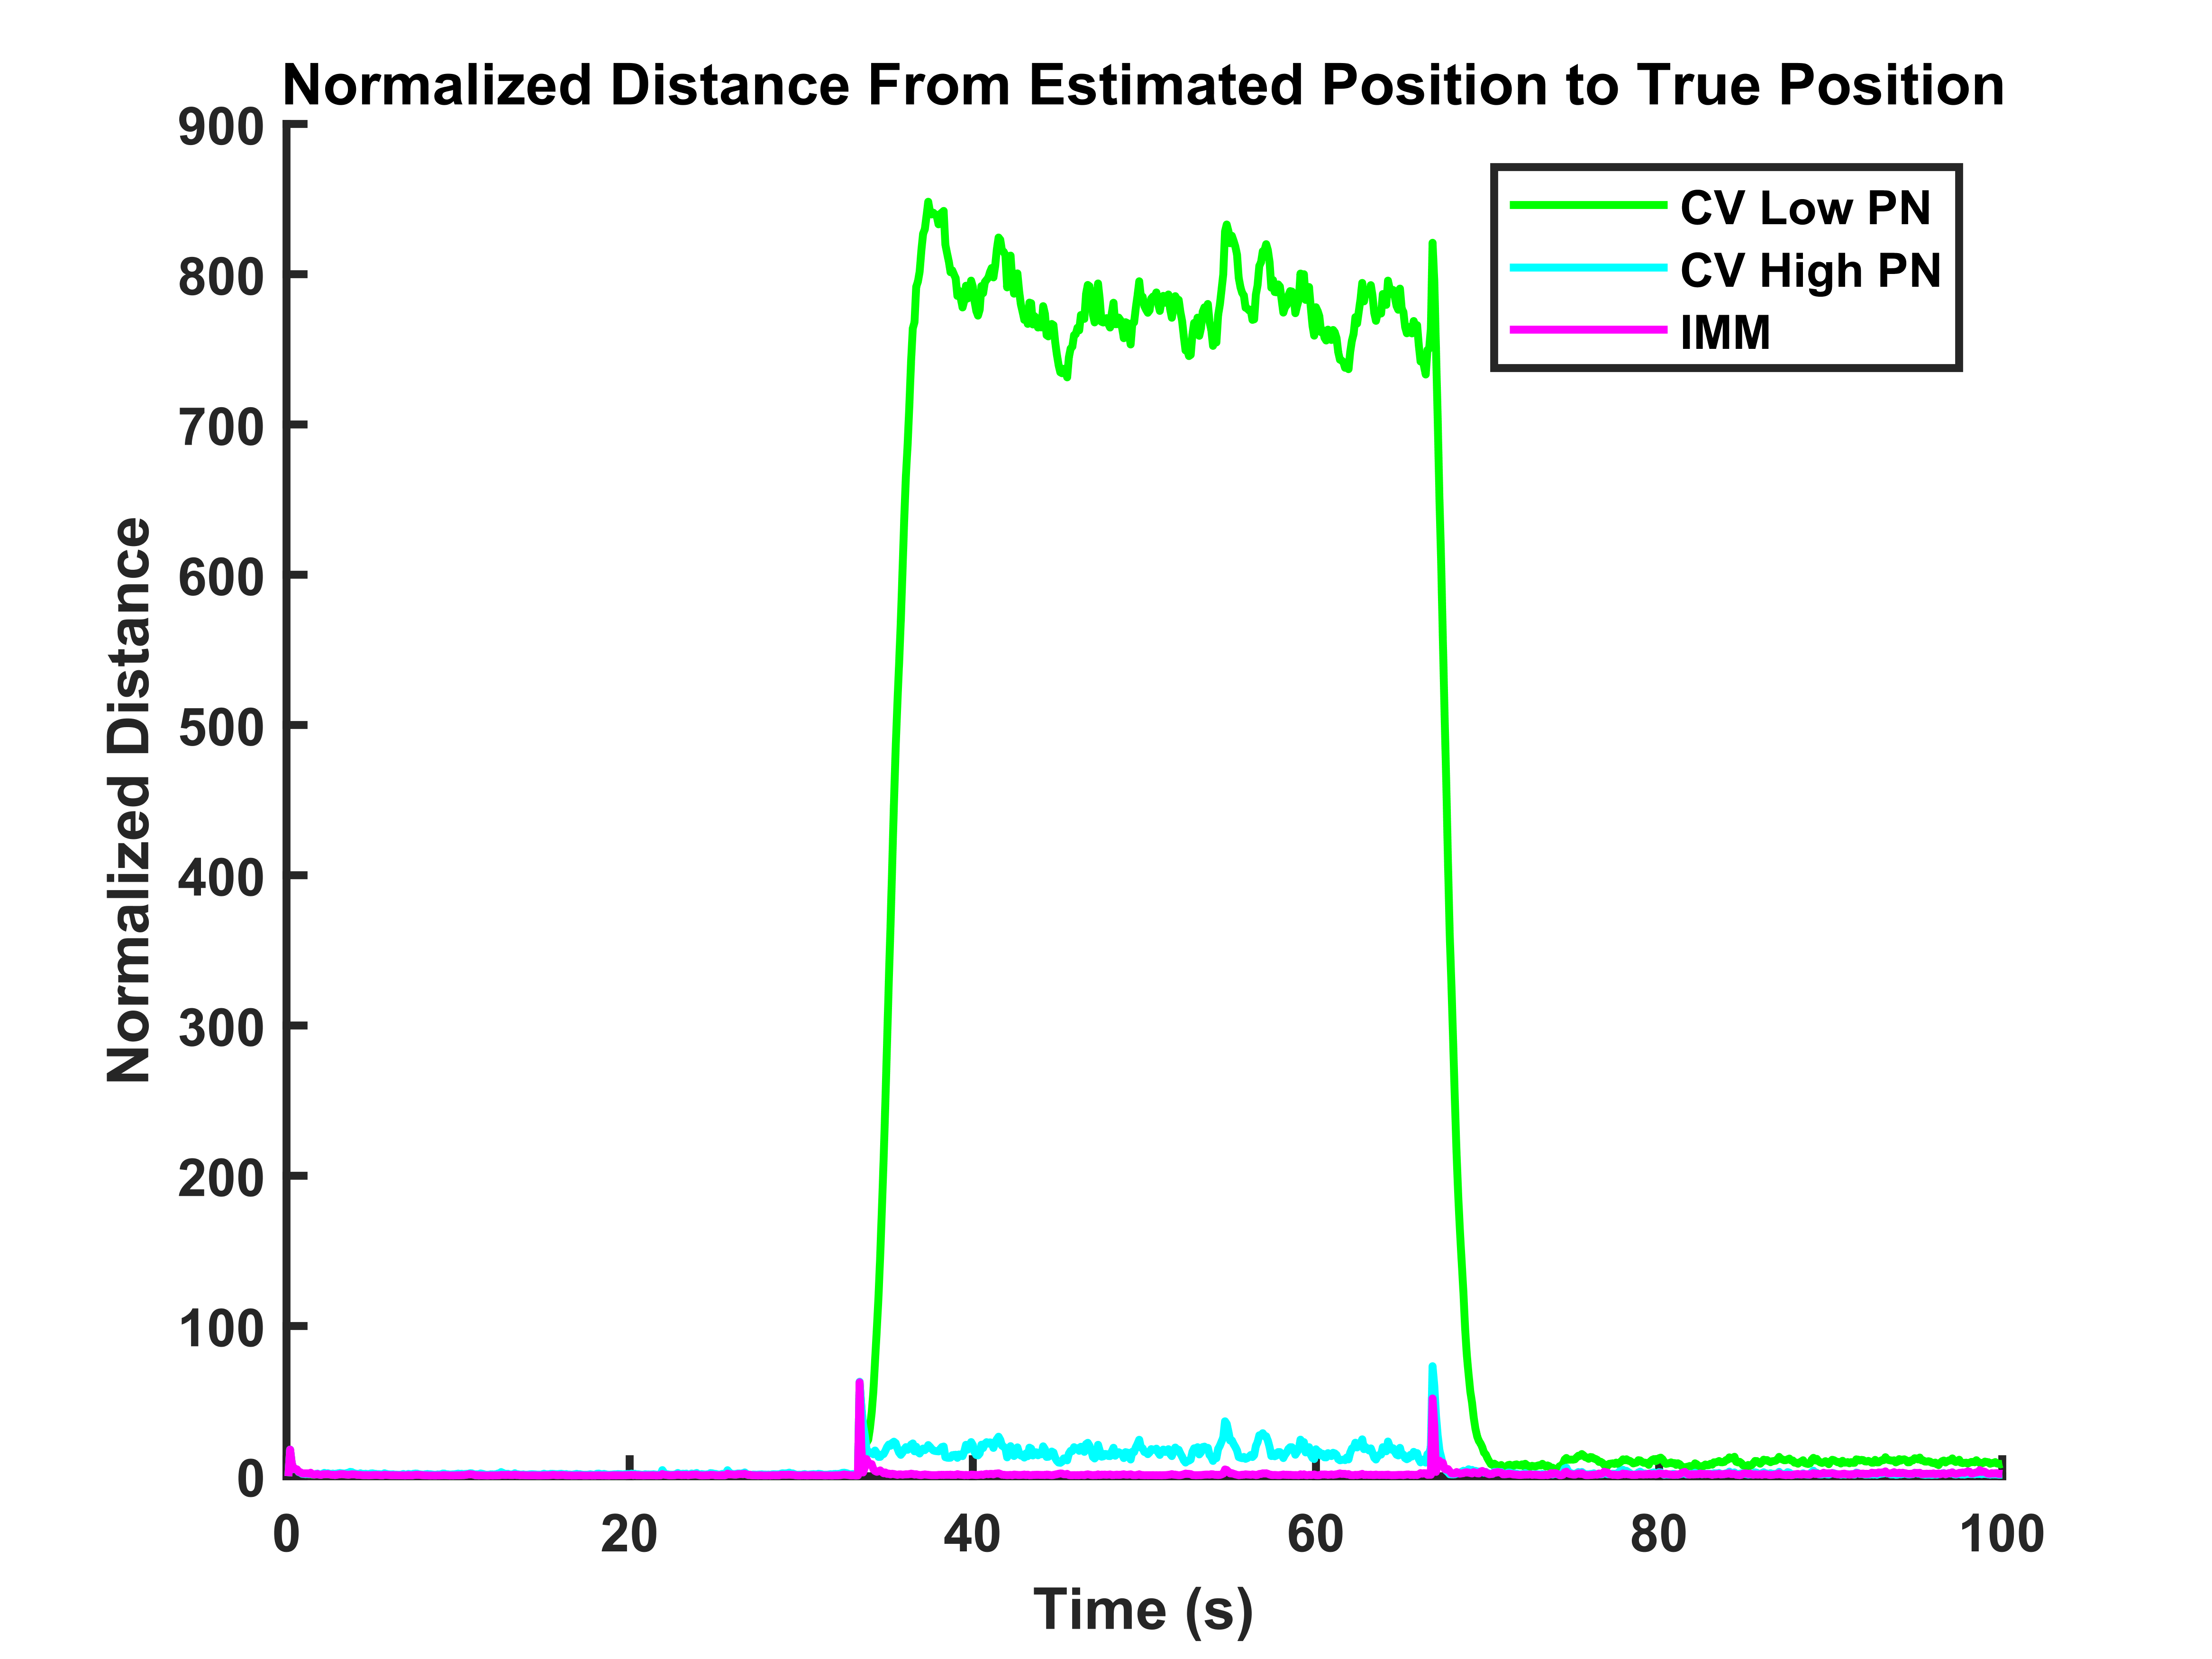
在实际测量中,不同传感器测量精度各异,这就需要构建一个统一的预测模型,去模拟这些测量数据的不确定性。而且在高非线性条件下,一些滤波器在处理误差协方差矩阵时,采用一阶泰勒级数逼近,这会导致估计精度降低。为解决这个难题,一种新的多传感器融合定位算法应运而生,它能提升状态估计的最终成果,哪怕面对高度非线性、建模不确定性以及外部干扰,该方法也能给出更优的导航和定位结果。
下面咱们看看相关的Matlab代码示例(代码基于[具体文献名称]):
% 初始化参数
dt = 0.1; % 采样时间间隔
A = [1 dt 0 0; 0 1 0 0; 0 0 1 dt; 0 0 0 1]; % 状态转移矩阵
H = [1 0 0 0; 0 0 1 0]; % 观测矩阵
Q = [0.01 0 0 0; 0 0.01 0 0; 0 0 0.01 0; 0 0 0 0.01]; % 过程噪声协方差
R = [0.1 0; 0 0.1]; % 观测噪声协方差
x_hat = zeros(4,1); % 初始状态估计
P = eye(4); % 初始误差协方差

% 模拟数据生成
num_samples = 100;
t = (0:dt:(num_samples - 1)*dt)';
x_true = [t.^2; 2*t; t.^3; 3*t.^2];
z = H * x_true + sqrtm(R) * randn(2,num_samples);

for k = 1:num_samples
    % 预测步骤
    x_hat_minus = A * x_hat;
    P_minus = A * P * A' + Q;

    % 测量更新步骤
    K = P_minus * H' / (H * P_minus * H' + R);
    x_hat = x_hat_minus + K * (z(:,k) - H * x_hat_minus);
    P = (eye(4) - K * H) * P_minus;
end
代码分析:首先初始化了一系列关键参数,像采样时间间隔 dt,它决定了数据更新的频率,对整个算法的实时性有影响。状态转移矩阵 A 描述了系统状态如何随时间变化,这里简单模拟了一个线性动态系统的状态转移。观测矩阵 H 则是将系统状态映射到观测空间。过程噪声协方差 Q 和观测噪声协方差 R 分别表示系统过程和观测过程中噪声的强度。
441基于扩展卡尔曼滤波EKF的车辆定位多传感器融合算法 简介:本项目研究了基于扩展卡尔曼滤波器的多传感器融合辅助定位问题。 对于测量中不同传感器的测量精度,需要提出一个统一的预测模型来模拟这些测量数据的不确定性。 此外,在高非线性条件下,由于一些滤波器在误差协方差矩阵中被一阶泰勒级数逼近,估计精度会降低。 为了解决这个问题,提出了一种新的多传感器融合定位算法,可以提高状态估计的最终结果。 尽管具有高度的非线性、建不确定性和外部干扰,提出的方法仍然可以提供更好的导航和定位结果。 关键词 : 多传感器融合, 扩展卡尔曼滤波, 状态估计, 定位 代码为matlab脚本,附带代码相对应文献,
在模拟数据生成部分,创建了一些模拟的真实状态数据 x_true 和带有噪声的观测数据 z。
循环部分实现了EKF的核心步骤,预测步骤根据上一时刻的状态估计和状态转移矩阵预测当前时刻的状态 xhatminus 以及误差协方差 Pminus。测量更新步骤则利用观测数据 z 来修正预测结果,计算卡尔曼增益 K,进而得到更准确的状态估计 xhat 和更新后的误差协方差 P。
通过这样的代码实现和算法流程,我们能够在多传感器融合的车辆定位场景中,更好地处理测量数据的不确定性,应对非线性等复杂情况,提升车辆定位的精度和可靠性。希望这篇博文能让大家对基于扩展卡尔曼滤波EKF的车辆定位多传感器融合算法有更清晰的认识!
更多推荐


 5
 0
- 0


 已为社区贡献2条内容

所有评论(0)