
异步电机无传感器矢量控制的算法,matlab,仿真模型,采用转子磁链定向控制算法
异步电机无传感器矢量控制的算法,matlab,仿真模型,采用转子磁链定向控制算法,转子磁链观测器采用电压模型+电流模型补偿算法。
异步电机无传感器矢量控制程序功能说明
引言
异步电机无传感器矢量控制技术是现代电机控制领域的一项重要技术,它通过算法估算电机的转子位置和速度,而无需使用物理位置传感器。
本文档详细解析了一个基于MATLAB和Simulink的异步电机无传感器矢量控制程序的功能和实现原理。
系统概述
该程序实现了异步电机的无传感器矢量控制,采用转子磁链定向控制(RFOC)算法,结合电压模型和电流模型补偿算法来估算转子磁链和电机速度。
系统主要分为以下几个模块:电流与电压变换模块、磁链估算模块、速度估算模块、PI控制器模块、以及PWM生成模块。
模块功能详解
- 电流与电压变换模块
功能描述:
该模块负责将三相静止坐标系下的电流和电压信号转换为两相旋转坐标系(d-q坐标系)下的信号,以便进行矢量控制。主要涉及Clarke变换和Park变换。
核心算法:
Clarke变换:将三相静止坐标系(a-b-c)下的电流或电压信号转换为两相静止坐标系(α-β)下的信号。
Park变换:将两相静止坐标系(α-β)下的信号转换为两相旋转坐标系(d-q)下的信号,旋转角度由估算的转子磁链角度提供。
- 磁链估算模块
功能描述:
磁链估算模块通过电压模型和电流模型结合的方法来估算转子磁链。
电压模型利用电机端电压和电流来估算磁链,而电流模型则利用电机电流和转子电阻来估算。
两种模型通过补偿算法结合,提高估算精度。
核心算法:
电压模型:基于电机端电压和电流的积分关系估算磁链。
电流模型:基于电机电流和转子电阻的关系估算磁链。
补偿算法:结合电压模型和电流模型的估算结果,通过加权平均或其他方法进行补偿,以提高估算的准确性和稳定性。
- 速度估算模块
功能描述:
速度估算模块利用估算的转子磁链信息来估算电机的转速。
通过计算转子磁链的滑差频率和同步频率,进而得到电机的实际转速。
核心算法:
滑差频率计算:根据转子磁链的d轴和q轴分量计算滑差频率。

异步电机无传感器矢量控制的算法,matlab,仿真模型,采用转子磁链定向控制算法,转子磁链观测器采用电压模型+电流模型补偿算法。
同步频率计算:基于电源频率或估算的同步速度。
速度估算:同步频率减去滑差频率得到电机的实际转速。
- PI控制器模块
功能描述:
PI控制器模块用于实现电流环和速度环的闭环控制。
通过调整PI控制器的参数(比例增益和积分增益),可以实现对电机电流和速度的精确控制。
核心算法:
比例控制(P):根据误差信号的比例部分调整控制输出。
积分控制(I):对误差信号进行积分,消除稳态误差。
抗饱和处理:防止控制输出超出合理范围。
- PWM生成模块
功能描述:
PWM生成模块根据PI控制器输出的电压参考值生成PWM信号,用于驱动逆变器,进而控制电机的三相电流。
核心算法:
空间矢量脉宽调制(SVPWM):将两相旋转坐标系下的电压参考值转换为三相静止坐标系下的PWM信号。
死区补偿:防止上下桥臂同时导通,保护逆变器。
系统实现与集成
初始化与参数设置
系统在启动时需要进行一系列的初始化和参数设置,包括电机参数(如定子电阻、转子电阻、电感等)、控制参数(如PI控制器的增益)、以及采样频率等。
这些参数通常存储在头文件(如Settings.h)中,便于管理和调整。
主循环与中断服务例程
系统主循环负责读取电机状态(如电流、电压),调用各功能模块进行处理,并更新PWM信号。中断服务例程(ISR)用于处理实时性要求较高的任务,如电流采样和PWM生成。
调试与优化
系统调试过程中,需要通过实验验证各模块的功能和性能,调整控制参数以达到最佳的控制效果。
同时,利用MATLAB和Simulink的仿真工具进行离线仿真,可以加速调试过程并降低风险。
结论
本文详细解析了一个基于MATLAB和Simulink的异步电机无传感器矢量控制程序的功能和实现原理。
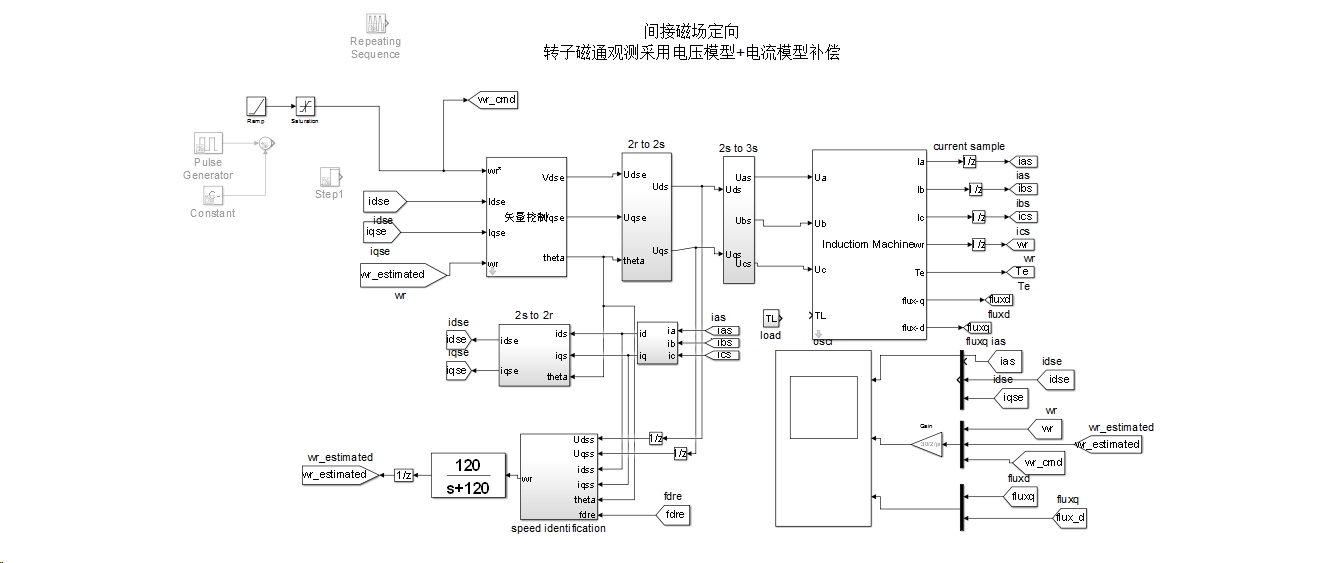
通过模块化设计,系统实现了电流与电压变换、磁链估算、速度估算、PI控制以及PWM生成等功能,为异步电机的精确控制提供了有效的解决方案。
更多推荐

 24
 0
- 0


 已为社区贡献2条内容

所有评论(0)