
stm32g431 esc 无感foc非线性磁链观测器 速度环 电流环 零速双闭环启动 带载运...
stm32g431 esc 无感foc非线性磁链观测器 速度环 电流环 零速双闭环启动 带载运行 堵转力矩保持 算法资料 只卖资料,没有硬件实物。 资料包括cubemx配置文件,mdk项目文件,调试笔记,全部源代码c语言,无封包,带中文注释。
最近在玩STM32G431做无感FOC驱动,尝试实现零速带载启动和堵转力矩保持功能。实测这套非线性磁链观测器方案在零速工况下确实能稳住,分享一下实现过程中的关键点。
先说磁链观测器的实现核心,这个非线性观测器不需要传统PLL结构,直接通过电流和电压重构磁链。核心代码截取:
//非线性观测器核心运算
void FluxObserver_Update(FluxObserver* f, float u_alpha, float u_beta, float i_alpha, float i_beta)
{
    //磁链微分方程
    float d_psi_alpha = u_alpha - RS * i_alpha - cross * f->psi_beta;
    float d_psi_beta = u_beta - RS * i_beta + cross * f->psi_alpha;

    //非线性反馈项
    float e_alpha = i_alpha - f->i_alpha_hat;
    float e_beta = i_beta - f->i_beta_hat;
    float k = 2.0f * FO_GAIN * (e_alpha * f->psi_alpha + e_beta * f->psi_beta);

    //状态更新
    f->psi_alpha += (d_psi_alpha + k * f->psi_alpha) * DT;
    f->psi_beta += (d_psi_beta + k * f->psi_beta) * DT;

    //电流观测
    f->i_alpha_hat = (f->psi_alpha - LS * i_alpha) / LM;
    f->i_beta_hat = (f->psi_beta - LS * i_beta) / LM;
}
这里的关键在于非线性反馈项的设计,通过电流误差与磁链的乘积构建增益项,有效增强系统阻尼。调试中发现增益系数FO_GAIN取值在0.5-2之间效果最佳,过大会引起高频振荡。
零速启动阶段采用电流环+速度环双闭环结构,这里有个坑点:速度环积分器初始值必须预置为负载力矩对应的电流值。启动流程代码框架:
void Startup_Handler(void)
{
    //阶段1:强制角度对齐
    SetAngleForce(0);
    CurrentLoop_Run(ALIGN_CURRENT);
    HAL_Delay(500);

    //阶段2:开环加速
    for(int i=0; i<OPENLOOP_STEPS; i++){
        angle += angle_step;
        CurrentLoop_Run(OPENLOOP_CURRENT);
        HAL_Delay(OPENLOOP_DELAY);
    }

    //阶段3:闭环切换
    SpeedController_SetIntegral(ESTIMATED_LOAD_TORQUE/SPEED_KI);
    Enable_SpeedLoop();
}
调试笔记里特别标注了切换瞬间的防抖处理:在闭环切入前需要将观测器输出的角度偏移量补偿到当前开环角度,避免相位突变造成抖动。
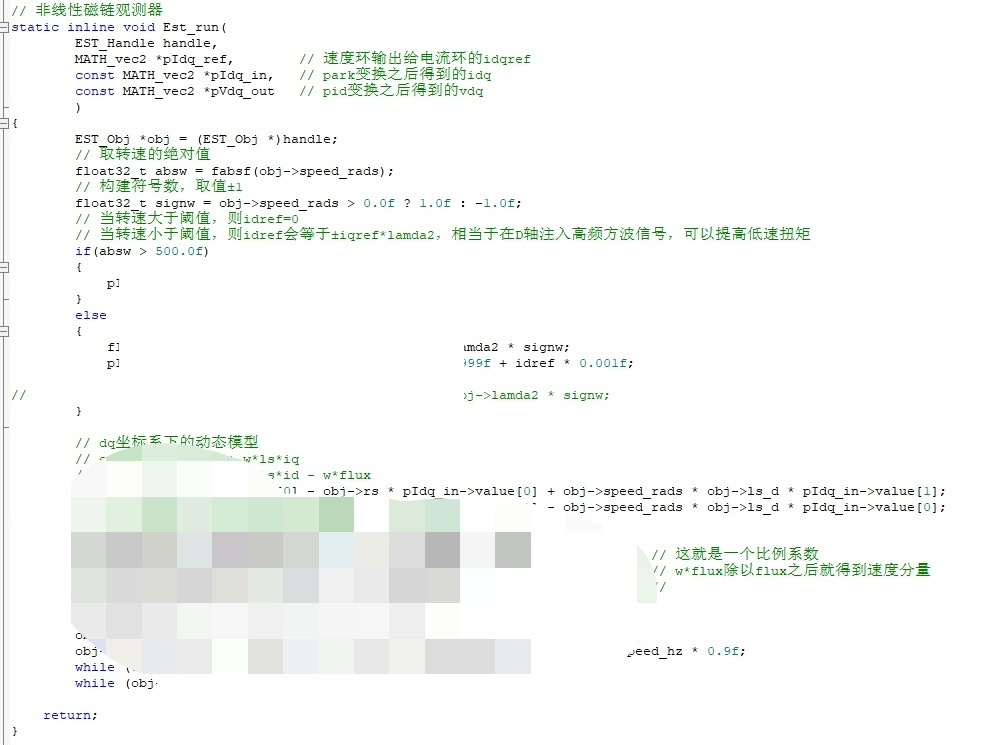
stm32g431 esc 无感foc非线性磁链观测器 速度环 电流环 零速双闭环启动 带载运行 堵转力矩保持 算法资料 只卖资料,没有硬件实物。 资料包括cubemx配置文件,mdk项目文件,调试笔记,全部源代码c语言,无封包,带中文注释。
堵转检测逻辑需要结合速度和电流综合判断,这里采用滑动窗口方差检测法:
uint8_t Check_StallCondition(void)
{
    static float speed_buffer[STALL_WINDOW_SIZE];
    static int index = 0;

    speed_buffer[index] = GetMotorSpeed();
    index = (index + 1) % STALL_WINDOW_SIZE;

    //计算窗口内速度方差
    float mean = 0, variance = 0;
    for(int i=0; i<STALL_WINDOW_SIZE; i++) mean += speed_buffer[i];
    mean /= STALL_WINDOW_SIZE;
    for(int i=0; i<STALL_WINDOW_SIZE; i++) variance += (speed_buffer[i]-mean)*(speed_buffer[i]-mean);

    return (variance < STALL_THRESHOLD) && (GetOutputCurrent() > CURRENT_THRESHOLD);
}
当检测到堵转时,切换到力矩保持模式,此时速度环完全退出,电流环给定q轴电流为预设堵转力矩值,同时d轴电流注入高频扰动维持角度观测。
实测中发现电机参数对观测器影响较大,特别是定子电阻RS的温度漂移问题。项目中采用在线参数辨识,通过注入高频信号实时修正:
void Rs_OnlineIdentification(void)
{
    //注入6kHz方波扰动
    static uint8_t toggle = 0;
    float disturb = toggle ? IDENT_DISTURB : -IDENT_DISTURB;
    toggle = !toggle;

    //采集响应电流
    float i_response = GetCurrentFeedback();

    //递推最小二乘算法更新RS
    static float P = 1e6, theta = RS_NOMINAL;
    float phi = -i_response;
    float K = P * phi / (IDENT_LAMBDA + phi * P * phi);
    theta += K * (disturb - phi * theta);
    P = (1 - K * phi) * P / IDENT_LAMBDA;

    RS = theta; //更新全局RS值
}
这套算法在堵转工况下仍能持续运行,保证参数准确性。调试时需要特别注意注入信号的幅值选择,过大会引起可闻噪声,过小则影响辨识精度。
工程文件里包含完整的中文注释版代码,从CubeMX配置到速度环参数整定都有详细说明。比如PWM载波频率设置为20kHz时,ADC采样触发点的配置技巧:
//PWM定时器配置关键代码
htim1.Instance->ARR = PWM_PERIOD - 1;
htim1.Instance->CCR1 = PWM_PERIOD / 2;
htim1.Instance->CCER |= TIM_CCER_CC1NE;
__HAL_TIM_ENABLE_PWMN_OUTPUT(&htim1);

//ADC触发配置
ADC_TriggerConfig(
    hadc1,
    ADC_EXTERNALTRIGINJEC_EDGE_RISING,
    ADC_EXTERNALTRIGCONV_T1_CC1
);
这种配置下ADC在PWM中心对齐的波谷处采样,有效规避开关噪声。工程实测波形显示电流采样毛刺控制在5%以内,完全满足无感FOC需求。
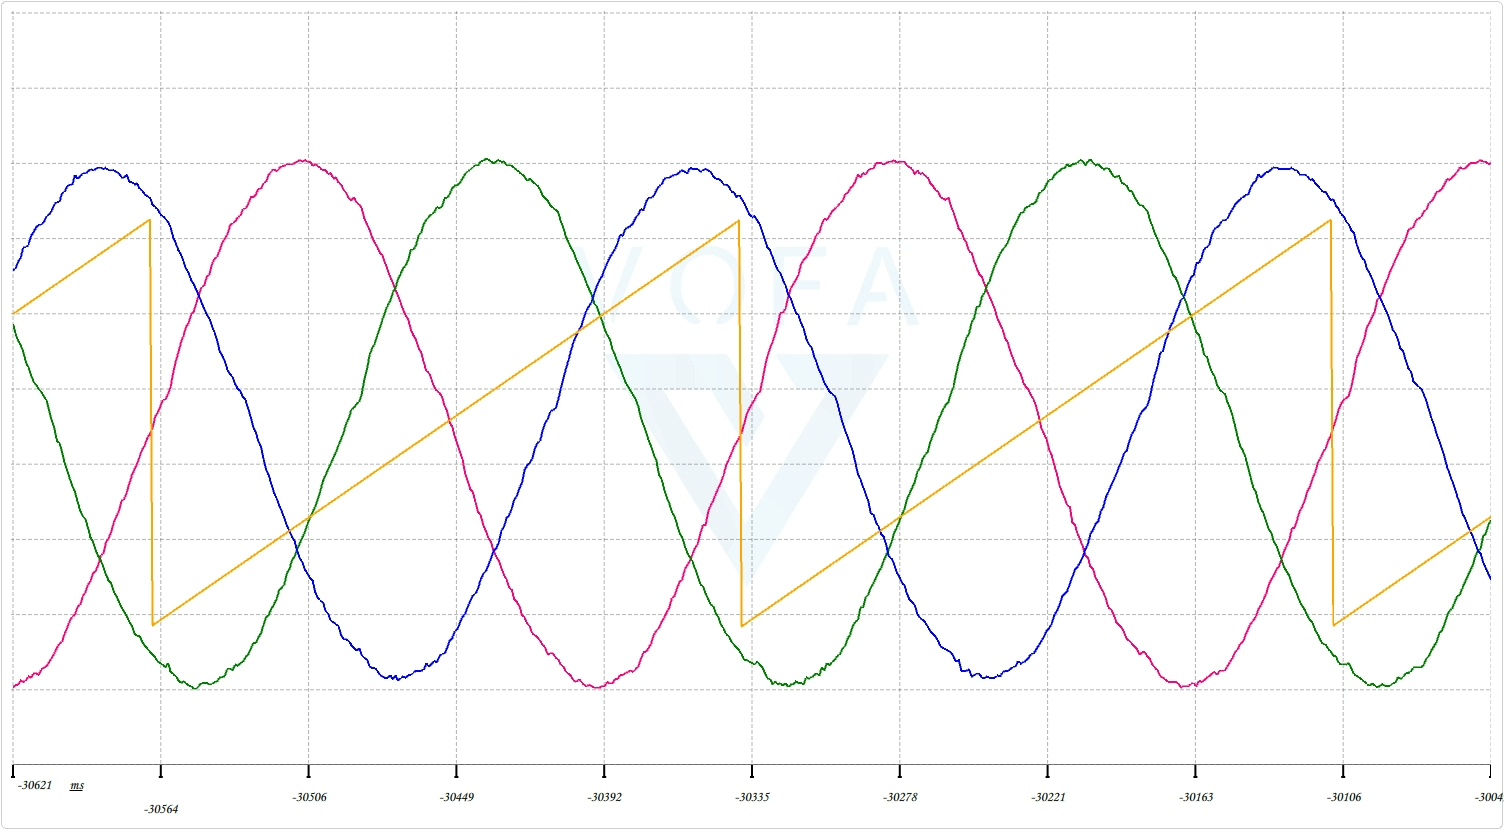
整套方案在MDK工程中采用模块化架构,主要模块包括:
- 非线性观测器(flux_observer.c)
- 双闭环控制器(dual_loop.c)
- 堵转检测(stall_detect.c)
- 安全监控(safety_monitor.c)
- 在线参数辨识(parameter_id.c)
调试笔记里记录了从空载到额定负载的各项测试数据,包括零速启动时的电流波形、带载切换瞬间的转速波动曲线、堵转状态下的力矩保持精度等。特别提醒用户注意硬件布局中的电流采样走线要采用开尔文接法,避免测量误差影响观测器精度。
更多推荐



 17
 0
- 0


 已为社区贡献2条内容

所有评论(0)