
假设我们已经通过传感器获取了d轴和q轴电流,以及转子转速
·
直驱永磁同步风力发电机并网控制模型。 并网侧效果良好。 无参考资
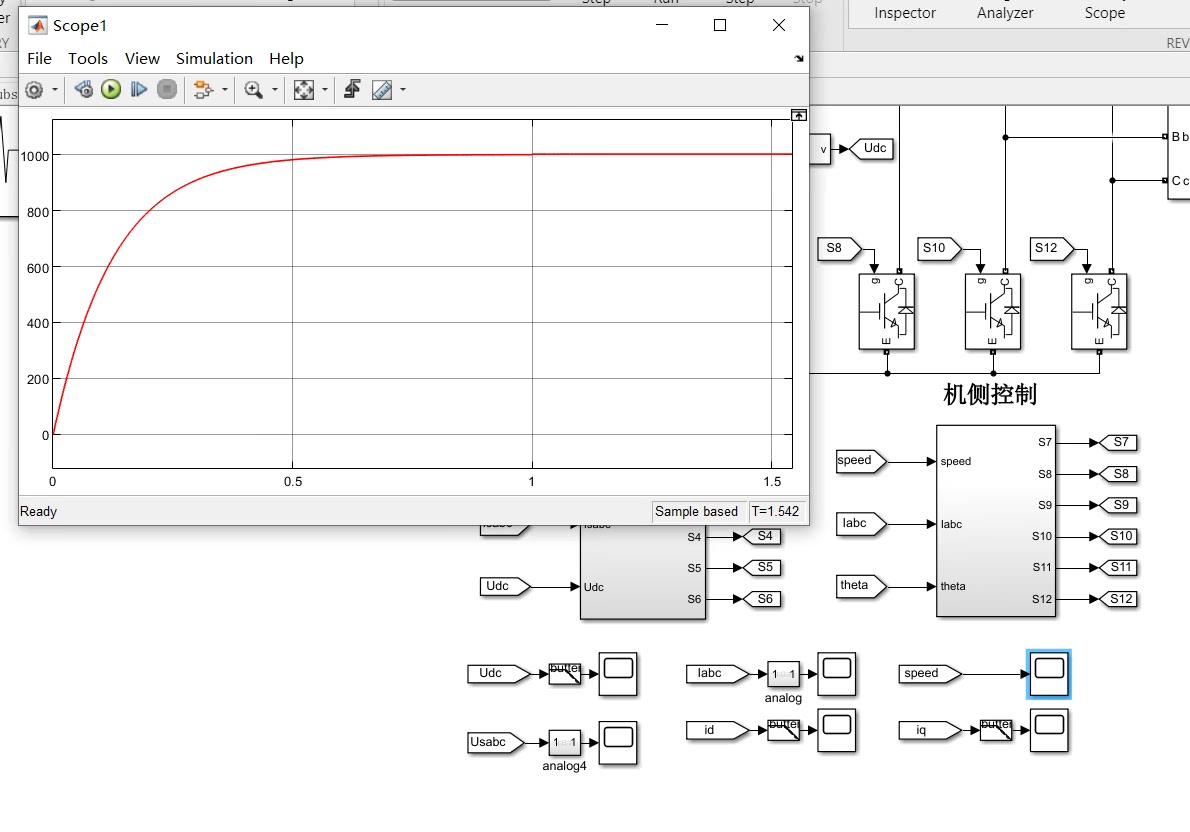
在风力发电领域,直驱永磁同步发电机(PMSG)因其高效率、低维护成本等优点,越来越受到青睐。今天,咱们就来聊聊直驱永磁同步风力发电机的并网控制模型,看看它是如何在电网中稳定运行的。
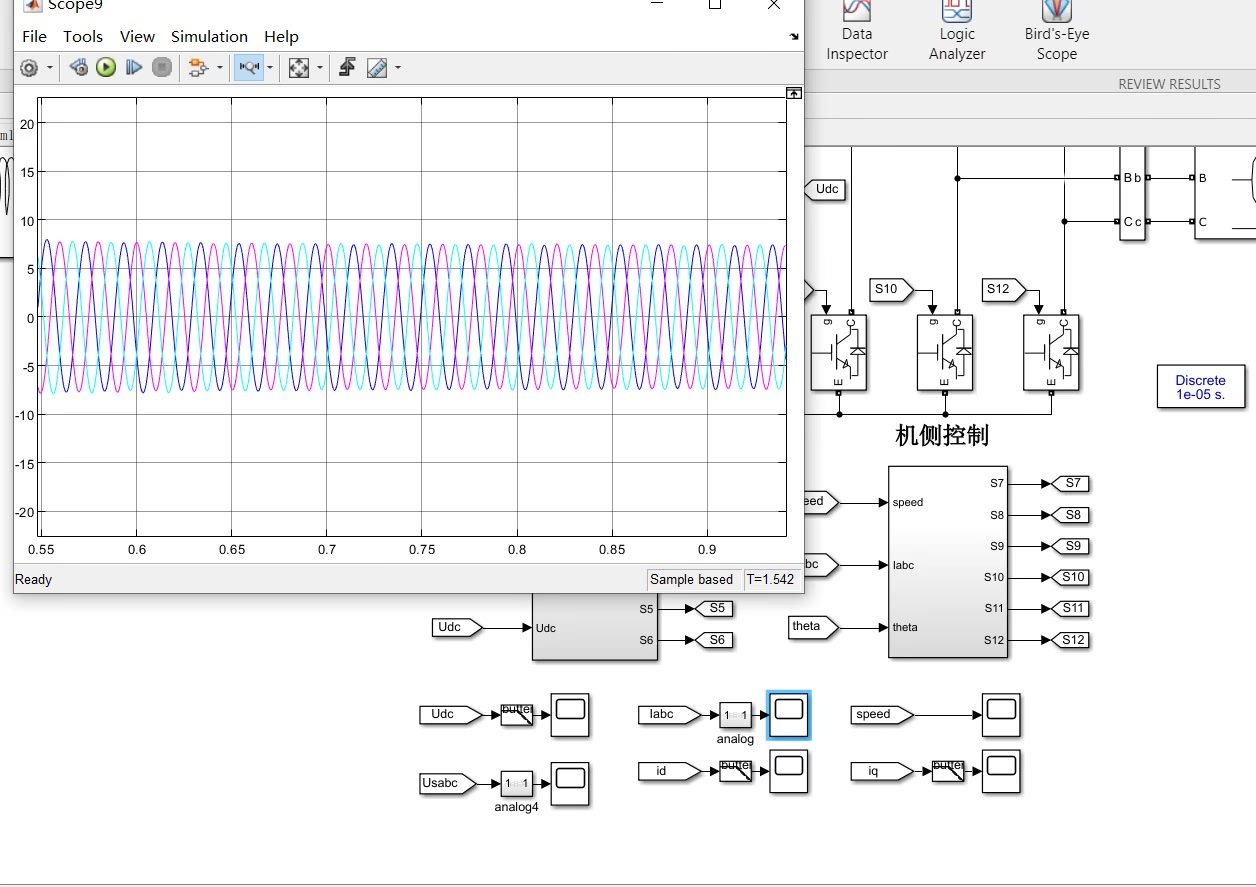
首先,直驱永磁同步发电机的并网控制模型主要包括两个部分:发电机侧控制和并网侧控制。发电机侧控制主要负责调节发电机的转速和功率输出,而并网侧控制则确保发电机输出的电能能够平稳地并入电网。
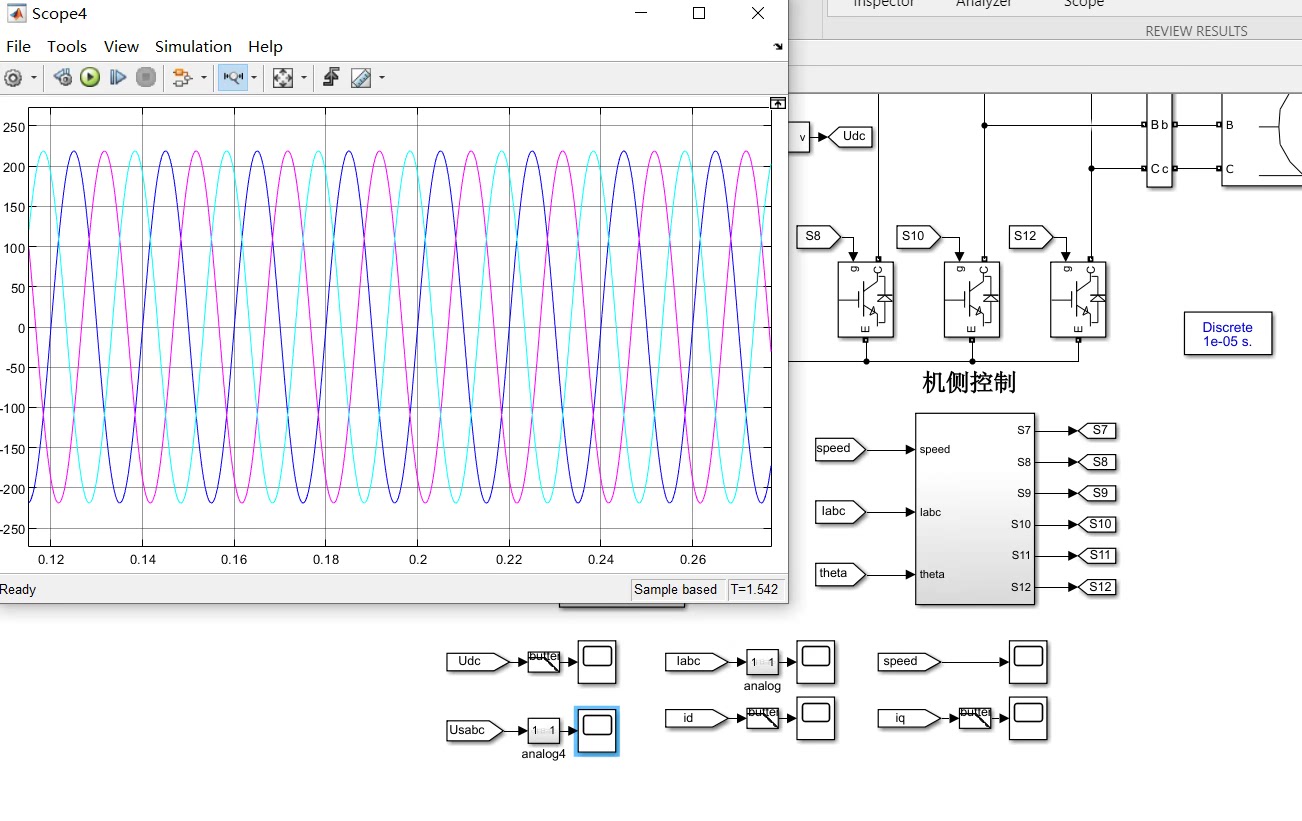
直驱永磁同步风力发电机并网控制模型。 并网侧效果良好。 无参考资
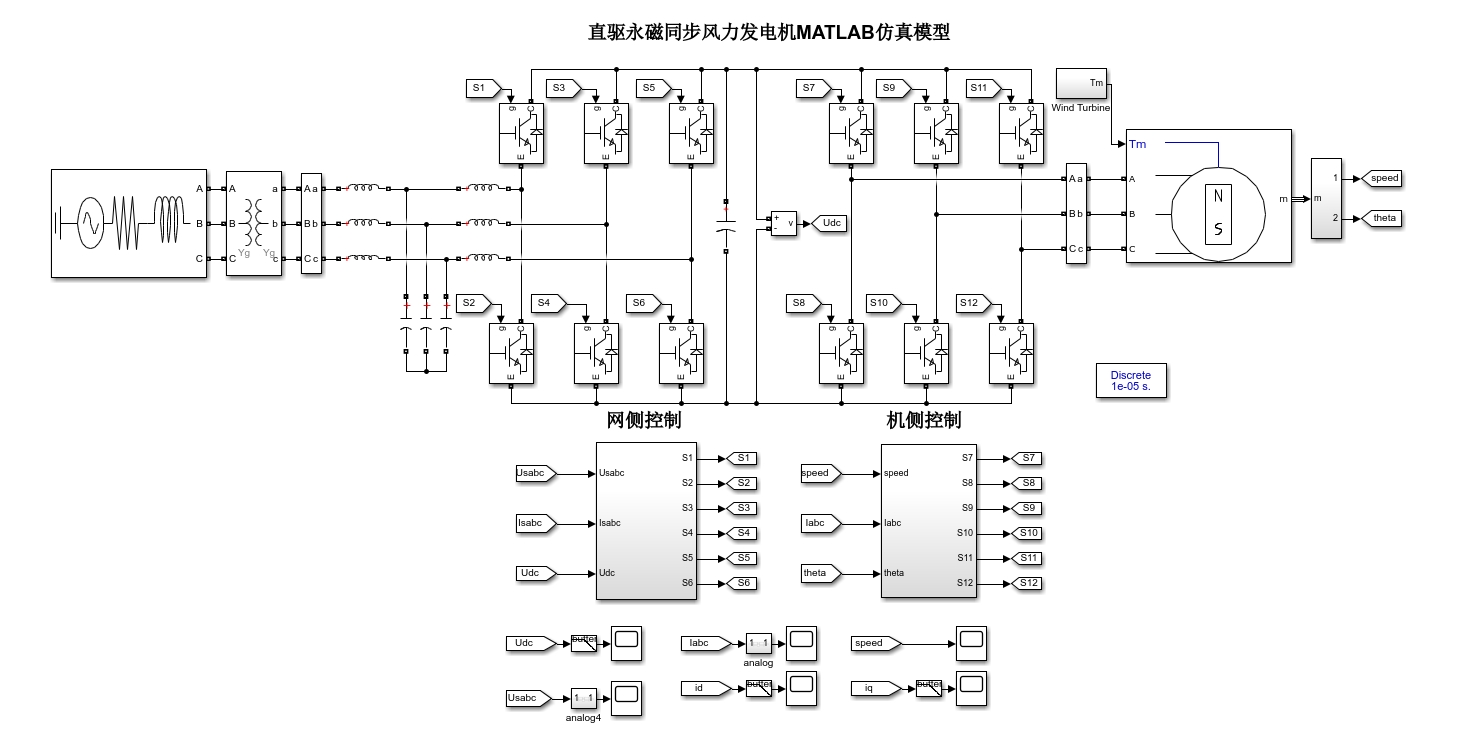
在发电机侧,我们通常会使用矢量控制策略。这种策略通过分解电流为直轴(d轴)和交轴(q轴)分量,分别控制磁链和转矩。下面是一个简单的矢量控制代码示例:
def vector_control(i_d, i_q, omega_r):
    # 这里我们使用PI控制器来调节电流
    Kp = 0.5
    Ki = 0.1
    error_d = i_d_ref - i_d
    error_q = i_q_ref - i_q
    u_d = Kp * error_d + Ki * sum(error_d)
    u_q = Kp * error_q + Ki * sum(error_q)

    # 将控制电压转换为三相电压
    u_a, u_b, u_c = dq_to_abc(u_d, u_q, theta_r)

return u_a, u_b, u_c在这段代码中,id和iq分别是d轴和q轴的电流,omegar是转子转速。我们通过PI控制器来调节电流,使其达到参考值idref和iq_ref。最后,将控制电压转换为三相电压,驱动发电机。
在并网侧,我们需要确保发电机输出的电能能够平稳地并入电网。这通常通过锁相环(PLL)和功率控制来实现。锁相环用于跟踪电网电压的相位,而功率控制则调节发电机的有功和无功功率输出。
def pll(grid_voltage, theta_pll):
    # 假设我们已经通过传感器获取了电网电压和PLL的相位角
    # 这里我们使用PI控制器来调节PLL的相位角
    Kp_pll = 0.2
    Ki_pll = 0.05
    error_pll = grid_voltage * sin(theta_pll)
    theta_pll += Kp_pll * error_pll + Ki_pll * sum(error_pll)

    return theta_pll

def power_control(p_ref, q_ref, p_meas, q_meas):
    # 假设我们已经通过传感器获取了实际的有功和无功功率
    # 这里我们使用PI控制器来调节有功和无功功率
    Kp_p = 0.3
    Ki_p = 0.1
    Kp_q = 0.3
    Ki_q = 0.1
    error_p = p_ref - p_meas
    error_q = q_ref - q_meas
    u_p = Kp_p * error_p + Ki_p * sum(error_p)
    u_q = Kp_q * error_q + Ki_q * sum(error_q)

return u_p, u_q在这段代码中,gridvoltage是电网电压,thetapll是PLL的相位角。我们通过PI控制器来调节PLL的相位角,使其与电网电压同步。同时,通过功率控制调节发电机的有功和无功功率输出,使其达到参考值pref和qref。
总的来说,直驱永磁同步风力发电机的并网控制模型通过发电机侧和并网侧的控制策略,确保了发电机能够稳定、高效地运行,并将电能平稳地并入电网。这种控制模型在实际应用中表现良好,为风力发电的广泛应用提供了有力支持。
更多推荐



 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)