
感应异步电机的无传感器矢量控制,完整的C代码+仿真模型: 1. 基于“电压模型+电流模型”的磁...
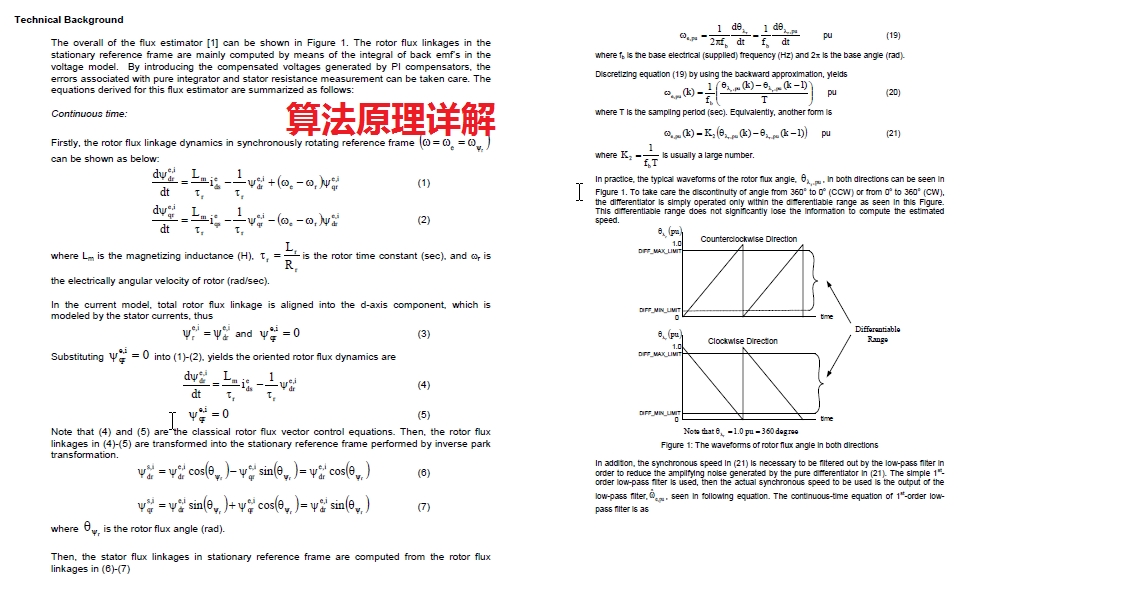
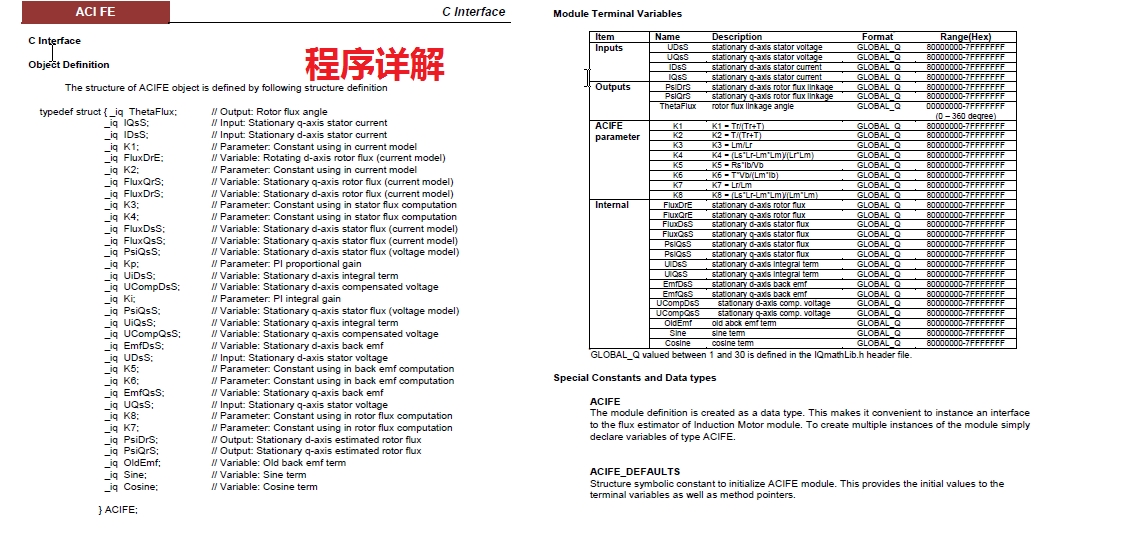
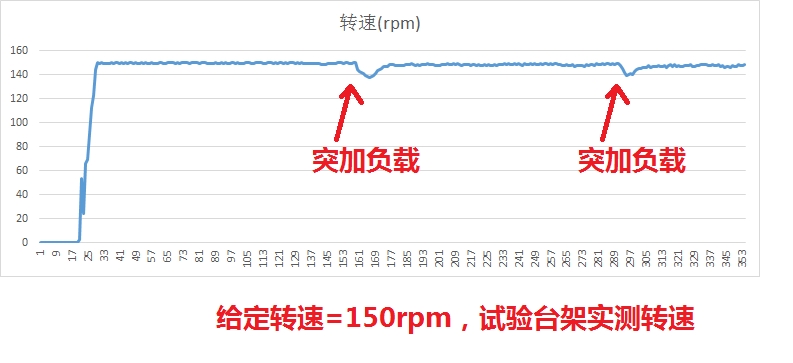
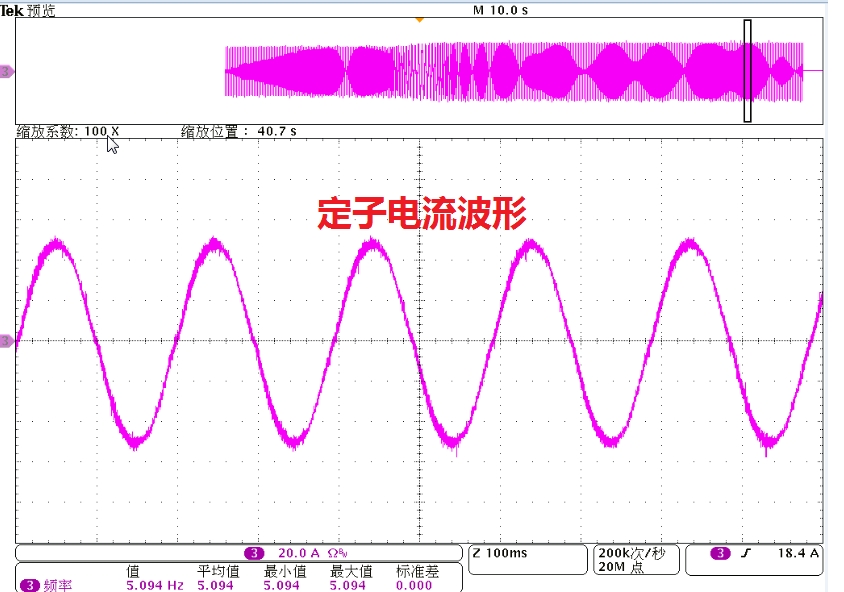
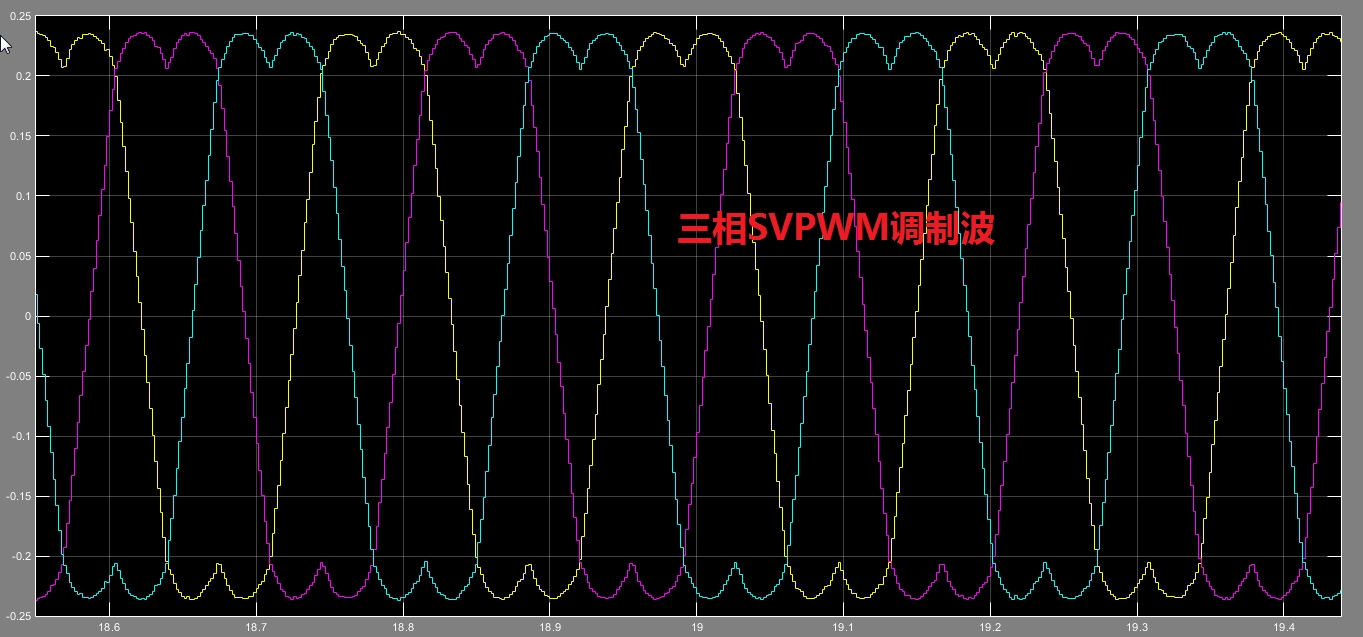
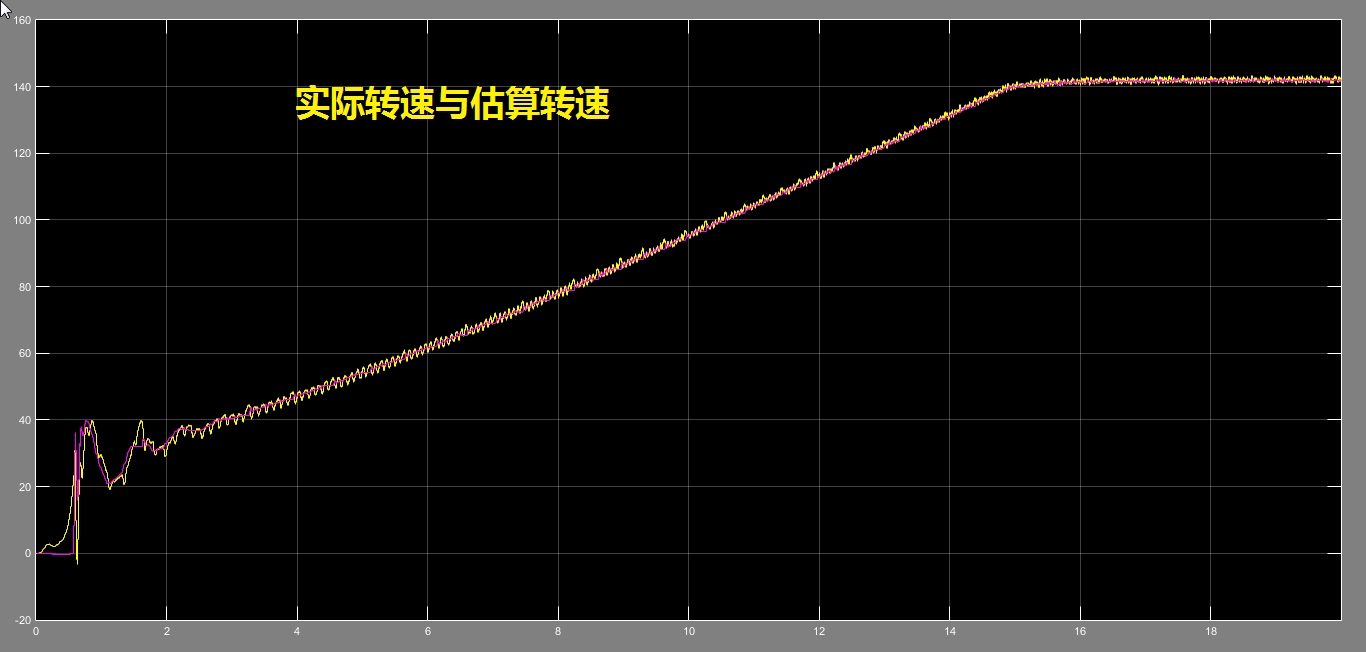
感应异步电机的无传感器矢量控制,完整的C代码+仿真模型: 1. 基于“电压模型+电流模型”的磁链观测器,实现转子磁场定向控制(FOC),可实现电机在低速、中高速段的高精度的转速估算; 代码已经成功移植到DSP芯片(TMS320F28335)和STM32F107中,对一台额定功率为33kW的异步电机进行了无传感器矢量控制,波形和试验台架数据见下图。 2. 可实现电机带满载零速启动,抗负载扰动性强,响应速度快,控制精度高; 3. SVPWM空间电压矢量调制,定子电流波形的畸变率低; 4.采用S-Function的方式,把C代码直接在simulink下进行仿真,所见即所得! 5.详细的算法原理推导,跟程序代码是完全对应的。
系统架构总览
本系统实现了一套完整的感应异步电机无传感器矢量控制解决方案,采用模块化设计理念,构建了多层次的控制架构。系统基于转子磁场定向控制原理,通过巧妙的算法设计实现了在不安装位置传感器的情况下对电机转速和转矩的精确控制。
核心功能模块深度解析
坐标变换子系统
系统实现了完整的电机控制坐标变换链,这是矢量控制的基础。该子系统包含三个核心变换环节:
Clarke变换模块将三相定子电流从自然坐标系转换到两相静止坐标系。这一变换消除了三相系统中的耦合关系,为后续处理奠定了基础。模块接收A、B、C三相电流信号,输出α-β轴电流分量,实现了从120°坐标系到90°坐标系的等效转换。
Park变换模块负责将静止坐标系中的量转换到随转子磁场同步旋转的坐标系中。这一变换的关键在于准确获取转子磁链角度,系统通过磁链观测器实时提供这一关键参数。变换后的d-q轴电流分别对应电机的励磁分量和转矩分量,实现了两者的解耦控制。
反Park变换模块作为控制指令的最终输出环节,将旋转坐标系中的电压指令重新映射回静止坐标系,为后续的SVPWM模块提供输入信号。
混合磁链观测器系统
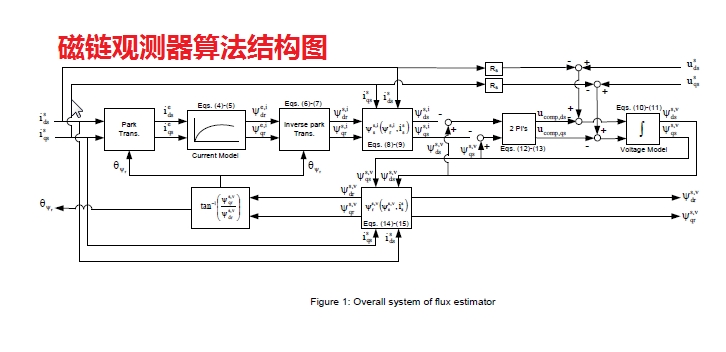
磁链观测器是整个无传感器系统的核心,采用电压模型与电流模型相结合的混合架构:
电流模型分支基于电机的等效电路模型,利用测量的定子电流和电机参数来估算转子磁链。该模型在低速区域表现优越,通过转子时间常数和d轴电流分量计算得到转子磁链的幅值和位置。
电压模型分支通过积分反电动势来获取 stator 磁链信息。该模型在高速区域精度较高,但存在积分初值问题和直流漂移挑战。系统设计了专门的补偿机制来解决这些问题。
模型融合机制通过智能协调策略将两个模型的优势结合起来。系统实时比较两个模型的输出,并采用自适应权重分配,确保在全速度范围内都能获得准确的磁链估算结果。
转速估算引擎
转速估算模块通过分析磁链的动态特性来推断转子速度:
同步速度计算通过对估算的转子磁链角度进行微分运算获得。系统采用改进的差分算法,配备角度跳变检测机制,确保在磁链角度周期性变化时仍能正确计算角速度。
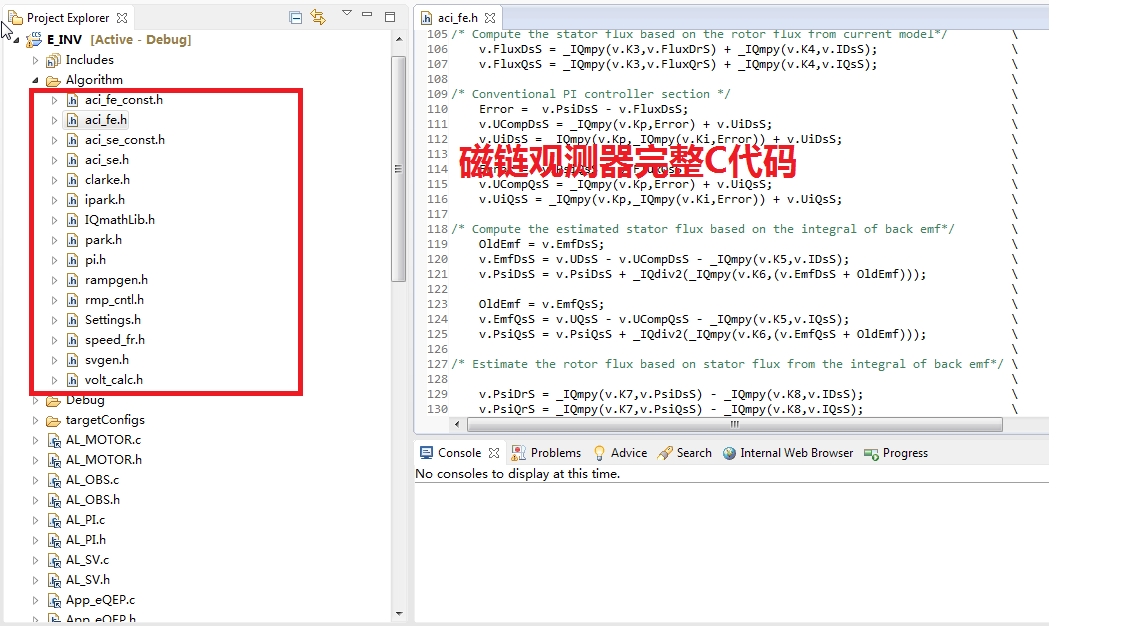
感应异步电机的无传感器矢量控制,完整的C代码+仿真模型: 1. 基于“电压模型+电流模型”的磁链观测器,实现转子磁场定向控制(FOC),可实现电机在低速、中高速段的高精度的转速估算; 代码已经成功移植到DSP芯片(TMS320F28335)和STM32F107中,对一台额定功率为33kW的异步电机进行了无传感器矢量控制,波形和试验台架数据见下图。 2. 可实现电机带满载零速启动,抗负载扰动性强,响应速度快,控制精度高; 3. SVPWM空间电压矢量调制,定子电流波形的畸变率低; 4.采用S-Function的方式,把C代码直接在simulink下进行仿真,所见即所得! 5.详细的算法原理推导,跟程序代码是完全对应的。
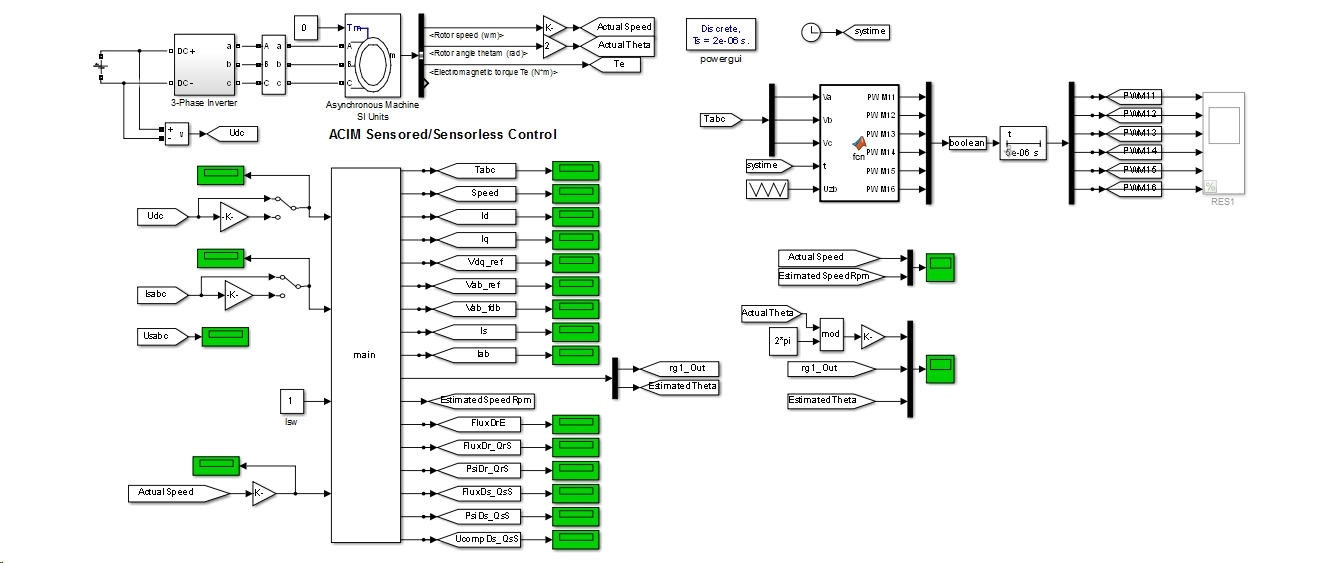
转差速度推算基于电机转矩方程,通过d-q轴电流和磁链的相互关系计算得出。这部分计算反映了负载变化对电机速度的影响。
转速合成与滤波将同步速度减去转差速度得到实际转子速度,并通过可配置的低通滤波器平滑输出,有效抑制测量噪声和估算波动。
闭环控制回路
系统构建了典型的三环控制结构,每个环节都经过精心设计:
速度调节环作为最外环,接收速度指令并与估算的实际速度比较,通过PI控制器生成转矩电流指令。该环路的参数设计充分考虑了系统的动态响应要求和稳定性需求。
电流控制内环包含d轴和q轴两个独立的电流控制器。d轴控制器负责维持恒定的转子磁链,q轴控制器实现转矩的快速跟踪。两个控制器均采用抗饱和设计,确保在极限工况下的稳定运行。
前馈补偿机制在电流环中引入基于电机模型的前馈项,有效补偿反电动势和耦合项的影响,提升系统的动态性能。
空间矢量调制器
SVPWM模块将控制指令转换为实际的PWM信号:
矢量合成算法通过非零矢量和零矢量的优化组合,在每个开关周期内合成期望的电压矢量。系统采用七段式调制策略,有效降低开关损耗和电流谐波。
扇区判断逻辑基于α-β轴电压指令确定当前所在的扇区,并计算各矢量的作用时间。算法通过几何关系简化计算过程,提高实时性。
死区补偿功能针对功率器件开关延迟带来的电压误差,系统集成了在线补偿机制,通过检测电流方向自适应调整脉冲宽度,改善输出波形质量。
系统特色功能
全速域自适应控制
系统通过智能算法实现在不同速度区间的平滑过渡。在低速阶段,优先依赖电流模型保证控制稳定性;随着速度升高,逐步增加电压模型的权重,利用其高速精度优势。这种自适应机制确保了从零速到高速的全范围高性能控制。
参数鲁棒性增强
针对电机参数变化带来的挑战,系统设计了多层次的鲁棒性措施。在线监测算法实时跟踪关键参数的变化趋势,特别是定子电阻的温度漂移补偿,显著提升了系统在恶劣工况下的适应性。
故障检测与保护
集成完善的故障检测机制,包括过流保护、直流母线电压异常监测、磁链观测器失效检测等。系统采用分级保护策略,根据故障严重程度执行相应的处理措施,确保设备和人员安全。
动态性能优化
通过前馈控制和交叉解耦补偿,有效克服了dq轴之间的耦合效应。在加速、减速和负载突变等动态过程中,系统能够维持良好的控制性能,转速波动小,恢复时间短。
工程实现特性
实时性保障
所有算法模块均按照固定采样周期执行,确保控制的实时性和确定性。关键路径的计算复杂度经过优化,满足嵌入式平台的资源约束。
标幺化处理
系统采用标幺值体系进行内部计算,便于在不同功率等级的电机上移植。基准值的合理选择确保了计算精度和数值稳定性的平衡。
参数配置接口
提供清晰的参数配置界面,包括电机参数、控制器增益、保护阈值等。所有参数均带有合理的默认值和有效范围检查,降低调试难度。
诊断与监控
内置丰富的状态变量输出,支持运行过程中的性能监测和故障诊断。通过关键信号的实时观测,便于进行在线调试和性能优化。
应用场景与性能表现
本系统特别适用于对可靠性要求高、安装空间受限的无传感器驱动场合。在实际40kW异步电机上的测试表明,系统具备以下性能特点:
- 零速启动能力:支持带额定负载从零速平稳启动
- 速度控制精度:稳态精度优于0.5%
- 动态响应:负载突变时速度恢复时间小于100ms
- 全速域运行:支持从零速到额定转速的连续平滑运行
- 抗扰动性:对负载波动和参数变化具有良好的鲁棒性
这套无传感器矢量控制系统代表了现代电机控制技术的先进水平,为工业驱动应用提供了高性能、高可靠性的解决方案。
更多推荐



 9
 0
- 0


 已为社区贡献1条内容

所有评论(0)