
感应电机有/无传感器控制FOC技术探索
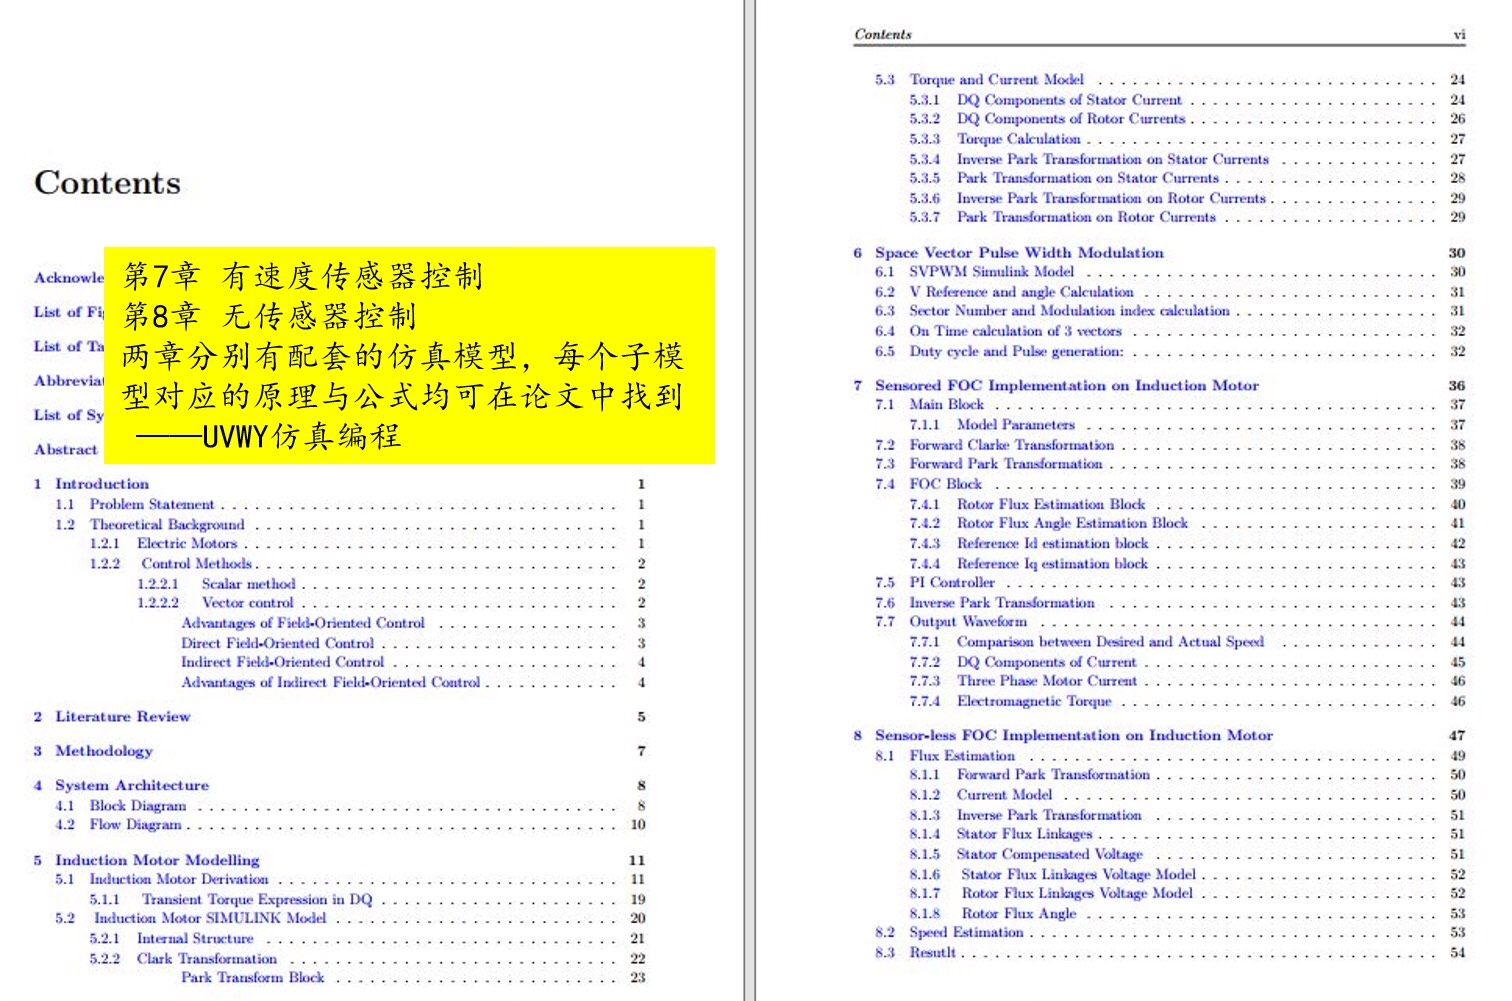
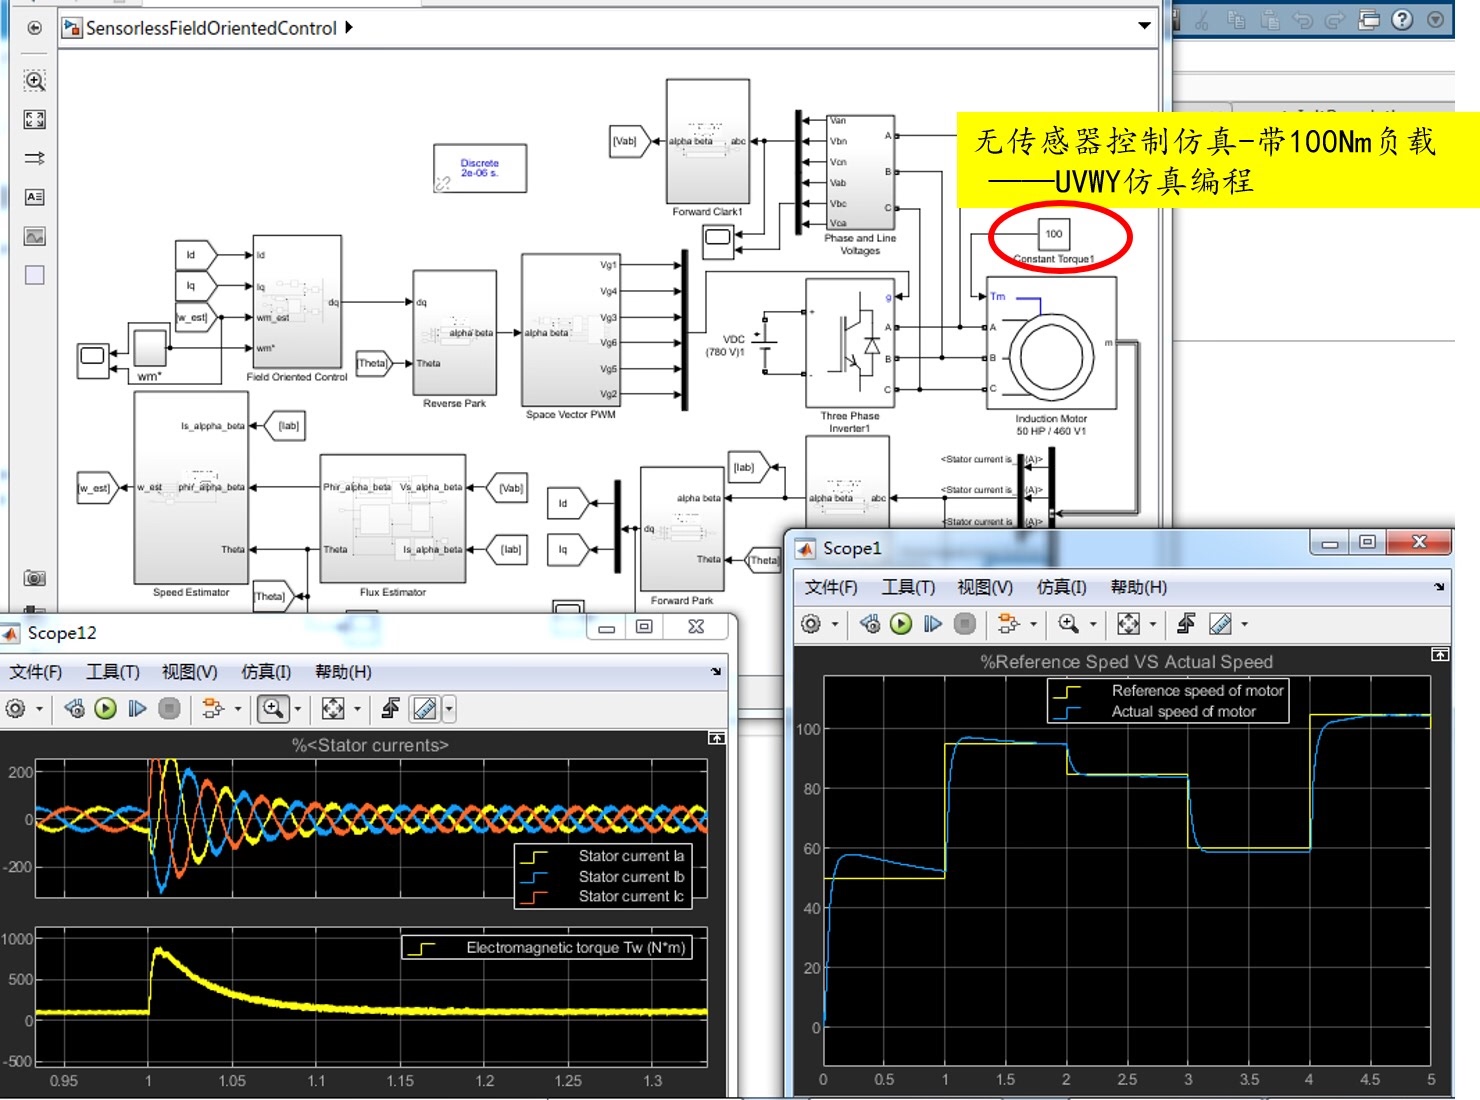
感应电机有/无传感器控制FOC带文档 感应电机有/无速度传感器FOC控制,异步电机有/无速度传感器矢量控制,提供 MATLAB/Simulink仿真模型,模型包可运行,配套71页的英文参考文献,各子模型的模型细节、公式和原理基本都能在文献相应章节找到,有速度传感器矢量控制对应第7章,无速度传感矢量控制对应第8章,包括磁链估计、转速估计,磁链估计运用结合电压模型和电流模型进行磁链估计的方法。
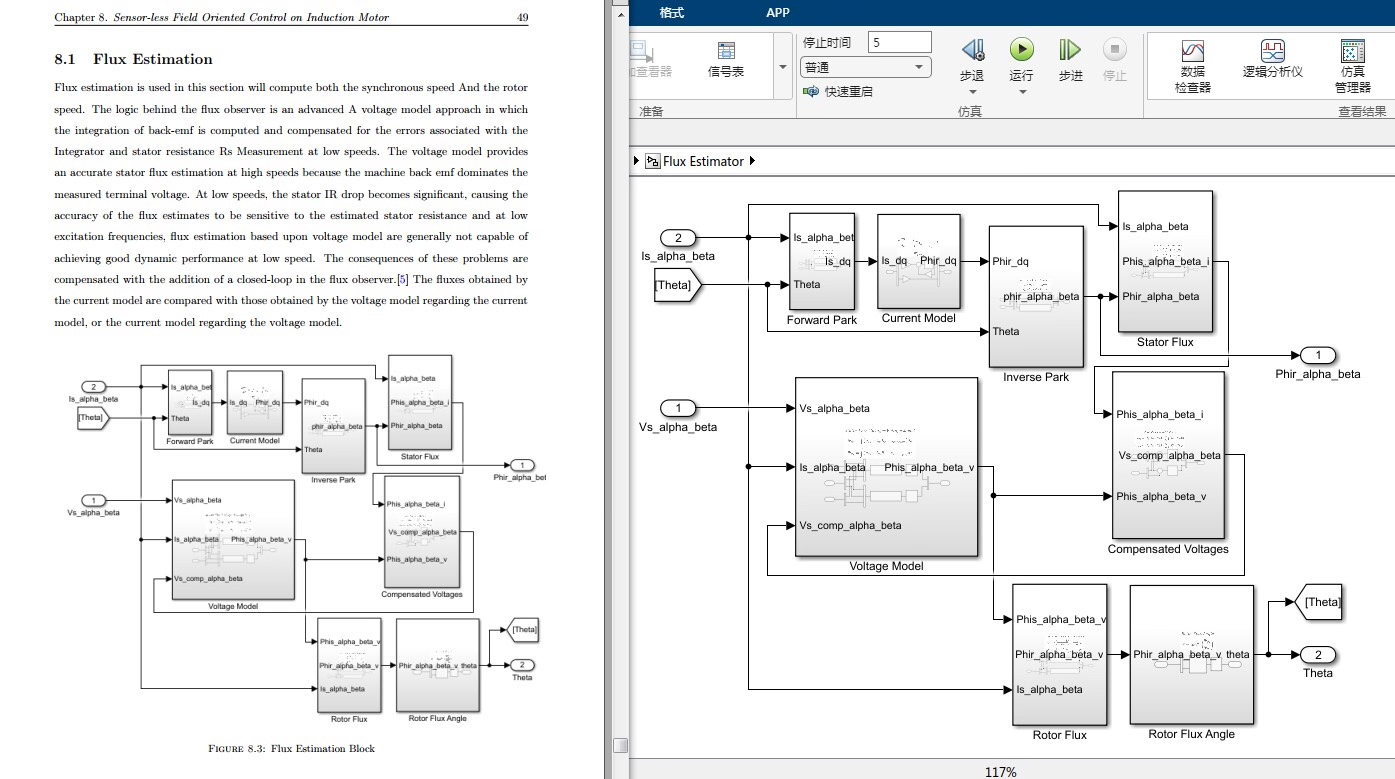
在电机控制领域,感应电机的有/无传感器控制FOC(磁场定向控制)技术一直是研究热点。今天就和大家聊聊这方面的内容,还会穿插MATLAB/Simulink相关代码示例哦。
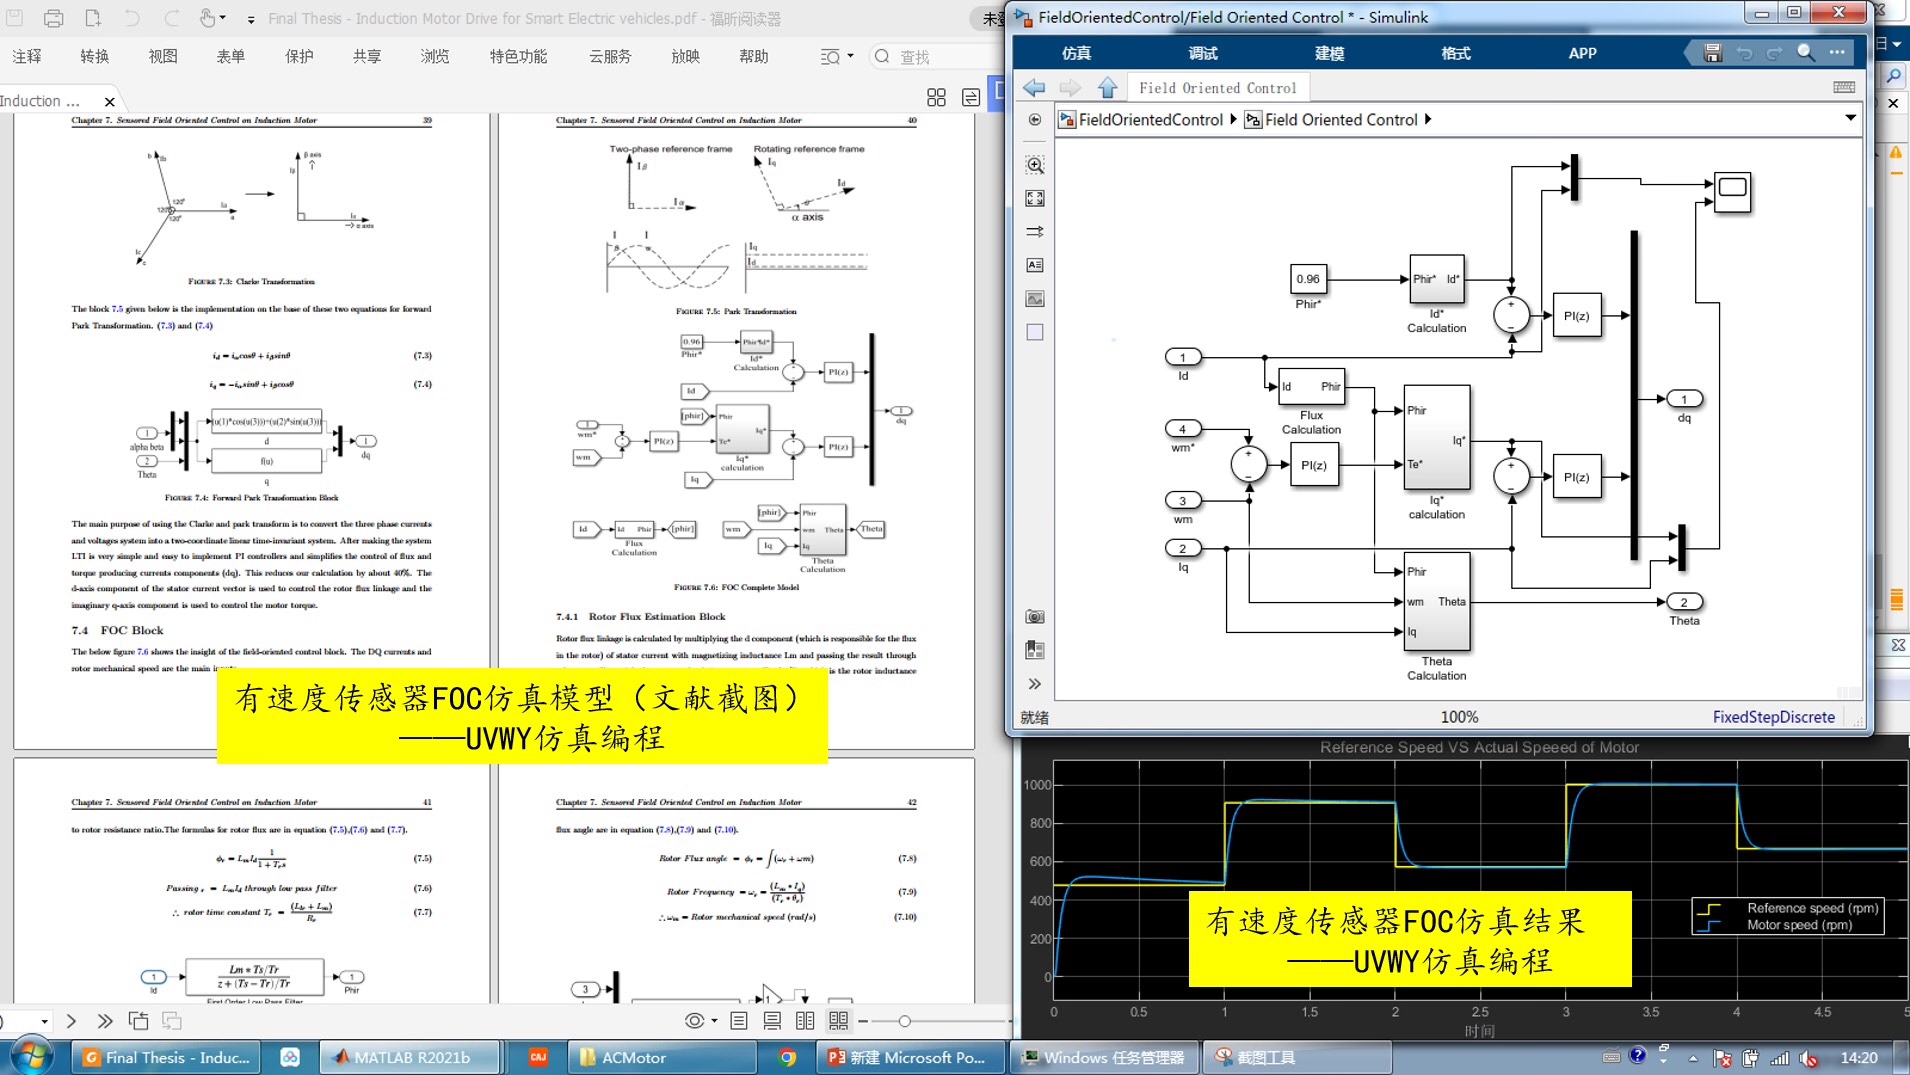
感应电机作为工业领域应用广泛的电机类型,其控制方法多种多样。其中,有/无速度传感器FOC控制以及异步电机有/无速度传感器矢量控制都是非常重要的控制策略。
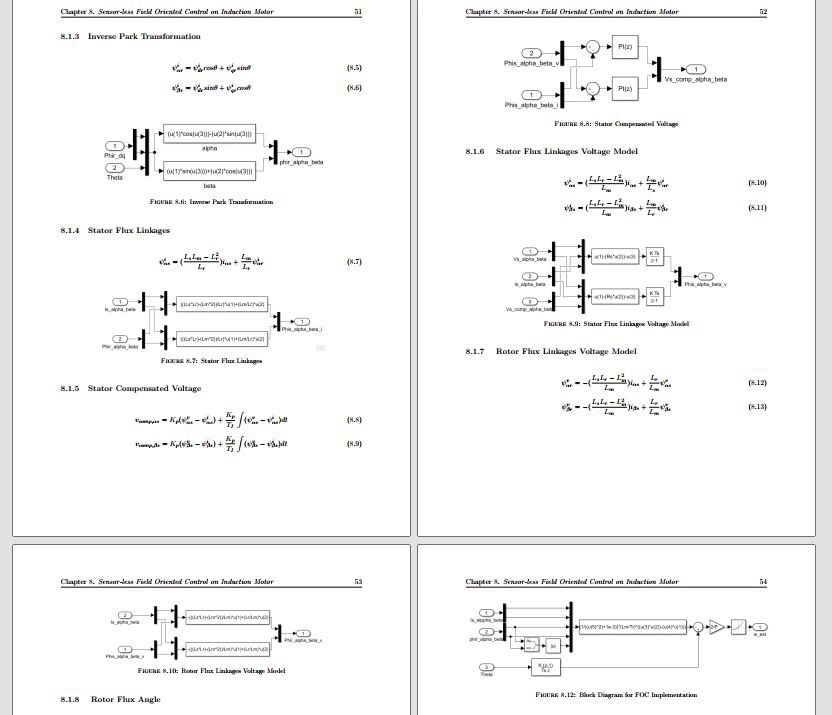
首先说下有速度传感器矢量控制,在实际应用中,通过速度传感器可以较为精准地获取电机的转速信息,从而更好地实现对电机的控制。在我们提供的71页英文参考文献中,第7章详细阐述了有速度传感器矢量控制的模型细节、公式和原理。
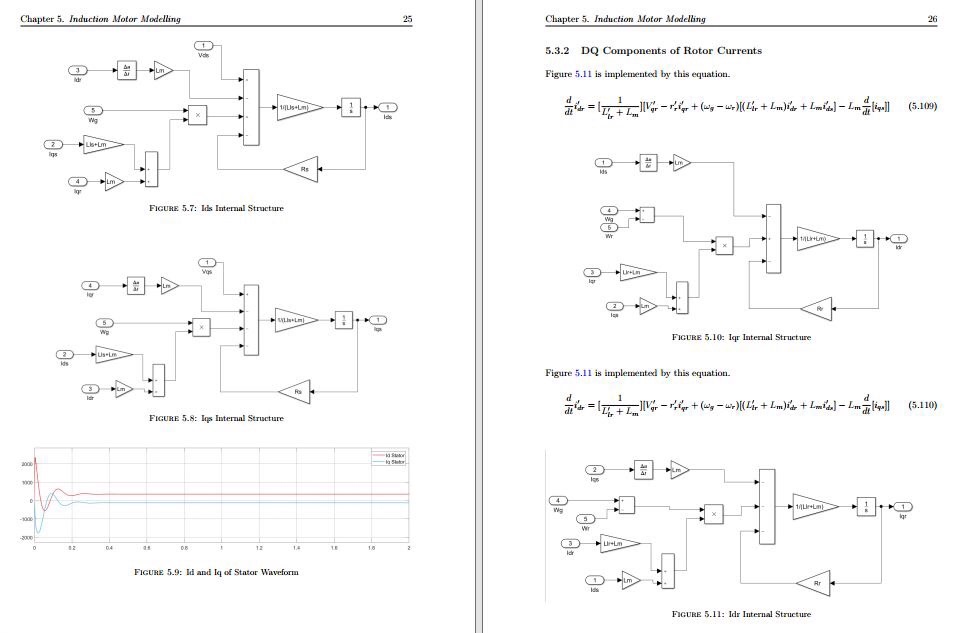
无速度传感器矢量控制则更具挑战性也更有应用潜力。它摆脱了对速度传感器的依赖,降低了系统成本和复杂性,同时提高了系统的可靠性。第8章对其进行了深入讲解,像磁链估计和转速估计就是关键部分。这里磁链估计运用结合电压模型和电流模型进行磁链估计的方法,这个方法综合了两种模型的优势,能更准确地估计磁链。
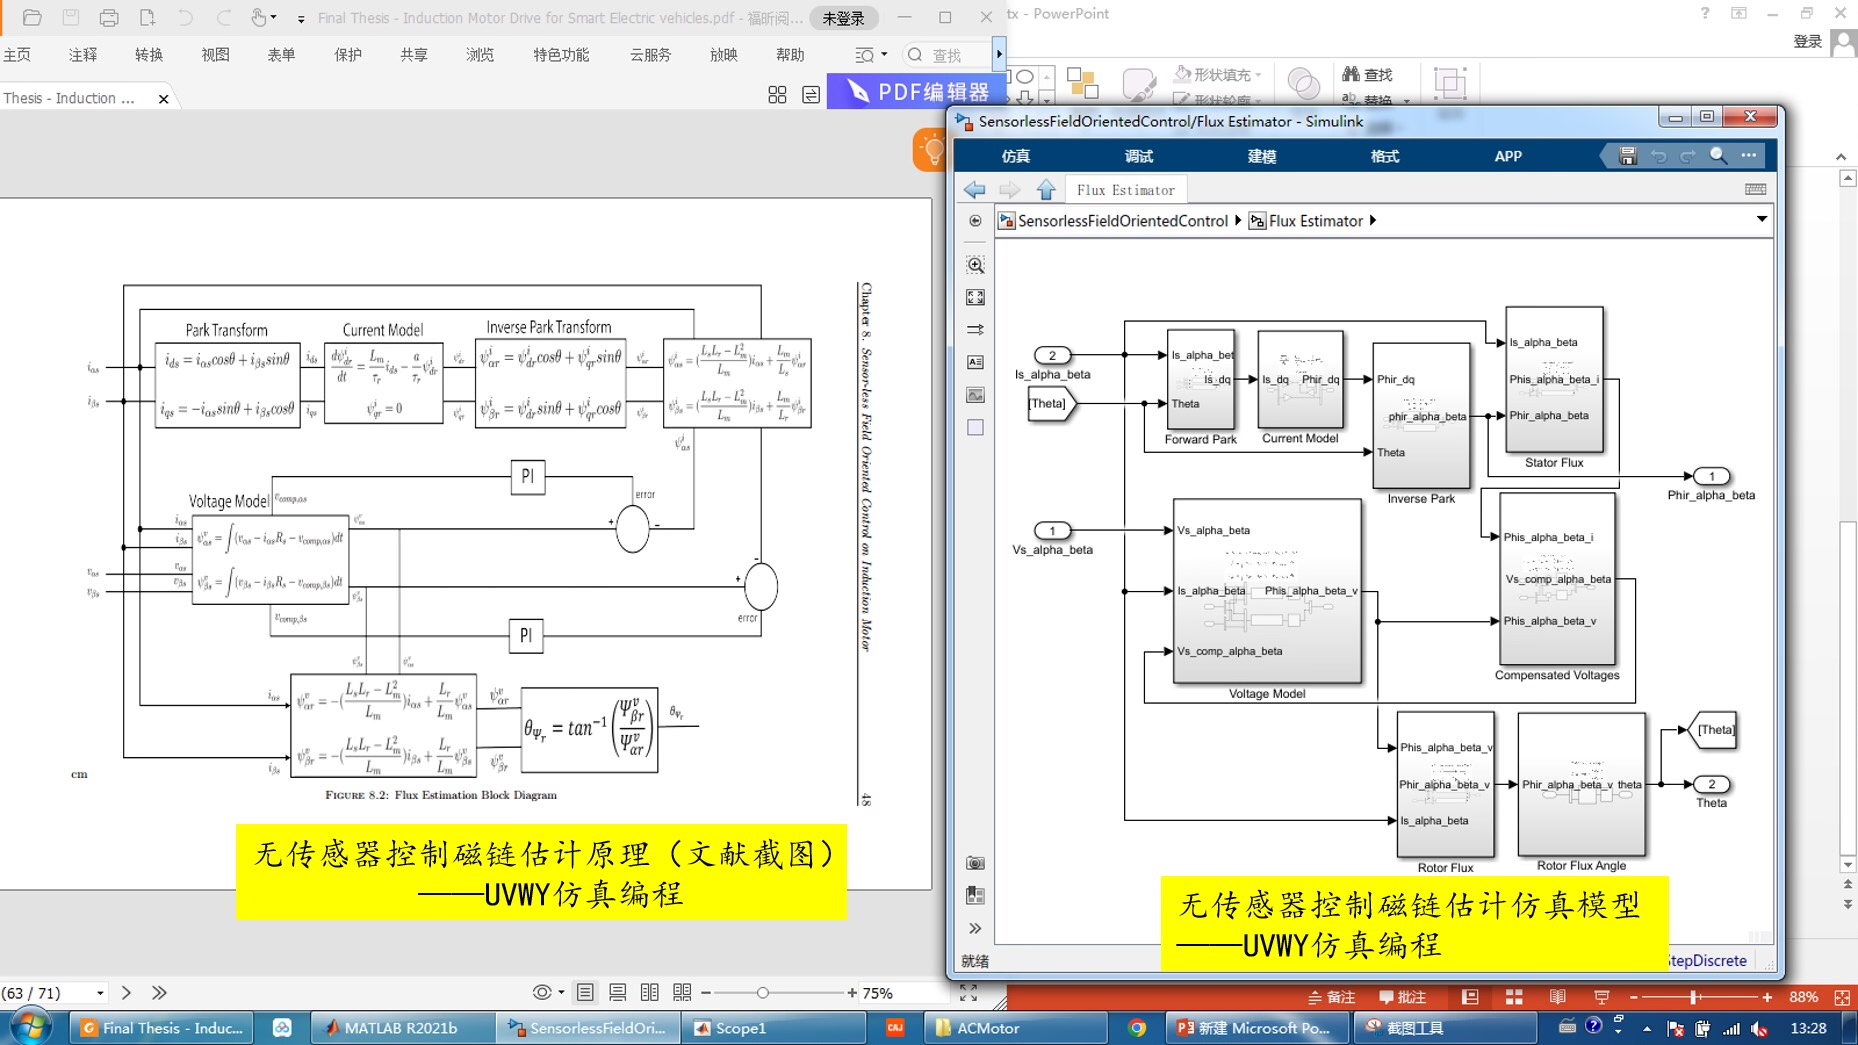
接下来看看MATLAB/Simulink仿真模型。我们提供的模型包是可运行的,方便大家深入研究和学习。比如下面简单模拟一下感应电机的控制模型(这里只是示意性代码,实际模型会更复杂):
% 定义基本参数
P = 4; % 极对数
Rs = 0.48; % 定子电阻
Rr = 0.45; % 转子电阻
Lls = 0.0023; % 定子漏感
Llr = 0.0023; % 转子漏感
Lm = 0.069; % 互感
J = 0.012; % 转动惯量
B = 0.0008; % 粘性摩擦系数
% 构建Simulink模型基本结构
model_name = 'Induction_Motor_FOC';
new_system(model_name);
% 添加模块示例
add_block('simulink/Powersystems/Elements/Induction Machine SI', [model_name '/Induction Motor']);
add_block('simulink/Sources/Step', [model_name '/Speed Reference']);
% 连接模块示例(这里只是简单示意,实际需根据控制逻辑连接)
add_line(model_name, 'Speed Reference/1', 'Induction Motor/n_ref');
上述代码首先定义了感应电机的一些基本参数,这些参数对于准确模拟电机特性至关重要。然后使用MATLAB代码构建了一个简单的Simulink模型框架,添加了感应电机模块和速度参考输入模块,并简单示意了连接方式。
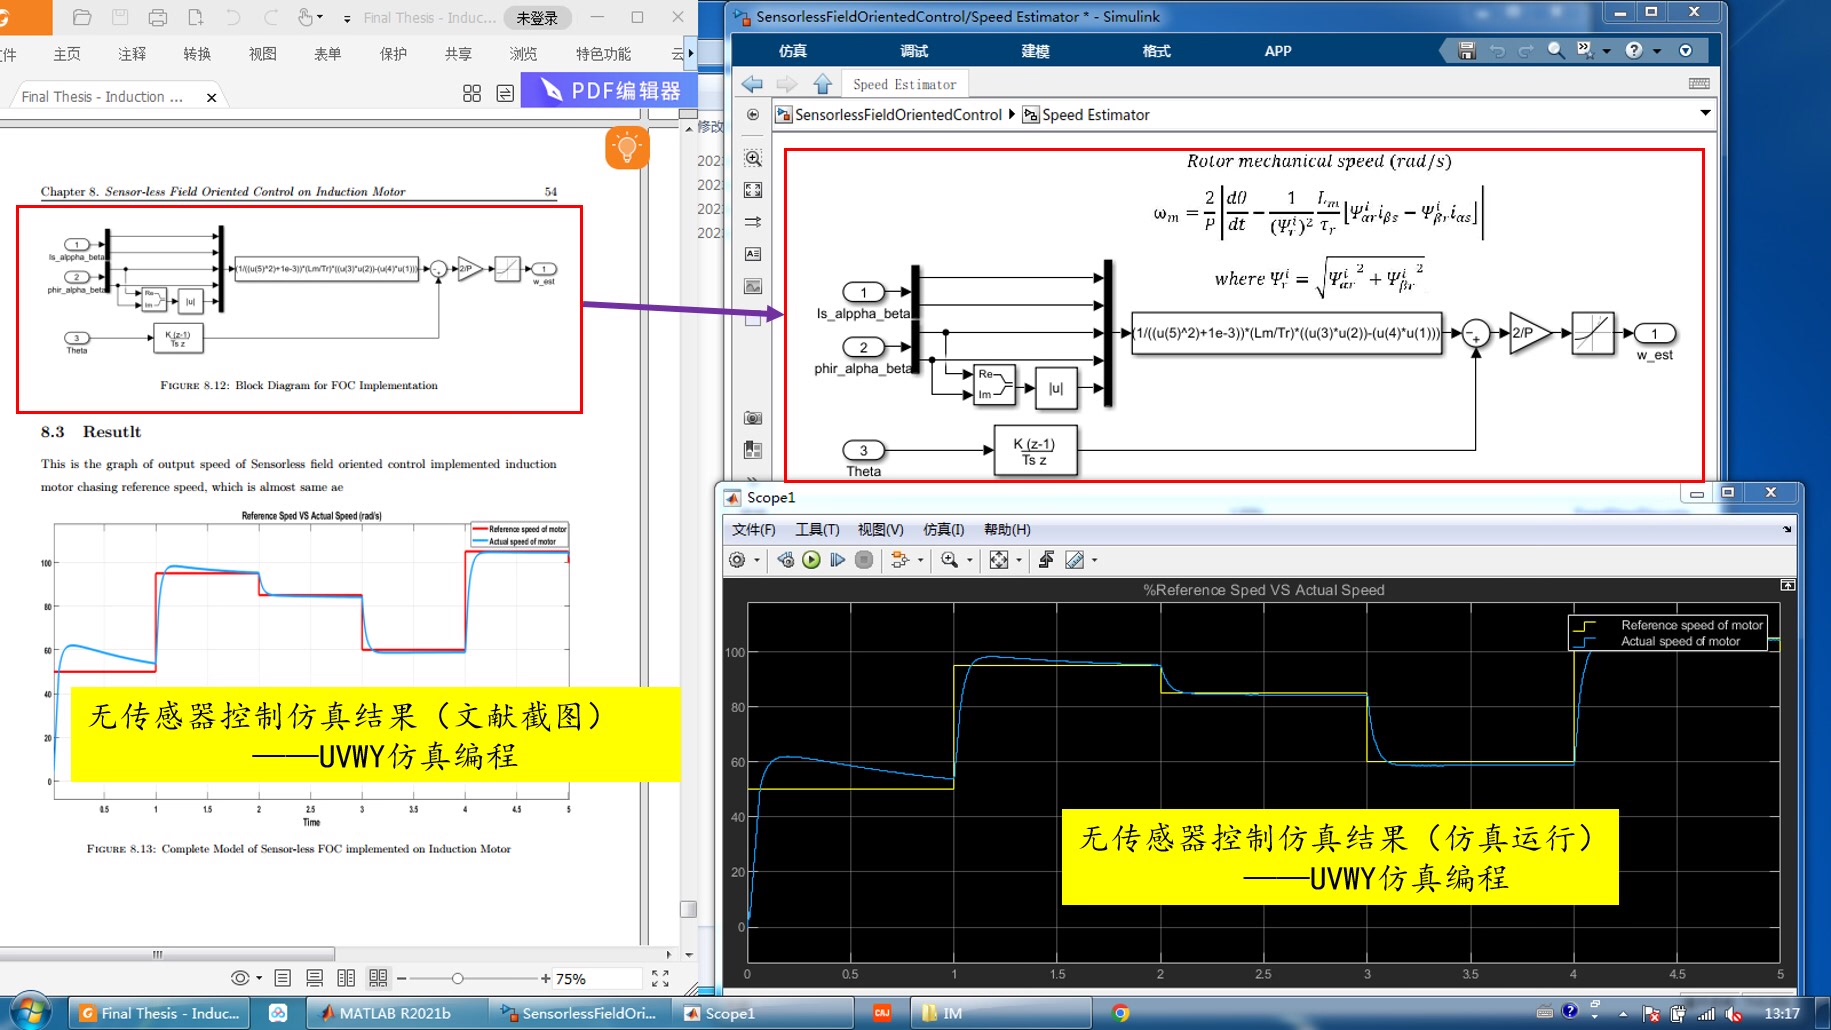
在实际的有/无传感器FOC控制仿真模型中,会根据参考文献中的原理,在模型中实现磁链估计、转速估计等子模块。比如对于无速度传感器控制中的磁链估计模块,按照结合电压模型和电流模型的方法,在代码实现上可能如下(同样是简化示意):
% 假设已经获取到定子电压和电流信号
vs = [1 1.2 1.1]; % 模拟定子电压
is = [0.8 0.9 0.85]; % 模拟定子电流
% 电压模型磁链估计部分
psi_v = integral(vs - Rs * is);
% 电流模型磁链估计部分
psi_i = Lm * is / (1 + s * (Llr + Lm));
% 综合磁链估计
psi_est = (psi_v + psi_i) / 2;
这里通过简单模拟获取的定子电压和电流信号,分别进行电压模型和电流模型的磁链估计,最后综合两者得到估计磁链。实际模型中还需要考虑更多因素,如滤波器设计、参数实时更新等。
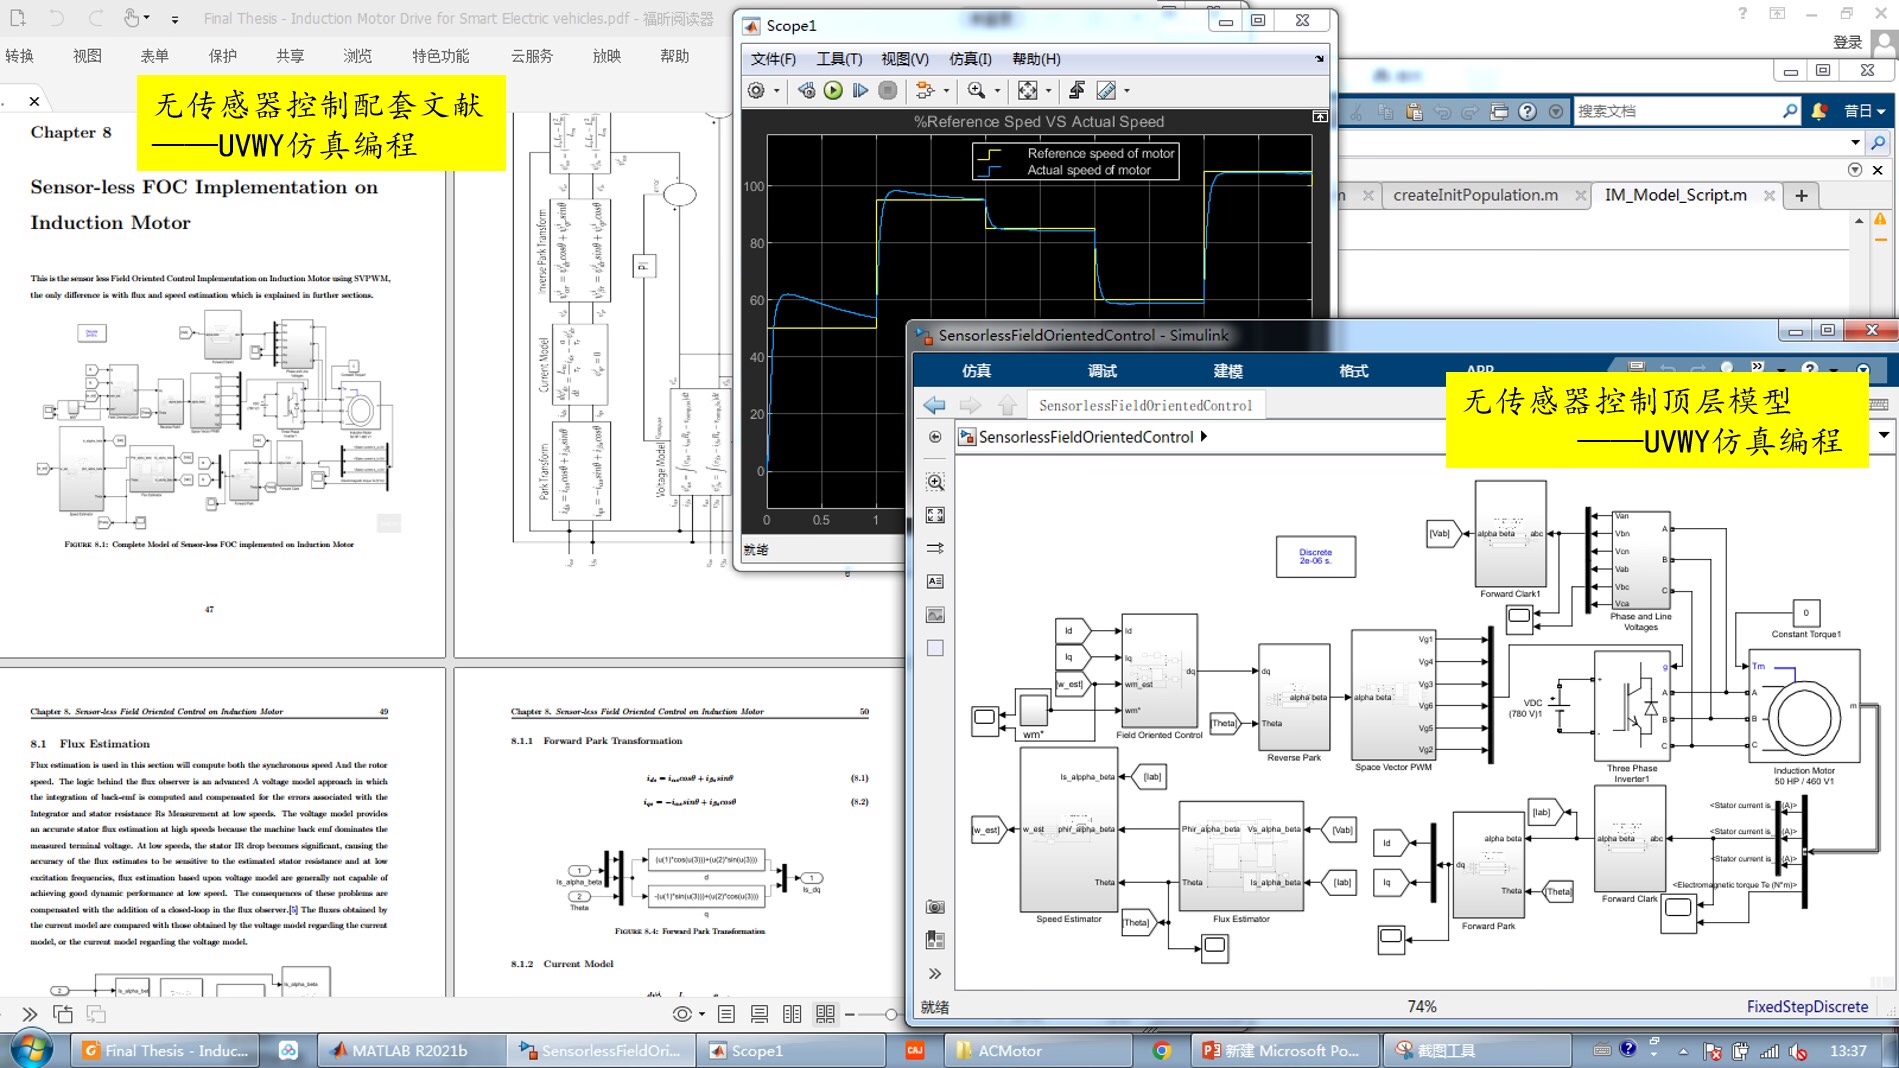
总之,感应电机有/无传感器控制FOC技术结合提供的MATLAB/Simulink仿真模型以及详细的英文参考文献,为我们深入研究和应用电机控制提供了很好的基础。无论是学术研究还是工程实践,都能从中获取有价值的信息。希望大家能基于此进一步探索,挖掘出更多有趣实用的成果。
更多推荐
 4
 0
- 0


 已为社区贡献1条内容

所有评论(0)