
基于树莓派的路面摩擦测量
基于树莓派的低成本联网设备用于评估路面摩擦
米哈·安布罗ž 1,*,乌罗斯·胡多马尔伊 2,亚历山大·马林舍克 2和罗曼·卡姆尼克 2
1卢布尔雅那大学机械工程学院,斯洛文尼亚卢布尔雅那SI‐1000
2卢布尔雅那大学电气工程学院,斯洛文尼亚卢布尔雅那SI‐1000;uros.hudomalj@hotmail.com(U.H.); alexander.marinsek@gmail.com(A.M.);roman.kamnik@fe.uni‐lj.si(R.K.)
*通讯作者:miha.ambroz@fs.uni‐lj.si;电话:+386‐1‐477‐1186
摘要 :在道路网络的尽可能多的位置上频繁测量车辆轮胎与路面之间的摩擦,可成为确保交通安全的有力工具。相较于使用专用设备进行顺序测量,更可行的方法是在日常行驶于道路网络上的车辆中安装多个低成本测量设备。本文的研究验证了以下假设:可以构建一种低成本测量设备,并提供与昂贵专用测量设备相当的测量结果。作为概念验证,基于树莓派单板计算机开发、制作并测试了两台原型设备。该设备利用加速度计测量车辆制动减速度,并配备全球定位接收器以获取每次测试的地理位置。设备在Linux操作系统上运行定制的数据采集软件,可自动将测量数据传输至服务器。其操作由一个包含两个带照明的物理按钮的直观用户界面控制。实验结果表明,在制动测试和摩擦系数测量方面,所开发的原型设备的性能可与广泛使用的专业车辆性能计算机相媲美。
关键词 :数据采集;抗滑性;摩擦;制动;减速度;树莓派
1. 引言
了解路面与行驶车辆轮胎接触面的摩擦条件对于确保交通安全至关重要[1,2]。其中主要挑战在于以足够的空间和时间频率提供摩擦测量数据。表征道路可实现摩擦力的指标是所谓的抗滑性,其通过采用不同物理原理的专用设备进行测量[3,4]。抗滑性测量面临两个方面的挑战:第一,所需的专用设备通常价格昂贵,因而可用性有限;第二,由于许多测量方法并非直接测量摩擦力,而是测量其他物理量,并通过或多或少复杂的模型计算摩擦系数,因此不同方法获得的测量值彼此之间不可比。一些此类方法在[1,2]中有所描述。因此,每当需要进行抗滑性测量时,往往难以及时对关键位置开展测量(例如,在天气条件突然变化期间)。
通过使用低成本但足够精确的系统来测量车辆制动期间的纵向减速度,这些缺点可以成功克服。车辆制动期间与路面和特定轮胎接触面之间可实现的摩擦力直接相关,如公式(1)所示。
$$
\frac{F_{FT}}{F_{VT}} = \frac{m \cdot a_B}{m \cdot g} = \mu,
$$
其中,$F_T$为摩擦力,$F_V$为垂直力,$m$为车辆质量,$a_B$为制动减速度,$g$为重力加速度,$\mu$为车辆轮胎与路面之间的附着系数,也称为摩擦系数。由于重力加速度是恒定的,因此只需测量制动过程中的纵向减速度,即可了解车辆轮胎与路面之间的摩擦情况。
其他运动学特性,例如与车辆初速度相关的停车距离,可以通过测量得到的减速度轻松计算得出,摩擦系数与车轮纵向滑移率之间的关系也可以同样计算,其定义为:
$$
s = \frac{v_T - v_R}{v_T},
$$
其中 $v_T$ 是车轮中心的平移速度,$v_R$ 是车轮旋转的切向速度(见图1)。某些典型路面的摩擦系数与纵向滑移率之间的关系如图1所示。
这些数据反过来可用于监测道路网络的条件,将其与确保安全的数值进行比较,并在数值超出安全区间时采取相应措施。
通过在多辆车辆上安装传感器并确保测量过程简单且可重复,可以从道路网络的大部分区域获取数据。适合安装该传感系统的候选车辆是日常行驶于道路网络上的车辆,包括道路巡查员使用的车辆、警车和救援车辆、邮政车辆等。通过将设备中的测量数据传输到中央数据库,道路管理机构能够更高质量地进行状况监测,并更快速、高效地实施维护措施。
近年来,微机电系统(芯片上的微机电系统)技术实现了低成本生产,并在移动和汽车应用程序中得到广泛应用。随着单板计算机(SBC)在2010年代初期以合理成本广泛供应,基于SBC的互联分布式系统在交通测量与监测[5–8]、环境科学[9–12]、制造业[13,14]以及环境自动化[15–18]等领域出现了 numerous 成功实现。
本文所述的工作旨在验证以下假设:可以开发、制造并在不同车辆上使用一种满足规定要求的低成本设备,以实现与专用车辆性能测试设备相当的性能。
2. 材料与方法
本研究的最终目标是构建一个能够测量加速的设备原型。由于我们不受任何先前开发的系统、设备或组件的限制,因此我们从头开始开发过程,采用形态矩阵法[19]。该过程包括定义需求、制定并评估概念方案、选择最优概念、选型与采购组件、构建和测试实验室原型、构建和测试最终原型,并通过构建第二个最终原型实例来验证设备复制的可能性。
原型设备的最终版本将用于制动测试,测试过程遵循车辆从初始速度(通常为60公里/小时)完全制动至完全停止的相同程序。该程序包括将车辆加速至初始速度;达到该速度后,分离离合器,并通过立即向制动踏板施加所需的作用力(通常为500 N)来激活行车制动器,直至车辆完全停止。该设备需感应加速度阈值(通常为 −0.2 g)以触发数据采集的开始,并在车辆停止时因车辆回弹导致加速度值符号发生变化时结束数据采集。测试条件是UNECE第 13[20]号法规所要求条件的简化版本。
2.1. 系统需求与概念综合
在设计过程的最初阶段,我们定义了设备最终版本必须满足的以下系统需求:
- 在三个正交轴(纵向、横向、垂直)上进行加速度测量,范围为 ±20 m/s²。
- 加速度数据采样,分辨率至少为12位分辨率,频率为每秒100个样本。
- 通过可调加速度检测阈值自动检测制动测试的开始和结束。
- 测量开始时获取位置数据(地理纬度和经度)。
- 使用物理按钮和指示灯的坚固且简单的用户界面进行用户控制。
- 在车辆和实验室中使用常见电源的可能性(车载电源、市电)。
- 在各种车辆(如乘用车、商用车、移动式作业机械和摩托车)上物理安装该设备的可能性。
- 能够使用一种标准连接协议(Wi-Fi、蓝牙、LTE 或类似协议)无线连接到服务器以进行数据传输。
- 组件和材料成本应尽可能保持在最低水平。
根据定义的要求,我们准备了一个形态学矩阵(表1),其中列出了原型的主要功能及其实现方式。通过分析所提议组件的可用性和价格,我们综合了三种可能的概念,并从技术和经济角度对其进行了评估。最终我们选择了评分最高的概念进行实现。
| 功能/实现 | 选项1 | 选项2 | 选项3 |
|---|---|---|---|
| 数据采集与存储 | 单板计算机 带板载存储 | 通用微控制器 具有存储容量 | 专用数据记录仪 |
| 运动学测量 | 模拟单轴 加速度计 | SPI/I2C 3轴 加速度计 | SPI/I2C 6自由度惯性测量单元 |
| 位置测量 | USB GNSS模块 | SPI/I2C GNSS模块 | GSM/LTE/GPS 组合 |
| 无线数据传输 | GSM/LTE | WiFi拉取 | WiFi推送 |
| 车载安装 | 磁性 | 魔术贴 | 吸盘 |
| 设备外壳 | 现成的 | 折叠片材塑料 | 3D打印 |
2.2. 组件
所选用于实现为设备原型的概念,包括表2中的组件。
| 功能 | 部件 | 特性 | approximate 单位成本 |
|---|---|---|---|
| 加速测量 | 三轴加速度计 基于惯性测量单元的 MPU‐9250 | I2C/SPI接口,16位分辨率,2–16 g 范围 | 15.00€ |
| 位置获取 | USB GNSS接收器 基于 u‐blox M8N | 同时接收最多 3个GNSS,2.5米精度,最高10赫兹更新速率 | 28.00€ |
| 中央计算机,数据采集,存储和传输 | 树莓派Zero W | 1 GHz ARM CPU, 512兆字节内存,802.11 b/g/n无线局域网,用于操作系统的8GB微型SD卡和存储 | 12.00€ |
| 电源存储 | 18650锂离子电池 | 3.7伏,3000毫安时 | 10.00€ |
| 电源管理 | Adafruit Powerboost 1000C | 5伏1安负载共享电源供电,同时为电池充电和电源输出 | 19.90€ |
| 用户界面 | 两个按钮,带有内置LED(红色、绿色) | 瞬动开关,带有上拉电阻和LED带串联电阻 | 6.00€ |
| 外壳 | 用于的定制外壳 组件 | 由聚乳酸3D打印而成,用于内置组件的支架和开口 | 4.00€ |
| 安装到车辆 | 吸盘支架 | 可调节臂角,橡胶吸盘 | 2.50€ |
| 总计 | 97.40€ |
2.3. 系统集成
组件围绕树莓派Zero W[21,22]作为中央计算机进行集成。集成分为两个步骤。第一步包括在原型“面包板”上构建实验室原型(也在第3.1.1节的图5测试设置中作为一部分展示),以测试组件作为系统的电路连接和功能。电气原理图如图2所示。在测试过程中,我们将组件连接到树莓派,并通过Linux shell中的相应软件验证各个组件的功能。
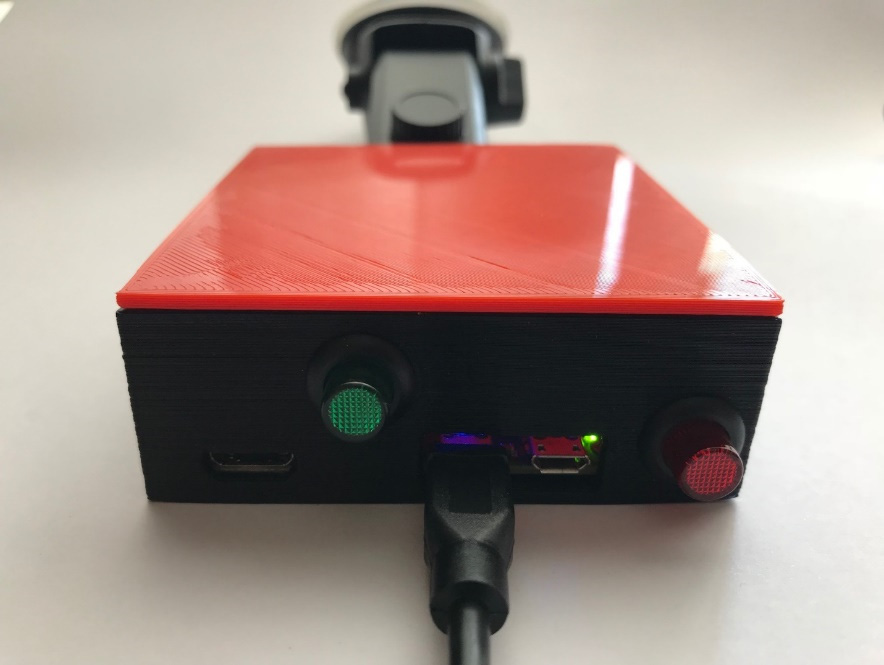
在确认各组件在电气上兼容并适用于最终原型后,我们创建了组件装配的三维几何模型。基于此,我们随后创建了多个包含所有组件的外壳模型迭代版本。最终版本通过快速成型技术(FDM 3D打印)制造,并安装了各个组件。结果如图3所示。
2.4. 系统软件设置
将树莓派用作测量系统的中央计算机使我们能够使用Linux作为操作系统。这在概念验证开发中尤为重要,因为它提供了用于访问连接到计算机的传感器的高级工具,从而加快了应用程序开发并实现了更高效的调试。
树莓派系列单板计算机的标准Linux发行版是Raspbian [23],它本身是Debian GNU/Linux [24]的衍生版本。它提供了一个包含预编译二进制包的仓库以及用于从源代码构建包的工具链。Raspbian目前以磁盘镜像形式提供两个不同版本:完整版本包含桌面环境和其他生产力软件包;“精简版”仅包含命令行环境以及预装软件包的最小集。为了原型开发的目的,我们安装了当前版本的“Raspbian Stretch Lite”镜像。
安装的Linux镜像附带标准Linux内核,该内核使用默认调度器,因此无法为实时数据采样提供所需的固定且可预测的延迟。为了确保确定性调度,我们将标准内核替换为来自Raspbian RT(实时)内核分支的定制内核[25]。该内核应用RT‐Preempt补丁以实现完全可抢占操作[26]。在构建之前,我们还对内核配置进行了一些进一步的调整,包括禁用不必要的硬件驱动程序,以减轻CPU上不必要的任务负载。在构建和测试定制内核后,我们进一步调整了系统配置,禁用系统控制台,设置网络和USB连接参数,并配置内核仅加载所需的内核模块。作为操作系统配置的最后一步,我们从系统中移除了不需要的预装软件包,以最大化存储空间。
操作系统配置完成后,我们使用标准Linux工具对其性能和内存管理进行了测试。启动后的运行中的进程包括systemd服务(journald、udevd、timesyncd和logind)、系统日志守护进程(rsyslogd)、dbus守护进程、cron守护进程、dhcpd守护进程、wpa_supplicant和sshd守护进程。
cyclictest报告的可实现延迟时间在表3中进行了汇总。成功测试操作系统安装后,将当前操作系统镜像的微型SD卡备份,作为未来安装的起点。
| 采样间隔 (µs) | 循环次数 | 最小延迟 (µs) | 平均延迟 (µs) | 最大延迟 (µs) |
|---|---|---|---|---|
| 1000 | 100,000 | 14 | 39 | 103 |
| 500 | 100,000 | 14 | 36 | 88 |
| 200 | 100,000 | 12 | 23 | 70 |
| 100 | 100,000 | 13 | 20 | 100 |
| 50 | 100,000 | 13 | 18 | 127 |
| 20 | 100,000 | 15 | 29 | 129 |
2.5. 测量应用
用于数据采集与存储的软件应用程序在用户空间开发,采用C语言编写。其主要任务包括初始化外设硬件、与用户交互、与连接的外设硬件通信以及执行简单的计算逻辑。该程序以单线程方式运行在一个无限循环中,由应用程序的内部调度器负责任务调度。应用程序源代码已发布在公共仓库[28]中。
2.5.1. 模块化结构与构建过程
该应用程序具有模块化结构,其中每个模块代表一组通用功能、硬件驱动或测量数据存储。主模块在表4中进行了描述。
不同的模块和调试选项可以通过“supervisor.h”文件中的选项启用或禁用,并在之后重新构建应用程序。应用程序通过运行makefile进行构建,在GNU编译器集合(GCC)的帮助下生成可执行文件。GCC结合多个编译选项调用,以便在编译过程中遇到错误时更容易进行调试。此外,应用程序链接了外部库wiringPi[29]和pthread,提供了简单的通用输入/输出引脚(GPIO)接口,并允许应用程序在独立线程中运行。
| 模块 | 描述 |
|---|---|
| Rtos | 循环实时操作系统调度器的实现 |
| 任务 | 任务对象及其对应功能的描述 |
| 串行读取_ | 外设GNSS组件驱动 |
| mpu_9250 | 外设IMU组件驱动 |
| i2c | i2c协议驱动 |
| gpio | 通用输入/输出引脚驱动 |
| Fifo | 通用“先进先出”数据缓冲区构造器的定义 |
| 数据保存_ | 与保存测量数据相关的功能 |
| 测量流程_ | 程序流程的有限状态机 |
| 测量数据存储目录 | 用于测量数据存储的目录 |
2.5.2. 外围组件交互
为了与连接的组件进行交互,我们根据组件支持的协议选择了不同的通信方式。对于用户界面和电源管理组件的交互,采用简单的GPIO逻辑接口。另一方面,使用异步串行通信与GNSS(全球导航卫星系统)接收器组件进行交互,并采用更复杂的I2C协议从IMU(惯性测量单元)组件获取测量数据。
由于应用程序在用户空间运行,无法影响与全球导航卫星系统部件的异步串行通信设置。因此,通信使用默认值进行。通信的输出数据经过滤波,仅保留包含当前位置、速度、时间和日期的$GPRMC NMEA语句[30]。使用I2C语言协议访问惯性测量单元部件被证明是最佳选择,因为它提供了足够的采样率。虽然也可使用SPI协议,但在所使用的惯性测量单元中该协议默认未激活,每次启动后都需要通过I2C语言协议启用,这意味着需要额外的硬件支持。
2.5.3. 程序流程
在操作系统启动序列结束时,应用程序会自动运行并启动初始化过程。应用程序的首要任务是验证所有外围组件是否已连接并可访问。在此过程中,由于原型设备没有带电池备份的实时时钟,因此会从全球导航卫星系统获取世界时间数据。该初始化过程确保了用户只需打开设备电源,并在之后使用主用户界面启动测量过程,而无需其他用户干预。如果初始化失败,应用程序将退出并返回错误代码,同时红色LED点亮以提示用户出现故障。
成功初始化后,将启动主程序循环,在其中处理数据读取、处理和存储以及用户界面控制。主循环以循环方式运行,用于处理非确定性任务,例如数据格式转换、文件操作和更改程序状态。在执行期间,系统定时器中断会每0.01秒从加速度计采样例程触发一次周期性数据采集。同一中断也用于每秒读取一次GNSS数据。此外,与启动/停止按钮相关联的硬件定时器也可能中断主循环的执行。它用于设置一个标志,表示程序状态更改请求。
当主循环执行时,闪烁的心跳模式会通知用户设备已准备好进行新的制动测试测量。按下启动按钮并开始测量过程后,绿色LED持续亮起,提示用户可以开始测量程序。同时,在按下启动按钮时,系统会保存从全球导航卫星系统(GNSS)获取的最后已知车辆位置。此时应用程序开始测量加速度计数据。一旦纵向减速度超过预设阈值(通常为0.2 g),即开始加速度计数据采集。原始测量数据将临时存储在系统的工作内存中,以防止测量过程中出现意外延迟。车辆制动后停止时,测量系统会检测到加速度符号的反转,并自动停止测量程序。绿色LED熄灭,红色LED持续点亮。随后,应用程序将临时缓冲区中的测量数据传输到存储文件系统中的数据文件(即micro‐SD卡上的专用数据目录)。当所有测量数据都已传输并存储后,红色LED熄灭,绿色LED开始以心跳模式闪烁,提示用户系统已准备好进行下一次测量。如果用户在测量过程中按下停止按钮,测量程序将立即中止,并将当前可用的测量数据从缓冲区传输到存储文件系统。这确保了在错误检测到测量阈值的情况下,系统无需重启即可重新初始化。应用程序流程如图4所示。
2.5.4. 将测量应用程序集成到操作系统中
原型的最终版本必须能够在系统开机时无需任何用户干预即可启动测量应用。我们通过创建一个systemd [31] 服务,在启动过程中正确的时间点启动已正确配置的测量应用来实现这一目标。
2.6. 服务器端应用程序
为了满足原型设备到服务器的自动无线数据传输需求,我们开发了一个服务器端应用程序。该程序作为守护进程运行,并定期查询局域网中是否存在原型设备。每当检测到某个原型设备在线时,服务器应用会自动将其本地存储的测量文件与每个连接的原型设备的存储进行比较,并使用rsync传输任何新文件[32]。文件中的加速度数据会自动传输到服务器上的PostgreSQL数据库中,之后可用于进一步处理或显示。
3. 结果
3.1. 原型测试
对集成系统和测量应用程序开发版本的首次功能测试是在面包板原型上进行的,该原型仅包含必要组件——树莓派、惯性测量单元以及作为用户界面的LED和按钮组合。该原型用于测试基本操作,例如可实现的采样率及其一致性。进一步的测试包括对测量加速度值以及阈值触发重复性的评估——这些测试使用了最终原型。
3.1.1. 硬件功能
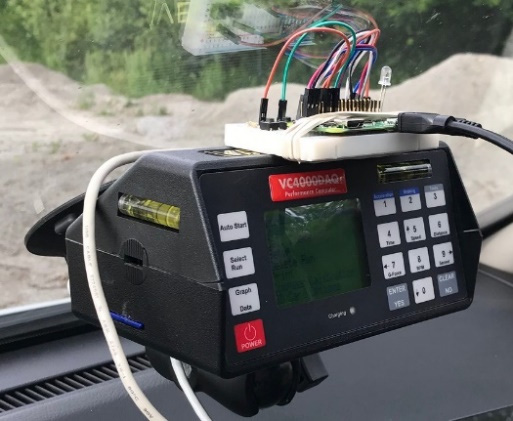
为了测试集成硬件组件根据系统需求进行数据采集的适用性,进行了一系列测试。面包板原型安装在Vericom VC4000DAQ车辆性能计算机外壳顶部,如图5a所示。选择VC4000DAQ作为对比设备,因为它是测量制动减速度最方便且广泛使用的仪器之一。它采用内置三轴加速度计,能够以最高1000样本/秒的频率采样加速度数据。此外,它还提供模数转换器用于连接外部传感器,以及内置的全球定位系统和CAN接口,以便连接到车辆的车载诊断系统。其固件、用户界面及配套的PC软件使在各种预定义测试场景(制动、加速、连续测量)中轻松控制测量流程,并将测量数据传输至PC分析。
我们在封闭电路上使用车辆进行了多次行驶测试,以检验原型设备采集的数据质量。测试过程包括加速、多次左右转弯以及不同强度的制动。加速度数据同时从VC4000DAQ和原型设备在每秒100个样本的采样率下进行测量。初步结果显示,与VC4000DAQ的数据相比,原型设备的加速度数据中存在过度噪声。一次此类测试运行的测量结果摘录如图6所示。
为了平滑机械振动带来的噪声,测量应用程序中的加速度采样功能被调整为启用MPU 9250内置硬件低通滤波[34],截止频率为10赫兹。所应用的滤波去除了与路面摩擦测量过程无关的频率,同时也防止了因噪声导致的误触发。在此调整之后,按照所述方式重复进行了测试,对测量值的分析证实,不需要的噪声已基本消除,如图7中的图表所示。然而,不同的滤波会引入不同的时间延迟,因此测量结果出现了时间偏移,如图7所示。由于轻微的时间偏移不会影响从测量数据计算摩擦系数值,因此未对该时间偏移进行补偿。
3.1.2. 操作性能
最重要的运行性能参数是可实现的采样率和采样间隔长度的一致性。初步台架测试表明,使用所选硬件、实时Linux内核以及开发的测量应用,实现每秒100个样本的采样率是完全可以达到的。尽管如此,我们仍进行了一系列更深入的测试,以确定采样间隔长度是否存在任何不一致。在这些测试中,加速度数据以每秒100个样本的速率持续采集一分钟(约为典型制动测试时长的15倍)。记录的采样间隔长度均保持一致,全部在10毫秒以内。原型设备的时钟精度也与VC4000DAQ进行了比较。在多次一分钟测试中,两台设备之间的时间差异从未超过10毫秒的采样间隔长度。
3.1.3. 受控环境测试
我们在受控实验室环境中测试了阈值触发功能,并将此功能与VC4000DAQ的等效功能进行了对比。面包板原型牢固地安装在VC4000DAQ上,而VC4000DAQ又安装在一个专用设备(图8a)上,该设备可倾斜组件,从而连续改变重力加速度对两个设备的影响,从水平(0°)开始,经过−0.2 g(11.54°),达到 −1 g(90°),再回到水平状态。这模拟了车辆制动至完全停止过程中的典型加速度过程。对设备的测试证实,在0.2g阈值处触发并在纵向加速度符号发生变化时结束测量的工作方式与VC4000DAQ相同。图8b显示了在一次此类测试中两个所用设备之间测量加速度的对比。
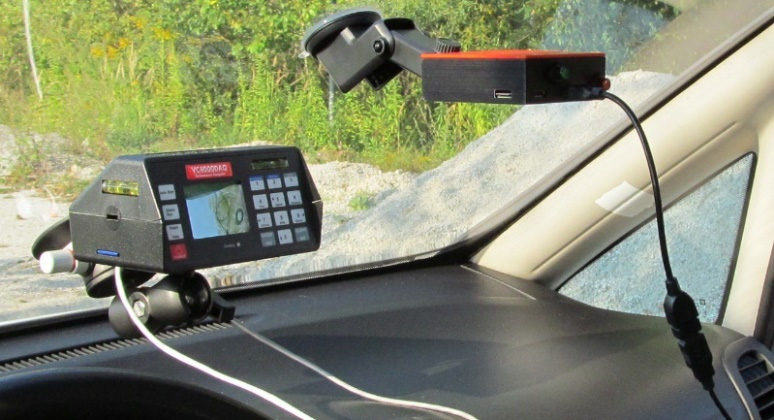
在现场测试中,我们使用了设备的最终原型,并将测量数据与VC4000DAQ测量的数据进行了比较(图5b)。所有实验均为在不同路面条件下对不同类型车辆进行的制动测试。
表5总结了使用两辆不同的乘用车(2001款欧宝Zafira和2009款雷诺Clio)在三种不同路面(干燥沥青路面、干燥碎石路面和湿滑制动试验场)上以38公里/小时至65公里/小时的不同初速度进行的20次制动测试的对比结果。原型设备与VC4000DAQ并排安装在车辆挡风玻璃内侧。在第一组测试(萨菲拉)中,特别注意使两个设备保持水平对齐,而在第二组测试(克里奥)中则未进行此操作。
将原型设备测得的平均减速度$\bar{a}$和测量时间$t_m$与VC4000DAQ测得的结果进行了对比。计算了两个设备测量结果之间的百分比差异($\Delta\bar{a}$和$\Delta t_m$)以及每对减速度曲线的皮尔逊相关系数。图9和图10显示了两次参考测试(标记以粗体显示在表5中)的绘制数据。
| 测试编号 | 类型 | $\bar{a}(g)$ | $t_m(s)$ | $\Delta\bar{a}(\%)$ | $\Delta t_m(\%)$ | 皮尔逊 |
|---|---|---|---|---|---|---|
| 1 | 萨菲拉在柏油路面上,60公里/小时 | −0.74 | 2.57 | 1.64 | −1.17 | 0.87 |
| 2 | 萨菲拉在柏油路面上, 65公里/小时 | −0.67 | 2.88 | 0.36 | 1.04 | 0.89 |
| 3 | 萨菲拉在柏油路面上,60公里/小时 | −0.71 | 2.65 | 1.07 | −1.13 | 0.87 |
| 4 | 萨菲拉在柏油路面,60公里/小时 | −0.68 | 2.61 | 1.36 | −1.53 | 0.92 |
| 5 | 萨菲拉在碎石路面,40公里/小时 | −0.52 | 2.21 | 0.23 | −1.81 | 0.77 |
| 6 | 萨菲拉在碎石上,48公里/小时 | −0.49 | 2.79 | −0.02 | −1.43 | 0.86 |
| 7 | 萨菲拉在碎石上,38公里/小时 | −0.50 | 2.21 | 0.81 | −1.36 | 0.73 |
| 8 | 克里奥在湿滑制动试验场上,~40公里/小时 | −0.41 | 3.02 | 3.22 | −0.66 | 0.93 |
| 9 | 克里奥在湿滑制动试验场上,~40公里/小时 | −0.41 | 3.04 | 3.33 | −0.66 | 0.88 |
| 10 | 克里奥在湿滑制动试验场,~40公里/小时 | −0.42 | 2.99 | 3.50 | −0.67 | 0.92 |
| 11 | 克里奥在湿滑制动试验场,~40公里/小时 | −0.45 | 2.74 | 4.45 | −0.73 | 0.82 |
| 12 | 克里奥在湿滑制动试验场,~40公里/小时 | −0.42 | 2.85 | 4.53 | −0.70 | 0.86 |
| 13 | 克里奥在湿滑制动试验场,~40公里/小时 | −0.41 | 2.80 | 4.26 | −1.07 | 0.86 |
| 14 | 克里奥在干燥沥青路面上,~50公里/小时 | −0.80 | 1.43 | 5.46 | −2.80 | 0.94 |
| 15 | 克里奥在干燥沥青路面上,~50公里/小时 | −0.78 | 1.51 | 4.91 | −1.99 | 0.93 |
| 16 | 克里奥在干燥沥青路面上,~50公里/小时 | −0.81 | 1.50 | 3.77 | −1.33 | 0.98 |
| 17 | 克里奥在干燥沥青路面,~50公里/小时 | −0.79 | 1.34 | 3.59 | −1.42 | 0.88 |
| 18 | 克里奥在干燥沥青路面,~50公里/小时 | −0.80 | 1.40 | 4.94 | −2.86 | 0.91 |
| 19 | 克里奥在干燥沥青路面上,~50公里/小时 | −0.80 | 1.41 | 4.17 | −2.13 | 0.93 |
| 20 | 克里奥在湿滑制动试验场上,~40公里/小时 | −0.30 | 3.38 | 1.86 | 0.30 | 0.88 |
| 均方根 | 3.35 | 1.50 | 0.88 |
4. 讨论
通过比较测量时间$t_m$,验证了原型系统的触发能力,其与VC4000DAQ测得的时间相差在2%以内。两台设备测得的平均减速度大多在3%以内,部分例外情况可归因于第二辆车辆上两台设备的安装角度略有不同。信号之间的相关性以皮尔逊系数表示,大多数情况下远高于0.8,这也证明了原型设备能够实现与VC4000DAQ相当的性能。
我们开展本项工作旨在验证使用低成本系统测量车辆制动减速度的可行性,其精度可与更昂贵的专业设备相媲美。此类设备的低成本使其能够大量生产,并连接成覆盖道路网络更大区域的分布式系统。目前,斯洛文尼亚的道路管理机构每年仅对道路网络各位置的车道摩擦特性数据进行几次采集。而由多个测量设备组成的分布式系统则可以更频繁地收集相关数据,并提供给道路管理机构用于决策制定和发布早期预警。
在考虑了数据采集与存储子系统的可用选项后,我们选择了树莓派Zero W单板计算机作为可行的方案。它集成了强大的CPU、多种用于连接外设的硬件接口以及板载Wi‐Fi适配器。它能够运行Linux操作系统,相比其他平台,这使得软件开发与调试更加简便和高效。此外,该SBC功耗要求很低,且价格非常具有吸引力。
当前原型设备的设计通过Wi‐Fi网络实现与服务器的无线数据传输。当车辆返回基地且设备进入Wi‐Fi接入点范围后,数据将自动传输。数据传输和存储均为自动完成。使用16 GB微型SD卡的原型设备具备足够的存储空间,可容纳超过800,000次典型的制动测试数据。如果未来需要实时传输数据,则可在设备中添加GSM/LTE收发器以实现该功能,但会带来额外的成本并增加复杂性。在系统集成以及将外围组件连接至树莓派的过程中,我们遇到了一些挑战。由于原型的最终版本必须具备高可靠性,因此当电池电量开始降低时,需要实现安全的系统关机。所使用的电源管理组件带有一个用于低电量警告的引脚,该引脚为由电池电压驱动的弱上拉引脚。为了将其连接到树莓派上的通用输入/输出引脚,必须使用高输入阻抗电平转换电路。在应用程序中,该连接的通用输入/输出引脚被设置为专用的中断处理程序,以便在电池电量不足时触发系统关机。这使得最终设计的复杂性略有增加,并使成本小幅上升。在后续的设计迭代中,可能会采用另一种电池管理方案,以避免这些额外组件的需求。
5. 结论
本文所展示的工作结果证明了以下假设:可以制造出一种在车辆制动过程中测量加速性能方面与专业设备性能相当的低成本设备。通过遵循设计过程中的通用步骤,我们成功设计、制作并测试了该设备的原型。
我们围绕树莓派Zero W单板计算机设计了原型设备。传感器采用现成的组件,既满足系统需求,又力求降低成本。我们使用FDM 3D打印机制造了原型设备的外壳。树莓派上使用的操作系统是带有RT‐Preempt打补丁的内核的Linux,并进行了调整以优化性能。测量应用程序使用C语言开发,运行在用户空间。该原型设备的最终版本可自动运行,无需用户干预即可设置和运行测量应用程序。所包含的电池容量可提供约10小时持续工作而无需充电,即使设备未连接到车辆车载电源,也足以支持典型的8小时班次测量。
原型的中间版本及其最终版本在实验室和现场均接受了不同的测试。我们将原型设备在部分测试中获得的测量数据与Vericom VC4000DAQ性能计算机的测量数据进行了对比,后者是车辆制动测试中最常用的设备之一。两种设备之间的测量结果对比表明,该设计的原型在所有测量参数方面(包括采样频率、加速度值和触发阈值)均达到了与VC4000DAQ相当的性能。原型设备的材料成本比VC4000制动计基础版本的零售价低约10到15倍。作为概念验证,我们制造了第二个原型实例。目前,该实例正与第一个原型及多种参考设备一起用于广泛的现场测试中。
原型设备的灵活性确保了数据采集算法的任何变化以及传感器系统或辅助子系统的增加均可轻松实现。目前正在考虑的一种可能性是在部分设备中添加温度传感器(如DS1820),以便能够可靠地测量测试环境的环境温度,而无需依赖气象数据。另一个未来可能为原型设备增加的部件是GSM/LTE收发器,以实现连续数据传输。未来,我们计划在地理信息系统(GIS)应用程序中使用所收集的数据,以监测道路网络上路面摩擦特性的历史变化。
更多推荐


 27
 0
- 0


 已为社区贡献6条内容

所有评论(0)