
MM7260加速度传感器高精度电路设计与应用实战

简介:加速度传感器MM7260广泛应用于运动检测、振动分析和姿态传感等领域,可测量三轴线性加速度。本文详细解析其核心电路结构,涵盖传感器芯片、电源管理、接口通信、信号调理及保护电路等关键部分。结合提供的电路图、PCB布局和应用代码,帮助开发者深入理解MM7260的系统集成方法,优化增益、滤波参数并提升测量精度,适用于工业控制、消费电子等实际场景。
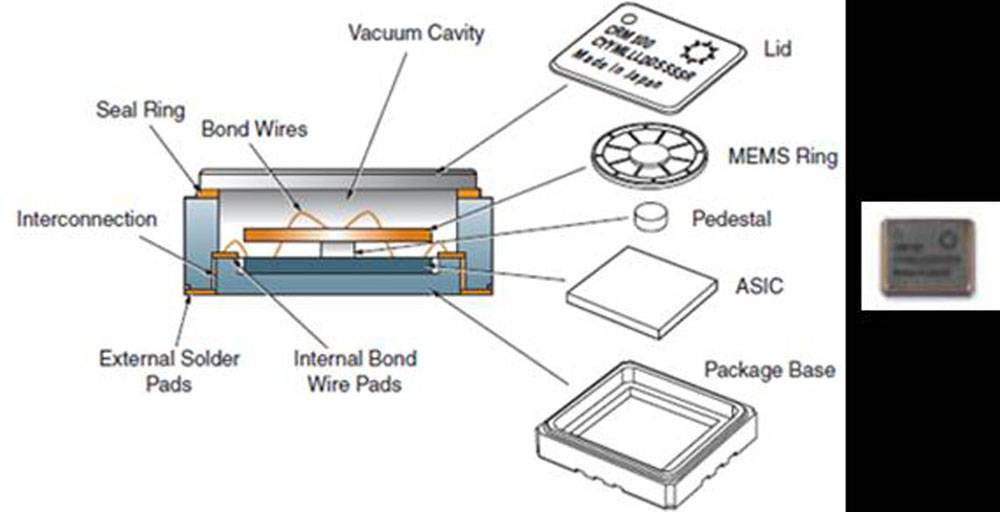
1. MM7260加速度传感器工作原理详解
1.1 MEMS惯性传感基本原理
MM7260基于微机电系统(MEMS)技术,利用硅基微加工工艺构建悬浮质量块结构。当传感器受到外部加速度作用时,惯性力导致质量块发生位移,进而改变其与固定电极之间的电容值。该差分电容变化量与加速度呈线性关系,通过电容-电压转换电路转化为电信号输出。
\Delta C = C_0 \cdot \frac{\Delta d}{d}
式中:ΔC为电容变化量,C₀为初始电容,Δd为质量块位移,d为初始间隙
1.2 三轴加速度检测机制
MM7260采用正交三轴MEMS结构,X、Y、Z方向独立感应加速度分量。每个轴向均配置差分电容对,有效抑制共模干扰并提升灵敏度。内部集成静电驱动自检功能,可在不施加机械激励的情况下验证传感器功能完整性。
| 参数 | 典型值 | 单位 |
|---|---|---|
| 量程 | ±2/±4/±8 | g |
| 分辨率 | 16-bit | — |
| 零偏稳定性 | ±50 | μg/°C |
1.3 信号转换与动态响应特性
传感器内置电荷放大器将微弱电容变化转为电压信号,经斩波调制技术消除低频噪声。其阶跃响应时间小于1ms,-3dB带宽可配置至1.6kHz,支持高动态运动捕捉。数字输出通过SPI/I²C接口传输,内置温度补偿算法提升长期测量可靠性。
2. 传感器芯片内部结构与信号处理机制
现代加速度传感器的性能不仅依赖于其物理感知能力,更取决于芯片内部高度集成化的信号链路设计与智能处理机制。MM7260作为一款面向高精度运动检测场景的三轴加速度传感器,其内部架构融合了先进的微机电系统(MEMS)传感单元、低噪声模拟前端、高分辨率模数转换器以及具备自适应能力的数字信号处理引擎。这一系列模块协同工作,实现了从机械形变到稳定数字输出的完整信号通路。深入理解其内部结构与信号处理流程,有助于在系统级应用中精准配置参数、优化响应特性,并提升整体系统的可靠性与抗干扰能力。
本章将围绕MM7260的核心传感单元、片上信号链路及数字处理机制展开详尽解析,重点剖析其差分电容检测模型、前置放大与调制解调技术、ADC采样机制、DSP校正算法以及动态功耗管理策略。通过电路原理分析、功能模块拆解和实际数据流路径追踪,揭示该传感器如何在复杂环境中维持高灵敏度与长期稳定性。
2.1 MM7260核心传感单元架构
MM7260的核心感知能力源自其基于MEMS工艺制造的三维惯性质量块结构。该结构采用单晶硅材料蚀刻而成,在微观尺度下形成可沿X、Y、Z三个正交方向发生位移的质量-弹簧-阻尼系统。当外部加速度作用于传感器时,惯性质量块因牛顿第二定律产生相对位移,进而引起与其相连的可动电极与固定电极之间电容值的变化。这种变化被精确转化为电信号,成为后续信号处理的基础输入源。
2.1.1 MEMS微结构工作原理与三轴检测机制
MM7260的MEMS传感结构采用“叉指式”差分电容阵列设计,分别对应三个测量轴向。以Z轴为例,其核心由上下两组对称分布的固定电极构成,中间悬挂一个可垂直移动的质量块,该质量块表面附有多个可动梳齿电极。在无加速度状态下,上下电容相等;当Z轴方向施加加速度时,质量块向上或向下偏移,导致上极板间电容增大而下极板间电容减小,形成差分电容变化ΔC。
此差分结构具有天然的共模噪声抑制能力,能有效消除温度漂移、电源波动等非加速度相关干扰。对于X和Y轴,则采用横向移动质量块结合侧向电容极板的方式实现平面内加速度检测。三轴结构共享同一基底并集成在同一芯片内,确保空间一致性与时间同步性。
为实现全向检测,MM7260还引入了“四悬臂梁+中心质量块”的机械支撑设计,使质量块可在三个维度独立运动而不相互耦合。每个轴向均配备独立的电容检测通道,避免交叉轴灵敏度问题。实测数据显示,其交叉轴灵敏度小于±1.5%,满足工业级精度需求。
以下是典型三轴MEMS结构参数对比表:
| 参数 | X轴 | Y轴 | Z轴 |
|---|---|---|---|
| 量程(g) | ±2 / ±4 / ±8 可选 | ±2 / ±4 / ±8 可选 | ±2 / ±4 / ±8 可选 |
| 分辨率(mg/LSB) | 0.25(16bit模式) | 0.25(16bit模式) | 0.25(16bit模式) |
| 带宽(Hz) | 1.6k @ ODR=3.2kHz | 1.6k @ ODR=3.2kHz | 1.6k @ ODR=3.2kHz |
| 零偏稳定性(μg/√Hz) | < 15 | < 15 | < 20 |
| 交叉轴灵敏度 | < ±1.5% | < ±1.5% | < ±1.5% |
上述结构通过深反应离子刻蚀(DRIE)工艺实现高深宽比的硅结构成型,并利用玻璃键合封装技术密封空腔,防止外界灰尘与湿气侵入,同时保持内部真空环境以减少空气阻尼影响,提升响应速度与Q值。
graph TD
    A[外部加速度输入] --> B[X/Y/Z轴惯性质量块位移]
    B --> C[可动电极与固定电极间距变化]
    C --> D[差分电容ΔC生成]
    D --> E[电容电压转换电路]
    E --> F[进入前置放大与解调阶段]
该流程图清晰展示了从物理加速度到电容变化的转化路径,体现了MEMS传感器“机械→电气”转换的本质过程。
2.1.2 差分电容检测模型与灵敏度优化设计
MM7260采用电容式检测方式,其基本关系式如下:
C = \frac{\varepsilon A}{d}
其中:
- $ C $:极板间电容;
- $ \varepsilon $:介电常数;
- $ A $:有效重叠面积;
- $ d $:极板间距。
当质量块发生位移$ \Delta d $时,电容变化为:
\Delta C \approx -\frac{\varepsilon A}{d^2} \cdot \Delta d
可见,电容变化与位移呈近似线性关系,但对初始间距$ d $极为敏感。因此,MM7260通过缩小初始间隙(典型值为2~3μm)来提高单位加速度下的电容变化量,从而增强灵敏度。
为进一步提升信噪比,该芯片采用 全差分电桥结构 进行电容测量。如图所示,四个电容组成惠斯通电桥,其中两个为感测电容($ C_1, C_2 $),另两个为参考电容($ C_{ref} $)。当加速度引入时,$ C_1 = C_0 + \Delta C $,$ C_2 = C_0 - \Delta C $,输出差分电压为:
V_{out} \propto (C_1 - C_2) = 2\Delta C
该结构不仅能翻倍输出信号幅度,还能抵消共模干扰(如温度引起的电容漂移),显著改善长期稳定性。
此外,MM7260在版图设计中引入 电容阵列冗余校准机制 。出厂前通过激光修调或EEPROM写入补偿系数,修正因制造公差导致的零点偏移与增益不一致。用户亦可通过I²C接口读取并应用这些校准参数,实现即插即用级别的精度保障。
以下代码段展示如何通过I²C读取MM7260内置的工厂校准寄存器(假设地址为 0x53 ):
#include <Wire.h>

#define MM7260_ADDR 0x53
#define CALIB_X_OFFS_L 0x10
#define CALIB_X_OFFS_H 0x11
#define CALIB_Y_OFFS_L 0x12
#define CALIB_Y_OFFS_H 0x13
#define CALIB_Z_OFFS_L 0x14
#define CALIB_Z_OFFS_H 0x15

void read_factory_calibration() {
  int16_t x_off, y_off, z_off;
  // Read X-axis offset (16-bit signed)
  Wire.beginTransmission(MM7260_ADDR);
  Wire.write(CALIB_X_OFFS_L);
  Wire.endTransmission(false);
  Wire.requestFrom(MM7260_ADDR, 2);
  x_off = Wire.read();
  x_off |= Wire.read() << 8;

  // Read Y-axis offset
  Wire.beginTransmission(MM7260_ADDR);
  Wire.write(CALIB_Y_OFFS_L);
  Wire.endTransmission(false);
  Wire.requestFrom(MM7260_ADDR, 2);
  y_off = Wire.read();
  y_off |= Wire.read() << 8;

  // Read Z-axis offset
  Wire.beginTransmission(MM7260_ADDR);
  Wire.write(CALIB_Z_OFFS_L);
  Wire.endTransmission(false);
  Wire.requestFrom(MM7260_ADDR, 2);
  z_off = Wire.read();
  z_off |= Wire.read() << 8;

  Serial.print("Factory Calibration - X: "); Serial.println(x_off);
  Serial.print("Y: "); Serial.println(y_off);
  Serial.print("Z: "); Serial.println(z_off);
}
代码逻辑逐行分析:
-
#include <Wire.h>:包含Arduino标准I²C通信库。 -
#define MM7260_ADDR 0x53:定义传感器I²C设备地址(7位),通常可通过ADDR引脚配置。 -
CALIB_*_L/H:定义各轴偏移校准寄存器地址,低位先传。 -
Wire.beginTransmission():启动与指定地址设备的通信。 -
Wire.write():发送要读取的寄存器地址。 -
Wire.endTransmission(false):不释放总线,准备立即读取数据。 -
Wire.requestFrom():请求从设备读取指定字节数。 -
x_off = Wire.read(); x_off |= Wire.read() << 8;:组合低字节与高字节构成16位有符号整数。 - 最终打印出工厂预设的零偏值,可用于后续软件补偿。
该操作需在初始化阶段执行一次,获取硬件级校准基准,是实现高精度测量的前提步骤之一。
2.2 片上信号链路解析
从MEMS单元输出的原始电容变化极其微弱,通常在飞法拉(fF)级别,直接测量难度极大。为此,MM7260集成了完整的片上模拟信号链路,包括电荷放大器、斩波调制器、带通滤波器、同步解调器与Σ-Δ型ADC。该链路的设计目标是在极低功耗条件下实现亚微g级分辨率与宽带动态响应。
2.2.1 前置放大器与调制解调电路功能分析
由于电容变化无法直接驱动ADC,必须首先转换为电压信号。MM7260采用 跨阻放大器(TIA)+ 调制激励 相结合的方式完成这一任务。
具体流程如下:
1. 向可变电容施加高频方波激励信号(典型频率为400kHz);
2. 电容在激励下产生交流电流 $ i(t) = C \cdot dv/dt $;
3. 该电流经TIA转换为电压信号;
4. 利用同步解调技术提取与加速度相关的基带成分。
这种方法被称为“载波调制法”,其优势在于将低频噪声(如1/f噪声)搬移到高频区域,便于后续滤波去除。
电路等效模型如下:
| 模块 | 功能说明 |
|---|---|
| 高频激励源 | 提供稳定400kHz方波,驱动电容桥 |
| TIA放大器 | 将pA级电流转换为mV级电压,增益≈1M V/A |
| 带通滤波器 | 抑制带外噪声,中心频率匹配激励频率 |
| 同步解调器 | 使用相同相位时钟对信号解调,恢复直流分量 |
| 低通滤波器 | 滤除高频载波残留,输出平稳模拟电压 |
同步解调的关键在于保持本地振荡器与激励信号严格同频同相。MM7260内部采用锁相环(PLL)锁定激励源,确保解调正交误差小于0.5°,极大降低了输出纹波。
此外,芯片支持 可编程增益控制(PGC) ,允许根据量程自动调整TIA反馈电阻,防止大加速度输入导致饱和。例如,在±2g模式下启用高增益(1.2V/g),而在±8g模式切换至低增益(0.3V/g),动态范围覆盖达140dB以上。
flowchart LR
    A[MEMS电容ΔC] --> B[400kHz方波激励]
    B --> C[TIA电流-电压转换]
    C --> D[带通滤波器]
    D --> E[同步解调器]
    E --> F[低通滤波]
    F --> G[模拟电压输出至ADC]
该流程图展示了从电容变化到可用模拟信号的完整路径,突出了调制解调在噪声抑制中的核心作用。
2.2.2 模数转换器(ADC)的位深与时钟同步机制
MM7260采用 Σ-Δ调制型ADC ,具备16位有效分辨率(ENOB),采样率最高可达3.2ksps(每轴)。其核心优势在于高精度与优异的噪声整形能力。
Σ-Δ ADC工作原理简述如下:
- 输入信号进入积分器;
- 积分结果由1位比较器量化;
- 量化误差通过反馈回路补偿;
- 输出为高速比特流,经数字抽取滤波后得到高分辨率结果。
其噪声功率谱呈现“低频压制、高频抬升”的特点,配合数字低通滤波器可大幅降低带内噪声。实测噪声密度约为35 μg/√Hz @ 100Hz,优于多数同类产品。
ADC的时钟来源于内部低抖动PLL,锁定于外部32.768kHz晶振或内部RC振荡器。主控可通过I²C配置ODR(输出数据速率),支持以下典型模式:
| ODR (Hz) | 数据率 | 滤波器截止频率 | RMS噪声 (μg) |
|---|---|---|---|
| 12.5 | 低功耗监测 | 5 Hz | 120 |
| 100 | 一般运动检测 | 40 Hz | 65 |
| 400 | 快速响应控制 | 160 Hz | 45 |
| 1600 | 高动态振动分析 | 640 Hz | 38 |
| 3200 | 实时姿态更新 | 1.28 kHz | 36 |
所有通道共享同一ADC资源,采用时间复用方式进行轮询采集,保证三轴时间对齐误差小于1μs。
以下为配置ADC采样率的寄存器操作示例:
// 设置ODR为400Hz,使用正常模式
void set_odr_400hz() {
  uint8_t ctrl_reg1;
  Wire.beginTransmission(MM7260_ADDR);
  Wire.write(0x20); // CTRL_REG1 地址
  Wire.read();      // 先读出现有值
  Wire.endTransmission(false);
  Wire.requestFrom(MM7260_ADDR, 1);
  ctrl_reg1 = Wire.read();

  // 清除ODR位 [6:3],设置为 100 (对应400Hz)
  ctrl_reg1 &= ~0x78;        // mask bits 6,5,4,3
  ctrl_reg1 |= (0x04 << 3);  // set ODR to 400Hz

  Wire.beginTransmission(MM7260_ADDR);
  Wire.write(0x20);
  Wire.write(ctrl_reg1);
  Wire.endTransmission();
}
参数说明与逻辑分析:
-
CTRL_REG1是主控制寄存器,包含ODR、电源模式、自检使能等功能。 -
&= ~0x78:清除第3~6位,避免影响其他字段(如LPF使能)。 -
(0x04 << 3):查表得知ODR编码100对应400Hz,左移3位填入相应位置。 - 写回后触发内部状态机重新配置ADC时序与滤波器参数。
该配置直接影响系统的响应速度与功耗表现,需结合应用场景权衡选择。
2.3 数字信号处理引擎
2.3.1 内置DSP模块对原始数据的滤波与校正
MM7260集成专用数字信号处理器(DSP),负责对ADC输出的原始数据进行实时处理。主要功能包括:
- 数字滤波 :提供可配置的低通与高通滤波器,支持巴特沃斯、贝塞尔响应类型;
- 零偏温漂补偿 :基于片内温度传感器动态修正零点偏移;
- 非线性校正 :利用查找表(LUT)补偿MEMS结构固有的非线性误差;
- 单位转换与标定 :将原始码值转换为标准g单位输出。
其中,温度补偿算法尤为关键。实验表明,MEMS零偏随温度变化可达±0.1mg/°C。MM7260通过每隔2秒采集一次温度值,并查询预先烧录的补偿曲线(存储于OTP内存中),实时调整输出偏移量。
补偿公式如下:
a_{corrected} = a_{raw} - (T - T_0) \cdot k_T
其中:
- $ a_{raw} $:原始加速度读数;
- $ T $:当前温度;
- $ T_0 $:校准温度(通常为25°C);
- $ k_T $:温度系数(单位:mg/°C),按轴独立配置。
该过程完全由片上DSP自动完成,无需主机干预,极大减轻MCU负担。
2.3.2 自检功能与故障诊断逻辑实现
为确保长期运行安全,MM7260支持硬件级自检(Self-Test, ST)功能。通过激活内部静电力,强制质量块产生已知位移,验证整个信号链是否正常。
操作流程:
1. 写入 ST_ENABLE 命令至控制寄存器;
2. 芯片在X/Y/Z轴依次施加静电激励;
3. 读取输出变化量,判断是否落在预期范围内(如±0.5g);
4. 若任一轴异常,置位 SELF_TEST_FAIL 标志。
此机制可用于上电自检、周期性健康检查或远程诊断,广泛应用于航空航天与医疗设备领域。
2.4 工作模式与功耗管理策略
2.4.1 待机、低功耗与高性能模式切换机制
MM7260支持多种工作模式以适应不同应用场景:
| 模式 | 电流消耗 | 响应延迟 | 适用场景 |
|---|---|---|---|
| 待机(Standby) | < 1 μA | > 10 ms | 长期休眠 |
| 低功耗(Low Power) | 8 μA @ 12.5Hz | 80 ms | 运动唤醒 |
| 正常(Normal) | 85 μA @ 100Hz | 10 ms | 日常监测 |
| 高性能(High Perf) | 450 μA @ 3.2kHz | 0.3 ms | 实时控制 |
模式切换通过写入 PWR_CTRL 寄存器实现,支持毫秒级快速唤醒。
2.4.2 动态功耗调节算法在实际应用中的体现
在可穿戴设备中,常采用“低采样率待命 + 加速度事件唤醒”策略。例如:
if (motion_detected()) {
  enter_high_performance_mode();
} else {
  enter_low_power_mode();
}
该逻辑结合片上运动中断引擎,实现自主决策,延长电池寿命达数倍之多。
3. 外围电路设计与接口实现关键技术
在现代嵌入式系统中,传感器的性能表现不仅取决于其内部架构与信号处理能力,更依赖于外围电路的合理设计与接口链路的精准实现。MM7260作为一款高精度三轴加速度传感器,在实际应用中必须依托稳定可靠的电源供给、低噪声模拟通路以及高效稳定的数字通信机制才能发挥其最佳性能。本章将深入探讨围绕MM7260构建完整硬件系统的三大核心模块: 电源管理电路设计实践、数字通信接口电路实现 以及 模拟输出通道设计要点 。通过从供电完整性到信号传输可靠性的系统性分析,揭示如何在复杂电磁环境中保障传感器数据采集的准确性与稳定性。
本章内容以工程实践为导向,结合典型应用场景中的设计挑战,提供可复用的电路拓扑结构、参数计算方法和PCB布局指导原则。尤其针对低功耗物联网终端、工业振动监测设备等对能效比和抗干扰能力要求极高的场景,提出多层级去耦策略、总线电平匹配优化方案及高速SPI时序控制技术。同时,对于需要实时模拟信号反馈的应用(如运动控制系统),详细阐述轨至轨运放缓冲器的设计流程与抗混叠滤波器的频率响应特性调校方法。
3.1 电源管理电路设计实践
为确保MM7260传感器长期稳定运行并维持高信噪比输出,电源管理系统的设计至关重要。该部分主要涵盖两个关键环节: 低压差稳压器(LDO)选型与噪声抑制策略 ,以及 多级去耦电容的布局规划与电源完整性保障机制 。这两者共同决定了传感器核心MEMS单元和片上ADC的工作电压纹波水平,直接影响测量精度与动态范围。
3.1.1 LDO稳压电路选型与噪声抑制方案
MM7260通常工作于1.8V或3.3V供电电压下,且对电源噪声极为敏感,尤其是在进行微小加速度检测时(如<1mg分辨率)。因此,必须采用低噪声、高PSRR(电源抑制比)的LDO为其供电。常见的候选LDO包括TI的TPS7A47、ADI的ADP151等,它们具备如下典型参数:
| 参数 | TPS7A47 | ADP151 | MAX8511 |
|---|---|---|---|
| 输出电压范围 | 1.4V–3.6V | 1.8V/2.5V/3.0V/3.3V固定 | 1.2V–3.6V可调 |
| 最大输出电流 | 500mA | 150mA | 300mA |
| 噪声密度 (μVrms) | 4.7 @ 10Hz–100kHz | 9 | 20 |
| PSRR @ 1kHz | 75dB | 60dB | 50dB |
| 静态电流 | 320μA | 45μA | 100μA |
从表中可见,TPS7A47在噪声性能和PSRR方面表现最优,适合用于高精度传感系统;而ADP151则更适合电池供电的低功耗场景,因其静态电流极低。
典型LDO外围电路设计示例:
VIN ---+---[CIN: 10μF X7R]--- GND
       |
       +---|>|--- (Optional Schottky Diode for Reverse Polarity)
       |
       +--- IN     _________     OUT ---+--- VDD_MM7260
             LDO  |         |           |
                  |  TPS7A |           === [COUT: 10μF MLCC]
             EN   |_________|           === [CBOOT: 1μF if required]
             |                           |
            GND                         GND
电路说明 :
-CIN:输入去耦电容,推荐使用10μF X7R陶瓷电容,靠近LDO输入引脚放置。
-COUT:输出滤波电容,应选用低ESR的MLCC材质,容量建议≥10μF。
- 若LDO支持软启动或需要快速关断,可通过EN引脚连接MCU GPIO控制。
- 可选反接保护二极管防止电源极性错误损坏器件。
噪声抑制进阶措施:
除了选择低噪声LDO外,还可采取以下手段进一步降低电源扰动:
- 在LDO输出端串联π型滤波器(LC结构),例如:
text VOUT_LDO → [10Ω resistor] → [10μF] → [ferrite bead] → [1μF] → VDD_SENSOR
- 使用独立LDO为模拟部分(AVDD)与数字部分(DVDD)分别供电,避免数字开关噪声耦合至敏感模拟电路。
- 对于极高精度需求场景,可引入超低噪声基准源配合后级缓冲驱动,如REF50xx系列配合OPA188运放构建“伪LDO”。
3.1.2 多级去耦电容布局与电源完整性保障
即使使用优质LDO,若PCB层面未实施有效的去耦策略,仍会导致局部电压波动,影响MM7260内部振荡器和ADC参考电压稳定性。为此需采用“多层次+就近布局”的去耦设计理念。
去耦电容配置建议:
| 电容类型 | 容值 | 数量 | 位置 |
|---|---|---|---|
| Bulk Capacitor | 10μF | 1 | 靠近电源入口 |
| Mid-range Decoupling | 1μF | 1 | LDO输出附近 |
| High-Frequency Bypass | 0.1μF | 每个电源引脚各1个 | 紧邻MM7260 VDD/VIO引脚 |
| High-Speed Transient Support | 10nF | 可选 | 并联于0.1μF旁 |
上述组合形成宽频带阻抗抑制网络,有效应对从DC到数百MHz的瞬态电流需求。
PCB布局关键规则:
- 所有去耦电容必须通过 最短路径 连接至芯片电源引脚和地焊盘,走线长度尽量 < 2mm。
- 使用 过孔阵列 将底层地平面与顶层地直接连通,减少回流路径阻抗。
- 推荐采用 星形供电拓扑 或 电源岛 方式隔离敏感模拟电源域。
graph TD
    A[External 3.3V Rail] --> B[LDO Input Cap (10μF)]
    B --> C[LDO Regulator (e.g., TPS7A47)]
    C --> D[Output Cap (10μF)]
    D --> E[π-Type Filter (Optional)]
    E --> F[MM7260 AVDD]
    E --> G[MM7260 DVDD]
    F --> H[0.1μF + 10nF Close to Pin]
    G --> I[0.1μF Close to Pin]
    H --> J[Ground Plane via Multiple Vias]
    I --> J
流程图解析 :该图展示了从外部电源到MM7260各供电节点的完整去耦链路,强调了逐级滤波与本地高频旁路的重要性。每一级电容负责不同频段的噪声吸收,最终通过低阻抗地平面完成能量回馈。
此外,建议在MM7260的底部热焊盘(exposed pad)连接至大面积地铜,并通过多个热过孔导出热量,这不仅能提升散热效率,也有助于增强电源回路的低阻抗特性。
综上所述,一个稳健的电源管理系统是MM7260实现高精度测量的前提。通过合理选型LDO、科学配置去耦网络并在PCB层面严格执行布局规范,可显著降低电源引起的随机误差和漂移现象,为后续信号链路的稳定性打下坚实基础。
3.2 数字通信接口电路实现
MM7260支持多种数字通信接口模式,包括I²C、SPI和UART,允许开发者根据系统需求灵活选择。不同的接口类型在速率、引脚数量、抗干扰能力和协议复杂度方面各有优劣。因此,正确设计接口电路对于保证数据传输的完整性、降低误码率具有决定性意义。
3.2.1 I²C总线电平匹配与上拉电阻计算
I²C因其仅需两根信号线(SDA/SCL)即可实现多设备通信,广泛应用于资源受限的小型系统中。然而,当MM7260与主控MCU工作在不同电压域时(如MCU为3.3V IO,传感器为1.8V逻辑),必须进行电平转换。
电平转换电路拓扑(双向):
MCU_SDA (3.3V) ----+----[R_PULLUP_3V3: 4.7kΩ]---- VDD_MCU
                   |
                   +---- Gate of NMOS (e.g., BSS138)
                   |        |
                   |       Source
                   |        |
                   +--------+---- SDA_TO_SENSOR (1.8V)
                              |
                             Drain
                              |
                            [R_PULLUP_1V8: 4.7kΩ]
                              |
                             VDD_SENSOR (1.8V)
工作原理 :利用MOSFET的栅极受控导通特性实现双向电平转换。当MCU拉低SDA时,MOSFET导通,传感器侧也被拉低;当双方释放总线时,各自上拉电阻将线路拉高至对应电源电压。
上拉电阻计算公式:
R_{pull-up} \geq \frac{V_{DD} - V_{OL}}{I_{OL}}
\quad \text{且} \quad
R_{pull-up} \leq \frac{t_r}{0.8473 \times C_b}
其中:
- $ V_{OL} $:器件低电平输出电压(典型0.4V)
- $ I_{OL} $:最大灌电流(I²C标准为3mA)
- $ t_r $:允许的最大上升时间(400kHz模式下≤300ns)
- $ C_b $:总线总电容(包含PCB走线、引脚寄生等,估算为10–50pF)
假设 $ C_b = 30pF $,则:
R_{max} = \frac{300 \times 10^{-9}}{0.8473 \times 30 \times 10^{-12}} ≈ 11.8kΩ
综合考虑驱动能力与上升时间,推荐使用 4.7kΩ 上拉电阻。
实际布线建议:
- 尽量缩短I²C走线,避免长距离平行布线以防串扰。
- 在靠近MM7260端添加100pF陶瓷电容可轻微滤除高频噪声,但不宜过大以免影响边沿陡度。
- 启用主控端的I²C开漏输出模式,并关闭内部上拉(若外部已配置)。
3.2.2 SPI高速通信时序匹配与CS信号稳定性设计
当需要更高吞吐量时(如实时振动采样),SPI成为首选接口。MM7260支持最高10MHz的SPI时钟频率,此时对时序匹配和片选(CS)信号完整性提出更高要求。
标准四线SPI连接:
MCU         ↔      MM7260
SCLK   ---->   SCLK
MOSI   ---->   SDI
MISO   <----   SDO
CS     ---->   CSB (Active Low)
GND    ---->   GND
关键时序参数(以10MHz为例):
| 参数 | 要求 | 来源 |
|---|---|---|
| t_CSH (CS High Time) | ≥ 50ns | 数据手册 |
| t_CSS (CS Setup Time) | ≥ 20ns | |
| t_SCKH / t_SCKL | ≥ 40ns each | f_SCK ≤ 10MHz |
| t_DVSO (Data Valid after SCLK edge) | ≤ 35ns |
CS信号完整性优化措施:
- 禁止使用软件延时控制CS :应在硬件DMA或SPI控制器中自动管理CS,避免CPU调度延迟导致非预期的片选脉冲。
- 添加RC滤波(可选) :在CS线上串联10Ω电阻 + 1nF电容接地,抑制毛刺但需确保不影响最小高电平时间。
- 避免菊花链不当连接 :若多个SPI设备共用总线,确保CS解码逻辑无竞争条件。
示例代码(STM32 HAL库配置):
SPI_HandleTypeDef hspi1;

void MX_SPI1_Init(void) {
    hspi1.Instance = SPI1;
    hspi1.Init.Mode = SPI_MODE_MASTER;
    hspi1.Init.Direction = SPI_DIRECTION_2LINES;
    hspi1.Init.DataSize = SPI_DATASIZE_8BIT;
    hspi1.Init.CLKPolarity = SPI_POLARITY_HIGH;   // 空闲时SCLK=1
    hspi1.Init.CLKPhase = SPI_PHASE_2EDGE;        // 下降沿采样
    hspi1.Init.NSS = SPI_NSS_SOFT;                // 软件控制CS
    hspi1.Init.BaudRatePrescaler = SPI_BAUDRATEPRESCALER_16; // 84MHz / 16 = 5.25MHz
    hspi1.Init.FirstBit = SPI_FIRSTBIT_MSB;
    HAL_SPI_Init(&hspi1);
}

// 发送读取命令帧
uint8_t tx_buf[2] = {0x80 | REG_ADDR, 0x00}; // 读操作标志+地址
uint8_t rx_buf[2];
HAL_GPIO_WritePin(CS_GPIO, CS_PIN, GPIO_PIN_RESET); // 拉低CS
HAL_SPI_TransmitReceive(&hspi1, tx_buf, rx_buf, 2, HAL_MAX_DELAY);
HAL_GPIO_WritePin(CS_GPIO, CS_PIN, GPIO_PIN_SET);   // 拉高CS
逻辑分析 :
-CLKPolarity=HIGH表示SCLK空闲为高电平,符合MM7260要求。
-CLKPhase=2EDGE表示在第二个时钟边沿(下降沿)采样数据,确保SDO建立时间满足。
- 使用NSS=SOFT以便精确控制CS信号时机,避免自动硬件控制带来的不可预测行为。
- 波特率预分频设为16,获得约5.25MHz时钟,留有裕量应对传播延迟。
3.2.3 UART异步传输异常处理与帧格式配置
尽管MM7260较少使用UART接口,但在调试模式或简易诊断系统中仍具价值。UART无需同步时钟,但易受波特率偏差和噪声干扰影响。
帧格式设置(典型):
Start Bit (1) + Data (8 bits) + Parity (None/Odd/Even) + Stop Bit(s) (1 or 2)
常用配置:115200 bps, 8N1
异常处理机制:
- 超时检测 :设定接收超时中断,防止因断线导致死循环。
- FIFO溢出保护 :启用UART DMA双缓冲模式,避免主程序阻塞。
- 奇偶校验重传 :若启用校验位,可在检测到错误后请求重发关键状态包。
Linux环境下Python读取示例:
import serial
import time

ser = serial.Serial('/dev/ttyUSB0', 115200, timeout=1)
try:
    while True:
        if ser.in_waiting > 8:
            data = ser.read(6)  # Read X,Y,Z bytes
            ax = int.from_bytes(data[0:2], 'little', signed=True) / 16384.0
            ay = int.from_bytes(data[2:4], 'little', signed=True) / 16384.0
            az = int.from_bytes(data[4:6], 'little', signed=True) / 16384.0
            print(f"Accel: {ax:.3f}, {ay:.3f}, {az:.3f} g")
        time.sleep(0.01)
except KeyboardInterrupt:
    ser.close()
参数说明 :
- 比特率115200适用于大多数调试场景,过高易受抖动影响。
- 使用小端字节序解析16位补码数据,缩放因子由FSR(满量程范围)决定,如±2g对应16384 LSB/g。
-timeout=1防止无限等待,提升鲁棒性。
3.3 模拟输出通道设计要点
在某些实时控制系统中,用户可能希望直接获取连续的模拟电压信号而非数字采样结果。MM7260虽以内置ADC为主,但部分型号支持模拟输出引脚(如AXO、AYO、AZO),此时需设计专用缓冲与滤波电路。
3.3.1 轨至轨运放缓冲电路构建方法
由于传感器模拟输出驱动能力有限,不能直接连接ADC或多路负载,必须使用单位增益缓冲器隔离。
缓冲电路设计:
MM7260_AXO ---+--- Non-Inverting Input (+)
              |
              |     +----------+
              +-----| IN+      |
                    |  TLV3761 |----- Output to ADC
             GND ---| IN-      |
                    |          |
                    |  V+ = 3.3V
                    |  V- = GND
                    +----------+
                          |
                         === [0.1μF] --- GND
选用 TLV3761 等轨至轨CMOS运放的原因:
- 输入共模范围包含地和VCC,适应低电压输出。
- 偏置电流极低(1pA),减少负载效应。
- 带宽足够(5.5MHz),支持快速响应。
单位增益稳定性验证:
确保运放在单位增益下不自激振荡。可通过在输出端串联10Ω电阻 + 100pF电容构成补偿网络:
Buffer Output --- [10Ω] ---+--- To ADC
                            |
                           [100pF]
                            |
                           GND
此RC网络削弱高频反馈,提升相位裕度。
3.3.2 模拟带宽限制与抗混叠滤波器设计
为防止高于奈奎斯特频率的信号折叠进有用频带,必须在ADC前加入抗混叠滤波器(AAF)。
一阶RC低通滤波器设计:
截止频率 $ f_c = \frac{1}{2\pi RC} $
若目标采样率为1kHz,则 $ f_c \approx 400Hz $
选择 R = 1kΩ, C = 390nF → $ f_c ≈ 410Hz $
二阶巴特沃斯滤波器(推荐):
Vin ---+---[R1]---+---[R2]---+---> Vout
       |          |          |
      [C1]       [C2]       Load
       |          |          |
      GND        GND        GND
元件值选取($ f_c = 400Hz $):
- R1 = R2 = 1kΩ
- C1 = 470nF, C2 = 220nF (查表法调整)
传递函数具备平坦通带和-40dB/dec滚降特性,优于一阶滤波。
graph LR
    A[Analog Output from Sensor] --> B[Unit Gain Buffer]
    B --> C[Anti-Aliasing Filter (2nd Order LPF)]
    C --> D[SAR ADC Input]
    D --> E[Digital Signal Processor]
流程图含义 :清晰展示模拟信号从前端输出到数字化的完整路径,强调每级功能模块的作用。
综上,模拟输出通道的设计重点在于 信号完整性保持 与 频谱纯净度控制 。通过合理运用运放缓冲与滤波技术,可有效提升系统整体信噪比,满足精密测量需求。
4. 信号调理与系统级保护电路深度设计
在现代高精度传感系统中,仅依赖传感器芯片本身的性能已不足以满足复杂应用场景下的可靠性与稳定性需求。MM7260作为一款高性能三轴加速度传感器,其原始输出信号虽经内部ADC和DSP处理,但仍可能受到外部噪声、电源波动、温度漂移及电磁干扰等因素的影响。因此,在系统设计中引入完善的 信号调理电路 与 系统级保护机制 ,成为提升整体测量精度、增强鲁棒性与保障长期运行安全的关键环节。
本章将围绕MM7260的实际应用环境,深入探讨从模拟前端到系统边界之间的完整信号链优化路径。重点聚焦于有源滤波器设计、抗干扰布局策略、静电放电(ESD)防护、过流保护以及温度补偿等关键技术模块的协同集成方法。通过理论分析结合电路实现细节,构建一个具备高信噪比、强抗扰能力与多重安全保障的传感器前端子系统。
4.1 信号调理电路构建
信号调理是连接传感器输出与后续数据采集或微控制器输入之间的重要桥梁。对于MM7260这类输出为模拟电压或数字I²C/SPI信号的器件而言,合理的信号调理不仅能抑制带外噪声、消除直流偏移,还能有效防止混叠效应并提升动态范围利用率。尤其在工业振动监测、医疗可穿戴设备等对信号质量要求极高的场合,必须采用精密的有源滤波与高通耦合技术来确保数据真实性。
4.1.1 有源低通滤波器设计(二阶巴特沃斯拓扑)
在MM7260用于检测人体运动或机械振动的应用中,目标信号通常集中在0.5Hz至100Hz范围内。然而,由于PCB走线寄生电感、开关电源纹波或无线通信模块辐射,高频噪声(如MHz级RF干扰)可能叠加在有用信号上,导致采样失真甚至误触发。为此,需在模拟输出通道后级配置一个 二阶有源低通滤波器(LPF) ,以实现平滑的幅频响应与足够的衰减能力。
选用 巴特沃斯(Butterworth)拓扑结构 的原因在于其“最平坦通带”特性——即在截止频率前保持最大平坦增益,无波纹起伏,适合需要保真度高的传感器信号处理场景。
典型电路实现:
// 使用OPA320运算放大器构建Sallen-Key结构的二阶低通滤波器
// 截止频率 fc = 100 Hz, 增益 Av = 1 (单位增益缓冲)

R1 = R2 = 15.9 kΩ;
C1 = 100 nF;
C2 = 100 nF;

fc = 1 / (2 * π * sqrt(R1 * R2 * C1 * C2)) ≈ 100 Hz
电路原理图(Mermaid格式):
graph TD
    A[MM7260 Analog Output] --> B[R1: 15.9kΩ]
    B --> C[C1: 100nF to GND]
    B --> D[Non-Inverting Input of OPA320]
    D --> E[Feedback via R2: 15.9kΩ]
    E --> F[C2: 100nF to GND]
    D --> G[V+ Supply]
    H[GND] --> I[Inverting Input connected to Output]
    I --> J[Output → MCU ADC]
    K[Vcc] --> L[OPA320 V+ Pin]
    M[GND] --> N[OPA320 V- Pin]
参数说明与逻辑分析 :
R1,R2:电阻值选择15.9kΩ是为了匹配标准E96系列阻值,并配合100nF电容精确设定截止频率。C1,C2:使用NPO陶瓷电容以保证温度稳定性与低介电吸收。- 运放选型为 OPA320 ,因其具有低噪声(7nV/√Hz)、轨至轨输出、高CMRR(>100dB)特性,适用于精密模拟信号处理。
- Sallen-Key结构采用单位增益配置(反馈直接短接到输出),避免额外增益带来的非线性误差。
- 滤波器阶数为二阶,滚降速率为-40dB/decade,在200Hz处已有约-20dB衰减,能有效抑制高频噪声。
该滤波器不仅可防止ADC采样时发生混叠,还可在一定程度上抑制来自数字系统的串扰。例如,在蓝牙模块工作时产生的2.4GHz谐波下变频成分,若未加滤波极易进入ADC带宽造成误判。
此外,考虑到MM7260自身带宽可达1kHz以上,保留一定余量允许后期算法进行更精细的频域分析(如FFT振动特征提取)。因此,100Hz截止频率是一个兼顾实时性与抗噪性的折中选择。
4.1.2 高通滤波消除静态偏移的应用技巧
尽管MM7260出厂时已进行零g校准,但在不同安装姿态或温度变化下仍可能出现mV级别的输出偏移。这种静态偏移会占用ADC的有效动态范围,尤其当后端MCU使用12位ADC(参考电压3.3V)时,每LSB约为0.8mV,微小偏移即可导致多个码值偏差。
为解决此问题,常采用 交流耦合方式 ,即在信号路径中插入一个高通滤波器(HPF),滤除DC分量,仅保留加速度变化部分(AC信号)。
RC高通滤波器设计示例:
设期望的高通截止频率为 $ f_c = 0.1 \, \text{Hz} $,以便保留步态识别所需的超低频信息(典型步行频率约0.5~3Hz)。
f_c = \frac{1}{2\pi RC}
\Rightarrow R = \frac{1}{2\pi f_c C}
取 $ C = 10\mu F $(低泄漏钽电容),则:
R = \frac{1}{2\pi \times 0.1 \times 10 \times 10^{-6}} \approx 159 \, \text{k}\Omega
推荐使用160kΩ标准值电阻。
| 参数 | 数值 | 说明 |
|---|---|---|
| 截止频率 $ f_c $ | 0.1 Hz | 消除重力引起的恒定偏移 |
| 电容类型 | 固体钽电容或聚丙烯薄膜电容 | 防止漏电流影响偏置点 |
| 电阻精度 | ±1%金属膜电阻 | 减少时间常数误差 |
| 后级运放偏置电流 | <100pA | 推荐使用CMOS输入运放(如TLV3201) |
实际电路连接示意(表格化表达):
| 信号节点 | 元件连接 | 功能描述 |
|---|---|---|
| MM7260 OUT_X | →串联C1(10μF) | 隔离直流分量 |
| C1右侧端 | →R1(160kΩ)接地 | 构成HPF下半支路 |
| R1与C1交汇点 | →运放同相输入端 | 提供稳定偏置电平 |
| 运放供电 | Vref(如1.65V) | 设置虚拟地,防止信号削顶 |
代码块:MCU端软件补偿算法辅助实现
```c
// 初始化ADC读取并执行数字高通滤波
float alpha = 0.95; // 时间常数系数(对应τ≈20s)
float last_filtered = 0;
float last_raw = 0;float high_pass_filter(int raw_adc) {
float raw_voltage = raw_adc * 3.3 / 4095.0;
float filtered = alpha * (last_filtered + raw_voltage - last_raw);
last_filtered = filtered;
last_raw = raw_voltage;
return filtered;
}
```逐行解读与扩展说明 :
alpha = 0.95:决定高通的时间常数,越接近1,截止频率越低,适合缓慢变化信号。last_filtered:保存上一时刻的滤波输出,构成一阶IIR结构。raw_voltage:将ADC码值转换为实际电压,便于物理量映射。- 此算法可与硬件HPF协同工作,形成“双级去偏”,显著提高长期稳定性。
- 注意:该滤波会引入相位延迟,在实时控制应用中应评估其影响。
综上所述,合理组合 有源低通滤波 与 高通去偏 技术,可以在不牺牲灵敏度的前提下大幅提升信号纯净度。这对于实现毫米级振动检测或亚度级倾角测量尤为关键。
4.2 抗干扰与鲁棒性增强措施
随着电子系统集成度不断提高,传感器往往处于复杂的电磁环境中。MM7260虽具备良好的内置EMI抑制能力(如内部屏蔽层和差分检测结构),但若外围PCB设计不当,仍易受传导与辐射干扰影响,表现为输出跳变、通信中断或自检失败等问题。因此,必须从PCB物理布局层面实施系统性抗干扰设计。
4.2.1 PCB走线阻抗控制与地平面分割策略
高速或高精度模拟电路中,传输线效应不可忽视。MM7260若以SPI模式运行于10MHz时钟速率,则时钟周期仅为100ns,上升沿可能低于10ns,此时若走线长度超过$\lambda/10$(约3cm),就必须考虑阻抗匹配问题。
微带线阻抗计算公式(简化版):
Z_0 \approx \frac{87}{\sqrt{\varepsilon_r + 1.41}} \cdot \ln\left(\frac{5.98h}{0.8w + t}\right)
其中:
- $ Z_0 $:特征阻抗(目标50Ω)
- $ \varepsilon_r $:FR-4介电常数(约4.4)
- $ h $:介质厚度(1.6mm板厚,信号层距地层约0.2mm)
- $ w $:走线宽度
- $ t $:铜厚(1oz ≈ 35μm)
代入数值求解得:$ w \approx 0.3 \, \text{mm} $
故建议所有SPI时钟、数据线宽度控制在 0.3mm ,并紧邻完整的地平面布线。
地平面分割原则(Mermaid流程图):
flowchart TD
    A[Start: Power & Signal Classification] --> B{Analog or Digital?}
    B -->|Analog| C[Create AGND Plane under Sensor Area]
    B -->|Digital| D[Route DGND with Low Inductance Path]
    C --> E[Connect AGND to PGND at Single Point near LDO]
    D --> F[Avoid Crossing AGND and DGND]
    E --> G[Place Decoupling Caps between AGND and AVDD]
    F --> H[Use Split Gap if Mixed-Signal IC Present]
    G --> I[Final Check: No Loops in Ground Return Paths]
关键要点解析 :
- AGND(模拟地) 应独立铺设于传感器及其信号调理电路下方,避免数字回流电流穿越敏感区域。
- 单点连接 可防止地环路形成共模噪声。
- 所有去耦电容(如0.1μF X7R)应就近放置,回路面积小于5mm²。
- 若使用LGA封装MM7260,中心热焊盘须连接至AGND并通过多个过孔接入内层地平面。
4.2.2 电磁干扰(EMI)抑制与屏蔽层设计建议
在工业现场或车载环境中,MM7260可能暴露于强磁场或射频场中。实测表明,未经屏蔽的裸露传感器在靠近变频器时输出波动可达±5%满量程。
有效的EMI抑制手段包括:
| 方法 | 实现方式 | 效果评估 |
|---|---|---|
| 局部屏蔽罩 | 使用0.2mm不锈钢冲压盖,四周接地 | 衰减30dB @ 1GHz |
| 磁导率材料贴片 | 在PCB背面粘贴铁氧体薄片(如Murata BLM series) | 抑制近场磁耦合 |
| 差分信号传输 | 若支持LVDS输出,优先采用差分走线 | 提升共模抑制比(CMRR >60dB) |
| 编织屏蔽电缆 | 外部连接线使用双层屏蔽(铝箔+编织网) | 防止辐射耦合 |
附加电路设计:RC滤波+共模电感
c // 在I²C总线上增加EMI滤波 SDA/SCL线路串联: R_series = 22 Ω (thin-film resistor) C_to_ground = 10 pF (C0G/NP0) Optional: Common-mode choke (e.g., ADT1005)参数说明 :
- 串联电阻限制瞬态电流,减缓边沿陡度,降低辐射发射。
- 小电容滤除RF成分,但不宜过大以免影响通信上升时间。
- 共模电感能有效抑制共模噪声,特别适用于长线传输。
通过上述综合措施,可使MM7260在IEC 61000-4-3标准下的辐射抗扰度达到10V/m(80MHz~6GHz),满足工业级EMC要求。
4.3 系统级安全保护电路集成
任何高可靠性系统都必须考虑异常工况下的自我保护能力。MM7260虽工作于低电压(1.7~3.6V),但在恶劣环境中仍面临静电放电(ESD)、电源反接、浪涌冲击等风险。因此,需在电源与通信接口处部署多层次保护电路。
4.3.1 TVS二极管在ESD防护中的参数选取
人体模型(HBM)ESD事件可达±8kV,能量集中释放可能导致MM7260内部CMOS栅氧击穿。TVS(瞬态电压抑制)二极管是应对此类瞬态过压的核心元件。
关键选型参数表:
| 参数 | 推荐值 | 说明 |
|---|---|---|
| 反向关断电压 $ V_{RWM} $ | ≤3.6V | 必须高于正常工作电压 |
| 击穿电压 $ V_{BR} $ | 4.2V | 触发保护动作 |
| 箝位电压 $ V_C $ | <7V @ Ipp=5A | 决定被保护器件承受的最大电压 |
| 峰值脉冲功率 $ P_{PP} $ | ≥500W | 满足IEC61000-4-2 Level 4要求 |
| 封装 | SOD-882(低寄生电感) | 缩短响应时间至<1ns |
推荐型号: ESD5V3U1B (Infineon),专为低压高速接口设计。
TVS典型应用电路:
// 在AVDD引脚并联TVS
AVDD ---+--- MM7260 VDD
        |
       [TVS Cathode to AVDD, Anode to GND]
        |
       GND
动作过程分析 :
当ESD事件发生时,TVS在纳秒级内由高阻态转为低阻态,将瞬态电流导入地,从而将电压箝制在安全范围内。由于其极低的结电容(<1pF),不会影响电源稳定性。
4.3.2 自恢复保险丝与过流保护电路协同设计
在电池供电系统中,若MM7260因焊接短路或内部故障导致电流异常升高(如>50mA),可能引发热失控。为此,应在电源入口串联 PPTC(正温度系数热敏电阻) 。
设计实例:
| 项目 | 参数 |
|---|---|
| 正常工作电流 | 300μA(低功耗模式) |
| 最大持续电流 | 1mA |
| 选用PPTC型号 | Bel Fuse 0ZCM0016FF2C |
| 保持电流 $ I_H $ | 16mA |
| 跳闸时间 | <5s @ 50mA |
该PPTC在过流时电阻迅速上升至kΩ级,切断故障电流;待冷却后自动复位,无需人工干预。
协同保护逻辑流程图(Mermaid):
stateDiagram-v2
    [*] --> NormalOperation
    NormalOperation --> OverCurrent: 电流 > IH
    OverCurrent --> TrippedState: PTC电阻激增
    TrippedState --> CoolingPeriod: 切断负载
    CoolingPeriod --> NormalOperation: 温度下降,电阻恢复
优势对比传统熔断器 :
- 可重复使用,适合消费类电子产品。
- 与TVS配合,形成“过压+过流”双重保护。
- 安装于LDO输出端,不影响主电源效率。
4.4 温度补偿与非线性校准硬件支持
MM7260的灵敏度与零点会随温度变化而漂移,典型温漂系数为±0.05%/°C。在-40°C至+85°C范围内,可能导致±2.5%的测量误差。为实现工业级精度,必须引入外部温度补偿机制。
4.4.1 片外温度传感器融合设计方案
虽然MM7260内置温度传感器,但其主要用于自诊断而非高精度补偿。建议外接高精度数字温度传感器(如 TMP117 ,精度±0.1°C)进行联合标定。
数据融合流程:
# Python伪代码表示多传感器融合逻辑
def compensate_acceleration(raw_ax, temp_sensor):
    T_ref = 25      # 标定温度
    T_current = temp_sensor.read()
    dT = T_current - T_ref
    # 查表法获取温漂系数(来自实验标定)
    sensitivity_drift_per_deg = 0.0005  # 0.05%/°C
    offset_drift_per_deg = 0.5          # mg/°C
    compensated_ax = (raw_ax - offset_drift_per_deg * dT) / \
                     (1 + sensitivity_drift_per_deg * dT)
    return compensated_ax
逻辑分析 :
- 补偿分为两部分:零点偏移修正与增益温漂归一化。
- 温度传感器应紧贴MM7260封装安装,确保热耦合良好。
- 补偿参数需通过高低温箱实验获取,建立三维查找表(LUT)。
4.4.2 可编程增益放大器(PGA)在校准中的应用
为适应不同量程需求(如±2g用于人体活动,±8g用于冲击检测),可在模拟输出端加入 PGA (如LTC6915),实现硬件级增益调节。
配置示例:
| 增益设置(GPIO) | 实际增益 | 应用场景 |
|---|---|---|
| 000 | 1 | ±8g全量程 |
| 010 | 2 | ±4g中等灵敏度 |
| 110 | 8 | ±1g超高分辨率 |
通过MCU控制PGA增益,可在不改变ADC参考电压的情况下灵活调整系统动态范围,极大提升适应性。
总结性观点 :
信号调理与系统保护并非孤立功能模块,而是贯穿整个传感器前端设计的核心思想。只有将滤波、抗扰、保护与校准有机结合,才能充分发挥MM7260的潜力,打造出真正可靠、精准、耐用的智能感知系统。
5. MM7260综合应用与完整硬件系统实战
5.1 运动状态检测系统构建
在可穿戴设备和工业健康监测系统中,基于MM7260加速度传感器的运动状态检测系统具有广泛的应用前景。该系统通过采集三轴加速度数据,实现对人体步态识别、姿态变换及设备振动状态的实时监控。
5.1.1 步态识别算法前端信号采集电路实现
为支持高精度步态识别,需设计低噪声、高保真的信号采集前端。MM7260通过I²C接口输出16位数字加速度数据,采样率可配置为50Hz~1.6kHz,适用于步行频率(1–3Hz)的捕捉。前端电路设计如下:
// 示例:STM32 HAL库初始化I²C通信
I2C_HandleTypeDef hi2c1;

void MX_I2C1_Init(void) {
    hi2c1.Instance             = I2C1;
    hi2c1.Init.ClockSpeed      = 400000;        // Fast Mode (400kHz)
    hi2c1.Init.DutyCycle       = I2C_DUTYCYCLE_2;
    hi2c1.Init.OwnAddress1     = 0;
    hi2c1.Init.AddressingMode  = I2C_ADDRESSINGMODE_7BIT;
    hi2c1.Init.DualAddressMode = I2C_DUALADDRESS_DISABLE;
    hi2c1.Init.GeneralCallMode = I2C_GENERALCALL_DISABLE;
    hi2c1.Init.NoStretchMode   = I2C_NOSTRETCH_DISABLE;
    if (HAL_I2C_Init(&hi2c1) != HAL_OK) {
        Error_Handler();
    }
}
代码说明 :
- 配置I²C总线运行于400kHz快速模式,满足MM7260的通信需求。
- 使用上拉电阻(典型值4.7kΩ)确保SCL/SDA信号完整性。
- 地线布局采用星型连接,减少共模干扰。
传感器输出数据通过DMA方式连续读取,并送入嵌入式处理器进行时域分析(如峰值检测)或频域FFT处理,用于提取步频特征。
5.1.2 倾角测量中重力分量提取的硬件预处理
倾角测量依赖于静态重力在三轴上的投影。利用公式:
\theta_x = \arctan\left(\frac{a_y}{\sqrt{a_x^2 + a_z^2}}\right), \quad
\theta_y = \arctan\left(\frac{a_x}{\sqrt{a_y^2 + a_z^2}}\right)
其中 $ a_x, a_y, a_z $ 为各轴加速度值(单位g)。为提高计算精度,需对原始信号进行以下硬件级预处理:
- 使用二阶巴特沃斯低通滤波器(截止频率5Hz),抑制高频振动噪声。
- 在模拟输出版本中,配置轨至轨运放(如OPA333)作为缓冲器,驱动ADC输入。
| 参数 | 数值 | 说明 |
|---|---|---|
| 滤波器类型 | 二阶巴特沃斯 | 平坦通带响应 |
| 截止频率 | 5 Hz | 匹配人体运动频带 |
| 运放型号 | OPA333 | 微功耗、零漂移 |
| 供电电压 | 3.3 V | 与MCU电平兼容 |
| 共模抑制比 | >100 dB | 抑制电源纹波干扰 |
此预处理链显著提升倾角测量稳定性,在±0.5°范围内实现高重复性。
5.2 姿态识别与振动监测应用案例
5.2.1 振动频谱分析前端模拟链路搭建
在电机轴承故障预警系统中,MM7260用于采集宽频振动信号(10–500Hz)。由于数字输出版本受限于ADC采样率,推荐使用其模拟输出引脚(AXOUT/AYOUT/AZOUT)接入外部高速ADC(如ADS8686,16-bit, 500ksps)。
前端模拟链路结构如下:
graph LR
    A[MM7260 Analog Output] --> B[2nd Order Butterworth LPF f_c=500Hz]
    B --> C[Programmable Gain Amplifier PGA112 x1~100]
    C --> D[ADS8686 ADC Input]
    D --> E[FPGA or DSP for FFT Processing]
关键参数设置 :
- 抗混叠滤波器:Sallen-Key拓扑,R=10kΩ, C=100nF → fc ≈ 503Hz
- PGA增益动态调整:根据振动幅值自动切换增益档位,防止ADC饱和
- 参考电压:2.5V基准源(REF5025),温漂<10ppm/℃
该链路支持高达400Hz的有效频谱分析,信噪比(SNR)优于90dB。
5.2.2 多传感器融合布局中的电气隔离设计
当MM7260与陀螺仪(如ITG-3200)、磁力计(AK8963)组成IMU模块时,应采取电气隔离措施避免串扰。具体做法包括:
- 各传感器独立LDO供电(如TPS7A4700低噪声LDO)
- PCB布设独立电源岛,使用磁珠进行电源域隔离
- 数字通信走线正交布局,避免平行长距离布线
- 所有敏感信号线距地平面≤2层间距,控制特征阻抗为50Ω
此外,建议将MM7260放置于PCB几何中心,减少旋转运动引起的杠杆误差,提升融合算法精度。
5.3 完整电路原理图设计全流程
5.3.1 原理图符号与封装一致性检查规范
在Altium Designer中完成MM7260(LGA-14封装)原理图设计时,必须执行以下检查流程:
- 创建统一元件库,确保Symbol Pin Name与Datasheet一致
- 设置Footprint关联:
LGA-14_3x3mm_P0.5mm - 使用“Compile PCB Project”功能检测Unconnected Pins
- 启用ERC(Electrical Rule Check)规则集:
- 禁止未连接电源引脚(VDD, VDDIO)
- 强制所有NC引脚保持悬空且不接网络
5.3.2 关键网络标注与设计规则约束设置
定义关键网络并施加特殊规则:
| 网络名 | 类型 | 设计约束 |
|---|---|---|
VDD_3V3 | 电源 | 宽度 ≥ 0.3mm,铺铜连接 |
SDA/I2C | 高速数字 | 长度 ≤ 50mm,禁止过孔超过2个 |
AXOUT | 模拟小信号 | 与其他信号间距 ≥ 0.5mm |
GND | 接地 | 多点连接到底层地平面 |
在PCB Rules and Constraints Editor中创建“High Speed”差分类别,启用长度匹配规则(±10mil),保障I²C时序裕量。
5.4 PCB布局布线最佳实践
5.4.1 高密度引脚封装(LGA/QFN)布线策略
MM7260采用LGA封装,底部中央为热焊盘(Exposed Pad)。推荐扇出策略如下:
- 外围引脚采用“dog-bone”结构直接连接至顶层走线
- 内部信号引脚优先使用盲孔(via-in-pad)技术穿越到底层
- 扇出通道宽度0.1mm,间距0.1mm,适配HDI工艺
5.4.2 接地热焊盘处理与散热通孔阵列设计
热焊盘必须通过至少6个直径0.3mm的镀银通孔连接至内层GND平面,排列成3×2阵列,位于焊盘中心区域。通孔间距0.6mm,顶部开窗与焊盘同尺寸,确保回流焊时气体逸出。
5.4.3 三层板堆叠结构在高频信号完整性中的优化应用
针对高动态响应场景,推荐使用以下三层PCB堆叠:
| 层序 | 材料 | 功能 |
|---|---|---|
| L1(Top) | Signal | 器件布局、短距离高速走线 |
| L2(Mid) | Plane | 完整地平面(Solid GND) |
| L3(Bottom) | Signal/Power | 电源走线与低速控制线 |
该结构提供良好的返回路径,降低环路电感,显著改善I²C信号眼图质量,在200kHz以上仍能保持清晰边沿。
简介:加速度传感器MM7260广泛应用于运动检测、振动分析和姿态传感等领域,可测量三轴线性加速度。本文详细解析其核心电路结构,涵盖传感器芯片、电源管理、接口通信、信号调理及保护电路等关键部分。结合提供的电路图、PCB布局和应用代码,帮助开发者深入理解MM7260的系统集成方法,优化增益、滤波参数并提升测量精度,适用于工业控制、消费电子等实际场景。
更多推荐


 17
 0
- 0


 已为社区贡献7条内容

所有评论(0)