
无刷直流电机控制策略:六步换向与霍尔传感器提前导通

简介:本文详细探讨了无刷直流电机(BLDC)的控制策略,特别是六步换向法和霍尔传感器的应用。文章首先解释了BLDC电机的工作原理和六步换向法的基本步骤,然后讨论了霍尔传感器在电机运行状态检测中的作用以及提前导通技术如何提高电机效率。此外,文章还分析了相关源代码文件,讨论了读取霍尔传感器数据、提前导通阈值设定、错误处理和中断服务程序的重要性。
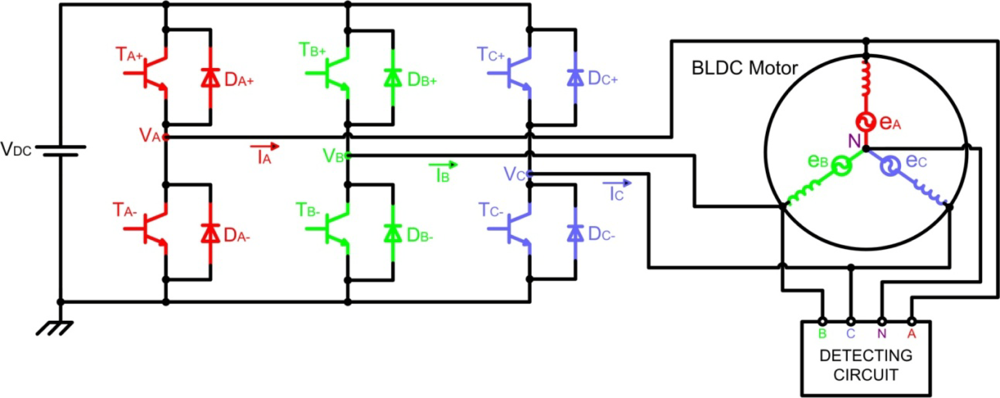
1. BLDC电机工作原理
BLDC电机,也被称为无刷直流电机,由于其高效率、高转矩、长寿命和低维护成本,在现代电子设备中得到广泛应用。本章将探讨BLDC电机的基本工作原理,为理解后续章节内容打下坚实基础。
1.1 电机基础与结构组成
BLDC电机由定子、转子和控制电路三部分组成。定子由多个线圈绕组构成,转子由永久磁铁或绕组构成。电机的关键特性之一是其转子位置的监测和控制系统。
1.2 工作机制与电磁转换
BLDC电机的工作依赖于电子换向器来实现电磁转换。当电流流经定子绕组时,会在定子和转子间产生磁场,这种磁场相互作用导致转子转动。通过适时地切换绕组电流,转子可以保持连续转动。
1.3 电子控制器与驱动方式
BLDC电机的电子控制器负责实现精确的换向时序,使电机产生连续的旋转动作。控制器会根据霍尔传感器或其他位置传感器的反馈信号来调节电流的方向,以驱动电机。
了解BLDC电机的这些基础知识将有助于深入探索之后的控制策略和技术优化方法。接下来的章节中,我们将详细讨论六步换向法,这是控制BLDC电机的一种关键方法,能够让电机达到最优的运行效率。
2. 六步换向法实施步骤
2.1 六步换向法的理论基础
2.1.1 换向法的定义和原理
六步换向法,是针对无刷直流电机(BLDC)的一种常见控制技术,它通过六步切换来实现电机绕组中电流的顺序流动,从而产生连续的旋转扭矩。在BLDC电机中,通常有三相绕组,六步换向法通过控制这些绕组中电流的方向来推动电机转子旋转。
实现六步换向的基本原理是基于导通顺序的控制。BLDC电机的转子一般由永久磁铁构成,而定子则由三相对称绕组组成。通过逆变器的六个功率晶体管(六个开关)切换六个状态,控制绕组电流的方向和大小,从而达到控制电机旋转的目的。
2.1.2 六步换向法的优势与应用场景
六步换向法相较于其他换向方式具有结构简单、控制可靠、成本较低的优点。该方法在控制算法上容易实现,对驱动电路的硬件要求不高,能够适用于大多数小型和中型的无刷直流电机。
优势在于它提供了一种高效、低成本的方式来实现电机的精确控制,广泛应用于电动自行车、家用电器、办公设备以及工业控制系统中。例如,它可以在无人机的电机控制中实现平稳的悬停和精确的控制响应。
2.2 六步换向法的具体实施步骤
2.2.1 换向步骤的详细解析
六步换向法的实施可以分解为六个基本步骤,每个步骤对应电机的一种状态,如下所示:
- 导通阶段1(U+ V- W-):导通上桥U相和下桥V、W相,电流流过U相至V、W相。
- 导通阶段2(V+ U- W-):导通上桥V相和下桥U、W相,电流流过V相至U、W相。
- 导通阶段3(W+ U- V-):导通上桥W相和下桥U、V相,电流流过W相至U、V相。
- 导通阶段4(U+ W- V-):导通上桥U相和下桥W、V相,电流流过U相至W、V相。
- 导通阶段5(V+ W- U-):导通上桥V相和下桥W、U相,电流流过V相至W、U相。
- 导通阶段6(W+ V- U-):导通上桥W相和下桥V、U相,电流流过W相至V、U相。
2.2.2 换向过程中需要注意的问题
在执行六步换向的过程中,需考虑以下几个关键问题:
- 同步控制:确保换向时刻与转子位置同步,避免出现转矩脉动和反向电流。
- 过流保护:在换向时刻,电机绕组间的电阻差异可能导致瞬间电流过大,需设置过流保护机制。
- 硬件选择:应选择合适的功率开关器件,确保其在快速切换状态时的可靠性和耐久性。
- 热管理:快速切换会产生热量,必须确保电机和驱动电路具备良好的散热设计。
2.3 六步换向法的实践应用
2.3.1 实际电路的搭建与调试
在搭建实际的六步换向电路时,首先需要准备BLDC电机、控制器、驱动器以及必要的电源和测量设备。搭建步骤包括:
- 连接电机三相绕组至驱动器的输出端。
- 将控制器的PWM输出连接至驱动器的控制输入端。
- 为控制器和驱动器提供适当的电源。
- 使用电子调试器,设置PWM频率和占空比,开始逐步调节直到获得期望的电机转速和扭矩。
调试过程中,需要监控电机运行状态,测量绕组电流,确保电流变化符合设计预期。需要注意检查是否存在过热和异常声响,这些可能是电路故障的前兆。
2.3.2 六步换向法在不同BLDC电机中的应用效果分析
六步换向法在不同的BLDC电机中应用时,由于电机的额定电压、转矩、转速等参数不同,因此在实施时可能需要进行适当的调整。分析不同电机的应用效果,应考虑如下几个方面:
- 功率匹配:确保驱动器能够输出满足电机功率要求的电流和电压。
- 转速匹配:根据电机的设计转速调整PWM频率,以获得最佳运行效果。
- 热管理:评估不同电机在连续运行状态下的发热情况,对散热系统进行必要的优化。
- 效率优化:对电路设计进行优化,以提高整体的能效比,减少能耗。
通过在不同电机上的应用效果对比,可以总结出最适合的控制参数和调校方法,为后续的应用提供理论和实践依据。
3. 霍尔效应传感器的作用与应用
3.1 霍尔效应传感器的理论基础
3.1.1 霍尔效应的原理和特点
霍尔效应是由美国物理学家埃德温·赫伯特·霍尔于1879年发现的一种物理现象。当电流通过一个置于磁场中的导体或半导体材料时,如果磁场垂直于电流方向,则载流子会在磁场力的作用下,向导体的一侧移动,从而在导体的两侧产生一个电势差,即霍尔电压。这个效应被称为霍尔效应。
霍尔效应传感器的核心工作原理即是霍尔效应。这种传感器通常由半导体材料制成,并具有以下特点:
- 高灵敏度:霍尔传感器可以检测到微弱的磁场变化。
- 非接触式:传感器在检测磁场时无需与被测物体直接接触。
- 快速响应:霍尔传感器对磁场变化的响应速度极快。
- 高分辨率:能够分辨出细微的磁场变化。
3.1.2 霍尔传感器在BLDC电机中的作用
在无刷直流电机(BLDC)中,霍尔传感器的作用至关重要。它们主要用于检测转子的位置,实现精确的电子换向。以下是霍尔传感器在BLDC电机中的几个主要作用:
- 提供转子位置信息:霍尔传感器可以检测转子磁场的变化,并产生与转子位置相对应的信号。
- 实现精确控制:利用霍尔信号,控制器能够精确控制绕组的通电时机,优化电机的性能。
- 保证运行稳定性:霍尔传感器提供必要的反馈信号,帮助维持电机的稳定运行。
- 降低系统复杂性:霍尔传感器简化了电机的驱动电路设计,减少了其他感应器的需要。
3.2 霍尔效应传感器的实际应用
3.2.1 霍尔传感器在六步换向中的应用流程
霍尔传感器在六步换向法中的应用主要遵循以下流程:
1. 初始化 : 系统上电后,控制器初始化,霍尔传感器准备开始工作。
2. 检测磁场 : 当BLDC电机的转子旋转时,其内置的永久磁铁通过霍尔传感器时改变其周围的磁场。
3. 信号输出 : 霍尔传感器检测到磁场变化,输出相应的霍尔信号(通常是数字逻辑电平)。
4. 换向控制 : 控制器根据霍尔信号判断转子位置,并进行相应的换向操作。
5. 电流控制 : 通过控制功率电子器件(如MOSFET或IGBT),使电流按照预设的顺序流入电机的绕组。
6. 持续监控 : 霍尔传感器持续监控磁场的变化并输出信号,控制器不断调整换向逻辑以跟踪转子位置。
3.2.2 霍尔传感器故障诊断与维护
霍尔传感器在长期使用过程中可能会因为各种原因发生故障,以下是一些常见的故障诊断与维护方法:
- 信号丢失 : 如果霍尔传感器不输出信号或信号丢失,可能是因为传感器损坏、连接线断裂或接口氧化。
- 信号错误 : 如果输出的霍尔信号不准确,可能是由于电机内部机械故障、磁铁退磁或传感器位置不正确。
- 信号抖动 : 信号不稳定或有抖动通常是因为传感器受到电磁干扰或电气噪声的影响。
- 维护建议 : 定期检查连接线和传感器安装位置,确保传感器工作环境的清洁和无干扰。若传感器损坏,需要及时更换。
3.3 霍尔传感器数据处理与分析
3.3.1 霍尔信号的采集与处理技术
为了确保BLDC电机稳定运行,霍尔信号的采集与处理技术至关重要。以下是几个关键步骤:
1. 信号采集 : 首先,通过模拟或数字电路采集霍尔传感器输出的信号。模拟信号可能需要经过模数转换器(ADC)转换为数字信号。
2. 信号滤波 : 由于电磁干扰和电机本身产生的噪声,信号需要通过数字滤波器处理,如低通、带通或中值滤波等。
3. 信号解码 : 为了得到转子的确切位置,需要对滤波后的信号进行解码。这可能涉及到查找表、定时器或专用的霍尔解码芯片。
4. 信号同步 : 控制器需要同步处理霍尔信号,以便在正确的时间点进行换向。这通常通过中断服务程序实现。
3.3.2 霍尔信号分析在BLDC电机性能优化中的应用
霍尔信号不仅用于基本的换向控制,也可以用于电机性能的优化:
- 转速控制 : 根据霍尔信号的频率,可以计算电机的转速,并据此调整PWM占空比,实现精准的转速控制。
- 启动优化 : 在启动阶段,可以利用霍尔信号快速达到同步速度,从而提高启动效率和响应速度。
- 故障预测 : 分析霍尔信号的变化模式,可以预判电机可能出现的性能下降,提前进行维护和调整。
- 能效管理 : 结合霍尔信号和电流传感器的数据,可以优化电机的能量使用,提高能效。
通过以上章节的详细分析,我们可以看出霍尔效应传感器在BLDC电机中的应用是极其重要和多功能的。下一章,我们将讨论提前导通技术的概念与实施。
4. 提前导通技术的概念与实施
4.1 提前导通技术的理论基础
4.1.1 提前导通技术的定义和原理
提前导通技术是指在电机控制中,通过预先打开下一个阶段的功率器件,以达到平滑电流过渡和减少转矩波动的一种技术。它基于对电机运行过程中电枢反应的深入理解,通过精确控制导通时机,来实现电机平稳运行。提前导通技术可以有效减少由于换相引起的电流尖峰,从而降低电磁噪声,提高电机的整体效率。
4.1.2 提前导通技术的优势分析
在BLDC电机中,提前导通技术的优势主要体现在以下几个方面:
1. 电流平滑:提前导通技术通过提前打开下一个导通阶段的功率器件,使得电流能够在换相点平滑过渡,减少了电流波动,从而提高了电机的运行平稳性。
2. 噪音减少:由于电流变化的平缓,电磁噪声和振动也随之降低,这在对噪音有严格要求的场合尤为重要。
3. 效率提升:电流的平滑过渡意味着电机运行的效率得到了提升,减少了能量损失。
4. 运行寿命延长:提前导通技术通过减少电流尖峰,对电机的功率器件和绕组有保护作用,从而延长了电机的使用寿命。
4.2 提前导通技术的实施方法
4.2.1 提前导通技术的参数设置与调整
提前导通技术的实施首先需要确定合理的提前导通角度,这通常依赖于电机的设计参数和实际运行状态。一般通过以下步骤进行设置和调整:
1. 电机参数分析:分析电机的结构参数,如电感、电阻等,以及工作电压和负载情况。
2. 试验测试:进行试验测试,根据试验结果确定最佳的提前导通角度。
3. 参数微调:在实际运行过程中,根据电机运行的声音、温度、效率等指标,微调提前导通角度。
4.2.2 提前导通技术与电机效率提升的关系
提前导通技术对电机效率提升的影响可以通过以下几点来理解:
1. 减少反电动势:合理的提前导通有助于减少因反电动势造成的能量损失。
2. 改善电流波形:提前导通技术使得电流波形更加接近正弦波,有助于减少谐波损耗。
3. 提高功率因数:提前导通技术可使电机功率因数得到提高,从而提高系统整体的电能利用率。
4.3 提前导通技术在BLDC电机中的应用实例
4.3.1 应用提前导通技术的实验设计与结果分析
实验设计应包括以下几个步骤:
1. 实验目的:明确实验旨在验证提前导通技术在提升电机效率、降低噪音等方面的实际效果。
2. 实验设备:准备实验所需的BLDC电机、控制器、电流和电压传感器等。
3. 实验过程:详细记录实验过程中的关键数据,如电机负载、电流和电压波形、噪音水平等。
4. 结果分析:对比实验前后电机的性能差异,分析提前导通技术的实际效果。
4.3.2 提前导通技术在实际生产中的应用案例
在实际生产中,提前导通技术的应用案例通常涉及对电机控制系统的设计和优化。以下是部分应用案例分析:
1. 家用电器:在洗衣机、空调等家用电器中,提前导通技术可以有效降低电机在低速运行时的噪音,提升用户体验。
2. 工业设备:在工业领域的风机、水泵等设备中,提前导通技术能够提高电机的效率,降低运行成本。
3. 电动汽车:在电动汽车的驱动电机中,提前导通技术有助于提升电机的响应速度和效率,增强整车性能。
提前导通技术在BLDC电机中的应用,通过实验验证和实际案例分析,显示出其对于提升电机性能、降低噪音和提高效率的重要作用。这一技术的普及和应用将会为电机控制领域带来更多的创新和发展机会。
5. 控制器中断服务程序分析
5.1 中断服务程序的作用与原理
5.1.1 中断的概念和分类
中断是计算机系统中一种重要的机制,它允许外部事件打断处理器当前执行的程序流程,转而执行一个特定的处理程序,这个处理程序就是中断服务程序(Interrupt Service Routine,ISR)。在BLDC电机控制中,中断被用来响应外部事件,如定时器溢出、外部信号变化等,以实现对电机状态的即时处理和控制。
中断可以按照来源被分为两大类:硬件中断和软件中断。硬件中断由硬件设备产生,如外部设备、定时器等;软件中断则通常由程序执行期间的特定指令产生,例如操作系统中的一些系统调用。
5.1.2 中断服务程序在BLDC电机控制中的作用
在BLDC电机控制中,中断服务程序负责处理如转子位置变化、转速控制和故障检测等关键任务。例如,当电机的霍尔传感器检测到转子位置变化时,将产生一个中断信号。CPU响应中断,立即切换到相应的中断服务程序,对电机进行适时的速度调节或方向控制。中断服务程序的执行速度和效率直接影响到BLDC电机的响应时间和整体性能。
5.2 中断服务程序的编写与优化
5.2.1 中断服务程序的基本结构和编写要点
编写中断服务程序时,首先需要明确中断向量表,这是中断服务程序的地址索引。在嵌入式系统中,中断服务程序的基本结构通常包括以下几个部分:
- 中断使能,以允许中断发生。
- 保存当前CPU的上下文信息,确保中断返回后程序可以继续执行。
- 中断处理逻辑,这是程序的核心部分,处理中断事件。
- 恢复CPU上下文信息。
- 发出中断结束信号,让CPU知道中断处理完毕。
编写要点包括:
- 代码应尽量短小精悍,以减少中断服务程序执行的时间。
- 使用原子操作或开关中断来保护共享资源,避免数据竞争。
- 尽量避免在中断服务程序中执行复杂的运算和长时间的I/O操作。
- 使用中断优先级和中断嵌套来处理不同类型的中断。
下面是一个简单的中断服务程序代码示例,其中包含了上述要点:
// 中断服务程序示例
void timer_interrupt_handler(void) {
    // 保存上下文
    save_context();

    // 中断处理逻辑
    process_timer_interrupt();

    // 恢复上下文
    restore_context();

    // 发出中断结束信号
    end_interrupt();
}
5.2.2 中断响应时间的优化和调试技巧
中断响应时间是指从中断发生到中断服务程序开始执行的时间。优化中断响应时间可以提高系统的实时性和可靠性。优化措施包括:
- 优化中断向量表,减少中断分派时间。
- 精简中断处理程序,减少执行代码量。
- 使用快速中断请求(FIQ)来处理最紧急的任务。
- 对中断服务程序进行性能分析,找出瓶颈并针对性优化。
调试中断服务程序时,可以使用逻辑分析仪或示波器观察中断信号。同时,可以使用仿真器单步跟踪中断响应和处理过程,检查寄存器和变量的状态。对于复杂的嵌入式系统,还可以使用专业调试软件,例如JTAG调试器,来深入分析。
5.3 中断服务程序的调试与排错
5.3.1 中断程序常见问题分析
在中断服务程序的调试过程中,常见问题包括:
- 中断服务程序运行时间过长,导致中断响应延迟。
- 中断嵌套处理不当,引起中断服务程序执行顺序错误。
- 中断优先级配置不合理,影响关键中断的及时处理。
- 共享资源访问冲突,导致数据不一致或系统不稳定。
5.3.2 中断响应异常的诊断与解决方法
遇到中断响应异常时,可以采取以下方法进行诊断和解决:
- 日志记录 :在中断服务程序中加入日志打印,记录中断发生的时间、中断号和处理状态,帮助追踪问题。
- 性能监控 :通过性能分析工具监控中断响应时间和中断服务程序的执行时间,判断是否存在性能瓶颈。
- 代码审查 :审查中断服务程序的代码逻辑,查找可能的错误和逻辑问题。
- 资源锁定 :确保在中断服务程序中正确使用锁机制,避免并发访问共享资源时的竞争条件。
- 优先级调整 :重新评估和调整中断优先级,确保关键中断能够被优先处理。
通过上述方法,可以有效地识别和解决中断服务程序中出现的问题,提高系统的稳定性和响应速度。
6. 源代码文件分析
源代码文件是软件开发过程中的基石,它包含了所有实现软件功能的详细指令和逻辑。在BLDC电机控制系统中,源代码文件不仅控制电机的运行,还可能涉及到性能优化、故障诊断、用户接口等多方面功能。深入分析源代码文件,可以帮助开发者更好地理解和维护系统,同时为性能提升提供可能的途径。
6.1 源代码文件的结构解析
6.1.1 源代码文件的组织和层次结构
源代码文件的组织结构通常以模块化的方式来划分,每个模块或文件负责系统的特定部分。例如,在BLDC电机控制系统中,源代码可能被分为以下几个主要部分:
- 主控制模块 :负责整个系统的运行流程控制。
- 电机驱动模块 :负责BLDC电机的六步换向控制算法。
- 传感器数据处理模块 :负责采集霍尔传感器的数据并进行处理。
- 用户接口模块 :负责提供用户操作界面和参数设置。
在源代码文件中,这些模块通常以不同的文件或函数库来实现,有助于提高代码的可读性和可维护性。
6.1.2 关键代码段的功能与设计思路
关键代码段是源代码中的精华部分,通常体现了软件的设计思路和实现逻辑。例如,六步换向控制算法的关键代码可能如下:
void bldc_move_step() {
    static int step = 0;
    // 根据当前步进位置和霍尔传感器状态调整PWM信号
    switch(step) {
        case 0: adjust_pwm(HIGH, MEDIUM, LOW); break;
        case 1: adjust_pwm(MEDIUM, HIGH, LOW); break;
        // ... 其他步进状态处理 ...
    }
    // 更新步进状态
    step = (step + 1) % 6;
}
上述代码段展示了如何通过一个简单的状态机来控制六步换向算法。设计思路是通过一个静态变量 step 来跟踪当前的步进状态,并在每次调用时更新这个状态。每个 case 对应一个特定的步进状态,并执行相应的PWM信号调整。
6.2 关键算法的实现与优化
6.2.1 算法在源代码中的具体实现
在源代码中,关键算法的实现往往需要精雕细琢。以提前导通技术为例,其核心是在适当的时机提前触发换向,以减少换向期间的电流波动,提升电机效率。代码实现可能如下:
void pre_conduction_optimization() {
    // 获取当前转子位置和预期位置
    int current_pos = get_rotor_position();
    int expected_pos = get_expected_position();
    // 计算提前量
    int pre_conduction_angle = calculate_pre_conduction_angle(expected_pos, current_pos);
    // 应用提前导通角度调整PWM
    adjust_pwm_pre_conduction(pre_conduction_angle);
}
上述代码展示了提前导通技术如何通过计算提前角度,并调整PWM来实现。
6.2.2 算法效率优化的方法与实践
算法效率优化通常涉及代码层面的细微调整。这些调整可能包括减少不必要的计算,使用更高效的数据结构,或者并行处理某些任务。针对上述提前导通技术的实现,优化方法可能包括:
- 代码剖析 :使用分析工具来找出瓶颈。
- 循环展开 :减少循环开销。
- 内联函数 :减少函数调用的开销。
6.3 源代码文件的维护与升级
6.3.1 代码维护的策略与实践
源代码文件的维护需要遵循一定的策略,以确保代码的稳定性和可扩展性。实践中,可以采取如下措施:
- 代码重构 :定期对代码进行重构,提高代码质量。
- 模块化 :确保代码易于理解和修改。
- 代码审查 :定期进行代码审查,发现并解决潜在问题。
6.3.2 版本控制在源代码升级中的应用
版本控制系统如Git,是现代软件开发不可或缺的工具。它可以帮助开发者追踪代码变更历史,协作开发,以及在出现问题时回滚到之前的版本。使用版本控制工具的实践可能包括:
- 分支管理 :使用分支进行新特性的开发,合并前确保稳定。
- 提交日志 :合理编写提交信息,以追踪代码变更详情。
- 标签管理 :为发布版本打上标签,方便管理和回溯。
通过维护和升级源代码文件,软件系统可以持续进步,响应新的需求和挑战。在此过程中,持续学习和实践最新技术对于IT专业人士至关重要。
简介:本文详细探讨了无刷直流电机(BLDC)的控制策略,特别是六步换向法和霍尔传感器的应用。文章首先解释了BLDC电机的工作原理和六步换向法的基本步骤,然后讨论了霍尔传感器在电机运行状态检测中的作用以及提前导通技术如何提高电机效率。此外,文章还分析了相关源代码文件,讨论了读取霍尔传感器数据、提前导通阈值设定、错误处理和中断服务程序的重要性。
更多推荐

 22
 0
- 0


 已为社区贡献11条内容

所有评论(0)