
树莓派机械臂控制界面
·
控制包括五个舵机的机械臂
import sys
from PyQt5.QtWidgets import QApplication, QWidget, QVBoxLayout, QPushButton, QLineEdit
import socket

class RobotControlClient(QWidget):
    def __init__(self):
        super().__init__()
        self.init_ui()

    def init_ui(self):
        self.setWindowTitle('机器人控制客户端')

        layout = QVBoxLayout()

        # 添加输入服务器IP地址的行
        self.ip_edit = QLineEdit()
        self.ip_edit.setPlaceholderText("服务器IP地址")
        layout.addWidget(self.ip_edit)

        # 添加输入服务器端口号的行
        self.port_edit = QLineEdit()
        self.port_edit.setPlaceholderText("服务器端口号")
        layout.addWidget(self.port_edit)

        commands = ["Stop", "Forward", "Backward", "TurnLeft", "TurnRight", "Up", "Down", "Left", "Right"]
        for command in commands:
            button = QPushButton(command)
            button.clicked.connect(lambda _, cmd=command: self.send_command(cmd))
            layout.addWidget(button)

        self.setLayout(layout)

    def send_command(self, command):
        server_ip = self.ip_edit.text()
        server_port = int(self.port_edit.text())
        server_address = (server_ip, server_port)

        with socket.socket(socket.AF_INET, socket.SOCK_DGRAM) as s:
            s.sendto(command.encode('utf-8'), server_address)
            response, _ = s.recvfrom(1024)
            print(response.decode('utf-8'))

if __name__ == '__main__':
    app = QApplication(sys.argv)
    client = RobotControlClient()
    client.show()
    sys.exit(app.exec_())
效果图如下: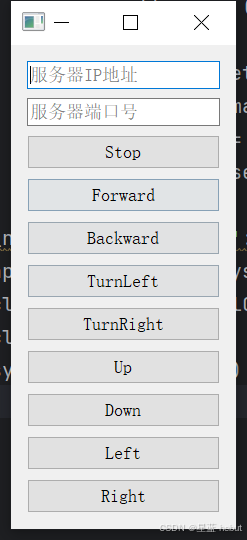
其中两个命令为一组,控制一个舵机
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)