
树莓派4B打开摄像头
·
为啥先学如何获取树莓派4b实时温度的指令呢,我觉得风扇叫那么响,还是获取一下树莓派4b实时温度比较安心,毕竟温度一旦压不住,还可以及时关机,防止树莓派变砖。
获取树莓派4b实时温度的指令:
cd /sys/class/thermal/thermal_zone0
打印温度:
cat temp
返回值:/1000即为当前温度值。
查询完温度后记得返回目录
cd ~
不然不方便后续操作。
打开摄像头的操作 :
sudo apt-get install cheese
#安装摄像头cheese
cheese
#启动cheese工具
如果一切顺利,就可以成功打开摄像头了。
roscore
#如果启动顺利,会出现started core service [/rosout]
#根据安装的cam版本选择
#检测电脑是安装了cam_usb还是安装uvc_cam
lsusb#步骤一:查看摄像头ID信息
#步骤二:打开网址:http://www.ideasonboard.org/uvc/
#查看里面是否有与自己摄像头匹配的ID号。
roslaunch uvc_cam uvc_cam-test.launch#安装的是uvc_cam
roslaunch usb_cam usb_cam-test.launch#安装cam_usb
roslaunch uvc_cam uvc_cam-test.launch
如果你的出现类似下面的Usage is <1GB报错,想回到start core service [/rosout]
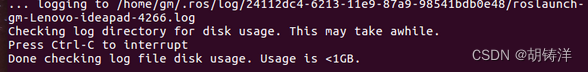
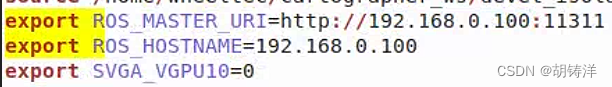
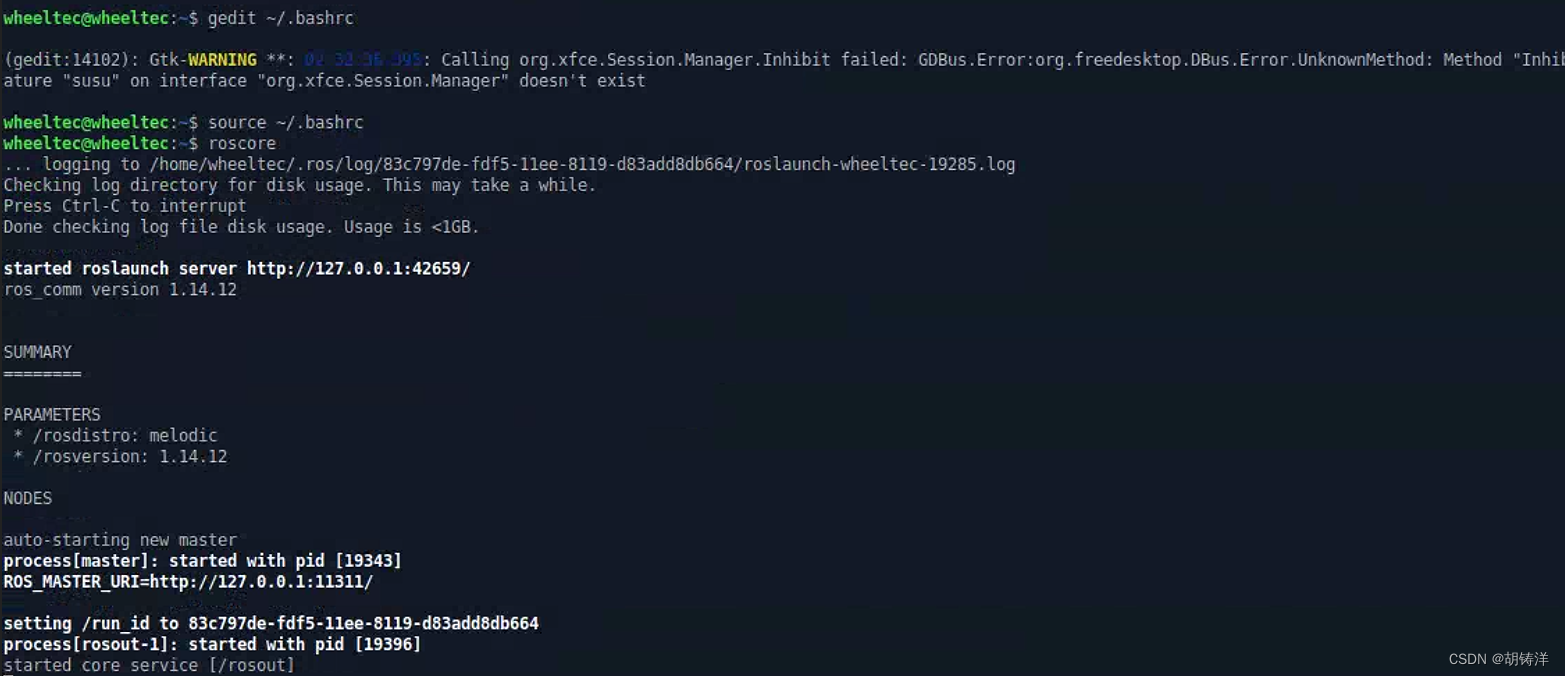
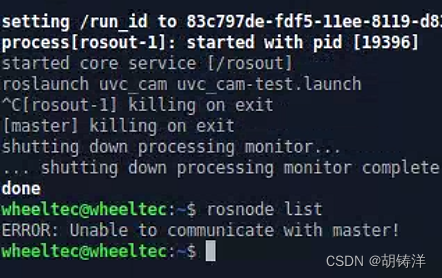
可进行后续操作:
第一步:检查自己的IP(第一个inet后的一串数字)
ifconfig
最后附上树莓派系统的常用命令:
pwd:( print working Directory.)显示当前目录
/home $ pwd
cd:change Directory
/ $cd /
/ $cd /home/pi
~ $cd ~
~ $cd ..
更多推荐



 17
 0
- 0


 已为社区贡献2条内容

所有评论(0)