
点云平面拟合算法GPF(Ground Plane Fitting)
基于PCA主成分分析的GPF算法,利用求解平面法线和高度距离阈值,反复迭代拟合法线。
1、初始化
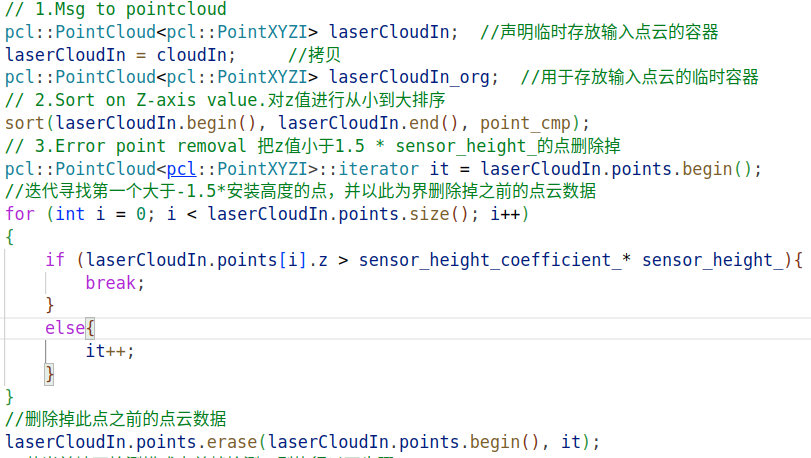
首先对z值进行深度排序,对z值进行从小到大排序。然后,把z值小于1.5 * sensor_height_(安装高度)的点删除掉,剩余的点作为初始化点laserCloudIn。
2、平面拟合
2.1单独面的平面拟合
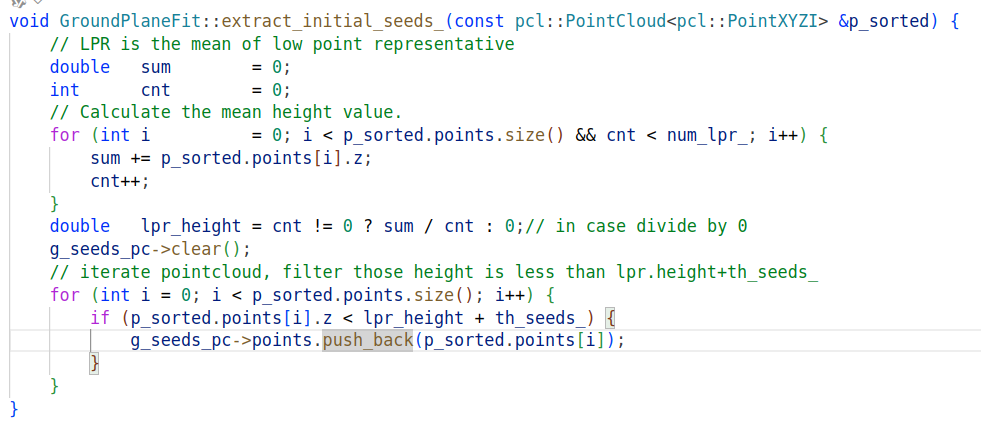
首先,提取初始化地面种子点(用于第一次的平面拟合。)
在初始化后的点中,满足小于平均高+高度阈值(一般为1.2)的前20个点,作为选取的地面点种子g_seeds_pc。
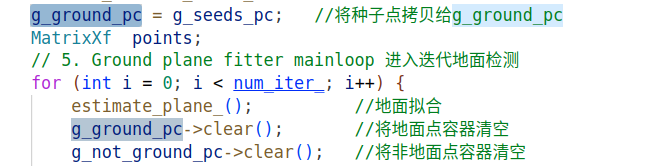
 将种子点g_seeds_pc存入地面点容器g_ground_pc,进入迭代次数的循环进行地面检测地面点容器g_ground_pc的点云,并且在地面估计函数后清空地面点和非地面点容器。
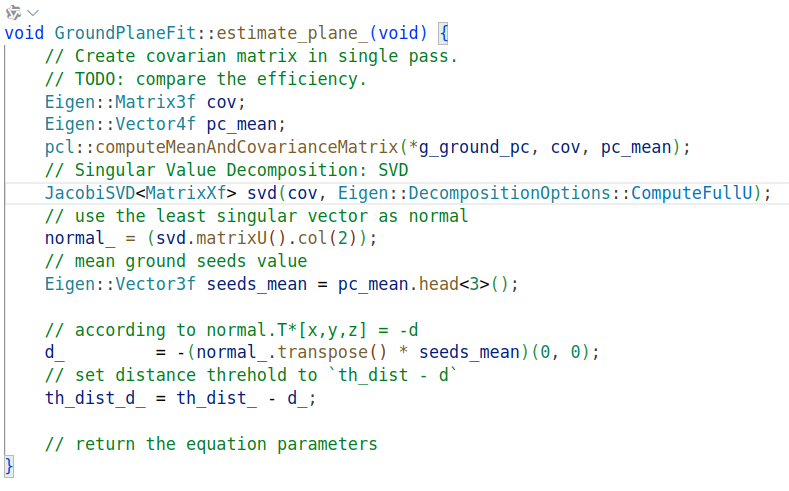
地面估计函数:
用地面点容器进行估计平面点,首先用地面点容器g_ground_pc计算协防差矩阵cov和均值pc_mean,SVD分解求cov的U,其中协防差矩阵最小的特征向量(法线)normal 指向了数据变化最小方向,即z轴。然后利用法线求均值到平面的负距离-d,再求中心点距离平面的高度+0.1的值,也即是高度阈值(0.1+d)th_dist_d_。
再得到拟合中心点到平面高度阈值和法线后,清空地面点和非地面点。
接下来为第二次的平面拟合准备初始数据。
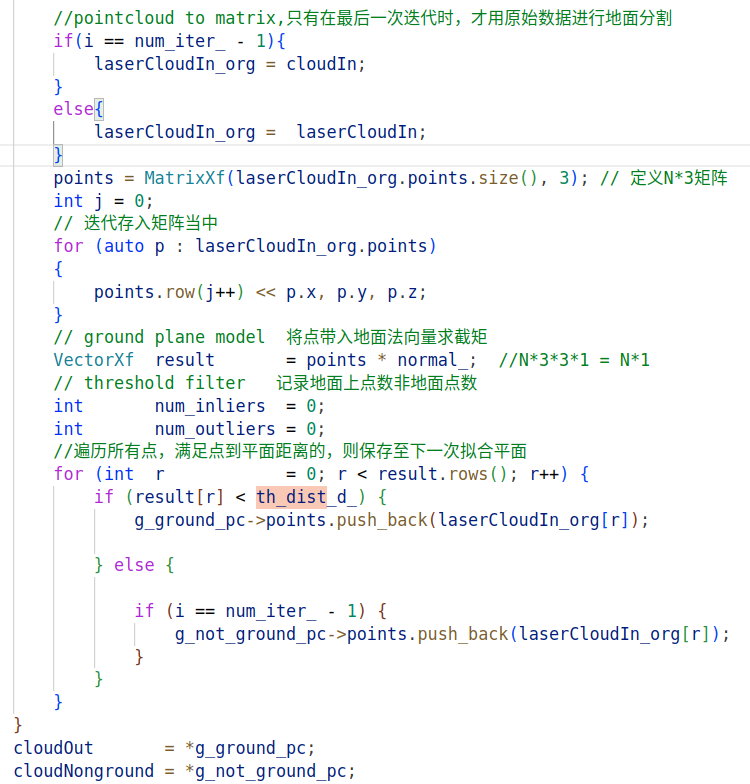
如果迭代次数不是最后一次,我们拿初始化点laserCloudIn作为初始点云,然后利用法线normal求解每个点距离平面的距离,并存入result中,接下来迭代每个点到拟合的平面距离result值,如果小于上述高度距离阈值th_dist_d_,则将点云存入地面点容器,然后利用地面点容器的点云再次进入迭代的for循环来重启拟合平面法相量normal和高度阈值th_dist_d_。只有当最后一次迭代的时候,将所有点云带入前面拟合的法相量和高度距离阈值,求出对应的地面点云和非地面点云。
2.2单面分割的平面拟合
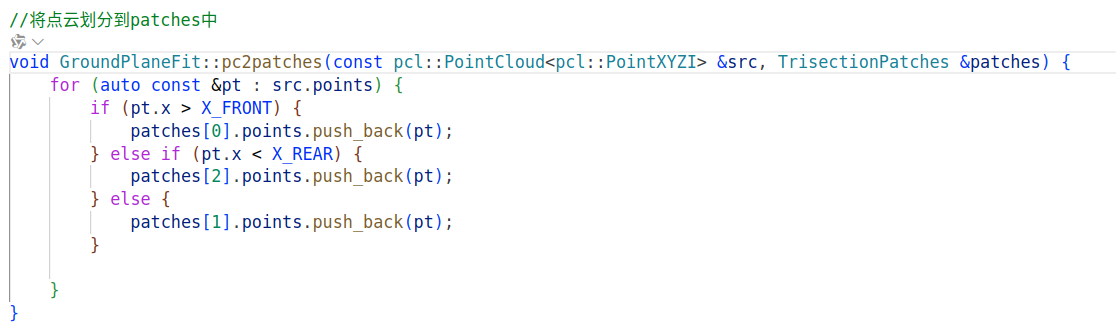
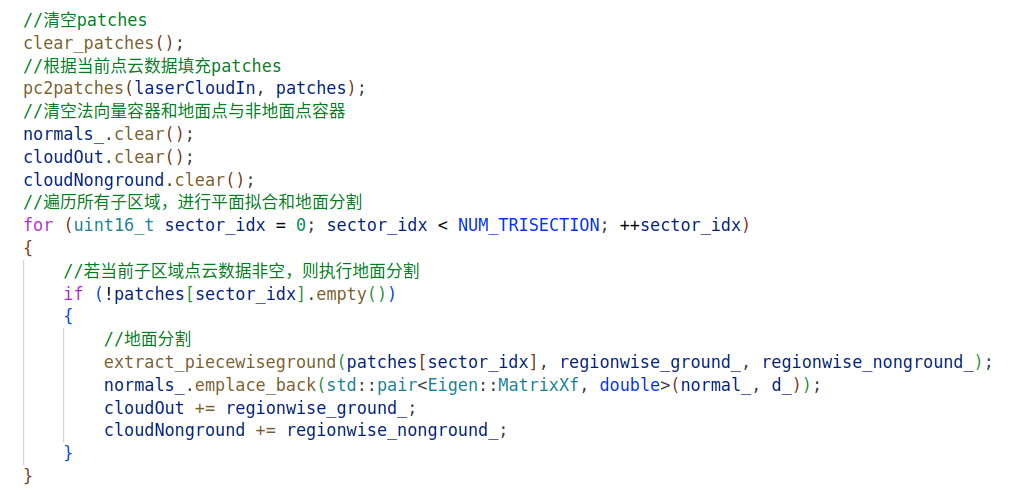
这里主要把点云传入分割好的三个平面中,以前中后三个平面分别迭代对应平面和非平面点云(和2.1一致),以20,-20的x轴分别为界限,划分三个平面。
#define X_FRONT 20.0          //宏定义X轴第0-1区域分界线(单位:m)
#define X_REAR -20.0          //宏定义X轴第1-2区域分界线
更多推荐


 8
 0
- 0


 已为社区贡献1条内容

所有评论(0)