
LD3320+STC11L08XE与SYN6288-语音合成芯片链接以及故障排查
·
1.更改STC11L08XE内部程序协议;
main.c
/*******************************************************
**	CPU: STC11L08XE
**	晶振:22.1184MHZ
**	波特率:9600 bit/S
**  延时口令模式: 即识别时都说“小杰”这个口令唤醒后,如果15秒内不进行语音识别则退出唤醒
/*********************************************************/


#include "config.h"
/************************************************************************************/
//	nAsrStatus 用来在main主程序中表示程序运行的状态,不是LD3320芯片内部的状态寄存器
//	LD_ASR_NONE:		表示没有在作ASR识别
//	LD_ASR_RUNING:		表示LD3320正在作ASR识别中
//	LD_ASR_FOUNDOK:		表示一次识别流程结束后,有一个识别结果
//	LD_ASR_FOUNDZERO:	表示一次识别流程结束后,没有识别结果
//	LD_ASR_ERROR:		表示一次识别流程中LD3320芯片内部出现不正确的状态
/***********************************************************************************/
uint8 idata nAsrStatus = 0;
void MCU_init();
void ProcessInt0(); //识别处理函数
void delay(unsigned long uldata);
void User_handle(uint8 dat);//用户执行操作函数
void Delay200ms();
void Led_test(void);//单片机工作指示
uint8_t G0_flag = DISABLE; //运行标志,ENABLE:运行。DISABLE:禁止运行
sbit LED = P4 ^ 2; //信号指示灯
int over_time;

sbit SRD1 = P1 ^ 7;
sbit SRD2 = P1 ^ 6;
sbit SRD3 = P1 ^ 5;
sbit SRD4 = P1 ^ 4;


/***********************************************************
* 名    称: void  main(void)
* 功    能: 主函数	程序入口
* 入口参数:
* 出口参数:
* 说    明:
* 调用方法:
**********************************************************/
void  main(void)
{
	uint8 idata nAsrRes;
	uint8 i = 0;
	P1M0 = 0xFF;
	P1M1 = 0x00;
	SRD1 = SRD2 = SRD3 = SRD4 = 0;
	Led_test();
	MCU_init();
	LD_Reset();
	UartIni(); /*串口初始化*/
	nAsrStatus = LD_ASR_NONE;		//	初始状态:没有在作ASR
	PrintCom("欢迎使用");
	while(1)
	{
		if(over_time>=500)
		{
			over_time=0;
			G0_flag = DISABLE;
			LED = 1;
			PrintCom("主人,我先退下了");
		}
		switch(nAsrStatus)
		{
		case LD_ASR_RUNING:
		case LD_ASR_ERROR:
			break;
		case LD_ASR_NONE:
		{
			nAsrStatus = LD_ASR_RUNING;
			if (RunASR() == 0)	/*	启动一次ASR识别流程:ASR初始化,ASR添加关键词语,启动ASR运算*/
			{
				nAsrStatus = LD_ASR_ERROR;
			}
			break;
		}
		case LD_ASR_FOUNDOK: /*	一次ASR识别流程结束,去取ASR识别结果*/
		{
			nAsrRes = LD_GetResult();		/*获取结果*/
			User_handle(nAsrRes);//用户执行函数
			nAsrStatus = LD_ASR_NONE;
			break;
		}
		case LD_ASR_FOUNDZERO:
		default:
		{
			nAsrStatus = LD_ASR_NONE;
			break;
		}
		}// switch
	}// while

}
/***********************************************************
* 名    称: 	 LED灯测试
* 功    能: 单片机是否工作指示
* 入口参数: 无
* 出口参数:无
* 说    明:
**********************************************************/
void Led_test(void)
{
	LED = ~ LED;
	Delay200ms();
	LED = ~ LED;
	Delay200ms();
	LED = ~ LED;
	Delay200ms();
	LED = ~ LED;
	Delay200ms();
	LED = ~ LED;
	Delay200ms();
	LED = ~ LED;
}
/***********************************************************
* 名    称: void MCU_init()
* 功    能: 单片机初始化
* 入口参数:
* 出口参数:
* 说    明:
* 调用方法:
**********************************************************/
void MCU_init()
{
	P0 = 0xff;
	P1 = 0x00;
	P2 = 0xff;
	P3 = 0xff;
	P4 = 0xff;

	AUXR &= 0x7F;		//定时器时钟12T模式
	TMOD |= 0x01;		//设置定时器模式
	TL0 = 0x00;		//设置定时初值
	TH0 = 0x28;		//设置定时初值
	TF0 = 0;		//清除TF0标志
	TR0 = 1;		//定时器0开始计时
	ET0=1;

	LD_MODE = 0;		//	设置MD管脚为低,并行模式读写
	IE0 = 1;
	EX0 = 1;
	EA = 1;
	WDT_CONTR=0x3D;
}
/***********************************************************
* 名    称:	延时函数
* 功    能:
* 入口参数:
* 出口参数:
* 说    明:
* 调用方法:
**********************************************************/
void Delay200us()		//@22.1184MHz
{
	unsigned char i, j;
	_nop_();
	_nop_();
	i = 5;
	j = 73;
	do
	{
		while (--j);
	}
	while (--i);
}

void  delay(unsigned long uldata)
{
	unsigned int j  =  0;
	unsigned int g  =  0;
	while(uldata--)
		Delay200us();
}

void Delay200ms()		//@22.1184MHz
{
	unsigned char i, j, k;

	i = 17;
	j = 208;
	k = 27;
	do
	{
		do
		{
			while (--k);
		}
		while (--j);
	}
	while (--i);
}

/***********************************************************
* 名    称: 中断处理函数
* 功    能:
* 入口参数:
* 出口参数:
* 说    明:
* 调用方法:
**********************************************************/
void ExtInt0Handler(void) interrupt 0
{
	ProcessInt0();
}
/***********************************************************
* 名    称:用户执行函数
* 功    能:识别成功后,执行动作可在此进行修改
* 入口参数: 无
* 出口参数:无
* 说    明:
**********************************************************/
void 	User_handle(uint8 dat)
{
	if(0 == dat)
	{
		G0_flag = ENABLE;
		over_time=0;
		PrintCom("你好,主人");
		LED = 0;
	}
	else if(ENABLE == G0_flag)
	{
//		G0_flag = DISABLE;
//		LED = 1;
		switch(dat)
		{
		case CODE_1:	 /*命令“开灯”*/
			over_time=0;
			SRD1 = 1;
			PrintCom("灯已打开");
			break;
		case CODE_2:	 /*命令“关灯”*/
			over_time=0;
			SRD1 = 0;
			PrintCom("灯已关闭");
			break;
		case CODE_3:		/*命令“打开电视”*/
			over_time=0;
			SRD2 = 1;
			PrintCom("电视机已打开");
			break;
		case CODE_4:		/*命令“关闭电视”*/
			over_time=0;
			SRD2 = 0;
			PrintCom("电视机已关闭");
			break;
		case CODE_5:		/*命令“打开冰箱”*/
			over_time=0;
			SRD3 = 1;
			PrintCom("冰箱已打开");
			break;
		case CODE_6:		/*命令“关闭冰箱”*/
			over_time=0;
			SRD3 = 0;
			PrintCom("冰箱已关闭");
			break;
		case CODE_7:		/*命令“打开空调”*/
			over_time=0;
			SRD4 = 1;
			PrintCom("空调已打开");
			break;
		case CODE_8:		/*命令“关闭空调”*/
			over_time=0;
			SRD4 = 0;
			PrintCom("空调已关闭");
			break;
		case CODE_9:		/*命令“全部打开”*/
			over_time=0;
			SRD1 = 1;
			SRD2 = 1;
			SRD3 = 1;
			SRD4 = 1;
			PrintCom("已全部打开");
			break;
		case CODE_10:		/*命令“全部关闭”*/
			over_time=0;
			SRD1 = 0;
			SRD2 = 0;
			SRD3 = 0;
			SRD4 = 0;
			PrintCom("已全部关闭");
			break;
		case CODE_11:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_12:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_13:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_14:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_15:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_16:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_17:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_18:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_19:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_20:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_21:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_22:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_23:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_24:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_25:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_26:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_27:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_28:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_29:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_30:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_31:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_32:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_33:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_34:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_35:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_36:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_37:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_38:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_39:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_40:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_41:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_42:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_43:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_44:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_45:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_46:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_47:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_48:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		case CODE_49:		/*命令“.....”*/
			over_time=0;
			PrintCom("");
			break;
		default:/*text.....*/
			break;
		}
	}
	else
	{
		//PrintCom("请说出一级口令\r\n"); /*text.....*/
	}
}


void tm0_isr() interrupt 1
{
    TL0 = 0x00;		//设置定时初值
	TH0 = 0x28;		//设置定时初值
	WDT_CONTR=0x3D;
    if(G0_flag == ENABLE)
	{
		over_time++;
	}

}
usart.c
#include "config.h"
#include "stdio.h"
#include "usart.h"
#include "string.h"

#define FOSC 22118400L      //System frequency
uint32_t baud=9600;           //UART baudrate

uint8_t RX_BUF[50];
uint8_t NUM_1=0;
/************************************************************************
函 数 名: 串口初始化
功能描述: STC10L08XE 单片机串口初始化函数
返回函数: none
其他说明: none
**************************************************************************/
void UartIni(void)
{
    SCON = 0x50;            //8-bit variable UART
    TMOD |= 0x20;            //Set Timer1 as 8-bit auto reload mode
    TH1 = TL1 = -(FOSC/12/32/baud); //Set auto-reload vaule
    TR1 = 1;                //Timer1 start run
    ES = 1;                 //Enable UART interrupt
    EA = 1;                 //Open master interrupt switch
}
/************************************************************************
功能描述: 	串口发送一字节数据
入口参数:	DAT:带发送的数据
返 回 值: 	none
其他说明:	none
**************************************************************************/
void UARTSendByte(uint8_t DAT)
{
	ES  =  0;
	TI=0;
	SBUF = DAT;
	while(TI==0);
	TI=0;
	ES = 1;
}
/************************************************************************
功能描述: 串口发送字符串数据
入口参数: 	*DAT:字符串指针
返 回 值: none
其他说明: API 供外部使用,直观!
**************************************************************************/
void PrintCom(uint8_t *DAT)
{
	unsigned  char  Frame_Info[48];
  unsigned  char  HZ_Length;
  unsigned  char  ecc  = 0;
  unsigned  int i = 0;
  HZ_Length = strlen((char*)DAT);

//  /*****************??1ì?¨????D??¢**************************************/
  Frame_Info[0] = 0xFD ; 			//11?ì??í·FD
  Frame_Info[1] = 0x00 ; 			//11?ìêy?Y??3¤?èμ???×??ú
  Frame_Info[2] = HZ_Length + 3+12; 		//11?ìêy?Y??3¤?èμ?μí×??ú
  Frame_Info[3] = 0x01 ; 			//11?ì?üá?×?£oo?3é2¥·??üá?
  Frame_Info[4] = 0x01 | 0 << 4 ; //11?ì?üá?2?êy£o±3?°ò?à?éè?¨

//  /*******************·¢?í??D??¢***************************************/
  memcpy(&Frame_Info[5], "[v7][m1][t5]", 12);
	memcpy(&Frame_Info[17], DAT, HZ_Length);
//  /*******************D£?é??????***************************************/
  for(i = 0; i < 5+12+HZ_Length; i++)   				//òà′?·¢?í11?ìo?μ?5????í·×??ú
  {
    ecc = ecc ^ (Frame_Info[i]);		//??·¢?íμ?×??ú??DDòì?òD£?é
  }

  Frame_Info[5 + 12 + HZ_Length] = ecc;
////  USART3_SendString(Frame_Info, 5 + HZ_Length + 1);
//
	for(i=0;i<(5 + HZ_Length + 12 + 1);i++)
	{
	 	UARTSendByte(Frame_Info[i]);
	}
}

void Uart_Isr() interrupt 4 using 1
{
    if (RI)
    {
			RI=0;
			RX_BUF[NUM_1]=SBUF;
			NUM_1++;
			if(NUM_1>=49)
				NUM_1=0;
			if(NUM_1>=3)
			{
				if(RX_BUF[NUM_1]==0xF8&&RX_BUF[NUM_1-1]==0xF8&&RX_BUF[NUM_1-2]==0xF8)
					IAP_CONTR=0x60;
			}
		}
}
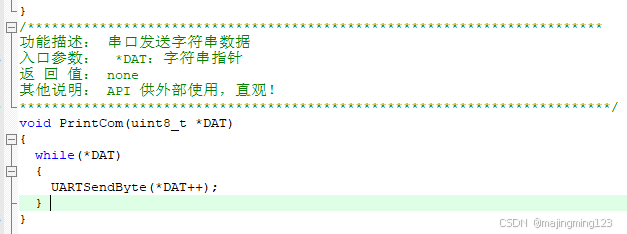
修改串口协议:
原始发送协议:
按照SYN6288修改后发送协议:
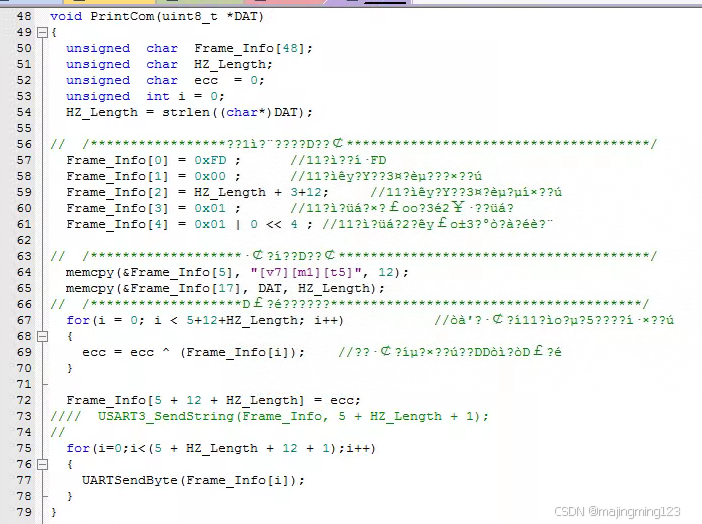
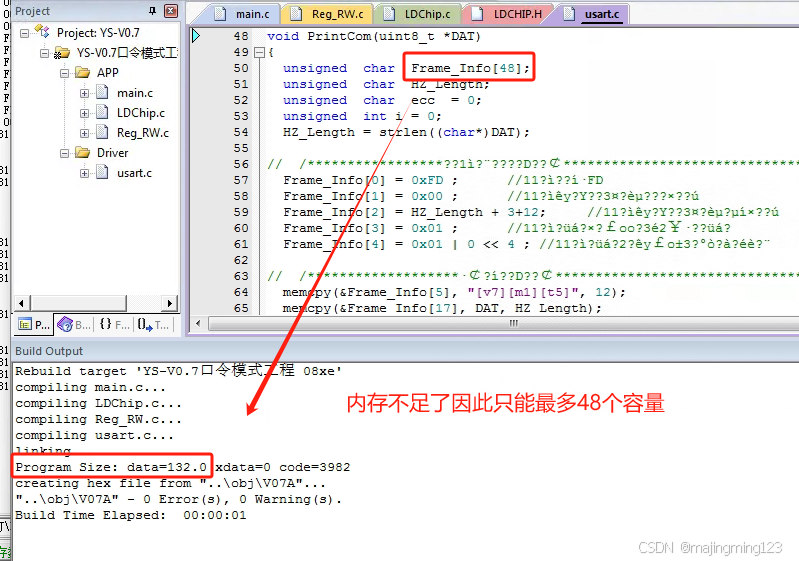
留意:STC11L08XE内存原因,说话缓存只能48定义:减去5个字节帧头和[v7][m1][t5]的12个字节剩余31个字节,每个中文字符占2个字节。因此只能说15个字;可以删除[v7][m1][t5]进行扩展12个字节即6个字。
2.此时:收发串口数据一致:
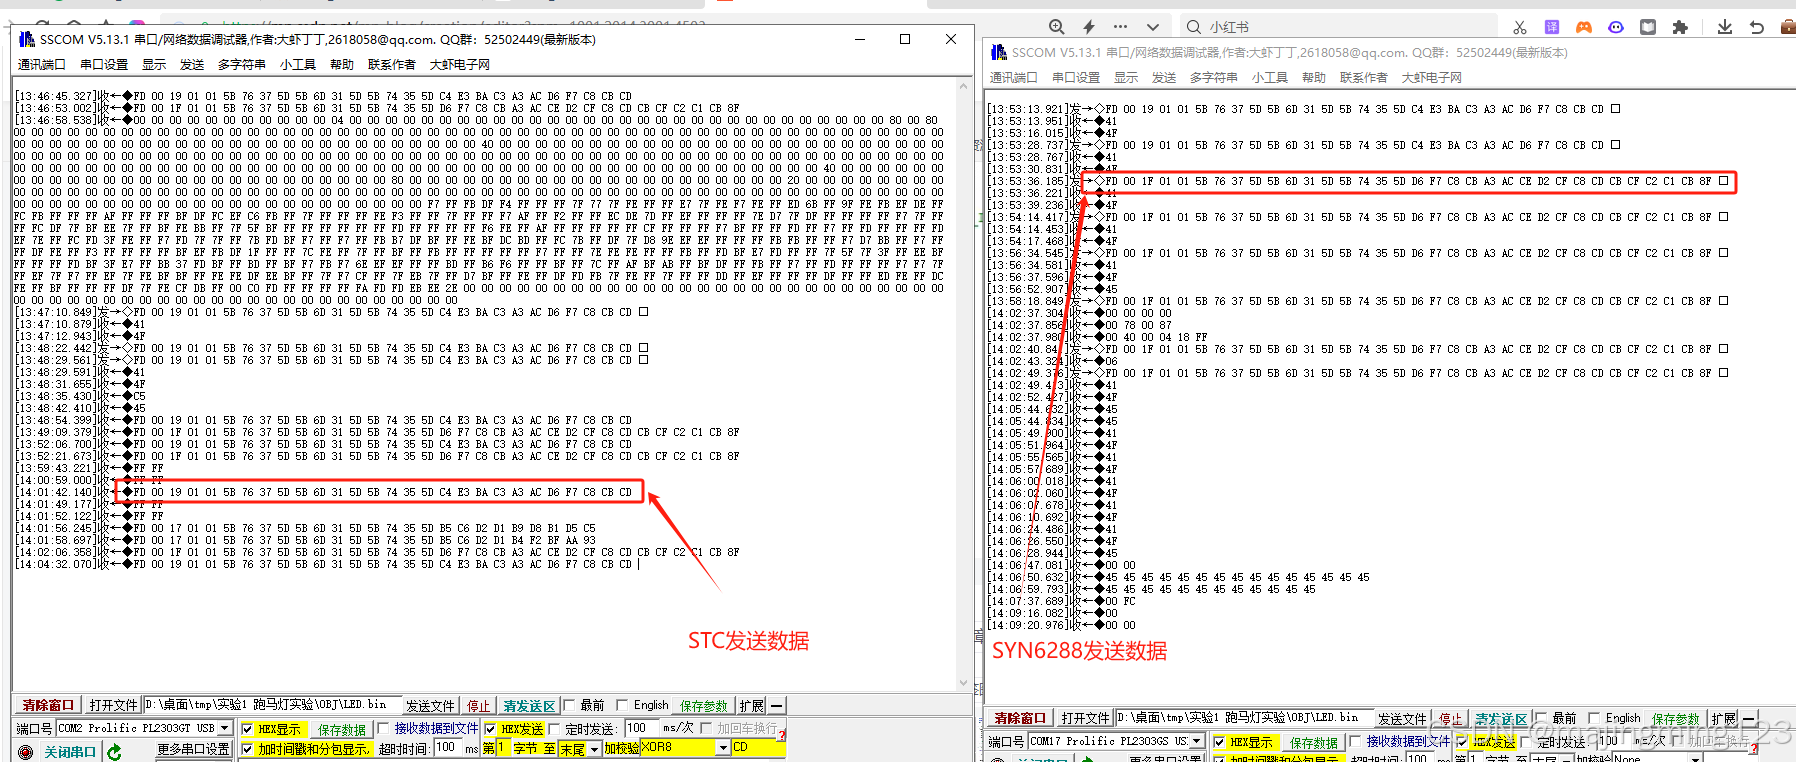
但是此时互插后,仍然无法链接通讯;
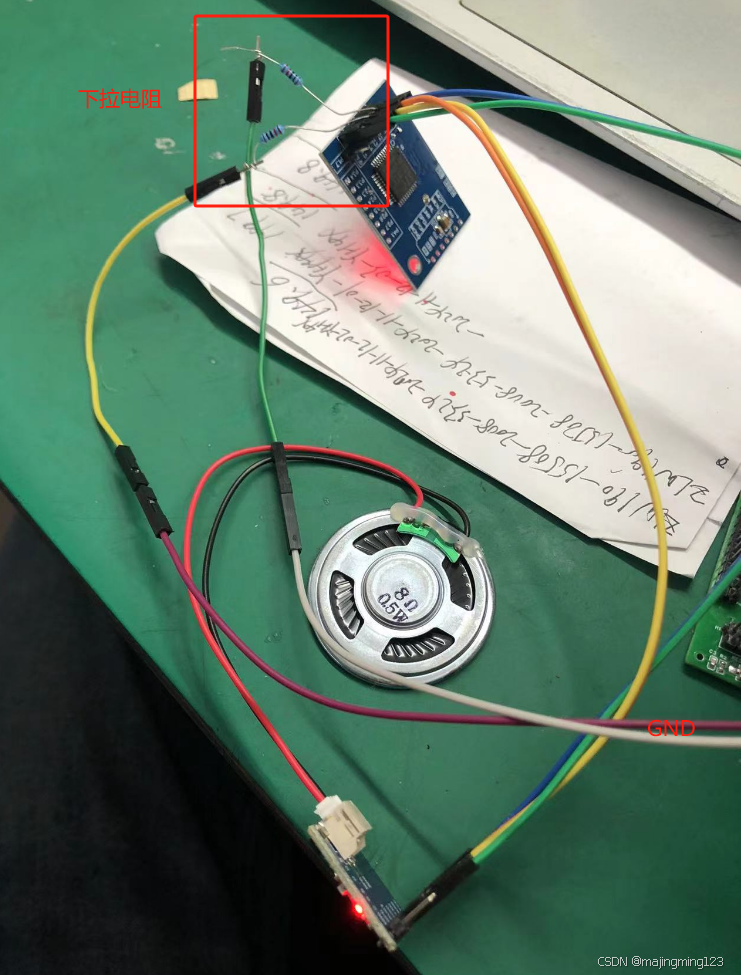
重点:最终发现两边收发tx、rx两根线需要下拉电阻才可以通讯;
手上只有120Ω,就直接使上了。两边tx->RX;rx->TX;交叉互接。
更多推荐



 1
 0
- 0


 已为社区贡献3条内容

所有评论(0)