
借助机器视觉框架源码,开启工业自动化视觉应用之旅
机器视觉框架源码、视觉检测、AOI视觉检测、机械手定位、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机……,C#联合Halcon混合编程源码,插件式开发 ,带手眼标定,相机静止和运动,支持C#脚本…能让你站在巨人的肩膀上,节省重复造轮子的时间,

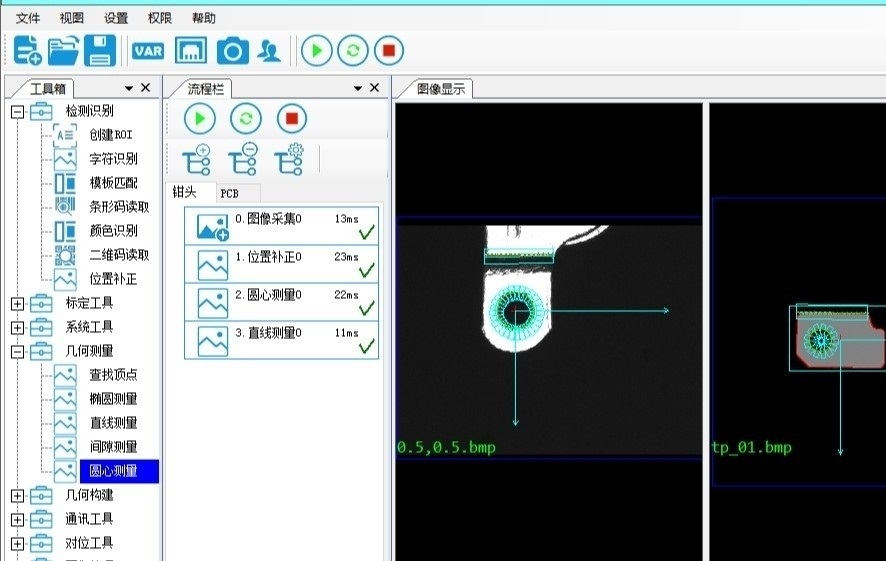
在工业自动化的浪潮中,机器视觉技术无疑是一颗璀璨的明珠,广泛应用于视觉检测、机械手定位等诸多关键领域。像AOI视觉检测、点胶机、插件机、激光切割机、视觉螺丝机、视觉贴合机、激光焊接机、视觉裁板机等设备,都离不开机器视觉的强力支撑。今天就和大家聊聊基于C#联合Halcon混合编程源码搭建机器视觉应用,探索插件式开发的奇妙之处。
C#与Halcon混合编程的魅力
Halcon作为强大的机器视觉库,拥有丰富的算法和工具,而C#凭借其简洁的语法和强大的面向对象特性,深受开发者喜爱。二者结合,可谓强强联手。
代码示例
using HalconDotNet;
using System;

class Program
{
    static void Main()
    {
        HImage image = new HImage("fabrik");
        HOperatorSet.GrayTrans(image, out HImage transImage, "linear", 0, 255, 100, 155);
        HRegion region = HOperatorSet.SegmentGray(transImage, 100, 255, 10, 20);
        transImage.Dispose();
        region.Dispose();
        image.Dispose();
    }
}
代码分析
上述代码首先利用Halcon的HImage类加载名为“fabrik”的图像。接着,通过GrayTrans算子对图像进行灰度变换,将原图像的灰度值从0 - 255范围线性映射到100 - 155范围,得到变换后的图像transImage。然后,使用SegmentGray算子基于灰度值对变换后的图像进行分割,得到一个区域region。最后,记得释放使用过的图像和区域资源,避免内存泄漏。这种混合编程方式,能让我们在C#的环境中轻松调用Halcon强大的视觉处理功能。
插件式开发与手眼标定
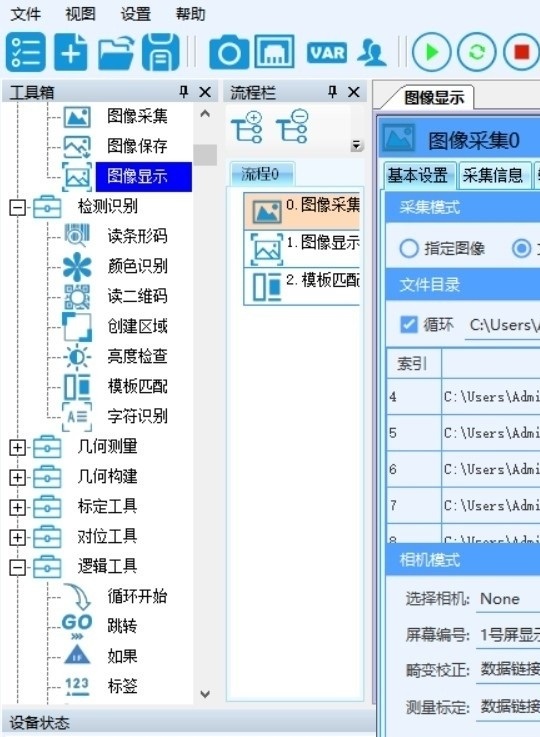
插件式开发为机器视觉应用带来了极大的灵活性和可扩展性。想象一下,在点胶机、插件机这类设备中,不同的生产需求可能需要不同的视觉处理逻辑。通过插件式开发,我们可以像搭积木一样,方便地添加或更换功能模块。
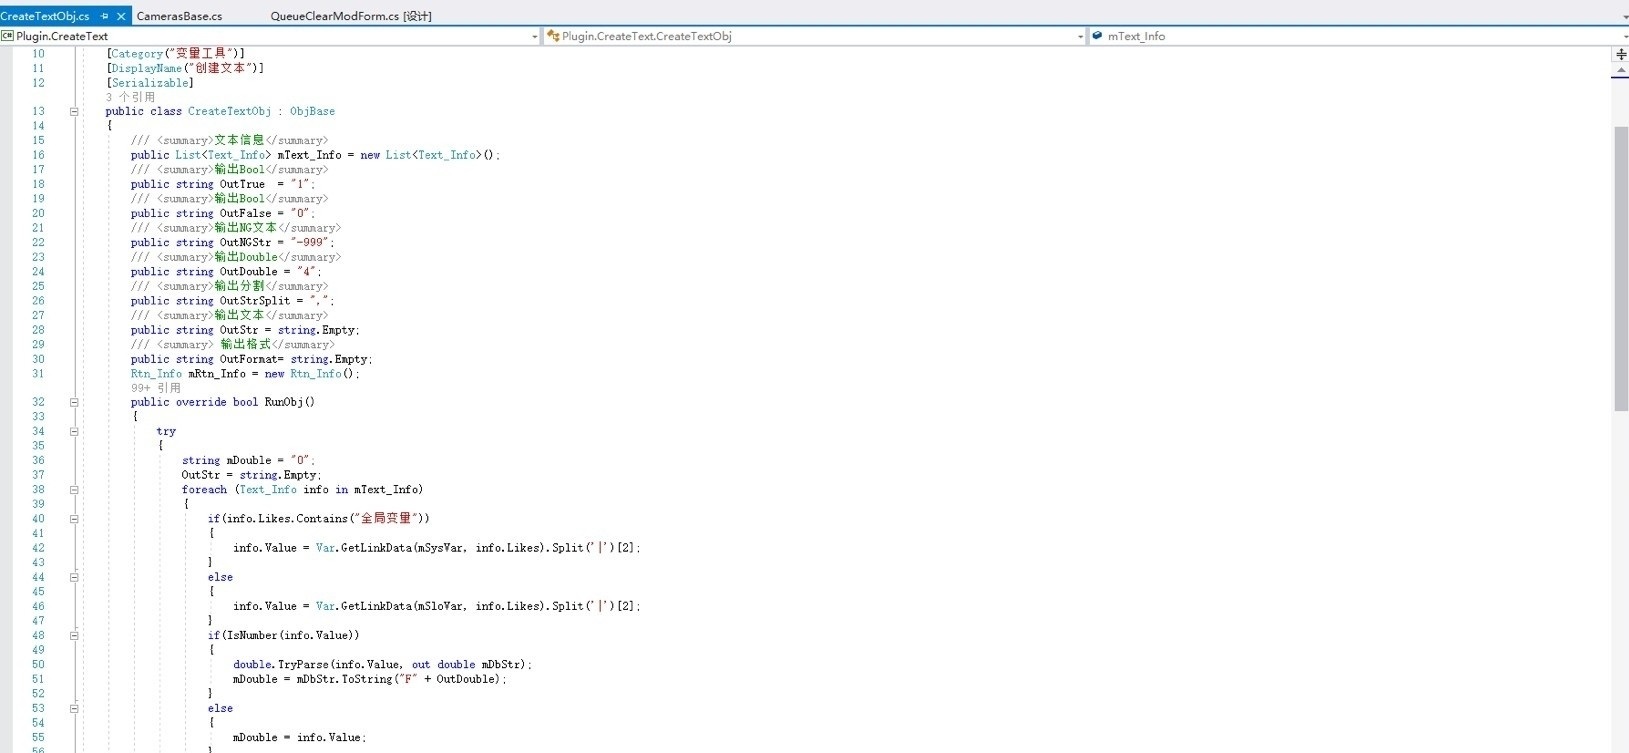
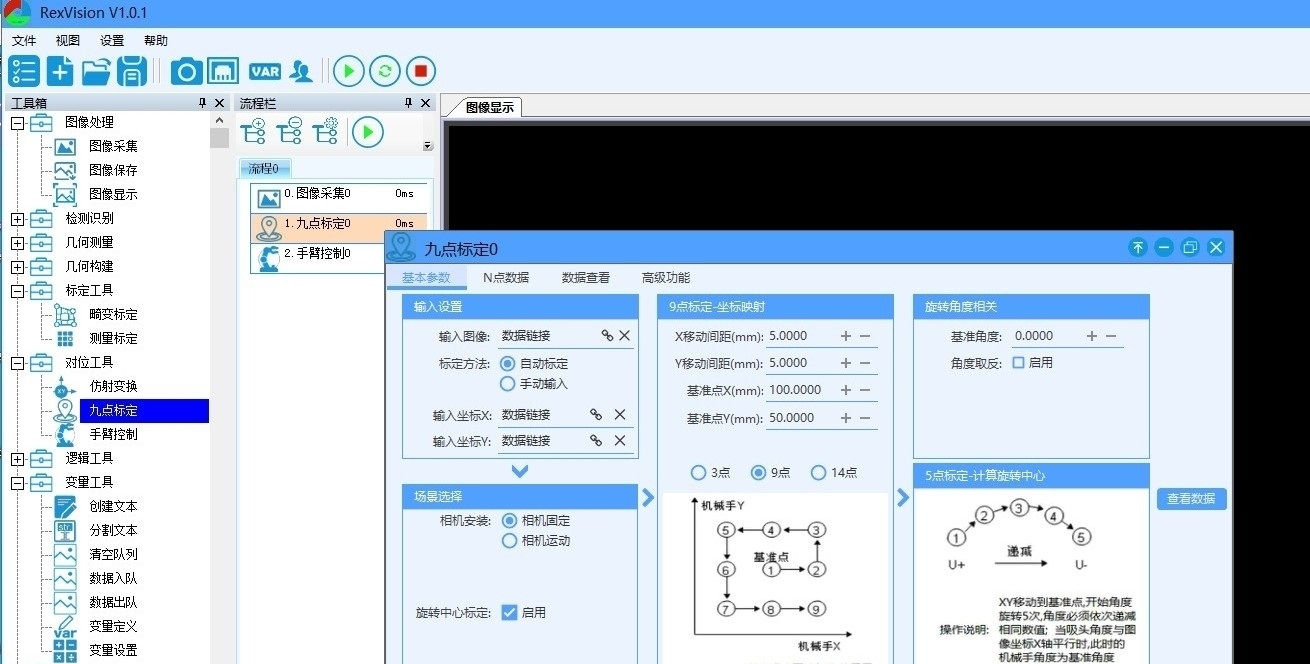
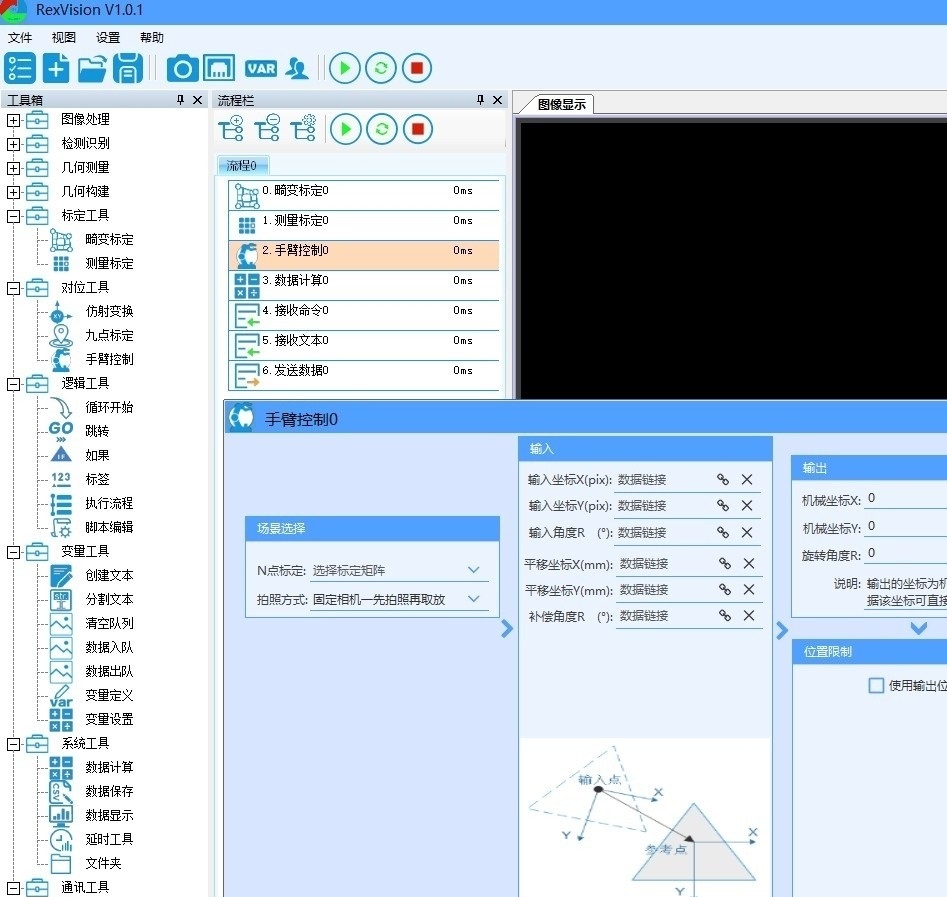
而手眼标定在机械手定位等应用中至关重要。它解决了相机坐标系与机械手坐标系之间的转换问题,确保机械手能够准确地到达视觉系统所检测到的位置。
手眼标定代码框架示例(伪代码)
// 假设已经获取到相机图像中的特征点坐标和机械手实际位置坐标
List<Point2D> cameraPoints = new List<Point2D>();
List<Point2D> robotPoints = new List<Point2D>();

// 执行手眼标定算法
Matrix3D calibrationMatrix = HandEyeCalibration.Calibrate(cameraPoints, robotPoints);

// 使用标定矩阵进行坐标转换
Point2D targetCameraPoint = new Point2D(x, y);
Point2D targetRobotPoint = HandEyeCalibration.Transform(targetCameraPoint, calibrationMatrix);
代码分析
这里我们先假设有两个列表,cameraPoints存储相机图像中特征点的坐标,robotPoints存储机械手对应实际位置的坐标。然后通过HandEyeCalibration.Calibrate方法执行手眼标定算法,得到一个标定矩阵calibrationMatrix。最后,当我们有一个目标点在相机坐标系中的坐标targetCameraPoint时,就可以利用这个标定矩阵通过HandEyeCalibration.Transform方法将其转换到机械手坐标系下的坐标targetRobotPoint,从而实现准确的定位。
支持C#脚本与相机状态
支持C#脚本意味着使用者可以根据具体需求,灵活地编写自定义逻辑。无论是简单的参数调整,还是复杂的算法实现,都可以通过脚本来完成。
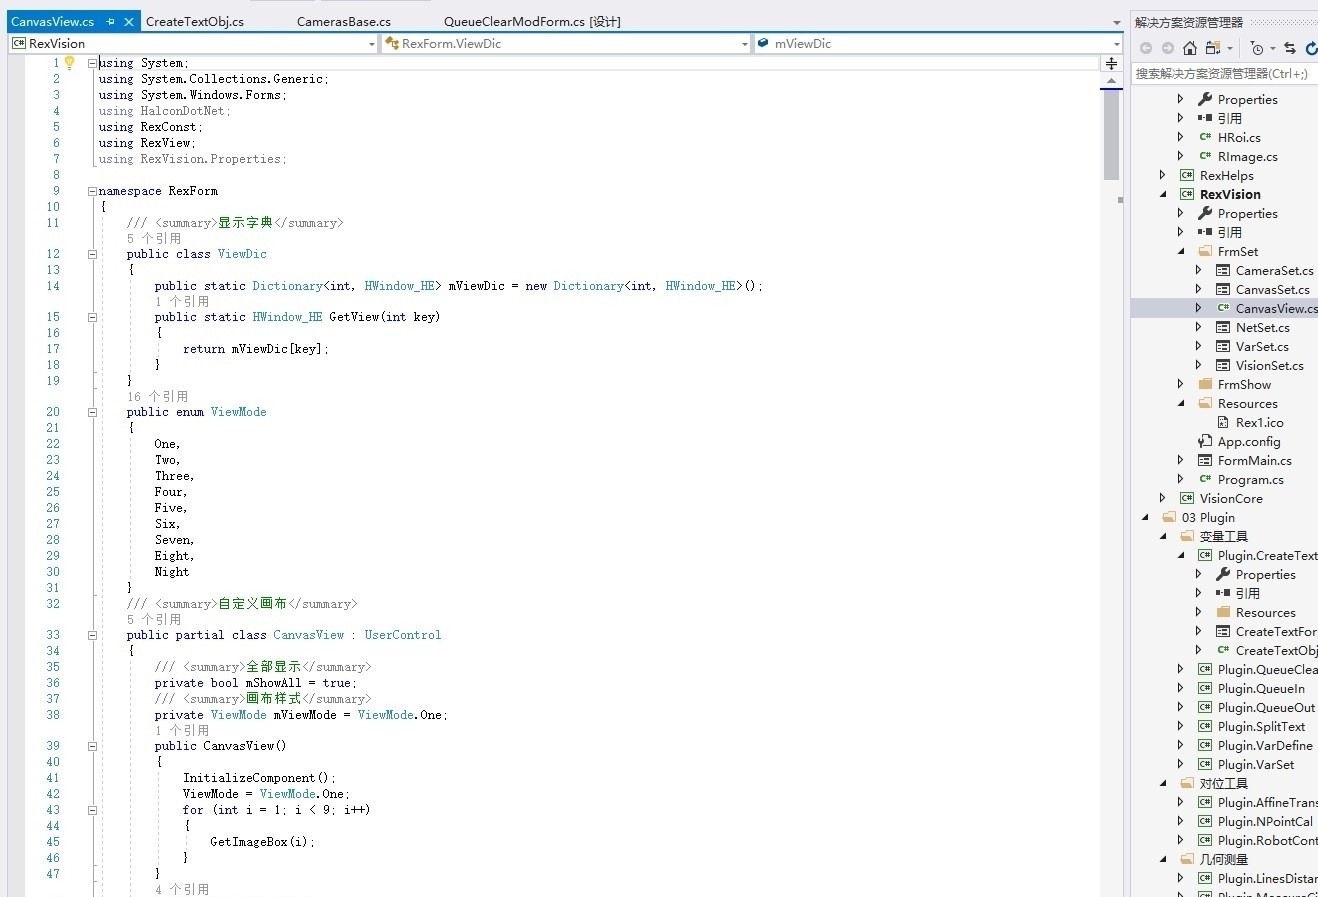
在实际应用中,相机可能处于静止或运动状态。对于静止相机,图像处理相对简单,只需在固定位置采集图像进行分析。而对于运动相机,就需要考虑相机运动带来的图像变化,比如图像的模糊、位移等问题。在代码实现上,针对不同相机状态可能需要不同的图像采集和处理策略。
// 假设相机类
class Camera
{
    public bool IsMoving { get; set; }
    public HImage CaptureImage()
    {
        if (IsMoving)
        {
            // 针对运动相机的特殊采集逻辑
            // 例如设置更快的快门速度以减少模糊
            return new HImage("motion_image");
        }
        else
        {
            return new HImage("static_image");
        }
    }
}在上述代码中,Camera类有一个属性IsMoving表示相机是否处于运动状态。CaptureImage方法根据相机状态返回不同的图像,模拟了针对不同相机状态的图像采集逻辑。
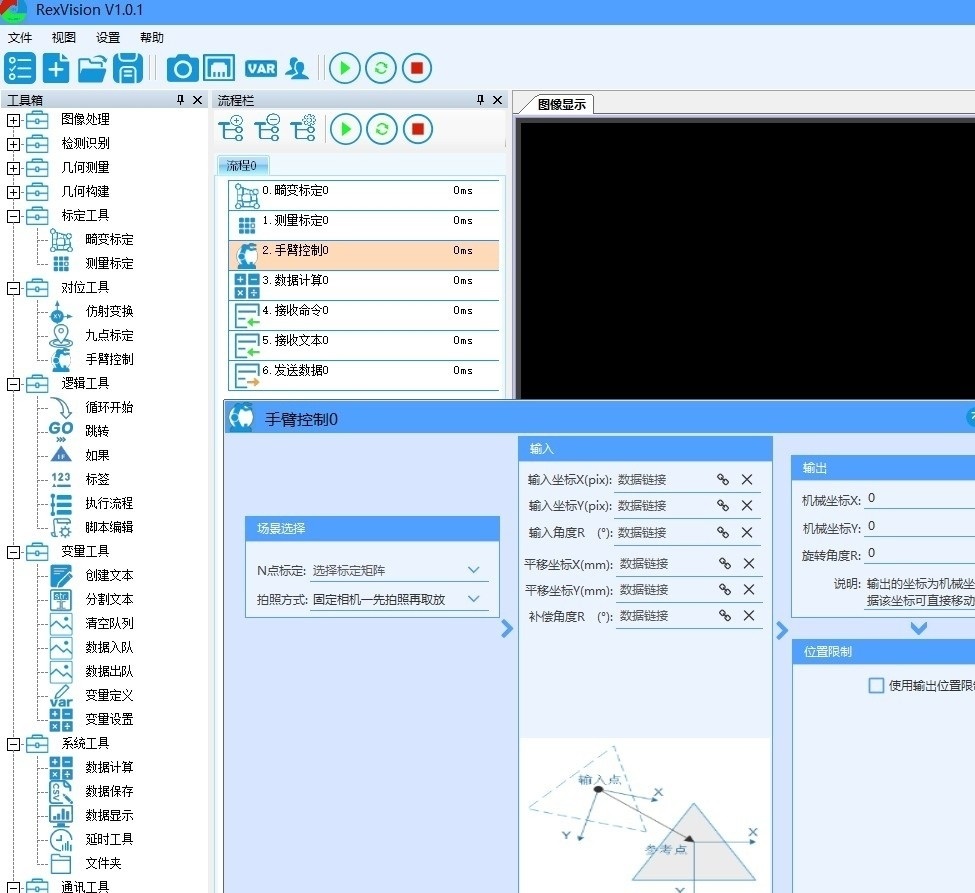
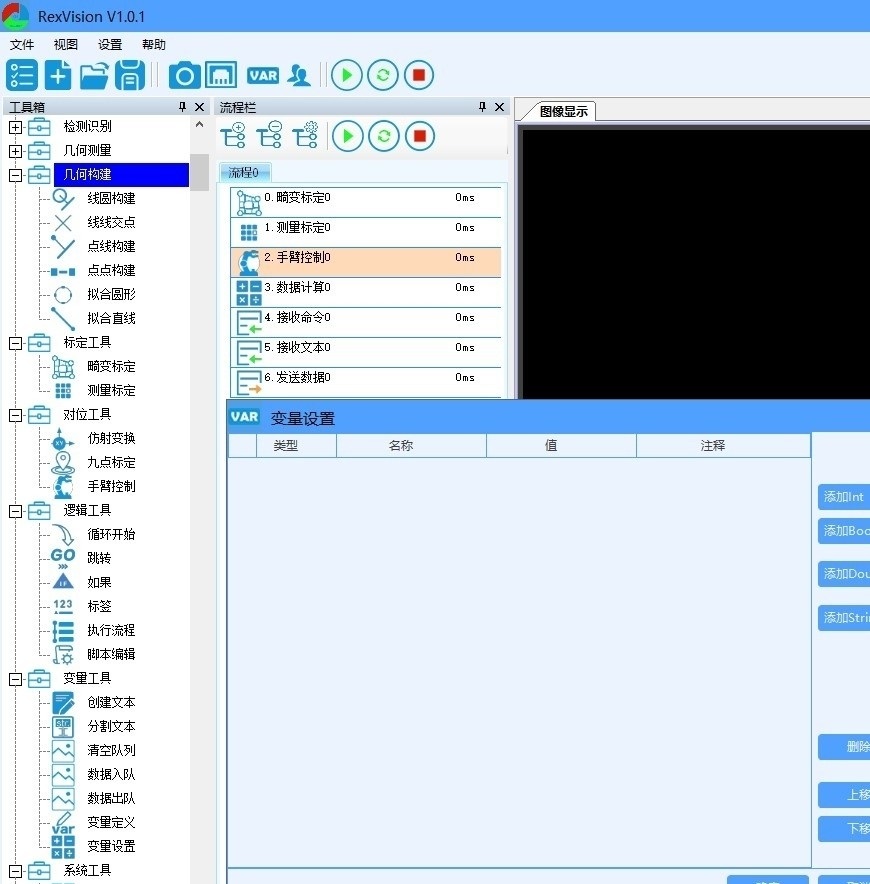
拥有这样一套集成了C#联合Halcon混合编程源码、插件式开发、手眼标定以及对相机不同状态支持的机器视觉框架,就如同站在巨人的肩膀上。它极大地节省了重复造轮子的时间,让开发者能够将更多精力放在业务逻辑和功能优化上,快速推动工业自动化视觉应用的落地与发展。希望大家都能从中受益,在机器视觉的世界里创造出更多精彩的应用。
更多推荐

 20
 0
- 0


 已为社区贡献1条内容

所有评论(0)